Contents — find the section you need
Ultrasonik sensör, insan kulağının duyma aralığının üzerinde yüksek frekanslı bir ses dalgası olan ultrasonik bir darbe yayar ve darbenin yansımasının geri dönmesi için geçen süreden hedefe olan mesafeyi hesaplar. Prensip olarak, LiDAR'ın akustik karşılığıdır: LiDAR ışığın gidiş-dönüş süresini ölçerken, ultrasonik sensör sesin gidiş-dönüş süresini ölçer. En yaygın uygulaması, park halindeyken engel tespiti için bir aracın ön, arka ve köşelerine birkaç ünite yerleştirmektir (park sensörleri, mesafe sonarı) - ancak prensip, yarasa biyolojisi araştırmalarına ve pratik kökeni Birinci Dünya Savaşı'ndaki denizaltı tespitine kadar uzanmaktadır.
 Ford Flex arka park sensörü
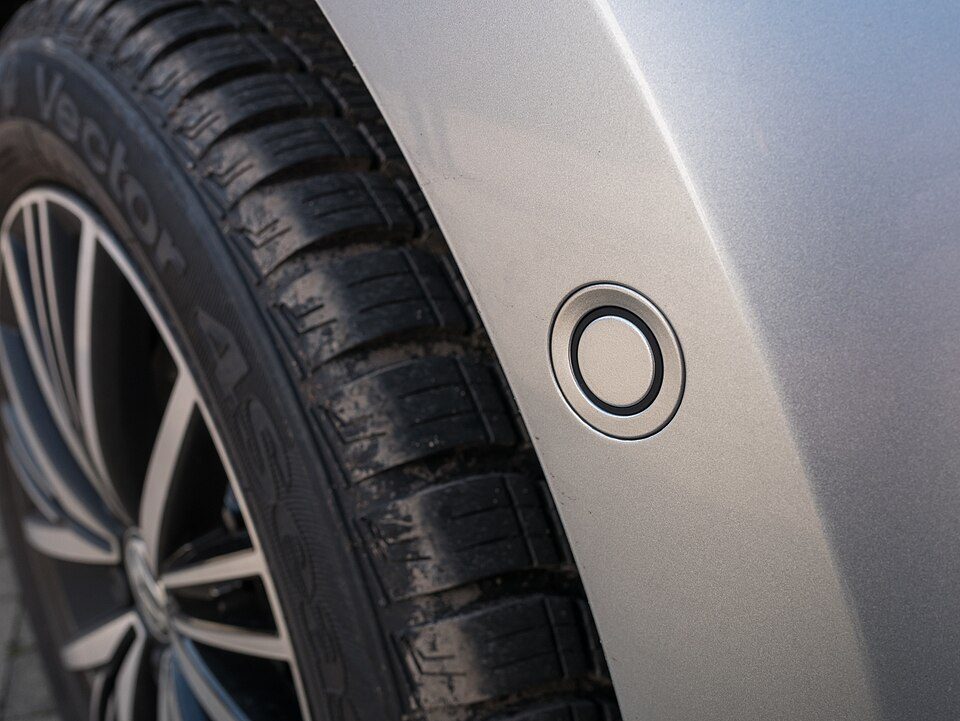 VW Golf VII yan park sensörü
Görseller: Ford Flex arka park sensörü (Michael Sheehan, CC BY 2.0) / VW Golf VII yan park sensörü (Basotxerri, CC BY-SA 4.0), Wikimedia Ortak Alanlar.


Prensip: Ses hızının sıcaklık bağımlılığına göre düzeltilmiş uçuş süresi menzili
Ultrasonik bir sensör, ultrasonik bir darbe yaymak için piezoelektrik bir elemanı titreştirir, ardından aynı piezoelektrik elemanı (veya ayrı bir alıcı elemanı) kullanarak bir hedeften yansıyan darbeyi alır. Hedefe olan mesafe d, darbeyi yayma ve yansımasını alma arasındaki süre olan uçuş süresi t ve ses hızı v kullanılarak hesaplanır.
Gidiş-dönüş süresini hesaba katmak için ikiye bölmek, LiDAR'ın uçuş süresi menziliyle aynıdır, ancak ultrasonik sensörler kendine özgü bir uyarı taşır: ses hızı v hava sıcaklığıyla değişir. Kuru havadaki ses hızı şu şekilde yaklaşık olarak hesaplanabilir:
burada T, Celsius cinsinden hava sıcaklığıdır. Ses hızı, sıcaklıktaki her 1°C'lik değişim için yaklaşık 0,6 m/s değiştiğinden, geniş bir sıcaklık aralığında çalışan bir ürün (örneğin, otomotiv uygulamalarında tipik olduğu gibi -40 ila 85°C), sıcaklık düzeltmesi yapmadan mesafeyi hesaplarsa, ihmal edilemeyecek bir mesafe hatası biriktirecektir. Yüksek hassasiyetli ultrasonik sensörler, yerleşik bir sıcaklık sensörü kullanarak ortam sıcaklığını gerçek zamanlı olarak ölçer ve mesafeyi hesaplamadan önce ses hızını bu formülle düzeltir.
![Yarasa ekolokasyonunun prensip diyagramı.] A yarasa, E yayılan dalga, B geri dönen av (R) (yansıyan dalga) ve d mesafedir.
Resim: Principle yarasa ekolokasyon diyagramı (Marek M, Shung, José Augusto, Rugby471 ve JASC'nin WebDraw'ından orijinallere dayanarak, CC BY-SA 3.0), Wikimedia Commons. Yayılan bir ses dalgası (E), avdan (B) R olarak yansır ve bu yansımanın gidiş-dönüş süresi mesafeyi (d) verir - bu prensip, tasarlanmış bir ultrasonik sensörün uçuş süresi menziline temelde özdeştir.

Özellikler: Optik sensörleri zorlayan şeylere karşı güçlü
Ultrasonik sensörün en büyük gücü, optik sensörlere (kameralar, LiDAR) en çok sorun çıkaran hedefleri güvenilir bir şekilde tespit edebilmesidir. Şeffaf bir cam levhayı optik sensörün algılaması zordur, ancak ses camdan sorunsuz bir şekilde yansır, bu nedenle ultrasonik sensör onu sorunsuz bir şekilde algılar. Benzer şekilde, ışığı emen ve bir kameranın tanıması zor olan siyah bir nesnenin ultrasonik yansıma üzerinde hiçbir etkisi yoktur. Gece veya sisli havalarda istikrarlı çalışması, radarla paylaştığı bir diğer güçlü yönüdür. Öte yandan, etkili menzili kısadır - on santimetreden birkaç metreye kadar - bu da onu hızlı hareket eden nesneleri veya uzaktaki engelleri tespit etmek için uygunsuz hale getirir. Bu "kısa menzilli uzman, her türlü hava koşulunda, cama ve siyah nesnelere karşı güçlü" profili göz önüne alındığında, ultrasonik sensör nadiren diğer sensörlerin yerini alır; daha çok yakın menzilli algılama için uzmanlaşmış tamamlayıcı bir rol oynar.
Tarihçe: Yarasa biyolojisi araştırmalarından Birinci Dünya Savaşı sonar sistemine
Ultrasonik ekolokasyon prensibi, şaşırtıcı bir şekilde, mühendisler tarafından değil, yarasaları inceleyen biyologlar tarafından keşfedilmiştir. 1794 yılında İtalyan biyolog Lazzaro Spallanzani, gözleri bağlı yarasaların uçuş sırasında engellerden kaçınmayı, ultrasonik ekolokasyona güvenmeden başarabildiklerini göstermiştir. Yarasaların ekolokasyon yeteneğinin ilk bilimsel keşfi olarak kabul edilen bu buluş, 1876'da İngiliz bilim insanı Francis Galton'ın, insan ve diğer hayvanların duyabileceği frekans aralığını incelemek için kullandığı ayarlanabilir ultrason üreten "Galton düdüğü"nü icat etmesiyle başladı.
Mühendislik uygulamasına yönelik tetikleyici ise, ironik bir şekilde, 1912'deki Titanik'in batması oldu. Titanik'in bir buzdağıyla çarpışmasının ardından batmasından birkaç ay sonra, İngiliz bilim insanı Lewis Richardson, ses dalgalarını kullanarak su altındaki buzdağlarını tespit edecek bir cihaz için patent başvurusunda bulundu. Daha sonra, Birinci Dünya Savaşı patlak verdiğinde, Fransız fizikçi Paul Langevin, Rus mühendis Constantin Chilowski ile birlikte 1915 ve 1918 yılları arasında, ultrasonik darbeleri iletmek ve almak ve 1300 metreye kadar mesafedeki denizaltıları tespit etmek için piezoelektrik kuvars kristalleri kullanan bir cihaz geliştirdi. Bu, dünyanın ilk pratik aktif sonarıydı; yani, yarasaların ekolokasyon yeteneğini yapay olarak yeniden üretme teknolojisi hayata geçirildi. İronik bir şekilde, düşman denizaltılarını tespit etmek için askeri bir teknoloji olarak ortaya çıktı. Teknoloji daha sonra derinlik ölçümü ve tıbbi ultrason teşhisinde de uygulama alanı buldu.
Temel Ürünlerin Özelliklerine Göre Karşılaştırılması
| Ürün | Uygulama | Nesne Varlığı Tespiti | Ölçüm Aralığı (min-maks) | Frekans |
|---|---|---|---|---|
| Bosch Ultrasonik Sensör Gen 6.0 | Otomotiv (park yardımı) | 6cm | 15cm-2.5m | 43-60kHz (değişken) |
| Bosch Ultrasonik Sensör Gen 6.1 | Otomotiv (park yardımı) | 6cm | 15cm-4.5m | 43-60kHz (değişken) |
| Bosch Ultrasonik Sensör Gen 6.5 | Otomotiv (park yardımı, otomatik park) | 3cm | 15cm-5.5m | 43-60kHz (değişken) |
| Murata MA40S4S/MA40S4R | Robotik, endüstriyel | — | 20cm-4m | 40kHz sabit, 80° yönlendirme |
| MaxBotix LV-MaxSonar-EZ1 (MB1010) | Robotik, insan algılama | Etkili bir şekilde ölü bölge yok (sensör yüzeyine kadar ve temas eden nesneleri algılar) | 15cm-6.45m | 42kHz, 20Hz okuma hızı |
Bosch'un 6. Nesil ultrasonik sensör serisi, sadece park ederken veya manevra yaparken engel algılama için değil, aynı zamanda otomatik frenleme ve otomatik park etme özelliklerinin algılama temeli olarak da satılmaktadır. Nesiller boyunca, maksimum ölçüm aralığı 2,5 m'den (Gen 6.0) 4,5 m'ye (Gen 6.1) ve 5,5 m'ye (Gen 6.5) yükselirken, nesne varlığı algılama - bir nesnenin varlığını çok yakın mesafede algılama yeteneği - tam tersine 6 cm'den daralmıştır. 3 cm'lik bir sapma, genel olarak daha yüksek performans peşinde koşmak yerine, uygulama alanına göre özellikleri farklılaştırma tasarım amacını yansıtıyor. Minimum ölçüm aralığı her nesilde 15 cm'de sabit kalıyor; bundan daha yakın herhangi bir mesafe, doğal bir algılama sınırı, yani "ölü bölge" olarak kalıyor. Bosch bu ürün serisini BMW, GM, Daimler, Volkswagen, Honda, Mazda ve Subaru dahil olmak üzere birçok otomobil üreticisine tedarik ediyor.
Otomotiv sektörünün dışında, Japonya merkezli Murata, robotik ve endüstriyel algılamada temel bir unsur haline gelen sabit 40 kHz MA40S4S (verici) / MA40S4R (alıcı) çiftini satıyor. 80 derecelik yönlendirme ve 20 cm-4 m algılama aralığı, Arduino/Raspberry Pi hobi robotlarından endüstriyel ekipmanlara kadar her yerde kullanılan genel amaçlı bir ultrasonik sensörün standart özellikleri için kaba bir temel oluşturuyor. ABD merkezli MaxBotix'in LV-MaxSonar-EZ1 (MB1010) ürünü, "etkili bir şekilde ölü bölge yok" sloganıyla pazarlanıyor ve hedefi tam olarak algılayabiliyor. Sensör yüzeyine tam temas halinde olması, onu duvara veya engele çok yakın çalışması gereken robotlar için değerli bir yakınlık sensörü haline getiriyor.
Gerçek Dünya Örneği: Toyota'nın Akıllı Mesafe Sonarı (ICS) — Pedal Yanlış Kullanımı Önlemek İçin Sekiz Sensör
Birden fazla ultrasonik sensörü birleştirmenin gerçek dünya örneği, Toyota'nın "Akıllı Mesafe Sonarı" (ICS) sistemidir. Ön ve arka tarafta dörder olmak üzere toplam sekiz ultrasonik sensör kullanarak çevredeki engelleri algılar ve sürücü düşük hızda fren yerine yanlışlıkla gaz pedalına bastığında çarpışmayı önleyici frenlemeyi tetikler. Kasım 2014'te bir geliştirme duyuruldu ve 2015 Alphard, Vellfire ve ardından Prius ile başlayarak, kontrol yazılımındaki iyileştirmelerle birlikte hem sensör sayısı hem de algılama menzili artırıldı. Toyota'nın Ocak 2015 ile Haziran 2016 arasında meydana gelen kazalarla ilgili yaptığı bir araştırmaya göre, ICS ile donatılmış araçlarda pedal yanlış kullanımından kaynaklanan kazalar yaklaşık %70 oranında azalırken, geri manevrayla ilgili kazalar da azaldı. Kazalar yaklaşık %40 oranında azalıyor. Ses dalgalarını kullandığı için, ICS'nin bir marketin ön duvarı gibi cam bir yüzeyi güvenilir bir şekilde algılayabilme yeteneği, bu kullanım durumunun işe yaramasını sağlayan şeydir.
Yarasalar Yeni Nesil Mikro Robot Navigasyonuna Ne Öğretebilir?
Yarasa ekolokasyonundan ilham alan araştırmalar, bir asırdan fazla bir süre sonra hala aktif durumda. 2026 civarında yayınlanan bir arXiv makalesi olan "Saranga: Avuç İçi Boyutundaki Hava Robotlarında Görsel Olarak Bozulmuş Ortamlarda Navigasyon için MilliWatt Ultrason", avuç içi boyutundaki mikro hava robotları için yalnızca birkaç milliwatt güç tüketen bir ultrasonik navigasyon sistemi öneriyor. Bu, ana akım sensörlerin - kameralar, olay kameraları, radar, LiDAR - "görsel olarak bozulmuş ortamlarda" (doğrudan güneş ışığı, karanlık, kar, cam, sis, toz) bozulduğu gözleminden yola çıkıyor. Buna karşılık, ses tabanlı navigasyon tam olarak bu koşullarda çalışmaya devam ediyor. Benzer bir şekilde, 2024 civarında yayınlanan "BatDeck" adlı bir çalışma, bir Nano-dronlar için ultra düşük güç tüketimli, yalnızca tek bir öne bakan ultrasonik sensör kullanan ve bir engelin yönü hakkında hiçbir bilgiye sahip olmayan, rastgele dönüşler yoluyla engelden kaçınmayı sağlayan bir engelden kaçınma yaklaşımı. Çarpıcı bir tablo: Kameraların ve LiDAR'ın hakim olduğu robotik çağında, yarasaların on milyonlarca yıldır kullandığı klasik ekolokasyon prensibi, tamamen modern kısıtlamalara - güç bütçesi ve olumsuz ortamlara dayanıklılık - bir çözüm olarak yeniden değerlendiriliyor.
Daha günlük bir örnek: Ev tipi robot süpürgeler bazen "uçurum algılama" (düşmeyi önleme) sensörleri için de ultrason kullanıyor. Birçok ürün bunun yerine kızılötesi veya PSD (konum duyarlı dedektör) sensörleri kullanıyor, ancak ultrasonik tabanlı varyantlar da robotun düşmesini önlemek için merdiven kenarı gibi bir düşüşü algılama rolünü üstleniyor. Bu, ultrasonik algılamanın "kısa menzilli, düşük maliyetli, her hava koşuluna uygun" profilinin, otomotiv park yardımından ev robotlarının güvenlik mekanizmalarına kadar geniş bir yelpazedeki tüketici cihazlarına nasıl yayıldığının iyi bir örneğidir.
Performansı Belirleyen Parametreler
- Ölçüm aralığı (maksimum mesafe): Bosch Gen 6.0-6.5 serisinde olduğu gibi, temel park yardımı için birkaç metrelik bir aralık yeterlidir, ancak sensörün otomatik park veya otomatik frenleme için temel olarak kullanılması amaçlandığında daha uzun bir aralık avantajlı hale gelir. Nesiller boyunca maksimum ölçüm aralığındaki istikrarlı artış tam olarak bu ihtiyacı yansıtmaktadır.
- Nesne varlığı tespiti (çok yakın mesafeli algılama) ve ölü bölge: Bir hedefe tam olarak yakın hassas algılama gerektiren senaryolarda - örneğin dar bir alana geri geri girmenin son aşaması - burada daha küçük bir değer (Bosch Gen 6.5'te 3 cm) bir avantajdır. MaxBotix LV-MaxSonar-EZ1 gibi bazı ürünler "neredeyse hiç ölü bölge yok" diye pazarlanmaktadır; bu da bir robotun duvara tam olarak yaklaşması gibi uygulamalar için belirleyici bir özellik haline gelir.
- Sıcaklık düzeltmesinin uygulanıp uygulanmadığı: Ses hızı hava sıcaklığıyla değiştiği için (yaklaşık olarak °C başına 0,6 m/s), bir Ürün, dahili bir sıcaklık sensörü kullanarak bunu düzeltir ve bu, geniş bir sıcaklık aralığında çalışan her şey için (özellikle dış mekan ve otomotiv uygulamaları) menzil doğruluğunu doğrudan etkiler.
- Şeffaf ve siyah nesnelere karşı dayanıklılık: Optik sensörlerin zorlandığı hedefleri (cam duvar, siyah tampon gibi) güvenilir bir şekilde algılaması gereken uygulamalar için ultrasonik sensör, mevcut tek pratik seçenek olabilir. Toyota ICS'nin bir market duvarı gibi cam bir yüzeyi güvenilir bir şekilde algılama yeteneği doğrudan bu özellikten kaynaklanmaktadır.
- Sensör sayısı ve yerleşimi: Toyota ICS'nin ön ve arka tarafa bölünmüş sekiz sensöründe olduğu gibi, bir aracın tüm çevresini kapsamak, tek bir sensöre güvenmek yerine birden fazla sensörü birleştirmeyi gerektirir. Daha fazla sensör kör noktaları azaltır, ancak maliyet ve kablolama karmaşıklığıyla ters orantılıdır.
- Güç tüketimi: Saranga ve BatDeck gibi araştırmaların gösterdiği gibi, pil kısıtlamalı nano-dronlar ve küçük robotlar için, ultrasonik sensörün kendi güç tüketimi (milivat mertebesinde), kameralara veya LiDAR'a göre önemli bir avantaj olabilir.
- Kısa etkili menzil kısıtlaması: Çünkü bir Ultrasonik sensörün etkili menzili birkaç metreyle sınırlıdır ve temelde otoyol hızında ileri izleme gibi uzun menzilli uygulamalar için uygun değildir. Standart uygulama, radar ve kameralarla birlikte düşük hızda yakın menzilli engel tespiti gibi sınırlı bir rolde uzmanlaşmasıdır.
Sıcaklığı ve ışın genişliğini sayısal olarak kontrol edin
Ölçülen uçuş süresi t 10 ms ise, 20°C'deki kuru hava v=331.3+0.606\times20=343.4\,\mathrm{m/s} değerine sahiptir ve bu da
Aynı süre için 0°C'deki ses hızını, 331.3\,\mathrm{m/s} kullanarak 1,657 m elde edilir: yaklaşık 6,0 cm'lik bir fark. Sabah/akşam sıcaklık değişimlerine maruz kalan veya motor bölmesine yakın bir dış mekan sensöründe, sıcaklık telafisinin ihmal edilmesi, nominal menzil çözünürlüğünden daha fazla hataya neden olabilir.
Diğer kolayca gözden kaçan ayrıntı ise akustik alanın noktasal bir ışın değil, bir yelpaze olmasıdır. Nominal ışın genişliği için \phi ve hedef mesafesi d ile yanal yayılımın yararlı bir tahmini şöyledir:
d=2\,\mathrm{m} ve \phi=20^\circ'de bu, w\simeq0.73\,\mathrm{m}'yi verir. Bu nedenle sensör, benzersiz bir şekilde tanımlanmış bir nokta değil, ışın içindeki bir yerdeki en güçlü yansıtıcı yüzeyi rapor eder. Tampon eğriliği, yol yüzeyi ve komşu transdüserlerden gelen çapraz etkileşim, yerleştirme testine aittir.
Şekil — Ultrason, bir nokta yerine bir ışın olarak yayılır.
Öğretim amacıyla fan basitleştirilmiştir; gerçek yönlendirme frekansa, gövdeye ve yansıtıcı yüzeye bağlıdır.
Ultrasonik yankı olmaması, ileride boş alan olduğu anlamına mı gelir?
Açılı bir yüzey sesi yeniden yönlendirebilir veya emici bir malzeme onu zayıflatabilir.
Algılama olmaması, engel olmadığı anlamına gelmez.Referanslar
- Bosch Ultrasonik Sensörler 6. Nesil bilgi sayfası (Bosch resmi PDF)
- Bosch radar sensörleri (ultrasonik sensör konumlandırması hakkında bilgi için ilgili ürün sayfası)
- Mesafe sonarının nasıl çalıştığı (SOMPO Direct)
- Akıllı Mesafe Sonarı (ICS) genel bakış (Netz Toyota Mie)
- Toyota'nın Akıllı Mesafe Sonarı kaza azaltma sonuçları (Toyota Haber Odası)
- Murata MA40S4S/MA40S4R ürün sayfası (Murata resmi)
- MaxBotix LV-MaxSonar-EZ1 (MB1010) ürün sayfası (MaxBotix resmi)
- Sonarın icadı (Mühendislik ve Teknoloji Tarihi Wiki)
- Paul Langevin ve denizaltı tespiti ve ultrasonik teknolojinin kökenleri (Physics Today)
- Saranga: Avuç içi büyüklüğündeki hava robotlarında görsel olarak bozulmuş ortamlarda navigasyon için MilliWatt ultrason (arXiv:2603.24699)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.