Contents — find the section you need
Radar (Radyo Algılama ve Menzil Belirleme), radyo dalgaları göndererek ve bir hedeften yansımalarını alarak mesafeyi, yönü ve bağıl hızı ölçen bir sensördür. Bağıl hız, yansıyan dalganın frekans kaymasından (Doppler etkisi) elde edilir; mesafe ise radyo dalgasının gidiş-dönüş süresinden elde edilir. Otomotiv uygulamaları genellikle 76-81 GHz'lik milimetre dalga bandını kullanır, bu nedenle yaygın adı "milimetre dalga radarı"dır. Kameralar ve LiDAR ışıkla çalışırken, radar radyo dalgalarıyla çalışır - bu da optik sensörlere çok fazla sorun çıkaran yağmur, sis, kar, parlama ve karanlık altında nispeten güvenilir bir şekilde çalışmaya devam etmesinin tam nedenidir. İkinci Dünya Savaşı hava savunma sistemlerinden doğan bu teknoloji, 80 yılı aşkın bir süredir küçültülmüş ve maliyeti düşürülerek seri üretilen bir otomotiv bileşeni haline gelmiştir.
 Chain Home hava savunma radar kuleleri (Swingate, Dover, İngiltere)
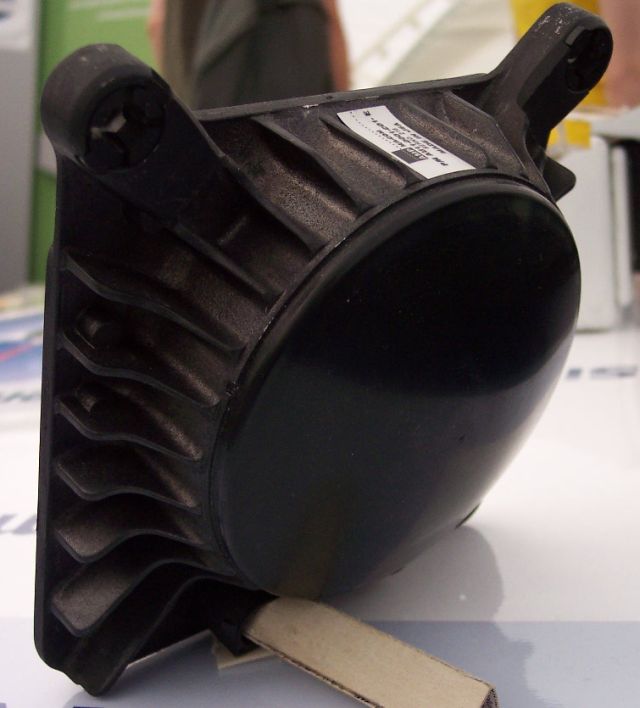 Otomotiv milimetre dalga radar anteni
Görseller: Chain Ev hava savunma radar kuleleri (Jean-Etienne Minh-Duy Poirrier, CC BY-SA 2.0) / Automotive milimetre dalga radar anteni (Stahlkocher, CC BY-SA 3.0 / GFDL), Wikimedia Commons.


Prensip: FMCW — vuruş frekansından mesafe ve hızı birlikte türetme
Otomotiv milimetre dalga radarında baskın yaklaşım FMCW'dir (Frekans Modülasyonlu Sürekli Dalga). İletilen sinyalin frekansı, sabit bir eğimle zaman içinde doğrusal olarak taranır ("çirp"); alınan yansımayı iletilen sinyalle karıştırmak, ikisi arasındaki fark olan bir "vuruş frekansı" f_b üretir.
Burada B, cıvıltı bant genişliği, T, cıvıltı tarama süresi, c, ışık hızı, R, hedefe olan mesafe, v, bağıl hız ve \lambda, radyo dalga boyudur. Sağdaki ilk terim, yansıyan dalganın gidiş-dönüş gecikmesinden (mesafeye orantılı) türetilmiştir; ikinci terim ise Doppler kaymalı frekans bileşeninden (bağıl hıza orantılı) türetilmiştir. Sabit bir nesneden yansıma ve hareketli bir nesneden yansıma, her biri belirgin şekilde farklı özelliklere sahip bir vuruş sinyali olarak ortaya çıkar. Sürekli bir cıvıltı dizisi göndererek ve her bir sonuçta ortaya çıkan vuruş sinyalini Hızlı Fourier Dönüşümü (FFT) ile işleyerek, radar hem mesafeyi hem de bağıl hızı ayırabilir ve aynı anda çözebilir. Menzil çözünürlüğü, çirp bant genişliğiyle ters orantılıdır B ( \Delta R = c / 2B ), bu nedenle daha geniş bir bant genişliği, birbirine yakın iki hedefi ayrı nesneler olarak ayırt etme yeteneğine doğrudan dönüşür.
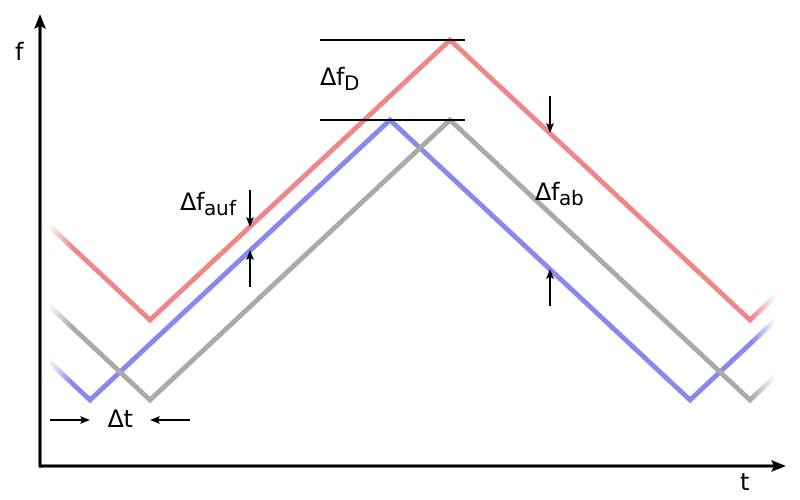
Resim: Principle FMCW/Doppler radar diyagramı (Rainald62, CC BY-SA 3.0), Wikimedia Commons. Mavi çizgi iletilen dalgayı, gri çizgi sabit bir nesneden yansımayı (sadece zaman gecikmeli), kırmızı çizgi ise yaklaşan bir nesneden yansımayı (zaman gecikmeli ve Doppler etkisiyle frekansta yukarı kaydırılmış) göstermektedir.

Prensip: Frekans bandı seçiminin uygulamayı nasıl takip ettiği
Otomotiv milimetre dalga radarı esas olarak 76-81 GHz bandında çalışır, ancak bu bant içinde bile alt bant seçimi uygulamayı takip eder. 76 GHz bandı uzun menzilli izleme için uygundur. Yaklaşık 100-200 metre ileriyi, 1-2 metre civarında menzil çözünürlüğü ve yaklaşık 20 derecelik daha dar bir görüş alanıyla algılayabilen radarlar, otoyol hızında öndeki uzak bir aracı erken tespit etmek isteyen uygulamalar için uygundur - adaptif hız sabitleyici (ACC), otomatik acil frenleme gibi. Buna karşılık, daha geniş 77-81 GHz bandı, yakındaki araçları, yayaları ve bisikletlileri ince bir şekilde ayırmak için yeterince yüksek çözünürlüğe sahiptir ve bu da kavşaklarda birleşme veya sağa dönüşler sırasında yakındaki birden fazla hedefi ayırt etmek için kullanışlı hale getirir. Son zamanlarda ortaya çıkan "4D görüntüleme radarı", geleneksel radarın zaten ölçtüğü mesafe, azimut ve bağıl hızın yanı sıra yükseklik açısını (dikey boyut) da ölçen yüksek çözünürlüklü bir varyanttır; bu da yol yüzeyindeki tümsekler ve üstten levhalar gibi dikey bilgileri de işleyebilmesini sağlar.
Tarihçe: Hava savunma sisteminden otomotiv bileşenine
Radarın pratik kökenleri İkinci Dünya Savaşı'na kadar uzanmaktadır. İngiliz fizikçi Robert Watson-Watt, 26 Şubat 1935'te bir uçağın radarla tespit edilebileceğini ilk kez göstermiştir. Radyo dalgalarını yansıtarak tespit edilen bu radar, İngiltere'nin ev hava savunma ağı Chain Home'un temelini oluşturdu. 1938'den itibaren faaliyette olan Chain Home, nispeten düşük 22-50 MHz bandında çalışan büyük ölçekli bir sabit radar istasyonları ağıydı; savaşın başlangıcında 18 istasyondan savaşın sonunda 53 istasyona ulaştı. 1940 Britanya Savaşı sırasında, bu erken uyarı yeteneğinin, sayıca az olan RAF'ın gelen Luftwaffe baskınlarını önlemesinde önemli bir faktör olduğu yaygın olarak kabul edilmektedir. Yaklaşık 80 yıl içinde, temel prensip - bir radyo dalgası gönder, yansımasını ölç - aynı kaldı, ancak radarın kendisi devasa bir sabit anten kulesinden, bir aracın tamponunun içine yerleştirilmiş birkaç santimetre çapında bir modüle kadar küçüldü.
Temel ürünleri özelliklerine göre karşılaştırma
| Ürün | Üretici | Tip | Menzil | Görüş alanı (FOV) | Ölçülen miktarlar |
|---|---|---|---|---|---|
| Continental ARS540 | Continental | 4B görüntüleme radarı | 300m | ±60° | Eş zamanlı mesafe, azimut, yükseklik ve bağıl hız |
| Bosch ön/köşe radarı | Bosch | 76-77GHz ve 77-81GHz bantları | 300m algılama menzili (530m'ye kadar yüksek hassasiyet) | Açıklanmadı | Mesafe ve bağıl hız (210km/sa sürüş hızına kadar çalışır) |
| Bosch premium radar (5. nesil) | Bosch | 76-77GHz ve 77-81GHz bantları | 300m algılama menzili (700m'ye kadar yüksek hassasiyet) | Açıklanmadı | Mesafe ve bağıl hız (%35 daha yüksek algılama hassasiyeti önceki nesle göre) |
| Aptiv FLR4+ | Aptiv | Görüntüleme radarı | 300m | Makine öğrenimine dayalı sensör füzyonu için tasarlandı | Otomatik sürüş desteğiyle ADAS için yüksek çözünürlüklü algılama |
| Arbe Phoenix (Tesla HW4'te kullanılır) | Arbe | Yüksek çözünürlüklü (sentetik açıklıklı) görüntüleme radarı | Açıklanmadı | Açıklanmadı | 76-77GHz bandı; 2023'ten itibaren Tesla araçlarına yeniden eklendi |
Continental ARS540, eski radarların zorlandığı yükseklik bilgileri de dahil olmak üzere hedefleri yüksek çözünürlükte yakalayan 4 boyutlu bir görüntüleme radarıdır. 300 metrelik menzili ve geniş ±60° görüş alanı, uzun menzilli izleme ve geniş bir çevre alanını tek bir sensörle kapsama tasarım felsefesini yansıtacak şekilde kasıtlı olarak tek bir ünitede birleştirilmiştir. Bosch'un ön/köşe radarı ve premium radarı, 76-77GHz ve 77-81GHz bantlarını destekler ve ortak bir 300 metrelik algılama menziline sahiptir, ancak hassasiyet aralığı - yüksek hassasiyetli algılamanın mümkün olduğu mesafe - radarda 700 metreye kadar uzanır. Premium, küçük ve uzaktaki hedeflerin tespitinin nesilden nesile ne kadar ilerlediğini gösteriyor. Bosch ve Aptiv'in birlikte küresel otomotiv radar gelirlerinin yaklaşık %45-50'sini oluşturduğu bildiriliyor ve her iki şirket de kısa, orta ve uzun menzilli radarların yanı sıra 4D görüntüleme radarı da içeren tam ürün gamına sahip. Aptiv'in FLR4+, makine öğrenimine dayalı sensör füzyonu etrafında sıfırdan tasarlanmış bir görüntüleme radarıdır ve Mayıs 2026'da Volvo, 2028'den itibaren yeni araçlar için Aptiv'in yeni nesil yüksek çözünürlüklü radar platformu "Gen 8"i kullanacağını duyurdu.
Tesla'nın Terk Ettiği, Sonra Geri Aldığı Radar
Otonom sürüş şirketleri arasında Tesla, gerçekten alışılmadık bir karar aldı. Mayıs 2021'de Tesla, Kuzey Amerika Model 3 ve Model Y araçlarından radar sensörlerini kaldırdı ve "Tesla Vision" adını verdiği yalnızca kamera tabanlı bir algılama sistemine geçiş yaptığını duyurdu. CEO Elon Musk, çelişkili sensör girdilerinin ilk prensiplere dayalı bir argüman ortaya koydu. Güvenliği baltalayarak, endüstri geleneklerine doğrudan aykırı olan net bir pozisyon belirledi: yalnızca kamera tabanlı otonom sürüş. Bu karar mühendisleri, analistleri, düzenleyicileri ve müşterileri şaşırttı ve radarın genellikle güvendiği mesafe ve hız tahminleri de dahil olmak üzere, yalnızca kameraların yeterli güvenlik sağlayıp sağlayamayacağı konusunda büyük bir tartışma başlattı. Başlangıçta bu, gerçek işlevsel kısıtlamalar getirdi; Autosteer'ın azami hızı sınırlandırıldı ve takip mesafeleri artırıldı.
Ancak 2023'te Tesla, yeni nesil otonom sürüş bilgisayarı "Donanım 4" ile rotasını tersine çevirdi ve Model S ve Model X'e "Phoenix" kod adlı bir radar sensörü yeniden ekledi. Sökme işlemleri, bu radarın İsrail şirketi Arbe'nin "Phoenix" yüksek çözünürlüklü sentetik açıklıklı radar ünitesine dayandığını doğruladı. Yalnızca kamera tabanlı bir yaklaşıma geri döndükten yaklaşık iki yıl sonra, bu, olumsuz hava koşullarında radarın daha sağlam menzil ve hız verilerine aslında hala ihtiyaç duyulduğunun bir kabulü anlamına geliyordu. Sektörün en büyük oyuncularından birinin "sadece kamera yeterli mi, yoksa radar da entegre edilmeli mi?" sorusuna aşırı bir yanıt verip sonra geri adım attığı, gerçekten ilginç bir gerçek dünya örneği.
Gerçek Dünya Örneği: Honda SENSING 360 — Her Yönü Kapsayan Beş Radar
Bir aracın tüm çevresini algılamak için birden fazla radarı birleştirmenin gerçek dünya örneği, Honda'nın "Honda SENSING 360" sistemidir. 360 derece algılama sağlamak için ön orta kısma bir uzun menzilli milimetre dalga radarı ve aracın dört köşesine dört orta menzilli milimetre dalga radarı (toplamda beş radar) yerleştirir ve ön camın üstüne monte edilmiş tek bir monoküler geniş açılı kamera ile birleştirir. Özellikle, sistem her radarın özelliklerini rolüne göre kasıtlı olarak değiştirir: öndeki uzun menzilli izleme, görüş alanından ziyade menzili önceliklendirirken, yan ve arka yakın alan izleme geniş bir görüş alanını önceliklendirir. Bu, çoklu ünite yerleşimi yoluyla bir dengeyi çözmenin gerçek dünya örneğidir — "Uzun menzilli izleme" ile "her yönden kapsama" arasındaki fark, tek bir radarla elde edilmesi zor bir durumdur.
Performansı Belirleyen Parametreler
- Menzil: Örneğin, otoyol ACC'si gibi, öndeki uzak bir aracı yavaşlamak için yeterli payla erken tespit etmek isteyen uygulamalar için Continental ARS540 gibi uzun menzilli bir radar olmazsa olmazdır.
- Görüş Alanı (FOV): Honda SENSING 360'ın orta menzilli radarlarını yanlara ve arkaya yerleştirmesinde olduğu gibi, kavşak birleşme veya dönüş sırasında geniş bir çevreyi kapsamak isteyen uygulamalar geniş bir görüş alanına öncelik verir. Tek bir radarın hem uzun menzil hem de geniş görüş alanı sağlaması zor olduğundan, birden fazla üniteyi birleştirmek pratik bir çözüm olma eğilimindedir.
- Menzil çözünürlüğü ve chirp bant genişliği: FMCW'nin menzil çözünürlüğü chirp bant genişliğiyle ters orantılı olduğundan, yaklaşık 1-2 m çözünürlüğe sahip daha dar bantlı 76 GHz'lik bir kurulum, birbirine yakın birden fazla hedefi karıştırmayı kolaylaştırır. Örneğin, tek bir nokta için bir bisikletçi ve bir yaya. Birleşme yardımı gibi hassas hedef ayrımı gerektiren uygulamalar, daha geniş 77-81 GHz bandının sağladığı daha yüksek çözünürlükten faydalanır.
- Yükseklik verilerinin yakalanıp yakalanmadığı: Geleneksel radar yalnızca yatay bilgi taşır ve bu da yol yüzeyindeki tümsekleri veya üst geçitleri ve levhaları "engel" olarak yanlış sınıflandırmasına neden olur. ARS540 gibi 4 boyutlu görüntüleme radarı, yüksekliği doğrudan ölçme yeteneği sayesinde bu tür yanlış algılamaları azaltır.
- Olumsuz hava ve koşullara dayanıklılık: Kamera ve LiDAR performansı yağmur, sis, parlama ve karanlık altında önemli ölçüde düşerken, radar - radyo dalgaları kullandığı için - nispeten güvenilir bir şekilde çalışmaya devam eder. Tesla'nın radar sökme ve yeniden takma öyküsünün gösterdiği gibi, yalnızca kamera kullanan sistemlerin olumsuz hava koşullarında gerçek sınırları vardır ve sık sık kötü hava koşullarının veya yoğun gece sürüşünün olduğu bölgelerde, radara daha fazla güvenmek mantıklı bir tasarım seçimidir.
- Makine öğrenimine dayalı sensör füzyonu ile uyumluluk: Bir radar Ham nokta bulutu verilerini doğrudan makine öğrenimi hattına beslemek üzere tasarlanmış (Aptiv'in FLR4+'ı gibi) bir sistem, kameralar ve LiDAR ile birleştirildiğinde, birleştirilmiş algılama doğruluğuna daha fazla katkıda bulunur. Sadece basit hedef tespiti sonuçları üreten bir radarla karşılaştırıldığında, aşağı akış algılama algoritmasına anlamlı derecede farklı miktarda kullanılabilir bilgi sağlar.
Bant Genişliği ve Hız Hesaplama
Bir FMCW radar veri sayfasında, yalnızca maksimum menzili değil, bant genişliğini B ve gözlem süresini de kontrol edin. Menzil çözünürlüğü
B=1\,\mathrm{GHz} ile bu, aynı yönde yaklaşık 15 cm menzil farkıyla iki reflektörü ayırmak için ideal bir değer olan \Delta R\simeq0.15\,\mathrm{m}'u verir. Pencereleme, sinyal-gürültü oranı, açısal çözünürlük ve hedef boyutu da önemlidir, bu nedenle katalog numarası saha tespit doğruluğu ile aynı değildir.
Bağıl hız, Doppler etkisinden gelir. Frekans. Dalga boyu \lambda ve görüş hattı bağıl hızı v için,
77 GHz'de dalga boyu yaklaşık 3,9 mm'dir, bu nedenle v=20\,\mathrm{m/s} (72 km/sa) f_D\simeq10.3\,\mathrm{kHz} verir. Eğik bir açıda, radar yalnızca görüş hattı bileşenini görür, bu nedenle şeridi geçen bir bisiklet "yavaş" bir nesne gibi görünebilir. ACC ve çarpışma kararları için, menzil, hız ve açıyı aynı izle ilişkilendirmek, bireysel çözünürlükler kadar önemlidir.
Eşit mesafedeki nesneler radara her zaman ayırt edilemez mi?
Açı veya bağıl hız bazen onları ayırabilir. Her boyuttaki çözünürlüğü ve hedef koşullarını kontrol edin.
Referanslar
- Continental ARS540 4D görüntüleme radarı (Elektronik Belirleyici)
- Honda SENSING 360 çok yönlü güvenlik teknolojisi (Honda resmi)
- Bosch radar sensörleri (Bosch Mobility resmi)
- Otomotiv radar pazarı: Bosch/Aptiv/Continental/Denso teknoloji stratejisi karşılaştırması (LinkedIn)
- Aptiv'in Gen 8 yüksek çözünürlüklü radar platformu Volvo tarafından benimsendi (ilgili haberler)
- Robert Watson-Watt ve radarın icadı (İngilizce Vikipedi)
- Chain Home hava savunma radar ağı (RAF Hava Savunma Radar Müzesi)
- Tesla'nın radarını kaldırması ve Tesla Vision'a geçişi (Electrek)
- Tesla Hardware 4 araçlarında yeni "Phoenix" radarı doğrulandı (InsideEVs)
- Tesla'nın radarla değişen ilişkisi (Edge AI ve Vision Alliance)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.