Contents — find the section you need
O radar (Radio Detection and Ranging) é um sensor que mede distância, direção e velocidade relativa, transmitindo ondas de rádio e recebendo seu reflexo em um alvo. A velocidade relativa é derivada da mudança de frequência da onda refletida (o efeito Doppler); a distância é derivada do tempo de percurso de ida e volta da onda de rádio. Aplicações automotivas geralmente utilizam a faixa de ondas milimétricas de 76 a 81 GHz, daí o nome comum "radar de ondas milimétricas". Enquanto câmeras e LiDAR funcionam com luz, o radar funciona com ondas de rádio — e é exatamente por isso que ele continua funcionando de forma relativamente confiável sob chuva, neblina, neve, brilho excessivo e escuridão, condições que causam tantos problemas aos sensores ópticos. Originada dos sistemas de defesa aérea da Segunda Guerra Mundial, essa tecnologia foi miniaturizada e teve seu custo reduzido ao longo de mais de 80 anos, a ponto de se tornar um componente automotivo produzido em massa.
 Torres de radar de defesa aérea Chain Home (Swingate, Dover, Reino Unido)
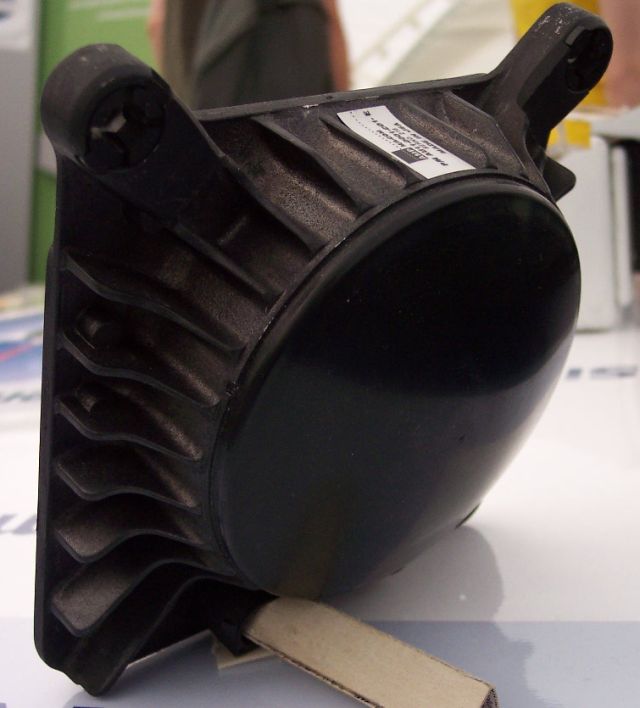 Antena de radar de ondas milimétricas automotiva
Imagens: Chain Home torres de radar de defesa aérea (Jean-Etienne Minh-Duy Poirrier, CC BY-SA 2.0) / Automotive Antena de radar de ondas milimétricas (Stahlkocher, CC BY-SA 3.0 / GFDL), Wikimedia Commons.


Princípio: FMCW — derivando distância e velocidade a partir da frequência de batimento
A abordagem dominante em radares automotivos de ondas milimétricas é o FMCW (Onda Contínua Modulada em Frequência). A frequência do sinal transmitido é varrida linearmente ao longo do tempo com uma inclinação constante (um "chirp"); a mistura da reflexão recebida com o sinal transmitido produz uma "frequência de batimento" — a diferença entre os dois.
Aqui, B é a largura de banda do chirp, T é a duração da varredura do chirp, c é a velocidade da luz, R é a distância até o alvo, v é a velocidade relativa e \lambda é o comprimento de onda de rádio. O primeiro termo à direita deriva do atraso de ida e volta da onda refletida (proporcional à distância); o segundo termo deriva da componente de frequência deslocada pelo efeito Doppler (proporcional à velocidade relativa). A reflexão em um objeto estacionário e a reflexão em um objeto em movimento se manifestam como um sinal de batimento com características distintas. Ao transmitir um trem contínuo de chirps e aplicar uma Transformada Rápida de Fourier (FFT) a cada sinal de batimento resultante, o radar consegue separar e calcular simultaneamente a distância e a velocidade relativa. A resolução de alcance é inversamente proporcional à largura de banda do chirp B ( \Delta R = c / 2B ), portanto, uma largura de banda maior se traduz diretamente na capacidade de distinguir dois alvos próximos como objetos distintos.
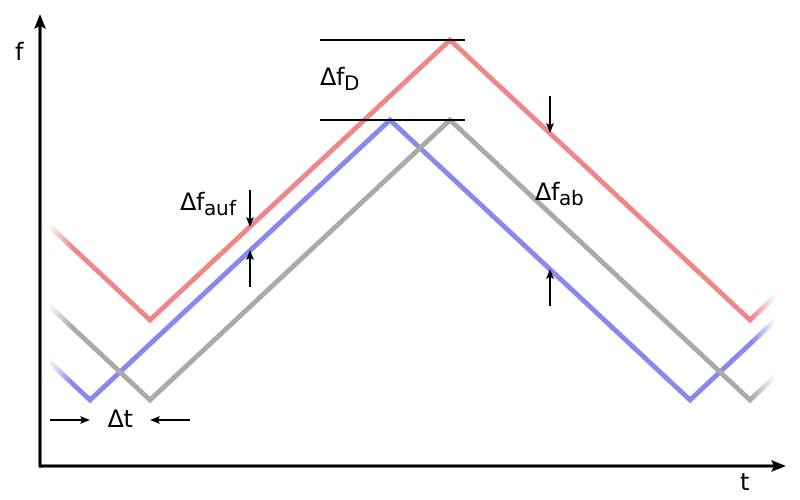
Imagem: Principle diagrama do radar FMCW/Doppler (Rainald62, CC BY-SA 3.0), Wikimedia Commons. A linha azul representa a onda transmitida, a linha cinza representa a reflexão de um objeto estacionário (apenas com atraso no tempo) e a linha vermelha representa a reflexão de um objeto em aproximação (com atraso no tempo e deslocamento para cima na frequência devido ao efeito Doppler).

Princípio: como a escolha da faixa de frequência acompanha a aplicação
O radar automotivo de ondas milimétricas opera principalmente na faixa de 76-81 GHz, mas mesmo dentro dessa faixa, a escolha da subfaixa acompanha a aplicação. A faixa de 76 GHz é adequada O monitoramento de longo alcance, de aproximadamente 100 a 200 metros à frente, com resolução de alcance em torno de 1 a 2 metros e um campo de visão mais estreito de cerca de 20 graus, é adequado para aplicações que exigem a detecção precoce de um veículo distante em alta velocidade, como o controle de cruzeiro adaptativo (ACC) e a frenagem automática de emergência. A banda mais ampla de 77 a 81 GHz, por outro lado, possui resolução suficiente para separar com precisão veículos, pedestres e ciclistas próximos, tornando-a útil para distinguir múltiplos alvos próximos durante fusões ou conversões à direita em cruzamentos. O recém-emergente "radar de imagem 4D" é uma variante de alta resolução que mede o ângulo de elevação (a dimensão vertical) juntamente com a distância, o azimute e a velocidade relativa que o radar convencional já media — permitindo também lidar com informações verticais, como irregularidades na superfície da estrada e sinalização suspensa.
História: de sistema de defesa aérea a componente automotivo
As origens práticas do radar remontam à Segunda Guerra Mundial. O físico britânico Robert Watson-Watt demonstrou pela primeira vez, em 26 de fevereiro de 1935, que uma aeronave podia ser detectado refletindo ondas de rádio nele — e essa descoberta tornou-se a base da rede de defesa aérea britânica, Chain Home. Operacional desde 1938, a Chain Home era uma rede em larga escala de estações de radar fixas operando na faixa relativamente baixa de 22 a 50 MHz; ela cresceu de 18 estações no início da guerra para 53 no final da guerra. Durante a Batalha da Grã-Bretanha em 1940, essa capacidade de alerta antecipado é amplamente reconhecida como um fator importante que permitiu à RAF, em menor número, interceptar os ataques da Luftwaffe. Nos cerca de 80 anos que se seguiram, o princípio fundamental — transmitir uma onda de rádio e medir sua reflexão — permaneceu o mesmo, mas o próprio radar encolheu de uma enorme torre de antena fixa para um módulo de poucos centímetros de diâmetro, instalado no para-choque de um veículo.
Comparando produtos principais por especificação
| Produto | Fabricante | Tipo | Alcance | Campo de visão (FOV) | Quantidades medidas |
|---|---|---|---|---|---|
| Continental ARS540 | Continental | Radar de imagem 4D | 300m | ±60° | Distância, azimute, elevação e velocidade relativa simultâneos |
| Radar frontal/de canto Bosch | Bosch | Bandas de 76-77GHz e 77-81GHz | Alcance de detecção de 300m (até 530m em alta sensibilidade) | Não divulgado | Distância e velocidade relativa (funciona até 210km/h de velocidade de condução) |
| Radar Bosch Premium (5ª geração) | Bosch | Bandas de 76-77GHz e 77-81GHz | Alcance de detecção de 300m (até 700m em alta sensibilidade) | Não divulgado | Distância e velocidade relativa (sensibilidade de detecção 35% maior em comparação com a geração anterior) |
| Aptiv FLR4+ | Aptiv | Radar de imagem | 300m | Projetado para Fusão de sensores baseada em aprendizado de máquina | Detecção de alta resolução para ADAS por meio de suporte à direção autônoma |
| Arbe Phoenix (usado no Tesla HW4) | Arbe | Radar de imagem de alta resolução (abertura sintética) | Não divulgado | Não divulgado | Banda de 76-77 GHz; reintroduzido nos veículos Tesla a partir de 2023 |
O Continental ARS540 é um radar de imagem 4D que captura alvos em alta resolução, incluindo informações de elevação com as quais os radares mais antigos tinham dificuldades. Seu alcance de 300 m e amplo campo de visão de ±60° são combinados propositalmente em uma única unidade, refletindo uma filosofia de design que visa cobrir tanto o monitoramento de longo alcance quanto uma ampla área circundante com um único sensor. Os radares frontal/de canto e premium da Bosch suportam as bandas de 76-77 GHz e 77-81 GHz e compartilham um alcance de detecção comum de 300 m, mas o alcance de sensibilidade — a distância na qual a detecção de alta sensibilidade é possível — se estende a 700 m no radar premium, demonstrando O quanto a detecção de pequenos alvos distantes avançou geração após geração. A Bosch e a Aptiv, juntas, representam cerca de 45 a 50% da receita global de radares automotivos, e ambas as empresas oferecem linhas completas de produtos que abrangem curto, médio e longo alcance, além de radares de imagem 4D. O FLR4+ da Aptiv é um radar de imagem projetado desde o início com base na fusão de sensores por meio de aprendizado de máquina, e em maio de 2026 a Volvo anunciou que adotaria a plataforma de radar de alta resolução de próxima geração da Aptiv, a "Gen 8", para seus novos veículos a partir de 2028.
O Radar que a Tesla Abandonou e Depois Retomou
Entre as empresas de direção autônoma, a Tesla tomou uma decisão verdadeiramente incomum. Em maio de 2021, a Tesla removeu os sensores de radar dos veículos Model 3 e Model Y na América do Norte, anunciando uma mudança para um sistema de percepção baseado apenas em câmeras, chamado "Tesla Vision". O CEO Elon Musk argumentou, com base em princípios fundamentais, que entradas conflitantes de sensores comprometem a segurança, definindo uma posição clara — buscando A decisão de adotar a condução autônoma baseada apenas em câmeras contrariava diretamente as convenções da indústria. Surpreendeu engenheiros, analistas, reguladores e clientes, e desencadeou um grande debate sobre se as câmeras sozinhas seriam capazes de fornecer segurança adequada, inclusive para a estimativa de distância e velocidade, normalmente realizada por radares. Inicialmente, isso impôs limitações funcionais reais: a velocidade máxima do Autosteer foi limitada e as distâncias de seguimento foram aumentadas.
Mas, em 2023, a Tesla reverteu sua estratégia com o computador de condução autônoma de próxima geração, o "Hardware 4", reintroduzindo um sensor de radar com o codinome "Phoenix" nos Model S e Model X. Análises confirmaram que esse radar é baseado na unidade de radar de abertura sintética de alta resolução "Phoenix" da empresa israelense Arbe. Cerca de dois anos após retornar à abordagem baseada apenas em câmeras, isso representou um reconhecimento de que os dados de alcance e velocidade mais robustos do radar em condições climáticas adversas ainda eram necessários — um caso real genuinamente interessante em que uma das maiores empresas do setor adotou uma solução extrema. A questão inicial era: "Será que a câmera sozinha é suficiente, ou o radar deve ser integrado?", e então a resposta foi desconsiderada.
Um exemplo prático: Honda SENSING 360 — cinco radares cobrindo todas as direções
Um exemplo prático da combinação de múltiplos radares para detectar todo o entorno de um veículo é o "Honda SENSING 360" da Honda. Ele utiliza um radar de ondas milimétricas de longo alcance na parte frontal central, além de quatro radares de ondas milimétricas de médio alcance nos quatro cantos do veículo — cinco radares no total — combinados com uma única câmera monocular de visão ampla montada acima do para-brisa dianteiro, para obter detecção de 360 graus. Notavelmente, o sistema varia deliberadamente as características de cada radar de acordo com sua função: o monitoramento de longo alcance à frente prioriza o alcance em detrimento do campo de visão, enquanto o monitoramento lateral e traseiro de curto alcance prioriza um amplo campo de visão. Este é um exemplo prático de como resolver, por meio da instalação de múltiplas unidades, um dilema — "monitoramento de longo alcance" versus "cobertura completa" — que é difícil de alcançar com um único radar. sozinho.
Parâmetros que determinam o desempenho
- Alcance: Para aplicações que exigem a detecção antecipada de um veículo distante à frente com ampla margem para redução de velocidade — como o ACC em rodovias, por exemplo — um radar de longo alcance como o Continental ARS540 torna-se essencial.
- Campo de visão (FOV): Assim como no sistema Honda SENSING 360, que posiciona radares de médio alcance nas laterais e na traseira, aplicações que precisam cobrir uma ampla área ao redor durante uma interseção ou conversão priorizam um amplo campo de visão. Como é difícil para um único radar oferecer longo alcance e amplo campo de visão simultaneamente, a combinação de múltiplas unidades tende a ser a solução prática.
- Resolução de alcance e largura de banda do chirp: Como a resolução de alcance do FMCW é inversamente proporcional à largura de banda do chirp, uma configuração de banda estreita de 76 GHz com resolução de aproximadamente 1 a 2 metros facilita a confusão entre múltiplos alvos próximos — um ciclista e um pedestre, por exemplo — e um único ponto. Aplicações que necessitam de alvos precisos A discriminação, como a assistência à fusão de faixas, se beneficia da maior resolução proporcionada pela banda mais ampla de 77-81 GHz.
- Se os dados de elevação são capturados: O radar convencional carrega apenas informações horizontais, tornando-o propenso a classificar erroneamente irregularidades na superfície da estrada, sinalização suspensa e viadutos como "obstáculos". A capacidade de um radar de imagem 4D, como o ARS540, de medir a elevação diretamente reduz esse tipo de detecção falsa.
- Robustez a condições climáticas adversas: O desempenho da câmera e do LiDAR se degrada substancialmente sob chuva, neblina, brilho e escuridão, enquanto o radar — por usar ondas de rádio — continua funcionando de forma comparativamente confiável. Como mostra a história da Tesla sobre a remoção e reinstalação do radar, os sistemas baseados apenas em câmeras têm limitações reais em condições climáticas adversas e, em regiões com mau tempo frequente ou direção noturna intensa, depender mais do radar é uma escolha de projeto racional.
- Compatibilidade com fusão de sensores baseada em aprendizado de máquina: Um radar projetado para alimentar dados brutos de nuvem de pontos diretamente em um pipeline de aprendizado de máquina — como o da Aptiv FLR4+ — tende a contribuir mais para a precisão da percepção combinada quando utilizado com câmeras e LiDAR. Comparado a um radar que apenas fornece resultados simples de detecção de alvos, ele oferece ao algoritmo de percepção subsequente um volume significativamente maior de informações úteis.
Cálculo da Largura de Banda e Velocidade
Em uma ficha técnica de radar FMCW, verifique a largura de banda B e o tempo de observação, não apenas o alcance máximo. A resolução de alcance é
Com B=1\,\mathrm{GHz}, isso resulta em \Delta R\simeq0.15\,\mathrm{m} — um valor ideal para separar dois refletores na mesma direção com cerca de 15 cm de diferença de alcance. Janelamento, relação sinal-ruído, resolução angular e tamanho do alvo também são importantes, portanto, um número de catálogo não é o mesmo que precisão de detecção em campo.
A velocidade relativa é obtida a partir da frequência Doppler. Para comprimentos de onda \lambda e Velocidade relativa na linha de visada v ,
A 77 GHz, o comprimento de onda é de aproximadamente 3,9 mm, portanto v=20\,\mathrm{m/s} (72 km/h) resulta em f_D\simeq10.3\,\mathrm{kHz} . Em um ângulo oblíquo, o radar vê apenas a componente da linha de visada, então uma bicicleta cruzando a faixa pode parecer um objeto "lento". Para decisões de ACC e colisão, associar alcance, velocidade e ângulo à mesma trajetória é tão importante quanto as resoluções individuais.
Objetos a distâncias iguais são sempre indistinguíveis para o radar?
O ângulo ou a velocidade relativa às vezes podem separá-los.
Verifique a resolução em cada dimensão e as condições do alvo.Referências
- Radar de imagem 4D Continental ARS540 (Especificação Eletrônica)
- Tecnologia de segurança omnidirecional Honda SENSING 360 (Informação oficial da Honda)
- Sensores de radar Bosch (Informação oficial da Bosch Mobility)
- Mercado de radar automotivo: comparação das estratégias tecnológicas Bosch/Aptiv/Continental/Denso (LinkedIn)
- Plataforma de radar de alta resolução Gen 8 da Aptiv adotada pela Volvo (cobertura relacionada)
- Robert Watson-Watt e a invenção do radar (Wikipedia em inglês)
- A rede de radares de defesa aérea Chain Home (Museu de Radares de Defesa Aérea da RAF)
- Remoção do radar da Tesla e transição para o Tesla Vision (Electrek)
- Novo radar "Phoenix" confirmado nos veículos Tesla Hardware 4 (InsideEVs)
- A relação da Tesla com o radar em transformação (Edge AI and Vision Alliance)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.