Contents — find the section you need
Radar (Radio Detection and Ranging) ist ein Sensor, der Entfernung, Richtung und Relativgeschwindigkeit misst, indem er Radiowellen aussendet und deren Reflexion an einem Ziel empfängt. Die Relativgeschwindigkeit ergibt sich aus der Frequenzverschiebung der reflektierten Welle (Doppler-Effekt); die Entfernung aus der Laufzeit der Radiowelle. In der Automobilindustrie wird üblicherweise das Millimeterwellenband (76–81 GHz) genutzt, daher die gängige Bezeichnung „Millimeterwellenradar“. Während Kameras und LiDAR mit Licht arbeiten, nutzt Radar Radiowellen – genau deshalb funktioniert es vergleichsweise zuverlässig auch bei Regen, Nebel, Schnee, Blendung und Dunkelheit, die optischen Sensoren so große Probleme bereiten. Diese Technologie, die aus den Luftverteidigungssystemen des Zweiten Weltkriegs hervorgegangen ist, wurde in über 80 Jahren miniaturisiert und kostengünstiger gestaltet, bis sie heute zu einer in Serie gefertigten Automobilkomponente geworden ist.
 Chain-Home-Luftverteidigungsradartürme (Swingate, Dover, Vereinigtes Königreich)
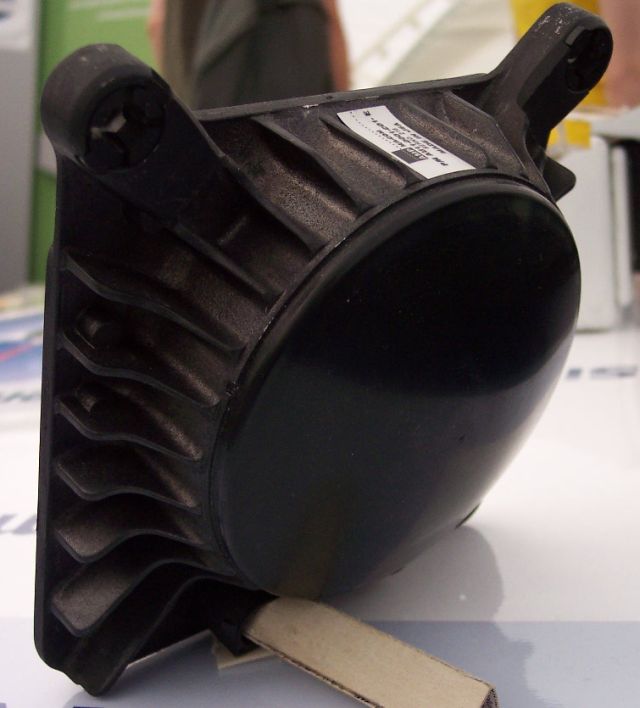 Millimeterwellen-Radarantenne für Kraftfahrzeuge
Bilder: Chain Luftverteidigungsradartürme (Jean-Etienne Minh-Duy Poirrier, CC BY-SA 2.0) / Automotive Millimeterwellen-Radarantenne (Stahlkocher, CC BY-SA 3.0 / GFDL), Wikimedia Commons.


Prinzip: FMCW – Ableitung von Entfernung und Geschwindigkeit aus der Schwebungsfrequenz
Das vorherrschende Verfahren in der Automobil-Millimeterwellenradartechnik ist FMCW (Frequenzmodulierte Dauerstrichradartechnik). Die Frequenz des Sendesignals wird mit konstanter Steigung linear über die Zeit variiert (ein sogenannter „Chirp“). Die Überlagerung des empfangenen Reflexionssignals mit dem Sendesignal erzeugt eine „Schwebungsfrequenz“ f_b – die Differenz zwischen den beiden.
Dabei ist B die Chirp-Bandbreite, T die Dauer des Chirp-Sweeps, c die Lichtgeschwindigkeit, R die Entfernung zum Ziel, v die Relativgeschwindigkeit und \lambda die Radiowellenlänge. Der erste Term auf der rechten Seite ergibt sich aus der Laufzeitverzögerung der reflektierten Welle (proportional zur Entfernung); der zweite Term aus der Doppler-verschobenen Frequenzkomponente (proportional zur Relativgeschwindigkeit). Reflexionen an einem stationären und einem sich bewegenden Objekt erzeugen jeweils ein Schwebungssignal mit deutlich unterschiedlichen Eigenschaften. Durch das Senden einer kontinuierlichen Chirp-Sequenz und die anschließende schnelle Fourier-Transformation (FFT) jedes resultierenden Schwebungssignals kann das Radar Entfernung und Relativgeschwindigkeit gleichzeitig bestimmen. Die Entfernungsauflösung ist umgekehrt proportional zur Chirp-Bandbreite (Bbzw.\Delta R = c / 2B). Eine größere Bandbreite ermöglicht es daher, zwei eng beieinander liegende Ziele als getrennte Objekte aufzulösen.
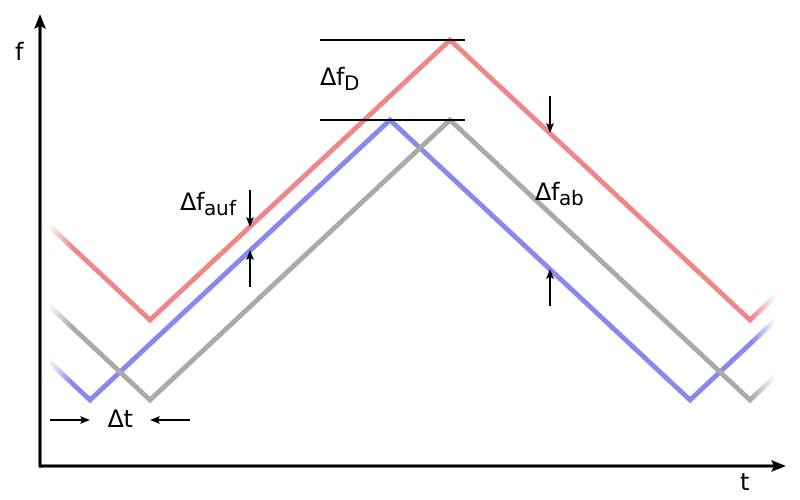
Bild: Principle Diagramm des FMCW/Doppler-Radars (Rainald62, CC BY-SA 3.0), Wikimedia Commons. Die blaue Linie stellt die ausgesendete Welle dar, die graue Linie die zeitlich verzögerte Reflexion an einem stationären Objekt und die rote Linie die zeitlich verzögerte und durch den Doppler-Effekt frequenzverschobene Reflexion an einem sich nähernden Objekt.

Prinzip: Wie die Frequenzbandwahl der Anwendung folgt
Automobil-Millimeterwellenradar arbeitet hauptsächlich im 76-81-GHz-Band. Doch auch innerhalb dieses Bandes richtet sich die Wahl des Teilbandes nach der jeweiligen Anwendung. Das 76-GHz-Band eignet sich für die Fernüberwachung bis zu etwa 100–200 m voraus, mit einer Entfernungsauflösung von etwa 1–2 m und einem engeren Sichtfeld von ca. 20 Grad. Dies eignet sich für Anwendungen, die eine frühzeitige Erkennung eines vorausfahrenden Fahrzeugs bei Autobahngeschwindigkeit erfordern – adaptive Geschwindigkeitsregelung (ACC) und automatische Notbremsung. Das breitere Frequenzband von 77–81 GHz hingegen bietet eine ausreichend hohe Auflösung, um nahegelegene Fahrzeuge, Fußgänger und Radfahrer präzise zu unterscheiden. Dadurch ist es nützlich, um mehrere nahegelegene Ziele beim Einfädeln oder Rechtsabbiegen an Kreuzungen zu erkennen. Das kürzlich entwickelte „4D-Bildgebungsradar“ ist eine hochauflösende Variante, die neben Entfernung, Azimut und Relativgeschwindigkeit, die herkömmliche Radarsysteme bereits messen, auch den Höhenwinkel (die vertikale Dimension) erfasst. Dadurch kann es auch vertikale Informationen wie Unebenheiten der Fahrbahn und Schilder über der Fahrbahn verarbeiten.
Geschichte: vom Luftverteidigungssystem zur Automobilkomponente
Die praktischen Ursprünge des Radars reichen bis in den Zweiten Weltkrieg zurück. Der britische Physiker Robert Watson-Watt demonstrierte am 26. Februar 1935 erstmals, dass ein Flugzeug durch das Reflektieren von Radiowellen geortet werden kann. Diese Entdeckung bildete die Grundlage für das britische Luftverteidigungssystem Chain Home. Chain Home, das ab 1938 in Betrieb war, war ein großflächiges Netzwerk fester Radarstationen, das im vergleichsweise niedrigen Frequenzband von 22–50 MHz arbeitete. Es wuchs von 18 Stationen zu Kriegsbeginn auf 53 bis Kriegsende. Während der Luftschlacht um England 1940 gilt diese Frühwarnfähigkeit als entscheidender Faktor dafür, dass die zahlenmäßig unterlegene RAF anfliegende Luftwaffe abfangen konnte. In den rund 80 Jahren seither ist das Grundprinzip – eine Radiowelle aussenden und ihre Reflexion messen – gleich geblieben, doch das Radar selbst ist von einem massiven, festen Antennenturm auf ein nur wenige Zentimeter großes Modul geschrumpft, das im Stoßfänger eines Fahrzeugs verbaut ist.
Vergleich wichtiger Produkte nach Spezifikationen
| Produkt | Hersteller | Typ | Reichweite | Sichtfeld (FOV) | Messgrößen |
|---|---|---|---|---|---|
| Continental ARS540 | Continental | 4D-Bildgebungsradar | 300 m | ±60° | Gleichzeitige Messung von Entfernung, Azimut, Elevation und Relativgeschwindigkeit |
| Bosch Front-/Eckenradar | Bosch | 76–77 GHz und 77–81 GHz Frequenzbänder | 300 m Erfassungsbereich (bis zu 530 m hohe Empfindlichkeit) | Nicht offengelegt | Entfernung und Relativgeschwindigkeit (funktioniert bis zu einer Fahrgeschwindigkeit von 210 km/h) |
| Bosch Premium-Radar (5. Generation) | Bosch | 76–77 GHz und 77–81 GHz Frequenzbänder | 300 m Erfassungsbereich (bis zu 700 m hohe Empfindlichkeit) | Nicht offengelegt | Entfernung und Relativgeschwindigkeit (35 % höhere Erfassungsempfindlichkeit im Vergleich zur Vorgängergeneration) |
| Aptiv FLR4+ | Aptiv | Bildgebungsradar | 300 m | Entwickelt für maschinelles Lernen und Sensorfusion | Hochauflösende Erfassung für ADAS durch Unterstützung des automatisierten Fahrens |
Arbe Phoenix (verwendet in Tesla HW4) | Arbe | Hochauflösendes (SAP-)Bildgebungsradar | Nicht offengelegt | Nicht offengelegt | 76–77-GHz-Band; ab 2023 wieder in Tesla-Fahrzeugen verfügbar |
Das Continental ARS540 ist ein 4D-Bildgebungsradar, das Ziele hochauflösend erfasst, inklusive Höheninformationen, mit denen ältere Radargeräte Schwierigkeiten hatten. Seine Reichweite von 300 m und sein weites Sichtfeld von ±60° sind bewusst in einem Gerät vereint und spiegeln die Designphilosophie wider, sowohl die Fernüberwachung als auch die Abdeckung eines großen Umfelds mit einem einzigen Sensor zu ermöglichen. Das Front-/Eckenradar und das Premium-Radar von Bosch unterstützen beide die Frequenzbänder 76–77 GHz und 77–81 GHz und verfügen über eine gemeinsame Erfassungsreichweite von 300 m. Der Empfindlichkeitsbereich – die Entfernung, in der eine hochempfindliche Erfassung möglich ist – erstreckt sich beim Premium-Radar jedoch auf 700 m. Dies zeigt, wie weit die Erfassung kleiner, weit entfernter Ziele von Generation zu Generation verbessert wurde. Bosch und Aptiv sollen zusammen einen Marktanteil von rund 45–50 % des weltweiten Umsatzes mit Automobilradaren entfallen auf diese beiden Unternehmen, die ein komplettes Produktportfolio für Kurz-, Mittel- und Langstreckenradar sowie 4D-Bildgebungsradar anbieten. Aptivs FLR4+ ist ein Bildgebungsradar, das von Grund auf für maschinelles Lernen und Sensorfusion entwickelt wurde. Im Mai 2026 kündigte Volvo an, Aptivs hochauflösende Radarplattform der nächsten Generation, „Gen 8“, ab 2028 für neue Fahrzeuge einzusetzen.
Das Radar, das Tesla zunächst aufgab und dann wieder einführte
Unter den Unternehmen für autonomes Fahren traf Tesla eine wahrhaft ungewöhnliche Entscheidung. Im Mai 2021 entfernte Tesla die Radarsensoren aus den nordamerikanischen Modellen 3 und Y und kündigte den Wechsel zu einem rein kamerabasierten Wahrnehmungssystem namens „Tesla Vision“ an. CEO Elon Musk argumentierte mit grundlegenden Prinzipien, dass widersprüchliche Sensordaten die Sicherheit beeinträchtigen, und bezog klar Stellung – die Verfolgung des rein kamerabasierten autonomen Fahrens –, was im direkten Widerspruch zur Branchenkonvention stand. Die Entscheidung überraschte Ingenieure, Analysten und Regulierungsbehörden. Sowohl Kunden als auch Nutzer waren betroffen, und es entfachte eine große Debatte darüber, ob Kameras allein ausreichend Sicherheit bieten können, insbesondere für die Distanz- und Geschwindigkeitsmessung, für die üblicherweise Radar verwendet wird. Anfangs führte dies zu realen funktionalen Einschränkungen – die Höchstgeschwindigkeit des Autosteers wurde begrenzt und der Abstand zum vorausfahrenden Fahrzeug vergrößert.
Doch 2023 vollzog Tesla mit seinem autonomen Fahrcomputer der nächsten Generation, „Hardware 4“, eine Kehrtwende und führte im Model S und Model X wieder einen Radarsensor mit dem Codenamen „Phoenix“ ein. Analysen bestätigten, dass dieses Radar auf der hochauflösenden Synthetic-Aperture-Radar-Einheit „Phoenix“ des israelischen Unternehmens Arbe basiert. Rund zwei Jahre nach der Rückkehr zu einem rein kamerabasierten Ansatz bedeutete dies die Erkenntnis, dass die robusteren Entfernungs- und Geschwindigkeitsdaten des Radars bei widrigen Wetterbedingungen tatsächlich weiterhin benötigt werden – ein wirklich interessanter Fall aus der Praxis, in dem einer der größten Akteure der Branche eine extreme Antwort auf die Frage „Reicht eine Kamera allein aus oder sollte Radar integriert werden?“ gab und diese dann auch bewies. Zurück.
Ein Praxisbeispiel: Honda SENSING 360 – Fünf Radarsensoren für Rundumsicht
Ein praktisches Beispiel für die Kombination mehrerer Radarsensoren zur Erfassung der gesamten Fahrzeugumgebung ist Hondas „Honda SENSING 360“. Es verfügt über ein Langstrecken-Millimeterwellenradar in der Fahrzeugmitte und vier Mittelstrecken-Millimeterwellenradarsensoren an den vier Ecken – insgesamt fünf Radarsensoren – kombiniert mit einer monokularen Weitwinkelkamera über der Frontscheibe für eine 360°-Rundumsicht. Das System passt die Eigenschaften der einzelnen Radarsensoren gezielt an ihre jeweilige Rolle an: Die Langstreckenüberwachung nach vorn priorisiert die Reichweite gegenüber dem Sichtfeld, während die Nahfeldüberwachung seitlich und hinten ein weites Sichtfeld voraussetzt. Dies ist ein praktisches Beispiel für die Lösung eines Zielkonflikts – „Langstreckenüberwachung“ versus „Rundumabdeckung“ – durch die Anordnung mehrerer Sensoren, der mit einem einzelnen Radarsensor nur schwer zu erreichen ist.
Leistungsparameter
-
Reichweite: Für Anwendungen Für die frühzeitige Erkennung vorausfahrender Fahrzeuge mit ausreichendem Bremsspielraum – beispielsweise für den adaptiven Tempomat (ACC) auf Autobahnen – ist ein Langstreckenradar wie das Continental ARS540 unerlässlich.
-
Sichtfeld (FOV): Ähnlich wie bei der seitlichen und hinteren Anordnung der Mittelstreckenradare des Honda SENSING 360 priorisieren Anwendungen, die beim Einfädeln oder Abbiegen einen großen Bereich abdecken müssen, ein weites Sichtfeld. Da ein einzelnes Radar kaum gleichzeitig eine große Reichweite und ein weites Sichtfeld bieten kann, ist die Kombination mehrerer Geräte meist die praktikabelste Lösung.
-
Entfernungsauflösung und Chirp-Bandbreite: Da die Entfernungsauflösung von FMCW umgekehrt proportional zur Chirp-Bandbreite ist, kann ein schmalbandiges 76-GHz-System mit einer Auflösung von etwa 1–2 m dazu führen, dass mehrere nahe beieinander liegende Ziele – beispielsweise ein Radfahrer und ein Fußgänger – fälschlicherweise als ein einzelner Punkt wahrgenommen werden. Anwendungen, die eine präzise Zielunterscheidung erfordern, wie etwa die Einfädelhilfe, profitieren von der höheren Auflösung des breiteren 77–81-GHz-Bandes.
-
Erfassung von Höhendaten: Herkömmliche Radargeräte erfassen lediglich horizontale Informationen und neigen daher dazu, Unebenheiten der Fahrbahn, Schilder und Brücken fälschlicherweise als Hindernisse zu klassifizieren. Ein 4D-Bildgebungsradar wie das ARS540, das Höhendaten direkt misst, reduziert diese Art von Fehldetektionen.
Robustheit gegenüber widrigen Wetterbedingungen: Die Leistung von Kameras und LiDAR verschlechtert sich bei Regen, Nebel, Blendung und Dunkelheit erheblich, während Radar – da es mit Radiowellen arbeitet – vergleichsweise zuverlässig funktioniert. Wie Teslas Fallbeispiel mit der Entfernung und Wiedereinführung des Radars zeigt, stoßen Systeme, die ausschließlich auf Kameras basieren, bei widrigen Wetterbedingungen an ihre Grenzen. In Regionen mit häufigem Schlechtwetter oder viel Nachtverkehr ist der verstärkte Einsatz von Radar daher eine sinnvolle Designentscheidung.
Kompatibilität mit maschinellem Lernen zur Sensorfusion: Ein Radar, das Rohdaten von Punktwolken direkt in eine Machine-Learning-Pipeline einspeist – wie beispielsweise Aptivs FLR4+ – trägt in Kombination mit Kameras und LiDAR tendenziell stärker zur Genauigkeit der fusionierten Wahrnehmung bei. Das System, das lediglich einfache Zielerkennungsergebnisse ausgibt, stellt dem nachfolgenden Wahrnehmungsalgorithmus eine deutlich größere Menge nutzbarer Informationen zur Verfügung.
Berechnung von Bandbreite und Geschwindigkeit
Überprüfen Sie im Datenblatt eines FMCW-Radars neben der maximalen Reichweite auch die Bandbreite B und die Beobachtungszeit. Die Entfernungsauflösung beträgt:
Mit B=1\,\mathrm{GHz} ergibt sich daraus \Delta R\simeq0.15\,\mathrm{m} – ein idealer Wert, um zwei Reflektoren in derselben Richtung mit einem Entfernungsunterschied von etwa 15 cm zu trennen. Fensterung, Signal-Rausch-Verhältnis, Winkelauflösung und Zielgröße spielen ebenfalls eine Rolle, daher entspricht ein Katalogwert nicht der Genauigkeit der Felderkennung.
Die Relativgeschwindigkeit ergibt sich aus der Dopplerfrequenz. Für die Wellenlänge \lambda und die relative Geschwindigkeit entlang der Sichtlinie v gilt:
Bei 77 GHz beträgt die Wellenlänge etwa 3,9 mm, daher ergibt v=20\,\mathrm{m/s} (72 km/h) f_D\simeq10.3\,\mathrm{kHz}. Bei einem schrägen Einfallswinkel erfasst das Radar nur die Sichtlinienkomponente, sodass ein die Fahrspur querendes Fahrrad wie ein „langsames“ Objekt erscheinen kann. Für ACC- und Kollisionsentscheidungen ist die Zuordnung von Entfernung, Geschwindigkeit und Winkel zur selben Bahn ebenso wichtig wie die einzelnen Auflösungen.
Sind Objekte in gleicher Entfernung für Radar immer ununterscheidbar?
Winkel oder Relativgeschwindigkeit können sie manchmal unterscheiden.
Überprüfen Sie die Auflösung in jeder Dimension und die Zielbedingungen.Referenzen
- Continental ARS540 4D-Bildgebungsradar (Electronic Specifier)
- Honda SENSING 360 omnidirektionale Sicherheitstechnologie (Honda offiziell)
- Bosch Radarsensoren (Bosch Mobility offiziell)
- Automobilradarmarkt: Vergleich der Technologiestrategien von Bosch, Aptiv, Continental und Denso (LinkedIn)
- Aptivs hochauflösende Gen-8-Radarplattform wird von Volvo eingesetzt (zugehörige Berichterstattung)
- Robert Watson-Watt und die Erfindung des Radars (Englische Wikipedia)
- [The Chain Home Luftverteidigungsradarnetzwerk (RAF Air Defence Radar Museum)
– Teslas Radarentfernung und Übergang zu Tesla Vision (Electrek)
– Neues „Phoenix“-Radar in Tesla Hardware 4-Fahrzeugen bestätigt (InsideEVs)
– Teslas sich wandelnde Beziehung zu Radar (Edge AI and Vision Alliance)
– Teslas sich wandelnde Beziehung zu Radar
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.