Contents — find the section you need
Il radar (Radio Detection and Ranging) è un sensore che misura distanza, direzione e velocità relativa trasmettendo onde radio e ricevendone il riflesso da un bersaglio. La velocità relativa viene ricavata dallo spostamento di frequenza dell'onda riflessa (effetto Doppler); la distanza viene ricavata dal tempo di percorrenza di andata e ritorno dell'onda radio. Le applicazioni automobilistiche utilizzano generalmente la banda delle onde millimetriche a 76-81 GHz, da cui il nome comune di "radar a onde millimetriche". Mentre le telecamere e il LiDAR funzionano con la luce, il radar funziona con le onde radio: ed è proprio per questo che continua a funzionare in modo relativamente affidabile sotto la pioggia, la nebbia, la neve, il riverbero e l'oscurità, condizioni che mettono così tanto in difficoltà i sensori ottici. Nata dai sistemi di difesa aerea della Seconda Guerra Mondiale, questa tecnologia è stata miniaturizzata e resa più economica nel corso di oltre 80 anni, fino a diventare un componente automobilistico prodotto in serie.
 Torri radar di difesa aerea Chain Home (Swingate, Dover, Regno Unito)
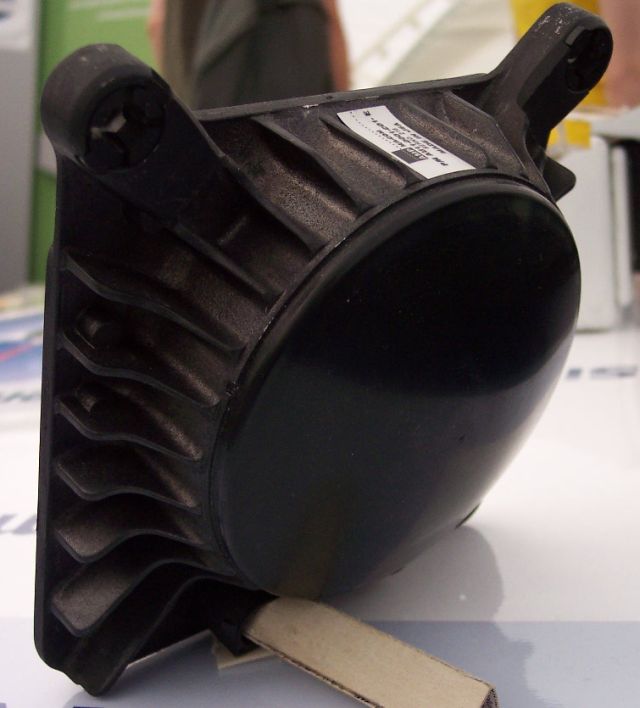 Antenna radar a onde millimetriche per autoveicoli
Images: Chain Home air-defense radar towers (Jean-Etienne Minh-Duy Poirrier, CC BY-SA 2.0) / Automotive millimeter-wave radar antenna (Stahlkocher, CC BY-SA 3.0 / GFDL), Wikimedia Commons.


Principio: FMCW — derivazione simultanea di distanza e velocità dalla frequenza di battimento
L'approccio dominante nei radar a onde millimetriche per applicazioni automobilistiche è il FMCW (Frequency Modulated Continuous Wave). La frequenza del segnale trasmesso viene variata linearmente nel tempo con una pendenza costante (un "chirp"); la miscelazione del segnale riflesso ricevuto con quello trasmesso produce una "frequenza di battimento" f_b — la differenza tra le due.
Qui B rappresenta la larghezza di banda del chirp, T la durata dello sweep del chirp, c la velocità della luce, R la distanza dal bersaglio, v la velocità relativa e \lambda la lunghezza d'onda radio. Il primo termine a destra deriva dal ritardo di andata e ritorno dell'onda riflessa (proporzionale alla distanza); il secondo termine deriva dalla componente di frequenza con effetto Doppler (proporzionale alla velocità relativa). Una riflessione su un oggetto stazionario e una riflessione su un oggetto in movimento si manifestano ciascuna come un segnale di battimento con caratteristiche nettamente diverse. Trasmettendo un treno continuo di chirp e applicando a ciascun segnale di battimento risultante una Trasformata di Fourier Veloce (FFT), il radar può separare e calcolare simultaneamente sia la distanza che la velocità relativa. La risoluzione in distanza è inversamente proporzionale alla larghezza di banda del chirp B ( \Delta R = c / 2B ), quindi una maggiore larghezza di banda si traduce direttamente nella capacità di distinguere due bersagli ravvicinati come oggetti distinti.
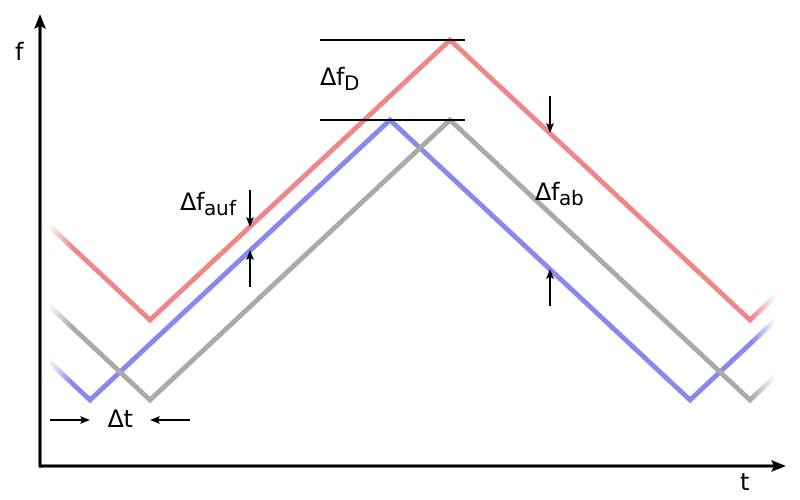
Immagine: Principle diagramma del radar FMCW/Doppler (Rainald62, CC BY-SA 3.0), Wikimedia Commons. La linea blu rappresenta l'onda trasmessa, la linea grigia la riflessione di un oggetto stazionario (ritardata solo nel tempo) e la linea rossa la riflessione di un oggetto in avvicinamento (ritardata nel tempo e con frequenza traslata verso l'alto dall'effetto Doppler).

Principio: come la scelta della banda di frequenza segue l'applicazione
I radar a onde millimetriche per autoveicoli operano principalmente nella banda 76-81 GHz, ma anche all'interno di tale banda, la scelta della sottobanda segue l'applicazione. La banda 76 GHz è adatta Monitoraggio a lungo raggio fino a circa 100-200 metri di distanza, con una risoluzione di circa 1-2 metri e un campo visivo più ristretto di circa 20 gradi. Questo è adatto ad applicazioni che richiedono il rilevamento precoce di un veicolo distante che precede a velocità autostradale, come il controllo adattivo della velocità di crociera (ACC) e la frenata automatica di emergenza. La banda più ampia, 77-81 GHz, al contrario, offre una risoluzione sufficientemente elevata per distinguere con precisione veicoli, pedoni e ciclisti nelle vicinanze, risultando utile per distinguere più bersagli vicini durante le immissioni o le svolte a destra agli incroci. Il "radar di imaging 4D", emerso di recente, è una variante ad alta risoluzione che misura l'angolo di elevazione (la dimensione verticale) insieme alla distanza, all'azimut e alla velocità relativa già misurati dai radar convenzionali, consentendogli di gestire anche informazioni verticali come dossi stradali e segnaletica aerea.
Storia: dal sistema di difesa aerea al componente automobilistico
Le origini pratiche del radar risalgono alla Seconda Guerra Mondiale. Il fisico britannico Robert Watson-Watt dimostrò per la prima volta, il 26 febbraio, Nel 1935, si scoprì che un aereo poteva essere rilevato tramite onde radio riflesse da esso: questa scoperta divenne la base della rete di difesa aerea nazionale britannica, Chain Home. Operativa dal 1938, Chain Home era una vasta rete di stazioni radar fisse operanti nella banda di frequenza relativamente bassa 22-50 MHz; crebbe da 18 stazioni allo scoppio della guerra a 53 alla fine del conflitto. Durante la Battaglia d'Inghilterra del 1940, questa capacità di allerta precoce è ampiamente considerata un fattore determinante per consentire alla RAF, in inferiorità numerica, di intercettare i raid della Luftwaffe. Negli circa 80 anni successivi, il principio di base – trasmettere un'onda radio e misurarne la riflessione – è rimasto invariato, ma il radar stesso si è ridotto da un'enorme torre con antenna fissa a un modulo di pochi centimetri di diametro, integrato nel paraurti di un veicolo.
Confronto dei prodotti chiave per specifiche
| Prodotto | Produttore | Tipo | Portata | Campo visivo (FOV) | Quantità misurate |
|---|---|---|---|---|---|
| Continental ARS540 | Continental | Radar di imaging 4D | 300 m | ±60° | Distanza, azimut, elevazione e velocità relativa simultanei |
| Radar anteriore/angolare Bosch | Bosch | Bande 76-77 GHz e 77-81 GHz | Portata di rilevamento 300 m (fino a 530 m ad alta sensibilità) | Non divulgato | Distanza e velocità relativa (funziona fino a una velocità di guida di 210 km/h) |
| Radar Bosch Premium (5a generazione) | Bosch | Bande 76-77 GHz e 77-81 GHz | Portata di rilevamento 300 m (fino a 700 m ad alta sensibilità) | Non divulgato | Distanza e velocità relativa (sensibilità di rilevamento superiore del 35% rispetto alla generazione precedente) |
| Aptiv FLR4+ | Aptiv | Radar di imaging | 300 m | Progettato per la fusione di sensori basata sull'apprendimento automatico | Rilevamento ad alta risoluzione per ADAS tramite supporto alla guida automatizzata |
| Arbe Phoenix (utilizzato in Tesla HW4) | Arbe | Radar di imaging ad alta risoluzione (apertura sintetica) | Non divulgato | Non divulgato | Banda 76-77 GHz; reintrodotto sui veicoli Tesla a partire dal 2023 |
Il Continental ARS540 è un radar di imaging 4D che cattura i bersagli ad alta risoluzione, incluse le informazioni sull'altitudine che i radar più vecchi faticavano a gestire. La sua portata di 300 m e l'ampio campo visivo di ±60° sono combinati intenzionalmente in un'unica unità, riflettendo una filosofia di progettazione che mira a coprire sia il monitoraggio a lungo raggio che un'ampia area circostante con un singolo sensore. Il radar anteriore/angolare e il radar premium di Bosch supportano entrambi le bande 76-77 GHz e 77-81 GHz e condividono una portata di rilevamento comune di 300 m, ma la portata di sensibilità, ovvero la distanza alla quale è possibile un rilevamento ad alta sensibilità, si estende fino a 700 m. Il premio radar mostra quanto sia progredita la rilevazione di piccoli bersagli distanti di generazione in generazione. Bosch e Aptiv insieme rappresentano circa il 45-50% del fatturato globale dei radar per autoveicoli, ed entrambe le aziende offrono gamme complete che coprono il corto, medio e lungo raggio, oltre al radar di imaging 4D. L'FLR4+ di Aptiv è un radar di imaging progettato da zero attorno alla fusione di sensori basata sull'apprendimento automatico e, nel maggio 2026, Volvo ha annunciato che avrebbe adottato la piattaforma radar ad alta risoluzione di nuova generazione di Aptiv, "Gen 8", per i nuovi veicoli a partire dal 2028.
Il radar che Tesla ha abbandonato e poi ripreso
Tra le aziende di guida autonoma, Tesla ha preso una decisione davvero insolita. Nel maggio 2021, Tesla ha rimosso i sensori radar dai veicoli Model 3 e Model Y nordamericani, annunciando il passaggio a un sistema di percezione basato esclusivamente su telecamere, chiamato "Tesla Vision". L'amministratore delegato Elon Musk ha sostenuto, in base ai principi fondamentali, che input contrastanti dei sensori minano la sicurezza. Tesla ha puntato sulla sicurezza, prendendo una posizione chiara – quella di perseguire la guida autonoma basata esclusivamente sulle telecamere – che andava direttamente contro le convenzioni del settore. La decisione ha sorpreso ingegneri, analisti, autorità di regolamentazione e clienti, e ha scatenato un acceso dibattito sull'adeguatezza delle sole telecamere in termini di sicurezza, anche per quanto riguarda la stima di distanza e velocità, per la quale ci si affida solitamente al radar. Inizialmente, ciò ha comportato delle limitazioni funzionali concrete: la velocità massima di Autosteer è stata limitata e le distanze di sicurezza sono state aumentate.
Ma nel 2023, Tesla ha invertito la rotta con il suo computer di guida autonoma di nuova generazione, "Hardware 4", reintroducendo un sensore radar con nome in codice "Phoenix" sui modelli Model S e Model X. Le analisi interne hanno confermato che questo radar si basa sull'unità radar ad apertura sintetica ad alta risoluzione "Phoenix" dell'azienda israeliana Arbe. Circa due anni dopo essere tornata a un approccio basato esclusivamente sulle telecamere, questo ha rappresentato il riconoscimento che i dati più robusti di distanza e velocità forniti dal radar in condizioni meteorologiche avverse erano, di fatto, ancora necessari – un aspetto davvero interessante. Un caso concreto in cui uno dei principali attori del settore ha proposto una risposta estrema alla domanda "basta una telecamera o è necessario integrare anche un radar?", per poi fare marcia indietro.
Un esempio concreto: Honda SENSING 360 - cinque radar che coprono ogni direzione
Un esempio concreto di come combinare più radar per rilevare l'intero ambiente circostante un veicolo è il sistema "Honda SENSING 360" di Honda. Questo sistema posiziona un radar a onde millimetriche a lungo raggio al centro della parte anteriore, più quattro radar a onde millimetriche a medio raggio ai quattro angoli del veicolo - cinque radar in totale - combinati con una singola telecamera monoculare grandangolare montata sopra il parabrezza anteriore, per ottenere un rilevamento a 360 gradi. In particolare, il sistema varia deliberatamente le caratteristiche di ciascun radar in base al ruolo: il monitoraggio a lungo raggio in avanti privilegia la portata rispetto al campo visivo, mentre il monitoraggio laterale e posteriore a corto raggio privilegia un ampio campo visivo. Questo è un esempio concreto di come, attraverso il posizionamento di più unità, si possa risolvere un compromesso. Monitoraggio a lungo raggio contro copertura a 360°: un obiettivo difficile da raggiungere con un singolo radar.
Parametri che determinano le prestazioni
- Portata: Per le applicazioni che richiedono il rilevamento tempestivo di un veicolo distante con ampio margine di rallentamento, come ad esempio il sistema ACC autostradale, un radar a lungo raggio come il Continental ARS540 diventa essenziale.
- Campo visivo (FOV): Come nel caso del sistema Honda SENSING 360, che prevede il posizionamento di radar a medio raggio sui lati e sul retro, le applicazioni che necessitano di coprire un'ampia area circostante durante una manovra di immissione o svolta a un incrocio danno priorità a un ampio campo visivo. Poiché è difficile per un singolo radar offrire contemporaneamente un lungo raggio e un ampio campo visivo, la soluzione più pratica tende a essere la combinazione di più unità.
- Risoluzione di portata e larghezza di banda del chirp: Poiché la risoluzione di portata del sistema FMCW è inversamente proporzionale alla larghezza di banda del chirp, una configurazione a banda stretta di soli 76 GHz con una risoluzione di circa 1-2 metri rende facile confondere più bersagli vicini, ad esempio un ciclista. e un pedone, ad esempio, per un singolo punto. Le applicazioni che necessitano di una precisa discriminazione dei bersagli, come l'assistenza alla convergenza, traggono vantaggio dalla maggiore risoluzione offerta dalla banda più ampia 77-81 GHz.
- Acquisizione dei dati di elevazione: Il radar convenzionale trasporta solo informazioni orizzontali, il che lo rende soggetto a classificare erroneamente dossi stradali o segnaletica sopraelevata e cavalcavia come "ostacoli". La capacità di un radar di imaging 4D come l'ARS540 di misurare direttamente l'elevazione riduce questa classe di falsi rilevamenti.
- Robustezza in condizioni meteorologiche avverse: Le prestazioni di telecamere e LiDAR si degradano notevolmente in caso di pioggia, nebbia, abbagliamento e oscurità, mentre il radar, poiché utilizza onde radio, continua a funzionare in modo relativamente affidabile. Come dimostra la storia della rimozione e reinstallazione del radar di Tesla, i sistemi basati solo su telecamere hanno limiti reali in condizioni meteorologiche avverse e, nelle regioni con frequenti condizioni meteorologiche avverse o intensa guida notturna, affidarsi maggiormente al radar è una scelta progettuale razionale.
- Compatibilità con la fusione di sensori basata sull'apprendimento automatico: Un radar progettato per alimentare dati grezzi di nuvole di punti. L'integrazione diretta in una pipeline di apprendimento automatico, come quella dell'FLR4+ di Aptiv, tende a contribuire maggiormente all'accuratezza della percezione fusa se combinata con telecamere e LiDAR. Rispetto a un radar che fornisce solo semplici risultati di rilevamento del bersaglio, offre all'algoritmo di percezione successivo un volume di informazioni utilizzabili significativamente diverso.
Calcolo della larghezza di banda e della velocità
Nella scheda tecnica di un radar FMCW, verificare la larghezza di banda B e il tempo di osservazione, non solo la portata massima. La risoluzione in distanza è
Con B=1\,\mathrm{GHz}, si ottiene \Delta R\simeq0.15\,\mathrm{m}, un valore ideale per separare due riflettori nella stessa direzione con una differenza di distanza di circa 15 cm. Anche la finestra di elaborazione, il rapporto segnale/rumore, la risoluzione angolare e le dimensioni del bersaglio sono importanti, quindi un valore di catalogo non è sinonimo di accuratezza di rilevamento sul campo.
La velocità relativa deriva dall'effetto Doppler. frequenza. Per lunghezza d'onda \lambda e velocità relativa in linea di vista v,
A 77 GHz la lunghezza d'onda è di circa 3,9 mm, quindi v=20\,\mathrm{m/s} (72 km/h) dà f_D\simeq10.3\,\mathrm{kHz}. Con un angolo obliquo, il radar vede solo la componente in linea di vista, quindi una bicicletta che attraversa la corsia può sembrare un oggetto "lento". Per il controllo automatico della velocità (ACC) e le decisioni di collisione, associare distanza, velocità e angolo alla stessa traiettoria è importante quanto le singole risoluzioni.
Gli oggetti alla stessa distanza sono sempre indistinguibili al radar?
L'angolo o la velocità relativa a volte possono distinguerli. Verificare la risoluzione in ogni dimensione e le condizioni target.
Riferimenti
- Radar di imaging 4D Continental ARS540 (Electronic Specifier)
- Tecnologia di sicurezza omnidirezionale Honda SENSING 360 (Honda ufficiale)
- Sensori radar Bosch (Bosch Mobility ufficiale)
- Mercato dei radar per autoveicoli: confronto delle strategie tecnologiche di Bosch/Aptiv/Continental/Denso (LinkedIn)
- La piattaforma radar ad alta risoluzione Gen 8 di Aptiv adottata da Volvo (articolo correlato)
- [Robert Watson-Watt e l'invenzione del radar (Wikipedia in inglese)]( https://en.wikipedia.org/wiki/Robert_Watson-Watt - La rete radar di difesa aerea Chain Home (Museo radar di difesa aerea della RAF)
- Rimozione del radar Tesla e transizione a Tesla Vision (Electrek)
- Nuovo radar "Phoenix" confermato nei veicoli Tesla Hardware 4 (InsideEVs)
- Il rapporto in evoluzione di Tesla con il radar (Edge AI e Vision Alliance)
Commenti
Accedi per continuare.
Nessun dato disponibile.