Contents — find the section you need
Un magnetometro converte l'intensità e la direzione di un campo magnetico – quello terrestre o quello prodotto da un oggetto vicino – in un segnale elettrico. Alla base del suo funzionamento c'è un fenomeno della fisica dello stato solido: quando una corrente o lo spin di un elettrone si trovano all'interno di un campo magnetico, la tensione o la resistenza elettrica che producono cambiano in base all'intensità e alla direzione di tale campo. La lettura precisa di questa variazione permette di quantificare la direzione di un campo di linee di campo magnetico altrimenti invisibile. Mentre telecamere, LiDAR e radar funzionano attivamente o passivamente con luce e onde radio, un magnetometro ha sempre a che fare con qualcosa che è già presente – il campo magnetico terrestre stesso – il che lo rende uno dei pochi sensori in grado di fornire un riferimento esterno con direzione assoluta in ambienti interni, sott'acqua o sottoterra, ovunque il GPS non possa arrivare, purché sia alimentato. Dalla bussola elettronica di uno smartphone, alla correzione della deriva di imbardata nei sensori a 9 assi integrati nelle unità di misura inerziali (IMU) di droni e auto a guida autonoma, fino al controllo dell'assetto dei veicoli spaziali, è un componente fondamentale presente in quasi ogni dispositivo elettronico che necessita di sapere qual è la direzione corretta.
 Circuito integrato bussola digitale a 3 assi Honeywell HMC5883L
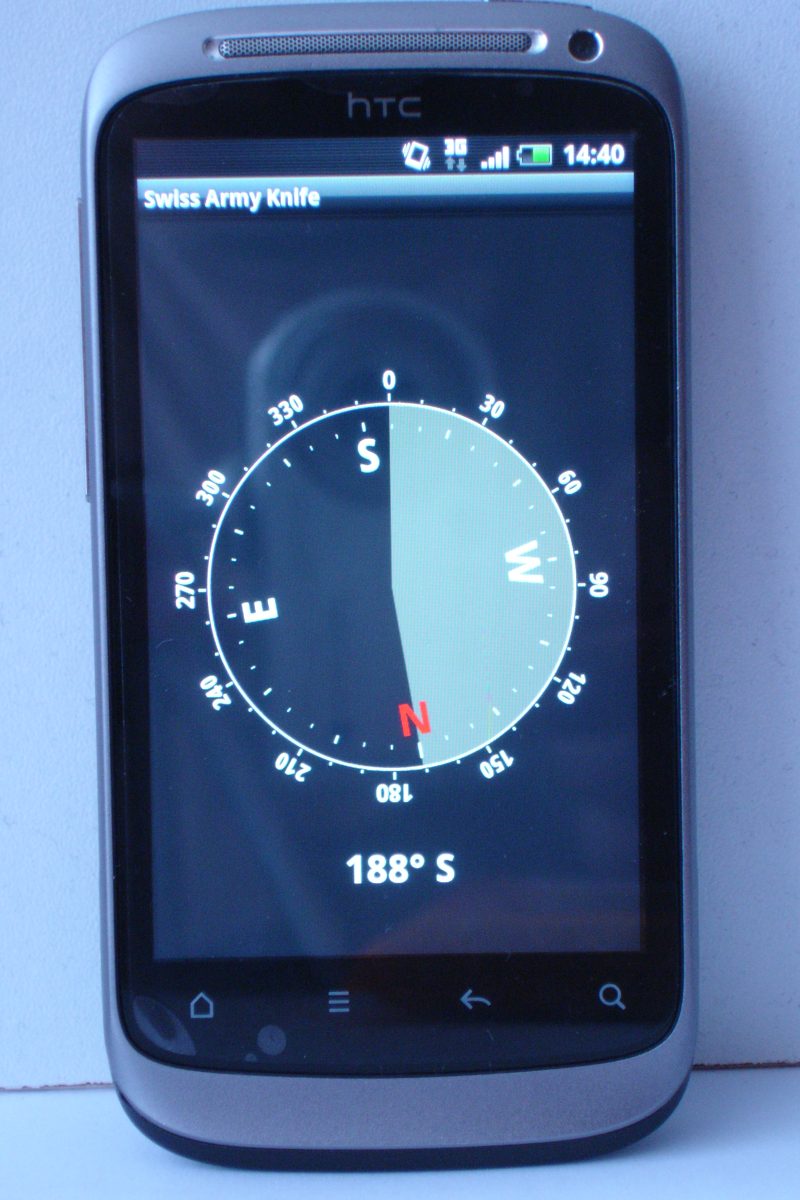 App bussola elettronica per smartphone
Immagine: Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone app bussola elettronica(Zirguezi, CC0), Wikimedia Commons.


Principi: Quattro fenomeni fisici per la misurazione del campo magnetico terrestre — Effetto Hall, AMR, GMR, Fluxgate
Il termine "magnetometro" si riferisce internamente a quattro principi fisici distinti. Tutti e quattro sono attualmente prodotti in serie come chip magnetometrici a 3 assi per uso domestico e industriale.
L'effetto Hall — Una tensione trasversale prodotta da corrente e campo magnetico
Quando una corrente I scorre attraverso una sottile pellicola semiconduttrice e un campo magnetico B viene applicato perpendicolarmente a tale corrente, la forza di Lorentz devia i portatori di carica in una direzione ortogonale sia alla corrente che al campo, producendo una differenza di potenziale (la tensione di Hall V_H) lungo tale direzione.
Qui n rappresenta la densità dei portatori di carica, e la carica elementare e t lo spessore del film. Poiché la tensione di Hall è proporzionale all'intensità del campo, amplificandola e digitalizzandola è possibile misurare direttamente il campo magnetico. Il fenomeno alla base è l'effetto Hall stesso, scoperto nel 1879 da Edwin Hall, allora studente laureato alla Johns Hopkins University: un effetto vecchio di oltre 140 anni che è ancora attivo all'interno dei chip degli smartphone odierni. I magnetometri di Bosch Sensortec utilizzano una struttura basata sull'effetto Hall che l'azienda chiama "FlipCore", e il BMM150 ne è il modello di punta.
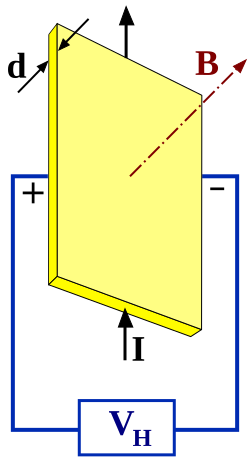
Immagine: Diagram dell'effetto Hall(Gregors, CC BY-SA 3.0), Wikimedia Commons. La tensione di Hall V_H appare in una direzione ortogonale sia alla corrente I che al campo magnetico B .

AMR (Magnetoresistenza Anisotropica) — Resistenza elettrica che varia con la direzione di magnetizzazione
La resistenza elettrica di un materiale ferromagnetico (ad esempio una lega ferro-nichel) varia leggermente con l'angolo \theta tra la sua direzione di magnetizzazione interna e la direzione del flusso di corrente. La variazione di resistenza è approssimativamente proporzionale a \cos^2\theta, e l'utilizzo di questa relazione per rilevare la direzione di un campo esterno è alla base dell'approccio AMR (Magnetoresistenza Anisotropica). Il fenomeno stesso è più antico dell'effetto Hall: William Thomson (Lord Kelvin) lo scoprì nel ferro e nel nichel nel 1856. Poiché l'oscillazione di resistenza pratica che produce è maggiore di quella fornita da un sensore ad effetto Hall, i dispositivi AMR offrono una maggiore sensibilità, e l'HMC5883L di Honeywell è un circuito integrato per bussola digitale a 3 assi che utilizza esplicitamente questa "tecnologia magnetoresistiva anisotropica".
GMR (Magnetoresistenza Gigante) - Una pellicola multistrato che produce un'oscillazione di resistenza di un ordine di grandezza maggiore
La GMR (Magnetoresistenza Gigante) estende la stessa idea di base dell'AMR, ma se ne differenzia sia per il meccanismo che per la scala. Sovrapponendo metalli ferromagnetici e non magnetici in una struttura multistrato, con ogni strato spesso solo pochi nanometri, la direzione di magnetizzazione (parallela o antiparallela) degli strati magnetici adiacenti modifica drasticamente la quantità di scattering dipendente dallo spin a cui sono sottoposti gli elettroni, variando la resistenza elettrica di decine di punti percentuali. Mentre la magnetoresistenza antimagnetica convenzionale (AMR) produce solo una variazione di resistenza di pochi punti percentuali, la magnetoresistenza gigante (GMR) può offrire una variazione che si avvicina al 50% – ed è proprio per questo che si è guadagnata il nome di "gigante". Il costo mantiene ancora l'effetto Hall e l'AMR al centro dei circuiti integrati per bussole a 3 assi più diffusi, ma la GMR e la TMR (magnetoresistenza a tunnel) rimangono le tecnologie utilizzate dove è richiesta una maggiore sensibilità, come ad esempio nei magnetometri ad alta sensibilità e nelle testine di lettura per hard disk. La sua scoperta è descritta nella sezione storica qui sotto.
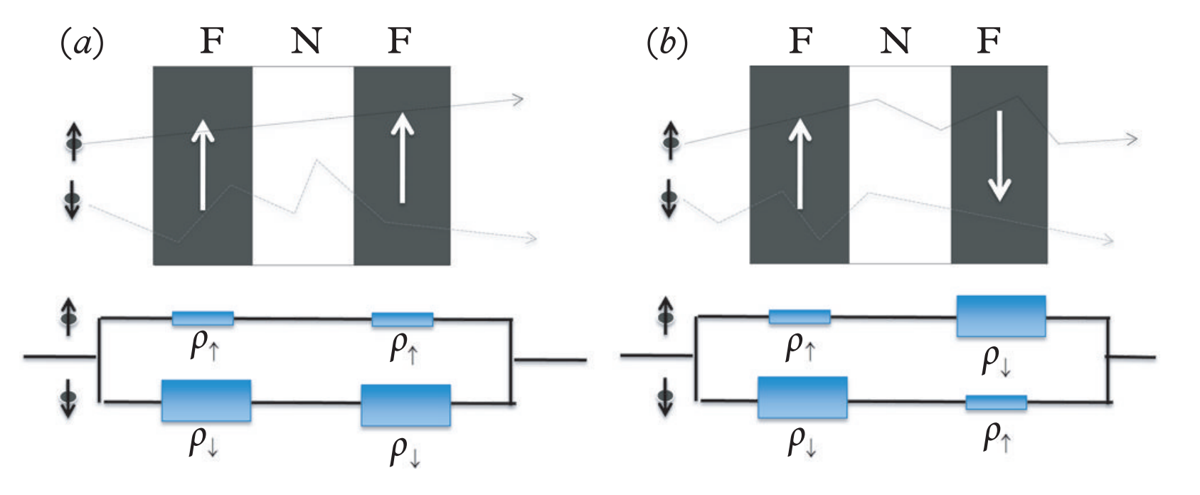
Immagine: Schematic di una struttura multistrato GMR(K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons. Strati ferromagnetici (verdi) e strati non magnetici (grigi) sono sovrapposti alternativamente; la resistenza elettrica cambia drasticamente a seconda delle direzioni di magnetizzazione relative degli strati.

Fluxgate — Saturazione di un nucleo magnetico per alta precisione
Mentre l'effetto Hall, l'AMR e il GMR sfruttano direttamente le proprietà fisiche di un semiconduttore o di un film sottile, l'approccio del fluxgate utilizza l'induzione elettromagnetica. Una bobina di eccitazione avvolta attorno a un nucleo magnetico dolce (un nucleo ad alta permeabilità) è percorsa da una corrente alternata che porta periodicamente il nucleo in saturazione magnetica e viceversa. Quando il nucleo non è saturo, lascia passare facilmente un campo esterno; una volta saturo, respinge tale campo esterno, e la rilevazione di questa risposta non lineare tramite una bobina di rilevamento produce componenti armoniche (principalmente la seconda armonica) proporzionali all'intensità del campo esterno. La maggiore complessità del principio di funzionamento garantisce una precisione superiore e un rumore inferiore rispetto a quanto tipicamente offerto dai chip a semiconduttore basati sull'effetto Hall o sull'AMR. Per questo motivo, il magnetometro a fluxgate rimane la scelta preferita per i satelliti di osservazione geomagnetica e per i magnetometri di alta precisione utilizzati in ambito marino e aeronautico.
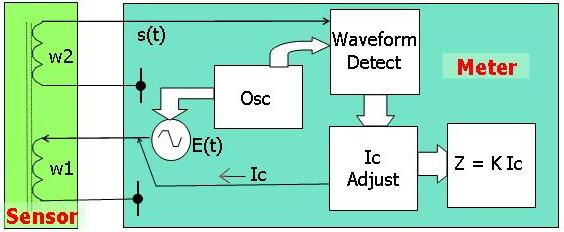
Immagine: Diagram del principio del magnetometro a fluxgate(BacLuong, pubblico dominio), Wikimedia Commons. Una bobina di eccitazione satura periodicamente il nucleo, e una bobina di rilevamento legge le componenti armoniche della tensione indotta che variano con il campo esterno.

Geomagnetismo e orientamento: declinazione, la differenza tra il nord magnetico e il nord geografico
La Terra è di per sé un gigantesco magnete: la convezione nel suo nucleo esterno (la geodinamo) genera un campo che avvolge la superficie. Una "bussola elettronica" costruita su un magnetometro rileva la direzione della componente orizzontale di questo vettore geomagnetico e la chiama nord magnetico. Ma il polo magnetico (il polo nord magnetico) non coincide con il polo nord geografico (nord geografico) e si sposta leggermente di anno in anno, quindi il nord magnetico misurato in una data posizione differisce dal nord geografico di una quantità chiamata "declinazione magnetica". La declinazione magnetica può variare da pochi gradi a oltre venti a seconda della posizione e dell'anno, quindi una bussola elettronica pratica la corregge utilizzando la propria posizione (latitudine e longitudine) e l'ora corrente, facendo riferimento a un modello geomagnetico come il WMM (World Magnetic Model), rivisto congiuntamente ogni cinque anni dai National Centers for Environmental Information della NOAA e dal British Geological Survey. Il GPS da solo non può fornire la direzione (la direzione di marcia si apprende solo quando si è in movimento), quindi un magnetometro, che può restituire la direzione istantaneamente anche da fermo, integra il GNSS proprio sotto questo aspetto.
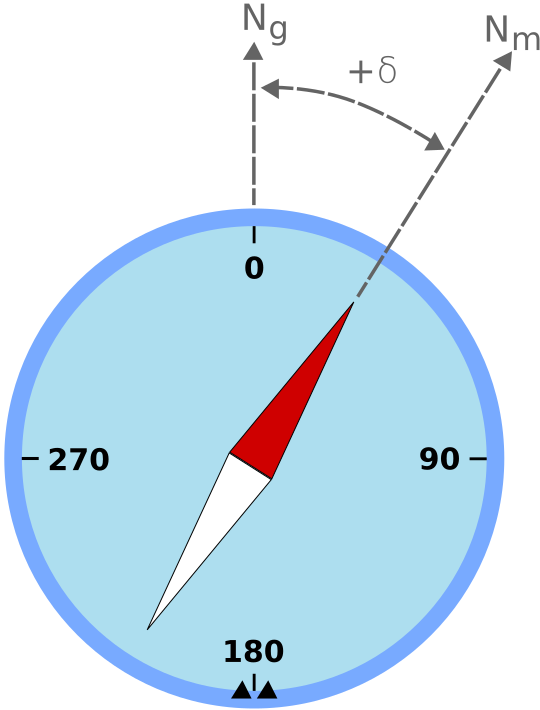
Immagine: Diagram spiegazione della declinazione magnetica(Odder, CC BY-SA 3.0), Wikimedia Commons. La declinazione magnetica è la differenza angolare tra il Nord geografico e il Nord magnetico.

Errore da ferro duro e ferro dolce e calibrazione
Montando un magnetometro su un veicolo reale (robot, drone o automobile), la distorsione magnetica prodotta dal veicolo stesso si mescola al campo magnetico terrestre. Questa distorsione si divide in due categorie principali:
-
Errore da ferro duro: uno scostamento magnetico "fisso" prodotto dai magneti permanenti di un motore, da un altoparlante o da un cablaggio percorso da corrente. Si manifesta con lo spostamento dell'origine del segnale del sensore rispetto al punto zero magnetico terrestre: rappresentando graficamente il segnale a 3 assi, si ottiene una sfera il cui centro è spostato rispetto all'origine.
-
Errore da ferro dolce: un errore, variabile con la direzione, prodotto quando componenti ad alta permeabilità magnetica (ferro, nichel) distorcono il campo circostante. Si manifesta con la deformazione della distribuzione del segnale a 3 assi, che passa da una sfera a un ellissoide.
La calibrazione avviene ruotando il veicolo in tutte le direzioni e raccogliendo i dati grezzi del magnetometro. Successivamente, si combina l'adattamento sferico (correzione hard-iron, ovvero stima dell'offset) con l'adattamento ellissoidale (correzione soft-iron, ovvero correzione di scala e inclinazione) per ricavare la matrice di trasformazione e il vettore di offset che mappano l'ellissoide distorto su una sfera centrata nell'origine. Questa procedura è standard nelle note applicative pubblicate da produttori di strumentazione come Analog Devices e VectorNav, ed è un passaggio imprescindibile in qualsiasi implementazione reale di un magnetometro. Un articolo del 2025, "Joint Magnetometer-IMU Calibration via Maximum A Posteriori Estimation" (arXiv:2505.16662, Chuan Huang, Gustaf Hendeby, Isaac Skog), tratta i parametri di calibrazione del magnetometro e dell'IMU, insieme all'orientamento del sensore, come incognite congiunte e li calcola tramite stima a posteriori massima, riportando un miglioramento dell'accuratezza del 20-30% e un'accelerazione di un ordine di grandezza rispetto ai metodi precedenti: un esempio che dimostra come la calibrazione stessa rimanga un argomento di ricerca attivo ancora oggi.
Fusione con un IMU: stima di assetto e direzione tramite AHRS
Un'IMU (Unità di Misura Inerziale) integra l'accelerazione e la velocità angolare per derivare l'assetto, ma affidarsi solo alla velocità angolare integrata permette all'angolo di imbardata (la direzione del veicolo, la sua rotazione attorno all'asse verticale) di variare illimitatamente nel tempo. Un accelerometro, che può utilizzare la direzione della gravità come riferimento, è in grado di correggere la deriva di rollio e beccheggio, ma non fornisce alcun indizio sulla rotazione attorno all'asse verticale. È qui che il magnetometro si rivela fondamentale. Poiché il vettore magnetico terrestre punta in una direzione orizzontale costante (a prescindere dalle distorsioni locali), combinando l'output del magnetometro con un assetto noto è possibile correggere periodicamente la deriva dell'angolo di imbardata.
Un algoritmo che stima l'assetto assoluto da una configurazione a "9 assi" – composta da un accelerometro a 3 assi, un giroscopio a 3 assi e un magnetometro a 3 assi – è chiamato AHRS (Attitude and Heading Reference System), e il filtro di Madgwick e il filtro di Mahony ne sono due implementazioni rappresentative. Il filtro di Madgwick è strutturato come un controllore proporzionale, che utilizza un gradiente di errore derivato dall'accelerometro e dal magnetometro per correggere la stima dell'assetto del giroscopio, e offre un'elevata precisione in una configurazione a 9 assi; Il filtro Mahony, invece, corregge la distorsione del giroscopio utilizzando un controllo proporzionale-integrale, risultando quindi adatto all'implementazione su piccoli microcontrollori con risorse di calcolo limitate. In entrambi i casi, una configurazione a 6 assi (solo accelerometro e giroscopio) priva di magnetometro non può vincolare l'imbardata a un valore assoluto, ma può tracciare solo la rotazione relativa; questo è precisamente il motivo per cui un magnetometro viene abbinato a un'IMU.
Confronto delle specifiche dei prodotti principali
| Prodotto | Produttore | Metodo di rilevamento | Campo di misura | Risoluzione | Interfaccia | Note |
|---|---|---|---|---|---|---|
| BMM150 | Bosch Sensortec | Effetto Hall (FlipCore) | ±1300µT (assi X/Y), ±2500µT (asse Z) | 0,3µT | I2C/SPI | Basso consumo (170 µA in modalità a basso consumo), la scelta standard per l'utilizzo con la bussola elettronica |
LIS3MDL | STMicroelectronics | Magnetoresistivo | ±4/±8/±12/±16 gauss (selezionabile) | Uscita a 16 bit | I2C/SPI | Quattro intervalli di fondo scala selezionabili, funzionamento da -40 a 85 °C |
HMC5883L | Honeywell | AMR | ±8 gauss | 0,005 gauss | I2C | Il circuito integrato per bussola digitale a 3 assi, pioniere nel settore, ampiamente utilizzato sulle schede di espansione Arduino |
AK09918C | Asahi Kasei Microdevices | Effetto Hall | ±32 gauss (ampia gamma dinamica) | — | I2C | Contenitore WLCSP a 4 pin ultracompatto, per smartphone e dispositivi indossabili |
MLX90393 | Melexis | Effetto Hall (Triaxis+IMC) | ±4,8 mT o superiore con l'impostazione di massima sensibilità | Dipende dall'impostazione del guadagno programmabile | I2C/SPI | Funzionamento a bassissimo consumo tramite duty cycle variabile dallo 0,1% al 100%, utilizzato anche per il rilevamento della posizione tramite magnete di prossimità |
Il BMM150 di Bosch utilizza una struttura basata sull'effetto Hall, costruita sulla tecnologia proprietaria FlipCore dell'azienda, con un design a basso consumo chiaramente pensato per le applicazioni di bussola elettronica. Il LIS3MDL di STMicro offre la flessibilità di quattro intervalli di fondo scala selezionabili da ±4 a ±16 gauss ed è ampiamente utilizzato in diverse applicazioni, dalle apparecchiature industriali ai droni. L'HMC5883L di Honeywell detiene da tempo lo status di standard di fatto come circuito integrato per bussola digitale a 3 assi basato su AMR e rimane ampiamente distribuito ancora oggi come chip principale all'interno delle economiche schede breakout (GY-271 e simili) che sono un punto fermo nella comunità di appassionati di robotica e droni Arduino/Raspberry Pi. L'AK09918C di Asahi Kasei Microdevices, prodotto da un'azienda giapponese, si basa su un package WLCSP (wafer-level chip-scale package) a 4 pin estremamente piccolo per smartphone e dispositivi indossabili. La belga Melexis realizza l'MLX90393 combinando l'effetto Hall con la sua tecnologia proprietaria Triaxis e un IMC (Integrated Magnetic Concentrator): il suo funzionamento a bassissimo consumo, regolabile tramite duty cycle dallo 0,1% al 100%, è la caratteristica principale. Oltre all'utilizzo come bussola geomagnetica, viene impiegato anche come sensore di posizione senza contatto per rilevare la posizione e l'angolo di un magnete permanente nelle vicinanze, il che lo rende un prodotto estremamente versatile. ## Storia: dalla prospezione mineraria alla caccia ai sottomarini fino alla Luna
Risalendo alle origini dei magnetometri ad alta precisione odierni, si scopre che la tecnologia di prospezione mineraria era inizialmente sviluppata dalle compagnie petrolifere. Il magnetometro a flusso magnetico era una tecnologia economica e facile da usare, sviluppata negli anni '30 da Victor Vacquier della Gulf Oil per la prospezione di giacimenti minerari. Nel 1941, con lo scoppio della Seconda Guerra Mondiale, Vacquier si trasferì al Laboratorio di Strumentazione Aviotrasportata della Columbia University e si unì alla ricerca sull'applicazione di questa tecnologia al rilevamento dei sottomarini. Il risultato fu un dispositivo chiamato "MAD" (Magnetic Airborne Detector), montato su aerei e navi per rilevare l'anomalia magnetica prodotta da un sottomarino nemico immerso a bassa profondità. Il MAD entrò in servizio operativo nel dicembre 1942 e fu utilizzato sia dalle forze antisommergibile giapponesi che da quelle americane.
Dopo la guerra, il magnetometro a flusso magnetico trovò una seconda vita nell'esplorazione spaziale. Oltre a osservare il campo magnetico terrestre, il programma Apollo utilizzava magnetometri a flusso dispiegati sulla superficie lunare per osservare la magnetizzazione residua della Luna e la sua interazione con il vento solare. Il percorso che questa tecnologia civile per la prospezione mineraria ha compiuto – attraverso la guerra antisommergibile in tempo di guerra e fino alla scienza lunare – è un caso da manuale di come la tecnologia dei sensori si sia intrecciata tra ambito civile e militare.
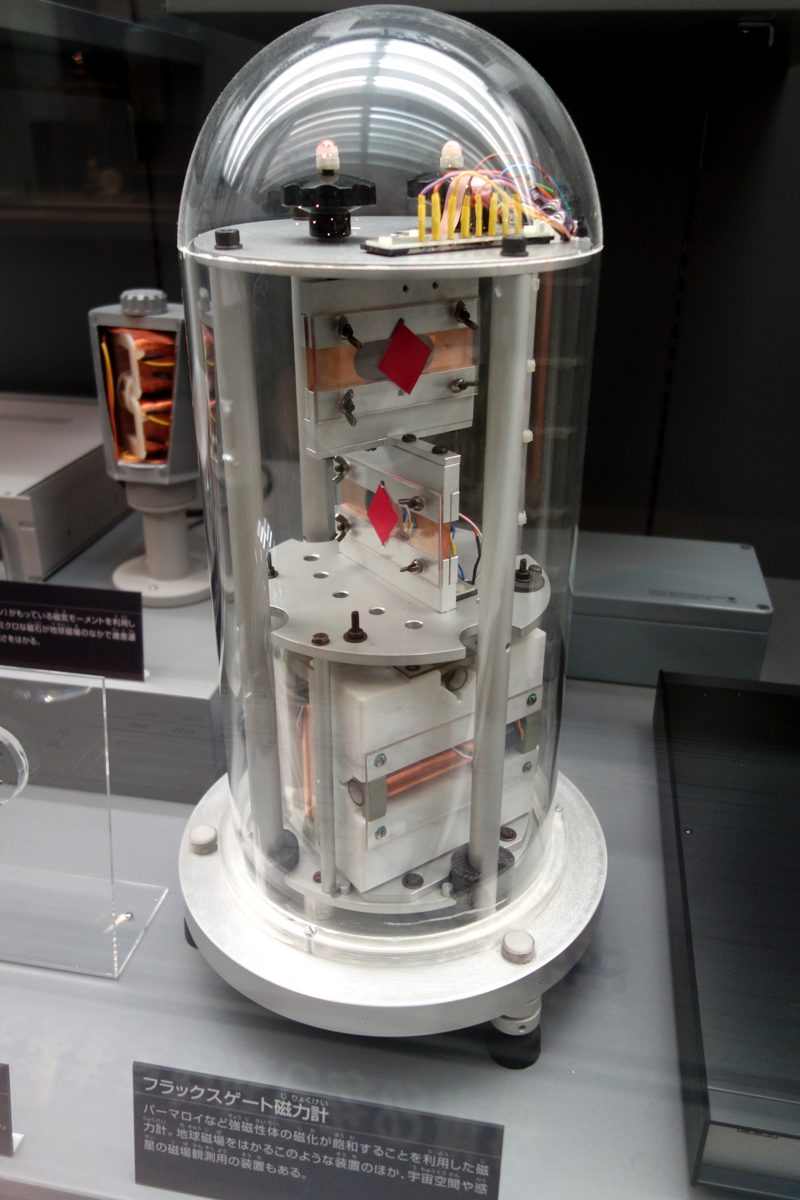
Immagine: A magnetometro a flusso del tipo utilizzato sulle sonde lunari Apollo(Daderot, CC0), Wikimedia Commons. In mostra al Museo Nazionale di Scienze Naturali (Tokyo).

Magnetoresistenza e il Premio Nobel che ha trasformato l'hard disk
La scoperta della GMR (Magnetoresistenza Gigante) si distingue anche nella storia dei magnetometri per la sua spettacolarità. Nel 1988, un gruppo guidato dal francese Albert Fert e un gruppo guidato dal tedesco Peter Grünberg scoprirono indipendentemente il fenomeno. Il gruppo di Fert osservò una variazione di resistenza prossima al 50% in una struttura multistrato di strati sovrapposti di ferro e cromo, mentre il gruppo di Grünberg confermò una variazione di circa il 10% in una struttura a tre strati di ferro-cromo-ferro. Dato che il precedente effetto di magnetoresistenza (AMR) produceva variazioni di resistenza al massimo di pochi punti percentuali, questa variazione "gigante" fu un dato sbalorditivo all'epoca, e il nome GMR stesso fu coniato da Fert.
La scoperta raggiunse applicazioni commerciali in meno di un decennio. Nel 1997, con l'introduzione delle testine di lettura per hard disk che sfruttavano l'effetto GMR, il tasso di crescita annuale della densità di archiviazione degli hard disk – che in precedenza si aggirava intorno al 60% – è balzato a quasi il 100%. L'elevata capacità di archiviazione alla base degli smartphone e dei data center odierni si fonda su questa rivoluzione della densità di archiviazione, resa possibile dalle testine GMR. Nel 2007, Albert Fert e Peter Grünberg hanno ricevuto congiuntamente il Premio Nobel per la Fisica "per la scoperta della magnetoresistenza gigante". Anche considerando la velocità con cui la scoperta, avvenuta nell'ambito della fisica di base, è stata commercializzata e infine è stato conferito il Premio Nobel, la GMR occupa un posto unico nella storia dei magnetometri. Come dimostra lo studio congiunto di calibrazione magnetometro-IMU del 2025, menzionato in precedenza, la ricerca per migliorare la precisione dei magnetometri è tuttora in corso, a quasi 40 anni da questa scoperta nel campo della fisica della materia condensata.
Caso di studio: Arrestare un CubeSat in rotazione utilizzando solo il campo magnetico terrestre — Controllo B-dot
Un caso affascinante in cui i magnetometri — sia che si tratti di più unità contemporaneamente o di una singola unità — dimostrano la loro reale utilità è il controllo di assetto dei CubeSat, una classe di satelliti di dimensioni molto ridotte. Un CubeSat viene spesso immesso in orbita con una rotazione indesiderata subito dopo la separazione dal razzo. Prima di poter orientare i pannelli solari verso il Sole o un'antenna di comunicazione verso la Terra, è necessario arrestare tale rotazione, un processo chiamato detumbling.
L'algoritmo utilizzato in questo caso, chiamato "controllo B-dot", si basa esclusivamente su un magnetometro a 3 assi e su magnetorquer, attuatori a bobina. Calcola la velocità di variazione nel tempo (la derivata, "B-dot") del vettore del campo magnetico terrestre B misurato dal magnetometro, quindi invia corrente attraverso i magnetorquer per produrre un momento magnetico nella direzione che annulla tale variazione. La coppia generata dall'interazione con il campo magnetico terrestre smorza gradualmente la rotazione del veicolo e, dopo alcune orbite, il CubeSat si stabilizza in un assetto costante. La semplicità di utilizzare l'output di un singolo magnetometro a 3 assi sia per la stima della velocità angolare che per i comandi di controllo – senza nemmeno un giroscopio – è proprio il motivo per cui questo approccio è ideale per i CubeSat, dove basso costo, basso consumo energetico e massa ridotta sono requisiti imprescindibili. Si tratta di un caso in netto contrasto con la complessa serie di sensori di un'automobile: un singolo magnetometro è sufficiente a garantire la stabilizzazione autonoma dell'assetto dall'inizio alla fine.
Parametri che determinano le prestazioni
-
Abbinamento del metodo di rilevamento e del campo di misura all'applicazione: Per le applicazioni di bussola elettronica che misurano il campo geomagnetico terrestre (circa 25-65 µT in superficie), una sensibilità ottimizzata per il campo geomagnetico, come nel caso del BMM150 (±1300/2500 µT) o dell'HMC5883L (±8 gauss = 800 µT), è più che sufficiente. Un prodotto come l'MLX90393, progettato per rilevare la posizione di un magnete permanente nelle vicinanze, offre un campo di misura molto più ampio, pari a ±4,8 mT o superiore, oltre al guadagno programmabile. La scelta del campo di misura più adatto all'applicazione, che si tratti di "rilevamento della direzione tramite il campo geomagnetico" o di "rilevamento della posizione tramite un magnete nelle vicinanze", cambia radicalmente.
-
- Risoluzione e rumore di fondo: La precisione con cui è possibile tracciare le tracce di orientamento, direttamente riconducibili alle specifiche di risoluzione come 0,3 µT del BMM150 o 0,005 gauss (=0,5 µT) dell'HMC5883L. Nell'autolocalizzazione di un robot, dove un magnetometro corregge la deriva di imbardata di un'IMU, una risoluzione grossolana diventa il collo di bottiglia per la precisione della correzione stessa.
-
Consumo energetico e controllo del ciclo di lavoro: La precisione con cui è possibile regolare il funzionamento quando non è necessaria la misurazione continua, come con la preimpostazione a basso consumo del BMM150 (170 µA) o il ciclo di lavoro variabile da 0,1% a 100% dell'MLX90393, determina la durata della batteria in veicoli con risorse energetiche limitate come dispositivi indossabili o CubeSat.
-
Tolleranza agli errori di adattamento tra materiale duro e morbido e posizione di montaggio: Per quanto performante sia il chip, montarlo vicino a un motore, un altoparlante o una struttura metallica introduce errori significativi. Un posizionamento accurato del sensore in fase di implementazione, combinato con una calibrazione precisa tramite adattamento a sfera/ellissoide, è più importante per la precisione nel mondo reale rispetto alle specifiche del datasheet.
-
Dimensioni del package e vincoli di montaggio: Un package ultracompatto come il WLCSP a 4 pin dell'AK09918C diventa il fattore determinante in dispositivi come smartphone e dispositivi indossabili, dove lo spazio disponibile sulla scheda è estremamente limitato. Nelle applicazioni industriali, invece, la facilità di montaggio o un ampio intervallo di temperatura operativa (ad esempio, da -40 a 85 °C per il LIS3MDL) spesso assumono priorità.
-
Integrazione con un'IMU: L'utilizzo come chip magnetometro autonomo o come parte di un modulo IMU integrato a 9 assi modifica considerevolmente lo sforzo di implementazione. Nelle applicazioni che utilizzano un algoritmo AHRS per correggere la deriva di imbardata, la sincronizzazione temporale e la coerenza della frequenza di campionamento con l'accelerometro e il giroscopio tendono a rappresentare il collo di bottiglia pratico più che le prestazioni del magnetometro in sé.
Link di riferimento
- Datasheet Bosch BMM150 (PDF ufficiale Bosch Sensortec)
- Volantino prodotto Bosch BMM150 (PDF ufficiale Bosch Sensortec)
- Datasheet STMicroelectronics LIS3MDL (PDF ufficiale ST)
- Pagina prodotto STMicroelectronics LIS3MDL
- Datasheet Honeywell HMC5883L (PDF ospitato su Adafruit)
- Pagina prodotto Melexis MLX90393
- Datasheet Melexis MLX90393 (PDF ufficiale Melexis)
- Correzione del ferro duro e dolce per le misurazioni del magnetometro (Analog Devices EngineerZone)
- Calibrazione del magnetometro per ferro duro e dolce (VectorNav)
- Calibrazione congiunta magnetometro-IMU tramite stima a posteriori massima A (arXiv:2505.16662)
- Rilevatore di anomalie magnetiche (Wikipedia, sulla storia di Vacquier e MAD)
- Un dispositivo per la caccia ai sottomarini della Seconda Guerra Mondiale ha contribuito a dimostrare la tettonica a placche (Science News)
- [Materiale stampa del Premio Nobel per la Fisica 2007] (NobelPrize.org)](https://www.nobelprize.org/prizes/physics/2007/popular-information/)
- Il Premio Nobel 2007 onora la scoperta del GMR (American Physical Society)
- Filtro di orientamento di Madgwick (documentazione ufficiale della biblioteca AHRS)
- Filtro di orientamento di Mahony (documentazione ufficiale della biblioteca AHRS)
- Controllo di detumbling del B-dot di CubeSat (Hindawi/International Journal of Aerospace Engineering)
- Effetto Hall (Wikipedia, sulla scoperta di Edwin Hall)
La direzione del magnetometro può essere Affidabile e invariato all'interno?
Acciaio, correnti elettriche e motori disturbano il campo. La calibrazione non elimina ogni disturbo dipendente dalla posizione; verificare l'ampiezza e la consistenza del campo.
Commenti
Accedi per continuare.
Nessun dato disponibile.