Contents — find the section you need
मैग्नेटोमीटर पृथ्वी के चुंबकीय क्षेत्र या किसी निकटवर्ती वस्तु द्वारा उत्पन्न चुंबकीय क्षेत्र की तीव्रता और दिशा को विद्युत संकेत में परिवर्तित करता है। इसका मूल सिद्धांत ठोस-अवस्था भौतिकी का एक सिद्धांत है: जब कोई धारा या इलेक्ट्रॉन का घूर्णन किसी चुंबकीय क्षेत्र के भीतर होता है, तो उससे उत्पन्न वोल्टेज या विद्युत प्रतिरोध उस क्षेत्र की तीव्रता और दिशा के अनुसार परिवर्तित होता है। इस परिवर्तन को सटीक रूप से पढ़कर आप चुंबकीय क्षेत्र रेखाओं के अदृश्य क्षेत्र की दिशा का मात्रात्मक मापन कर सकते हैं। जहां कैमरे, लिडार और रडार प्रकाश और रेडियो तरंगों के साथ सक्रिय या निष्क्रिय रूप से कार्य करते हैं, वहीं मैग्नेटोमीटर हमेशा पृथ्वी के चुंबकीय क्षेत्र से संबंधित होता है, जो इसे उन कुछ संवेदकों में से एक बनाता है जो बिजली मिलने तक घर के अंदर, पानी के नीचे या जमीन के नीचे, कहीं भी जहां जीपीएस नहीं पहुंच सकता, एक सटीक दिशा का बाह्य संदर्भ प्रदान कर सकता है। स्मार्टफोन के इलेक्ट्रॉनिक कंपास ऐप से लेकर ड्रोन और सेल्फ-ड्राइविंग कारों के आईएमयू में लगे 9-एक्सिस सेंसर में यॉ-एंगल ड्रिफ्ट करेक्शन और अंतरिक्ष यान के एटीट्यूड कंट्रोल तक, यह लगभग हर इलेक्ट्रॉनिक उपकरण का एक मूलभूत घटक है जिसे यह जानना आवश्यक है कि कौन सी दिशा कौन सी है।
 Honeywell HMC5883L (3-axis digital compass IC)
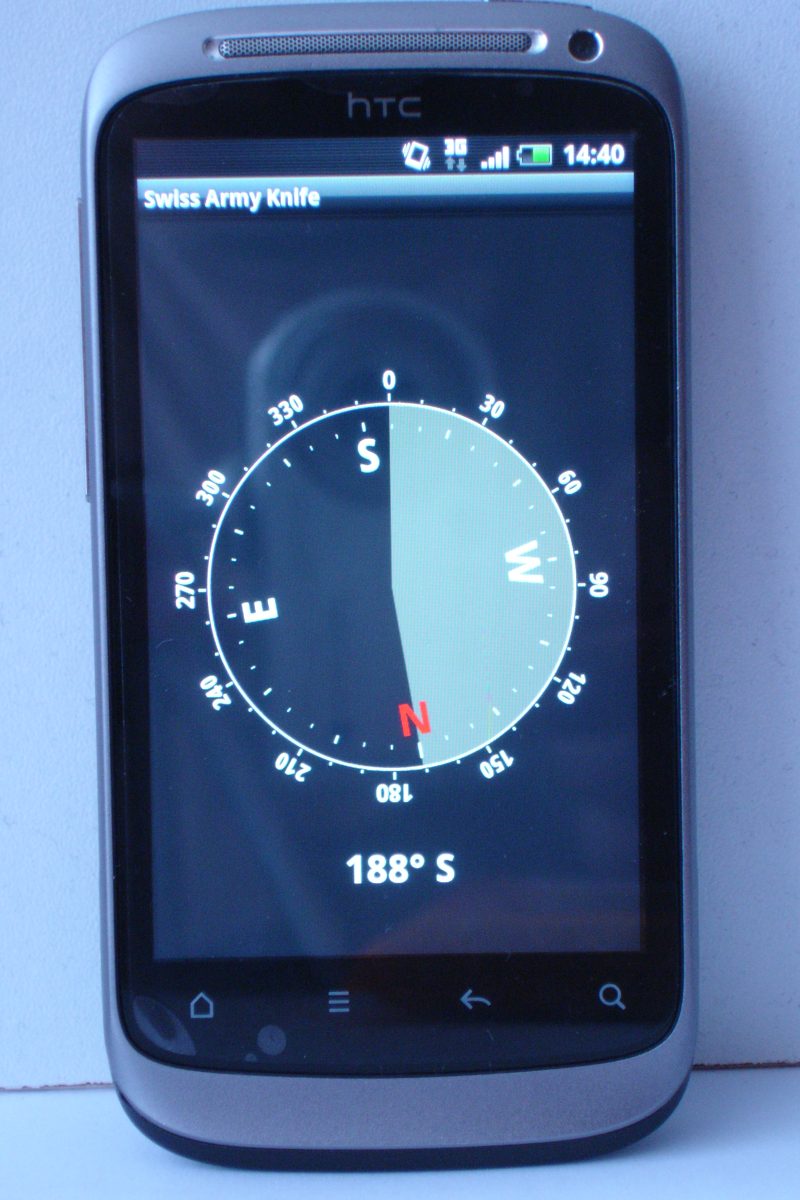 एक स्मार्टफोन इलेक्ट्रॉनिक कंपास ऐप
छवि: Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone इलेक्ट्रॉनिक कंपास (ज़िर्गुएज़ी, CC0), विकिमीडिया कॉमन्स।


सिद्धांत: पृथ्वी के चुंबकीय क्षेत्र को मापने के लिए चार भौतिक घटनाएँ — हॉल प्रभाव, एएमआर, जीएमआर, फ्लक्सगेट
"मैग्नेटोमीटर" शब्द में आंतरिक रूप से लगभग चार अलग-अलग भौतिक संचालन सिद्धांत शामिल हैं। ये चारों सिद्धांत आज उपभोक्ता और औद्योगिक 3-अक्षीय मैग्नेटोमीटर चिप्स के रूप में बड़े पैमाने पर उत्पादित किए जाते हैं।
हॉल प्रभाव — धारा और चुंबकीय क्षेत्र द्वारा उत्पन्न अनुप्रस्थ वोल्टेज
जब एक पतली अर्धचालक फिल्म से धारा प्रवाहित होती है और उस धारा के लंबवत एक चुंबकीय क्षेत्र लगाया जाता है, तो लोरेंत्ज़ बल आवेश वाहकों को धारा और क्षेत्र दोनों के लंबवत दिशा में विक्षेपित करता है, जिससे उस दिशा में एक वोल्टेज अंतर (हॉल वोल्टेज) उत्पन्न होता है।
यहाँ n वाहक घनत्व है, e प्राथमिक आवेश है, और t फिल्म की मोटाई है। हॉल वोल्टेज क्षेत्र की तीव्रता के समानुपाती होता है, इसलिए इसे प्रवर्धित और डिजिटाइज़ करके चुंबकीय क्षेत्र को सीधे मापा जा सकता है। इसके पीछे की मूल घटना हॉल प्रभाव है, जिसकी खोज 1879 में जॉन्स हॉपकिंस विश्वविद्यालय के तत्कालीन स्नातक छात्र एडविन हॉल ने की थी। यह प्रभाव 140 वर्ष से भी अधिक पुराना है और आज भी स्मार्टफोन चिप्स में सक्रिय है। बॉश सेंसोर्टेक के मैग्नेटोमीटर हॉल प्रभाव पर आधारित संरचना का उपयोग करते हैं जिसे कंपनी "फ्लिपकोर" कहती है, और BMM150 इसका प्रमुख प्रतिनिधि है।
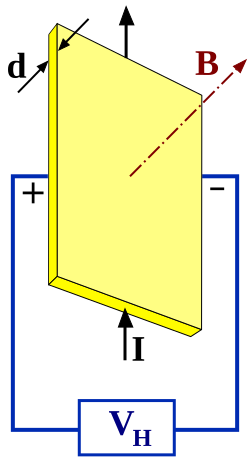
चित्र: Diagram हॉल प्रभाव का(ग्रेगर्स, CC BY-SA 3.0), विकिमीडिया कॉमन्स। हॉल वोल्टेज V_H धारा I और चुंबकीय क्षेत्र B दोनों के लंबवत दिशा में उत्पन्न होता है।

एएमआर (एनिसोट्रोपिक मैग्नेटोरेसिस्टेंस) — विद्युत प्रतिरोध जो चुंबकत्व की दिशा के साथ बदलता है
एक फेरोमैग्नेटिक पदार्थ (उदाहरण के लिए, एक लोहा-निकल मिश्रधातु) का विद्युत प्रतिरोध उसके आंतरिक चुंबकत्व की दिशा और धारा प्रवाह की दिशा के बीच के कोण \theta के साथ थोड़ा बदल जाता है। प्रतिरोध में परिवर्तन लगभग \cos^2\theta के समानुपाती होता है, और इस संबंध का उपयोग करके बाह्य क्षेत्र की दिशा का पता लगाना एएमआर (एनिसोट्रोपिक मैग्नेटोरेसिस्टेंस) विधि कहलाता है। यह घटना हॉल प्रभाव से भी पुरानी है — विलियम थॉमसन (लॉर्ड केल्विन) ने 1856 में लोहे और निकल में इसकी खोज की थी। चूंकि इससे उत्पन्न होने वाला व्यावहारिक प्रतिरोध परिवर्तन हॉल-प्रभाव सेंसर द्वारा दिए गए परिवर्तन से अधिक होता है, इसलिए एएमआर उपकरण बेहतर संवेदनशीलता प्रदान करते हैं, और हनीवेल का HMC5883L एक 3-अक्षीय डिजिटल कंपास आईसी है जो स्पष्ट रूप से इस "एनिसोट्रोपिक मैग्नेटोरेसिस्टिव तकनीक" का उपयोग करता है।
जीएमआर (जायंट मैग्नेटोरेसिस्टेंस) — एक बहुपरत फिल्म जो परिमाण के क्रम में बहुत बड़ा प्रतिरोध परिवर्तन उत्पन्न करती है
जीएमआर (जायंट मैग्नेटोरेसिस्टेंस) एएमआर के समान मूल विचार को आगे बढ़ाता है, लेकिन क्रियाविधि और पैमाने दोनों में इससे भिन्न है। चुंबकीय और गैर-चुंबकीय धातुओं को कुछ नैनोमीटर मोटी बहुपरत संरचना में व्यवस्थित करने पर, आसन्न चुंबकीय परतों की चुंबकत्व दिशाएँ समानांतर हों या विपरीत समानांतर, इलेक्ट्रॉनों द्वारा होने वाले स्पिन-निर्भर प्रकीर्णन की मात्रा में नाटकीय परिवर्तन होता है, जिससे विद्युत प्रतिरोध में दसियों प्रतिशत तक उतार-चढ़ाव आता है। जहाँ पारंपरिक एएमआर प्रतिरोध में केवल कुछ प्रतिशत परिवर्तन उत्पन्न करता है, वहीं जीएमआर लगभग 50% तक परिवर्तन ला सकता है - यही कारण है कि इसे "विशाल" नाम मिला। लागत के कारण हॉल प्रभाव और एएमआर अभी भी मुख्यधारा के 3-अक्षीय कंपास आईसी में प्रमुख स्थान रखते हैं, लेकिन जीएमआर और टीएमआर (टनल मैग्नेटोरेसिस्टेंस) उच्च संवेदनशीलता की आवश्यकता वाले क्षेत्रों में उपयोग की जाने वाली तकनीक बनी हुई है - उच्च-संवेदनशीलता वाले मैग्नेटोमीटर और हार्ड-डिस्क रीड हेड उनमें से प्रमुख हैं। इसकी खोज का विवरण नीचे इतिहास अनुभाग में दिया गया है।
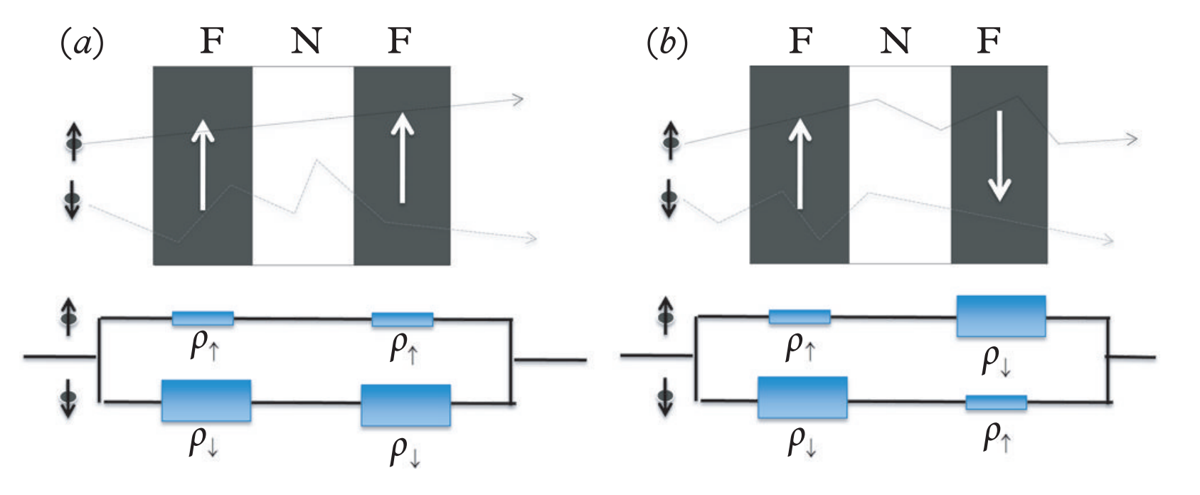
चित्र: Schematic एक जीएमआर बहुपरत संरचना का(के. एम. कृष्णन, CC BY-SA 4.0), विकिमीडिया कॉमन्स। चुंबकीय परतें (हरी) और गैर-चुंबकीय परतें (धूसर) बारी-बारी से एक के ऊपर एक रखी गई हैं; परतों की सापेक्ष चुंबकत्व दिशाओं के आधार पर विद्युत प्रतिरोध में नाटकीय परिवर्तन होता है।

फ्लक्सगेट — उच्च परिशुद्धता के लिए चुंबकीय कोर को संतृप्त करना
जहां हॉल प्रभाव, एएमआर और जीएमआर सभी सीधे अर्धचालक या पतली फिल्म के भौतिक गुणों का उपयोग करते हैं, वहीं फ्लक्सगेट विधि विद्युत चुम्बकीय प्रेरण का उपयोग करती है। एक नरम-चुंबकीय कोर (उच्च पारगम्यता वाला कोर) के चारों ओर लिपटी एक उत्तेजना कुंडली में एसी धारा प्रवाहित होती है, जो कोर को समय-समय पर चुंबकीय संतृप्ति की स्थिति में लाती और उससे बाहर निकालती है। जब कोर असंतृप्त होता है, तो वह आसानी से बाहरी क्षेत्र को ग्रहण कर लेता है; संतृप्त होने पर वह उस बाहरी क्षेत्र को वापस बाहर धकेल देता है - और एक संवेदन कुंडली द्वारा इस अरैखिक प्रतिक्रिया को ग्रहण करने से बाहरी क्षेत्र की तीव्रता के समानुपाती हार्मोनिक घटक (मुख्यतः द्वितीय हार्मोनिक) उत्पन्न होते हैं। अंतर्निहित सिद्धांत की अतिरिक्त जटिलता हॉल-इफेक्ट या एएमआर-आधारित अर्धचालक चिप्स की तुलना में उच्च परिशुद्धता और कम शोर प्रदान करती है, यही कारण है कि फ्लक्सगेट आज भी भूचुंबकीय अवलोकन उपग्रहों और उच्च परिशुद्धता वाले समुद्री और विमानन मैग्नेटोमीटरों के लिए पसंदीदा तकनीक बनी हुई है।
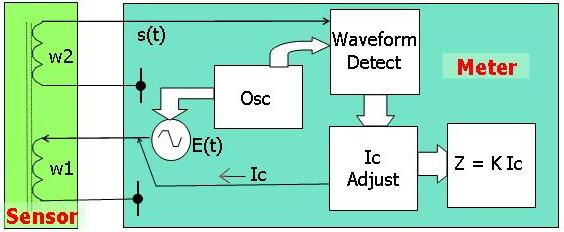
चित्र: Diagram फ्लक्सगेट मैग्नेटोमीटर सिद्धांत का आरेख (बैक्लुओंग, सार्वजनिक डोमेन), विकिमीडिया कॉमन्स। एक उत्तेजना कुंडल समय-समय पर कोर को संतृप्त करता है, और एक संवेदन कुंडल प्रेरित वोल्टेज के हार्मोनिक घटकों को पढ़ता है जो बाहरी क्षेत्र के साथ बदलते रहते हैं।

भूचुंबकत्व और दिशा: झुकाव, चुंबकीय उत्तर और वास्तविक उत्तर के बीच का अंतर
पृथ्वी स्वयं एक विशाल चुंबक है - इसके बाहरी कोर (जियोडायनेमो) में संवहन एक क्षेत्र उत्पन्न करता है जो सतह को ढक लेता है। एक मैग्नेटोमीटर पर निर्मित "इलेक्ट्रॉनिक कंपास" इस भूचुंबकीय सदिश के क्षैतिज घटक की दिशा का पता लगाता है और इसे चुंबकीय उत्तर कहता है। लेकिन चुंबकीय ध्रुव (उत्तरी चुंबकीय ध्रुव) भौगोलिक उत्तरी ध्रुव (वास्तविक उत्तर) के साथ मेल नहीं खाता, और यह वर्ष-दर-वर्ष थोड़ा-थोड़ा खिसकता रहता है, इसलिए किसी दिए गए स्थान पर मापा गया चुंबकीय उत्तर, वास्तविक उत्तर से "चुंबकीय झुकाव" नामक मात्रा से भिन्न होता है। झुकाव स्थान और वर्ष के आधार पर कुछ डिग्री से लेकर बीस डिग्री से अधिक तक हो सकता है, इसलिए एक व्यावहारिक इलेक्ट्रॉनिक कंपास अपनी स्थिति (अक्षांश और देशांतर) और वर्तमान समय का उपयोग करके इसे ठीक करता है, और इसके लिए विश्व चुंबकीय मॉडल (WMM) जैसे भू-चुंबकीय मॉडल का संदर्भ लेता है - जिसे NOAA के राष्ट्रीय पर्यावरण सूचना केंद्र और ब्रिटिश भूवैज्ञानिक सर्वेक्षण द्वारा संयुक्त रूप से हर पांच साल में संशोधित किया जाता है। केवल GPS से दिशा का पता नहीं चलता (आपको अपनी यात्रा की दिशा का पता तभी चलता है जब आप चलने लगते हैं), इसलिए एक मैग्नेटोमीटर, जो स्थिर रहते हुए भी तुरंत दिशा बता सकता है, इस मामले में GNSS का पूरक है।
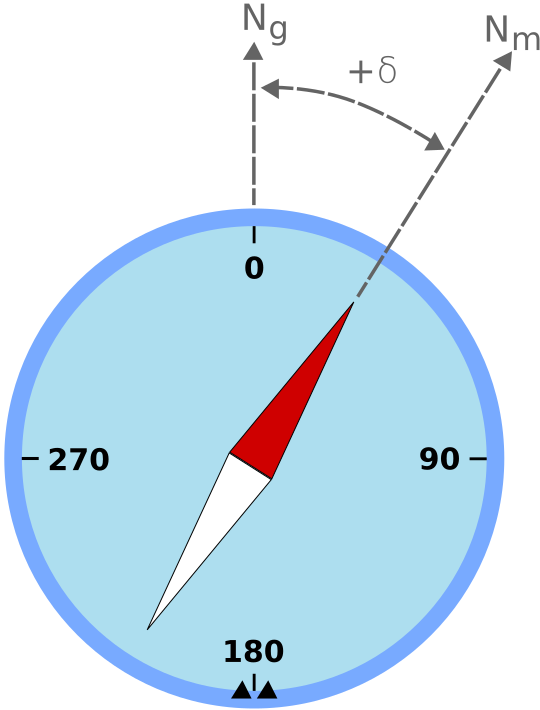
चित्र: Diagram चुंबकीय झुकाव की व्याख्या(ऑडर, CC BY-SA 3.0), विकिमीडिया कॉमन्स। झुकाव वास्तविक उत्तर और चुंबकीय उत्तर के बीच कोणीय अंतर है।

कठोर-लोहा और नरम-लोहा त्रुटि, और अंशांकन
किसी वास्तविक वाहन — रोबोट, ड्रोन या कार — पर मैग्नेटोमीटर लगाने पर, वाहन द्वारा उत्पन्न चुंबकीय विरूपण पृथ्वी के अपने क्षेत्र के साथ मिल जाता है। यह विरूपण मोटे तौर पर दो श्रेणियों में आता है।
- कठोर-लोहा त्रुटि: मोटर के स्थायी चुंबकों, स्पीकर या करंट ले जाने वाले तारों द्वारा उत्पन्न एक "स्थिर" चुंबकीय ऑफसेट। यह सेंसर आउटपुट के मूल बिंदु के पृथ्वी के वास्तविक चुंबकीय शून्य बिंदु से दूर हटने के रूप में दिखाई देता है — 3-अक्षीय आउटपुट को प्लॉट करने पर आपको एक गोला मिलता है जिसका केंद्र मूल बिंदु से ऑफसेट होता है।
नरम लोहे की त्रुटि: यह त्रुटि दिशा के साथ बदलती रहती है और उच्च पारगम्यता वाले भागों — जैसे लोहा, निकल — द्वारा आसपास के क्षेत्र को विकृत करने पर उत्पन्न होती है। यह 3-अक्षीय आउटपुट वितरण के गोले से दीर्घवृत्ताकार में परिवर्तित होने के रूप में दिखाई देती है।
कैलिब्रेशन में वाहन को प्रत्येक दिशा में घुमाते हुए कच्चे मैग्नेटोमीटर डेटा को एकत्रित किया जाता है, फिर गोले की फिटिंग (कठोर लोहे का सुधार — ऑफसेट का अनुमान लगाना) और दीर्घवृत्ताकार फिटिंग (नरम लोहे का सुधार — पैमाने और झुकाव को ठीक करना) को मिलाकर रूपांतरण मैट्रिक्स और ऑफसेट वेक्टर प्राप्त किया जाता है जो विकृत दीर्घवृत्ताकार को मूल बिंदु पर केंद्रित गोले पर वापस मैप करता है। यह प्रक्रिया एनालॉग डिवाइसेस और वेक्टरनैव जैसे उपकरण निर्माताओं द्वारा प्रकाशित एप्लिकेशन नोट्स में मानक है — किसी भी वास्तविक मैग्नेटोमीटर कार्यान्वयन में यह एक अनिवार्य चरण है। 2025 में प्रकाशित एक शोध पत्र, "जॉइंट मैग्नेटोमीटर-आईएमयू कैलिब्रेशन वाया मैक्सिमम ए पोस्टीरियरी एस्टिमेशन" (arXiv:2505.16662, चुआन हुआंग, गुस्ताफ हेंडेबी, इसाक स्कोग), में मैग्नेटोमीटर और आईएमयू के कैलिब्रेशन मापदंडों के साथ-साथ सेंसर ओरिएंटेशन को संयुक्त रूप से अज्ञात माना गया है और अधिकतम ए पोस्टीरियरी एस्टिमेशन के माध्यम से इन्हें हल किया गया है। इसमें पूर्व विधियों की तुलना में 20-30% सटीकता में सुधार और गति में काफी वृद्धि दर्ज की गई है - यह एक उदाहरण है जो दर्शाता है कि कैलिब्रेशन आज भी एक सक्रिय शोध विषय बना हुआ है।
आईएमयू के साथ संलयन: एएचआरएस के माध्यम से अभिवृत्ति और दिशा का अनुमान
एक आईएमयू (इनर्टियल मेजरमेंट यूनिट) त्वरण और कोणीय वेग को एकीकृत करके अभिवृत्ति ज्ञात करता है, लेकिन केवल एकीकृत कोणीय वेग पर निर्भर रहने से यॉ कोण (वाहन की दिशा, ऊर्ध्वाधर अक्ष के चारों ओर उसका घूर्णन) समय के साथ अनियंत्रित रूप से बदलता रहता है। एक त्वरणमापी, जो गुरुत्वाकर्षण की दिशा को संदर्भ के रूप में उपयोग कर सकता है, रोल और पिच विचलन को ठीक कर सकता है, लेकिन ऊर्ध्वाधर अक्ष के चारों ओर घूर्णन के लिए उसके पास कोई संकेत नहीं होता है। यहीं पर चुंबकमापी उपयोगी साबित होता है। चूंकि पृथ्वी का चुंबकीय सदिश एक स्थिर क्षैतिज दिशा में इंगित करता है (स्थानीय विरूपण को छोड़कर), चुंबकमापी के आउटपुट को ज्ञात अभिवृत्ति के साथ संयोजित करने से यॉ कोण विचलन को समय-समय पर रीसेट किया जा सकता है।
एक एल्गोरिदम जो 9-अक्षीय विन्यास (3-अक्षीय एक्सेलेरोमीटर, 3-अक्षीय जाइरोस्कोप और 3-अक्षीय मैग्नेटोमीटर का संयोजन) से निरपेक्ष अभिविन्यास का अनुमान लगाता है, उसे एएचआरएस (एटीट्यूड एंड हेडिंग रेफरेंस सिस्टम) कहा जाता है, और मैडगविक फ़िल्टर और महोनी फ़िल्टर इसके दो प्रतिनिधि कार्यान्वयन हैं। मैडगविक फ़िल्टर एक आनुपातिक नियंत्रक की तरह संरचित है, जो एक्सेलेरोमीटर और मैग्नेटोमीटर से प्राप्त त्रुटि प्रवणता का उपयोग जाइरोस्कोप के अभिविन्यास अनुमान को सही करने के लिए करता है, और यह 9-अक्षीय विन्यास में उच्च सटीकता प्रदान करता है; इसके विपरीत, महोनी फ़िल्टर आनुपातिक-अभिन्न नियंत्रण का उपयोग करके जाइरो पूर्वाग्रह को ठीक करता है, जिससे यह सीमित कंप्यूटिंग संसाधनों वाले छोटे माइक्रोकंट्रोलर पर कार्यान्वयन के लिए उपयुक्त है। दोनों ही मामलों में, एक 6-अक्षीय विन्यास (केवल एक्सेलेरोमीटर और जाइरोस्कोप) जिसमें मैग्नेटोमीटर नहीं होता है, यॉ को एक निरपेक्ष मान तक सीमित नहीं कर सकता है - यह केवल सापेक्ष घूर्णन को ट्रैक कर सकता है - यही कारण है कि मैग्नेटोमीटर को आईएमयू के साथ जोड़ा जाता है।
प्रमुख उत्पादों की विशिष्टताओं की तुलना
| उत्पाद | निर्माता | संवेदन विधि | रेंज | रिज़ॉल्यूशन | इंटरफ़ेस | नोट्स |
|---|---|---|---|---|---|---|
| BMM150 | बॉश सेंसोर्टेक | हॉल प्रभाव (फ्लिपकोर) | ±1300µT (X/Y अक्ष), ±2500µT (Z अक्ष) | 0.3µT | I2C/SPI | कम बिजली खपत (170µA कम बिजली खपत प्रीसेट), ई-कंपास के लिए मानक विकल्प |
| LIS3MDL | STMicroelectronics | मैग्नेटोरेसिस्टिव | ±4/±8/±12/±16 गॉस (चयन योग्य) | 16-बिट आउटपुट | I2C/SPI | चार चयन योग्य पूर्ण-पैमाने रेंज, -40 से 85°C तक परिचालन |
| HMC5883L | हनीवेल | AMR | ±8 गॉस | 0.005 गॉस | I2C | अग्रणी 3-अक्षीय डिजिटल कंपास IC, Arduino ब्रेकआउट बोर्ड पर व्यापक रूप से उपयोग किया जाता है |
| AK09918C | असाही कासेई माइक्रोडिवाइसेस | हॉल प्रभाव | ±32 गॉस (विस्तृत डायनामिक रेंज) | — | I2C | स्मार्टफोन और वियरेबल के लिए अल्ट्रा-कॉम्पैक्ट 4-पिन WLCSP पैकेज |
| MLX90393 | मेलेक्सिस | हॉल प्रभाव (ट्राइएक्सिस+IMC) | उच्चतम संवेदनशीलता सेटिंग पर ±4.8mT या उससे अधिक | प्रोग्रामेबल गेन सेटिंग पर निर्भर | I2C/SPI | 0.1-100% के परिवर्तनीय ड्यूटी साइकिल के माध्यम से माइक्रोपावर ऑपरेशन, निकटता-चुंबक स्थिति संवेदन के लिए भी उपयोग किया जाता है |
बॉश का BMM150, कंपनी की मालिकाना हक वाली FlipCore तकनीक पर आधारित हॉल-इफेक्ट संरचना का उपयोग करता है, और इसका कम बिजली खपत वाला डिज़ाइन स्पष्ट रूप से ई-कंपास अनुप्रयोगों के लिए बनाया गया है। STMicro का LIS3MDL ±4 से ±16 गॉस तक चार चयन योग्य पूर्ण-पैमाने की रेंज प्रदान करता है और औद्योगिक उपकरणों से लेकर ड्रोन तक में इसका व्यापक रूप से उपयोग किया जाता है। हनीवेल का HMC5883L लंबे समय से AMR-आधारित 3-अक्षीय डिजिटल कंपास IC के रूप में मानक माना जाता रहा है, और आज भी यह सस्ते ब्रेकआउट बोर्ड (GY-271 और इसी तरह के) के मुख्य चिप के रूप में व्यापक रूप से वितरित है, जो Arduino/Raspberry Pi के शौकीन रोबोटिक्स और ड्रोन समुदाय का एक मुख्य हिस्सा हैं। जापानी निर्माता असाही कासेई माइक्रोडेवाइसेस का AK09918C, स्मार्टफोन और पहनने योग्य उपकरणों को लक्षित करने के लिए एक अत्यंत छोटे 4-पिन WLCSP (वेफर-लेवल चिप-स्केल पैकेज) पर आधारित है। बेल्जियम की कंपनी मेलेक्सिस ने हॉल प्रभाव को अपनी विशेष ट्राइएक्सिस तकनीक और एक एकीकृत चुंबकीय सांद्रक (आईएमसी) के साथ मिलाकर एमएलएक्स90393 का निर्माण किया है। इसकी सबसे बड़ी विशेषता इसका सूक्ष्म शक्ति संचालन है, जिसे ड्यूटी साइकिल के माध्यम से 0.1% से 100% तक समायोजित किया जा सकता है। भूचुंबकीय कंपास के उपयोग के अलावा, इसका उपयोग संपर्क रहित स्थिति संवेदक के रूप में भी किया जाता है जो पास के स्थायी चुंबक की स्थिति और कोण का पता लगाता है, जिससे यह एक अत्यंत बहुमुखी उत्पाद बन जाता है।
इतिहास: अयस्क अन्वेषण से लेकर पनडुब्बी खोज और चंद्रमा तक
आज के उच्च परिशुद्धता वाले मैग्नेटोमीटरों की उत्पत्ति का पता लगाएं तो आप तेल कंपनियों की अयस्क अन्वेषण तकनीक पर पहुँचेंगे। फ्लक्सगेट मैग्नेटोमीटर एक सस्ती और उपयोग में आसान तकनीक थी जिसे 1930 के दशक में गल्फ ऑयल के विक्टर वैक्विअर ने खनिज भंडार सर्वेक्षण के लिए विकसित किया था। 1941 में, द्वितीय विश्व युद्ध के शुरू होने के साथ ही, वैक्विअर कोलंबिया विश्वविद्यालय की एयरबोर्न इंस्ट्रूमेंट्स प्रयोगशाला में चले गए और पनडुब्बी का पता लगाने के लिए इस फ्लक्सगेट तकनीक के अनुप्रयोग पर शोध में शामिल हो गए। इसका परिणाम एक उपकरण था जिसे "एमएडी" (मैग्नेटिक एयरबोर्न डिटेक्टर) कहा जाता था, जिसे विमानों और जहाजों पर लगाया जाता था ताकि उथले पानी में डूबी दुश्मन पनडुब्बी द्वारा उत्पन्न चुंबकीय विसंगति का पता लगाया जा सके। एमएडी ने दिसंबर 1942 में परिचालन में प्रवेश किया और इसका उपयोग जापानी और अमेरिकी दोनों पनडुब्बी रोधी बलों द्वारा किया गया।
युद्ध के बाद, फ्लक्सगेट मैग्नेटोमीटर को अंतरिक्ष अन्वेषण में एक नया जीवन मिला। पृथ्वी के अपने चुंबकीय क्षेत्र का अवलोकन करने के अलावा, अपोलो कार्यक्रम ने चंद्रमा की सतह पर तैनात फ्लक्सगेट मैग्नेटोमीटर का उपयोग चंद्रमा के अवशिष्ट चुंबकत्व और सौर पवन के साथ इसकी अंतःक्रिया का अवलोकन करने के लिए किया। नागरिक अयस्क-खोज तकनीक का यह सफर - युद्धकालीन पनडुब्बी रोधी युद्ध से होते हुए चंद्र विज्ञान तक - सेंसर तकनीक के नागरिक-सैन्य पारगमन इतिहास का एक उत्कृष्ट उदाहरण है।
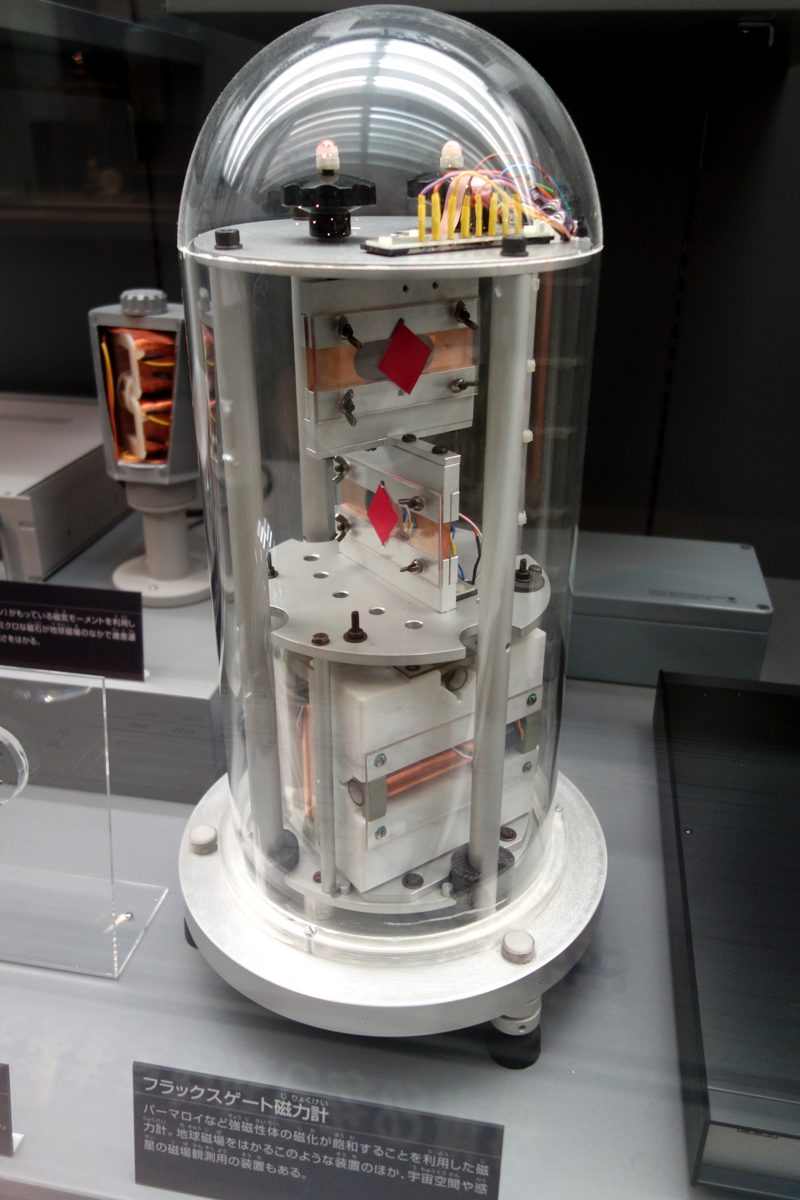
छवि: A अपोलो चंद्र सतह जांचों पर ले जाए गए प्रकार का फ्लक्सगेट मैग्नेटोमीटर(डैडेरोट, CC0), विकिमीडिया कॉमन्स। राष्ट्रीय प्रकृति और विज्ञान संग्रहालय (टोक्यो) में प्रदर्शित।

चुंबक प्रतिरोध और नोबेल पुरस्कार जिसने हार्ड डिस्क को बदल दिया
GMR (विशाल चुंबक प्रतिरोध) की खोज अपने नाटकीय घटनाक्रम के कारण मैग्नेटोमीटर के इतिहास में भी उल्लेखनीय है। 1988 में, फ्रांस के अल्बर्ट फर्ट के नेतृत्व में एक समूह और जर्मनी के पीटर ग्रुनबर्ग के नेतृत्व में एक समूह ने स्वतंत्र रूप से इस घटना की खोज की। फर्ट के समूह ने लोहे और क्रोमियम की परतों से बनी एक बहुस्तरीय संरचना में प्रतिरोध में लगभग 50% का परिवर्तन देखा, जबकि ग्रुनबर्ग के समूह ने लोहे-क्रोमियम-लोहे की त्रिस्तरीय संरचना में लगभग 10% के परिवर्तन की पुष्टि की। यह देखते हुए कि पहले के चुंबक प्रतिरोध प्रभाव (एएमआर) से प्रतिरोध में अधिकतम कुछ प्रतिशत का परिवर्तन होता था, यह "विशाल" परिवर्तन उस समय एक चौंकाने वाला आंकड़ा था - और जीएमआर नाम फर्ट ने ही दिया था।
यह खोज एक दशक से भी कम समय में व्यावसायिक उपयोग में आ गई। 1997 में, जीएमआर प्रभाव का उपयोग करने वाले हार्ड डिस्क रीड हेड्स के लागू होने के बाद, हार्ड डिस्क की भंडारण क्षमता की वार्षिक वृद्धि दर - जो पहले लगभग 60% प्रति वर्ष थी - बढ़कर लगभग 100% हो गई। आज के स्मार्टफोन और डेटा केंद्रों में उपयोग होने वाली उच्च क्षमता वाली भंडारण क्षमता, भंडारण क्षमता में जीएमआर हेड द्वारा संचालित इस क्रांति पर आधारित है। 2007 में, अल्बर्ट फर्ट और पीटर ग्रुनबर्ग को संयुक्त रूप से "विशाल चुंबक प्रतिरोध की खोज" के लिए भौतिकी का नोबेल पुरस्कार मिला। बुनियादी भौतिकी की खोज से लेकर व्यावसायीकरण और नोबेल पुरस्कार तक की गति के हिसाब से भी, मैग्नेटोमीटर के इतिहास में जीएमआर का एक अनूठा स्थान है। जैसा कि ऊपर उल्लिखित 2025 के संयुक्त मैग्नेटोमीटर-आईएमयू अंशांकन अध्ययन से पता चलता है, संघनित पदार्थ भौतिकी में इस खोज के लगभग 40 साल बाद भी मैग्नेटोमीटर की सटीकता में सुधार के लिए अनुसंधान जारी है।
केस स्टडी: पृथ्वी के चुंबकीय क्षेत्र का उपयोग करके घूमते हुए क्यूबसैट को रोकना — बी-डॉट नियंत्रण
एक दिलचस्प मामला जहां मैग्नेटोमीटर — चाहे एक साथ कई हों या एक इकाई — वास्तव में उपयोगी साबित होते हैं, वह है क्यूबसैट पर अभिवृत्ति नियंत्रण, जो बहुत छोटे उपग्रहों की एक श्रेणी है। एक क्यूबसैट को अक्सर रॉकेट से अलग होने के तुरंत बाद अनपेक्षित कोणीय वेग से घूमते हुए कक्षा में स्थापित किया जाता है। इससे पहले कि वह सौर पैनलों को सूर्य की ओर या संचार एंटीना को पृथ्वी की ओर इंगित कर सके, उस घूर्णन को रोकना पड़ता है — इस प्रक्रिया को डिटम्बलिंग कहा जाता है।
यहां इस्तेमाल किया गया एल्गोरिदम, जिसे "बी-डॉट कंट्रोल" कहा जाता है, केवल एक 3-एक्सिस मैग्नेटोमीटर और मैग्नेटोर्कर (कॉइल-आधारित एक्चुएटर्स) पर निर्भर करता है। यह मैग्नेटोमीटर द्वारा मापे गए पृथ्वी के चुंबकीय क्षेत्र वेक्टर B के समय के साथ परिवर्तन की दर (डेरिवेटिव, "बी-डॉट") की गणना करता है, फिर उस परिवर्तन को रद्द करने वाली दिशा में चुंबकीय क्षण उत्पन्न करने के लिए मैग्नेटोर्कर के माध्यम से करंट प्रवाहित करता है। पृथ्वी के चुंबकीय क्षेत्र के साथ परस्पर क्रिया से उत्पन्न टॉर्क धीरे-धीरे वाहन के घूर्णन को कम करता है, और कुछ परिक्रमाओं के बाद क्यूबसैट एक स्थिर स्थिति में आ जाता है। कोणीय वेग अनुमान और नियंत्रण कमांड दोनों के लिए एक ही 3-एक्सिस मैग्नेटोमीटर के आउटपुट का उपयोग करने की सरलता - बिना जाइरोस्कोप के भी - यही कारण है कि यह दृष्टिकोण क्यूबसैट के लिए उपयुक्त है, जहां कम लागत, कम बिजली और कम द्रव्यमान अनिवार्य हैं। यह एक कार के कई सेंसरों के समूह से बिलकुल अलग मामला है: एक अकेला मैग्नेटोमीटर ही स्वायत्त अभिवृत्ति स्थिरीकरण को पूरी तरह से पूरा कर सकता है।
प्रदर्शन निर्धारित करने वाले पैरामीटर
-
अनुप्रयोग के अनुसार संवेदन विधि और सीमा का मिलान: पृथ्वी के क्षेत्र (सतह पर लगभग 25-65µT) को मापने वाले इलेक्ट्रॉनिक कंपास अनुप्रयोगों के लिए, भू-चुंबकीय सीमा के लिए अनुकूलित संवेदनशीलता - जैसे कि BMM150 (±1300/2500µT) या HMC5883L (±8 गॉस = 800µT) - पर्याप्त है, जबकि MLX90393 जैसा उत्पाद, जो पास के स्थायी चुंबक की स्थिति का पता लगाने के लिए बनाया गया है, ±4.8mT या उससे अधिक की व्यापक सीमा और प्रोग्राम करने योग्य लाभ प्रदान करता है। चाहे अनुप्रयोग "पृथ्वी के क्षेत्र के माध्यम से दिशा का पता लगाना" हो या "पास के चुंबक के माध्यम से स्थिति का पता लगाना", यह इस बात को मौलिक रूप से बदल देता है कि आपको किस सीमा डिजाइन की तलाश करनी चाहिए।
-
रिज़ॉल्यूशन और नॉइज़ फ्लोर: हेडिंग ट्रेस को कितनी बारीकी से रिज़ॉल्व किया जा सकता है, जैसे कि BMM150 का 0.3µT या HMC5883L का 0.005 गॉस (=0.5µT)। रोबोट के सेल्फ-लोकलाइज़ेशन में, जहाँ मैग्नेटोमीटर IMU के यॉ ड्रिफ्ट को ठीक करता है, कम रिज़ॉल्यूशन ही करेक्शन की सटीकता में बाधा बन जाता है।
-
बिजली खपत और ड्यूटी कंट्रोल: जब निरंतर माप की आवश्यकता नहीं होती है, तो ऑपरेशन को कितनी बारीकी से नियंत्रित किया जा सकता है — जैसे कि BMM150 का लो-पावर प्रीसेट (170µA) या MLX90393 का 0.1-100% का वेरिएबल ड्यूटी साइकिल — यह वियरेबल या क्यूबसैट जैसे बिजली की कमी वाले उपकरणों में बैटरी लाइफ को नियंत्रित करता है।
-
कठोर लोहे/नरम लोहे की त्रुटि और माउंटिंग स्थिति के प्रति सहनशीलता: चिप चाहे कितनी भी उच्च-प्रदर्शन वाली हो, उसे मोटर, स्पीकर या धातु के फ्रेम के पास लगाने से बड़ी त्रुटियाँ उत्पन्न होती हैं। कार्यान्वयन चरण में सेंसर का सावधानीपूर्वक स्थान निर्धारण, साथ ही गोले/अण्डाकार के सटीक कैलिब्रेशन, वास्तविक दुनिया में सटीकता के लिए डेटाशीट विनिर्देशों से कहीं अधिक महत्वपूर्ण हैं।
-
पैकेज का आकार और माउंटिंग संबंधी सीमाएँ: AK09918C के 4-पिन WLCSP जैसे अति-कॉम्पैक्ट पैकेज उन उपकरणों (स्मार्टफोन, वियरेबल) में निर्णायक कारक बन जाते हैं जहाँ बोर्ड का क्षेत्रफल अत्यंत सीमित होता है। औद्योगिक अनुप्रयोगों में, माउंटिंग में आसानी या व्यापक परिचालन तापमान सीमा (उदाहरण के लिए, LIS3MDL की -40 से 85°C) को अक्सर प्राथमिकता दी जाती है।
-
IMU के साथ एकीकरण डिज़ाइन: चाहे आप इसे एक स्टैंडअलोन मैग्नेटोमीटर चिप के रूप में उपयोग करें या एक एकीकृत 9-अक्ष IMU मॉड्यूल के भाग के रूप में, कार्यान्वयन प्रयास में काफी बदलाव आता है। यॉ ड्रिफ्ट को ठीक करने के लिए एएचआरएस एल्गोरिदम का उपयोग करने वाले अनुप्रयोगों में, एक्सेलेरोमीटर और जाइरोस्कोप के साथ समय सिंक्रनाइज़ेशन और सैंपलिंग-रेट की स्थिरता, मैग्नेटोमीटर के स्वतंत्र प्रदर्शन की तुलना में अधिक व्यावहारिक बाधा होती है।
संदर्भ लिंक
- बॉश BMM150 डेटाशीट (बॉश सेंसोर्टेक की आधिकारिक PDF)
- बॉश BMM150 उत्पाद विवरणिका (बॉश सेंसोर्टेक की आधिकारिक PDF)
- STMicroelectronics LIS3MDL डेटाशीट (ST की आधिकारिक PDF)
- STMicroelectronics LIS3MDL उत्पाद पृष्ठ
- हनीवेल HMC5883L डेटाशीट (Adafruit द्वारा होस्ट की गई PDF)
- Melexis MLX90393 उत्पाद पृष्ठ
- Melexis MLX90393 डेटाशीट (Melexis की आधिकारिक PDF)
- मैग्नेटोमीटर मापन के लिए कठोर और नरम लोहे का सुधार (एनालॉग डिवाइसेस इंजीनियरज़ोन)
- मैग्नेटोमीटर कठोर और नरम लोहे का अंशांकन (वेक्टरनैव)
- अधिकतम पश्चवर्ती अनुमान के माध्यम से संयुक्त मैग्नेटोमीटर-आईएमयू अंशांकन (arXiv:2505.16662)
- चुंबकीय विसंगति डिटेक्टर (विकिपीडिया, वैक्विअर और एमएडी के इतिहास पर)
- द्वितीय विश्व युद्ध के दौरान पनडुब्बी-शिकार उपकरण ने प्लेट टेक्टोनिक्स को सिद्ध करने में मदद की (साइंस न्यूज़)
- भौतिकी में 2007 के नोबेल पुरस्कार की प्रेस सामग्री (NobelPrize.org) )
- 2007 नोबेल पुरस्कार में जीएमआर खोज को सम्मानित किया गया (अमेरिकन फिजिकल सोसाइटी)
- मैडगविक ओरिएंटेशन फ़िल्टर (एएचआरएस लाइब्रेरी का आधिकारिक दस्तावेज़)
- महोनी ओरिएंटेशन फ़िल्टर (एएचआरएस लाइब्रेरी का आधिकारिक दस्तावेज़)
- क्यूबसैट बी-डॉट डिटैम्बलिंग कंट्रोल (हिंडावी/इंटरनेशनल जर्नल ऑफ एयरोस्पेस इंजीनियरिंग)
- हॉल प्रभाव (विकिपीडिया, एडविन हॉल की खोज पर)
क्या घर के अंदर मैग्नेटोमीटर की दिशा को अपरिवर्तित रूप से विश्वसनीय माना जा सकता है?
स्टील, वायरिंग
धाराएँ और मोटरें क्षेत्र को प्रभावित करती हैं। अंशांकन से स्थान-आधारित सभी विक्षोभ दूर नहीं होते; क्षेत्र की तीव्रता और स्थिरता की जाँच करें।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।