Contents — find the section you need
자기력계는 지구 자기장이나 주변 물체가 생성하는 자기장의 세기와 방향을 전기 신호로 변환합니다. 그 핵심 원리는 고체 물리학에서 비롯된 현상입니다. 전류나 전자의 스핀이 자기장 내에 있을 때, 그것이 생성하는 전압 또는 전기 저항은 자기장의 세기와 방향에 따라 변화합니다. 이 변화를 정확하게 측정함으로써 눈에 보이지 않는 자기장 선의 방향을 정량화할 수 있습니다. 카메라, LiDAR, 레이더가 빛이나 전파를 능동적 또는 수동적으로 이용하는 반면, 자기력계는 지구 자기장이라는 이미 존재하는 것을 항상 다룹니다. 따라서 자기력계는 전원만 공급된다면 GPS가 도달할 수 없는 실내, 수중, 지하 등 어디에서든 절대 방향의 외부 기준값을 지속적으로 제공할 수 있는 몇 안 되는 센서 중 하나입니다. 스마트폰의 전자 나침반 앱부터 드론과 자율주행차의 IMU에 내장된 9축 센서의 요각 드리프트 보정, 그리고 우주선의 자세 제어에 이르기까지, 방향 감각이 필요한 거의 모든 전자 장치에 필수적인 구성 요소입니다.
 Honeywell HMC5883L (3축 디지털 나침반 IC)
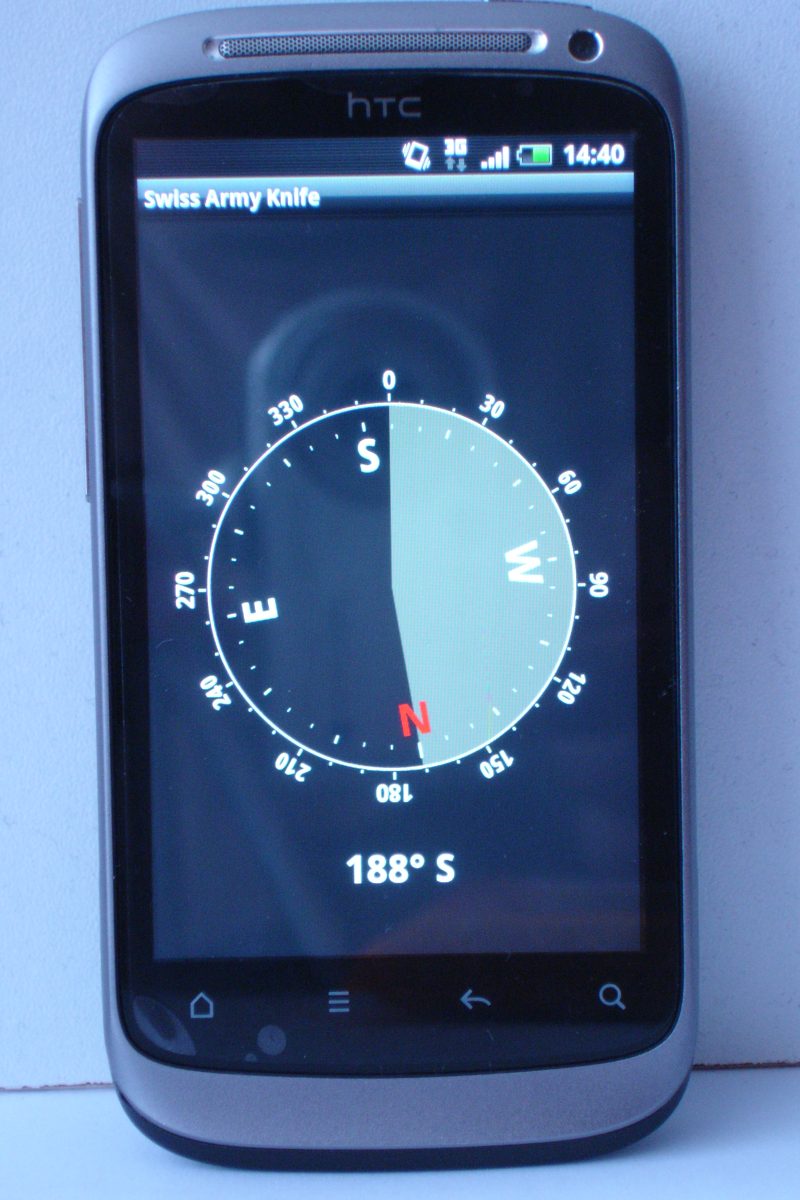 스마트폰 전자 나침반 앱
이미지: Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone 전자 나침반 앱(Zirguezi, CC0), Wikimedia Commons.


원리: 네 가지 물리적 현상 지구 자기장 측정 — 홀 효과, AMR, GMR, 플럭스게이트
"자력계"라는 용어는 내부적으로 대략 네 가지의 서로 다른 물리적 작동 원리를 포괄합니다. 이 네 가지 원리 모두 현재 소비자 및 산업용 3축 자력계 칩으로 대량 생산되고 있습니다.
홀 효과 — 전류와 자기장에 의해 생성되는 횡방향 전압
얇은 반도체 필름에 전류(I)가 흐르고 전류에 수직으로 자기장(B)이 가해지면, 로렌츠 힘에 의해 전하 운반체가 전류와 자기장 모두에 수직인 방향으로 편향되어 그 방향으로 전압 차이(홀 전압 V_H)가 발생합니다.
여기서 n은 전하 운반체 밀도, e은 기본 전하량, t은 필름의 두께입니다. 홀 전압은 자기장 세기에 비례하기 때문에, 이를 증폭하고 디지털화하면 자기장을 직접 측정할 수 있습니다. 이러한 현상의 근본 원리는 1879년 존스 홉킨스 대학교 대학원생이었던 에드윈 홀이 발견한 홀 효과입니다. 140년이 넘는 역사를 가진 이 효과는 오늘날 스마트폰 칩에도 여전히 적용되고 있습니다. 보쉬 센서텍의 자력계는 "플립코어(FlipCore)"라고 부르는 홀 효과 기반 구조를 사용하며, BMM150은 이 기술의 대표적인 제품입니다.
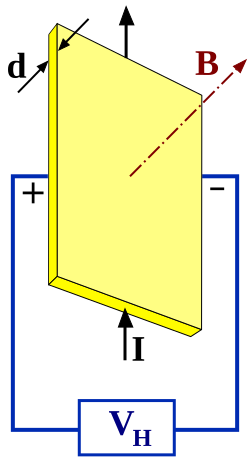
이미지: Diagram 홀 효과(Gregors, CC BY-SA 3.0), Wikimedia Commons. 홀 전압 V_H은 전류 I와 자기장 B 모두에 수직인 방향으로 나타납니다.

AMR(이방성 자기저항) — 자화 방향에 따라 변하는 전기 저항
강자성 물질(예: 철-니켈 합금)의 전기 저항은 내부 자화 방향과 전류 흐름 방향 사이의 각도 \theta에 따라 약간씩 변화합니다. 저항 변화는 대략 \cos^2\theta에 비례하며, 이 관계를 이용하여 외부 자기장의 방향을 감지하는 것이 AMR(이방성 자기저항) 방식입니다. 이 현상 자체는 홀 효과보다 오래되었습니다. 윌리엄 톰슨(켈빈 경)은 1856년 철과 니켈에서 이를 발견했습니다. AMR(이방성 자기저항) 소자는 홀 효과 센서보다 훨씬 큰 저항 변화를 보여주기 때문에 더 높은 감도를 제공합니다. 허니웰의 HMC5883L은 이러한 "이방성 자기저항 기술"을 명시적으로 사용하는 3축 디지털 나침반 IC입니다.
GMR(거대 자기저항) - 저항 변화 폭이 10배 이상 큰 다층 박막
GMR(거대 자기저항)은 AMR과 기본 개념은 같지만 메커니즘과 규모 면에서 차이가 있습니다. 강자성체와 비자성체 금속을 각각 수 나노미터 두께의 다층 구조로 쌓으면, 인접한 자기층의 자화 방향이 평행인지 반평행인지에 따라 전자의 스핀 의존 산란 정도가 크게 달라져 전기 저항이 수십 퍼센트까지 변화합니다. 기존의 AMR(가상 자기저항)은 저항 변화를 몇 퍼센트 정도만 발생시키는 반면, GMR(거대 자기저항)은 거의 50%에 달하는 변화를 일으킬 수 있습니다. 바로 이러한 특징 때문에 "거대 자기저항"이라는 이름이 붙었습니다. 비용 문제로 인해 여전히 홀 효과와 AMR이 주류 3축 나침반 IC의 중심 기술로 사용되고 있지만, GMR과 TMR(터널 자기저항)은 고감도가 요구되는 분야, 예를 들어 고감도 자력계나 하드디스크 읽기 헤드 등에 사용되는 기술 계보로 자리 잡았습니다. GMR의 발견에 대한 자세한 내용은 아래 역사 섹션에서 다룹니다.
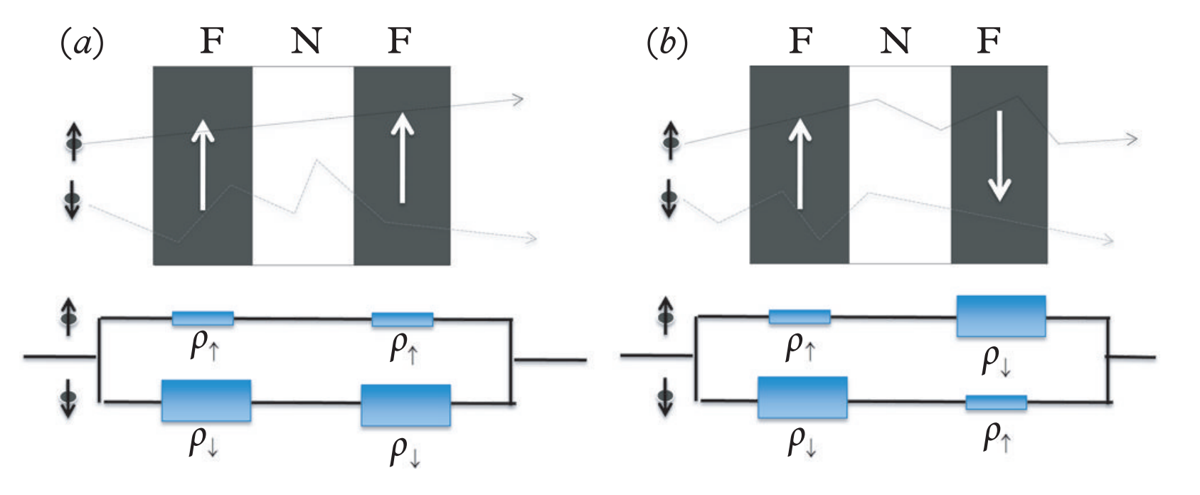
이미지: Schematic of a GMR multilayer structure(K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons. 강자성층(녹색)과 비자성층(회색)이 교대로 쌓여 있으며, 각 층의 상대적인 자화 방향에 따라 전기 저항이 크게 변화합니다.

플럭스게이트 — 고정밀 측정을 위한 자기 코어 포화
홀 효과, AMR, GMR이 모두 반도체 또는 박막의 물리적 특성을 직접 이용하는 반면, 플럭스게이트 방식은 전자기 유도를 이용합니다. 연자성 코어(높은 투자율의 코어) 주위에 감긴 여기 코일에 교류 전류를 흘려 코어를 주기적으로 자기 포화 상태로 만들고 포화 상태에서 벗어나게 합니다. 코어가 포화되지 않은 상태일 때는 외부 자기장을 쉽게 받아들이지만, 포화되면 외부 자기장을 밀어냅니다. 감지 코일로 이러한 비선형 반응을 감지하면 외부 자기장의 세기에 비례하는 고조파 성분(주로 2차 고조파)이 생성됩니다. 기본 원리의 복잡성이 더해져 홀 효과 또는 AMR 기반 반도체 칩보다 더 높은 정밀도와 낮은 노이즈를 얻을 수 있습니다. 이것이 바로 플럭스게이트가 오늘날에도 지자기 관측 위성과 고정밀 해양 및 항공 자기계에 널리 사용되는 이유입니다.
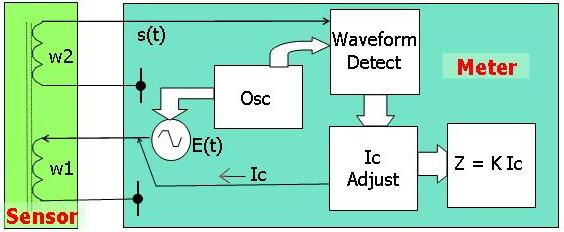
이미지: Diagram 플럭스게이트 자기계 원리 다이어그램(BacLuong, 공개 도메인), Wikimedia Commons. 여자 코일은 주기적으로 코어를 포화시키고, 감지 코일은 외부 자기장에 따라 변하는 유도 전압의 고조파 성분을 읽습니다.

지자기와 방향: 자기편각, 자북과 진북 사이의 차이
지구는 그 자체로 거대한 자석입니다. 외핵(지구 발전기)의 대류는 지표면을 덮는 자기장을 생성합니다. 자력계를 기반으로 하는 "전자 나침반"은 이 지자기 벡터의 수평 성분 방향을 감지하여 이를 자북이라고 합니다. 그러나 자기극(북자기극)은 지리적 북극(진북)과 일치하지 않으며 매년 약간씩 이동하므로 특정 위치에서 측정된 자북은 진북과 "자기편각"만큼 차이가 납니다. 자기편각은 위치와 연도에 따라 몇 도에서 20도 이상까지 차이가 날 수 있으므로, 실용적인 전자 나침반은 자체 위치(위도와 경도)와 현재 시간을 이용하여 이를 보정합니다. 이때 NOAA 산하 국립환경정보센터와 영국지질조사국이 5년마다 공동으로 개정하는 세계자기모델(WMM)과 같은 지자기 모델을 참조합니다. GPS만으로는 방향을 알 수 없기 때문에(움직일 때만 진행 방향을 알 수 있음), 정지 상태에서도 즉시 방향을 알려줄 수 있는 자력계가 GNSS를 보완하여 이러한 정보를 제공합니다.
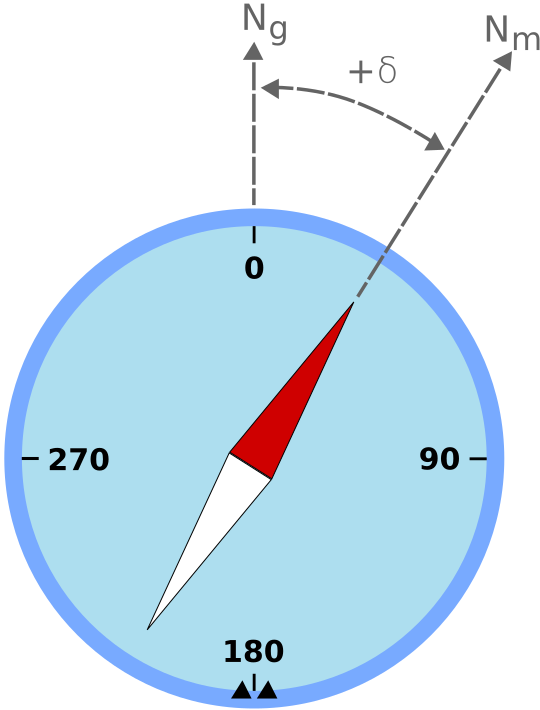
이미지: Diagram 자기편각 설명(Odder, CC BY-SA 3.0), Wikimedia Commons. 편각은 진북과 자북 사이의 각도 차이입니다.

경철 및 연철 오차, 그리고 교정
실제 차량(로봇, 드론, 자동차 등)에 자력계를 장착하면 차량 자체에서 발생하는 자기 왜곡이 지구 자기장에 섞이게 됩니다. 이러한 왜곡은 크게 두 가지 범주로 나뉩니다.
-
경철 오차: 모터의 영구 자석, 스피커 또는 전류가 흐르는 배선에서 발생하는 "고정된" 자기 오프셋입니다. 이는 센서 출력의 원점이 지구 진북의 자기 기준점에서 벗어나는 것으로 나타납니다. 3축 출력 그래프를 그리면 중심이 원점에서 벗어난 구가 나타납니다.
-
연철 오차: 철, 니켈과 같이 투자율이 높은 부품이 주변 자기장을 왜곡할 때 발생하는 오차로, 방향에 따라 변합니다. 이는 3축 출력 분포가 구형에서 타원체로 변형되는 것으로 나타납니다.
보정은 차량을 모든 방향으로 회전시키면서 자력계 원시 데이터를 수집한 다음, 구면 맞춤(하드 아이언 보정 - 오프셋 추정)과 타원체 맞춤(소프트 아이언 보정 - 스케일 및 기울기 보정)을 결합하여 왜곡된 타원체를 원점을 중심으로 하는 구면으로 다시 매핑하는 변환 행렬과 오프셋 벡터를 도출하는 방식으로 이루어집니다. 이 절차는 Analog Devices 및 VectorNav와 같은 계측기 제조업체에서 발행하는 응용 설명서에 표준적으로 설명되어 있으며, 실제 자력계 구현에서 필수적인 단계입니다. 2025년에 발표된 논문 "최대 사후 확률 추정을 통한 자력계-IMU 공동 교정"(arXiv:2505.16662, Chuan Huang, Gustaf Hendeby, Isaac Skog)에서는 자력계와 IMU의 교정 매개변수와 센서 방향을 공동으로 미지수로 취급하고 최대 사후 확률 추정을 통해 이를 구했습니다. 이 논문은 기존 방법보다 정확도가 20~30% 향상되고 속도가 10배 이상 빨라졌다고 보고하고 있습니다. 이는 교정 자체가 오늘날에도 여전히 활발한 연구 주제임을 보여주는 한 예입니다.
IMU와의 융합: AHRS를 통한 자세 및 방향 추정
IMU(관성 측정 장치)는 가속도와 각속도를 통합하여 자세를 도출하지만, 통합된 각속도에만 의존하면 요각(차량의 방향, 즉 수직축을 중심으로 한 회전)이 시간에 따라 무한히 변동될 수 있습니다. 중력 방향을 기준으로 삼을 수 있는 가속도계는 롤과 피치 드리프트를 보정할 수 있지만, 수직축을 중심으로 한 회전에 대한 단서는 전혀 없습니다. 바로 이 부분에서 자기계가 중요한 역할을 합니다. 지구 자기 벡터는 (국지적 왜곡을 제외하면) 항상 수평 방향을 가리키기 때문에, 자기계의 출력과 알려진 자세 정보를 결합하면 주기적으로 요각 드리프트를 재설정할 수 있습니다.
3축 가속도계, 3축 자이로스코프, 3축 자기계를 결합한 "9축" 구성에서 절대 자세를 추정하는 알고리즘을 AHRS(자세 및 방향 기준 시스템)라고 하며, 매드윅 필터와 마호니 필터가 대표적인 구현 예입니다. 매드윅 필터는 비례 제어기와 유사한 구조로, 가속도계와 자기계에서 도출된 오차 기울기를 이용하여 자이로스코프의 자세 추정값을 보정하며, 9축 구성에서 높은 정확도를 제공합니다. 마호니 필터는 비례-적분 제어를 사용하여 자이로 바이어스를 보정하므로 컴퓨팅 리소스가 제한적인 소형 마이크로컨트롤러에 구현하기에 적합합니다. 두 경우 모두, 자기계가 없는 6축 구성(가속도계와 자이로스코프만 사용)은 요(yaw)를 절대값으로 제한할 수 없습니다. 상대 회전만 추적할 수 있는데, 바로 이 때문에 자기계가 IMU와 함께 사용되는 것입니다.
주요 제품 사양 비교
| 제품 | 제조사 | 감지 방식 | 측정 범위 | 해상도 | 인터페이스 | 참고 사항 |
|---|---|---|---|---|---|---|
| BMM150 | Bosch Sensortec | 홀 효과(FlipCore) | ±1300µT (X/Y축), ±2500µT (Z축) | 0.3µT | I2C/SPI | 저전력(170µA 저전력 프리셋), 전자 나침반에 적합한 표준 선택 |
| LIS3MDL | STMicroelectronics | 자기저항 | ±4/±8/±12/±16 가우스(선택 가능) | 16비트 출력 | I2C/SPI | 4가지 전체 스케일 범위 선택 가능, -40~85°C 작동 온도 |
| HMC5883L | Honeywell | AMR | ±8 가우스 | 0.005 가우스 | I2C | 아두이노 브레이크아웃 보드에 널리 사용되는 선구적인 3축 디지털 나침반 IC |
| AK09918C | Asahi Kasei Microdevices | 홀 효과 | ±32 가우스(넓은 동적 범위) | — | I2C | 스마트폰 및 웨어러블 기기용 초소형 4핀 WLCSP 패키지 |
| MLX90393 | Melexis | 홀 효과(삼축+IMC) | 최고 감도 설정에서 ±4.8mT 이상 | 프로그래밍 가능한 게인 설정에 따라 달라짐 | I2C/SPI | 0.1~100%의 가변 듀티 사이클을 통한 초저전력 작동, 근접 자석 위치 감지에도 사용 |
보쉬의 BMM150은 자사의 독자적인 FlipCore 기술을 기반으로 하는 홀 효과 구조를 사용하며, 전자 나침반 애플리케이션에 최적화된 저전력 설계를 특징으로 합니다. STMicro의 LIS3MDL은 ±4~±16 가우스의 네 가지 풀스케일 범위를 선택할 수 있는 유연성을 제공하며 산업 장비부터 드론에 이르기까지 널리 사용됩니다. 허니웰의 HMC5883L은 AMR 기반 3축 디지털 나침반 IC로서 오랫동안 사실상의 표준으로 자리 잡았으며, 오늘날에도 아두이노/라즈베리 파이 기반의 로봇 및 드론 애호가들에게 필수적인 저가형 브레이크아웃 보드(GY-271 등)의 핵심 칩으로 널리 사용되고 있습니다. 일본 제조업체 아사히 카세이 마이크로디바이스의 AK09918C는 스마트폰과 웨어러블 기기를 겨냥하여 초소형 4핀 WLCSP(웨이퍼 레벨 칩 스케일 패키지)를 사용합니다. 벨기에의 멜렉시스는 홀 효과와 자체 개발한 트라이액시스 기술, 그리고 IMC(통합 자기 집중기)를 결합하여 MLX90393을 제작했습니다. 이 제품의 핵심 특징은 0.1%에서 100%까지 듀티 사이클을 조절할 수 있는 초저전력 작동입니다. 지자기 나침반 용도 외에도, 근처 영구 자석의 위치와 각도를 감지하는 비접촉식 위치 센서로도 활용되어 매우 다재다능한 제품입니다.
역사: 광석 탐사에서 잠수함 탐사, 그리고 달 탐사까지
오늘날의 고정밀 자력계의 기원을 거슬러 올라가 보면 석유 회사의 광석 탐사 기술에서 찾을 수 있습니다. 플럭스게이트 자력계는 1930년대 걸프 오일(Gulf Oil)의 빅터 바키에(Victor Vacquier)가 광물 매장지 탐사를 위해 개발한 저렴하고 사용하기 쉬운 기술이었습니다. 1941년 제2차 세계 대전이 발발하자 바키에는 컬럼비아 대학교 항공 계측 연구소로 옮겨 이 플럭스게이트 기술을 잠수함 탐지에 적용하는 연구에 참여했습니다. 그 결과, 항공기와 함선에 장착하여 수심이 얕은 적 잠수함이 발생시키는 자기 이상을 탐지하는 "MAD"(Magnetic Airborne Detector, 자기 공중 탐지기)라는 장치가 개발되었습니다. MAD는 1942년 12월부터 실전 배치되어 일본과 미국의 대잠수함 부대에서 사용되었습니다.
전쟁 후, 플럭스게이트 자력계는 우주 탐사에서 새로운 생명을 얻었습니다. 아폴로 계획은 지구 자기장 관측 외에도 달 표면에 플럭스게이트 자력계를 배치하여 달의 잔류 자화와 태양풍과의 상호작용을 관측했습니다. 이 민간 광물 탐사 기술이 전시 대잠수함전을 거쳐 달 과학에 이르기까지 걸어온 길은 센서 기술의 민간-군사적 융합 역사를 보여주는 전형적인 사례입니다.
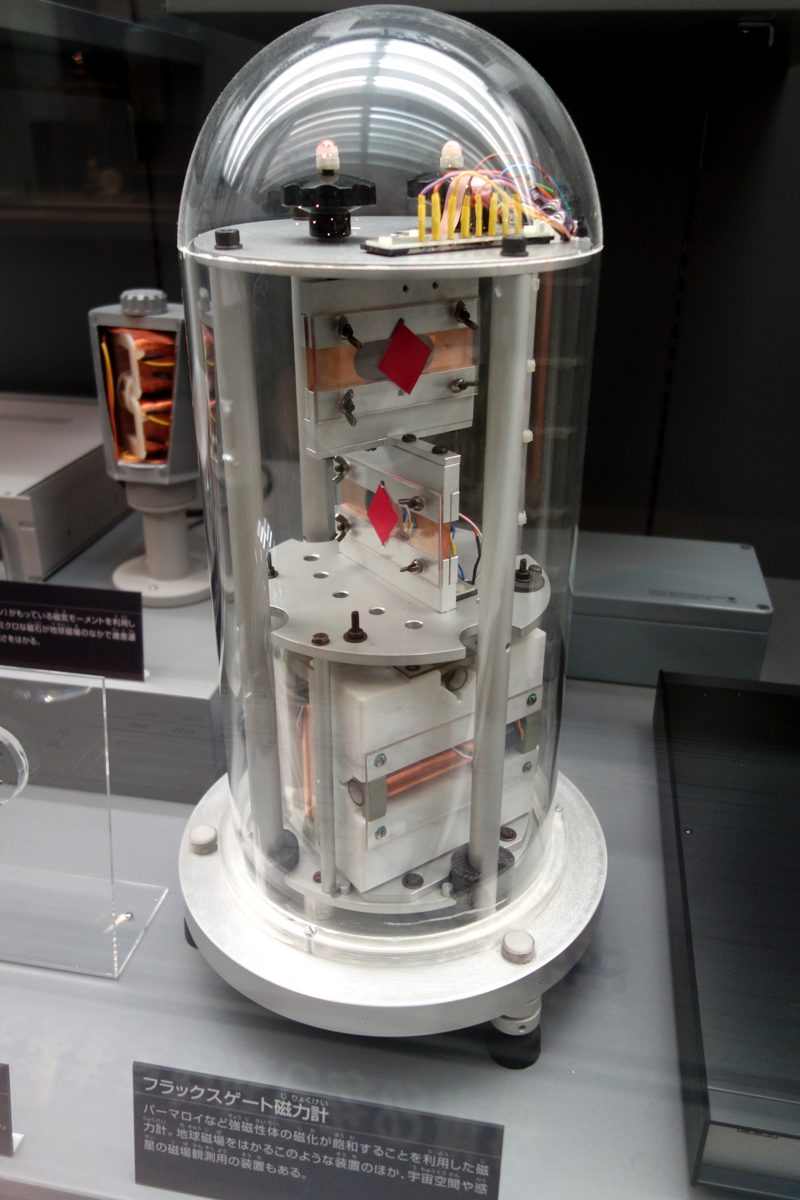
이미지: A 아폴로 달 탐사선에 탑재된 플럭스게이트 자력계(Daderot, CC0), Wikimedia Commons. 도쿄 국립 자연과학 박물관 전시.

자기저항과 하드디스크를 혁신한 노벨상
GMR(거대 자기저항)의 발견은 자력계 역사상 가장 극적인 사건 중 하나입니다. 1988년, 프랑스의 알베르 페르트(Albert Fert)가 이끄는 연구팀과 독일의 페터 그륀베르크(Peter Grünberg)가 이끄는 연구팀이 각각 독자적으로 이 현상을 발견했습니다. 페르트 연구팀은 철과 크롬 층이 적층된 다층 구조에서 저항이 거의 50%까지 변하는 것을 관찰했고, 그륀베르크 연구팀은 철-크롬-철 삼중 구조에서 약 10%의 변화를 확인했습니다. 기존의 자기저항 효과(AMR)는 기껏해야 몇 퍼센트 정도의 저항 변화만을 일으켰던 것을 고려하면, 이러한 "거대한" 변화는 당시로서는 매우 놀라운 수치였으며, 페르트는 이 현상에 "GMR(거대 자기저항)"이라는 이름을 붙였습니다.
이 발견은 10년도 채 되지 않아 상용화되었습니다. 1997년, GMR 효과를 활용하는 하드디스크 읽기 헤드가 개발되면서 하드디스크의 저장 용량 증가율은 기존의 연간 약 60%에서 거의 100%까지 급증했습니다. 오늘날 스마트폰과 데이터 센터를 지탱하는 대용량 저장 장치는 바로 이러한 GMR 헤드 기반의 저장 용량 혁명에 기반하고 있습니다. 2007년, 알베르트 페르트와 페터 그륀베르크는 "거대 자기저항(GMR)" 발견으로 노벨 물리학상을 공동 수상했습니다. 기초 물리학적 발견에서 상용화, 그리고 노벨상 수상까지의 속도를 고려하더라도, GMR은 자기계 역사에서 독보적인 위치를 차지합니다. 앞서 언급한 2025년 자기계-관성측정장치(IMU) 공동 교정 연구에서 알 수 있듯이, 응집물질 물리학 분야에서 이 발견이 있은 지 거의 40년이 지난 지금도 자기계 정확도 향상을 위한 연구는 계속되고 있습니다.
사례 연구: 지구 자기장만을 이용한 큐브샛의 자세 제어 — B-dot 제어
자기계가 진가를 발휘하는 흥미로운 사례 중 하나는 매우 작은 위성인 큐브샛의 자세 제어입니다. 큐브샛은 로켓에서 분리된 직후 의도치 않은 각속도로 회전하며 궤도에 진입하는 경우가 많습니다. 태양광 패널을 태양 쪽으로 향하게 하거나 통신 안테나를 지구 쪽으로 향하게 하기 전에, 먼저 회전을 멈춰야 하는데, 이 과정을 회전 정지(detumbling)라고 합니다.
여기서 사용된 "B-dot 제어" 알고리즘은 3축 자기계와 마그네토토커(코일 기반 액추에이터)만을 사용합니다. 이 알고리즘은 자기계로 측정된 지구 자기장 벡터의 시간 변화율(미분값, "B-dot")을 계산한 다음, 마그네토토커에 전류를 흘려보내 해당 변화를 상쇄하는 방향으로 자기 모멘트를 생성합니다. 지구 자기장과의 상호 작용으로 발생하는 토크는 기체의 회전을 점진적으로 감쇠시키고, 몇 번의 궤도 비행 후 큐브샛은 안정적인 자세를 취하게 됩니다. 자이로스코프조차 없이 단일 3축 자기계의 출력만으로 각속도 추정과 제어 명령을 모두 수행할 수 있다는 점이 바로 저비용, 저전력, 저중량이 필수적인 큐브샛에 이 방식이 적합한 이유입니다. 자동차에 탑재된 수많은 센서와는 극명한 대조를 이루는 사례입니다. 자기계 하나만으로 자율 주행 자세 안정화를 처음부터 끝까지 구현할 수 있습니다.
성능을 결정하는 요소
-
적용 분야에 맞는 감지 방식 및 범위 선택: 지구 자기장(지표면에서 약 25~65µT)을 측정하는 전자 나침반의 경우, BMM150(±1300/2500µT)이나 HMC5883L(±8 가우스 = 800µT)처럼 지구 자기장 범위에 최적화된 감도의 센서면 충분합니다. 반면, 근처 영구 자석의 위치를 감지하도록 설계된 MLX90393과 같은 제품은 ±4.8mT 이상의 훨씬 넓은 범위와 프로그래밍 가능한 게인을 제공합니다. 응용 분야가 "지구 자기장을 이용한 방향 감지"인지 "근처 자석을 이용한 위치 감지"인지에 따라 적합한 감지 범위 설계가 달라집니다.
-
해상도 및 노이즈 플로어: BMM150의 0.3µT 또는 HMC5883L의 0.005 가우스(=0.5µT) 해상도 사양과 같이 방향 추적 데이터를 얼마나 정밀하게 분석할 수 있는지가 중요합니다. 로봇의 자체 위치 추정에서 자력계가 IMU의 요 드리프트를 보정하는 경우, 낮은 해상도는 보정 정확도의 병목 현상이 됩니다.
-
전력 소비 및 듀티 사이클 제어: 연속 측정이 필요하지 않을 때 작동을 얼마나 정밀하게 제어할 수 있는지(예: BMM150의 저전력 프리셋(170µA) 또는 MLX90393의 0.1~100% 가변 듀티 사이클)는 웨어러블 기기나 큐브샛과 같이 전력 제약이 있는 차량의 배터리 수명에 중요한 영향을 미칩니다.
-
경철/연철 오차 허용 범위 및 장착 위치: 아무리 고성능 칩이라도 모터, 스피커 또는 금속 프레임 근처에 장착하면 큰 오차가 발생합니다. 구현 단계에서 센서 위치를 신중하게 배치하고, 구면/타원면 맞춤 보정을 정밀하게 수행하는 것이 데이터시트 사양보다 실제 정확도에 훨씬 더 중요합니다.
-
패키지 크기 및 장착 제약 조건: AK09918C의 4핀 WLCSP와 같은 초소형 패키지는 기판 공간이 매우 제한적인 스마트폰이나 웨어러블 기기에서 중요한 요소가 됩니다. 산업용 애플리케이션에서는 장착 용이성이나 넓은 작동 온도 범위(예: LIS3MDL의 -40~85°C)가 우선시되는 경우가 많습니다.
-
IMU와의 통합 설계: 독립형 자력계 칩으로 사용하든, 통합 9축 IMU 모듈의 일부로 사용하든 구현 노력에 상당한 차이가 발생합니다. AHRS 알고리즘을 사용하여 요 드리프트를 보정하는 응용 분야에서는 자기계 자체의 성능보다는 가속도계 및 자이로스코프와의 시간 동기화와 샘플링 속도 일관성이 실제적인 병목 현상이 되는 경우가 많습니다.
참고 링크
- Bosch BMM150 데이터시트 (Bosch Sensortec 공식 PDF)
- Bosch BMM150 제품 안내 책자 (Bosch Sensortec 공식 PDF)
- STMicroelectronics LIS3MDL 데이터시트 (ST 공식 PDF)
- STMicroelectronics LIS3MDL 제품 페이지
- Honeywell HMC5883L 데이터시트 (Adafruit 호스팅 PDF)
- Melexis MLX90393 제품 페이지
- Melexis MLX90393 데이터시트 (Melexis 공식 PDF) )
- 자력계 측정값에 대한 경철 및 연철 보정(Analog Devices EngineerZone)
- 자력계 경철 및 연철 교정(VectorNav)
- 최대 사후 확률 추정을 통한 자력계-IMU 공동 교정(arXiv:2505.16662)
- 자기 이상 탐지기(위키피디아, Vacquier 및 MAD의 역사)
- 제2차 세계 대전 당시 잠수함 탐지 장치가 판 구조론 증명에 도움을 주었다(Science News)
- 2007년 노벨 물리학상 보도 자료(NobelPrize.org)
- 2007년 노벨상 수상, GMR 발견 기념 (미국 물리학회)
- 매지윅 방향 필터 (AHRS 라이브러리 공식 문서)
- 마호니 방향 필터 (AHRS 라이브러리 공식 문서)
- 큐브샛 B-닷 기복 제어 (Hindawi/국제 항공우주공학 저널)
- 홀 효과 (위키피디아, 에드윈 홀의 발견 관련)
실내에서 자력계 방향이 변하지 않는다고 믿을 수 있나요?
강철, 배선 전류, 모터는 자기장을 교란시킵니다.
교정을 한다고 해서 모든 위치 의존적 교란이 제거되는 것은 아닙니다. 자기장의 크기와 일관성을 확인하십시오.
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.