Contents — find the section you need
Un magnetómetro convierte la intensidad y la dirección de un campo magnético —el propio de la Tierra o el producido por un objeto cercano— en una señal eléctrica. Su funcionamiento se basa en un fenómeno de la física del estado sólido: cuando una corriente o el espín de un electrón se encuentra dentro de un campo magnético, el voltaje o la resistencia eléctrica que produce cambia según la intensidad y la dirección de dicho campo. La lectura precisa de este cambio permite cuantificar la dirección de un campo de líneas de campo magnético que, de otro modo, sería invisible. Mientras que las cámaras, el LiDAR y el radar trabajan de forma activa o pasiva con luz y ondas de radio, un magnetómetro siempre trabaja con algo que ya está presente: el propio campo magnético terrestre. Esto lo convierte en uno de los pocos sensores capaces de proporcionar una referencia direccional externa absoluta en interiores, bajo el agua o bajo tierra, en cualquier lugar donde el GPS no tenga cobertura, siempre que disponga de alimentación eléctrica. Desde la aplicación de brújula electrónica de un teléfono inteligente, pasando por la corrección de la deriva del ángulo de guiñada en los sensores de 9 ejes integrados en las IMU de drones y vehículos autónomos, hasta el control de actitud de las naves espaciales, es un componente fundamental presente en casi todos los dispositivos electrónicos que necesitan saber la dirección.
 Honeywell HMC5883L (Circuito integrado de brújula digital de 3 ejes)
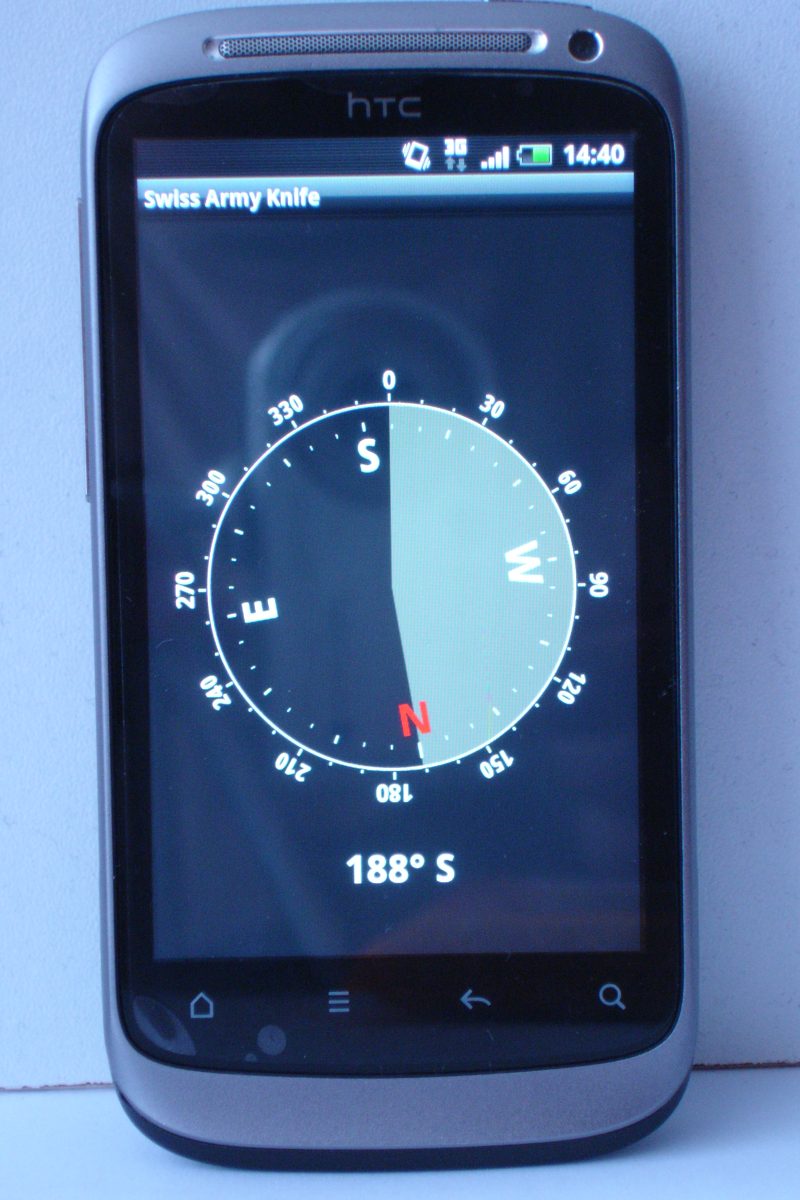 Aplicación de brújula electrónica para smartphone
Imagen: Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone aplicación de brújula electrónica(Zirguezi, CC0), Wikimedia Commons.


Principios: Cuatro fenómenos físicos para medir el campo magnético terrestre: efecto Hall, AMR, GMR y magnetómetro de flujo magnético
El término "magnetómetro" engloba, a grandes rasgos, cuatro principios físicos de funcionamiento internos. Los cuatro se fabrican actualmente en masa como chips magnetómetros de 3 ejes para uso doméstico e industrial.
El efecto Hall: un voltaje transversal producido por una corriente y un campo magnético
Cuando una corriente I fluye a través de una película semiconductora delgada y se aplica un campo magnético B perpendicular a dicha corriente, la fuerza de Lorentz desvía los portadores de carga en una dirección ortogonal tanto a la corriente como al campo, produciendo una diferencia de voltaje (el voltaje Hall V_H) en esa dirección.
Aquí n es la densidad de portadores, e es la carga elemental y t es el espesor de la película. Dado que el voltaje Hall es proporcional a la intensidad del campo, su amplificación y digitalización permiten medir directamente el campo magnético. El fenómeno subyacente es el efecto Hall, descubierto en 1879 por Edwin Hall, entonces estudiante de posgrado en la Universidad Johns Hopkins. Este efecto, con más de 140 años de antigüedad, sigue presente en los chips de los smartphones actuales. Los magnetómetros de Bosch Sensortec utilizan una estructura basada en el efecto Hall que la compañía denomina "FlipCore", y el BMM150 es su producto estrella.
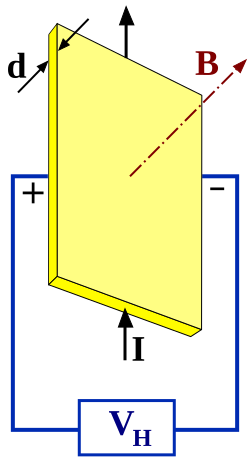
Imagen: Diagram del efecto Hall (Gregors, CC BY-SA 3.0), Wikimedia Commons. El voltaje Hall V_H aparece en una dirección ortogonal tanto a la corriente I como al campo magnético B.

AMR (Magnetorresistencia Anisotrópica): Resistencia eléctrica que cambia con la dirección de magnetización
La resistencia eléctrica de un material ferromagnético (por ejemplo, una aleación de hierro-níquel) varía ligeramente con el ángulo \theta entre su dirección de magnetización interna y la dirección del flujo de corriente. El cambio en la resistencia es aproximadamente proporcional a \cos^2\theta, y el uso de esta relación para detectar la dirección de un campo externo constituye el método de AMR (Magnetorresistencia Anisotrópica). El fenómeno en sí es anterior al efecto Hall: William Thomson (Lord Kelvin) lo descubrió en hierro y níquel en 1856. Debido a que la variación de resistencia práctica que produce es mayor que la que ofrece un sensor de efecto Hall, los dispositivos AMR ofrecen una mayor sensibilidad, y el HMC5883L de Honeywell es un circuito integrado de brújula digital de 3 ejes que utiliza explícitamente esta tecnología de magnetorresistencia anisotrópica.
GMR (Magnetorresistencia Gigante): Una película multicapa que produce una variación de resistencia un orden de magnitud mayor
La GMR (Magnetorresistencia Gigante) se basa en la misma idea que la AMR, pero difiere tanto en el mecanismo como en la escala. Al apilar metales ferromagnéticos y no magnéticos en una estructura multicapa, con cada capa de tan solo unos pocos nanómetros de espesor, la dirección de magnetización de las capas magnéticas adyacentes, ya sea paralela o antiparalela, modifica drásticamente la dispersión dependiente del espín que experimentan los electrones, lo que provoca variaciones en la resistencia eléctrica de decenas de por ciento. Mientras que la magnetorresistencia anisotrópica (AMR) convencional produce solo un pequeño cambio en la resistencia, la magnetorresistencia gigante (GMR) puede generar un cambio cercano al 50%, razón por la cual se la conoce como "gigante". El costo aún mantiene al efecto Hall y a la AMR en el centro de los circuitos integrados de brújulas de 3 ejes convencionales, pero la GMR y la magnetorresistencia de túnel (TMR) siguen siendo la tecnología predominante donde se requiere mayor sensibilidad, como en magnetómetros de alta sensibilidad y cabezales de lectura de discos duros. Su descubrimiento se describe en la sección de historia a continuación.
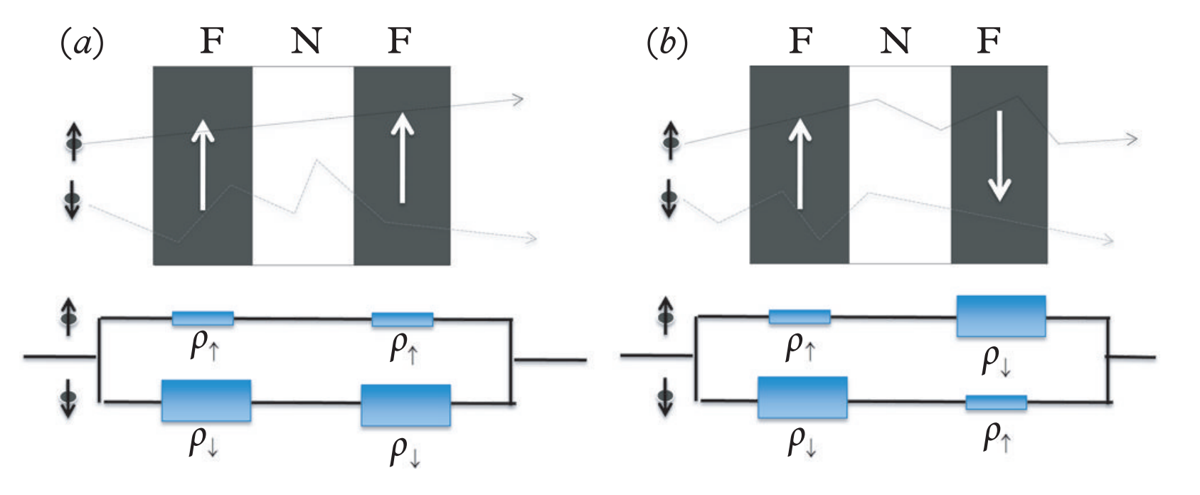
Imagen: Schematic de una estructura multicapa GMR (K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons. Las capas ferromagnéticas (verdes) y las no magnéticas (grises) se apilan alternativamente; la resistencia eléctrica cambia drásticamente según la dirección de magnetización relativa de las capas.

Fluxgate: Saturación de un núcleo magnético para alta precisión
Mientras que el efecto Hall, la magnetorresistencia anisotrópica (AMR) y la magnetorresistencia gigante (GMR) aprovechan directamente las propiedades físicas de un semiconductor o película delgada, el método del flujo magnético utiliza la inducción electromagnética. Una bobina de excitación enrollada alrededor de un núcleo magnético blando (un núcleo de alta permeabilidad) transporta una corriente alterna que periódicamente lleva al núcleo a la saturación magnética y lo desatura. Cuando el núcleo no está saturado, admite fácilmente un campo externo; una vez saturado, lo expulsa, y la detección de esta respuesta no lineal con una bobina sensora produce componentes armónicas (principalmente el segundo armónico) proporcionales a la intensidad del campo externo. La mayor complejidad del principio subyacente proporciona mayor precisión y menor ruido que los chips semiconductores basados en el efecto Hall o AMR, razón por la cual el magnetómetro de flujo magnético sigue siendo la opción preferida hoy en día para satélites de observación geomagnética y magnetómetros marinos y aeronáuticos de alta precisión.
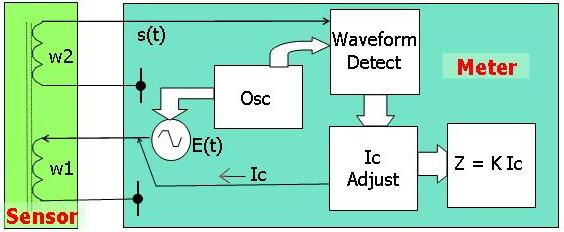
Imagen: Diagram del principio del magnetómetro de flujo magnético (BacLuong, dominio público), Wikimedia Commons. Una bobina de excitación satura periódicamente el núcleo, y una bobina sensora registra las componentes armónicas de la tensión inducida, que varían con el campo externo.

Geomagnetismo y rumbo: Declinación, la diferencia entre el norte magnético y el norte geográfico
La Tierra es en sí misma un imán gigante: la convección en su núcleo externo (la geodinamo) genera un campo que cubre la superficie. Una brújula electrónica, basada en un magnetómetro, detecta la dirección de la componente horizontal de este vector geomagnético y la denomina norte magnético. Sin embargo, el polo magnético (el polo norte magnético) no coincide con el polo norte geográfico (el norte geográfico), y se desplaza ligeramente año tras año, por lo que el norte magnético medido en un lugar determinado difiere del norte geográfico en una cantidad denominada "declinación magnética". La declinación magnética puede variar desde unos pocos grados hasta más de veinte, dependiendo de la ubicación y el año. Por ello, una brújula electrónica práctica la corrige utilizando su propia posición (latitud y longitud) y la hora actual, tomando como referencia un modelo geomagnético como el WMM (Modelo Magnético Mundial), revisado conjuntamente cada cinco años por los Centros Nacionales de Información Ambiental de la NOAA y el Servicio Geológico Británico. El GPS por sí solo no puede proporcionar la dirección (solo se conoce la dirección de viaje una vez que se está en movimiento), por lo que un magnetómetro, que puede devolver la dirección instantáneamente incluso estando parado, complementa al GNSS precisamente en este aspecto.
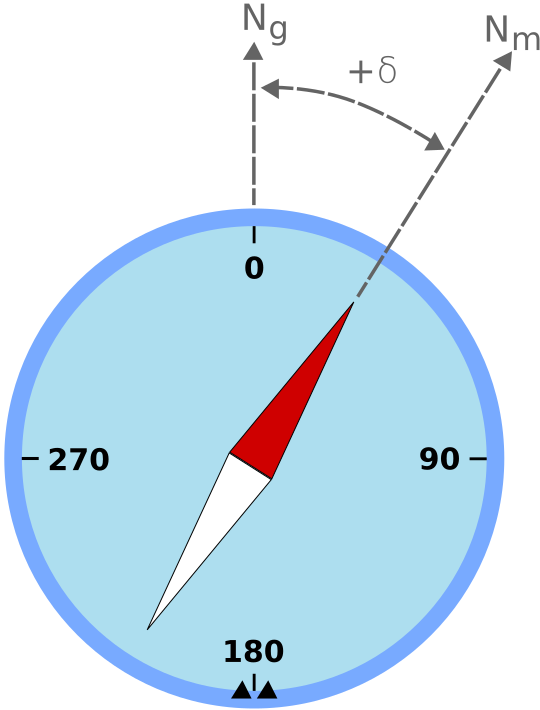
Imagen: Diagram que explica la declinación magnética (Odder, CC BY-SA 3.0), Wikimedia Commons. La declinación es la diferencia angular entre el Norte Verdadero y el Norte Magnético.

Error de hierro duro y hierro blando, y calibración
Al instalar un magnetómetro en un vehículo real (un robot, un dron o un automóvil), la distorsión magnética producida por el propio vehículo se mezcla con el campo magnético terrestre. Esta distorsión se divide en dos categorías principales:
-
Error de hierro duro: Un desplazamiento magnético "fijo" producido por los imanes permanentes de un motor, un altavoz o el cableado. Se manifiesta como un desplazamiento del origen de la señal de salida del sensor con respecto al punto cero magnético terrestre. Al representar gráficamente la señal de salida en tres ejes, se obtiene una esfera cuyo centro está desplazado del origen.
-
Error de hierro blando: Un error, que varía con la dirección, producido cuando componentes de alta permeabilidad (hierro, níquel) distorsionan el campo circundante. Se manifiesta como una deformación de la distribución de la señal de salida en tres ejes, que pasa de ser una esfera a un elipsoide.
La calibración se realiza girando el vehículo en todas las orientaciones posibles mientras se recopilan los datos brutos del magnetómetro. A continuación, se combina el ajuste de la esfera (corrección de hierro duro: estimación del desplazamiento) con el ajuste del elipsoide (corrección de hierro blando: corrección de la escala y la inclinación) para obtener la matriz de transformación y el vector de desplazamiento que proyectan el elipsoide distorsionado sobre una esfera centrada en el origen. Este procedimiento es habitual en las notas de aplicación publicadas por fabricantes de instrumentación como Analog Devices y VectorNav, y constituye un paso indispensable en cualquier implementación real de un magnetómetro. Un artículo de 2025, «Calibración conjunta magnetómetro-IMU mediante estimación a posteriori máxima» (arXiv:2505.16662, Chuan Huang, Gustaf Hendeby, Isaac Skog), trata los parámetros de calibración del magnetómetro y la IMU, junto con la orientación del sensor, como desconocidos conjuntamente y los resuelve mediante estimación a posteriori máxima. El artículo reporta una mejora de la precisión del 20-30 % y una aceleración de un orden de magnitud con respecto a los métodos anteriores; un ejemplo que demuestra que la calibración sigue siendo un tema de investigación activo en la actualidad.
Fusión con una IMU: Estimación de actitud y rumbo mediante AHRS
Una IMU (Unidad de Medición Inercial) integra la aceleración y la velocidad angular para derivar la actitud, pero depender únicamente de la velocidad angular integrada permite que el ángulo de guiñada (el rumbo del vehículo, su rotación alrededor del eje vertical) varíe indefinidamente con el tiempo. Un acelerómetro, que puede usar la dirección de la gravedad como referencia, puede corregir la deriva de balanceo y cabeceo, pero no tiene ninguna referencia para la rotación alrededor del eje vertical. Aquí es donde el magnetómetro demuestra su utilidad. Dado que el vector magnético terrestre apunta en una dirección horizontal constante (dejando de lado la distorsión local), combinar la salida del magnetómetro con una actitud conocida permite restablecer periódicamente la deriva del ángulo de guiñada.
Un algoritmo que estima la actitud absoluta a partir de una configuración de "9 ejes" —un acelerómetro de 3 ejes, un giroscopio de 3 ejes y un magnetómetro de 3 ejes combinados— se denomina AHRS (Sistema de Referencia de Actitud y Rumbo), y el filtro Madgwick y el filtro Mahony son sus dos implementaciones representativas. El filtro Madgwick está estructurado como un controlador proporcional, utilizando un gradiente de error derivado del acelerómetro y el magnetómetro para corregir la estimación de actitud del giroscopio, y ofrece una alta precisión en una configuración de 9 ejes. El filtro Mahony corrige el sesgo del giroscopio mediante control proporcional-integral, lo que lo hace ideal para su implementación en microcontroladores pequeños con recursos computacionales limitados. En ambos casos, una configuración de 6 ejes (acelerómetro y giroscopio únicamente) que carece de magnetómetro no puede limitar la guiñada a un valor absoluto; solo puede registrar la rotación relativa, razón por la cual se combina un magnetómetro con una IMU.
Comparación de especificaciones de productos clave
| Producto | Fabricante | Método de detección | Rango | Resolución | Interfaz | Notas |
|---|---|---|---|---|---|---|
| BMM150 | Bosch Sensortec | Efecto Hall (FlipCore) | ±1300µT (ejes X/Y), ±2500µT (eje Z) | 0,3µT | I2C/SPI | Bajo consumo (preajuste de bajo consumo de 170 µA), la opción estándar para brújulas electrónicas |
| LIS3MDL | STMicroelectronics | Magnetorresistivo | ±4/±8/±12/±16 gauss (seleccionable) | Salida de 16 bits | I2C/SPI | Cuatro rangos de escala completa seleccionables, funcionamiento de -40 a 85 °C |
| HMC5883L | Honeywell | AMR | ±8 gauss | 0,005 gauss | I2C | El circuito integrado pionero de brújula digital de 3 ejes, ampliamente utilizado en placas de expansión Arduino |
| AK09918C | Asahi Kasei Microdevices | Efecto Hall | ±32 gauss (amplio rango dinámico) | — | I2C | Encapsulado WLCSP ultracompacto de 4 pines, para smartphones y wearables |
| MLX90393 | Melexis | Efecto Hall (Triaxis+IMC) | ±4,8 mT o superior con la máxima sensibilidad | Depende de la ganancia programable | I2C/SPI | Funcionamiento de bajo consumo mediante ciclo de trabajo variable del 0,1 al 100 %, también utilizado para la detección de posición de imanes de proximidad |
El BMM150 de Bosch utiliza una estructura basada en el efecto Hall, con la tecnología FlipCore patentada de la compañía y un diseño de bajo consumo claramente orientado a aplicaciones de brújulas electrónicas. El LIS3MDL de STMicro ofrece la flexibilidad de cuatro rangos de escala completa seleccionables de ±4 a ±16 gauss y se utiliza ampliamente en equipos industriales y drones. El HMC5883L de Honeywell ha mantenido durante mucho tiempo un estatus de estándar de facto como circuito integrado de brújula digital de 3 ejes basado en AMR, y sigue estando ampliamente distribuido hoy en día como el chip principal dentro de las placas de expansión económicas (GY-271 y similares) que son un elemento básico de la comunidad de aficionados a la robótica y los drones Arduino/Raspberry Pi. El AK09918C de Asahi Kasei Microdevices, fabricado por un fabricante japonés, se basa en un paquete WLCSP (paquete a escala de chip a nivel de oblea) extremadamente pequeño de 4 pines para teléfonos inteligentes y dispositivos portátiles. La empresa belga Melexis construye el MLX90393 combinando el efecto Hall con su tecnología patentada Triaxis y un IMC (concentrador magnético integrado); su funcionamiento de micropotencia, ajustable mediante el ciclo de trabajo del 0,1 % al 100 %, es la característica principal. Además de su uso como brújula geomagnética, también se emplea como sensor de posición sin contacto, detectando la posición y el ángulo de un imán permanente cercano, lo que lo convierte en un producto sumamente versátil.
Historia: De la prospección de minerales a la caza de submarinos y la Luna
Si rastreamos el origen de los magnetómetros de alta precisión actuales, llegamos a la tecnología de prospección de minerales de las compañías petroleras. El magnetómetro de puerta de flujo era una tecnología económica y fácil de usar, desarrollada en la década de 1930 por Victor Vacquier de Gulf Oil para el estudio de yacimientos minerales. En 1941, con el estallido de la Segunda Guerra Mundial, Vacquier se trasladó al Laboratorio de Instrumentos Aerotransportados de la Universidad de Columbia y se unió a la investigación que aplicaba esta tecnología de puerta de flujo a la detección de submarinos. El resultado fue un dispositivo llamado "MAD" (Detector Magnético Aerotransportado), instalado en aeronaves y barcos para detectar la anomalía magnética producida por un submarino enemigo sumergido a poca profundidad. El MAD entró en servicio operativo en diciembre de 1942 y fue utilizado tanto por las fuerzas antisubmarinas japonesas como estadounidenses. Tras la guerra, el magnetómetro de flujo magnético encontró una segunda vida en la exploración espacial. Además de observar el campo magnético terrestre, el programa Apolo utilizó magnetómetros de flujo magnético desplegados en la superficie lunar para observar la magnetización residual de la Luna y su interacción con el viento solar. La trayectoria de esta tecnología civil de prospección de minerales —desde la guerra antisubmarina en tiempos de guerra hasta la ciencia lunar— es un ejemplo paradigmático de la historia de la transición entre el ámbito civil y el militar en la tecnología de sensores.
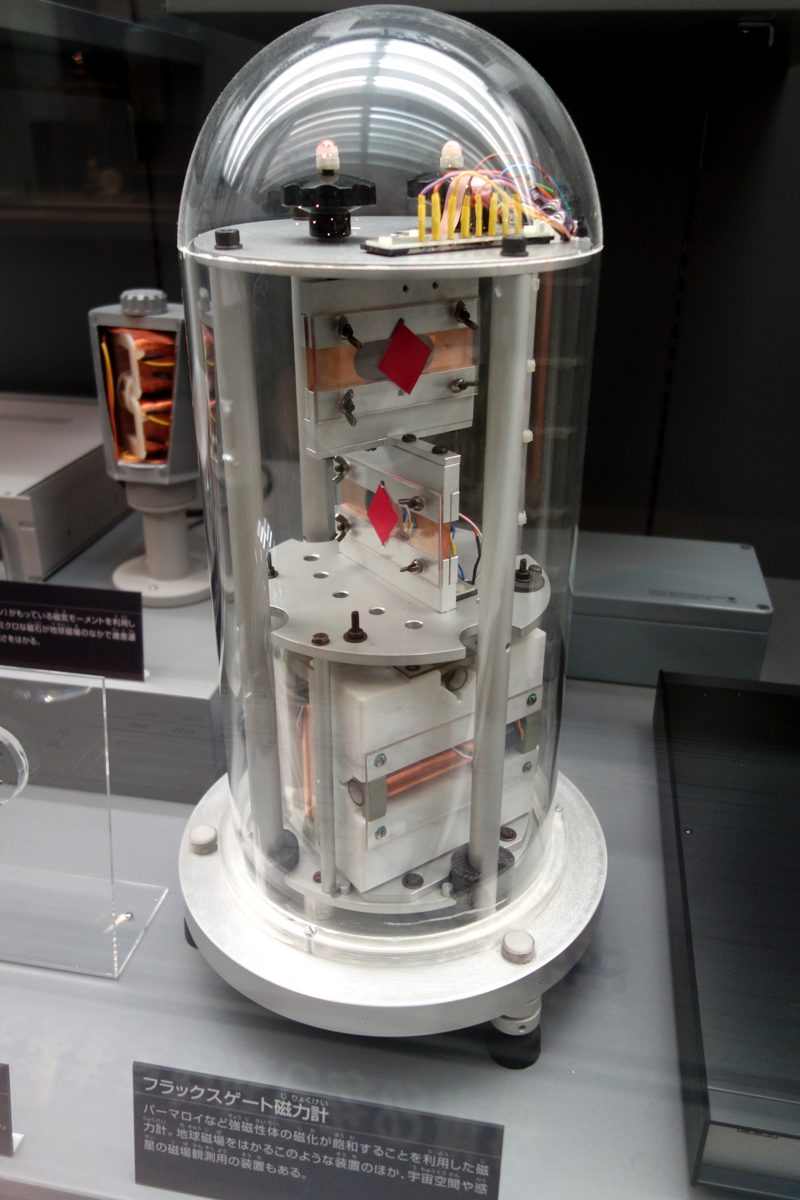
Imagen: A magnetómetro de flujo magnético del tipo utilizado en las sondas lunares del programa Apolo (Daderot, CC0), Wikimedia Commons. En exhibición en el Museo Nacional de Naturaleza y Ciencia (Tokio).

Magnetorresistencia y el Premio Nobel que transformó el disco duro
El descubrimiento de la GMR (Magnetorresistencia Gigante) destaca incluso en la historia de los magnetómetros por su espectacularidad. En 1988, un grupo liderado por el francés Albert Fert y otro liderado por el alemán Peter Grünberg descubrieron el fenómeno de forma independiente. El grupo de Fert observó un cambio de resistencia cercano al 50 % en una estructura multicapa de hierro y cromo apilados, mientras que el grupo de Grünberg confirmó un cambio de aproximadamente el 10 % en una estructura trilaminar de hierro-cromo-hierro. Dado que el efecto de magnetorresistencia anterior (AMR) producía cambios de resistencia de tan solo unos pocos puntos porcentuales, este cambio "gigante" fue una cifra asombrosa en su momento, y el propio Fert acuñó el nombre de GMR.
El descubrimiento alcanzó aplicaciones comerciales en menos de una década. En 1997, tras la implementación de cabezales de lectura de disco duro que aprovechaban el efecto GMR, la tasa de crecimiento anual de la densidad de almacenamiento de los discos duros —que antes rondaba el 60 %— se disparó hasta casi el 100 %. El almacenamiento de gran capacidad que sustenta los teléfonos inteligentes y centros de datos actuales se basa en esta revolución en la densidad de almacenamiento impulsada por los cabezales GMR. En 2007, Albert Fert y Peter Grünberg recibieron conjuntamente el Premio Nobel de Física «por el descubrimiento de la magnetorresistencia gigante». Incluso si se mide por la rapidez con la que pasó del descubrimiento en física básica a la comercialización y al Premio Nobel, la GMR ocupa un lugar singular en la historia de los magnetómetros. Como demuestra el estudio conjunto de calibración de magnetómetros e IMU de 2025 mencionado anteriormente, la investigación para mejorar la precisión de los magnetómetros continúa casi 40 años después de este descubrimiento en la física de la materia condensada.
Caso práctico: Deteniendo la rotación de un CubeSat usando únicamente el campo magnético terrestre — Control de punto B
Un caso fascinante donde los magnetómetros —ya sean varios a la vez o una sola unidad— demuestran su utilidad es en el control de actitud de los CubeSats, una clase de satélites muy pequeños. Un CubeSat suele ser puesto en órbita girando a una velocidad angular no deseada justo después de separarse de su cohete. Antes de que pueda orientar sus paneles solares hacia el sol o su antena de comunicaciones hacia la Tierra, primero debe detenerse esa rotación, un proceso llamado desestabilización.
El algoritmo utilizado aquí, llamado "control de punto B", se basa únicamente en un magnetómetro de 3 ejes y magnetorquers —actuadores basados en bobinas—. Calcula la tasa de cambio en el tiempo (la derivada, "punto B") del vector del campo magnético terrestre B medido por el magnetómetro, y luego hace circular corriente a través de los magnetorquers para producir un momento magnético en la dirección que cancela ese cambio. El par generado por la interacción con el campo magnético terrestre amortigua gradualmente la rotación del vehículo, y tras unas pocas órbitas, el CubeSat se estabiliza. La sencillez de utilizar la señal de un único magnetómetro de tres ejes tanto para la estimación de la velocidad angular como para las órdenes de control —sin necesidad de un giroscopio— es precisamente la razón por la que este enfoque resulta idóneo para los CubeSats, donde el bajo coste, el bajo consumo energético y la baja masa son imprescindibles. Esto contrasta notablemente con la compleja red de sensores de un automóvil: un magnetómetro por sí solo completa la estabilización autónoma de la actitud de principio a fin.
Parámetros que determinan el rendimiento
- Adaptación del método y rango de detección a la aplicación: Para aplicaciones de brújula electrónica que miden el campo terrestre (aproximadamente 25-65 µT en la superficie), una sensibilidad optimizada para el rango geomagnético —como en el BMM150 (±1300/2500 µT) o el HMC5883L (±8 gauss = 800 µT)— es más que suficiente. Un producto como el MLX90393, diseñado para detectar la posición de un imán permanente cercano, ofrece un rango mucho más amplio de ±4,8 mT o más, además de ganancia programable. El tipo de aplicación (detección de rumbo mediante el campo terrestre o detección de posición mediante un imán cercano) influye fundamentalmente en el rango de detección que se debe buscar.
-
Resolución y nivel de ruido: Permite resolver trazas de rumbo con precisión, respetando especificaciones como los 0,3 µT del BMM150 o los 0,005 gauss (=0,5 µT) del HMC5883L. En la autolocalización de un robot, donde un magnetómetro corrige la deriva de guiñada de una IMU, la baja resolución se convierte en el factor limitante para la precisión de la corrección.
-
Consumo de energía y control del ciclo de trabajo: Permite regular con precisión el funcionamiento cuando no se requiere una medición continua —como con el preajuste de bajo consumo del BMM150 (170 µA) o el ciclo de trabajo variable del MLX90393 (de 0,1 % a 100 %)—, lo que determina la duración de la batería en vehículos con limitaciones de energía, como dispositivos portátiles o CubeSats.
-
Tolerancia a errores de hierro duro/blando y posición de montaje: Por muy alto que sea el rendimiento del chip, montarlo cerca de un motor, altavoz o marco metálico introduce grandes errores. Una colocación cuidadosa del sensor durante la fase de implementación, junto con una calibración precisa mediante ajuste de esfera/elipsoide, es más importante para la precisión en condiciones reales que las especificaciones de la hoja de datos.
-
Tamaño del encapsulado y limitaciones de montaje: Un encapsulado ultracompacto como el WLCSP de 4 pines del AK09918C se convierte en el factor decisivo en dispositivos (teléfonos inteligentes, wearables) donde el espacio en la placa es muy limitado. En aplicaciones industriales, la facilidad de montaje o un amplio rango de temperatura de funcionamiento (por ejemplo, de -40 a 85 °C del LIS3MDL) suelen tener prioridad.
-
Diseño de integración con una IMU: El uso del chip como magnetómetro independiente o como parte de un módulo IMU integrado de 9 ejes modifica considerablemente el esfuerzo de implementación. En aplicaciones que utilizan un algoritmo AHRS para corregir la deriva de guiñada, la sincronización horaria y la consistencia de la frecuencia de muestreo con el acelerómetro y el giroscopio suelen ser el principal obstáculo práctico, más que el rendimiento independiente del magnetómetro.
Enlaces de referencia
- Hoja de datos del Bosch BMM150 (PDF oficial de Bosch Sensortec)
- Folleto del producto Bosch BMM150 (PDF oficial de Bosch Sensortec)
- Hoja de datos del STMicroelectronics LIS3MDL (PDF oficial de ST)
- Página del producto STMicroelectronics LIS3MDL
- Hoja de datos del Honeywell HMC5883L (PDF alojado en Adafruit)
- Página del producto Melexis MLX90393
- Hoja de datos del Melexis MLX90393 (PDF oficial de Melexis) )- Corrección de hierro duro y blando para mediciones de magnetómetro (Analog Devices EngineerZone)
- Calibración de magnetómetro de hierro duro y blando (VectorNav)
- Calibración conjunta de magnetómetro-IMU mediante estimación de máxima a posteriori (arXiv:2505.16662)
- Detector de anomalías magnéticas (Wikipedia, sobre la historia de Vacquier y MAD)
- Un dispositivo de la Segunda Guerra Mundial para la detección de submarinos ayudó a demostrar la tectónica de placas (Science News)
- Materiales de prensa del Premio Nobel de Física 2007 (NobelPrize.org)
- [Premio Nobel 2007 Premio al Descubrimiento del GMR (Sociedad Estadounidense de Física) (https://www.aps.org/apsnews/2007/11/2007-nobel-prize-honors-gmr-discovery)
- Filtro de Orientación Madgwick (documentación oficial de la biblioteca AHRS)
- Filtro de Orientación Mahony (documentación oficial de la biblioteca AHRS)
- Control de Estabilización de Puntos B de CubeSat (Hindawi/Revista Internacional de Ingeniería Aeroespacial)
- Efecto Hall (Wikipedia, sobre el descubrimiento de Edwin Hall)
¿Se puede confiar en que la orientación del magnetómetro permanezca sin cambios en interiores?
El acero, las corrientes eléctricas y los motores perturban el campo. La calibración no elimina todas las perturbaciones dependientes de la ubicación; Verificar la magnitud y la consistencia del campo.
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.