Contents — find the section you need
El radar (detección y localización por radio) es un sensor que mide la distancia, la dirección y la velocidad relativa mediante la transmisión de ondas de radio y la recepción de su reflexión en un objetivo. La velocidad relativa se obtiene a partir del desplazamiento de frecuencia de la onda reflejada (efecto Doppler); la distancia se obtiene a partir del tiempo de viaje de ida y vuelta de la onda de radio. Las aplicaciones automotrices suelen utilizar la banda de ondas milimétricas, entre 76 y 81 GHz, de ahí su nombre común: "radar de ondas milimétricas". Mientras que las cámaras y el LiDAR funcionan con luz, el radar funciona con ondas de radio, razón por la cual sigue funcionando con relativa fiabilidad bajo la lluvia, la niebla, la nieve, el deslumbramiento y la oscuridad, condiciones que suponen un gran problema para los sensores ópticos. Esta tecnología, surgida de los sistemas de defensa antiaérea de la Segunda Guerra Mundial, se ha miniaturizado y reducido su coste durante más de 80 años hasta convertirse en un componente automotriz de producción en masa.
 Torres de radar de defensa aérea Chain Home (Swingate, Dover, Reino Unido)
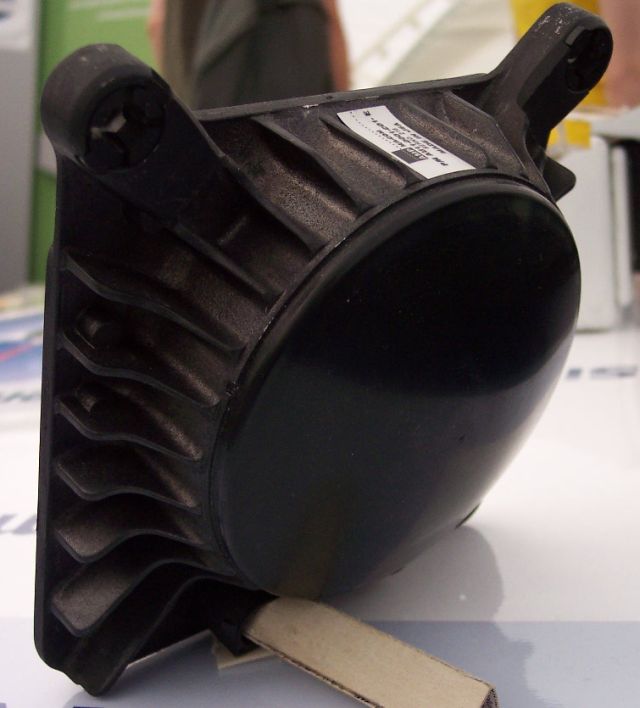 Antena de radar de ondas milimétricas para automóviles
Imágenes: Chain Torres de radar de defensa aérea para automóviles (Jean-Etienne Minh-Duy Poirrier, CC BY-SA 2.0) / Automotive Antena de radar de ondas milimétricas (Stahlkocher, CC BY-SA 3.0 / GFDL), Wikimedia Commons.


Principio: FMCW — Derivación conjunta de la distancia y la velocidad a partir de la frecuencia de batido
El método predominante en el radar de ondas milimétricas para automoción es FMCW (Onda Continua Modulada en Frecuencia). La frecuencia de la señal transmitida se barre linealmente en el tiempo con una pendiente constante (un "chirp"); la mezcla de la reflexión recibida con la señal transmitida produce una "frecuencia de batido" f_b — la diferencia entre ambas.
Aquí B es el ancho de banda del chirp, T es la duración del barrido del chirp, c es la velocidad de la luz, R es la distancia al objetivo, v es la velocidad relativa y \lambda es la longitud de onda de radio. El primer término de la derecha se deriva del retardo de ida y vuelta de la onda reflejada (proporcional a la distancia); el segundo término se deriva del componente de frecuencia con desplazamiento Doppler (proporcional a la velocidad relativa). Una reflexión en un objeto estacionario y una reflexión en un objeto en movimiento se manifiestan como señales de batido con características claramente diferentes. Al transmitir una secuencia continua de chirridos y procesar cada señal de batido resultante mediante una Transformada Rápida de Fourier (FFT), el radar puede separar y calcular simultáneamente tanto la distancia como la velocidad relativa. La resolución de alcance es inversamente proporcional al ancho de banda del chirrido B ( \Delta R = c / 2B ), por lo que un mayor ancho de banda se traduce directamente en la capacidad de distinguir dos objetivos muy próximos entre sí.
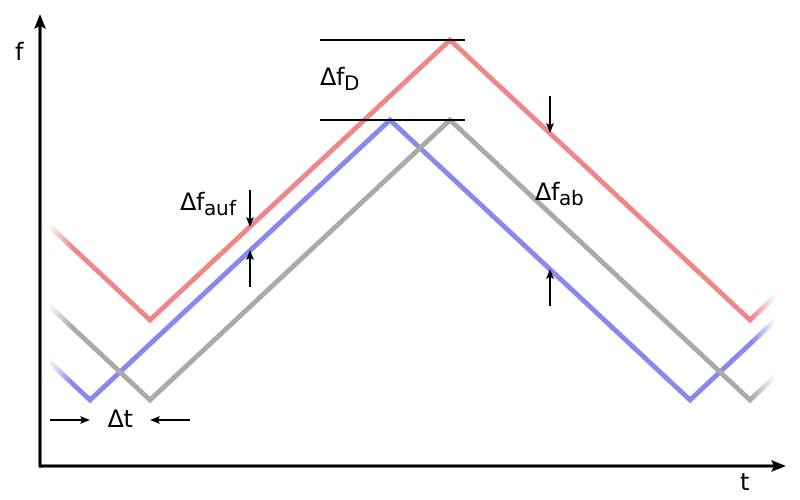
Imagen: Principle diagrama del radar FMCW/Doppler (Rainald62, CC BY-SA 3.0), Wikimedia Commons. La línea azul representa la onda transmitida, la línea gris la reflexión de un objeto estacionario (con retardo temporal) y la línea roja la reflexión de un objeto que se aproxima (con retardo temporal y desplazamiento de frecuencia ascendente debido al efecto Doppler).

Principio: cómo la elección de la banda de frecuencia se ajusta a la aplicación
El radar de ondas milimétricas para automoción opera principalmente en la banda de 76-81 GHz, pero incluso dentro de esta banda, la elección de la subbanda se ajusta a la aplicación. La banda de 76 GHz es adecuada para la monitorización de largo alcance. Aproximadamente a 100-200 m de distancia, con una resolución de alcance de entre 1 y 2 m y un campo de visión más estrecho de unos 20 grados. Esto resulta adecuado para aplicaciones que requieren la detección temprana de un vehículo lejano a velocidad de autopista, como el control de crucero adaptativo (ACC) y el frenado automático de emergencia. La banda más amplia de 77-81 GHz, en cambio, ofrece una resolución suficientemente alta como para diferenciar con precisión vehículos, peatones y ciclistas cercanos, lo que la hace útil para distinguir múltiples objetivos cercanos durante incorporaciones o giros a la derecha en intersecciones. El reciente "radar de imágenes 4D" es una variante de alta resolución que mide el ángulo de elevación (la dimensión vertical) junto con la distancia, el acimut y la velocidad relativa que ya medía el radar convencional, lo que le permite procesar información vertical como irregularidades en la superficie de la carretera y señalización elevada.
Historia: del sistema de defensa aérea al componente automotriz
Los orígenes prácticos del radar se remontan a la Segunda Guerra Mundial. El físico británico Robert Watson-Watt demostró por primera vez, el 26 de febrero de 1935, que se podía detectar una aeronave mediante el rebote de sus ondas. Las ondas de radio que emitía se reflejaban en él, y este descubrimiento se convirtió en la base de la red de defensa aérea británica, Chain Home. Operativa desde 1938, Chain Home era una extensa red de estaciones de radar fijas que operaban en la banda relativamente baja de 22-50 MHz; pasó de 18 estaciones al inicio de la guerra a 53 al finalizar la misma. Durante la Batalla de Inglaterra de 1940, esta capacidad de alerta temprana se considera un factor clave que permitió a la RAF, en inferioridad numérica, interceptar los ataques de la Luftwaffe. En los aproximadamente 80 años transcurridos desde entonces, el principio fundamental —transmitir una onda de radio y medir su reflexión— se ha mantenido, pero el radar en sí se ha reducido de una enorme torre de antena fija a un módulo de pocos centímetros de diámetro, integrado en el parachoques de un vehículo.
Comparación de productos clave por especificaciones
| Producto | Fabricante | Tipo | Alcance | Campo de visión (FOV) | Cantidades medidas |
|---|---|---|---|---|---|
| Continental ARS540 | Continental | Radar de imágenes 4D | 300 m | ±60° | Distancia, acimut, elevación y velocidad relativa simultáneas |
| Radar frontal/de esquina Bosch | Bosch | Bandas de 76-77 GHz y 77-81 GHz | Alcance de detección de 300 m (hasta 530 m con alta sensibilidad) | No divulgado | Distancia y velocidad relativa (funciona hasta 210 km/h) |
| Radar Bosch Premium (5.ª generación) | Bosch | Bandas de 76-77 GHz y 77-81 GHz | Alcance de detección de 300 m (hasta 700 m con alta sensibilidad) | No divulgado | Distancia y velocidad relativa (35 % más de sensibilidad de detección que la generación anterior) |
| Aptiv FLR4+ | Aptiv | Radar de imágenes | 300 m | Integrado Fusión de sensores basada en aprendizaje automático | Detección de alta resolución para ADAS mediante asistencia a la conducción automatizada |
| Arbe Phoenix (utilizado en Tesla HW4) | Arbe | Radar de imágenes de alta resolución (apertura sintética) | Información no divulgada | Información no divulgada | Banda de 76-77 GHz; reintroducido en vehículos Tesla a partir de 2023 |
El Continental ARS540 es un radar de imágenes 4D que captura objetivos con alta resolución, incluyendo información de elevación con la que los radares más antiguos tenían dificultades. Su alcance de 300 m y su amplio campo de visión de ±60° se combinan deliberadamente en una sola unidad, reflejando una filosofía de diseño que cubre tanto la monitorización de largo alcance como una amplia zona circundante con un solo sensor. El radar frontal/de esquina y el radar premium de Bosch son compatibles con las bandas de 76-77 GHz y 77-81 GHz, y comparten un alcance de detección común de 300 m, pero el rango de sensibilidad —la distancia a la que es posible la detección de alta sensibilidad— se extiende hasta 700 m en el radar premium, lo que demuestra el alcance de detección de objetos pequeños. La detección de objetivos lejanos se ha ido perfeccionando generación tras generación. Se estima que Bosch y Aptiv representan entre el 45 % y el 50 % de los ingresos globales del mercado de radares para automóviles, y ambas compañías ofrecen gamas completas de radares de corto, medio y largo alcance, además de radares de imágenes 4D. El FLR4+ de Aptiv es un radar de imágenes diseñado desde cero con fusión de sensores basada en aprendizaje automático, y en mayo de 2026 Volvo anunció que adoptaría la plataforma de radar de alta resolución de próxima generación de Aptiv, "Gen 8", para sus nuevos vehículos a partir de 2028.
El radar que Tesla abandonó y luego recuperó
Entre las empresas de conducción autónoma, Tesla tomó una decisión realmente inusual. En mayo de 2021, Tesla retiró los sensores de radar de los vehículos Model 3 y Model Y en Norteamérica, anunciando un cambio a un sistema de percepción exclusivamente por cámara que denominó "Tesla Vision". El CEO Elon Musk argumentó desde un principio que las entradas de sensores contradictorias comprometen la seguridad, marcando una postura clara: apostar por la conducción autónoma exclusivamente por cámara. — una decisión que iba directamente en contra de las convenciones del sector. La decisión sorprendió a ingenieros, analistas, reguladores y clientes por igual, y desató un importante debate sobre si las cámaras por sí solas podían ofrecer la seguridad adecuada, incluso para la estimación de distancia y velocidad, para la que normalmente se utiliza el radar. Inicialmente, esto generó limitaciones funcionales reales: se limitó la velocidad máxima del sistema Autosteer y se aumentaron las distancias de seguimiento.
Pero en 2023, Tesla cambió de rumbo con su ordenador de conducción autónoma de próxima generación, el "Hardware 4", reintroduciendo un sensor de radar con nombre en clave "Phoenix" en los Model S y Model X. Los análisis internos confirmaron que este radar se basa en la unidad de radar de apertura sintética de alta resolución "Phoenix" de la empresa israelí Arbe. Aproximadamente dos años después de haber optado por un enfoque exclusivamente basado en cámaras, esto supuso un reconocimiento de que los datos de alcance y velocidad más robustos del radar en condiciones climáticas adversas seguían siendo necesarios; un caso real realmente interesante en el que uno de los actores más importantes del sector planteó una respuesta extrema a la pregunta "¿es la cámara suficiente?". ¿Basta con un radar solo, o debería integrarse? —y luego se retractó.
Un ejemplo real: Honda SENSING 360: cinco radares que cubren todas las direcciones
Un ejemplo real de cómo combinar varios radares para detectar el entorno completo de un vehículo es el sistema "Honda SENSING 360". Este sistema ubica un radar de ondas milimétricas de largo alcance en el centro delantero, además de cuatro radares de ondas milimétricas de alcance medio en las cuatro esquinas del vehículo (cinco radares en total), combinados con una cámara monocular de gran angular montada sobre el parabrisas delantero, para lograr una detección de 360 grados. Cabe destacar que el sistema varía deliberadamente las características de cada radar según su función: la monitorización de largo alcance frontal prioriza el alcance sobre el campo de visión, mientras que la monitorización de campo cercano lateral y trasera prioriza un amplio campo de visión. Este es un ejemplo real de cómo resolver, mediante la colocación de múltiples unidades, una disyuntiva —la monitorización de largo alcance frente a la cobertura total— que es difícil de lograr con un solo radar.
Parámetros que determinan el rendimiento
- Alcance: Para aplicaciones que requieren la detección temprana de un vehículo lejano con suficiente margen para frenar (por ejemplo, el control de crucero adaptativo en autopista), un radar de largo alcance como el Continental ARS540 resulta esencial.
- Campo de visión (FOV): Al igual que con la ubicación de los radares de alcance medio en los laterales y la parte trasera del Honda SENSING 360, las aplicaciones que necesitan cubrir una amplia zona circundante durante una incorporación a una intersección o un giro priorizan un amplio campo de visión. Dado que es difícil que un solo radar ofrezca largo alcance y un amplio campo de visión simultáneamente, la combinación de varias unidades suele ser la solución práctica.
- Resolución de alcance y ancho de banda de la señal modulada en frecuencia (FMCW): Debido a que la resolución de alcance de FMCW es inversamente proporcional al ancho de banda de la señal modulada en frecuencia (FMCW), una configuración de banda estrecha de solo 76 GHz con una resolución de aproximadamente 1-2 m facilita la confusión entre varios objetivos cercanos (por ejemplo, un ciclista y un peatón) y un único punto. Las aplicaciones que requieren una discriminación precisa de objetivos, como la asistencia para incorporarse a la circulación, se benefician de una mayor resolución y un mayor ancho de banda. La banda de 77-81 GHz proporciona:
- Si se capturan datos de elevación: El radar convencional solo transmite información horizontal, lo que lo hace propenso a clasificar erróneamente los baches en la superficie de la carretera o la señalización elevada y los pasos elevados como "obstáculos". La capacidad de un radar de imágenes 4D como el ARS540 para medir la elevación directamente reduce este tipo de falsas detecciones.
- Robustez ante condiciones climáticas adversas: El rendimiento de las cámaras y el LiDAR se degrada sustancialmente con la lluvia, la niebla, el deslumbramiento y la oscuridad, mientras que el radar, al utilizar ondas de radio, sigue funcionando de forma relativamente fiable. Como demuestra el caso de Tesla, donde se retiró y reinstaló el radar, los sistemas basados únicamente en cámaras tienen limitaciones reales en condiciones climáticas adversas, y en regiones con mal tiempo frecuente o conducción nocturna intensa, depender más del radar es una decisión de diseño racional.
- Compatibilidad con la fusión de sensores basada en aprendizaje automático: Un radar diseñado para alimentar directamente los datos brutos de la nube de puntos a un sistema de aprendizaje automático, como el FLR4+ de Aptiv, tiende a contribuir más a la precisión de la percepción fusionada cuando se combina con cámaras y LiDAR. LiDAR. En comparación con un radar que solo proporciona resultados simples de detección de objetivos, ofrece al algoritmo de percepción posterior un volumen de información útil significativamente diferente.
Cálculo del ancho de banda y la velocidad
En la hoja de datos de un radar FMCW, verifique el ancho de banda B y el tiempo de observación, no solo el alcance máximo. La resolución de alcance es:
Con B=1\,\mathrm{GHz}, esto da como resultado \Delta R\simeq0.15\,\mathrm{m}, un valor ideal para separar dos reflectores en la misma dirección con una diferencia de alcance de aproximadamente 15 cm. El tamaño de la ventana, la relación señal/ruido, la resolución angular y el tamaño del objetivo también son importantes, por lo que un número de catálogo no es lo mismo que la precisión de detección en campo.
La velocidad relativa proviene de la frecuencia Doppler. Para una longitud de onda \lambda y una velocidad relativa en línea de visión v,
¿Los objetos a igual distancia son siempre indistinguibles para el radar?
El ángulo o la velocidad relativa a veces pueden diferenciarlos. Compruebe la resolución en cada dimensión y las condiciones objetivo.
## Referencias - [Radar de imágenes 4D Continental ARS540 (Especificador electrónico)](https://www.electronicspecifier.com/products/sensors/xilinx-and-continental-production-ready-4d-imaging-radar-for-autonomous-driving/) - [Tecnología de seguridad omnidireccional Honda SENSING 360 (Honda oficial)](https://global.honda/jp/tech/Omnidirectional_safety_and_driver_assistive_technologies_Honda_SENSING_360/) - [Sensores de radar Bosch (Bosch Mobility oficial)](https://www.bosch-mobility.com/en/solutions/sensors/radar-sensor/) - [Mercado de radares para automoción: Comparación de estrategias tecnológicas Bosch/Aptiv/Continental/Denso (LinkedIn)](https://www.linkedin.com/pulse/aptiv-bosch-continental-denso-all-radar-companies-offerings-leroy) - [Plataforma de radar de alta resolución Gen 8 de Aptiv adoptada por Volvo (cobertura relacionada)](https://www.datainsightsmarket.com/reports/automotive-4d-imaging-radar-831394) - [Robert Watson-Watt y la invención del radar (Wikipedia en inglés)](https://en.wikipedia.org/wiki/Robert_Watson-Watt) - [The Chain Home] [Red de radares de defensa aérea (Museo de Radares de Defensa Aérea de la RAF)](https://www.radarmuseum.co.uk/history/world-war-two/) - [Eliminación del radar de Tesla y transición a Tesla Vision (Electrek)](https://electrek.co/2021/05/25/tesla-vision-without-radar-warns-limitations-first/) - [Nuevo radar "Phoenix" confirmado en vehículos Tesla Hardware 4 (InsideEVs)](https://insideevs.com/news/671961/tesla-model-x-hardware-4-radar-confirmed/) - [La cambiante relación de Tesla con el radar (Edge AI y Vision Alliance)](https://www.edge-ai-vision.com/2024/01/teslas-relationship-with-radar/)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.