Contents — find the section you need
Radar (Radio Detection and Ranging) adalah sensor yang mengukur jarak, arah, dan kecepatan relatif dengan memancarkan gelombang radio dan menerima pantulannya dari suatu target. Kecepatan relatif diperoleh dari pergeseran frekuensi gelombang pantulan (efek Doppler); jarak diperoleh dari waktu tempuh bolak-balik gelombang radio. Aplikasi otomotif umumnya menggunakan pita gelombang milimeter pada 76-81 GHz, sehingga disebut juga "radar gelombang milimeter." Jika kamera dan LiDAR bekerja dengan cahaya, radar bekerja dengan gelombang radio — itulah sebabnya mengapa radar tetap berfungsi relatif andal di bawah hujan, kabut, salju, silau, dan kegelapan yang seringkali menimbulkan masalah bagi sensor optik. Berawal dari sistem pertahanan udara Perang Dunia Kedua, teknologi ini telah diperkecil dan biaya produksinya diturunkan selama lebih dari 80 tahun hingga menjadi komponen otomotif yang diproduksi secara massal.
 Menara radar pertahanan udara Chain Home (Swingate, Dover, Inggris)
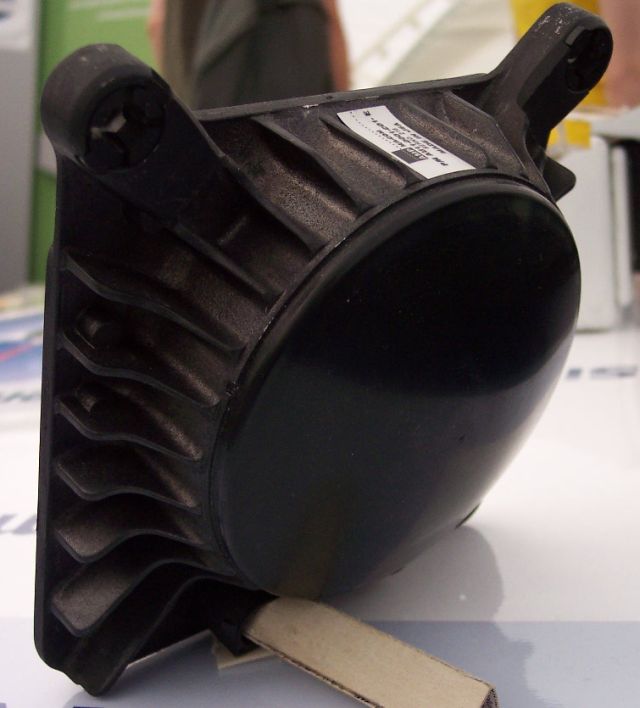 Antena radar gelombang milimeter otomotif
Gambar: Chain Menara radar pertahanan udara Chain Home (Jean-Etienne Minh-Duy Poirrier, CC BY-SA 2.0) / Automotive Antena radar gelombang milimeter (Stahlkocher, CC BY-SA 3.0 / GFDL), Wikimedia Commons.


Prinsip: FMCW — mendapatkan jarak dan kecepatan secara bersamaan dari frekuensi denyut
Pendekatan dominan dalam radar gelombang milimeter otomotif adalah FMCW (Frequency Modulated Continuous Wave). Frekuensi sinyal yang dipancarkan disapu secara linier dari waktu ke waktu dengan kemiringan konstan ("chirp"); pencampuran pantulan yang diterima dengan sinyal yang dipancarkan menghasilkan "frekuensi denyut" f_b — perbedaan antara keduanya.
Di sini B adalah bandwidth chirp, T adalah durasi sapuan chirp, c adalah kecepatan cahaya, R adalah jarak ke target, v adalah kecepatan relatif, dan \lambda adalah panjang gelombang radio. Suku pertama di sebelah kanan berasal dari penundaan perjalanan bolak-balik gelombang pantulan (sebanding dengan jarak); suku kedua berasal dari komponen frekuensi yang bergeser Doppler (sebanding dengan kecepatan relatif). Pantulan dari objek diam dan pantulan dari objek bergerak masing-masing muncul sebagai sinyal denyut dengan karakteristik yang berbeda. Dengan mengirimkan rangkaian chirp kontinu dan menjalankan setiap sinyal denyut yang dihasilkan melalui Transformasi Fourier Cepat (FFT), radar dapat memisahkan dan secara simultan menyelesaikan jarak dan kecepatan relatif. Resolusi jangkauan berbanding terbalik dengan bandwidth chirp B ( \Delta R = c / 2B ), sehingga bandwidth yang lebih lebar secara langsung berarti kemampuan untuk membedakan dua target yang berdekatan sebagai objek yang berbeda.
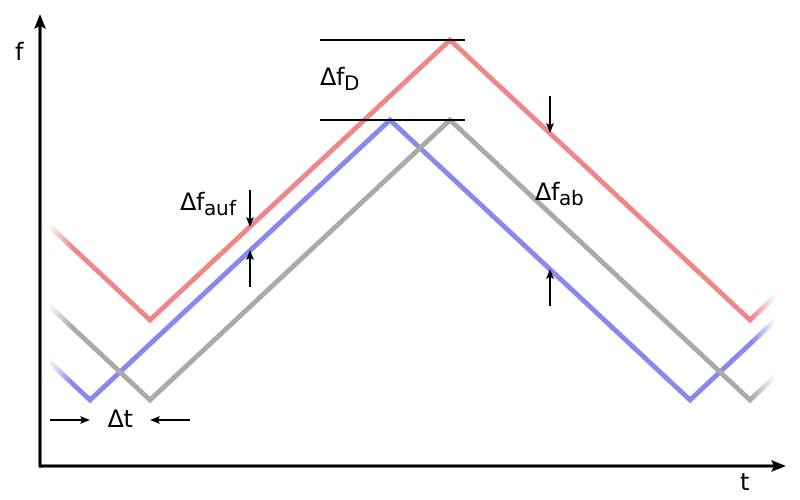
Gambar: Principle diagram radar FMCW/Doppler (Rainald62, CC BY-SA 3.0), Wikimedia Commons. Garis biru adalah gelombang yang dipancarkan, garis abu-abu adalah pantulan dari objek stasioner (hanya tertunda dalam waktu), dan garis merah adalah pantulan dari objek yang mendekat (tertunda dalam waktu, dan bergeser ke atas dalam frekuensi oleh efek Doppler).

Prinsip: bagaimana pilihan pita frekuensi mengikuti aplikasi
Radar gelombang milimeter otomotif terutama beroperasi di pita 76-81 GHz, tetapi bahkan dalam pita tersebut, pilihan sub-pita mengikuti aplikasi. Pita 76 GHz cocok untuk pemantauan jarak jauh hingga sekitar Jangkauan 100-200m di depan, dengan resolusi jangkauan sekitar 1-2m dan bidang pandang yang lebih sempit sekitar 20 derajat. Ini cocok untuk aplikasi yang menginginkan deteksi dini kendaraan di depan pada kecepatan jalan raya — kontrol jelajah adaptif (ACC), pengereman darurat otomatis. Pita 77-81GHz yang lebih lebar, sebaliknya, memiliki resolusi yang cukup tinggi untuk memisahkan kendaraan, pejalan kaki, dan pengendara sepeda di dekatnya secara halus, sehingga berguna untuk membedakan beberapa target di dekatnya selama penggabungan jalur atau belok kanan di persimpangan. "Radar pencitraan 4D" yang baru muncul adalah varian resolusi tinggi yang mengukur sudut elevasi (dimensi vertikal) bersamaan dengan jarak, azimut, dan kecepatan relatif yang telah diukur oleh radar konvensional — memungkinkannya untuk menangani informasi vertikal seperti gundukan permukaan jalan dan rambu-rambu di atas kepala juga.
Sejarah: dari sistem pertahanan udara hingga komponen otomotif
Asal usul praktis radar dapat ditelusuri kembali ke Perang Dunia Kedua. Fisikawan Inggris Robert Watson-Watt pertama kali mendemonstrasikan, pada 26 Februari 1935, bahwa pesawat dapat dideteksi dengan memantulkan gelombang radio. dari situ — dan penemuan ini menjadi dasar jaringan pertahanan udara dalam negeri Inggris, Chain Home. Beroperasi sejak tahun 1938, Chain Home adalah jaringan besar stasiun radar tetap yang beroperasi pada pita frekuensi 22-50MHz yang relatif rendah; jaringan ini berkembang dari 18 stasiun pada awal perang menjadi 53 pada akhir perang. Selama Pertempuran Britania Raya tahun 1940, kemampuan peringatan dini ini secara luas dianggap sebagai faktor utama yang memungkinkan RAF yang kalah jumlah untuk mencegat serangan Luftwaffe yang datang. Dalam kurun waktu sekitar 80 tahun sejak itu, prinsip dasarnya — mengirimkan gelombang radio, mengukur pantulannya — tetap sama, tetapi radar itu sendiri telah menyusut dari menara antena tetap yang besar menjadi modul berukuran beberapa sentimeter, yang terselip di dalam bemper kendaraan.
Membandingkan produk utama berdasarkan spesifikasi
| Produk | Pabrikan | Tipe | Jangkauan | Bidang pandang (FOV) | Kuantitas terukur |
|---|---|---|---|---|---|
| Continental ARS540 | Continental | Radar pencitraan 4D | 300m | ±60° | Jarak, azimut, elevasi, dan kecepatan relatif simultan |
| Radar depan/sudut Bosch | Bosch | Pita 76-77GHz dan 77-81GHz | Jangkauan deteksi 300m (hingga 530m sensitivitas tinggi) | Tidak diungkapkan | Jarak dan kecepatan relatif (bekerja hingga kecepatan mengemudi 210km/jam) |
| Radar premium Bosch (generasi ke-5) | Bosch | Pita 76-77GHz dan 77-81GHz | Jangkauan deteksi 300m (hingga 700m sensitivitas tinggi) | Tidak diungkapkan | Jarak dan kecepatan relatif (sensitivitas deteksi 35% lebih tinggi dibandingkan generasi sebelumnya) |
| Aptiv FLR4+ | Aptiv | Radar pencitraan | 300m | Dirancang untuk fusi sensor berbasis pembelajaran mesin | Deteksi resolusi tinggi untuk ADAS melalui dukungan pengemudian otomatis |
| Arbe Phoenix (digunakan di Tesla HW4) | Arbe | Radar pencitraan resolusi tinggi (apertur sintetis) | Tidak diungkapkan | Tidak diungkapkan | Pita 76-77GHz; diperkenalkan kembali ke kendaraan Tesla mulai 2023 |
Continental ARS540 adalah radar pencitraan 4D yang menangkap target dengan resolusi tinggi, termasuk informasi elevasi yang sulit ditangkap oleh radar lama. Jangkauan 300m dan bidang pandang lebar ±60° digabungkan secara sengaja dalam satu unit, mencerminkan filosofi desain untuk mencakup pemantauan jarak jauh dan area sekitarnya yang luas dengan satu sensor. Radar depan/sudut dan radar premium Bosch keduanya mendukung pita 76-77GHz dan 77-81GHz dan memiliki kesamaan Jangkauan deteksi 300m, tetapi jangkauan sensitivitas — jarak di mana deteksi sensitivitas tinggi dimungkinkan — meluas hingga 700m pada radar premium, menunjukkan seberapa jauh deteksi target kecil yang jauh telah didorong maju dari generasi ke generasi. Bosch dan Aptiv bersama-sama dilaporkan menyumbang sekitar 45-50% dari pendapatan radar otomotif global, dan kedua perusahaan tersebut memiliki lini produk lengkap yang mencakup jarak pendek, menengah, dan jauh bersama dengan radar pencitraan 4D. FLR4+ Aptiv adalah radar pencitraan yang dirancang dari awal berdasarkan fusi sensor berbasis pembelajaran mesin, dan pada Mei 2026 Volvo mengumumkan akan mengadopsi platform radar resolusi tinggi generasi berikutnya dari Aptiv, "Gen 8," untuk kendaraan baru mulai tahun 2028 dan seterusnya.
Radar yang Ditinggalkan Tesla, Kemudian Diambil Kembali
Di antara perusahaan pengemudian otonom, Tesla membuat keputusan yang benar-benar tidak biasa. Pada Mei 2021, Tesla menghapus sensor radar dari kendaraan Model 3 dan Model Y di Amerika Utara, mengumumkan peralihan ke Sistem persepsi berbasis kamera saja yang disebut "Tesla Vision." CEO Elon Musk mengajukan argumen prinsip dasar bahwa input sensor yang saling bertentangan merusak keselamatan, menetapkan posisi yang jelas — mengejar pengemudian otonom hanya dengan kamera — yang bertentangan langsung dengan konvensi industri. Keputusan tersebut mengejutkan para insinyur, analis, regulator, dan pelanggan, dan memicu perdebatan besar tentang apakah kamera saja dapat memberikan keselamatan yang memadai, termasuk untuk estimasi jarak dan kecepatan yang biasanya diandalkan oleh radar. Pada awalnya, hal ini membawa kendala fungsional yang nyata — kecepatan maksimum Autosteer dibatasi dan jarak aman ditingkatkan.
Namun pada tahun 2023, Tesla membalikkan arah dengan komputer pengemudian otonom generasi berikutnya, "Hardware 4," memperkenalkan kembali sensor radar dengan kode nama "Phoenix" ke Model S dan Model X. Pembongkaran mengkonfirmasi bahwa radar ini didasarkan pada unit radar aperture sintetis resolusi tinggi "Phoenix" dari perusahaan Israel Arbe. Sekitar dua tahun setelah kembali ke pendekatan hanya kamera, ini sama dengan Pengakuan bahwa data jangkauan dan kecepatan radar yang lebih andal dalam kondisi cuaca buruk sebenarnya masih dibutuhkan — sebuah kasus nyata yang benar-benar menarik di mana salah satu pemain terbesar di industri ini mengambil jawaban ekstrem untuk pertanyaan "apakah kamera saja cukup, atau haruskah radar digabungkan," dan kemudian menarik kembali pernyataan tersebut.
Contoh nyata: Honda SENSING 360 — lima radar yang mencakup setiap arah
Contoh nyata penggabungan beberapa radar untuk mendeteksi lingkungan sekitar kendaraan adalah "Honda SENSING 360" dari Honda. Sistem ini menempatkan satu radar gelombang milimeter jarak jauh di bagian tengah depan, ditambah empat radar gelombang milimeter jarak menengah di keempat sudut kendaraan — total lima radar — dikombinasikan dengan satu kamera monokular pandangan lebar yang dipasang di atas kaca depan, untuk mencapai pendeteksian 360 derajat. Perlu dicatat, sistem ini sengaja memvariasikan karakteristik setiap radar berdasarkan perannya: pemantauan jarak jauh di depan memprioritaskan jangkauan daripada bidang pandang, sementara pemantauan jarak dekat di samping dan belakang memprioritaskan bidang pandang yang luas. Ini adalah Contoh nyata dari penyelesaian masalah, melalui penempatan multi-unit, atas sebuah kompromi — "pemantauan jarak jauh" versus "cakupan menyeluruh" — yang sulit dicapai hanya dengan satu radar saja.
Parameter yang menentukan kinerja
- Jangkauan: Untuk aplikasi yang menginginkan deteksi dini kendaraan di depan yang jauh dengan banyak ruang untuk memperlambat — misalnya, ACC di jalan raya — radar jarak jauh seperti Continental ARS540 menjadi sangat penting.
- Bidang pandang (FOV): Seperti halnya penempatan radar jarak menengah Honda SENSING 360 di sisi dan belakang, aplikasi yang ingin mencakup area sekitar yang luas selama penggabungan atau belokan di persimpangan memprioritaskan bidang pandang yang luas. Karena sulit bagi satu radar untuk memberikan jangkauan jauh dan bidang pandang yang luas sekaligus, menggabungkan beberapa unit cenderung menjadi solusi praktis.
- Resolusi jangkauan dan bandwidth chirp: Karena resolusi jangkauan FMCW berbanding terbalik dengan bandwidth chirp, pengaturan pita sempit 76GHz saja dengan jangkauan sekitar 1-2m Resolusi yang rendah memudahkan untuk salah mengira beberapa target yang berdekatan — misalnya, seorang pesepeda dan seorang pejalan kaki — sebagai satu objek tunggal. Aplikasi yang membutuhkan diskriminasi target yang halus, seperti bantuan penggabungan jalur, mendapat manfaat dari resolusi yang lebih tinggi yang disediakan oleh pita 77-81GHz yang lebih lebar.
- Apakah data elevasi ditangkap: Radar konvensional hanya membawa informasi horizontal, sehingga rentan terhadap kesalahan klasifikasi gundukan permukaan jalan atau rambu dan jembatan layang sebagai "rintangan." Kemampuan radar pencitraan 4D seperti ARS540 untuk mengukur elevasi secara langsung mengurangi jenis deteksi palsu ini.
- Ketahanan terhadap cuaca dan kondisi buruk: Kinerja kamera dan LiDAR menurun secara substansial di bawah hujan, kabut, silau, dan kegelapan, sementara radar — karena menggunakan gelombang radio — tetap berfungsi relatif andal. Seperti yang ditunjukkan oleh kisah penghapusan dan pengembalian radar Tesla, sistem hanya kamera memiliki batasan nyata di bawah cuaca buruk, dan di wilayah dengan cuaca buruk yang sering terjadi atau banyak mengemudi di malam hari, lebih mengandalkan radar adalah pilihan desain yang rasional.
- Kompatibilitas dengan sensor berbasis pembelajaran mesin Fusi: Radar yang dirancang untuk memasukkan data point-cloud mentah langsung ke dalam pipeline pembelajaran mesin — seperti FLR4+ milik Aptiv — cenderung berkontribusi lebih besar pada akurasi persepsi gabungan ketika dikombinasikan dengan kamera dan LiDAR. Dibandingkan dengan radar yang hanya menghasilkan hasil deteksi target sederhana, radar ini memberikan algoritma persepsi hilir volume informasi yang dapat digunakan secara signifikan berbeda.
Menghitung Bandwidth dan Kecepatan
Dalam lembar data radar FMCW, periksa bandwidth B dan waktu pengamatan, bukan hanya jangkauan maksimum. Resolusi jangkauan adalah
Dengan B=1\,\mathrm{GHz}, ini memberikan \Delta R\simeq0.15\,\mathrm{m} — angka ideal untuk memisahkan dua reflektor dalam arah yang sama dengan perbedaan jangkauan sekitar 15 cm. Pembingkaian, rasio sinyal terhadap derau, resolusi sudut, dan ukuran target juga penting, sehingga nomor katalog tidak sama dengan akurasi deteksi lapangan.
Kecepatan relatif berasal dari Frekuensi Doppler. Untuk panjang gelombang \lambda dan kecepatan relatif garis pandang v,
Pada 77 GHz, panjang gelombangnya sekitar 3,9 mm, sehingga v=20\,\mathrm{m/s} (72 km/jam) menghasilkan f_D\simeq10.3\,\mathrm{kHz}. Pada sudut miring, radar hanya melihat komponen garis pandang, sehingga sepeda yang menyeberangi jalur dapat terlihat seperti objek yang "lambat". Untuk keputusan ACC dan tabrakan, mengaitkan jarak, kecepatan, dan sudut dengan lintasan yang sama sama pentingnya dengan resolusi individual.
Apakah objek pada jarak yang sama selalu tidak dapat dibedakan oleh radar?
Sudut atau kecepatan relatif terkadang dapat memisahkannya.
Periksa resolusi di setiap dimensi dan kondisi target.Referensi
- Radar pencitraan 4D Continental ARS540 (Spesifikator Elektronik)
- Teknologi keselamatan omnidirectional Honda SENSING 360 (resmi Honda)
- Sensor radar Bosch (resmi Bosch Mobility)
- Pasar radar otomotif: Perbandingan strategi teknologi Bosch/Aptiv/Continental/Denso (LinkedIn)
- Platform radar resolusi tinggi Gen 8 Aptiv diadopsi oleh Volvo (liputan terkait)
- Robert Watson-Watt dan penemuan radar (Wikipedia Bahasa Inggris)
- [The Jaringan radar pertahanan udara Chain Home (Museum Radar Pertahanan Udara RAF)
- Penghapusan radar Tesla dan transisi ke Tesla Vision (Electrek)
- Radar "Phoenix" baru dikonfirmasi di kendaraan Tesla Hardware 4 (InsideEVs)
- Perubahan hubungan Tesla dengan radar (Edge AI dan Vision Alliance)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.