Contents — find the section you need
雷达(无线电探测和测距)是一种通过发射无线电波并接收目标反射波来测量距离、方位和相对速度的传感器。相对速度由反射波的频率偏移(多普勒效应)计算得出;距离则由无线电波的往返传播时间计算得出。汽车应用通常使用76-81GHz的毫米波频段,因此也被称为“毫米波雷达”。与利用光进行成像的摄像头和激光雷达不同,雷达利用无线电波进行成像——这正是它在雨、雾、雪、眩光和黑暗等光学传感器难以正常工作的恶劣环境下,依然能够相对可靠地运行的原因。这项技术起源于二战时期的防空系统,经过80多年的发展,其小型化和成本降低,如今已成为汽车行业的常用零部件。
 “链式家园”防空雷达塔(英国多佛斯温盖特)
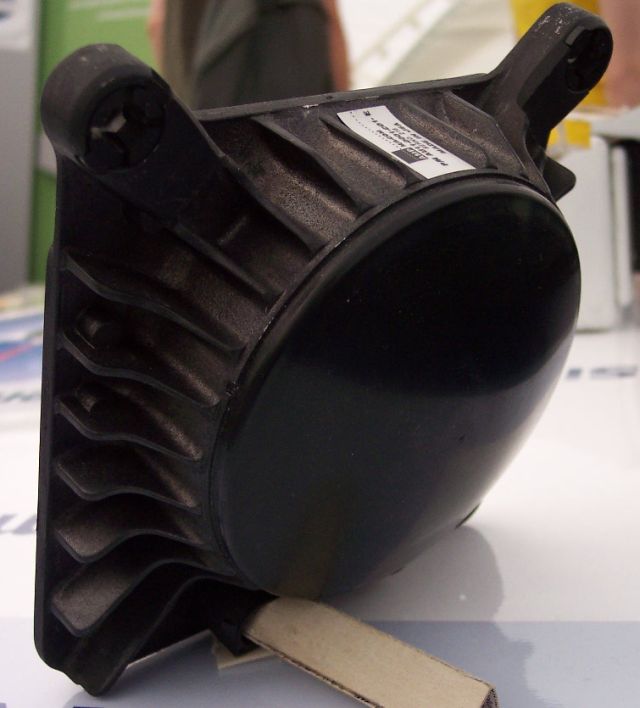 汽车毫米波雷达天线
图片:Chain 家园防空雷达塔(Jean-Etienne Minh-Duy Poirrier,CC BY-SA 2.0)/ Automotive 毫米波雷达天线 (Stahlkocher,CC BY-SA 3.0 / GFDL),Wikimedia Commons。)


原理:FMCW — 从拍频推导距离和速度
汽车毫米波雷达的主要方法是调频连续波(FMCW)。发射信号的频率随时间以恒定斜率线性扫描(“啁啾”);将接收到的反射信号与发射信号混合,产生“拍频”f_b——两者之差。
其中,B是啁啾带宽,T是啁啾扫描持续时间,c是光速,R是到目标的距离,v是相对速度,\lambda是无线电波长。右侧第一项源于反射波的往返延迟(与距离成正比);第二项源于多普勒频移分量(与相对速度成正比)。静止物体和运动物体的反射波分别表现为具有截然不同特征的拍频信号。通过发射连续的线性调频脉冲序列,并对每个产生的拍频信号进行快速傅里叶变换 (FFT),雷达可以分离并同时计算距离和相对速度。距离分辨率与线性调频脉冲带宽成反比,因此更宽的带宽意味着能够将两个距离很近的目标分辨为不同的物体。
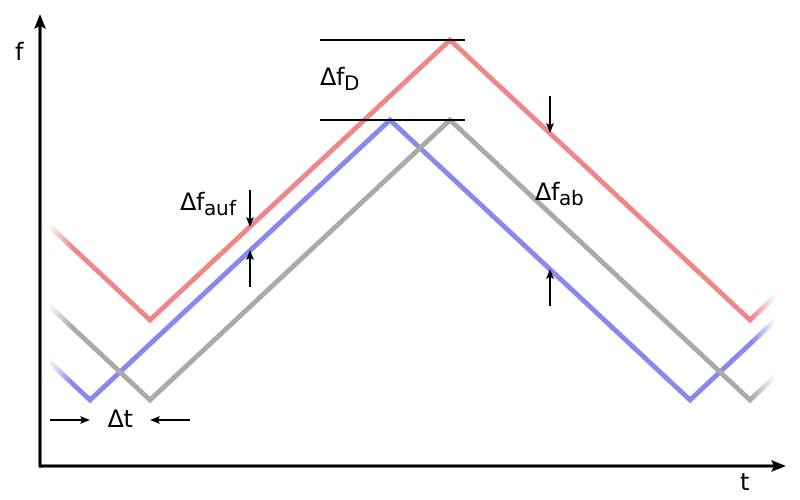
图片:Principle FMCW/多普勒雷达原理图 (Rainald62, CC BY-SA 3.0), Wikimedia Commons。蓝线为发射波,灰线为静止物体反射(仅存在时间延迟),红线为接近物体反射(存在时间延迟,且由于多普勒效应导致频率升高)。

原理:频段选择如何随应用而变化
汽车毫米波雷达主要工作在76-81GHz频段,但即使在该频段内,子频段的选择也取决于应用。76GHz频段适用于远距离监测,探测距离约为探测距离为100-200米,距离分辨率约为1-2米,视场角较窄,约为20度。这适用于需要在高速公路上提前探测前方远处车辆的应用,例如自适应巡航控制(ACC)和自动紧急制动。相比之下,更宽的77-81GHz频段具有足够高的分辨率,可以精细地分辨附近的车辆、行人和骑行者,因此可用于在十字路口并线或右转时区分多个附近的目标。最近出现的“4D成像雷达”是一种高分辨率雷达,它除了测量距离、方位角和相对速度(传统雷达已经测量这些参数)之外,还能测量仰角(垂直方向),从而能够处理路面颠簸和上方标志等垂直信息。
历史:从防空系统到汽车部件
雷达的实际应用起源可以追溯到第二次世界大战。1935年2月26日,英国物理学家罗伯特·沃森-瓦特首次证明,可以通过向飞机发射反射的无线电波来探测飞机。 ——这一发现奠定了英国本土防空网络“链式家园”(Chain Home)的基础。“链式家园”于1938年投入使用,是一个由固定雷达站组成的大型网络,工作在相对较低的22-50MHz频段;战争爆发时,该网络由18个雷达站组成,到战争结束时发展到53个。在1940年的不列颠空战中,这种早期预警能力被广泛认为是英国皇家空军在寡不敌众的情况下成功拦截德国空军来袭的关键因素。此后近80年间,其基本原理——发射无线电波,测量其反射——始终未变,但雷达本身已从庞大的固定天线塔缩小到几厘米宽的模块,可以安装在车辆保险杠内。
按规格比较主要产品
| 产品 | 制造商 | 类型 | 范围 | 视场角 (FOV) | 测量参数 |
|---|---|---|---|---|---|
| 大陆集团 ARS540 | 大陆集团 | 4D 成像雷达 | 300 米 | ±60° | 同时测量距离、方位角、仰角和相对速度 |
| 博世前/角雷达 | 博世 | 76-77GHz 和 77-81GHz 频段 | 300 米探测范围(高灵敏度可达 530 米) | 未公开 | 测量距离和相对速度(最高工作速度可达 210 公里/小时) |
| 博世高级雷达(第五代) | 博世 | 76-77GHz 和 77-81GHz 频段 | 300 米探测范围(高灵敏度可达 700 米) | 未公开 | 测量距离和相对速度(探测灵敏度比上一代提高 35%) |
| Aptiv FLR4+ | Aptiv | 成像雷达 | 300米 | 专为基于机器学习的传感器融合而设计 | 通过自动驾驶支持实现ADAS的高分辨率探测 |
| Arbe Phoenix(用于特斯拉HW4) | Arbe | 高分辨率(合成孔径)成像雷达 | 未公开 | 未公开 | 76-77GHz频段;将于2023年起重新应用于特斯拉车辆 |
大陆集团ARS540是一款4D成像雷达,能够以高分辨率捕获目标,包括老式雷达难以获取的高度信息。其300米的探测距离和±60°的宽广视场角巧妙地融合于一体,体现了其设计理念:用单个传感器即可覆盖远距离监控和广阔的周边区域。博世的前角雷达和高端雷达均支持76-77GHz和77-81GHz频段,并拥有相同的300米探测距离,但其灵敏度范围(即能够实现高灵敏度探测的距离)则扩展至雷达探测距离提升700米,这表明远距离小目标探测技术已经逐代进步。据报道,博世和安波福合计占据了全球汽车雷达市场约45-50%的份额,两家公司都提供涵盖短程、中程和远程以及4D成像雷达的全系列产品。安波福的FLR4+是一款基于机器学习传感器融合技术全新设计的成像雷达。2026年5月,沃尔沃宣布将从2028年起在其新车型上采用安波福的下一代高分辨率雷达平台“Gen 8”。
特斯拉放弃又重新启用的雷达
在自动驾驶公司中,特斯拉做出了一个真正不同寻常的决定。2021年5月,特斯拉从北美Model 3和Model Y车型中移除了雷达传感器,并宣布转向名为“特斯拉视觉”(Tesla Vision)的纯摄像头感知系统。首席执行官埃隆·马斯克从第一性原理出发,论证了……相互冲突的传感器输入会损害安全性,这促使特斯拉采取了一种明确的立场——追求仅使用摄像头的自动驾驶——这与行业惯例截然相反。这一决定令工程师、分析师、监管机构和消费者都感到惊讶,并引发了一场关于仅靠摄像头能否提供足够安全性的激烈辩论,包括通常依赖雷达进行的距离和速度估算。早期,这带来了一些实际的功能限制——自动转向的最高速度被限制,跟车距离也被增加。
但在2023年,特斯拉在其下一代自动驾驶计算机“硬件4”中改变了策略,重新为Model S和Model X引入了代号为“Phoenix”的雷达传感器。拆解分析证实,该雷达基于以色列公司Arbe的“Phoenix”高分辨率合成孔径雷达单元。在大约两年前放弃仅使用摄像头方案后,这一举动相当于承认雷达在恶劣天气下更可靠的测距和速度数据仍然必不可少——这确实是一个耐人寻味的转变。这是一个真实案例,业内巨头之一曾对“仅靠摄像头是否足够,还是应该融合雷达”这个问题给出了一个极端答案,但随后又收回了这一观点。
真实案例:本田 SENSING 360——五雷达覆盖全方位
本田的“Honda SENSING 360”系统就是一个结合多个雷达感知车辆周围环境的真实案例。它在车辆前部中央位置安装了一个远程毫米波雷达,在车辆的四个角各安装了一个中程毫米波雷达——总共五个雷达——并结合安装在前挡风玻璃上方的单个单目广角摄像头,实现了 360 度全方位感知。值得注意的是,该系统根据不同用途特意调整了每个雷达的特性:前方远程监控优先考虑探测距离而非视野范围,而侧方和后方近场监控则优先考虑广角视野。这是一个通过多单元布局来解决性能权衡的真实案例。 “远程监控”与“全方位覆盖”——仅靠单个雷达难以实现。
决定性能的参数
-
探测距离:对于需要提前探测前方远处车辆并留出充足减速余地的应用(例如高速公路自适应巡航控制系统),像 Continental ARS540 这样的远程雷达至关重要。
-
视场角 (FOV):与 Honda SENSING 360 将中程雷达部署在车辆侧面和后方类似,需要在十字路口并道或转弯时覆盖大范围周围区域的应用优先考虑的是宽视场角。由于单个雷达难以同时提供远程探测和宽视场角,因此组合多个雷达单元通常是更实际的解决方案。
-
距离分辨率和线性调频带宽:由于调频连续波 (FMCW) 的距离分辨率与线性调频带宽成反比,因此仅使用 76GHz 窄带且分辨率约为 1-2 米的配置很容易将多个近距离目标混淆。 ——例如,对于单个光斑,可以区分骑自行车的人和行人。需要精细目标识别的应用,例如并道辅助,可以受益于更宽的 77-81GHz 频段提供的更高分辨率。
-
是否采集高程数据:传统雷达仅传输水平信息,因此容易将路面凸起或高架标志和立交桥误判为“障碍物”。像 ARS540 这样的 4D 成像雷达能够直接测量高程,从而减少此类误检。
-
对恶劣天气和环境的鲁棒性:摄像头和激光雷达的性能在雨、雾、眩光和黑暗条件下会大幅下降,而雷达由于使用无线电波,因此能够保持相对可靠的运行。正如特斯拉拆除和重新安装雷达的案例所示,仅使用摄像头的系统在恶劣天气下存在真正的局限性,在经常出现恶劣天气或夜间行车频繁的地区,更多地依赖雷达是一种合理的设计选择。
-
与基于机器学习的传感器融合的兼容性:一种旨在为原始数据提供数据的雷达。将点云数据直接导入机器学习流程(例如 Aptiv 的 FLR4+)与相机和激光雷达结合使用时,往往能更有效地提高融合感知精度。与仅输出简单目标检测结果的雷达相比,它能为下游感知算法提供大量有效信息。
计算带宽和速度
在 FMCW 雷达数据表中,除了最大距离外,还应查看带宽 B 和观测时间。距离分辨率为
结合 B=1\,\mathrm{GHz},可得出 \Delta R\simeq0.15\,\mathrm{m}——这是区分同一方向上距离差约为 15 厘米的两个反射体的理想值。窗口化、信噪比、角分辨率和目标大小也很重要,因此目录编号并不等同于现场检测精度。
相对速度来自多普勒频率。对于波长 \lambda 和视线方向相对速度 v,
在 77GHz 频率下,波长约为 3.9mm,因此 v=20\,\mathrm{m/s} (72km/h) 对应的速度为 f_D\simeq10.3\,\mathrm{kHz}。在倾斜角度下,雷达只能探测到视线方向的相对速度,因此自行车横穿车道时,雷达会将其视为“慢速”物体。对于自适应巡航控制 (ACC) 和碰撞判定,将距离、速度和角度与同一轨迹关联起来,与各个分辨率同样重要。
雷达总是无法区分等距物体吗?
角度或相对速度有时可以区分它们。
检查各维度的分辨率和目标条件。
评论
请先登录。
暂无数据。