Contents — find the section you need
超声波传感器发射超声波脉冲——一种频率高于人耳听觉范围的高频声波——并通过测量脉冲反射返回所需的时间来计算目标距离。从原理上讲,它是激光雷达(LiDAR)的声学对应物:激光雷达测量光的往返时间,而超声波传感器测量声波的往返时间。其最常见的应用是在车辆的前后和边角处安装多个传感器,用于停车时的障碍物检测(例如停车传感器、间隙声呐)——但其原理可以追溯到对蝙蝠生物学的研究,而其实际应用则可以追溯到第一次世界大战期间的潜艇探测。
 福特Flex后泊车传感器
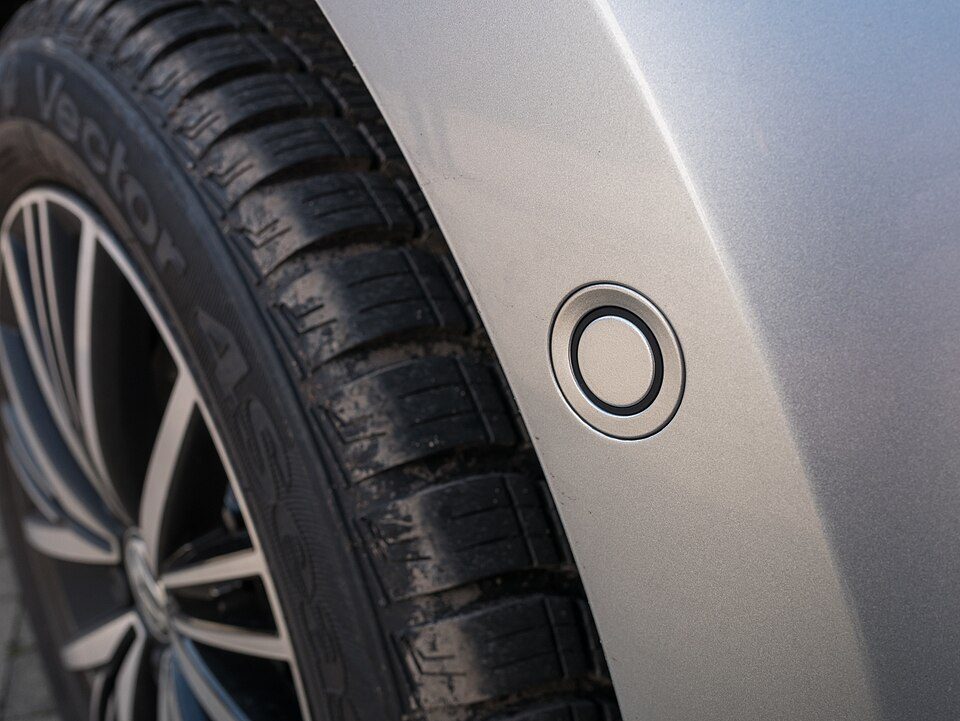 大众高尔夫VII侧泊车传感器
图片:Ford Flex后泊车传感器(Michael Sheehan,CC BY 2.0)/ VW 高尔夫VII侧泊车传感器(Basotxerri,CC BY-SA 4.0),Wikimedia Commons。


原理:飞行时间法测距,已校正声速的温度依赖性
超声波传感器振动压电元件以发射超声波脉冲,然后使用同一压电元件(或单独的接收元件)接收目标反射的超声波脉冲。目标距离 d 由飞行时间 t(发射脉冲和接收反射之间的时间间隔)和声速 v 计算得出。
除以 2 以考虑往返行程与激光雷达的飞行时间测距相同,但超声波传感器有一个独特的注意事项:声速 v 本身会随空气温度变化。干燥空气中的声速可近似表示为:
其中 T 为摄氏温度。由于声速会随着温度每变化 1°C 而大约变化 0.6 m/s,因此,对于工作温度范围较宽的产品(例如汽车应用中常见的 -40 至 85°C),如果在计算距离时不进行温度校正,则会累积不可忽略的测距误差。高精度超声波传感器利用内置温度传感器实时测量环境温度,并在计算距离之前使用该公式校正声速。

图片:Principle 蝙蝠回声定位示意图(Marek M,基于 Shung、José Augusto、Rugby471 和 JASC 的 WebDraw 的原图,CC BY-SA 3.0),Wikimedia Commons。发射的声波 (E) 从猎物 (B) 处反射为 R,该反射的往返时间即为距离 (d)——其原理与工程超声波传感器的飞行时间测距基本相同。

特性:有效对抗光学传感器难以探测的目标
超声波传感器的最大优势在于,它能够可靠地探测到那些令光学传感器(摄像头、激光雷达)头疼的目标。例如,一块透明玻璃很难被超声波探测到。光学传感器可以探测到声音,但声音在玻璃上反射良好,因此超声波传感器可以轻松探测到它。同样,黑色物体会吸收光线,难以被摄像头识别,但对超声波反射却没有任何影响。夜间或雾中稳定运行是它与雷达的另一个共同优势。另一方面,它的有效探测范围较短——几十厘米到几米——因此不适合探测快速移动的物体或远处的障碍物。鉴于其“短距离专家、全天候、对玻璃和黑色物体具有很强的抵抗力”的特性,超声波传感器很少能取代其他传感器;它通常扮演着辅助角色,专门用于近距离探测。
历史:从蝙蝠生物学研究到第一次世界大战声呐
令人惊讶的是,超声波回声定位的原理并非由工程师发现,而是由研究蝙蝠的生物学家发现的。1794年,意大利生物学家拉扎罗·斯帕兰扎尼证明,蒙住眼睛的蝙蝠仍然可以在飞行中避开障碍物,而无需依赖视觉——这被认为是第一个科学发现。蝙蝠的回声定位能力。1876年,英国科学家弗朗西斯·高尔顿发明了可调节超声波发生器“高尔顿哨”,他用它来研究人类和其他动物可听见的频率范围。
讽刺的是,这项技术最终应用于工程领域的契机却源于1912年泰坦尼克号的沉没。泰坦尼克号与冰山相撞沉没几个月后,英国科学家路易斯·理查森申请了一项专利,申请的是一种利用声波探测水下冰山的装置。随后,第一次世界大战爆发,法国物理学家保罗·朗之万与俄国工程师康斯坦丁·奇洛夫斯基合作,于1915年至1918年间研发出一种利用压电石英晶体发射和接收超声波脉冲的装置,用于探测1300米范围内的水下潜艇。这是世界上第一个实用的主动声呐——讽刺的是,这项人工模拟蝙蝠回声定位的技术最终成为了一项用于探测敌方目标的军事技术。潜艇。这项技术后来又被应用于深海探测和医疗超声诊断。
主要产品规格对比
| 产品 | 应用 | 物体检测 | 测量范围(最小值-最大值) | 频率 |
|---|---|---|---|---|
| 博世超声波传感器 6.0 代 | 汽车(泊车辅助) | 6 厘米 | 15 厘米-2.5 米 | 43-60 千赫兹(可变) |
| 博世超声波传感器 6.1 代 | 汽车(泊车辅助) | 6 厘米 | 15 厘米-4.5 米 | 43-60 千赫兹(可变) |
| 博世超声波传感器 6.5 代 | 汽车(泊车辅助、自动泊车) | 3 厘米 | 15 厘米-5.5 米 | 43-60 千赫兹(可变) |
| 村田 MA40S4S/MA40S4R | 机器人、工业 | — | 20厘米-4米 | 40kHz固定频率,80°指向性 |
| MaxBotix LV-MaxSonar-EZ1 (MB1010) | 机器人、人体检测 | 几乎无盲区(可检测与传感器表面接触的物体) | 15厘米-6.45米 | 42kHz,20Hz读取频率 |
博世第六代超声波传感器不仅用于停车或转向时的障碍物检测,还可作为自动刹车和自动泊车功能的传感基础。历代产品中,最大测量范围从2.5米(第六代)增长到4.5米(第六代)再到5.5米(第六代),而物体存在检测(即在极近距离感知物体存在的能力)的灵敏度则从6厘米降低到3厘米,这体现了博世的设计理念,即根据应用场景区分不同特性,而非一味追求整体性能的提升。最小测量范围每一代产品的检测距离都固定在 15 厘米——任何更近的距离都构成固有的检测极限,即“盲区”。博世为多家汽车制造商提供该系列产品,包括宝马、通用、戴姆勒、大众、本田、马自达和斯巴鲁。
在汽车领域之外,日本村田制作所销售的固定频率 40kHz 的 MA40S4S(发射器)/ MA40S4R(接收器)组合已成为机器人和工业传感领域的标配。其 80 度指向性和 20 厘米至 4 米的检测范围,是通用超声波传感器的标准规格,广泛应用于从 Arduino/Raspberry Pi 爱好者机器人到工业设备的各种场景。美国 MaxBotix 公司的 LV-MaxSonar-EZ1 (MB1010) 则以“几乎没有盲区”为卖点,即使目标紧贴传感器表面也能被检测到。这一特性使其成为需要紧贴墙壁工作的机器人的理想接近传感器。障碍物。
一个实际案例:丰田智能间隙声呐 (ICS)——八个传感器防止误踩油门
丰田的“智能间隙声呐”(ICS) 就是一个结合多个超声波传感器的实际案例。它在车辆前后各使用四个超声波传感器——总共八个——来检测周围的障碍物,并在驾驶员低速行驶时误踩油门而非刹车时触发碰撞缓解制动。2014 年 11 月,丰田宣布了一项改进,从 2015 款 Alphard、Vellfire 以及后来的 Prius 开始,传感器数量和检测范围都得到了增加,同时控制软件也得到了改进。根据丰田对 2015 年 1 月至 2016 年 6 月期间发生的事故进行的调查,配备 ICS 的车辆误踩油门事故减少了约 70%,倒车相关事故减少了约 40%。由于 ICS 使用声波,因此它能够可靠地检测玻璃表面——例如前墙。便利店的导航——这正是该应用案例成功的关键所在。
蝙蝠能为下一代微型机器人导航带来哪些启示
受蝙蝠回声定位启发的研究在一百多年后的今天依然活跃。一篇发表于 arXiv 的论文《Saranga:用于掌上型微型飞行机器人视觉劣化环境下导航的毫瓦级超声波》(Saranga: mAliWatt Ultrasound for Navigation in Visually Degraded Environments on Palm-Sized Aerial Robots)于 2026 年左右发布,提出了一种仅需几毫瓦功率的超声波导航系统,用于掌上型微型飞行机器人。该研究的动机源于一个观察:主流传感器——摄像头、事件相机、雷达、激光雷达——在“视觉劣化环境”(例如阳光直射、黑暗、雪、玻璃、雾、尘)中都会性能下降。相比之下,基于声音的导航即使在这些条件下也能正常工作。与之相关的是,一项名为《BatDeck》的研究(发表于 2024 年左右)报告了一种用于纳米无人机的超低功耗避障方法,该方法仅使用一个前向超声波传感器,并且无需任何关于目标的信息。通过随机转向来避开障碍物,这幅画面令人惊叹:在摄像头和激光雷达主导的机器人时代,蝙蝠使用了数千万年的经典回声定位原理正被重新评估,以应对现代技术面临的诸多限制——功率预算和对恶劣环境的适应性。
一个更贴近生活的例子:家用扫地机器人有时也使用超声波作为其“悬崖检测”(防跌落)传感器。许多产品使用红外或位置敏感探测器(PSD)传感器,但基于超声波的传感器也能起到检测楼梯边缘等落差的作用,防止机器人跌落。这很好地说明了超声波传感技术“短距离、低成本、全天候”的特性如何广泛应用于各种消费电子产品——从汽车泊车辅助到家用机器人的安全机制。
决定性能的参数
-
测量范围(最大距离):与博世 Gen 6.0-6.5 系列一样,测量范围几米的测量范围足以满足基本的泊车辅助需求,但如果传感器要作为自动泊车或自动刹车的基础,则更长的测量范围就显得更有优势。各代产品最大测量范围的稳步增长正是反映了这一需求。
-
物体存在检测(超近距离感应)和盲区:在需要精确检测目标的场景中——例如倒车进入狭窄空间的最后阶段——更小的盲区值(例如博世第六代半的3厘米)就具有优势。一些产品,例如MaxBotix LV-MaxSonar-EZ1,宣称“几乎没有盲区”,这对于机器人紧贴墙壁等应用来说至关重要。
-
是否应用温度校正:由于声速会随气温变化(大约每摄氏度变化0.6米/秒),产品是否使用内置温度传感器进行温度校正会直接影响在宽温度范围内运行的设备(尤其是户外和汽车应用)的测距精度。
-
抗透明物体的能力 **以及黑色物体:对于必须可靠检测光学传感器难以识别的目标(例如玻璃墙、黑色保险杠)的应用,超声波传感器可能是唯一可行的选择。丰田ICS能够可靠地识别便利店墙壁等玻璃表面,正是得益于这一特性。
-
传感器数量和位置:与丰田ICS前后分布的八个传感器一样,要覆盖车辆的整个周界,需要组合多个传感器,而不是依赖单个传感器。更多的传感器可以减少盲区,但会增加成本和布线复杂性。
-
功耗:正如Saranga和BatDeck等研究表明,对于电池容量有限的纳米无人机和小型机器人而言,超声波传感器自身的功耗(毫瓦级)比摄像头或激光雷达更具优势。
-
有效范围短的限制:由于超声波传感器的有效范围最大只有几米,因此它从根本上来说不适合远距离应用,例如高速行驶时的前方监控。通常的做法是将其专门用于……近距离障碍物探测在低速情况下作用有限,需与雷达和摄像头配合使用。
数值检查温度和波束宽度
如果测得的飞行时间 t 为 10 毫秒,则 20°C 的干燥空气具有 v=331.3+0.606\times20=343.4\,\mathrm{m/s},由此得出
使用 0°C 时的声速 331.3\,\mathrm{m/s},相同时间内测得的距离为 1.657 米,相差约 6.0 厘米。对于暴露于早晚温度波动的室外传感器,或位于发动机舱附近的传感器,忽略温度补偿可能会产生比标称距离分辨率更大的误差。
另一个容易被忽略的细节是,声场是扇形的,而不是点射线。对于标称波束宽度 \phi 和目标距离 d,横向扩散的一个有效估计值为
在 d=2\,\mathrm{m} 和 \phi=20^\circ 处,结果为 w\simeq0.73\,\mathrm{m}。因此,传感器报告的是光束内某处反射最强的表面,而不是一个唯一标识的点。保险杠曲率、路面状况以及相邻传感器的串扰都应纳入位置测试。
图 — 超声波以波束而非点状传播。图中扇形图已简化,便于教学;实际指向性取决于频率、外壳和反射面。
没有超声波回声就意味着前方没有空隙吗?
倾斜的表面可能会改变声波的方向,或者吸声材料可能会削弱声波。
未检测到并不代表没有障碍物。
评论
请先登录。
暂无数据。