Contents — find the section you need
अल्ट्रासोनिक सेंसर एक अल्ट्रासोनिक पल्स उत्सर्जित करता है — जो मानव श्रवण क्षमता से ऊपर की उच्च आवृत्ति वाली ध्वनि तरंग होती है — और पल्स के परावर्तन द्वारा वापस लौटने में लगने वाले समय के आधार पर लक्ष्य की दूरी की गणना करता है। सिद्धांत रूप में, यह लिडार का ध्वनिक समकक्ष है: जहां लिडार प्रकाश के आने-जाने के समय को मापता है, वहीं अल्ट्रासोनिक सेंसर ध्वनि के आने-जाने के समय को मापता है। इसका सबसे आम अनुप्रयोग पार्किंग के दौरान बाधाओं का पता लगाने के लिए वाहन के आगे, पीछे और कोनों पर कई इकाइयों को लगाना है (पार्किंग सेंसर, क्लीयरेंस सोनार) — लेकिन इसका सिद्धांत चमगादड़ के जीव विज्ञान पर किए गए शोध से जुड़ा है, और इसका व्यावहारिक उद्भव प्रथम विश्व युद्ध में पनडुब्बियों का पता लगाने से हुआ है।
 Ford Flex का पिछला पार्किंग सेंसर
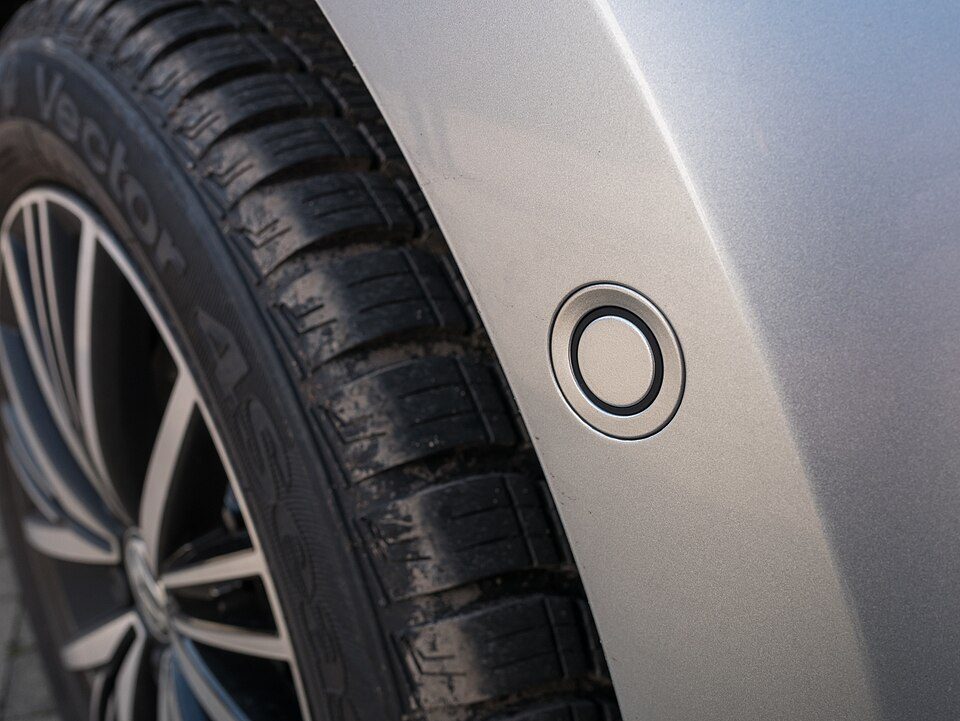 VW Golf VII का साइड पार्किंग सेंसर
चित्र: Ford Flex का पिछला पार्किंग सेंसर (माइकल शीहान, CC BY 2.0) / VW Golf VII का साइड पार्किंग सेंसर (Basotxerri, CC BY-SA 4.0), Wikimedia Commons.


सिद्धांत: समय-आधारित मापन, ध्वनि की गति की तापमान निर्भरता के लिए संशोधित
एक अल्ट्रासोनिक सेंसर एक पीजोइलेक्ट्रिक तत्व को कंपन करके अल्ट्रासोनिक पल्स उत्सर्जित करता है, फिर उसी पीजोइलेक्ट्रिक तत्व (या एक अलग रिसीविंग तत्व) का उपयोग करके लक्ष्य से परावर्तन को ग्रहण करता है। लक्ष्य तक की दूरी d की गणना समय-आधारित मापन t (पल्स उत्सर्जित करने और उसके परावर्तन को प्राप्त करने के बीच का अंतराल) और ध्वनि की गति v से की जाती है।
आने-जाने की दूरी को ध्यान में रखते हुए दो से भाग देना LiDAR के समय-आधारित मापन के समान है, लेकिन अल्ट्रासोनिक सेंसर में एक विशिष्ट बात ध्यान देने योग्य है: ध्वनि की गति v स्वयं वायु तापमान के साथ बदलती है। शुष्क हवा में ध्वनि की गति का अनुमान निम्न सूत्र से लगाया जा सकता है:
जहाँ T सेल्सियस में हवा का तापमान है। क्योंकि तापमान में प्रत्येक 1°C परिवर्तन के लिए ध्वनि की गति लगभग 0.6 मीटर/सेकंड बदल जाती है, इसलिए एक उत्पाद जो तापमान की एक विस्तृत श्रृंखला में काम करता है — जैसे -40 से 85°C, जैसा कि ऑटोमोटिव अनुप्रयोगों में आम है — यदि तापमान सुधार के बिना दूरी की गणना करता है तो उसमें काफी त्रुटि आ जाएगी। उच्च परिशुद्धता वाले अल्ट्रासोनिक सेंसर एक अंतर्निर्मित तापमान सेंसर का उपयोग करके वास्तविक समय में परिवेश के तापमान को मापते हैं और दूरी की गणना करने से पहले इस सूत्र से ध्वनि की गति को ठीक करते हैं।
![चमगादड़ की इकोलोकेशन का सिद्धांत आरेख।] A चमगादड़ है, E उत्सर्जित तरंग है, B वह शिकार है जो R (परावर्तित तरंग) लौटाता है, और d दूरी है। (/uploads/sensors/ultrasonic-bat-echolocation-diagram.svg)
चित्र: चमगादड़ की इकोलोकेशन का आरेख (मारेक एम, शुंग, जोस ऑगस्टो, रग्बी471 और JASC के वेबड्रॉ के मूल चित्रों पर आधारित, CC BY-SA 3.0), विकिमीडिया कॉमन्स। एक उत्सर्जित ध्वनि तरंग (E) शिकार (B) से R के रूप में परावर्तित होती है, और उस परावर्तन का कुल समय दूरी (d) देता है — यह सिद्धांत मूल रूप से एक इंजीनियर अल्ट्रासोनिक सेंसर के टाइम-ऑफ-फ्लाइट रेंजिंग के समान है।
विशेषताएँ: ठीक उन्हीं लक्ष्यों के विरुद्ध मजबूत जो ऑप्टिकल सेंसर को विफल कर देते हैं
अल्ट्रासोनिक सेंसर की सबसे बड़ी ताकत यह है कि यह उन लक्ष्यों का विश्वसनीय रूप से पता लगा सकता है जो ऑप्टिकल सेंसर (कैमरा, लिडार) के लिए सबसे बड़ी समस्या पैदा करते हैं। पारदर्शी कांच के एक टुकड़े को ऑप्टिकल सेंसर द्वारा पहचानना मुश्किल होता है, लेकिन ध्वनि कांच से आसानी से परावर्तित हो जाती है, इसलिए अल्ट्रासोनिक सेंसर इसे बिना किसी समस्या के पकड़ लेता है। इसी तरह, एक काली वस्तु जो प्रकाश को अवशोषित करती है और जिसे कैमरा पहचान नहीं पाता, अल्ट्रासोनिक परावर्तन पर कोई प्रभाव नहीं डालती। रात में या कोहरे में स्थिर संचालन इसकी एक और खूबी है जो रडार के साथ साझा करती है। दूसरी ओर, इसकी प्रभावी सीमा कम है - कुछ सेंटीमीटर से लेकर कुछ मीटर तक - जिससे यह तेज गति से चलने वाली वस्तुओं या दूर की बाधाओं का पता लगाने के लिए अनुपयुक्त हो जाता है। इस "कम दूरी का विशेषज्ञ, हर मौसम में काम करने वाला, कांच और काली वस्तुओं के प्रति प्रतिरोधी" विशेषता को देखते हुए, अल्ट्रासोनिक सेंसर शायद ही कभी अन्य सेंसरों का विकल्प बनता है; यह अक्सर निकट दूरी की पहचान के लिए विशेष रूप से एक पूरक भूमिका निभाता है।
इतिहास: चमगादड़ जीव विज्ञान अनुसंधान से प्रथम विश्व युद्ध के सोनार तक
आश्चर्यजनक रूप से, अल्ट्रासोनिक इकोलोकेशन के सिद्धांत की खोज इंजीनियरों ने नहीं बल्कि चमगादड़ों का अध्ययन करने वाले जीवविज्ञानियों ने की थी। 1794 में, इतालवी जीवविज्ञानी लाज़ारो स्पैलान्ज़ानी ने प्रदर्शित किया कि आंखों पर पट्टी बांधे हुए चमगादड़ भी उड़ान के दौरान बाधाओं से बच सकते हैं। दृष्टि पर आधारित - इसे चमगादड़ों की इकोलोकेशन क्षमता की पहली वैज्ञानिक खोज माना जाता है। 1876 में, ब्रिटिश वैज्ञानिक फ्रांसिस गैल्टन ने समायोज्य अल्ट्रासोनिक उत्पन्न करने वाली "गैल्टन सीटी" का आविष्कार किया, जिसका उपयोग उन्होंने मनुष्यों और अन्य जानवरों द्वारा श्रव्य आवृत्तियों की सीमा का अध्ययन करने के लिए किया।
विडंबना यह है कि इसके इंजीनियरिंग अनुप्रयोग का कारण 1912 में टाइटैनिक का डूबना था। हिमखंड से टकराने के बाद टाइटैनिक के डूबने के कुछ महीनों बाद, ब्रिटिश वैज्ञानिक लुईस रिचर्डसन ने ध्वनि तरंगों का उपयोग करके पानी के नीचे के हिमखंडों का पता लगाने वाले उपकरण के लिए पेटेंट दायर किया। फिर, प्रथम विश्व युद्ध शुरू होने के बाद, फ्रांसीसी भौतिक विज्ञानी पॉल लैंगविन ने रूसी इंजीनियर कॉन्स्टेंटिन चिलोव्स्की के साथ मिलकर 1915 और 1918 के बीच एक ऐसा उपकरण विकसित किया, जो अल्ट्रासोनिक स्पंदनों को प्रेषित और प्राप्त करने के लिए पीजोइलेक्ट्रिक क्वार्ट्ज क्रिस्टल का उपयोग करता था और 1,300 मीटर तक की दूरी पर डूबी हुई पनडुब्बियों का पता लगाता था। यह दुनिया का पहला व्यावहारिक सक्रिय सोनार था - जिसका अर्थ है कि कृत्रिम रूप से चमगादड़ इकोलोकेशन को पुन: उत्पन्न करने की तकनीक अस्तित्व में आई। विडंबना यह है कि इस तकनीक का उपयोग अंततः दुश्मन की पनडुब्बियों का पता लगाने के लिए एक सैन्य तकनीक के रूप में किया जाने लगा। बाद में इस तकनीक का उपयोग गहराई मापन और चिकित्सा अल्ट्रासाउंड निदान में भी होने लगा।
प्रमुख उत्पादों की विशिष्टताओं की तुलना
| उत्पाद | अनुप्रयोग | वस्तु उपस्थिति का पता लगाना | मापन सीमा (न्यूनतम-अधिकतम) | आवृत्ति | | बॉश अल्ट्रासोनिक सेंसर जेन 6.0 | ऑटोमोटिव (पार्किंग सहायता) | 6 सेमी | 15 सेमी-2.5 मीटर | 43-60 किलोहर्ट्ज़ (परिवर्तनीय) |
बॉश अल्ट्रासोनिक सेंसर जेन 6.1 | ऑटोमोटिव (पार्किंग सहायता) | 6 सेमी | 15 सेमी-4.5 मीटर | 43-60 किलोहर्ट्ज़ (परिवर्तनीय) |
बॉश अल्ट्रासोनिक सेंसर जेन 6.5 | ऑटोमोटिव (पार्किंग सहायता, स्वचालित पार्किंग) | 3 सेमी | 15 सेमी-5.5 मीटर | 43-60 किलोहर्ट्ज़ (परिवर्तनीय) |
मुराता MA40S4S/MA40S4R | रोबोटिक्स, औद्योगिक | — | 20 सेमी-4 मीटर | 40 किलोहर्ट्ज़ स्थिर, 80° दिशात्मकता |
मैक्सबोटिक्स LV-मैक्ससोनार-EZ1 (MB1010) | रोबोटिक्स, मानव पहचान | लगभग कोई डेड ज़ोन नहीं (सेंसर के सतह तक और उससे सटे ऑब्जेक्ट्स का पता लगाता है) | 15 सेमी-6.45 मीटर | 42 किलोहर्ट्ज़, 20 Hz रीड रेट |
बॉश की छठी पीढ़ी के अल्ट्रासोनिक सेंसर न केवल पार्किंग या पैंतरेबाज़ी के दौरान बाधाओं का पता लगाने के लिए बेचे जाते हैं, बल्कि स्वचालित ब्रेकिंग और स्वचालित पार्किंग सुविधाओं के लिए आधार सेंसर के रूप में भी उपयोग किए जाते हैं। पीढ़ियों के साथ, अधिकतम माप सीमा 2.5 मीटर (Gen 6.0) से बढ़कर 4.5 मीटर (Gen 6.1) और फिर 5.5 मीटर (Gen 6.5) हो गई है, जबकि ऑब्जेक्ट-प्रेजेंस डिटेक्शन — बहुत नज़दीकी दूरी पर किसी ऑब्जेक्ट की उपस्थिति का पता लगाने की क्षमता — इसके विपरीत, 6 सेमी से कम होकर 3 सेमी, जो इस डिज़ाइन के उद्देश्य को दर्शाता है कि विशेषताओं को अनुप्रयोग के आधार पर अलग किया जाए, न कि केवल सभी मॉडलों में बेहतर प्रदर्शन की तलाश की जाए। न्यूनतम मापन सीमा प्रत्येक पीढ़ी में 15 सेमी पर स्थिर रहती है - इससे कम दूरी पर कोई भी माप एक अंतर्निहित पहचान सीमा, एक "डेड ज़ोन" बन जाता है। बॉश इस उत्पाद श्रृंखला की आपूर्ति बीएमडब्ल्यू, जीएम, डेमलर, वोक्सवैगन, होंडा, माज़दा और सुबारू सहित कई ऑटोमोबाइल निर्माताओं को करता है।
ऑटोमोबाइल क्षेत्र से बाहर, जापान की मुराता कंपनी 40kHz पर स्थिर MA40S4S (ट्रांसमीटर) / MA40S4R (रिसीवर) का जोड़ा बेचती है, जो रोबोटिक्स और औद्योगिक संवेदन में एक प्रमुख उपकरण बन गया है। इसकी 80-डिग्री दिशात्मकता और 20 सेमी-4 मीटर की पहचान सीमा, Arduino/Raspberry Pi हॉबी रोबोट से लेकर औद्योगिक उपकरणों तक, हर जगह उपयोग किए जाने वाले सामान्य-उद्देश्यीय अल्ट्रासोनिक सेंसर के मानक विनिर्देशों के लिए एक आधार रेखा है। अमेरिका स्थित मैक्सबोटिक्स का LV-MaxSonar-EZ1 (MB1010) खुद को "प्रभावी रूप से कोई डेड ज़ोन नहीं" वाला उत्पाद बताता है, जो किसी लक्ष्य को इससे भी कम दूरी पर भी पहचान सकता है। सेंसर के बिल्कुल सामने। यह विशेषता इसे उन रोबोटों के लिए एक उपयोगी प्रॉक्सिमिटी सेंसर बनाती है जिन्हें दीवार या किसी बाधा के बिल्कुल पास काम करने की आवश्यकता होती है।
एक वास्तविक उदाहरण: टोयोटा का इंटेलिजेंट क्लीयरेंस सोनार (ICS) — पेडल के गलत इस्तेमाल को रोकने के लिए आठ सेंसर
कई अल्ट्रासोनिक सेंसरों के संयोजन का एक वास्तविक उदाहरण टोयोटा का "इंटेलिजेंट क्लीयरेंस सोनार" (ICS) है। यह आगे और पीछे चार-चार अल्ट्रासोनिक सेंसरों का उपयोग करता है — कुल आठ — आसपास की बाधाओं का पता लगाने के लिए, और जब चालक कम गति पर ब्रेक के बजाय गलती से एक्सीलरेटर दबा देता है, तो टक्कर को रोकने के लिए ब्रेकिंग शुरू कर देता है। नवंबर 2014 में एक सुधार की घोषणा की गई थी, और 2015 के अल्फार्ड, वेलफायर और बाद में प्रियस से शुरू होकर, नियंत्रण सॉफ्टवेयर में सुधार के साथ-साथ सेंसरों की संख्या और पता लगाने की सीमा दोनों को बढ़ाया गया था। जनवरी 2015 और जून 2016 के बीच हुई दुर्घटनाओं के टोयोटा सर्वेक्षण के अनुसार, ICS से लैस वाहनों में पेडल के गलत इस्तेमाल से होने वाली दुर्घटनाओं में लगभग 70% की कमी देखी गई। रिवर्सिंग से संबंधित दुर्घटनाओं में लगभग 40% की कमी आती है। ध्वनि तरंगों का उपयोग करने के कारण, आईसीएस की कांच की सतह - जैसे कि किसी सुविधा स्टोर की सामने की दीवार - का विश्वसनीय रूप से पता लगाने की क्षमता ही इस उपयोग को कारगर बनाती है।
अगली पीढ़ी के माइक्रो-रोबोट नेविगेशन को चमगादड़ क्या सिखा सकते हैं
चमगादड़ की इकोलोकेशन से प्रेरित शोध एक सदी से भी अधिक समय बाद भी सक्रिय है। लगभग 2026 में प्रकाशित एक arXiv पेपर, "सारंगा: हथेली के आकार के हवाई रोबोटों पर दृष्टिहीन वातावरण में नेविगेशन के लिए मिलीवाट अल्ट्रासाउंड," हथेली के आकार के माइक्रो हवाई रोबोटों के लिए केवल कुछ मिलीवाट बिजली की खपत करने वाली एक अल्ट्रासोनिक नेविगेशन प्रणाली का प्रस्ताव करता है। यह इस अवलोकन से प्रेरित है कि मुख्यधारा के सेंसर - कैमरे, इवेंट कैमरे, रडार, लिडार - सभी "दृष्टिहीन वातावरण" में खराब हो जाते हैं: सीधी धूप, अंधेरा, बर्फ, कांच, कोहरा, धूल। इसके विपरीत, ध्वनि-आधारित नेविगेशन ठीक इन्हीं परिस्थितियों में काम करता रहता है। इसी से संबंधित एक अध्ययन, "बैटडेक," लगभग प्रकाशित हुआ। 2024 में प्रकाशित एक रिपोर्ट में नैनो-ड्रोन के लिए एक अति-निम्न-शक्ति वाली बाधा-बचाव तकनीक का वर्णन किया गया है, जो केवल एक आगे की ओर लगे अल्ट्रासोनिक सेंसर का उपयोग करती है और बाधा की दिशा के बारे में कोई जानकारी न होने के कारण, यादृच्छिक मोड़ के माध्यम से उससे बच निकलती है। यह एक अद्भुत उदाहरण है: कैमरों और लिडार से संचालित रोबोटिक्स के युग में, चमगादड़ों द्वारा लाखों वर्षों से उपयोग किए जा रहे इकोलोकेशन के पारंपरिक सिद्धांत का पुनर्मूल्यांकन किया जा रहा है, ताकि बिजली की बचत और प्रतिकूल वातावरण में मजबूती जैसी आधुनिक चुनौतियों का समाधान मिल सके।
एक और आम उदाहरण: घरेलू रोबोट वैक्यूम क्लीनर कभी-कभी अपने "चट्टान का पता लगाने" (गिरने से बचाव) सेंसर के लिए अल्ट्रासाउंड का उपयोग करते हैं। कई उत्पाद इसके बजाय इन्फ्रारेड या पीएसडी (स्थिति-संवेदनशील डिटेक्टर) सेंसर का उपयोग करते हैं, लेकिन अल्ट्रासोनिक-आधारित वेरिएंट रोबोट को गिरने से बचाने के लिए सीढ़ी के किनारे जैसी किसी भी ढलान का पता लगाने का काम भी करते हैं। यह इस बात का अच्छा उदाहरण है कि कैसे अल्ट्रासोनिक संवेदन की "कम दूरी, कम लागत, हर मौसम में काम करने की क्षमता" उपभोक्ता उपकरणों की एक विस्तृत श्रृंखला में फैल गई है - ऑटोमोबाइल पार्किंग सहायता से लेकर घरेलू रोबोटों के सुरक्षा तंत्र।
प्रदर्शन निर्धारित करने वाले पैरामीटर
- मापन सीमा (अधिकतम दूरी): बॉश जेन 6.0-6.5 श्रृंखला की तरह, बुनियादी पार्किंग सहायता के लिए कुछ मीटर की सीमा पर्याप्त है, लेकिन जब सेंसर को स्वचालित पार्किंग या स्वचालित ब्रेकिंग के आधार के रूप में उपयोग किया जाना हो, तो लंबी सीमा फायदेमंद हो जाती है। पीढ़ियों के साथ अधिकतम मापन सीमा में लगातार वृद्धि इसी आवश्यकता को दर्शाती है।
- वस्तु की उपस्थिति का पता लगाना (बहुत निकट-सीमा संवेदन) और डेड ज़ोन: उन स्थितियों में जहां लक्ष्य के ठीक सामने सटीक पहचान की आवश्यकता होती है - उदाहरण के लिए, किसी तंग जगह में पीछे की ओर जाने का अंतिम चरण - यहां एक छोटा मान (बॉश जेन 6.5 पर 3 सेमी) एक लाभ है। मैक्सबोटिक्स LV-MaxSonar-EZ1 जैसे कुछ उत्पाद "प्रभावी रूप से कोई डेड ज़ोन नहीं" होने का दावा करते हैं, जो किसी रोबोट के दीवार के ठीक सामने आने जैसे अनुप्रयोगों के लिए एक निर्णायक विशेषता बन जाती है।
- क्या तापमान सुधार लागू किया गया है: क्योंकि ध्वनि की गति हवा के तापमान के साथ बदलती है। (लगभग 0.6 मीटर/सेकंड प्रति डिग्री सेल्सियस), किसी उत्पाद में अंतर्निहित तापमान सेंसर का उपयोग करके इस त्रुटि को ठीक किया जाता है या नहीं, इसका व्यापक तापमान सीमा में काम करने वाली किसी भी चीज़ की माप सटीकता पर सीधा प्रभाव पड़ता है — विशेष रूप से बाहरी और ऑटोमोटिव अनुप्रयोगों में।
- पारदर्शी और काली वस्तुओं के प्रति मज़बूती: ऐसे अनुप्रयोगों के लिए जिन्हें ऑप्टिकल सेंसर द्वारा विफल किए जाने वाले लक्ष्यों का विश्वसनीय रूप से पता लगाना आवश्यक है — जैसे कांच की दीवार, काला बम्पर — एक अल्ट्रासोनिक सेंसर ही एकमात्र व्यावहारिक विकल्प हो सकता है। टोयोटा आईसीएस की किसी सुविधा स्टोर की दीवार जैसी कांच की सतह का विश्वसनीय रूप से पता लगाने की क्षमता सीधे इसी विशेषता से आती है।
- सेंसर की संख्या और स्थान: टोयोटा आईसीएस के आगे और पीछे विभाजित आठ सेंसरों की तरह, वाहन की पूरी परिधि को कवर करने के लिए एक सेंसर पर निर्भर रहने के बजाय कई सेंसरों को संयोजित करना आवश्यक है। अधिक सेंसर ब्लाइंड स्पॉट को कम करते हैं, लेकिन लागत और वायरिंग की जटिलता के साथ समझौता करना पड़ता है।
- बिजली की खपत: जैसा कि सारंगा और बैटडेक जैसे शोध दर्शाते हैं, बैटरी-सीमित नैनो-ड्रोन और छोटे रोबोटों के लिए, एक अल्ट्रासोनिक सेंसर की स्वयं की बिजली खपत (मिलीवाट के क्रम में) एक बड़ा लाभ हो सकती है। कैमरों या लिडार की तुलना में
- कम प्रभावी रेंज की बाधा: चूंकि अल्ट्रासोनिक सेंसर की प्रभावी रेंज कुछ मीटर तक ही सीमित होती है, इसलिए यह राजमार्ग की गति पर आगे की निगरानी जैसे लंबी दूरी के अनुप्रयोगों के लिए मूल रूप से अनुपयुक्त है। मानक प्रक्रिया यह है कि इसे रडार और कैमरों के साथ कम गति पर निकट-श्रेणी की बाधाओं का पता लगाने की सीमित भूमिका में ही उपयोग किया जाए।
तापमान और बीम चौड़ाई की संख्यात्मक रूप से जाँच करें
यदि मापा गया उड़ान समय t 10 मिलीसेकंड है, तो 20°C पर शुष्क हवा का v=331.3+0.606\times20=343.4\,\mathrm{m/s} मान प्राप्त होता है, जिससे प्राप्त होता है:
0°C पर ध्वनि की गति, 331.3\,\mathrm{m/s} का उपयोग करने पर, उसी समय के लिए 1.657 मीटर प्राप्त होता है: लगभग 6.0 सेमी का अंतर। सुबह/शाम के तापमान में उतार-चढ़ाव के संपर्क में आने वाले बाहरी सेंसर में, या इंजन बे के पास, तापमान क्षतिपूर्ति को छोड़ देने से नाममात्र रेंज रिज़ॉल्यूशन से अधिक त्रुटि उत्पन्न हो सकती है।
अन्य एक ऐसी बात जिसे आसानी से नज़रअंदाज़ किया जा सकता है, वह यह है कि ध्वनिक क्षेत्र एक पंखे के आकार का होता है, न कि एक बिंदु किरण के आकार का। नाममात्र बीम चौड़ाई \phi और लक्ष्य दूरी d के लिए, पार्श्व फैलाव का एक उपयोगी अनुमान है:
d=2\,\mathrm{m} और \phi=20^\circ पर, यह w\simeq0.73\,\mathrm{m} देता है। इसलिए सेंसर बीम के भीतर कहीं सबसे मजबूत परावर्तक सतह की रिपोर्ट कर रहा है, न कि किसी विशिष्ट रूप से पहचाने गए बिंदु की। बम्पर वक्रता, सड़क की सतह और आस-पास के ट्रांसड्यूसरों से क्रॉस-टॉक, ये सभी प्लेसमेंट परीक्षण में शामिल होने चाहिए।
चित्र — अल्ट्रासाउंड एक बिंदु के बजाय किरण के रूप में फैलता है। सिखाने के लिए पंखे को सरलीकृत किया गया है; वास्तविक दिशात्मकता आवृत्ति, आवरण और परावर्तक सतह पर निर्भर करती है।
क्या अल्ट्रासोनिक प्रतिध्वनि न होने का मतलब आगे खाली जगह है?
एक कोण वाली सतह ध्वनि की दिशा बदल सकती है या एक अवशोषक पदार्थ इसे कमजोर कर सकता है।
पता न चलना, बाधा न होने का प्रमाण नहीं है। ## संदर्भ - [बॉश अल्ट्रासोनिक सेंसर जेनरेशन 6 फैक्टशीट (बॉश आधिकारिक पीडीएफ)](https://www.boschaftermarket.com/xrm/media/images/services/news_3/23_1_ultrasonic_sensors_generation_6/factsheet_bosch_uss6_en.pdf) - [बॉश रडार सेंसर (अल्ट्रासोनिक सेंसर की स्थिति के संदर्भ के लिए संबंधित उत्पाद पृष्ठ)](https://www.bosch-mobility.com/en/solutions/sensors/ultrasonic-sensor/) - [क्लियरेंस सोनार कैसे काम करता है (SOMPO डायरेक्ट)](https://www.sompo-direct.co.jp/otona/oshiete/car/clearance-sonar.html) - [इंटेलिजेंट क्लियरेंस सोनार (ICS) का अवलोकन (नेट्ज़ टोयोटा मी)](https://netzmie.com/newcar/safety/ics/) - [टोयोटा के इंटेलिजेंट क्लियरेंस सोनार से दुर्घटना में कमी के परिणाम (टोयोटा न्यूज़ रूम)](https://pressroom.toyota.com/accident-results-intelligent-clearance-sonar/) - [मुरता MA40S4S/MA40S4R उत्पाद पृष्ठ (मुरता आधिकारिक)](https://www.murata.com/en-eu/products/productdetail?partno=MA40S4S) - [मैक्सबोटिक्स LV-MaxSonar-EZ1 (MB1010) उत्पाद पृष्ठ (मैक्सबोटिक्स आधिकारिक)](https://maxbotix.com/products/mb1010) - [सोनार का आविष्कार (इंजीनियरिंग और प्रौद्योगिकी इतिहास विकी)](https://ethw.org/Milestones:Invention_of_Sonar,_1915-1918) - [पॉल लैंगविन और पनडुब्बी का पता लगाने और अल्ट्रासोनिक प्रौद्योगिकी की उत्पत्ति (फिजिक्स टुडे)](https://physicstoday.aip.org/features/paul-langevin-u-boats-and-ultrasonics) - [सारंगा: हथेली के आकार के हवाई रोबोटों पर दृष्टिबाधित वातावरण में नेविगेशन के लिए मिलीवाट अल्ट्रासाउंड (arXiv:2603.24699)](https://arxiv.org/pdf/2603.24699)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।