Contents — find the section you need
Um sensor ultrassônico emite um pulso ultrassônico — uma onda sonora de alta frequência acima da faixa de audição humana — e calcula a distância até um alvo a partir do tempo que o pulso leva para retornar após o pulso refletido. Em princípio, é o equivalente acústico do LiDAR: enquanto o LiDAR mede o tempo de ida e volta da luz, um sensor ultrassônico mede o tempo de ida e volta do som. Sua aplicação mais comum é a instalação de várias unidades na frente, na traseira e nos cantos de um veículo para detecção de obstáculos durante o estacionamento (sensores de estacionamento, sonar de distância) — mas o princípio remonta a pesquisas sobre a biologia dos morcegos, e sua origem prática está ligada à detecção de submarinos na Primeira Guerra Mundial.
 Sensor de estacionamento traseiro do Ford Flex
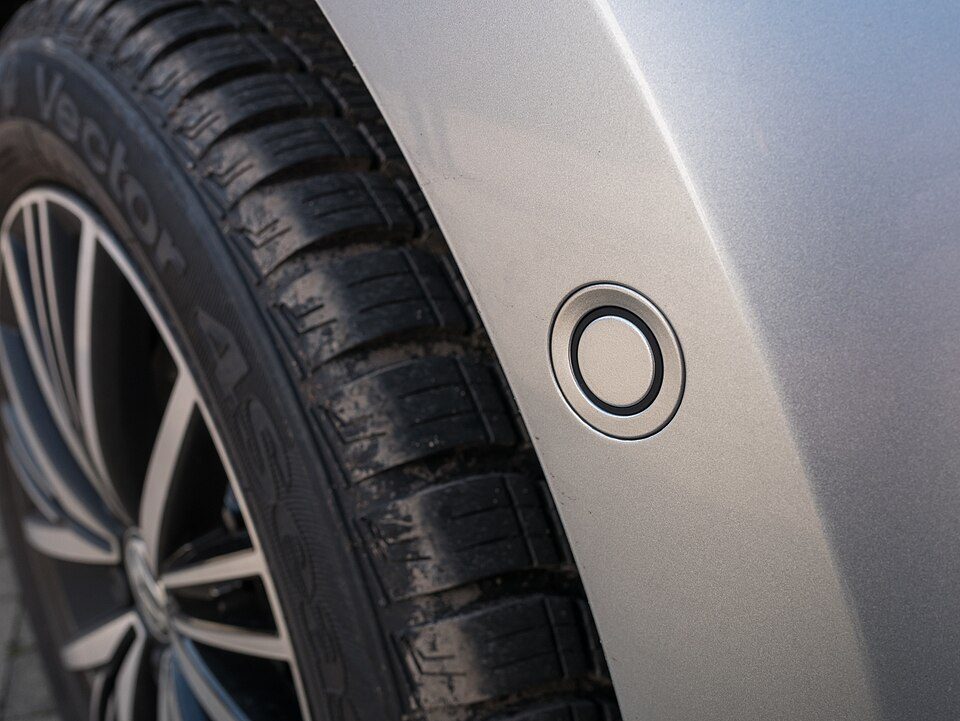 Sensor de estacionamento lateral do VW Golf VII
Imagens: Ford Sensor de estacionamento traseiro do Flex (Michael Sheehan, CC BY 2.0) / VW Sensor de estacionamento lateral do Golf VII (Basotxerri, CC BY-SA 4.0), Wikimedia Commons.


Princípio: Medição de distância por tempo de voo, corrigida para a dependência da velocidade do som com a temperatura
Um sensor ultrassônico vibra um elemento piezoelétrico para emitir um pulso ultrassônico e, em seguida, capta o reflexo em um alvo usando o mesmo elemento piezoelétrico (ou um elemento receptor separado). A distância d até o alvo é calculada a partir do tempo de voo t — o intervalo entre a emissão do pulso e o recebimento do seu reflexo — e da velocidade do som v.
Dividir por dois para compensar o tempo de percurso de ida e volta é o mesmo que na medição de distância por tempo de voo do LiDAR, mas os sensores ultrassônicos apresentam uma ressalva importante: a própria velocidade do som v varia com a temperatura do ar. A velocidade do som no ar seco pode ser aproximada por:
onde T é a temperatura do ar em graus Celsius. Como a velocidade do som varia em aproximadamente 0,6 m/s para cada variação de 1°C na temperatura, um produto que opera em uma ampla faixa de temperatura — digamos, de -40 a 85°C, como é típico em aplicações automotivas — acumulará um erro de alcance não desprezível se calcular a distância sem correção de temperatura. Sensores ultrassônicos de alta precisão medem a temperatura ambiente em tempo real usando um sensor de temperatura integrado e corrigem a velocidade do som com esta fórmula antes de calcular a distância.
![Diagrama do princípio da ecolocalização de morcegos.] A é o morcego, E é a onda emitida, B é a presa que retorna R (a onda refletida) e d é a distância](/uploads/sensors/ultrasonic-bat-echolocation-diagram.svg)
Imagem: Principle diagrama de ecolocalização de morcego (Marek M, baseado em originais de Shung, José Augusto, Rugby471 e WebDraw da JASC, CC BY-SA 3.0), Wikimedia Commons. Uma onda sonora emitida (E) reflete na presa (B) como R, e o tempo de ida e volta dessa reflexão fornece a distância (d) — um princípio fundamentalmente idêntico ao da medição de distância por tempo de voo de um sensor ultrassônico projetado.

Características: forte contra exatamente o que atrapalha os sensores ópticos
A maior vantagem de um sensor ultrassônico é que ele pode detectar com confiabilidade os mesmos alvos que os sensores ópticos (câmeras, LiDAR) O maior problema. Um painel de vidro transparente é difícil de ser detectado por um sensor óptico, mas o som reflete perfeitamente no vidro, então um sensor ultrassônico o capta sem problemas. Da mesma forma, um objeto preto que absorve luz e é difícil de ser reconhecido por uma câmera não tem efeito algum na reflexão ultrassônica. A operação estável à noite ou em neblina é outra vantagem que compartilha com o radar. Por outro lado, seu alcance efetivo é curto — dezenas de centímetros a alguns metros — tornando-o inadequado para detectar objetos em movimento rápido ou obstáculos distantes. Dado esse perfil de "especialista em curto alcance, resistente a todas as condições climáticas, forte contra vidro e objetos pretos", um sensor ultrassônico raramente substitui outros sensores; ele geralmente desempenha um papel complementar especializado para detecção de curto alcance.
História: da pesquisa em biologia de morcegos ao sonar da Primeira Guerra Mundial
O princípio da ecolocalização ultrassônica foi descoberto, surpreendentemente, não por engenheiros, mas por biólogos que estudavam morcegos. Em 1794, o biólogo italiano Lazzaro Spallanzani demonstrou que morcegos vendados Os morcegos ainda conseguiam evitar obstáculos em voo sem depender da visão — considerada a primeira descoberta científica da capacidade de ecolocalização dos animais. Em 1876, o cientista britânico Francis Galton inventou o apito de Galton, um dispositivo ajustável que gerava ultrassom e que ele usava para estudar a gama de frequências audíveis para humanos e outros animais.
O gatilho para sua aplicação prática veio, ironicamente, do naufrágio do Titanic em 1912. Poucos meses após o Titanic afundar em decorrência da colisão com um iceberg, o cientista britânico Lewis Richardson registrou uma patente para um dispositivo que detectaria icebergs subaquáticos usando ondas sonoras. Então, com o início da Primeira Guerra Mundial, o físico francês Paul Langevin trabalhou com o engenheiro russo Constantin Chilowski para desenvolver, entre 1915 e 1918, um dispositivo que utilizava cristais de quartzo piezoelétricos para transmitir e receber pulsos ultrassônicos e detectar submarinos submersos a distâncias de até 1.300 metros. Este foi o primeiro sonar ativo prático do mundo — ou seja, uma tecnologia para reproduzir artificialmente a ecolocalização dos morcegos. Surgiu, ironicamente, como uma tecnologia militar para detecção de submarinos inimigos. Posteriormente, a tecnologia encontrou outras aplicações em sondagem de profundidade e em diagnósticos médicos por ultrassom.
Comparação de produtos principais por especificação
| Produto | Aplicação | Detecção de presença de objetos | Faixa de medição (mín.-máx.) | Frequência |
|---|---|---|---|---|
| Sensor ultrassônico Bosch Gen 6.0 | Automotivo (assistente de estacionamento) | 6 cm | 15 cm-2,5 m | 43-60 kHz (variável) |
| Sensor ultrassônico Bosch Gen 6.1 | Automotivo (assistente de estacionamento) | 6 cm | 15 cm-4,5 m | 43-60 kHz (variável) |
| Sensor ultrassônico Bosch Gen 6.5 | Automotivo (assistente de estacionamento, estacionamento automático) | 3 cm | 15 cm-5,5 m | 43-60 kHz (variável) |
| Murata MA40S4S/MA40S4R | Robótica industrial | — | 20 cm a 4 m | 40 kHz fixo, diretividade de 80° |
| MaxBotix LV-MaxSonar-EZ1 (MB1010) | Robótica, detecção humana | Praticamente sem zona morta (detecta objetos até mesmo em contato com a face do sensor) | 15 cm a 6,45 m | 42 kHz, taxa de leitura de 20 Hz |
A linha de sensores ultrassônicos de 6ª geração da Bosch é comercializada não apenas para detecção de obstáculos durante estacionamento ou manobras, mas também como base para recursos de frenagem e estacionamento automáticos. Ao longo das gerações, o alcance máximo de medição aumentou de 2,5 m (Geração 6.0) para 4,5 m (Geração 6.1) e para 5,5 m (Geração 6.5), enquanto a detecção de presença de objetos — a capacidade de detectar a presença de um objeto a curta distância — diminuiu de 6 cm para 3 cm. Refletindo uma intenção de design de diferenciar as características por aplicação, em vez de simplesmente buscar um desempenho superior em todos os aspectos. O alcance mínimo de medição permanece fixo em 15 cm em todas as gerações — qualquer distância menor que essa permanece um limite de detecção inerente, uma "zona morta". A Bosch fornece essa linha para diversas montadoras, incluindo BMW, GM, Daimler, Volkswagen, Honda, Mazda e Subaru.
Fora do setor automotivo, a japonesa Murata comercializa o par MA40S4S (transmissor) / MA40S4R (receptor) de 40 kHz fixos, que se tornou um item básico em robótica e sensoriamento industrial. Sua diretividade de 80 graus e alcance de detecção de 20 cm a 4 m são uma base aproximada para a especificação padrão de um sensor ultrassônico de uso geral, utilizado em tudo, desde robôs para entusiastas com Arduino/Raspberry Pi até equipamentos industriais. O LV-MaxSonar-EZ1 (MB1010) da MaxBotix, com sede nos EUA, se apresenta como tendo "praticamente nenhuma zona morta", capaz de detectar um alvo mesmo muito próximo ao sensor. Essa característica torna o sensor de proximidade valioso para robôs que precisam operar bem próximos a uma parede ou obstáculo.
Um exemplo prático: o Sonar de Distância Inteligente (ICS) da Toyota — oito sensores para evitar o uso incorreto do pedal
Um exemplo prático da combinação de múltiplos sensores ultrassônicos é o "Sonar de Distância Inteligente" (ICS) da Toyota. Ele utiliza quatro sensores ultrassônicos na frente e quatro na traseira — oito no total — para detectar obstáculos ao redor e aciona a frenagem automática para evitar colisões quando o motorista pressiona o acelerador em vez do freio em baixa velocidade. Uma melhoria foi anunciada em novembro de 2014 e, a partir do Alphard, Vellfire e, posteriormente, do Prius de 2015, tanto o número de sensores quanto o alcance de detecção foram aumentados, juntamente com melhorias no software de controle. De acordo com uma pesquisa da Toyota sobre acidentes ocorridos entre janeiro de 2015 e junho de 2016, os veículos equipados com o ICS apresentaram uma queda de aproximadamente 70% nos acidentes causados por uso incorreto do pedal e nos acidentes relacionados a manobras em marcha à ré. Os acidentes diminuem em cerca de 40%. Graças ao uso de ondas sonoras, a capacidade do ICS de detectar com precisão uma superfície de vidro — como a fachada de uma loja de conveniência — é exatamente o que torna esse caso de uso viável.
O que os morcegos podem ensinar à próxima geração de navegação de microrrobôs
Pesquisas inspiradas pela ecolocalização de morcegos ainda estão em andamento mais de um século depois. Um artigo do arXiv publicado por volta de 2026, "Saranga: Ultrassom de miliwatts para navegação em ambientes visualmente degradados em robôs aéreos do tamanho da palma da mão", propõe um sistema de navegação ultrassônica que consome apenas alguns miliwatts de energia para microrrobôs aéreos do tamanho da palma da mão. A motivação está na observação de que os sensores convencionais — câmeras, câmeras de eventos, radar, LiDAR — se degradam em "ambientes visualmente degradados": luz solar direta, escuridão, neve, vidro, neblina, poeira. A navegação baseada em som, por outro lado, continua funcionando exatamente nessas condições. Em uma linha relacionada, um estudo chamado "BatDeck", publicado por volta de 2024, relata um Uma abordagem de desvio de obstáculos de ultrabaixo consumo para nanodrones que utiliza apenas um único sensor ultrassônico frontal e, sem qualquer informação sobre a direção do obstáculo, consegue evitá-lo através de curvas aleatórias. É uma imagem impressionante: numa era da robótica dominada por câmeras e LiDAR, o princípio clássico da ecolocalização, utilizado pelos morcegos há dezenas de milhões de anos, está sendo reavaliado como uma solução para restrições totalmente modernas — consumo de energia e robustez em ambientes adversos.
Um exemplo mais cotidiano: aspiradores robóticos domésticos às vezes também utilizam ultrassom em seus sensores de "detecção de desníveis" (prevenção de quedas). Muitos produtos utilizam sensores infravermelhos ou PSD (detector sensível à posição), mas as variantes baseadas em ultrassom também desempenham a função de detectar desníveis, como a borda de uma escada, para evitar que o robô caia. É uma boa ilustração de como o perfil de "curto alcance, baixo custo e resistente a todas as condições climáticas" da detecção ultrassônica se disseminou por uma ampla gama de dispositivos de consumo — desde assistência ao estacionamento de automóveis até mecanismos de segurança de eletrodomésticos. Robôs.
Parâmetros que determinam o desempenho
- Alcance de medição (distância máxima): Assim como na linha Bosch Gen 6.0-6.5, um alcance de alguns metros é suficiente para assistência básica de estacionamento, mas um alcance maior torna-se vantajoso quando o sensor se destina a servir como base para estacionamento automático ou frenagem automática. O crescimento constante no alcance máximo de medição ao longo das gerações reflete exatamente essa necessidade.
- Detecção de presença de objeto (sensoriamento de curto alcance) e zona morta: Em cenários que exigem detecção precisa bem próxima a um alvo — a fase final de manobra em marcha à ré em um espaço apertado, por exemplo — um valor menor aqui (3 cm no Bosch Gen 6.5) é uma vantagem. Alguns produtos, como o MaxBotix LV-MaxSonar-EZ1, anunciam "praticamente sem zona morta", o que se torna uma característica decisiva para aplicações como um robô se aproximando bem próximo a uma parede.
- Se a correção de temperatura é aplicada: Como a velocidade do som varia com a temperatura do ar (aproximadamente 0,6 m/s por °C), se um produto corrige isso usando um sensor de temperatura integrado tem um impacto direto na precisão de alcance para qualquer coisa que opere em uma ampla faixa de temperatura — especialmente em aplicações externas e automotivas.
- Robustez contra objetos transparentes e pretos: Para aplicações que precisam detectar com confiabilidade alvos com os quais os sensores ópticos têm dificuldades — uma parede de vidro, um para-choque preto — um sensor ultrassônico pode ser a única opção prática disponível. A capacidade do Toyota ICS de detectar com confiabilidade uma superfície de vidro, como a parede de uma loja de conveniência, vem diretamente dessa característica.
- Quantidade e posicionamento de sensores: Assim como os oito sensores do Toyota ICS divididos entre a frente e a traseira, cobrir todo o perímetro de um veículo exige a combinação de vários sensores em vez de depender de um só. Mais sensores reduzem os pontos cegos, mas têm como contrapartida o custo e a complexidade da fiação.
- Consumo de energia: Como pesquisas como Saranga e BatDeck demonstram, para nanodrones e pequenos robôs com bateria limitada, o consumo de energia do próprio sensor ultrassônico (na ordem de miliwatts) pode ser uma grande vantagem em relação a câmeras ou LiDAR.
- A restrição de curto alcance efetivo**: Como o alcance efetivo de um sensor ultrassônico atinge, no máximo, alguns metros, ele é fundamentalmente inadequado para aplicações de longo alcance, como monitoramento frontal em alta velocidade. A prática padrão é especializá-lo na função limitada de detecção de obstáculos em curta distância e baixa velocidade, usado em conjunto com radares e câmeras.
Verificar numericamente a temperatura e a largura do feixe
Se o tempo de voo medido t for de 10 ms, o ar seco a 20 °C terá v=331.3+0.606\times20=343.4\,\mathrm{m/s}, resultando em
Usando a velocidade do som a 0 °C, 331.3\,\mathrm{m/s}, para o mesmo tempo, obtém-se 1,657 m: uma diferença de cerca de 6,0 cm. Em um sensor externo exposto a variações de temperatura entre manhã e noite, ou próximo a um compartimento do motor, omitir a compensação de temperatura pode gerar um erro maior do que a resolução nominal do alcance.
Outro detalhe fácil de passar despercebido é que o acústico O campo é um leque, não um raio pontual. Para uma largura de feixe nominal \phi e distância do alvo d, uma estimativa útil da dispersão lateral é
Em d=2\,\mathrm{m} e \phi=20^\circ, isso resulta em w\simeq0.73\,\mathrm{m}. Portanto, o sensor está reportando a superfície refletora mais forte em algum ponto dentro do feixe, e não um ponto identificado exclusivamente. A curvatura do para-choque, a superfície da estrada e a interferência de transdutores vizinhos devem ser consideradas no teste de posicionamento.
Figura — O ultrassom se espalha como um feixe em vez de um ponto. O ventilador foi simplificado para fins didáticos; a diretividade real depende da frequência, da carcaça e da superfície refletora.
A ausência de eco ultrassônico significa espaço livre à frente?
Uma superfície angulada pode redirecionar o som ou um material absorvente pode enfraquecê-lo. A ausência de detecção não significa ausência de obstáculo.
Referências
- Ficha técnica dos sensores ultrassônicos Bosch de 6ª geração (PDF oficial da Bosch)
- Sensores de radar Bosch (página do produto relacionado para contexto sobre o posicionamento do sensor ultrassônico)
- Como funciona o sonar de distância (SOMPO Direct)
- Visão geral do sonar de distância inteligente (ICS) (Netz Toyota Mie)
- Resultados da Toyota na redução de acidentes com o sonar de distância inteligente (Toyota Newsroom)
- Página do produto Murata MA40S4S/MA40S4R (oficial da Murata)
- Página do produto MaxBotix LV-MaxSonar-EZ1 (MB1010) (oficial da MaxBotix)
- A invenção do sonar (Engineering and Technology History Wiki)
- Paul Langevin e as origens da detecção submarina e da tecnologia ultrassônica (Physics Today)
-
Saranga: Ultrassom de miliwatts para navegação em ambientes visualmente degradados em robôs aéreos do tamanho da palma da mão (arXiv:2603.24699)
-
Saranga: Ultrassom de miliwatts para navegação em ambientes visualmente degradados em robôs aéreos do tamanho da palma da mão (arXiv:2603.24699)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.