Contents — find the section you need
Un sensore a ultrasuoni emette un impulso ultrasonico – un'onda sonora ad alta frequenza, superiore alla gamma uditiva umana – e calcola la distanza da un bersaglio in base al tempo impiegato dall'onda riflessa per tornare indietro. In linea di principio, è la controparte acustica del LiDAR: mentre il LiDAR misura il tempo di andata e ritorno della luce, un sensore a ultrasuoni misura il tempo di andata e ritorno del suono. La sua applicazione più comune è l'integrazione di diverse unità nella parte anteriore, posteriore e laterale di un veicolo per il rilevamento di ostacoli durante le manovre di parcheggio (sensori di parcheggio, sonar di ingombro), ma il principio di funzionamento risale alla ricerca sulla biologia dei pipistrelli e la sua origine pratica al rilevamento dei sottomarini durante la Prima Guerra Mondiale.
 Sensore di parcheggio posteriore Ford Flex
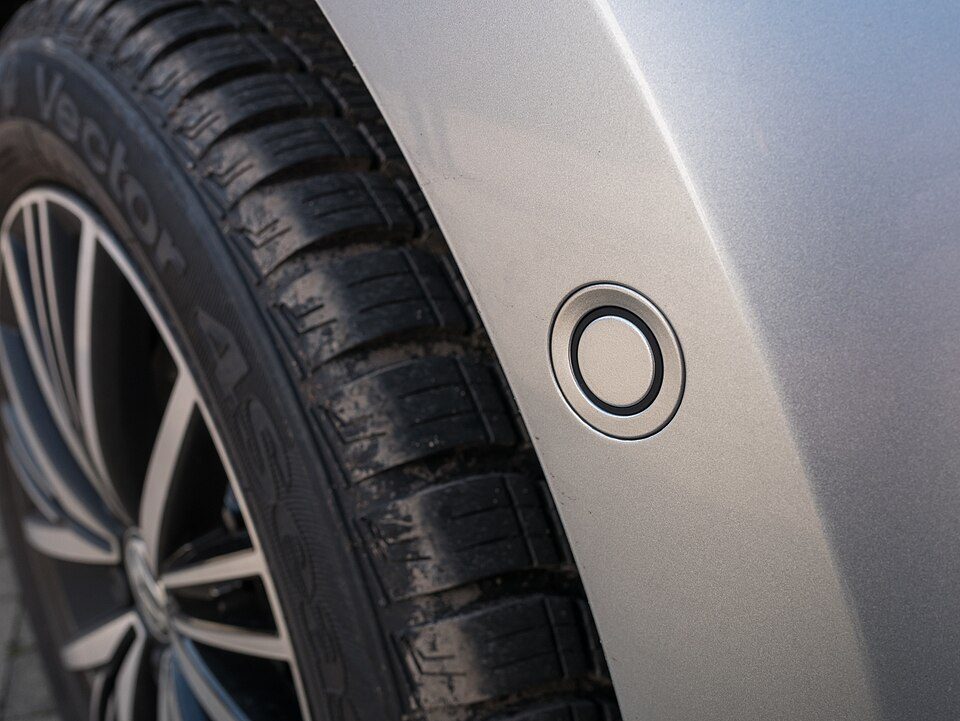 Sensore di parcheggio laterale VW Golf VII
Immagini: Ford Sensore di parcheggio posteriore Flex (Michael Sheehan, CC BY 2.0) / VW Sensore di parcheggio laterale Golf VII (Basotxerri, CC BY-SA 4.0), Wikimedia Commons.


Principio: misurazione della distanza tramite tempo di volo, corretta per la dipendenza della velocità del suono dalla temperatura
Un sensore a ultrasuoni fa vibrare un elemento piezoelettrico per emettere un impulso ultrasonico, quindi rileva il riflesso da un bersaglio utilizzando lo stesso elemento piezoelettrico (o un elemento ricevente separato). La distanza d dal bersaglio viene calcolata a partire dal tempo di volo t — l'intervallo tra l'emissione dell'impulso e la ricezione del suo riflesso — e dalla velocità del suono v.
Dividere per due per tenere conto del percorso di andata e ritorno è lo stesso metodo di misurazione della distanza tramite tempo di volo del LiDAR, ma i sensori a ultrasuoni presentano una particolarità: la velocità del suono v stessa varia con la temperatura dell'aria. La velocità del suono nell'aria secca può essere approssimata dalla formula:
dove T è la temperatura dell'aria in gradi Celsius. Poiché la velocità del suono varia di circa 0,6 m/s per ogni grado Celsius di variazione di temperatura, un prodotto che opera in un ampio intervallo di temperature, ad esempio da -40 a 85 °C, come tipico nelle applicazioni automobilistiche, accumulerà un errore di misurazione non trascurabile se calcola la distanza senza correzione termica. I sensori a ultrasuoni ad alta precisione misurano la temperatura ambiente in tempo reale utilizzando un sensore di temperatura integrato e correggono la velocità del suono con questa formula prima di calcolare la distanza.

Immagine: Principle diagramma di ecolocalizzazione del pipistrello (Marek M, basato su originali di Shung, José Augusto, Rugby471 e WebDraw di JASC, CC BY-SA 3.0), Wikimedia Commons. Un'onda sonora emessa (E) si riflette sulla preda (B) come R, e il tempo di andata e ritorno di tale riflessione fornisce la distanza (d) — un principio fondamentalmente identico alla misurazione della distanza tramite tempo di volo di un sensore a ultrasuoni.

Caratteristiche: forte contro esattamente ciò che mette in difficoltà i sensori ottici
Il più grande punto di forza di un sensore a ultrasuoni è la sua capacità di rilevare in modo affidabile proprio i bersagli che creano più problemi ai sensori ottici (telecamere, LiDAR). Un pannello La trasparenza del vetro è difficile da rilevare per un sensore ottico, ma il suono si riflette bene sul vetro, quindi un sensore a ultrasuoni lo capta senza problemi. Allo stesso modo, un oggetto nero che assorbe la luce ed è difficile da riconoscere per una telecamera non ha alcun effetto sulla riflessione ultrasonica. La stabilità operativa di notte o in caso di nebbia è un altro punto di forza che condivide con il radar. D'altra parte, la sua portata effettiva è limitata – da decine di centimetri a pochi metri – il che lo rende inadatto al rilevamento di oggetti in rapido movimento o ostacoli distanti. Dato questo profilo di "specialista a corto raggio, per tutte le condizioni atmosferiche, efficace contro vetro e oggetti neri", un sensore a ultrasuoni raramente sostituisce altri sensori; più spesso svolge un ruolo complementare specializzato per il rilevamento a corto raggio.
Storia: dalla ricerca sulla biologia dei pipistrelli al sonar della Prima Guerra Mondiale
Il principio dell'ecolocalizzazione ultrasonica fu scoperto, sorprendentemente, non da ingegneri ma da biologi che studiavano i pipistrelli. Nel 1794, il biologo italiano Lazzaro Spallanzani dimostrò che i pipistrelli bendati potevano comunque evitare ostacoli in volo senza fare affidamento sulla vista: questa è considerata la prima scoperta scientifica della capacità di ecolocalizzazione dei pipistrelli. Nel 1876, lo scienziato britannico Francis Galton inventò il "fischietto di Galton", un dispositivo regolabile per la generazione di ultrasuoni, che utilizzò per studiare la gamma di frequenze udibili dagli esseri umani e da altri animali.
L'impulso per la sua applicazione ingegneristica venne, ironicamente, dall'affondamento del Titanic nel 1912. Pochi mesi dopo l'affondamento del Titanic a seguito della collisione con un iceberg, lo scienziato britannico Lewis Richardson depositò un brevetto per un dispositivo in grado di rilevare gli iceberg sottomarini utilizzando le onde sonore. Poi, allo scoppio della Prima Guerra Mondiale, il fisico francese Paul Langevin collaborò con l'ingegnere russo Constantin Chilowski per sviluppare, tra il 1915 e il 1918, un dispositivo che utilizzava cristalli di quarzo piezoelettrici per trasmettere e ricevere impulsi ultrasonici e rilevare i sottomarini sommersi fino a una distanza di 1.300 metri. Questo fu il primo sonar attivo pratico al mondo, ovvero una tecnologia per riprodurre artificialmente i segnali acustici dei pipistrelli. L'ecolocalizzazione, ironia della sorte, si è affermata come tecnologia militare per il rilevamento di sottomarini nemici. Successivamente, ha trovato ulteriori applicazioni nella misurazione della profondità e nella diagnostica ecografica medica.
Confronto dei prodotti principali per specifiche
| Prodotto | Applicazione | Rilevamento presenza oggetti | Campo di misura (min-max) | Frequenza |
|---|---|---|---|---|
| Sensore a ultrasuoni Bosch Gen 6.0 | Settore automobilistico (assistenza al parcheggio) | 6 cm | 15 cm-2,5 m | 43-60 kHz (variabile) |
| Sensore a ultrasuoni Bosch Gen 6.1 | Settore automobilistico (assistenza al parcheggio) | 6 cm | 15 cm-4,5 m | 43-60 kHz (variabile) |
| Sensore a ultrasuoni Bosch Gen 6.5 | Settore automobilistico (assistenza al parcheggio, parcheggio automatico) | 3 cm | 15 cm-5,5 m | 43-60 kHz (variabile) |
| Murata MA40S4S/MA40S4R | Robotica industriale | — | 20 cm-4 m | 40 kHz fisso, direttività 80° |
| MaxBotix LV-MaxSonar-EZ1 (MB1010) | Robotica, rilevamento umano | Praticamente nessuna zona morta (rileva oggetti fino alla superficie del sensore e a contatto con essa) | 15 cm-6,45 m | 42 kHz, frequenza di lettura 20 Hz |
La linea di sensori a ultrasuoni di sesta generazione di Bosch non è venduta solo per il rilevamento di ostacoli durante il parcheggio o le manovre, ma come base di rilevamento per le funzioni di frenata automatica e parcheggio automatico. Attraverso le generazioni, il raggio di misurazione massimo è cresciuto da 2,5 m (Gen 6.0) a 4,5 m (Gen 6.1) a 5,5 m (Gen 6.5), mentre il rilevamento della presenza di oggetti, ovvero la capacità di rilevare la presenza di un oggetto a distanza ravvicinata, si è ridotto da 6 cm a 5,5 m. 3 cm, a testimonianza di un intento progettuale volto a differenziare le caratteristiche in base all'applicazione piuttosto che puntare semplicemente a prestazioni superiori su tutta la linea. Il raggio di misurazione minimo rimane fisso a 15 cm in ogni generazione: qualsiasi distanza inferiore a tale valore rappresenta un limite di rilevamento intrinseco, una "zona morta". Bosch fornisce questa linea a diverse case automobilistiche, tra cui BMW, GM, Daimler, Volkswagen, Honda, Mazda e Subaru.
Al di fuori del settore automobilistico, la giapponese Murata vende la coppia MA40S4S (trasmettitore) / MA40S4R (ricevitore) a 40 kHz fissi, diventata un punto di riferimento nella robotica e nel rilevamento industriale. La sua direttività di 80 gradi e il raggio di rilevamento da 20 cm a 4 m rappresentano una base di riferimento per le specifiche standard di un sensore a ultrasuoni per uso generale, utilizzato ovunque, dai robot per hobbisti Arduino/Raspberry Pi alle apparecchiature industriali. Il modello LV-MaxSonar-EZ1 (MB1010) della statunitense MaxBotix si pubblicizza come avente "praticamente nessuna zona morta", in grado di rilevare un bersaglio anche a ridosso della superficie del sensore. Questa caratteristica lo rende prezioso come sensore di prossimità per robot che devono lavorare a stretto contatto con muri o ostacoli.
Un esempio concreto: il sistema Intelligent Clearance Sonar (ICS) di Toyota - otto sensori per ridurre l'errata pressione dei pedali
Un esempio concreto di combinazione di più sensori a ultrasuoni è il sistema "Intelligent Clearance Sonar" (ICS) di Toyota. Utilizza quattro sensori a ultrasuoni sia nella parte anteriore che in quella posteriore - otto in totale - per rilevare gli ostacoli circostanti e attiva la frenata anticollisione quando il conducente preme per errore l'acceleratore invece del freno a bassa velocità. Un miglioramento è stato annunciato nel novembre 2014 e, a partire dai modelli Alphard, Vellfire e successivamente Prius del 2015, sia il numero di sensori che il raggio di rilevamento sono stati aumentati, insieme a miglioramenti al software di controllo. Secondo un'indagine Toyota sugli incidenti avvenuti tra gennaio 2015 e giugno 2016, i veicoli dotati di ICS hanno registrato una riduzione di circa il 70% degli incidenti dovuti all'errata pressione dei pedali. e gli incidenti legati alla retromarcia diminuiscono di circa il 40%. Poiché utilizza onde sonore, la capacità dell'ICS di rilevare in modo affidabile una superficie di vetro, come la parete frontale di un minimarket, è esattamente ciò che rende efficace questo caso d'uso.
Cosa possono insegnare i pipistrelli alla prossima generazione di navigazione per micro-robot
La ricerca ispirata all'ecolocalizzazione dei pipistrelli è ancora attiva a oltre un secolo di distanza. Un articolo pubblicato su arXiv intorno al 2026, "Saranga: MilliWatt Ultrasound for Navigation in Visually Degraded Environments on Palm-Sized Aerial Robots", propone un sistema di navigazione a ultrasuoni che consuma solo pochi milliwatt di potenza per micro-robot aerei di dimensioni palmari. È motivato dall'osservazione che i sensori tradizionali, come telecamere, telecamere di eventi, radar e LiDAR, si degradano in "ambienti visivamente degradati": luce solare diretta, oscurità, neve, vetro, nebbia, polvere. La navigazione basata sul suono, al contrario, continua a funzionare proprio in queste condizioni. In un ambito correlato, uno studio chiamato "BatDeck", pubblicato intorno al 2026, Nel 2024, è stato descritto un approccio a bassissimo consumo energetico per l'evitamento degli ostacoli nei nano-droni, che utilizza un singolo sensore a ultrasuoni rivolto in avanti e, non avendo alcuna informazione sulla direzione dell'ostacolo, lo evita attraverso virate casuali. È un'immagine sorprendente: in un'era della robotica dominata da telecamere e LiDAR, il principio classico dell'ecolocalizzazione, utilizzato dai pipistrelli per decine di milioni di anni, viene rivalutato come soluzione a vincoli decisamente moderni: budget energetico e robustezza in ambienti avversi.
Un esempio più quotidiano: anche i robot aspirapolvere domestici a volte utilizzano gli ultrasuoni per i loro sensori di "rilevamento dei dislivelli" (prevenzione delle cadute). Molti prodotti utilizzano invece sensori a infrarossi o PSD (rilevatori sensibili alla posizione), ma anche le varianti basate sugli ultrasuoni svolgono la funzione di rilevare un dislivello, come il bordo di una scala, per impedire al robot di cadere. È un buon esempio di come il profilo "a corto raggio, a basso costo e per tutte le condizioni atmosferiche" dei sensori a ultrasuoni si sia diffuso in una vasta gamma di dispositivi di consumo, dai sistemi di assistenza al parcheggio per auto a... I meccanismi di sicurezza dei robot domestici.
Parametri che determinano le prestazioni
- Portata di misurazione (distanza massima): Come per la linea Bosch Gen 6.0-6.5, una portata di pochi metri è sufficiente per l'assistenza di base al parcheggio, ma una portata maggiore diventa vantaggiosa quando il sensore deve fungere da base per il parcheggio automatico o la frenata automatica. La costante crescita della portata massima di misurazione tra le diverse generazioni riflette proprio questa esigenza.
- Rilevamento della presenza di oggetti (rilevamento a distanza ravvicinata) e zona morta: In scenari che richiedono un rilevamento preciso a ridosso di un bersaglio, ad esempio la fase finale della retromarcia in uno spazio ristretto, un valore inferiore (3 cm sul Bosch Gen 6.5) è un vantaggio. Alcuni prodotti, come il MaxBotix LV-MaxSonar-EZ1, pubblicizzano "praticamente nessuna zona morta", che diventa una caratteristica decisiva per applicazioni come un robot che si avvicina a ridosso di una parete.
- Applicazione della correzione della temperatura: Poiché la velocità del suono varia con la temperatura dell'aria (circa 0,6 °C). m/s per °C), se un prodotto corregge questo valore utilizzando un sensore di temperatura integrato ha un impatto diretto sulla precisione della misurazione della distanza per qualsiasi dispositivo che opera in un ampio intervallo di temperature, in particolare per applicazioni esterne e automobilistiche.
- Robustezza contro oggetti trasparenti e neri: per le applicazioni che devono rilevare in modo affidabile i bersagli con cui i sensori ottici hanno difficoltà, come una parete di vetro o un paraurti nero, un sensore a ultrasuoni può essere l'unica opzione pratica disponibile. La capacità del sistema Toyota ICS di rilevare in modo affidabile una superficie di vetro come la parete di un minimarket deriva direttamente da questa caratteristica.
- Numero e posizionamento dei sensori: come per gli otto sensori del sistema Toyota ICS, suddivisi tra anteriore e posteriore, la copertura dell'intero perimetro di un veicolo richiede la combinazione di più sensori anziché l'utilizzo di uno solo. Un maggior numero di sensori riduce i punti ciechi, ma comporta un compromesso in termini di costi e complessità del cablaggio.
- Consumo energetico: come dimostrano ricerche come quelle di Saranga e BatDeck, per nano-droni e piccoli robot con batterie limitate, il consumo energetico di un sensore a ultrasuoni (dell'ordine dei milliwatt) può rappresentare un vantaggio significativo rispetto a telecamere o LiDAR.
- Il Limite di una portata effettiva ridotta: Poiché la portata effettiva di un sensore a ultrasuoni si limita a pochi metri, esso è fondamentalmente inadatto ad applicazioni a lungo raggio come il monitoraggio frontale a velocità autostradale. La prassi standard è quella di specializzarlo nel ruolo limitato di rilevamento di ostacoli a corto raggio a bassa velocità, utilizzato insieme a radar e telecamere.
Verifica numerica della temperatura e dell'ampiezza del fascio
Se il tempo di volo misurato t è di 10 ms, l'aria secca a 20 °C ha v=331.3+0.606\times20=343.4\,\mathrm{m/s}, ottenendo
Utilizzando la velocità del suono a 0 °C, 331.3\,\mathrm{m/s}, per lo stesso tempo si ottiene 1,657 m: una differenza di circa 6,0 cm. In un sensore esterno esposto alle oscillazioni di temperatura mattutine/serali, o vicino al vano motore, omettere la compensazione della temperatura può creare un errore maggiore rispetto alla risoluzione nominale della portata.
L'altro dettaglio facile da trascurare è che Il campo acustico è un ventaglio, non un raggio puntiforme. Per una larghezza nominale del fascio \phi e una distanza target d, una stima utile della dispersione laterale è
A d=2\,\mathrm{m} e \phi=20^\circ, si ottiene w\simeq0.73\,\mathrm{m}. Il sensore sta quindi segnalando la superficie riflettente più forte all'interno del fascio, non un punto identificato in modo univoco. La curvatura del paraurti, la superficie stradale e la diafonia dei trasduttori vicini sono tutti elementi da considerare nel test di posizionamento.
Figura — Gli ultrasuoni si propagano come un fascio piuttosto che un punto. La ventola è semplificata a scopo didattico; la direttività reale dipende dalla frequenza, dall'involucro e dalla superficie riflettente.
L'assenza di eco ultrasonica significa che c'è spazio libero davanti?
Una superficie inclinata può reindirizzare il suono oppure un materiale assorbente può attenuarlo.
La mancata rilevazione non è prova dell'assenza di ostacoli. ## Riferimenti - [Scheda tecnica dei sensori a ultrasuoni Bosch di sesta generazione (PDF ufficiale Bosch)](https://www.boschaftermarket.com/xrm/media/images/services/news_3/23_1_ultrasonic_sensors_generation_6/factsheet_bosch_uss6_en.pdf) - [Sensori radar Bosch (pagina prodotto correlata per informazioni sul posizionamento dei sensori a ultrasuoni)](https://www.bosch-mobility.com/en/solutions/sensors/ultrasonic-sensor/) - [Come funziona il sonar di ingombro (SOMPO Direct)](https://www.sompo-direct.co.jp/otona/oshiete/car/clearance-sonar.html) - [Panoramica del sonar di ingombro intelligente (ICS) (Netz Toyota Mie)](https://netzmie.com/newcar/safety/ics/) - [Risultati di riduzione degli incidenti del sonar di ingombro intelligente di Toyota (Toyota Newsroom)](https://pressroom.toyota.com/accident-results-intelligent-clearance-sonar/) - [Pagina prodotto Murata MA40S4S/MA40S4R (Murata ufficiale)](https://www.murata.com/en-eu/products/productdetail?partno=MA40S4S) - [Pagina del prodotto MaxBotix LV-MaxSonar-EZ1 (MB1010) (sito ufficiale MaxBotix)](https://maxbotix.com/products/mb1010) - [L'invenzione del sonar (Engineering and Technology History Wiki)](https://ethw.org/Milestones:Invention_of_Sonar,_1915-1918) - [Paul Langevin e le origini del rilevamento di sottomarini e della tecnologia a ultrasuoni (Physics Today)](https://physicstoday.aip.org/features/paul-langevin-u-boats-and-ultrasonics) - [Saranga: Ultrasuoni a milliwatt per la navigazione in ambienti visivamente degradati su robot aerei palmari (arXiv:2603.24699)](https://arxiv.org/pdf/2603.24699) -
Commenti
Accedi per continuare.
Nessun dato disponibile.