目次 — 知りたいところから読む
前提と読み方
前提知識 電圧・電流・距離・時間など、仕様に使われる単位。
入門 · 原理・構成・判断のための解説です。
超音波センサーは、超音波パルス(人の可聴域を超える高周波の音波)を発信し、対象物に反射して戻ってくるまでの時間から距離を算出するセンサーである。原理としてはLiDARの音波版といえる — LiDARが光の往復時間を測るのに対し、超音波センサーは音の往復時間を測る。車両のバンパー前後・四隅に複数個埋め込まれ、駐車時の障害物検知(パーキングセンサー、クリアランスソナー)に使われるのが最も一般的な用途だが、原理の起源はコウモリの生態研究、実用化の起源は第一次世界大戦の潜水艦探知にまでさかのぼる。
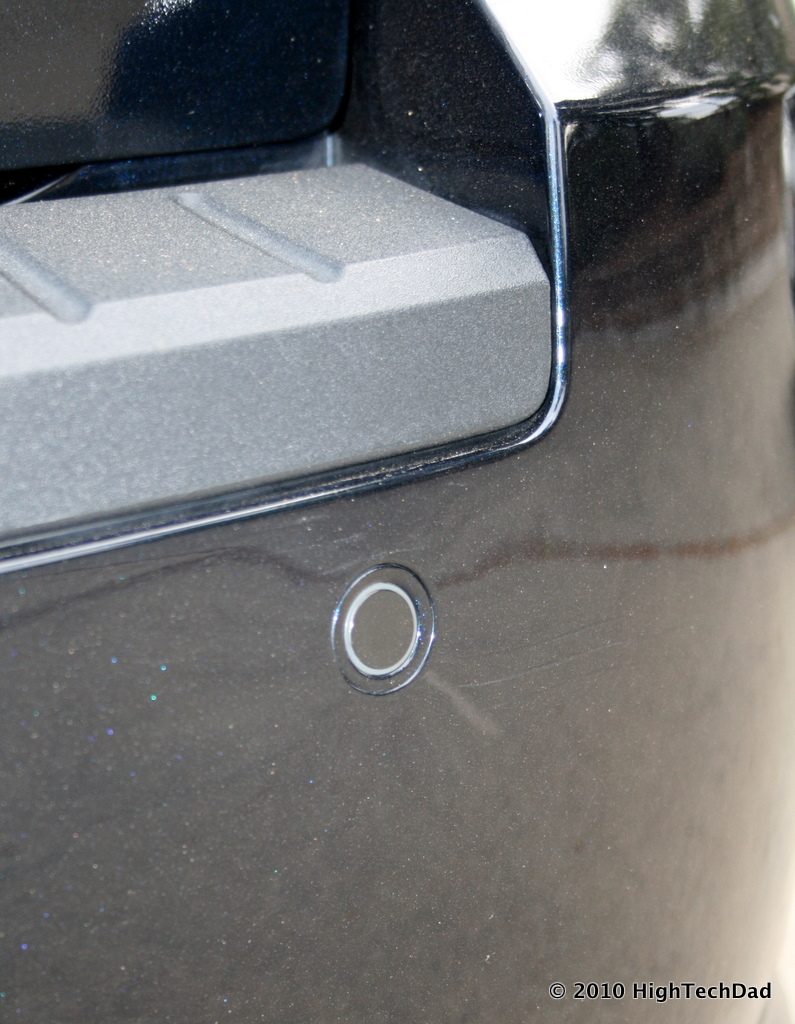 Ford Flexのリアパーキングセンサー
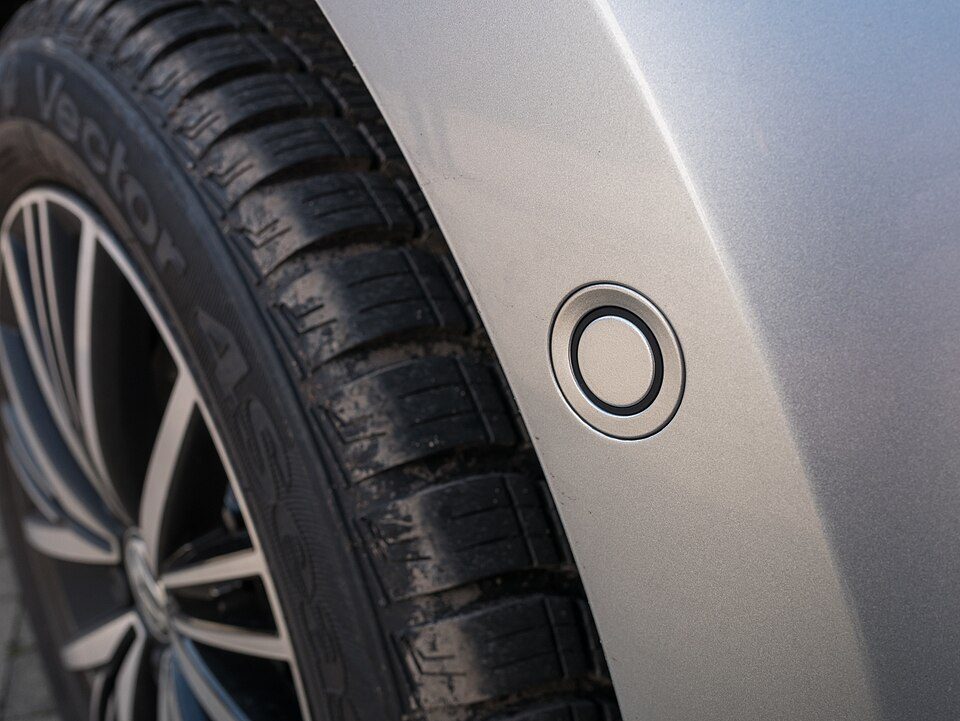 VW Golf VIIのサイドパーキングセンサー
画像: Ford Flexのリアパーキングセンサー(Michael Sheehan, CC BY 2.0)/ VW Golf VIIのサイドパーキングセンサー(Basotxerri, CC BY-SA 4.0)、Wikimedia Commons。


原理: 音速の温度依存性を補正したTime of Flight測距
超音波センサーは圧電素子(ピエゾ素子)を振動させて超音波パルスを発信し、対象物からの反射波を同じ圧電素子(あるいは別の受信素子)で受け取る。パルスを発してから反射波を受信するまでの時間 t(Time of Flight)と音速 v から、対象物までの距離 d を算出する。
往復距離を測っているため2で割る点はLiDARのToF測距と同じだが、超音波センサー特有の注意点として、音速 v が気温によって変化することが挙げられる。乾燥空気中の音速はおおよそ次の式で近似できる。
ここで T は摂氏気温である。気温が1℃変化するごとに音速は約0.6m/s変化するため、車載用途のように-40〜85℃という広い温度範囲で動作する製品では、温度補正なしに距離を計算すると誤差が無視できない大きさになる。高精度な超音波センサーは、内蔵の温度センサーでリアルタイムに気温を測定し、この式で音速を補正した上で距離を算出している。

画像: コウモリのエコーロケーション原理図(Marek M, 原図: Shung, José Augusto, Rugby471, JASC's WebDraw, CC BY-SA 3.0)、Wikimedia Commons。発信した音波(E)が獲物(B)に反射し(R)、その往復時間から距離(d)を求めるという原理は、工学的な超音波センサーのToF測距と本質的に同じである。

特性: 光学式センサーが苦手とする対象に強い
超音波センサーの最大の特徴は、光学式センサー(カメラ・LiDAR)が苦手とする対象でも安定して検知できる点にある。透明なガラス面は光学式センサーでは検知しにくいが、超音波は音波である以上ガラスでもしっかり反射するため問題なく検知できる。同様に、光を吸収しやすい黒い物体も、カメラでは認識しづらい一方、超音波の反射には影響しない。夜間や霧といった悪条件でも安定して動作する点もレーダーと共通する強みである。一方で有効距離は数十cm〜数m程度と短く、高速で移動する物体の検知や、遠距離の障害物検知には向かない。この「近距離特化・全天候・透明/黒色物体にも強い」という特性から、超音波センサーは他のセンサーを置き換えるものではなく、近距離検知に特化した補完的な役割を担うことが多い。
歴史: コウモリの生態研究から第一次世界大戦のソナーへ
超音波を使った反響定位(エコーロケーション)の原理は、意外にも工学ではなく生物学の研究から発見された。1794年、イタリアの生物学者ラザロ・スパランツァーニは、目隠しをしたコウモリが視覚に頼らず障害物を避けて飛行できることを実証し、これがコウモリの反響定位能力の最初の科学的な発見とされる。1876年には英国の科学者フランシス・ゴルトンが可変式の超音波発生装置「ゴルトン笛」を発明し、人間や動物が知覚できる音の周波数帯域を調べる研究に用いた。
工学的な実用化のきっかけは、皮肉にも1912年のタイタニック号沈没事故だった。氷山との衝突でタイタニック号が沈没した数か月後、英国の科学者ルイス・リチャードソンが水中の氷山を音波で検知する装置の特許を出願している。そして第一次世界大戦が始まると、フランスの物理学者ポール・ランジュバンがロシア人技術者コンスタンチン・チロウスキーと共同で、圧電性の水晶を使って超音波パルスを送受信し、水中の潜水艦を最大1,300m先まで探知できる装置を1915〜1918年にかけて開発した。これが世界初の実用的な能動ソナーであり、コウモリの反響定位を人工的に再現する技術が、皮肉にも敵の潜水艦を探知する軍事技術として結実したことになる。この技術はその後、水深測量や医療用エコー診断(超音波診断装置)にも応用が広がった。
主要製品のスペック比較
| 製品 | 用途 | 対象検知(オブジェクトプレゼンス) | 測定範囲(最小〜最大) | 周波数 |
|---|---|---|---|---|
| Bosch超音波センサー 世代6.0 | 車載(駐車支援) | 6cm | 15cm〜2.5m | 43〜60kHz(可変) |
| Bosch超音波センサー 世代6.1 | 車載(駐車支援) | 6cm | 15cm〜4.5m | 43〜60kHz(可変) |
| Bosch超音波センサー 世代6.5 | 車載(駐車支援・自動駐車) | 3cm | 15cm〜5.5m | 43〜60kHz(可変) |
| Murata MA40S4S/MA40S4R | ロボティクス・産業用 | — | 20cm〜4m | 40kHz固定、指向角80° |
| MaxBotix LV-MaxSonar-EZ1(MB1010) | ロボティクス・人体検知 | 実質デッドゾーンなし(センサー面に接触する近距離まで検知) | 15cm〜6.45m | 42kHz、読み取りレート20Hz |
Bosch超音波センサー世代6は、駐車・車庫入れ時の障害物検知だけでなく、自動ブレーキや自動駐車機能のベースにもなる製品として展開されている。世代が進むにつれて最大測定範囲が2.5m(世代6.0)→4.5m(世代6.1)→5.5m(世代6.5)と伸びる一方、対象検知(ごく至近距離での物体の存在検知能力)は6cmから3cmへと逆に狭まっており、単純な高性能化ではなく用途に応じた特性の使い分けを意図した設計になっている。全世代を通じて最小測定範囲は15cmで共通しており、これより近い距離は原理的な検知の限界(デッドゾーン)として残る。BMW・GM・ダイムラー・フォルクスワーゲン・ホンダ・マツダ・スバルなど複数の自動車メーカーに供給されている。
車載用途以外では、日本のMurataが展開する40kHz固定周波数のMA40S4S(送信用)/MA40S4R(受信用)ペアが、ロボティクス・産業用センサーの定番として広く使われている。指向角80度・検知範囲20cm〜4mという特性は、Arduino・Raspberry Piベースの個人製作ロボットから産業機器まで幅広く使われる汎用超音波センサーの標準的な仕様の目安になっている。米MaxBotixのLV-MaxSonar-EZ1(MB1010)は「事実上デッドゾーンがない」ことを特徴とする製品で、センサー面に接触するほど近い距離の対象でも検知できる。この特性は、壁際・障害物のすぐ近くまで接近して作業するロボットの近接センサーとして重宝される。
実例: トヨタ インテリジェントクリアランスソナー(ICS)— 8基のセンサーで踏み間違いを抑制
超音波センサーを複数基組み合わせた実用例が、トヨタの「インテリジェントクリアランスソナー(ICS)」である。車両前後に4基ずつ、計8基の超音波センサーで周囲の障害物を検知し、低速走行時にアクセルとブレーキを踏み間違えた際、衝突被害軽減ブレーキを作動させる機能を持つ。2014年11月に機能強化が発表され、2015年発売のアルファード・ヴェルファイア、続くプリウスからセンサーの増設と検出距離の延伸により検出範囲が拡大し、制御ソフトも改良されている。トヨタが2015年1月〜2016年6月の期間に発生した事故を対象に実施した調査によれば、ICSを搭載した車両では踏み間違い事故が約70%、後退時の事故が約40%、それぞれ減少したと報告されている。超音波を使うため、コンビニエンスストアの壁面のようなガラス面もしっかり検知できる点が、この用途で活きている。
コウモリに学ぶ次世代の超小型ロボット航法
コウモリの反響定位から着想を得た研究は、100年以上を経た現在も続いている。2026年前後に発表されたarXiv論文「Saranga: MilliWatt Ultrasound for Navigation in Visually Degraded Environments on Palm-Sized Aerial Robots」は、手のひらサイズの超小型飛行ロボット向けに、消費電力わずか数ミリワット級の超音波ナビゲーションシステムを提案している。カメラ・イベントカメラ・レーダー・LiDARといった一般的なセンサーは、直射日光・暗闇・雪・ガラス・霧・粉塵といった「視覚的に劣化した環境」で軒並み性能が低下するのに対し、音波ベースのナビゲーションはこうした環境でも機能し続けられる点に着目した研究である。同様に2024年前後に発表された「BatDeck」という研究では、前方1基の超音波センサーだけを使い、障害物の方向情報が得られない制約の中でランダムな旋回によって回避行動を実現する、超低消費電力のナノドローン向け障害物回避手法が報告されている。カメラ・LiDARが主流の現代のロボティクスにおいて、コウモリが数千万年前から使ってきた反響定位という古典的な原理が、消費電力・悪環境耐性という現代的な制約への解として再評価されている構図は興味深い。
より身近な例では、家庭用ロボット掃除機の「段差検知(クリフセンサー)」にも超音波が使われることがある。赤外線・PSD(位置検出素子)を使う製品も多いが、超音波を使うタイプは階段の縁のような段差を検知してロボットの落下を防ぐ役割を担っており、超音波センサーが「近距離・低コスト・全天候」という特性を活かして、自動車の駐車支援から家庭用ロボットの安全機構まで、幅広い民生機器に浸透していることが分かる。
性能を左右するパラメータ
- 測定範囲(最大距離): Bosch世代6.0〜6.5のように、駐車支援であれば数m程度の範囲で十分だが、自動駐車・自動ブレーキのベースとして使う場合はより長いレンジが有利になる。世代が進むほど最大測定範囲が伸びているのはこのニーズに対応するためである
- 対象検知(至近距離の検知能力)・デッドゾーン: 車庫入れの最終局面など、対象物にごく近づいた状態での検知精度が求められる場面では、この数値(Bosch世代6.5で3cm)が小さいほど有利になる。MaxBotix LV-MaxSonar-EZ1のように「実質デッドゾーンなし」を訴求する製品もあり、壁際に接近するロボットのような用途ではこの特性が決定的になる
- 温度補正の有無: 音速は気温によって変化するため(1℃あたり約0.6m/s)、屋外・車載のように広い温度範囲で動作する製品では、内蔵温度センサーによる補正の有無が測距精度に直結する
- 透明・黒色物体への耐性: ガラスの壁面や黒いバンパーなど、光学式センサーが苦手とする対象を確実に検知したい用途では、超音波センサーが唯一の実用的な選択肢になることがある。トヨタICSがコンビニの壁面のようなガラスを確実に捉えられるのはこの特性による
- センサー基数と配置: トヨタICSが前後8基を配置しているように、車両全周をカバーするには単一のセンサーではなく複数基を組み合わせる必要がある。基数が多いほど死角が減るが、コスト・配線の複雑さとのトレードオフになる
- 消費電力: Saranga・BatDeckのような超小型ロボット向け研究が示すように、バッテリー容量の限られるナノドローンや小型ロボットでは、超音波センサー自体の消費電力(ミリワット級)がカメラ・LiDARに対する大きな優位性になり得る
- 有効距離の短さという制約: 超音波センサーは有効距離が数m止まりであるため、高速走行中の前方監視のような長距離用途には原理的に向かない。低速走行時の近接障害物検知という限定された役割に特化させ、レーダー・カメラと組み合わせて使うのが実用上の定石になる
温度とビーム幅を数値で確認する
測距時間 t を10msとすると、20℃の乾燥空気では v=331.3+0.606\times20=343.4\,\mathrm{m/s} なので、
となる。同じ時間を0℃の音速 331.3\,\mathrm{m/s} で計算すると1.657mで、差は約6.0cmになる。屋外の朝夕やエンジンルーム近傍で温度補正を省くと、センサーの分解能より温度誤差の方が大きくなり得る。
もう一つ見落としやすいのが、点ではなく扇形に広がる音場である。公称ビーム幅を \phi、対象距離を d とした横方向の広がりの目安は
である。たとえば d=2\,\mathrm{m}、\phi=20^\circ なら w\simeq0.73\,\mathrm{m} となる。これは「どの一点までの距離か」ではなく、ビーム内で最も強く反射した面までの距離だという意味である。バンパーの曲率、路面、隣のセンサーとのクロストークを含めて配置を決める必要がある。
図 — 超音波は点ではなくビームとして広がる。扇形は説明用に単純化しており、実際の指向特性は周波数・筐体・反射面で変わる。
反射が返らなければ前方は空いている?
斜面で反射が逸れる、吸音材で弱まる等の可能性がある。未検出と障害物なしを区別する。
参考リンク
- Bosch Ultrasonic Sensors Generation 6 factsheet(Bosch公式PDF)
- Boschレーダーセンサー(参考: 超音波センサーの位置付けを理解するための関連製品ページ)
- クリアランスソナーの機能解説(SOMPOダイレクト)
- インテリジェントクリアランスソナー(ICS)紹介(ネッツトヨタ三重)
- トヨタ インテリジェントクリアランスソナーの事故低減効果(Toyota Newsroom)
- Murata MA40S4S/MA40S4R製品ページ(Murata公式)
- MaxBotix LV-MaxSonar-EZ1(MB1010)製品ページ(MaxBotix公式)
- ソナーの発明(Engineering and Technology History Wiki)
- Paul Langevinと潜水艦探知・超音波技術の起源(Physics Today)
- Saranga: MilliWatt Ultrasound for Navigation in Visually Degraded Environments on Palm-Sized Aerial Robots(arXiv:2603.24699)
現在の項目 · 13 / 21 · センサ・ハードウェア
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。