Contents — find the section you need
Un sensor ultrasónico emite un pulso ultrasónico —una onda sonora de alta frecuencia, por encima del rango de audición humana— y calcula la distancia a un objetivo a partir del tiempo que tarda el pulso en reflejarse y regresar. En principio, es el equivalente acústico del LiDAR: mientras que el LiDAR mide el tiempo de ida y vuelta de la luz, un sensor ultrasónico mide el tiempo de ida y vuelta del sonido. Su aplicación más común es la instalación de varias unidades en la parte delantera, trasera y las esquinas de un vehículo para la detección de obstáculos al estacionar (sensores de estacionamiento, sonar de distancia), pero el principio se remonta a la investigación sobre la biología de los murciélagos, y su origen práctico se remonta a la detección de submarinos durante la Primera Guerra Mundial.
 Sensor de estacionamiento trasero del Ford Flex
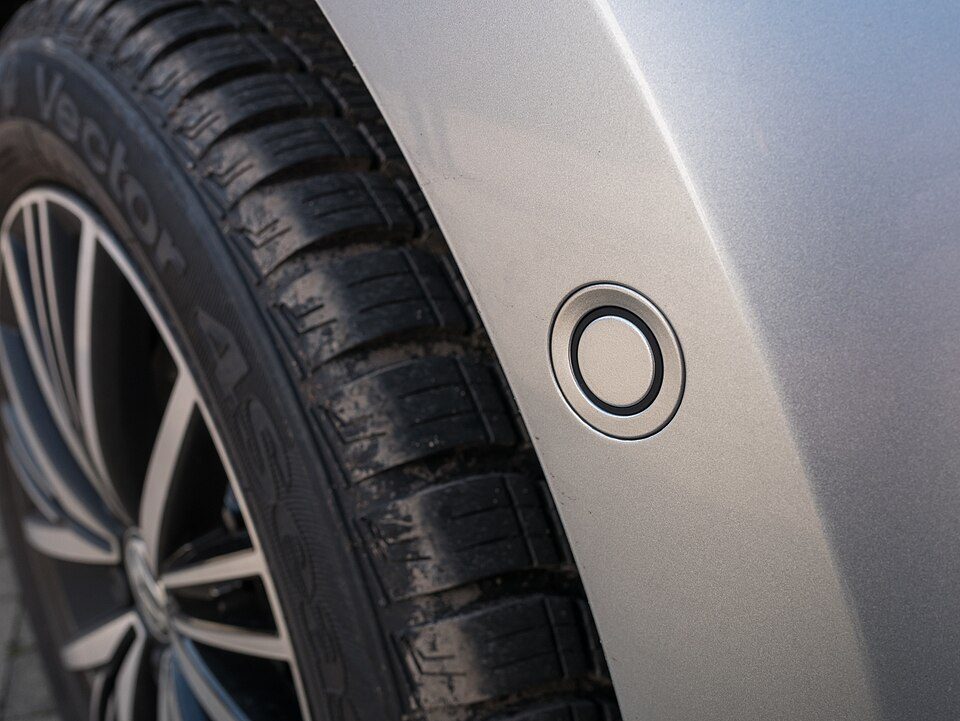 Sensor de estacionamiento lateral del VW Golf VII
Imágenes: Ford Sensor de estacionamiento trasero del Flex (Michael Sheehan, CC BY 2.0) / VW Sensor de estacionamiento lateral del Golf VII (Basotxerri, CC BY-SA 4.0), Wikimedia Commons.


Principio: tiempo de vuelo Medición de distancia, corregida según la dependencia de la velocidad del sonido con la temperatura
Un sensor ultrasónico hace vibrar un elemento piezoeléctrico para emitir un pulso ultrasónico y, a continuación, capta el reflejo de un objetivo mediante el mismo elemento piezoeléctrico (o un elemento receptor independiente). La distancia d al objetivo se calcula a partir del tiempo de vuelo t —el intervalo entre la emisión del pulso y la recepción de su reflejo— y la velocidad del sonido v.
Dividir por dos para tener en cuenta el tiempo de ida y vuelta es equivalente a la medición de distancia por tiempo de vuelo de LiDAR, pero los sensores ultrasónicos presentan una particularidad: la velocidad del sonido v varía con la temperatura del aire. La velocidad del sonido en aire seco se puede aproximar mediante:
donde T es la temperatura del aire en grados Celsius. Debido a que la velocidad del sonido varía aproximadamente 0,6 m/s por cada grado Celsius de cambio de temperatura, un producto que opera en un amplio rango de temperaturas —por ejemplo, de -40 a 85 °C, como suele ocurrir en aplicaciones automotrices— acumulará un error de medición de distancia considerable si calcula la distancia sin corregir la temperatura. Los sensores ultrasónicos de alta precisión miden la temperatura ambiente en tiempo real mediante un sensor de temperatura integrado y corrigen la velocidad del sonido con esta fórmula antes de calcular la distancia.
[Diagrama de principio de la ecolocalización de los murciélagos.] A es el murciélago, E es la onda emitida, B es la presa que devuelve R (la onda reflejada) y d es la distancia

Imagen: Principle diagrama de ecolocalización de murciélagos (Marek M, basado en originales de Shung, José Augusto, Rugby471 y WebDraw de JASC, CC BY-SA 3.0), Wikimedia Commons. Una onda sonora emitida (E) se refleja en la presa (B) como R, y el tiempo de ida y vuelta de esa reflexión proporciona la distancia (d), un principio fundamentalmente idéntico al de la medición de distancia por tiempo de vuelo de un sensor ultrasónico diseñado.

Características: eficaz contra precisamente lo que dificulta a los sensores ópticos
La mayor ventaja de un sensor ultrasónico es que puede detectar de forma fiable los objetivos que más problemas causan a los sensores ópticos (cámaras, LiDAR). El vidrio transparente es difícil de detectar para un sensor óptico, pero el sonido se refleja perfectamente en él, por lo que un sensor ultrasónico lo capta sin problemas. Del mismo modo, un objeto negro que absorbe la luz y es difícil de reconocer para una cámara no afecta en absoluto a la reflexión ultrasónica. Su funcionamiento estable de noche o con niebla es otra ventaja que comparte con el radar. Por otro lado, su alcance efectivo es corto —de decenas de centímetros a unos pocos metros—, lo que lo hace inadecuado para detectar objetos que se mueven rápidamente u obstáculos distantes. Dado este perfil de "especialista de corto alcance, apto para cualquier clima, resistente al vidrio y a los objetos negros", un sensor ultrasónico rara vez reemplaza a otros sensores; más a menudo desempeña un papel complementario especializado en la detección a corta distancia.
Historia: de la investigación biológica de los murciélagos al sonar de la Primera Guerra Mundial
El principio de la ecolocalización ultrasónica fue descubierto, sorprendentemente, no por ingenieros, sino por biólogos que estudiaban murciélagos. En 1794, el biólogo italiano Lazzaro Spallanzani demostró que los murciélagos con los ojos vendados podían evitar obstáculos en vuelo sin depender de la visión. Considerado el primer descubrimiento científico de la capacidad de ecolocalización de los murciélagos. En 1876, el científico británico Francis Galton inventó el "silbato de Galton", un generador de ultrasonidos ajustable, que utilizó para estudiar el rango de frecuencias audibles para humanos y otros animales.
El detonante para su aplicación en ingeniería surgió, irónicamente, del hundimiento del Titanic en 1912. Pocos meses después del hundimiento del Titanic tras su colisión con un iceberg, el científico británico Lewis Richardson patentó un dispositivo para detectar icebergs submarinos mediante ondas sonoras. Posteriormente, al estallar la Primera Guerra Mundial, el físico francés Paul Langevin colaboró con el ingeniero ruso Constantin Chilowski para desarrollar, entre 1915 y 1918, un dispositivo que utilizaba cristales de cuarzo piezoeléctricos para transmitir y recibir pulsos ultrasónicos y detectar submarinos sumergidos a distancias de hasta 1300 metros. Este fue el primer sonar activo práctico del mundo, lo que significa que una tecnología para reproducir artificialmente la ecolocalización de los murciélagos se materializó, irónicamente, como tecnología militar. Para la detección de submarinos enemigos. Posteriormente, la tecnología encontró aplicaciones adicionales en la medición de profundidad y en el diagnóstico médico por ultrasonido.
Comparación de productos clave por especificaciones
| Producto | Aplicación | Detección de presencia de objetos | Rango de medición (mín.-máx.) | Frecuencia |
|---|---|---|---|---|
| Sensor ultrasónico Bosch Gen 6.0 | Automoción (asistencia al estacionamiento) | 6 cm | 15 cm-2,5 m | 43-60 kHz (variable) |
| Sensor ultrasónico Bosch Gen 6.1 | Automoción (asistencia al estacionamiento) | 6 cm | 15 cm-4,5 m | 43-60 kHz (variable) |
| Sensor ultrasónico Bosch Gen 6.5 | Automoción (asistencia al estacionamiento, estacionamiento automático) | 3 cm | 15 cm-5,5 m | 43-60 kHz (variable) |
| Murata MA40S4S/MA40S4R | Robótica, industrial | — | 20 cm-4 m | 40 kHz fijo, directividad de 80° |
| MaxBotix LV-MaxSonar-EZ1 (MB1010) | Robótica, detección de personas | Prácticamente sin zona muerta (detecta objetos hasta la superficie del sensor y en contacto con ella) | 15 cm-6,45 m | 42 kHz, velocidad de lectura de 20 Hz |
La línea de sensores ultrasónicos de sexta generación de Bosch se comercializa no solo para la detección de obstáculos al estacionar o maniobrar, sino también como base de detección para las funciones de frenado y estacionamiento automáticos. A lo largo de las generaciones, el rango máximo de medición ha aumentado de 2,5 m (Gen 6.0) a 4,5 m (Gen 6.1) y a 5,5 m (Gen 6.5), mientras que la detección de presencia de objetos —la capacidad de detectar la presencia de un objeto a muy corta distancia— se ha reducido de 6 cm a 3 cm, lo que refleja la intención de diseño de diferenciar las características según la aplicación, en lugar de simplemente buscar un mayor rendimiento en general. Placa. El rango mínimo de medición se mantiene fijo en 15 cm en todas las generaciones; cualquier distancia menor a esta sigue siendo un límite de detección inherente, una "zona muerta". Bosch suministra esta línea a varios fabricantes de automóviles, incluidos BMW, GM, Daimler, Volkswagen, Honda, Mazda y Subaru.
Fuera del sector automotriz, la empresa japonesa Murata vende el par MA40S4S (transmisor) / MA40S4R (receptor) de frecuencia fija de 40 kHz, que se ha convertido en un elemento básico en robótica y sensores industriales. Su directividad de 80 grados y su rango de detección de 20 cm a 4 m constituyen una base aproximada para las especificaciones estándar de un sensor ultrasónico de uso general, utilizado en todo tipo de entornos, desde robots aficionados con Arduino/Raspberry Pi hasta equipos industriales. El LV-MaxSonar-EZ1 (MB1010) de MaxBotix, con sede en EE. UU., se promociona por tener "prácticamente ninguna zona muerta", capaz de detectar un objetivo incluso pegado a la superficie del sensor. Esta característica lo convierte en un valioso sensor de proximidad para robots que necesitan trabajar muy cerca de una pared o obstáculo.
Un ejemplo real: Sonar de Detección Inteligente de Obstáculos (ICS) de Toyota: ocho sensores para evitar el uso incorrecto del pedal
Un ejemplo real de la combinación de múltiples sensores ultrasónicos es el "Sonar de Detección Inteligente de Obstáculos" (ICS) de Toyota. Utiliza cuatro sensores ultrasónicos en la parte delantera y cuatro en la trasera (ocho en total) para detectar obstáculos en el entorno y activa el frenado para mitigar colisiones cuando el conductor presiona erróneamente el acelerador en lugar del freno a baja velocidad. En noviembre de 2014 se anunció una mejora y, a partir de los modelos Alphard, Vellfire y, posteriormente, Prius de 2015, se aumentó tanto el número de sensores como el alcance de detección, junto con mejoras en el software de control. Según un estudio de Toyota sobre accidentes ocurridos entre enero de 2015 y junio de 2016, los vehículos equipados con ICS experimentaron una reducción de aproximadamente el 70 % en los accidentes por uso incorrecto del pedal y de aproximadamente el 40 % en los accidentes relacionados con la marcha atrás. Gracias al uso de ondas sonoras, la capacidad del ICS para La detección fiable de una superficie de vidrio —como la fachada de una tienda— es precisamente lo que hace que este caso de uso funcione.
Lo que los murciélagos pueden enseñar a la próxima generación de navegación de microrobots
La investigación inspirada en la ecolocalización de los murciélagos sigue activa más de un siglo después. Un artículo de arXiv publicado alrededor de 2026, «Saranga: Ultrasonido de milivatios para la navegación en entornos con visibilidad reducida en robots aéreos del tamaño de la palma de la mano», propone un sistema de navegación ultrasónica que consume solo unos pocos milivatios de potencia para microrobots aéreos del tamaño de la palma de la mano. Se basa en la observación de que los sensores convencionales —cámaras, cámaras de eventos, radar, LiDAR— se degradan en entornos con visibilidad reducida: luz solar directa, oscuridad, nieve, vidrio, niebla, polvo. La navegación basada en sonido, por el contrario, sigue funcionando precisamente en estas condiciones. En una línea relacionada, un estudio llamado «BatDeck», publicado alrededor de 2024, informa sobre un método de evitación de obstáculos de ultrabajo consumo para nanodrones que utiliza un único sensor frontal. Sensor ultrasónico y, al carecer de información sobre la dirección del obstáculo, lo evita mediante giros aleatorios. Es una imagen sorprendente: en una era de robótica dominada por cámaras y LiDAR, el principio clásico de ecolocalización que los murciélagos han utilizado durante decenas de millones de años se está reevaluando como solución a las limitaciones actuales: consumo de energía y resistencia a entornos adversos.
Un ejemplo más cotidiano: las aspiradoras robot domésticas a veces también utilizan ultrasonidos para sus sensores de detección de desniveles (prevención de caídas). Muchos productos utilizan sensores infrarrojos o PSD (detector sensible a la posición), pero las variantes basadas en ultrasonidos también detectan desniveles, como el borde de una escalera, para evitar que el robot se caiga. Es un buen ejemplo de cómo el perfil de "corto alcance, bajo coste y apto para cualquier clima" de la detección ultrasónica se ha extendido a una amplia gama de dispositivos de consumo, desde sistemas de asistencia al aparcamiento en automóviles hasta mecanismos de seguridad en robots domésticos.
Parámetros que determinan el rendimiento
- Rango de medición (distancia máxima): Igual que En la línea Bosch Gen 6.0-6.5, un alcance de unos pocos metros es suficiente para la asistencia básica al estacionamiento, pero un mayor alcance resulta ventajoso cuando el sensor se utiliza como base para el estacionamiento o frenado automático. El constante aumento del alcance máximo de medición a lo largo de las generaciones refleja precisamente esta necesidad.
- Detección de presencia de objetos (detección a muy corta distancia) y zona muerta: En situaciones que requieren una detección precisa justo al lado de un objetivo —como la fase final de maniobrar en un espacio reducido—, un valor menor (3 cm en el Bosch Gen 6.5) supone una ventaja. Algunos productos, como el MaxBotix LV-MaxSonar-EZ1, ofrecen una "zona muerta prácticamente nula", lo que resulta decisivo para aplicaciones como un robot que se acerca a una pared.
- Corrección de temperatura: Dado que la velocidad del sonido varía con la temperatura del aire (aproximadamente 0,6 m/s por °C), la corrección de este efecto mediante un sensor de temperatura integrado influye directamente en la precisión de la medición para cualquier dispositivo que opere en un amplio rango de temperaturas. — Aplicaciones exteriores y automotrices, especialmente
- Robustez frente a objetos transparentes y negros: Para aplicaciones que deben detectar con fiabilidad objetivos con los que los sensores ópticos tienen dificultades —una pared de cristal, un parachoques negro—, un sensor ultrasónico puede ser la única opción práctica. La capacidad del Toyota ICS para detectar con fiabilidad una superficie de cristal, como la pared de una tienda, se debe directamente a esta característica.
- Número y ubicación de los sensores: Al igual que con los ocho sensores del Toyota ICS, distribuidos entre la parte delantera y trasera, cubrir todo el perímetro de un vehículo requiere combinar varios sensores en lugar de depender de uno solo. Un mayor número de sensores reduce los puntos ciegos, pero implica un coste y una complejidad de cableado mayores.
- Consumo de energía: Como demuestran investigaciones como Saranga y BatDeck, para nanodrones y pequeños robots con baterías limitadas, el consumo de energía de un sensor ultrasónico (del orden de milivatios) puede ser una gran ventaja frente a las cámaras o el LiDAR.
- Limitación de un alcance efectivo corto: Dado que el alcance efectivo de un sensor ultrasónico se limita a unos pocos metros, no es adecuado para aplicaciones de largo alcance. como la monitorización frontal a velocidad de autopista. La práctica habitual es especializarla en la función limitada de detección de obstáculos a corta distancia y baja velocidad, utilizada junto con radar y cámaras.
Comprobar numéricamente la temperatura y el ancho del haz
Si el tiempo de vuelo medido t es de 10 ms, el aire seco a 20 °C tiene v=331.3+0.606\times20=343.4\,\mathrm{m/s}, lo que da como resultado:
Utilizando la velocidad del sonido a 0 °C, 331.3\,\mathrm{m/s}, para el mismo tiempo se obtiene 1,657 m: una diferencia de unos 6,0 cm. En un sensor exterior expuesto a las fluctuaciones de temperatura matutinas/vespertinas, o cerca de un compartimento del motor, omitir la compensación de temperatura puede generar un error mayor que la resolución de alcance nominal.
Otro detalle que se suele pasar por alto es que el campo acústico es un abanico, no un rayo puntual. Para un ancho de haz nominal \phi y una distancia al objetivo d, una estimación útil de La dispersión lateral es
En d=2\,\mathrm{m} y \phi=20^\circ, esto da como resultado w\simeq0.73\,\mathrm{m}. Por lo tanto, el sensor informa la superficie reflectante más fuerte en algún punto dentro del haz, no un punto identificado de forma única. La curvatura del parachoques, la superficie de la carretera y la interferencia de los transductores vecinos deben considerarse en la prueba de ubicación.
¿La ausencia de eco ultrasónico significa que hay espacio libre delante?
Una superficie en ángulo puede redirigir el sonido o un material absorbente puede atenuarlo. La ausencia de detección no prueba la ausencia de obstáculos.
## Referencias - [Ficha técnica de los sensores ultrasónicos Bosch de sexta generación (PDF oficial de Bosch)](https://www.boschaftermarket.com/xrm/media/images/services/news_3/23_1_ultrasonic_sensors_generation_6/factsheet_bosch_uss6_en.pdf) - [Sensores de radar Bosch (página de producto relacionada para obtener información sobre el posicionamiento de sensores ultrasónicos)](https://www.bosch-mobility.com/en/solutions/sensors/ultrasonic-sensor/) - [Cómo funciona el sonar de detección de obstáculos (SOMPO Direct)](https://www.sompo-direct.co.jp/otona/oshiete/car/clearance-sonar.html) - [Descripción general del sonar de detección de obstáculos inteligente (ICS) (Netz Toyota Mie)](https://netzmie.com/newcar/safety/ics/) - [Resultados de la reducción de accidentes del sonar de detección de obstáculos inteligente de Toyota (Sala de prensa de Toyota)](https://pressroom.toyota.com/accident-results-intelligent-clearance-sonar/) - [Página de producto Murata MA40S4S/MA40S4R (Murata oficial)](https://www.murata.com/en-eu/products/productdetail?partno=MA40S4S) - [MaxBotix [Página del producto LV-MaxSonar-EZ1 (MB1010) (MaxBotix oficial)](https://maxbotix.com/products/mb1010) - [La invención del sonar (Wiki de Historia de la Ingeniería y la Tecnología)](https://ethw.org/Milestones:Invention_of_Sonar,_1915-1918) - [Paul Langevin y los orígenes de la detección de submarinos y la tecnología ultrasónica (Physics Today)](https://physicstoday.aip.org/features/paul-langevin-u-boats-and-ultrasonics) - [Saranga: Ultrasonido de milivatios para navegación en entornos con visibilidad reducida en robots aéreos del tamaño de la palma de la mano (arXiv:2603.24699)](https://arxiv.org/pdf/2603.24699)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.