Contents — find the section you need
रडार (रेडियो डिटेक्शन एंड रेंजिंग) एक सेंसर है जो रेडियो तरंगें भेजकर और लक्ष्य से परावर्तित होकर प्राप्त करके दूरी, दिशा और सापेक्ष वेग को मापता है। सापेक्ष वेग परावर्तित तरंग की आवृत्ति में परिवर्तन (डॉप्लर प्रभाव) से प्राप्त होता है; दूरी रेडियो तरंग के कुल यात्रा समय से प्राप्त होती है। ऑटोमोटिव अनुप्रयोगों में आमतौर पर 76-81GHz मिलीमीटर-तरंग बैंड का उपयोग किया जाता है, इसलिए इसे आमतौर पर "मिलीमीटर-तरंग रडार" कहा जाता है। जहां कैमरे और लिडार प्रकाश के साथ काम करते हैं, वहीं रडार रेडियो तरंगों के साथ काम करता है - यही कारण है कि यह बारिश, कोहरे, बर्फ, चकाचौंध और अंधेरे में भी अपेक्षाकृत विश्वसनीय रूप से काम करता रहता है, जबकि ऑप्टिकल सेंसर इन परिस्थितियों में काफी परेशानी का सामना करते हैं। द्वितीय विश्व युद्ध के वायु रक्षा प्रणालियों से उत्पन्न यह तकनीक 80 से अधिक वर्षों में आकार में छोटी होती गई है और इसकी लागत में इतनी कमी आई है कि यह बड़े पैमाने पर उत्पादित ऑटोमोटिव घटक बन गई है।
 चेन होम वायु रक्षा रडार टावर (स्विंगेट, डोवर, यूके)
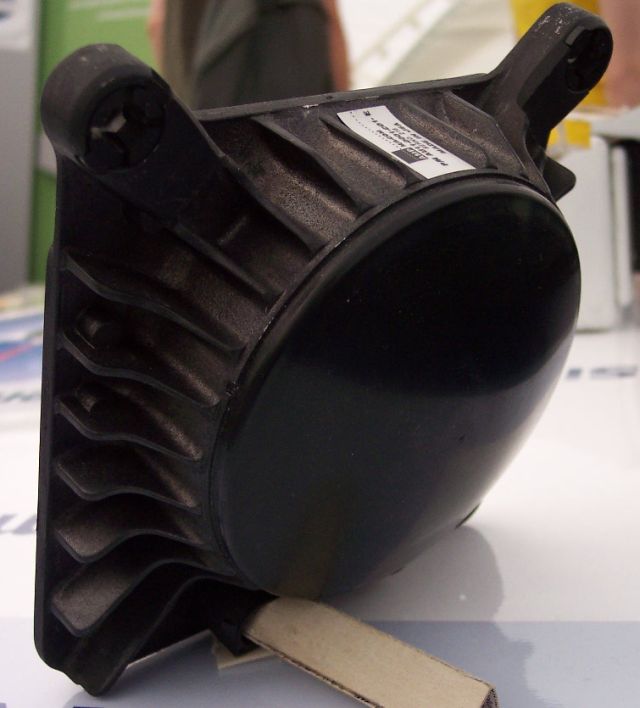 ऑटोमोटिव मिलीमीटर-वेव रडार एंटीना
चित्र: Chain होम वायु रक्षा रडार टावर (जीन-एटिएन मिन्ह-डुय पोइरियर, CC) BY-SA 2.0) / Automotive मिलीमीटर-वेव रडार एंटीना (स्टालकोचर, CC BY-SA 3.0 / GFDL), विकिमीडिया कॉमन्स।


सिद्धांत: FMCW — बीट आवृत्ति से दूरी और वेग दोनों का एक साथ निर्धारण
ऑटोमोटिव मिलीमीटर-वेव रडार में प्रचलित दृष्टिकोण FMCW (फ़्रीक्वेंसी मॉड्यूलेटेड कंटीन्यूअस वेव) है। प्रेषित सिग्नल की आवृत्ति को समय के साथ एक स्थिर ढलान ("चिरप") पर रैखिक रूप से स्वीप किया जाता है; प्राप्त परावर्तन को प्रेषित सिग्नल के साथ मिलाने से एक "बीट आवृत्ति" f_b उत्पन्न होती है — जो दोनों के बीच का अंतर है।
यहाँ B चिर्प बैंडविड्थ है, T चिर्प स्वीप अवधि है, c प्रकाश की गति है, R लक्ष्य की दूरी है, v सापेक्ष वेग है, और \lambda रेडियो तरंगदैर्ध्य है। दाईं ओर का पहला पद परावर्तित तरंग के राउंड-ट्रिप विलंब (दूरी के समानुपाती) से प्राप्त होता है; दूसरा पद डॉप्लर-शिफ्टेड आवृत्ति घटक (सापेक्ष वेग के समानुपाती) से प्राप्त होता है। एक स्थिर वस्तु से परावर्तन और एक गतिशील वस्तु से परावर्तन, दोनों ही अलग-अलग विशेषताओं वाले बीट सिग्नल के रूप में दिखाई देते हैं। चिर्प की एक सतत श्रृंखला प्रसारित करके और प्रत्येक परिणामी बीट सिग्नल को फास्ट फूरियर ट्रांसफॉर्म (FFT) से गुजारकर, रडार दूरी और सापेक्ष वेग दोनों को अलग-अलग करके एक साथ हल कर सकता है। रेंज रिज़ॉल्यूशन चिरप बैंडविड्थ B ( \Delta R = c / 2B ) के व्युत्क्रमानुपाती होता है, इसलिए एक व्यापक बैंडविड्थ सीधे तौर पर दो निकट स्थित लक्ष्यों को अलग-अलग वस्तुओं के रूप में पहचानने की क्षमता में परिणत होती है।
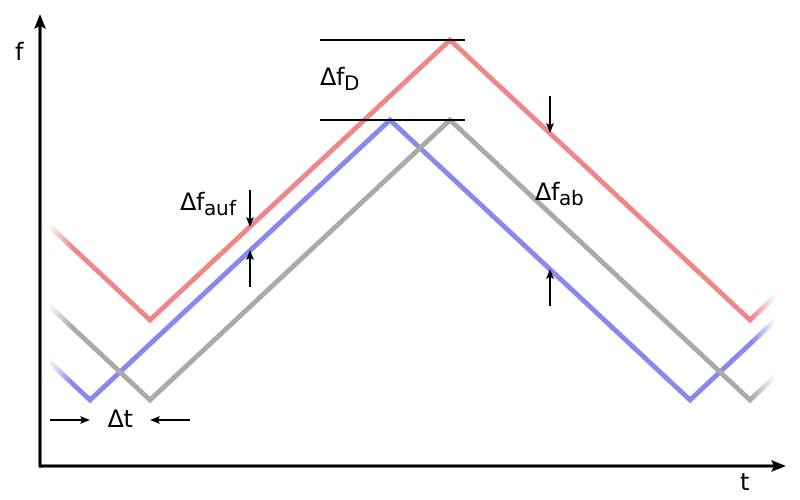
चित्र: Principle FMCW/डॉप्लर रडार का आरेख (Rainald62, CC BY-SA 3.0), विकिमीडिया कॉमन्स। नीली रेखा प्रेषित तरंग है, धूसर रेखा स्थिर वस्तु से परावर्तन (केवल समय में विलंबित) है, और लाल रेखा निकट आती वस्तु से परावर्तन (समय में विलंबित, और डॉप्लर प्रभाव के कारण आवृत्ति में ऊपर की ओर स्थानांतरित) है।

सिद्धांत: आवृत्ति बैंड का चयन अनुप्रयोग के अनुरूप कैसे होता है
ऑटोमोटिव मिलीमीटर-वेव रडार मुख्य रूप से 76-81GHz बैंड में संचालित होता है, लेकिन इस बैंड के भीतर भी, उप-बैंड का चयन अनुप्रयोग के अनुरूप होता है। 76GHz बैंड उपयुक्त है। लगभग 100-200 मीटर आगे तक लंबी दूरी की निगरानी, लगभग 1-2 मीटर की रेंज रिज़ॉल्यूशन और लगभग 20 डिग्री के संकीर्ण दृश्य क्षेत्र के साथ। यह उन अनुप्रयोगों के लिए उपयुक्त है जिनमें राजमार्ग की गति पर आगे चल रहे दूर के वाहन का शीघ्र पता लगाना आवश्यक होता है - जैसे कि अनुकूली क्रूज़ कंट्रोल (ACC), स्वचालित आपातकालीन ब्रेकिंग। इसके विपरीत, व्यापक 77-81GHz बैंड में आस-पास के वाहनों, पैदल यात्रियों और साइकिल चालकों को स्पष्ट रूप से अलग करने के लिए पर्याप्त उच्च रिज़ॉल्यूशन होता है, जिससे यह चौराहों पर विलय या दाएं मुड़ने के दौरान कई आस-पास के लक्ष्यों को अलग करने में उपयोगी होता है। हाल ही में उभर रहा "4D इमेजिंग रडार" एक उच्च-रिज़ॉल्यूशन वाला संस्करण है जो दूरी, दिगंश और सापेक्ष वेग के साथ-साथ ऊंचाई कोण (ऊर्ध्वाधर आयाम) को भी मापता है, जिसे पारंपरिक रडार पहले से ही मापता था - जिससे यह सड़क की सतह पर मौजूद उभारों और ओवरहेड साइनेज जैसी ऊर्ध्वाधर जानकारी को भी संभाल सकता है।
इतिहास: वायु रक्षा प्रणाली से लेकर ऑटोमोटिव घटक तक
रडार की व्यावहारिक उत्पत्ति द्वितीय विश्व युद्ध से जुड़ी है। ब्रिटिश भौतिक विज्ञानी रॉबर्ट वॉटसन-वॉट ने 26 फरवरी, 1935 को पहली बार यह प्रदर्शित किया कि एक विमान रेडियो तरंगों को इससे टकराकर वापस आने से इसका पता लगाया जा सकता था - और यही खोज ब्रिटेन के घरेलू वायु रक्षा नेटवर्क, चेन होम की नींव बनी। 1938 से चालू चेन होम, अपेक्षाकृत कम 22-50 मेगाहर्ट्ज बैंड में काम करने वाले स्थिर रडार स्टेशनों का एक विशाल नेटवर्क था; युद्ध शुरू होने पर इसके 18 स्टेशन थे, जो युद्ध समाप्त होने तक बढ़कर 53 हो गए। 1940 के ब्रिटेन के युद्ध के दौरान, इस प्रारंभिक चेतावनी क्षमता को व्यापक रूप से एक प्रमुख कारक माना जाता है जिसने कम संख्या वाली आरएएफ को लूफ़्टवाफ़े के आने वाले हमलों को रोकने में मदद की। लगभग 80 वर्षों में, मूल सिद्धांत - रेडियो तरंग भेजना, उसके परावर्तन को मापना - वही रहा है, लेकिन रडार खुद एक विशाल स्थिर एंटीना टावर से सिकुड़कर कुछ सेंटीमीटर के मॉड्यूल में सिमट गया है, जो किसी वाहन के बम्पर के अंदर फिट हो जाता है।
प्रमुख उत्पादों की विशिष्टताओं के आधार पर तुलना
| उत्पाद | निर्माता | प्रकार | रेंज | दृश्य क्षेत्र (एफओवी) | मापी गई मात्राएँ |
|---|---|---|---|---|---|
| कॉन्टिनेंटल एआरएस540 | कॉन्टिनेंटल | 4डी इमेजिंग रडार | 300 मीटर | ±60° | एक साथ दूरी, दिगंश, ऊंचाई और सापेक्ष वेग |
| बॉश फ्रंट/कॉर्नर रडार | बॉश | 76-77GHz और 77-81GHz बैंड | 300 मीटर डिटेक्शन रेंज (530 मीटर तक उच्च संवेदनशीलता) | खुलासा नहीं किया गया | दूरी और सापेक्ष वेग (210 किमी/घंटा तक ड्राइविंग गति पर काम करता है) |
| बॉश रडार प्रीमियम (5वीं पीढ़ी) | बॉश | 76-77GHz और 77-81GHz बैंड | 300 मीटर डिटेक्शन रेंज (700 मीटर तक उच्च संवेदनशीलता) | खुलासा नहीं किया गया | दूरी और सापेक्ष वेग (पिछली पीढ़ी की तुलना में 35% अधिक डिटेक्शन संवेदनशीलता) |
| एप्टिव एफएलआर4+ | एप्टिव | इमेजिंग रडार | 300 मीटर | मशीन लर्निंग आधारित सेंसर फ्यूजन के लिए निर्मित | स्वचालित ड्राइविंग सहायता के माध्यम से ADAS के लिए उच्च-रिज़ॉल्यूशन पहचान |
| आर्बे फीनिक्स (टेस्ला HW4 में प्रयुक्त) | आर्बे | उच्च-रिज़ॉल्यूशन (सिंथेटिक एपर्चर) इमेजिंग रडार | खुलासा नहीं किया गया | खुलासा नहीं किया गया | 76-77GHz बैंड; 2023 से टेस्ला वाहनों में पुनः प्रस्तुत |
कॉन्टिनेंटल ARS540 एक 4D इमेजिंग रडार है जो उच्च-रिज़ॉल्यूशन पर लक्ष्यों को कैप्चर करता है, जिसमें ऊंचाई की जानकारी भी शामिल है, जिसे पुराने रडार कैप्चर करने में संघर्ष करते थे। इसकी 300 मीटर की रेंज और विस्तृत ±60° फील्ड ऑफ़ व्यू को जानबूझकर एक ही यूनिट में संयोजित किया गया है, जो एक ही सेंसर से लंबी दूरी की निगरानी और विस्तृत आसपास के क्षेत्र को कवर करने के डिजाइन दर्शन को दर्शाता है। बॉश के फ्रंट/कॉर्नर रडार और रडार प्रीमियम दोनों 76-77GHz और 77-81GHz बैंड का समर्थन करते हैं और एक समान 300 मीटर की पहचान रेंज साझा करते हैं, लेकिन संवेदनशीलता रेंज - वह दूरी जिस पर उच्च-संवेदनशीलता पहचान संभव है - विस्तारित होती है। रडार प्रीमियम पर 700 मीटर की दूरी यह दर्शाती है कि पीढ़ी दर पीढ़ी छोटे और दूरस्थ लक्ष्यों का पता लगाने की क्षमता में कितनी प्रगति हुई है। बॉश और एप्टिव मिलकर वैश्विक ऑटोमोटिव रडार राजस्व का लगभग 45-50% हिस्सा रखते हैं, और दोनों कंपनियां 4D इमेजिंग रडार के साथ-साथ छोटी, मध्यम और लंबी दूरी के रडारों की पूरी श्रृंखला पेश करती हैं। एप्टिव का FLR4+ एक इमेजिंग रडार है जिसे मशीन लर्निंग-आधारित सेंसर फ्यूजन के इर्द-गिर्द विकसित किया गया है, और मई 2026 में वोल्वो ने घोषणा की कि वह 2028 से आगे के नए वाहनों के लिए एप्टिव के अगली पीढ़ी के उच्च-रिज़ॉल्यूशन रडार प्लेटफॉर्म, "जेन 8" को अपनाएगी।
टेस्ला ने जिस रडार को छोड़ा, फिर वापस लिया
स्वायत्त ड्राइविंग कंपनियों में, टेस्ला ने एक असाधारण निर्णय लिया। मई 2021 में, टेस्ला ने उत्तरी अमेरिका के मॉडल 3 और मॉडल वाई वाहनों से रडार सेंसर हटा दिए, और "टेस्ला विज़न" नामक एक कैमरा-आधारित धारणा प्रणाली में बदलाव की घोषणा की। सीईओ एलोन मस्क ने तर्क दिया कि परस्पर विरोधी सेंसर इनपुट सुरक्षा को कमजोर करते हैं, जिससे कैमरा-आधारित स्वायत्त ड्राइविंग पर ज़ोर देने का स्पष्ट रुख उद्योग की पारंपरिक मान्यताओं के बिल्कुल विपरीत हो गया। इस निर्णय ने इंजीनियरों, विश्लेषकों, नियामकों और ग्राहकों को समान रूप से आश्चर्यचकित कर दिया और इस बात पर एक बड़ी बहस छेड़ दी कि क्या केवल कैमरे ही पर्याप्त सुरक्षा प्रदान कर सकते हैं, जिसमें दूरी और गति का अनुमान लगाना भी शामिल है, जिसके लिए आमतौर पर रडार पर भरोसा किया जाता है। शुरुआत में, इससे वास्तविक कार्यात्मक सीमाएँ उत्पन्न हुईं - ऑटोस्टीयर की अधिकतम गति सीमित कर दी गई और फ़ॉलोइंग दूरी बढ़ा दी गई।
लेकिन 2023 में, टेस्ला ने अपने अगली पीढ़ी के स्वायत्त ड्राइविंग कंप्यूटर, "हार्डवेयर 4" के साथ अपना रुख बदल दिया और मॉडल एस और मॉडल एक्स में "फीनिक्स" कोडनेम वाला रडार सेंसर पुनः शामिल किया। परीक्षण से पुष्टि हुई कि यह रडार इज़राइली कंपनी आर्बे की "फीनिक्स" उच्च-रिज़ॉल्यूशन सिंथेटिक-एपर्चर रडार इकाई पर आधारित है। केवल कैमरे पर आधारित दृष्टिकोण पर लौटने के लगभग दो साल बाद, यह इस बात की स्वीकृति थी कि प्रतिकूल मौसम में रडार के अधिक विश्वसनीय रेंजिंग और वेग डेटा की वास्तव में अभी भी आवश्यकता है। यह एक बेहद दिलचस्प वास्तविक मामला है जहां उद्योग के सबसे बड़े खिलाड़ियों में से एक ने "क्या केवल कैमरा ही पर्याप्त है, या रडार को भी शामिल किया जाना चाहिए?" सवाल का एक चरम जवाब दिया और फिर अपने फैसले से पीछे हट गया।
एक वास्तविक उदाहरण: होंडा सेंसिंग 360 — पांच रडार जो हर दिशा को कवर करते हैं
किसी वाहन के पूरे परिवेश को सेंस करने के लिए कई रडारों को संयोजित करने का एक वास्तविक उदाहरण होंडा का "होंडा सेंसिंग 360" है। इसमें एक लंबी दूरी का मिलीमीटर-वेव रडार सामने के केंद्र में, और चार मध्यम दूरी के मिलीमीटर-वेव रडार वाहन के चारों कोनों पर लगाए गए हैं — कुल मिलाकर पांच रडार — जिन्हें सामने की विंडशील्ड के ऊपर लगे एक मोनोक्युलर वाइड-व्यू कैमरे के साथ मिलाकर 360-डिग्री सेंसिंग प्राप्त की जाती है। खास बात यह है कि सिस्टम जानबूझकर प्रत्येक रडार की विशेषताओं को उसकी भूमिका के अनुसार बदलता है: आगे की लंबी दूरी की निगरानी में दृश्य क्षेत्र की तुलना में पहुंच को प्राथमिकता दी जाती है, जबकि बगल और पीछे की निकट-क्षेत्र निगरानी में एक विस्तृत दृश्य क्षेत्र को प्राथमिकता दी जाती है। यह कई इकाइयों की प्लेसमेंट के माध्यम से एक ट्रेड-ऑफ को हल करने का एक वास्तविक उदाहरण है — "लंबी दूरी की निगरानी" बनाम "व्यापक कवरेज" - यह अकेले एक रडार से हासिल करना मुश्किल है।
प्रदर्शन निर्धारित करने वाले पैरामीटर
- रेंज: ऐसे अनुप्रयोगों के लिए जिनमें आगे चल रहे दूर के वाहन का शीघ्र पता लगाना और गति कम करने के लिए पर्याप्त समय देना आवश्यक हो - उदाहरण के लिए, राजमार्ग पर ACC (एक्सीलेंट एक्सीलेंट स्पीड) - कॉन्टिनेंटल ARS540 जैसा लंबी दूरी का रडार आवश्यक हो जाता है।
- दृश्य क्षेत्र (FOV): होंडा सेंसिंग 360 के किनारों और पीछे की ओर मध्यम दूरी के रडारों की तरह, चौराहे पर विलय या मोड़ के दौरान विस्तृत क्षेत्र को कवर करने वाले अनुप्रयोगों में विस्तृत दृश्य क्षेत्र को प्राथमिकता दी जाती है। चूंकि एक रडार के लिए एक साथ लंबी दूरी और विस्तृत दृश्य क्षेत्र दोनों प्रदान करना मुश्किल है, इसलिए कई इकाइयों को संयोजित करना व्यावहारिक समाधान होता है।
- रेंज रिज़ॉल्यूशन और चिरप बैंडविड्थ: चूंकि FMCW का रेंज रिज़ॉल्यूशन चिरप बैंडविड्थ के व्युत्क्रमानुपाती होता है, इसलिए लगभग 1-2 मीटर रिज़ॉल्यूशन वाला केवल 76GHz बैंड वाला संकीर्ण सेटअप इसे आसान बनाता है। कई निकटवर्ती लक्ष्यों — जैसे कि एक साइकिल चालक और एक पैदल यात्री — को एक ही पिंड समझ लेना। विलय सहायता जैसे सटीक लक्ष्य विभेदन की आवश्यकता वाले अनुप्रयोगों को व्यापक 77-81GHz बैंड द्वारा प्रदान किए गए उच्च रिज़ॉल्यूशन से लाभ होता है।
- क्या ऊंचाई डेटा कैप्चर किया जाता है: पारंपरिक रडार केवल क्षैतिज जानकारी ही ले जाता है, जिससे सड़क की सतह पर बने उभारों या ओवरहेड साइनेज और ओवरपास को "बाधा" के रूप में गलत वर्गीकृत करने की संभावना बढ़ जाती है। ARS540 जैसे 4D इमेजिंग रडार की ऊंचाई को सीधे मापने की क्षमता इस प्रकार की गलत पहचान को कम करती है।
- प्रतिकूल मौसम और परिस्थितियों के प्रति मजबूती: बारिश, कोहरे, चकाचौंध और अंधेरे में कैमरा और LiDAR का प्रदर्शन काफी कम हो जाता है, जबकि रडार — क्योंकि यह रेडियो तरंगों का उपयोग करता है — अपेक्षाकृत विश्वसनीय रूप से कार्य करता रहता है। जैसा कि टेस्ला की रडार हटाने और पुनः स्थापित करने की कहानी से पता चलता है, केवल कैमरे वाले सिस्टम प्रतिकूल मौसम में सीमित होते हैं, और अक्सर खराब मौसम या भारी रात्रिकालीन ड्राइविंग वाले क्षेत्रों में, रडार पर अधिक निर्भर रहना एक तर्कसंगत डिज़ाइन विकल्प है।
- संगतता मशीन लर्निंग आधारित सेंसर फ़्यूज़न**: एप्टिव के FLR4+ जैसे रडार, जो कच्चे पॉइंट-क्लाउड डेटा को सीधे मशीन लर्निंग पाइपलाइन में फीड करने के लिए डिज़ाइन किए गए हैं, कैमरों और LiDAR के साथ संयुक्त होने पर फ़्यूज़्ड-परसेप्शन सटीकता में अधिक योगदान देते हैं। केवल सरल लक्ष्य-पहचान परिणाम आउटपुट करने वाले रडार की तुलना में, यह डाउनस्ट्रीम परसेप्शन एल्गोरिदम को उपयोगी जानकारी की एक सार्थक रूप से भिन्न मात्रा प्रदान करता है।
बैंडविड्थ और वेग की गणना
FMCW रडार डेटाशीट में, केवल अधिकतम रेंज ही नहीं, बल्कि बैंडविड्थ B और अवलोकन समय की भी जाँच करें। रेंज रिज़ॉल्यूशन है
B=1\,\mathrm{GHz} के साथ, यह \Delta R\simeq0.15\,\mathrm{m} देता है - लगभग 15 सेमी रेंज अंतर के साथ एक ही दिशा में दो रिफ्लेक्टरों को अलग करने के लिए एक आदर्श आंकड़ा। विंडोइंग, सिग्नल-टू-नॉइज़ अनुपात, कोणीय रिज़ॉल्यूशन और लक्ष्य का आकार भी मायने रखते हैं, इसलिए कैटलॉग संख्या फील्ड डिटेक्शन के समान नहीं है। सटीकता।
सापेक्ष वेग डॉप्लर आवृत्ति से प्राप्त होता है। तरंगदैर्घ्य \lambda और दृष्टि रेखा सापेक्ष वेग v के लिए,
77GHz पर तरंगदैर्घ्य लगभग 3.9 मिमी है, इसलिए v=20\,\mathrm{m/s} (72 किमी/घंटा) f_D\simeq10.3\,\mathrm{kHz} देता है। तिरछे कोण पर, रडार केवल दृष्टि रेखा घटक को देखता है, इसलिए लेन पार करती हुई साइकिल "धीमी" वस्तु की तरह दिख सकती है। ACC और टक्कर संबंधी निर्णयों के लिए, दूरी, वेग और कोण को एक ही ट्रैक से जोड़ना उतना ही महत्वपूर्ण है जितना कि व्यक्तिगत रिज़ॉल्यूशन।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।