Contents — find the section you need
Le radar (détection et télémétrie par ondes radio) est un capteur qui mesure la distance, le relèvement et la vitesse relative en émettant des ondes radio et en recevant leur réflexion sur une cible. La vitesse relative est calculée à partir du décalage de fréquence de l'onde réfléchie (effet Doppler) ; la distance est calculée à partir du temps de trajet aller-retour de l'onde radio. Les applications automobiles utilisent généralement la bande des ondes millimétriques (76-81 GHz), d'où l'appellation courante de « radar à ondes millimétriques ». Contrairement aux caméras et aux LiDAR qui fonctionnent avec la lumière, le radar utilise les ondes radio, ce qui explique sa fiabilité relative même sous la pluie, le brouillard, la neige, les reflets et dans l'obscurité, conditions qui mettent à rude épreuve les capteurs optiques. Issue des systèmes de défense aérienne de la Seconde Guerre mondiale, cette technologie a été miniaturisée et son coût a considérablement diminué au cours des 80 dernières années, jusqu'à devenir un composant automobile produit en série.
 Tours radar de défense aérienne Chain Home (Swingate, Douvres, Royaume-Uni)
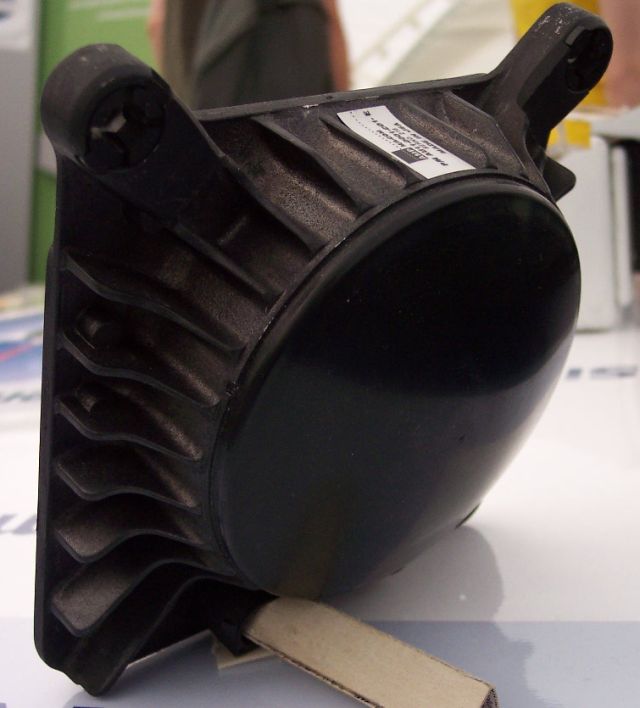 Antenne radar automobile à ondes millimétriques
Images : Chain Tours radar de défense aérienne Chain Home (Jean-Etienne Minh-Duy Poirrier, CC BY-SA 2.0) / Automotive Antenne radar à ondes millimétriques (Stahlkocher, CC BY-SA 3.0 / GFDL), Wikimedia Commons.


Principe : FMCW — Dérivation de la distance et de la vitesse à partir de la fréquence de battement
L'approche dominante en radar automobile à ondes millimétriques est la FMCW (onde continue modulée en fréquence). La fréquence du signal émis est balayée linéairement dans le temps avec une pente constante (un « chirp ») ; le mélange de la réflexion reçue avec le signal émis produit une « fréquence de battement » f_b — la différence entre les deux.
Ici, B est la bande passante du chirp, T est la durée du balayage du chirp, c est la vitesse de la lumière, R est la distance à la cible, v est la vitesse relative et \lambda est la longueur d'onde radio. Le premier terme à droite correspond au délai aller-retour de l'onde réfléchie (proportionnel à la distance) ; le second terme correspond à la composante de fréquence décalée par effet Doppler (proportionnelle à la vitesse relative). La réflexion sur un objet immobile et la réflexion sur un objet en mouvement se manifestent chacune par un signal de battement aux caractéristiques distinctes. En émettant une série continue de modulations de fréquence (chirps) et en appliquant une transformée de Fourier rapide (FFT) à chaque signal de battement résultant, le radar peut séparer et calculer simultanément la distance et la vitesse relative. La résolution en distance est inversement proportionnelle à la bande passante des modulations de fréquence (chirps) ; ainsi, une bande passante plus large permet de distinguer deux cibles proches.
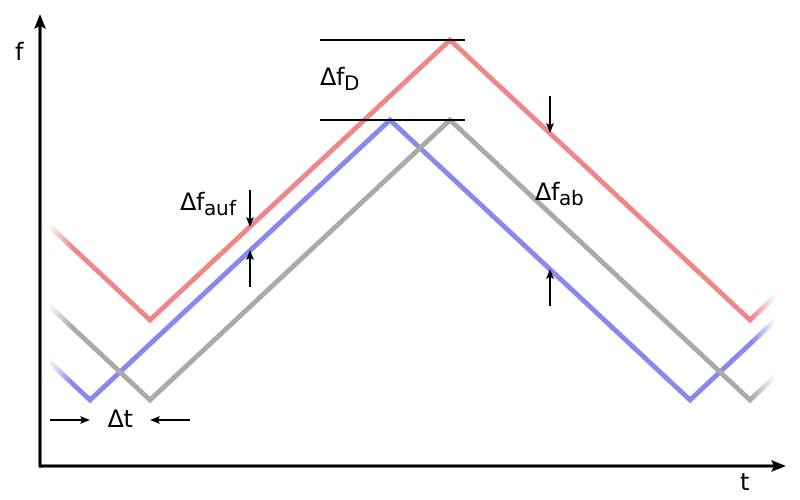
Image : Principle schéma du radar FMCW/Doppler (Rainald62, CC BY-SA 3.0), Wikimedia Commons. La ligne bleue représente l’onde émise, la ligne grise la réflexion sur un objet stationnaire (retardée uniquement dans le temps) et la ligne rouge la réflexion sur un objet approchant (retardée dans le temps et décalée vers les hautes fréquences par effet Doppler).

Principe : comment le choix de la bande de fréquences est lié à l’application
Le radar automobile à ondes millimétriques fonctionne principalement dans la bande 76-81 GHz, mais même au sein de cette bande, le choix de la sous-bande dépend de l’application. La bande 76 GHz convient à la surveillance longue portée jusqu’à environ Une portée de 100 à 200 m, une résolution spatiale d'environ 1 à 2 m et un champ de vision plus étroit d'environ 20 degrés conviennent aux applications nécessitant la détection précoce d'un véhicule éloigné à vitesse autoroutière, comme le régulateur de vitesse adaptatif (ACC) et le freinage d'urgence automatique. La bande plus large de 77 à 81 GHz, en revanche, offre une résolution suffisamment élevée pour distinguer avec précision les véhicules, piétons et cyclistes à proximité, ce qui la rend utile pour différencier plusieurs cibles proches lors des insertions ou des virages à droite aux intersections. Le radar imageur 4D, récemment apparu, est une variante haute résolution qui mesure l'angle d'élévation (la dimension verticale) en plus de la distance, de l'azimut et de la vitesse relative, paramètres déjà mesurés par le radar conventionnel. Il peut ainsi traiter également les informations verticales telles que les irrégularités de la chaussée et la signalisation routière.
Historique : du système de défense aérienne au composant automobile
Les origines pratiques du radar remontent à la Seconde Guerre mondiale. Le physicien britannique Robert Watson-Watt a démontré pour la première fois, le 26 février 1935, qu'un avion pouvait être détecté par la réflexion d'ondes radio. Cette découverte a jeté les bases du réseau de défense aérienne britannique Chain Home. Opérationnel dès 1938, Chain Home était un vaste réseau de stations radar fixes fonctionnant dans la bande de fréquences relativement basse de 22 à 50 MHz ; il est passé de 18 stations au début de la guerre à 53 à la fin du conflit. Lors de la bataille d'Angleterre de 1940, cette capacité d'alerte précoce est largement reconnue comme un facteur déterminant ayant permis à la RAF, en infériorité numérique, d'intercepter les raids de la Luftwaffe. Au cours des quelque 80 années qui ont suivi, le principe de base – émettre une onde radio et mesurer sa réflexion – est resté le même, mais le radar lui-même a considérablement diminué, passant d'une imposante tour d'antenne fixe à un module de quelques centimètres de diamètre, intégré au pare-chocs d'un véhicule.
Comparaison des principaux produits par spécifications
| Produit | Fabricant | Type | Portée | Champ de vision (FOV) | Grandeurs mesurées |
|---|---|---|---|---|---|
| Continental ARS540 | Continental | Radar imageur 4D | 300 m | ±60° | Mesure simultanée de la distance, de l'azimut, de l'élévation et de la vitesse relative |
| Radar avant/d'angle Bosch | Bosch | Bandes 76-77 GHz et 77-81 GHz | Portée de détection de 300 m (jusqu'à 530 m en haute sensibilité) | Non communiqué | Distance et vitesse relative (fonctionne jusqu'à 210 km/h) |
| Radar Bosch Premium (5e génération) | Bosch | Bandes 76-77 GHz et 77-81 GHz | Portée de détection de 300 m (jusqu'à 700 m en haute sensibilité) | Non communiqué | Distance et vitesse relative (sensibilité de détection supérieure de 35 % à la génération précédente) |
| Aptiv FLR4+ | Aptiv | Radar imageur | 300 m | Conçu pour la fusion de capteurs basée sur l'apprentissage automatique | Détection haute résolution pour les systèmes ADAS grâce à l'assistance à la conduite automatisée |
| Arbe Phoenix (utilisé dans Tesla HW4) | Arbe | Radar imageur haute résolution (à synthèse d'ouverture) | Non divulgué | Non divulgué | Bande 76-77 GHz ; réintroduit dans les véhicules Tesla à partir de 2023 |
Le Continental ARS540 est un radar imageur 4D qui capture les cibles en haute résolution, y compris les informations d'élévation, un point faible des radars plus anciens. Sa portée de 300 m et son large champ de vision de ±60° sont combinés dans une seule unité, reflétant une philosophie de conception visant à couvrir à la fois la surveillance à longue portée et une large zone environnante avec un seul capteur. Les radars avant/d'angle et premium de Bosch prennent tous deux en charge les bandes 76-77 GHz et 77-81 GHz et partagent une portée de détection commune de 300 m, mais la plage de sensibilité — la distance à laquelle une détection haute sensibilité est possible — s'étend jusqu'à 700 m sur le radar premium, démontrant les progrès considérables réalisés en matière de détection de petites cibles distantes au fil des générations. Bosch et Aptiv détiendraient ensemble environ 45 à 50 % du chiffre d'affaires mondial des radars automobiles, et les deux entreprises proposent des gammes complètes de radars à courte, moyenne et longue portée, ainsi que des radars d'imagerie 4D. Le FLR4+ d'Aptiv est un radar d'imagerie conçu dès le départ autour de la fusion de capteurs basée sur l'apprentissage automatique. En mai 2026, Volvo a annoncé l'adoption de la plateforme radar haute résolution de nouvelle génération d'Aptiv, « Gen 8 », pour ses nouveaux véhicules à partir de 2028.
Le radar que Tesla a abandonné, puis réintégré
Parmi les entreprises de conduite autonome, Tesla a pris une décision véritablement inhabituelle. En mai 2021, Tesla a retiré les capteurs radar des Model 3 et Model Y en Amérique du Nord, annonçant le passage à un système de perception basé uniquement sur des caméras, baptisé « Tesla Vision ». Le PDG, Elon Musk, a avancé un argument de principe selon lequel les informations contradictoires des capteurs compromettent la sécurité, prenant ainsi une position claire – celle de privilégier la conduite autonome basée uniquement sur des caméras – allant à l'encontre des conventions du secteur. Cette décision a surpris les ingénieurs, les analystes, les autorités de réglementation et les clients. Cette décision a suscité un débat majeur quant à la capacité des caméras seules à garantir une sécurité suffisante, notamment pour l'estimation des distances et de la vitesse, domaines où le radar est généralement indispensable. Dès le départ, cela a engendré de réelles contraintes fonctionnelles : la vitesse maximale du système de pilotage automatique a été limitée et les distances de sécurité ont été augmentées.
Mais en 2023, Tesla a opéré un revirement avec son ordinateur de conduite autonome de nouvelle génération, « Hardware 4 », en réintroduisant un capteur radar, nom de code « Phoenix », sur les Model S et Model X. Des analyses techniques ont confirmé que ce radar est basé sur le radar à synthèse d'ouverture haute résolution « Phoenix » de la société israélienne Arbe. Environ deux ans après être revenu à une approche exclusivement basée sur les caméras, ce changement revenait à reconnaître que les données de distance et de vitesse plus robustes fournies par le radar, même par mauvais temps, étaient toujours nécessaires. Il s'agit d'un cas concret et intéressant où l'un des plus grands acteurs du secteur a d'abord adopté une position radicale face à la question : « Les caméras suffisent-elles ou faut-il y intégrer le radar ? », avant de faire marche arrière.
A Exemple concret : Honda SENSING 360 — cinq radars couvrant toutes les directions
Le système « Honda SENSING 360 » de Honda est un exemple concret d’utilisation de plusieurs radars pour surveiller l’environnement complet d’un véhicule. Il intègre un radar à ondes millimétriques longue portée au centre de l’avant, ainsi que quatre radars à ondes millimétriques moyenne portée aux quatre coins du véhicule (soit cinq radars au total). Ces radars sont associés à une caméra monoculaire grand angle montée au-dessus du pare-brise, pour une détection à 360°. Le système adapte les caractéristiques de chaque radar en fonction de son rôle : la surveillance longue portée privilégie la portée au champ de vision, tandis que la surveillance latérale et arrière privilégie un large champ de vision. Ce système illustre comment, grâce à l’utilisation de plusieurs unités, il résout un compromis difficile à trouver entre « surveillance longue portée » et « couverture panoramique », compromis qu’un seul radar ne permet pas d’atteindre.
Paramètres déterminant les performances
-
Portée : Pour les applications nécessitant une détection précoce d’un Lorsqu'un véhicule éloigné précède le véhicule et qu'il y a suffisamment de marge pour ralentir (par exemple, avec le régulateur de vitesse adaptatif sur autoroute), un radar longue portée comme le Continental ARS540 devient essentiel.
-
Champ de vision (FOV) : À l'instar du système Honda SENSING 360 qui place les radars moyenne portée sur les côtés et à l'arrière, les applications nécessitant une large zone environnante lors d'une insertion à une intersection ou d'un virage privilégient un large champ de vision. Comme il est difficile pour un seul radar d'offrir simultanément une longue portée et un large champ de vision, la combinaison de plusieurs unités est généralement la solution la plus pratique.
-
Résolution en portée et bande passante du chirp : La résolution en portée du FMCW étant inversement proportionnelle à la bande passante du chirp, une configuration à bande étroite de 76 GHz uniquement, avec une résolution d'environ 1 à 2 m, peut facilement entraîner la confusion entre plusieurs cibles proches (par exemple, un cycliste et un piéton) et une seule tache. Les applications nécessitant une discrimination fine des cibles, comme l'assistance à l'insertion, bénéficient de la résolution plus élevée offerte par la bande plus large de 77 à 81 GHz.
-
Données d'altitude Capture des données : Un radar conventionnel ne transmet que des informations horizontales, ce qui le rend susceptible de mal interpréter les irrégularités de la chaussée, la signalisation et les ponts comme des « obstacles ». La capacité d'un radar d'imagerie 4D comme l'ARS540 à mesurer directement l'altitude réduit ce type de fausses détections.
-
Robustesse face aux intempéries : Les performances des caméras et des LiDAR se dégradent considérablement sous la pluie, le brouillard, l'éblouissement et dans l'obscurité, tandis que le radar, utilisant des ondes radio, conserve une fiabilité relative. Comme le montre l'exemple de Tesla avec le retrait puis la réinstallation de son radar, les systèmes basés uniquement sur des caméras présentent des limites réelles par mauvais temps. Dans les régions où les intempéries sont fréquentes ou la circulation nocturne importante, privilégier le radar est un choix de conception judicieux.
-
Compatibilité avec la fusion de capteurs basée sur l'apprentissage automatique : Un radar conçu pour fournir directement des données brutes de nuage de points à un système d'apprentissage automatique, comme le FLR4+ d'Aptiv, contribue davantage à la précision de la perception fusionnée lorsqu'il est combiné à des caméras et à un LiDAR. Comparé à un radar qui ne produit que des données simples… Les résultats de détection de cibles fournissent à l'algorithme de perception en aval un volume d'informations exploitables sensiblement différent.
Calcul de la bande passante et de la vitesse
Dans la fiche technique d'un radar FMCW, vérifiez la bande passante B et la durée d'observation, et non seulement la portée maximale. La résolution en distance est de :
Avec B=1\,\mathrm{GHz}, on obtient \Delta R\simeq0.15\,\mathrm{m}, une valeur idéale pour séparer deux réflecteurs dans la même direction avec une différence de distance d'environ 15 cm. Le fenêtrage, le rapport signal/bruit, la résolution angulaire et la taille de la cible sont également importants ; une référence catalogue ne correspond donc pas à la précision de détection sur le terrain.
La vitesse relative est calculée à partir de la fréquence Doppler. Pour une longueur d'onde \lambda et une vitesse relative en visée directe v,
À 77 GHz, la longueur d'onde est d'environ 3,9 mm. v=20\,\mathrm{m/s} (72 km/h) donne f_D\simeq10.3\,\mathrm{kHz}. Sous un angle oblique, le radar ne perçoit que la composante de visée directe ; un vélo traversant la voie peut donc apparaître comme un objet « lent ». Pour le régulateur de vitesse adaptatif (ACC) et la détection des collisions, associer la distance, la vitesse et l’angle à la même trajectoire est aussi important que les résolutions individuelles.
Les objets situés à égale distance sont-ils toujours indiscernables au radar ?
L'angle ou la vitesse relative peuvent parfois permettre de les distinguer. Vérifiez la résolution dans chaque dimension et les conditions cibles.
## Références - [Radar imageur 4D Continental ARS540 (Electronic Specifier)](https://www.electronicspecifier.com/products/sensors/xilinx-and-continental-production-ready-4d-imaging-radar-for-autonomous-driving/) - [Technologie de sécurité omnidirectionnelle Honda SENSING 360 (Honda officiel)](https://global.honda/jp/tech/Omnidirectional_safety_and_driver_assistive_technologies_Honda_SENSING_360/) - [Capteurs radar Bosch (Bosch Mobility officiel)](https://www.bosch-mobility.com/en/solutions/sensors/radar-sensor/) - [Marché des radars automobiles : comparaison des stratégies technologiques Bosch/Aptiv/Continental/Denso (LinkedIn)](https://www.linkedin.com/pulse/aptiv-bosch-continental-denso-all-radar-companies-offerings-leroy) - [Plateforme radar haute résolution Gen 8 d'Aptiv adoptée par Volvo (articles connexes)](https://www.datainsightsmarket.com/reports/automotive-4d-imaging-radar-831394) - [Robert Watson-Watt et l'invention du radar (Wikipédia en anglais)](https://en.wikipedia.org/wiki/Robert_Watson-Watt) - [The Chain Home] Réseau de radars de défense aérienne (Musée des radars de défense aérienne de la RAF) - Suppression des radars Tesla et transition vers Tesla Vision (Electrek) - Nouveau radar « Phoenix » confirmé dans les véhicules Tesla Hardware 4 (InsideEVs) - Évolution de la relation de Tesla avec les radars (Edge AI and Vision Alliance)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.