Contents — find the section you need
Un magnétomètre convertit l'intensité et la direction d'un champ magnétique — celui de la Terre ou celui produit par un objet proche — en un signal électrique. Son fonctionnement repose sur un phénomène de physique du solide : lorsqu'un courant ou le spin d'un électron se trouve dans un champ magnétique, la tension ou la résistance électrique qu'il produit varie en fonction de l'intensité et de la direction de ce champ. La mesure précise de cette variation permet de quantifier la direction d'un champ magnétique autrement invisible. Alors que les appareils photo, les LiDAR et les radars fonctionnent activement ou passivement avec la lumière et les ondes radio, un magnétomètre interagit toujours avec un élément intrinsèquement présent : le champ magnétique terrestre. C'est l'un des rares capteurs capables de fournir en continu une référence de direction externe absolue, en intérieur, sous l'eau ou sous terre, partout où le GPS ne peut pas intervenir, à condition d'être alimenté. De l'application boussole électronique d'un smartphone à la correction de la dérive de l'angle de lacet dans les capteurs à 9 axes intégrés aux centrales inertielles des drones et des voitures autonomes, en passant par le contrôle d'attitude des engins spatiaux, il s'agit d'un composant fondamental présent dans presque tous les appareils électroniques qui ont besoin de connaître leur orientation.
 Honeywell HMC5883L (circuit intégré de boussole numérique 3 axes)
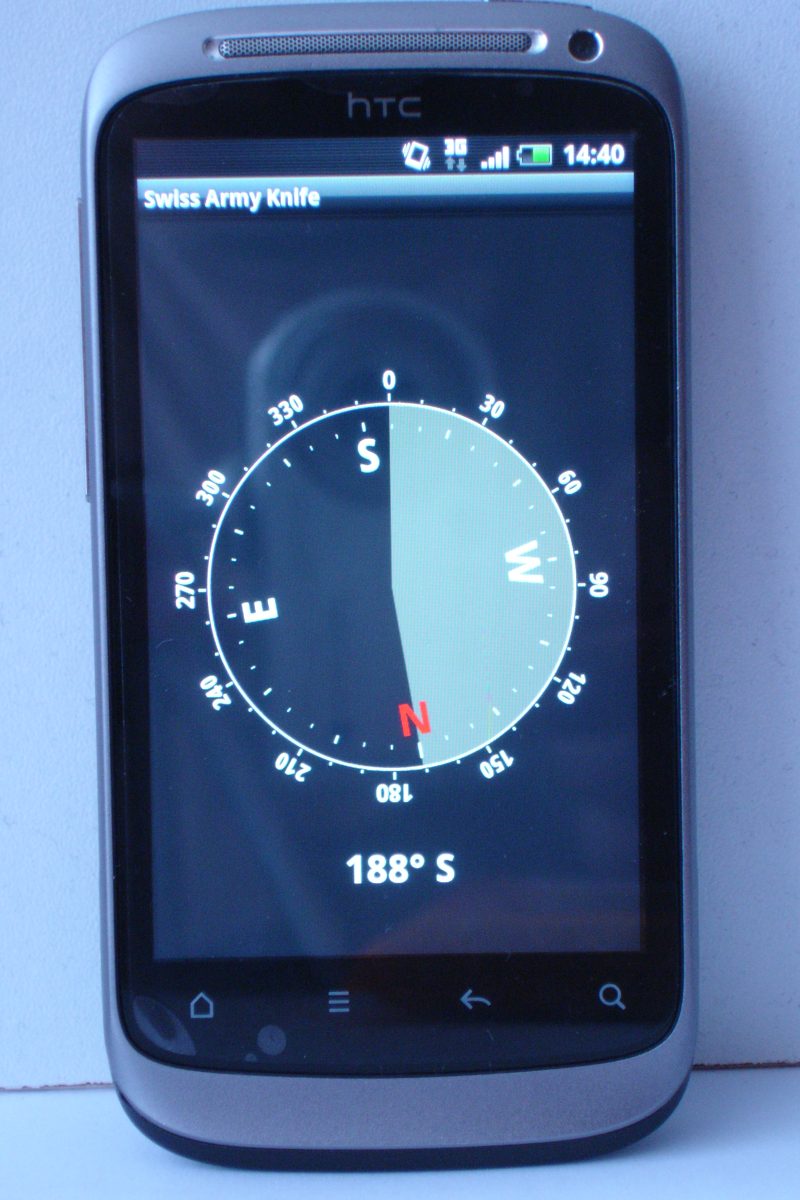 Application de boussole électronique pour smartphone
Image : Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone application de boussole électronique(Zirguezi, CC0), Wikimedia Commons.


Principes : Quatre phénomènes physiques pour la mesure du champ magnétique terrestre — Effet Hall, AMR, GMR, Fluxgate
Le terme « magnétomètre » recouvre quatre principes de fonctionnement physiques distincts. Ces quatre principes sont aujourd'hui produits en masse sous forme de puces de magnétomètres triaxiaux grand public et industriels.
L'effet Hall — Une tension transversale produite par un courant et un champ magnétique
Lorsqu'un courant I traverse un film semi-conducteur mince et qu'un champ magnétique B est appliqué perpendiculairement à ce courant, la force de Lorentz dévie les porteurs de charge dans une direction orthogonale au courant et au champ, générant une différence de potentiel (la tension de Hall V_H) dans cette direction.
Ici, n représente la densité de porteurs, e la charge élémentaire et t l'épaisseur du film. Comme la tension de Hall est proportionnelle à l'intensité du champ magnétique, son amplification et sa numérisation permettent de mesurer directement ce dernier. Le phénomène sous-jacent est l'effet Hall lui-même, découvert en 1879 par Edwin Hall, alors étudiant à l'université Johns Hopkins. Cet effet, vieux de plus de 140 ans, est toujours à l'œuvre dans les puces des smartphones actuels. Les magnétomètres de Bosch Sensortec utilisent une structure basée sur l'effet Hall, que l'entreprise appelle « FlipCore », et le BMM150 en est le produit phare.
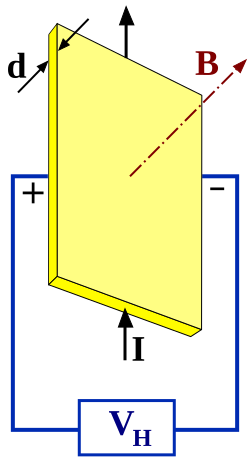
Image : Diagram de l'effet Hall (Gregors, CC BY-SA 3.0), Wikimedia Commons. La tension de Hall V_H apparaît dans une direction orthogonale à la fois au courant I et au champ magnétique B.

Magnétorésistance anisotrope (AMR) — Résistance électrique variable selon la direction d'aimantation
La résistance électrique d'un matériau ferromagnétique (un alliage fer-nickel, par exemple) varie légèrement en fonction de l'angle \theta entre sa direction d'aimantation interne et la direction du courant. La variation de résistance est approximativement proportionnelle à \cos^2\theta, et l'utilisation de cette relation pour détecter la direction d'un champ externe constitue le principe de la magnétorésistance anisotrope (AMR). Le phénomène lui-même est antérieur à l'effet Hall : William Thomson (Lord Kelvin) l'a découvert dans le fer et le nickel en 1856. L'amplitude de variation de résistance qu'il produit étant supérieure à celle d'un capteur à effet Hall, les dispositifs AMR offrent une meilleure sensibilité. Le circuit intégré HMC5883L de Honeywell, une boussole numérique 3 axes, exploite explicitement cette technologie de magnétorésistance anisotrope.
GMR (Magnétorésistance Géante) — Un film multicouche produisant une variation de résistance d'un ordre de grandeur supérieur
La GMR (Magnétorésistance Géante) repose sur le même principe que l'AMR, mais s'en distingue par son mécanisme et son échelle. L'empilement de métaux ferromagnétiques et non magnétiques en une structure multicouche, chaque couche ne mesurant que quelques nanomètres d'épaisseur, révèle que l'orientation des aimantations des couches magnétiques adjacentes (parallèle ou antiparallèle) influence considérablement la diffusion des électrons liée au spin, faisant varier la résistance électrique de plusieurs dizaines de pour cent. Alors que la magnétorésistance ampérométrique (AMR) conventionnelle ne produit qu'une variation de résistance de quelques pourcents, la magnétorésistance géante (GMR) peut atteindre une variation proche de 50 %, d'où son appellation de « géante ». Le coût maintient l'effet Hall et l'AMR au cœur des circuits intégrés de boussoles triaxiales classiques, mais la GMR et la magnétorésistance tunnel (TMR) restent les technologies de référence pour les applications exigeant une sensibilité accrue, comme les magnétomètres haute sensibilité et les têtes de lecture de disques durs. Sa découverte est relatée dans la section historique ci-dessous.
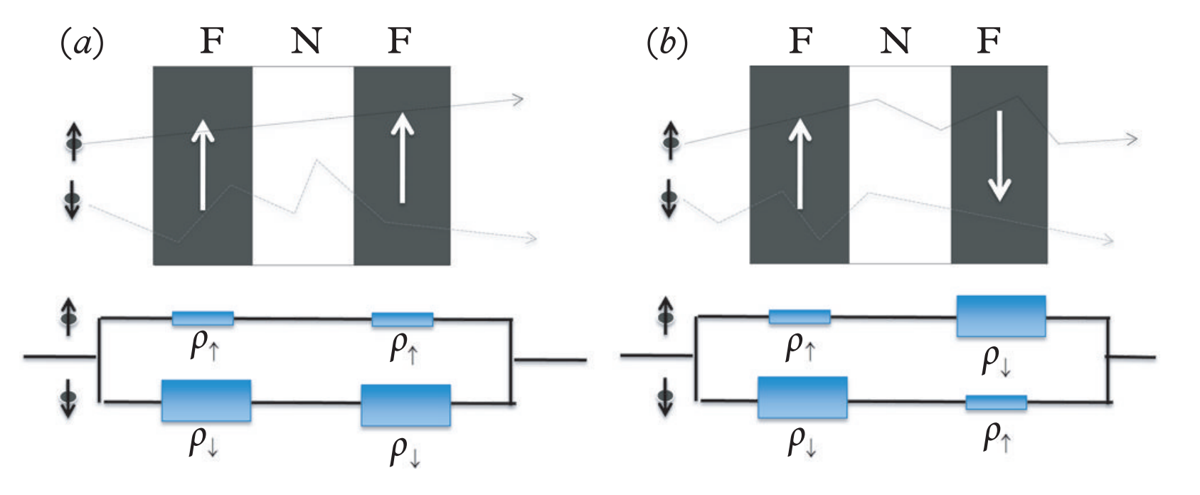
Image : Schematic d'une structure multicouche GMR (K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons. Les couches ferromagnétiques (vertes) et non magnétiques (grises) sont empilées alternativement ; La résistance électrique varie considérablement en fonction des directions d'aimantation relatives des couches.

Fluxgate — Saturation d'un noyau magnétique pour une haute précision
Alors que l'effet Hall, la magnétorésistance anisotrope (AMR) et la magnétorésistance géante (GMR) exploitent directement les propriétés physiques d'un semi-conducteur ou d'une couche mince, l'approche fluxgate utilise l'induction électromagnétique. Une bobine d'excitation enroulée autour d'un noyau magnétique doux (noyau à haute perméabilité) est parcourue par un courant alternatif qui amène périodiquement le noyau à se saturer et à se désaturer magnétiquement. Lorsque le noyau est déssaturé, il accepte facilement un champ magnétique externe ; une fois saturé, il repousse ce champ. La détection de cette réponse non linéaire par une bobine de mesure produit des composantes harmoniques (principalement la seconde harmonique) proportionnelles à l'intensité du champ externe. La complexité accrue du principe sous-jacent permet d'obtenir une précision supérieure et un bruit inférieur à ceux généralement atteints par les puces semi-conductrices à effet Hall ou AMR. C'est pourquoi la technologie fluxgate reste aujourd'hui la solution privilégiée pour les satellites d'observation géomagnétique et les magnétomètres marins et aéronautiques de haute précision.
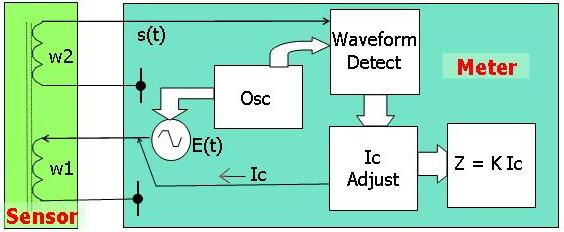
Image : Diagram du principe du magnétomètre à fluxgate (BacLuong, domaine public), Wikimedia Commons. Une bobine d'excitation sature périodiquement le noyau, et une bobine de détection mesure les composantes harmoniques de la tension induite qui varient en fonction du champ magnétique externe.

Géomagnétisme et orientation : déclinaison magnétique, l'écart entre le nord magnétique et le nord géographique
La Terre est elle-même un aimant géant : la convection dans son noyau externe (la géodynamo) génère un champ magnétique qui recouvre sa surface. Une « boussole électronique » construite à partir d'un magnétomètre détecte la direction de la composante horizontale de ce vecteur géomagnétique et la désigne comme le nord magnétique. Cependant, le pôle magnétique (le pôle nord magnétique) ne coïncide pas avec le pôle Nord géographique (le nord géographique) et dérive légèrement d'une année à l'autre. Par conséquent, le nord magnétique mesuré en un lieu donné diffère du nord géographique d'une valeur appelée « déclinaison magnétique ». Cette déclinaison peut varier de quelques degrés à plus de vingt selon le lieu et l'année. Un compas électronique pratique la corrige en utilisant sa propre position (latitude et longitude) et l'heure actuelle, en se référant à un modèle géomagnétique tel que le WMM (World Magnetic Model), révisé conjointement tous les cinq ans par les Centres nationaux d'information environnementale de la NOAA et le British Geological Survey. Le GPS seul ne peut pas fournir de cap (on ne connaît sa direction de déplacement qu'en mouvement). Un magnétomètre, capable de donner un cap instantanément même à l'arrêt, complète donc le GNSS précisément à cet égard.
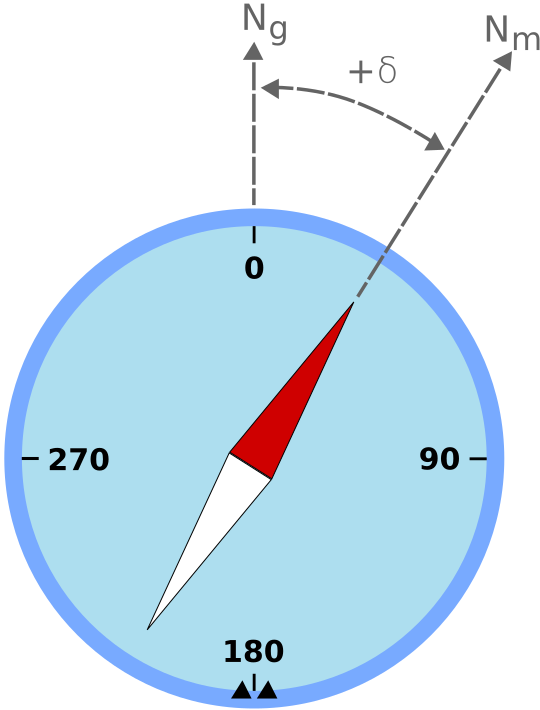
Image : Diagram expliquant la déclinaison magnétique(Odder, CC BY-SA 3.0), Wikimedia Commons. La déclinaison est la différence angulaire entre le nord géographique et le nord magnétique.

Erreurs dues au fer dur et au fer mou, et étalonnage
Installez un magnétomètre sur un véhicule (robot, drone ou voiture) : la distorsion magnétique produite par le véhicule lui-même se mêle au champ magnétique terrestre. Cette distorsion se divise en deux grandes catégories :
-
Erreur due au fer dur : Décalage magnétique « fixe » produit par les aimants permanents d'un moteur, un haut-parleur ou des câbles électriques. Cela se manifeste par un décalage de l'origine du signal de sortie du capteur par rapport au zéro magnétique terrestre. En traçant le graphique de sortie sur les trois axes, on obtient une sphère dont le centre est décalé par rapport à l'origine.
-
Erreur due au fer doux : Cette erreur, variable selon le cap, est produite lorsque des matériaux à haute perméabilité (fer, nickel) déforment le champ magnétique environnant. Elle se manifeste par une déformation de la distribution du signal de sortie sur les trois axes, passant d'une sphère à un ellipsoïde.
L'étalonnage consiste à faire pivoter le véhicule dans toutes les directions tout en collectant les données brutes du magnétomètre, puis à combiner un ajustement sphérique (correction du fer dur – estimation du décalage) avec un ajustement ellipsoïdal (correction du fer doux – correction de l'échelle et de l'inclinaison) afin d'obtenir la matrice de transformation et le vecteur de décalage qui permettent de ramener l'ellipsoïde déformé sur une sphère centrée à l'origine. Cette procédure est décrite de manière standard dans les notes d'application publiées par les fabricants d'instruments tels qu'Analog Devices et VectorNav ; il s'agit d'une étape incontournable pour toute implémentation réelle d'un magnétomètre. Un article de 2025, intitulé « Joint Magnetometer-IMU Calibration via Maximum A Posteriori Estimation » (arXiv:2505.16662, Chuan Huang, Gustaf Hendeby, Isaac Skog), considère les paramètres de calibration du magnétomètre et de l'IMU, ainsi que l'orientation des capteurs, comme étant conjointement inconnus et les détermine par la méthode du maximum a posteriori. Cet article rapporte une amélioration de la précision de 20 à 30 % et un gain de vitesse d'un ordre de grandeur par rapport aux méthodes précédentes, ce qui montre que la calibration elle-même reste un sujet de recherche actif aujourd'hui.
Fusion avec une IMU : Estimation d'attitude et de cap via AHRS
Une IMU (Centrale de Mesure Inertielle) intègre l'accélération et la vitesse angulaire pour calculer l'attitude. Cependant, se fier uniquement à la vitesse angulaire intégrée entraîne une dérive indéfinie de l'angle de lacet (le cap du véhicule, sa rotation autour de l'axe vertical) au fil du temps. Un accéléromètre, qui utilise la direction de la gravité comme référence, peut corriger les dérives de roulis et de tangage, mais il ne fournit aucune information sur la rotation autour de l'axe vertical. C'est là que le magnétomètre entre en jeu. Le vecteur magnétique terrestre pointant dans une direction horizontale constante (mis à part les distorsions locales), la combinaison du signal du magnétomètre avec une attitude connue permet de corriger périodiquement la dérive de lacet.
Un algorithme qui estime l'attitude absolue à partir d'une configuration « 9 axes » — combinant un accéléromètre 3 axes, un gyroscope 3 axes et un magnétomètre 3 axes — est appelé AHRS (Attitude and Heading Reference System, ou système de référence d'attitude et de cap). Les filtres de Madgwick et de Mahony en sont deux implémentations représentatives. Le filtre de Madgwick est structuré comme un correcteur proportionnel : il utilise un gradient d'erreur, calculé à partir des mesures de l'accéléromètre et du magnétomètre, pour corriger l'estimation d'attitude du gyroscope. Il offre une grande précision dans une configuration à 9 axes. Le filtre de Mahony corrige le biais du gyroscope à l'aide d'une commande proportionnelle-intégrale, ce qui le rend particulièrement adapté aux microcontrôleurs de petite taille aux ressources de calcul limitées. Dans les deux cas, une configuration à 6 axes (accéléromètre et gyroscope uniquement) sans magnétomètre ne peut contraindre le lacet à une valeur absolue ; elle ne peut suivre que la rotation relative. C'est précisément la raison pour laquelle un magnétomètre est associé à une centrale inertielle (IMU).
Comparaison des spécifications des principaux produits
| Produit | Fabricant | Méthode de détection | Portée | Résolution | Interface | Remarques |
|---|---|---|---|---|---|---|
| BMM150 | Bosch Sensortec | Effet Hall (FlipCore) | ±1300 µT (axes X/Y), ±2500 µT (axe Z) | 0,3 µT | I2C/SPI | Faible consommation (préréglage basse consommation de 170 µA), le choix standard pour les boussoles électroniques |
| LIS3MDL | STMicroelectronics | Magnétorésistif | ±4/±8/±12/±16 gauss (sélectionnable) | Sortie 16 bits | I2C/SPI | Quatre plages de pleine échelle sélectionnables, fonctionnement de -40 à 85 °C |
| HMC5883L | Honeywell | AMR | ±8 gauss | 0,005 gauss | I2C | Le circuit intégré pionnier de boussole numérique 3 axes, largement utilisé sur les cartes d'extension Arduino |
| AK09918C | Asahi Kasei Microdevices | Effet Hall | ±32 gauss (large plage dynamique) | — | I2C | Boîtier WLCSP 4 broches ultra-compact, pour smartphones et objets connectés |
| MLX90393 | Melexis | Capteur à effet Hall (Triaxis + IMC) | ±4,8 mT ou plus en sensibilité maximale | Dépend du gain programmable | I2C/SPI | Faible consommation grâce à un rapport cyclique variable de 0,1 à 100 %, également utilisé pour la détection de position par aimant de proximité |
Le BMM150 de Bosch utilise une structure à effet Hall basée sur la technologie propriétaire FlipCore de Bosch, avec une conception basse consommation clairement destinée aux applications de boussole électronique. Le LIS3MDL de STMicroelectronics offre la flexibilité de quatre plages de pleine échelle sélectionnables de ±4 à ±16 gauss et est largement utilisé, des équipements industriels aux drones. Le HMC5883L d'Honeywell est depuis longtemps considéré comme la référence en tant que circuit intégré de boussole numérique 3 axes basé sur la technologie AMR. Il est encore largement répandu aujourd'hui comme puce de base des cartes d'extension économiques (GY-271 et similaires), incontournables pour les amateurs de robotique et de drones utilisant Arduino/Raspberry Pi. L'AK09918C d'Asahi Kasei Microdevices, un fabricant japonais, utilise un boîtier WLCSP (Wafer-Level Chip-Scale Package) à 4 broches extrêmement compact pour les smartphones et les objets connectés. Le MLX90393 de Melexis, en Belgique, combine l'effet Hall avec sa technologie propriétaire Triaxis et un IMC (concentrateur magnétique intégré). Son principal atout réside dans sa très faible consommation, ajustable via le rapport cyclique de 0,1 % à 100 %. Outre son utilisation comme boussole géomagnétique, il peut également servir de capteur de position sans contact, détectant la position et l'angle d'un aimant permanent à proximité, ce qui en fait un produit extrêmement polyvalent.
Histoire : De la prospection minière à la chasse aux sous-marins, jusqu'à la conquête de la Lune
Remontez aux origines des magnétomètres de haute précision actuels et vous découvrirez les technologies de prospection minière utilisées par les compagnies pétrolières. Le magnétomètre à fluxgate était une technologie économique et facile d'utilisation, mise au point dans les années 1930 par Victor Vacquier de Gulf Oil pour la prospection des gisements minéraux. En 1941, avec le déclenchement de la Seconde Guerre mondiale, Vacquier rejoint le Laboratoire des instruments aéroportés de l'Université Columbia et participe à des recherches visant à appliquer cette technologie à la détection des sous-marins. Il en résulte un appareil appelé « MAD » (Détecteur magnétique aéroporté), installé sur des avions et des navires pour détecter l'anomalie magnétique produite par un sous-marin ennemi naviguant en eaux peu profondes. Le MAD entre en service en décembre 1942 et est utilisé par les forces anti-sous-marines japonaises et américaines.
Après la guerre, le magnétomètre à fluxgate connaît une seconde vie dans l'exploration spatiale. Au-delà de l'observation du champ magnétique terrestre, le programme Apollo a utilisé des magnétomètres à fluxgate déployés à la surface lunaire pour observer l'aimantation rémanente de la Lune et son interaction avec le vent solaire. Le parcours de cette technologie civile de prospection minière — en passant par la lutte anti-sous-marine pendant la guerre, jusqu'à la science lunaire — est un exemple classique de l'histoire du passage des technologies de capteurs du domaine civil au domaine militaire.
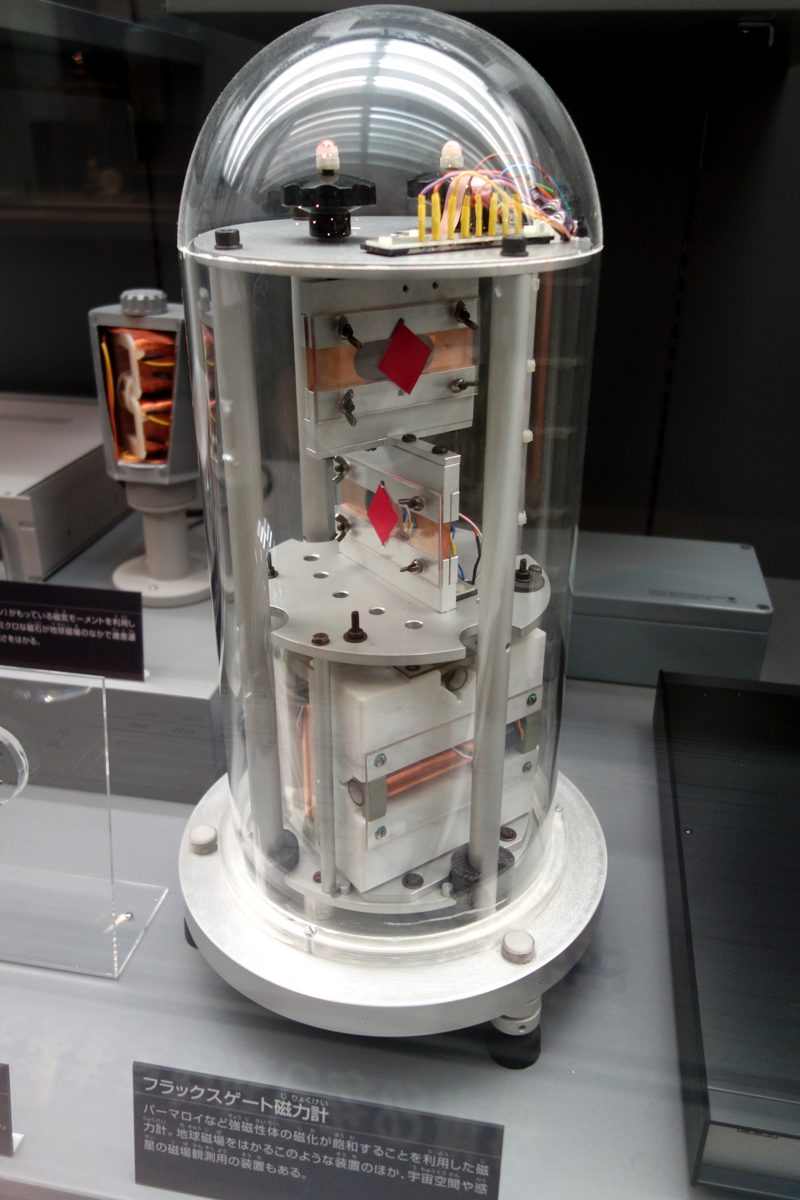
Image : A Magnétomètre à fluxgate du type embarqué sur les sondes lunaires du programme Apollo(Daderot, CC0), Wikimedia Commons. Exposée au Musée national de la nature et des sciences (Tokyo).

Magnétorésistance et prix Nobel : la révolution du disque dur
La découverte de la GMR (magnétorésistance géante) se distingue, même dans l'histoire des magnétomètres, par son caractère spectaculaire. En 1988, une équipe dirigée par le Français Albert Fert et une autre dirigée par l'Allemand Peter Grünberg ont découvert indépendamment ce phénomène. L'équipe de Fert a observé une variation de résistance proche de 50 % dans une structure multicouche de fer et de chrome empilés, tandis que celle de Grünberg a confirmé une variation d'environ 10 % dans une structure trilamellaire fer-chrome-fer. Sachant que l'effet de magnétorésistance (AMR) connu jusqu'alors ne produisait que des variations de résistance de quelques pourcents au maximum, cette variation « géante » était stupéfiante à l'époque – et c'est Fert lui-même qui a inventé le terme GMR.
Cette découverte a trouvé des applications commerciales en moins de dix ans. En 1997, avec l'avènement des têtes de lecture de disques durs exploitant l'effet GMR, le taux de croissance annuel de la densité de stockage des disques durs – auparavant d'environ 60 % – a bondi à près de 100 %. La grande capacité de stockage qui sous-tend les smartphones et les centres de données actuels repose sur cette révolution de la densité de stockage, rendue possible par les têtes GMR. En 2007, Albert Fert et Peter Grünberg ont reçu conjointement le prix Nobel de physique « pour la découverte de la magnétorésistance géante ». Même si l'on considère la rapidité avec laquelle la découverte fondamentale en physique a été mise en application, jusqu'à l'obtention du prix Nobel, la GMR occupe une place unique dans l'histoire des magnétomètres. Comme le montre l'étude conjointe d'étalonnage magnétomètre-IMU de 2025 mentionnée précédemment, la recherche visant à améliorer la précision des magnétomètres se poursuit près de 40 ans après cette découverte en physique de la matière condensée.
Étude de cas : Stabilisation d'un CubeSat en rotation grâce au champ magnétique terrestre — Contrôle par B-dot
Un cas fascinant où les magnétomètres — qu'ils soient multiples ou uniques — démontrent toute leur utilité est le contrôle d'attitude des CubeSats, une catégorie de très petits satellites. Un CubeSat est souvent mis en orbite en rotation à une vitesse angulaire imprévue juste après sa séparation de la fusée. Avant de pouvoir orienter ses panneaux solaires vers le Soleil ou son antenne de communication vers la Terre, cette rotation doit d'abord être stoppée — un processus appelé stabilisation.
L'algorithme utilisé ici, appelé « contrôle par B-dot », repose uniquement sur un magnétomètre triaxial et des magnétorqueurs — des actionneurs à bobines. Il calcule la variation temporelle (la dérivée, « B-dot ») du vecteur champ magnétique terrestre B mesurée par le magnétomètre, puis injecte un courant dans les magnétorqueurs pour produire un moment magnétique dans la direction qui annule cette variation. Le couple généré par l'interaction avec le champ magnétique terrestre amortit progressivement la rotation du véhicule, et après quelques orbites, le CubeSat se stabilise. La simplicité d'utilisation d'un unique magnétomètre triaxial pour l'estimation de la vitesse angulaire et les commandes de contrôle — sans même un gyroscope — explique précisément pourquoi cette approche convient aux CubeSats, où le faible coût, la faible consommation et la masse réduite sont des impératifs. Ce cas contraste fortement avec celui d'une voiture équipée de nombreux capteurs : un seul magnétomètre assure la stabilisation d'attitude autonome de bout en bout.
Paramètres déterminant les performances
-
Adaptation de la méthode de détection et de la plage à l'application : Pour les applications de boussole électronique mesurant le champ géomagnétique terrestre (environ 25 à 65 µT en surface), une sensibilité optimisée pour la gamme géomagnétique — comme celle du BMM150 (±1300/2500 µT) ou du HMC5883L (±8 gauss = 800 µT) — est largement suffisante. En revanche, un produit comme le MLX90393, conçu pour détecter la position d'un aimant permanent à proximité, offre une plage beaucoup plus étendue (±4,8 mT ou plus) avec un gain programmable. Le choix de la plage de mesure dépend donc fondamentalement de l'application : détection de cap par le champ terrestre ou détection de position par un aimant à proximité.
-
Résolution et bruit de fond : La précision avec laquelle vous pouvez résoudre les traces de cap est directement liée aux spécifications de résolution, comme les 0,3 µT du BMM150 ou les 0,005 gauss (soit 0,5 µT) du HMC5883L. Lors de l’autolocalisation d’un robot, où un magnétomètre corrige la dérive de lacet d’une centrale inertielle (IMU), une résolution insuffisante constitue le facteur limitant la précision de la correction.
-
Consommation d’énergie et régulation du rapport cyclique : La précision avec laquelle vous pouvez moduler le fonctionnement lorsque la mesure continue n’est pas nécessaire, comme avec le mode basse consommation prédéfini du BMM150 (170 µA) ou le rapport cyclique variable du MLX90393 (de 0,1 % à 100 %), influe sur l’autonomie de la batterie dans les véhicules à faible consommation, tels que les objets connectés ou les CubeSats.
-
Tolérance aux erreurs liées au contact avec le métal et à la position de montage : Quelle que soit la haute performance de la puce, son montage à proximité d’un moteur, d’un haut-parleur ou d’une structure métallique introduit des erreurs importantes. Le positionnement précis du capteur lors de la mise en œuvre, associé à un étalonnage rigoureux par ajustement sphère/ellipsoïde, est plus important pour la précision réelle que les spécifications de la fiche technique.
-
Contraintes de taille et de montage : Un boîtier ultra-compact comme le WLCSP 4 broches de l'AK09918C est un facteur déterminant pour les appareils (smartphones, objets connectés) où la surface du circuit imprimé est très limitée. Dans les applications industrielles, la facilité de montage ou une large plage de températures de fonctionnement (de -40 à 85 °C pour le LIS3MDL, par exemple) sont souvent privilégiées.
-
Intégration avec une centrale inertielle : L'utilisation du capteur comme magnétomètre autonome ou au sein d'un module central 9 axes influence considérablement la mise en œuvre. Dans les applications utilisant un algorithme AHRS pour corriger la dérive de lacet, la synchronisation temporelle et la cohérence de la fréquence d'échantillonnage avec l'accéléromètre et le gyroscope constituent généralement le principal goulot d'étranglement, plus encore que les performances du magnétomètre seul.
Liens de référence
-
Brochure produit Bosch BMM150 (PDF officiel Bosch Sensortec)
-
Fiche technique STMicroelectronics LIS3MDL (PDF officiel ST)
-
Fiche technique Honeywell HMC5883L (PDF hébergé par Adafruit)
- Page produit Melexis MLX90393
- Fiche technique Melexis MLX90393 (PDF officiel Melexis)
-
Correction du fer dur et du fer mou pour les mesures de magnétomètre (Analog Devices EngineerZone)
-
Étalonnage du fer dur et du fer mou pour magnétomètre (VectorNav)
-
Étalonnage conjoint magnétomètre-IMU par estimation a posteriori du maximum (arXiv:2505.16662)
-
Détecteur d'anomalies magnétiques (Wikipedia, sur l'histoire de Vacquier et du MAD)
-
Documents de presse du prix Nobel de physique 2007 (NobelPrize.org)
-
[2007 Prix Nobel récompensant la découverte du GMR (Société américaine de physique)
-
Filtre d'orientation Madgwick (Documentation officielle de la bibliothèque AHRS)
-
Filtre d'orientation Mahony (Documentation officielle de la bibliothèque AHRS)
-
Contrôle de stabilisation des points B de CubeSat (Hindawi/International Journal of Aerospace Engineering)
-
Effet Hall (Wikipédia, sur la découverte d'Edwin Hall)
Peut-on se fier à la stabilité du cap du magnétomètre en intérieur ?
L'acier, les courants de câblage et les moteurs perturbent le champ. L’étalonnage ne supprime pas toutes les perturbations liées à l’emplacement ; vérifiez l’amplitude et la cohérence du champ.
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.