Contents — find the section you need
Bir manyetometre, Dünya'nın kendi manyetik alanı veya yakındaki bir cismin ürettiği manyetik alanın gücünü ve yönünü elektriksel bir sinyale dönüştürür. Temelinde katı hal fiziğinden bir olgu yatar: Bir akım veya bir elektronun dönüşü manyetik bir alanın içinde bulunduğunda, ürettiği voltaj veya elektriksel direnç, bu alanın gücüne ve yönüne göre değişir. Bu değişimi hassas bir şekilde okumak, aksi takdirde görünmez olan manyetik alan çizgilerinin yönünü ölçmenizi sağlar. Kameralar, LiDAR ve radar aktif veya pasif olarak ışık ve radyo dalgalarıyla çalışırken, bir manyetometre her zaman zaten var olan bir şeyle ilgilenir - Dünya'nın manyetik alanının kendisiyle - bu da onu, gücü olduğu sürece GPS'in ulaşamadığı her yerde, iç mekanlarda, su altında veya yer altında, mutlak yönlü harici bir referans döndürebilen birkaç sensörden biri yapar. Bir akıllı telefonun elektronik pusula uygulamasından, drone ve otonom araç IMU'larına yerleştirilmiş 9 eksenli sensörlerdeki sapma açısı düzeltmesine, uzay aracı tutum kontrolüne kadar, hangi yönün hangisi olduğunu bilmesi gereken hemen hemen her elektronik cihaza yerleştirilmiş temel bir bileşendir.
 Honeywell HMC5883L (3 eksenli dijital pusula IC)
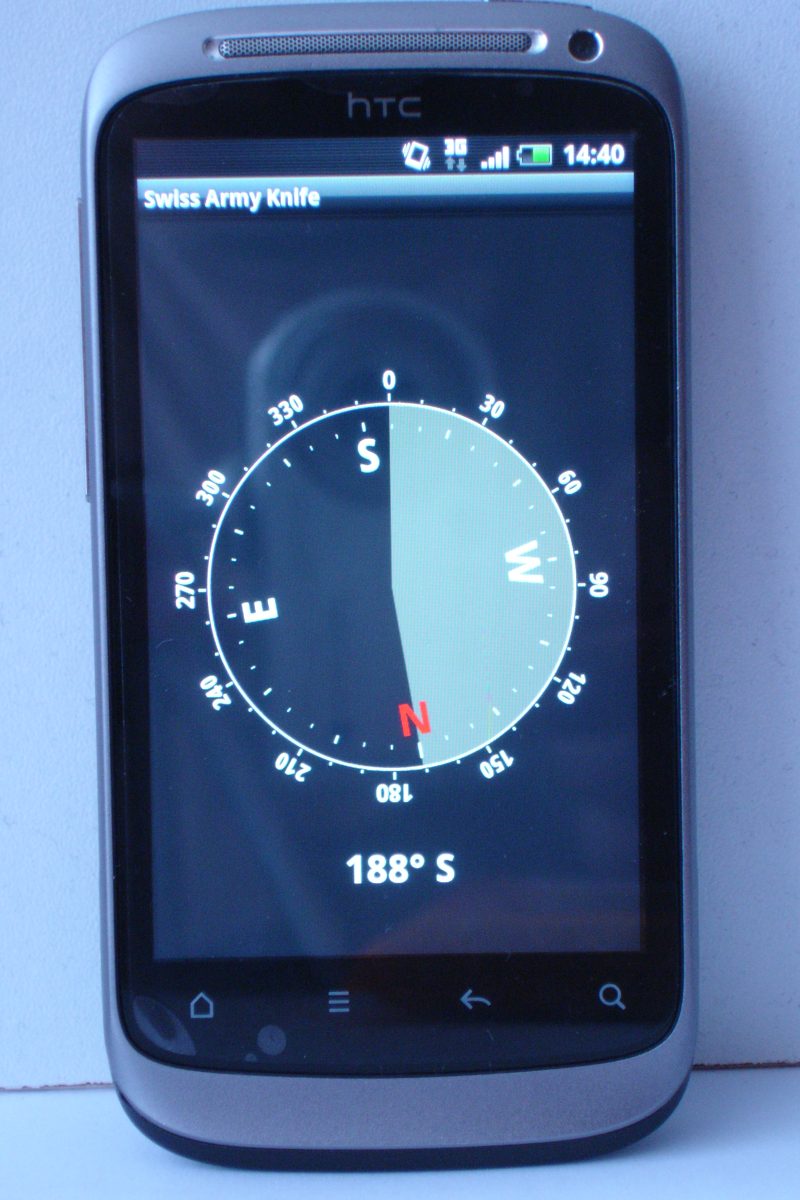 Akıllı telefon elektronik pusula uygulaması
Resim: Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone elektronik pusula uygulaması(Zirguezi, CC0), Wikimedia Commons.


Prensipler: Dört Fiziksel Fenomen Dünya Manyetik Alanının Ölçülmesi — Hall Etkisi, AMR, GMR, Fluxgate
"Manyetometre" terimi, içsel olarak kabaca dört farklı fiziksel çalışma prensibini kapsar. Dördü de günümüzde tüketici ve endüstriyel 3 eksenli manyetometre çipleri olarak seri üretilmektedir.
Hall Etkisi — Akım ve Manyetik Alan Tarafından Üretilen Enine Gerilim
İnce bir yarı iletken filmden bir akım I aktığında ve bu akıma dik bir manyetik alan B uygulandığında, Lorentz kuvveti yük taşıyıcılarını hem akıma hem de alana dik bir yönde saptırarak bu yönde bir gerilim farkı (Hall gerilimi V_H) üretir.
Burada n taşıyıcı yoğunluğu, e temel yük ve t filmin kalınlığıdır. Hall voltajı alan şiddetiyle orantılı olduğundan, onu yükseltmek ve dijitalleştirmek, manyetik alanı doğrudan ölçmenizi sağlar. Temel olay, 1879'da Johns Hopkins Üniversitesi'nde yüksek lisans öğrencisi olan Edwin Hall tarafından keşfedilen Hall etkisidir; 140 yıldan fazla bir süredir var olan ve günümüzün akıllı telefon çiplerinin içinde hala çalışan bir etki. Bosch Sensortec'in manyetometreleri, şirketin "FlipCore" olarak adlandırdığı Hall etkisine dayalı bir yapı kullanır ve BMM150 bunun amiral gemisi temsilcisidir.
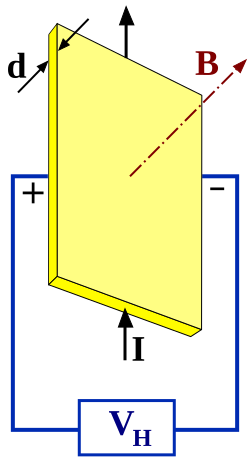
Resim: Diagram Hall etkisi(Gregors, CC BY-SA 3.0), Wikimedia Commons. Hall gerilimi V_H, hem akım I hem de manyetik alan B'e dik bir yönde ortaya çıkar.

AMR (Anizotropik Manyetorezistans) — Manyetizasyon Yönüyle Değişen Elektriksel Direnç
Ferromanyetik bir malzemenin (örneğin demir-nikel alaşımı) elektriksel direnci, iç manyetizasyon yönü ile akım akış yönü arasındaki açı \theta ile hafifçe değişir. Dirençteki değişim kabaca \cos^2\theta ile orantılıdır ve bu ilişkiyi kullanarak harici bir alanın yönünü tespit etmek, AMR (Anizotropik Manyetorezistans) yaklaşımıdır. Olayın kendisi Hall etkisinden daha eskidir — William Thomson (Lord Kelvin) bunu 1856'da demir ve nikelde keşfetti. Ürettiği pratik direnç salınımı, Hall etkisi sensörünün sağladığından daha büyük olduğu için, AMR cihazları daha iyi hassasiyet sunar ve Honeywell'in HMC5883L'si, bu "Anizotropik Manyetorezistif teknolojiyi" açıkça kullanan 3 eksenli dijital pusula entegre devresidir.
GMR (Dev Manyetorezistans) — Bir Büyüklük Mertebesinde Daha Büyük Direnç Salınımı Üreten Çok Katmanlı Bir Film
GMR (Dev Manyetorezistans), AMR ile aynı temel fikri genişletir ancak hem mekanizma hem de ölçek açısından ondan farklıdır. Her katmanı sadece birkaç nanometre kalınlığında olan çok katmanlı bir yapıya ferromanyetik ve manyetik olmayan metalleri istifleyin ve bitişik manyetik katmanların manyetizasyon yönlerinin paralel veya antiparalel olup olmaması, elektronların ne kadar spin bağımlı saçılmaya maruz kaldığını önemli ölçüde değiştirir ve elektriksel direnci onlarca yüzde oranında değiştirir. Geleneksel AMR yalnızca birkaç yüzdelik direnç değişimine neden olurken, GMR %50'ye yaklaşan bir değişim sağlayabilir - bu da tam olarak "dev" adını almasının nedenidir. Maliyet, Hall etkisi ve AMR'yi ana akım 3 eksenli pusula entegre devrelerinin merkezinde tutmaya devam ediyor, ancak GMR ve TMR (Tünel Manyetodirenci), yüksek hassasiyetin gerekli olduğu yerlerde kullanılan teknoloji soy ağacını oluşturuyor - bunlar arasında yüksek hassasiyetli manyetometreler ve sabit disk okuma kafaları yer alıyor. Keşfi, aşağıdaki tarih bölümünde ele alınmıştır.
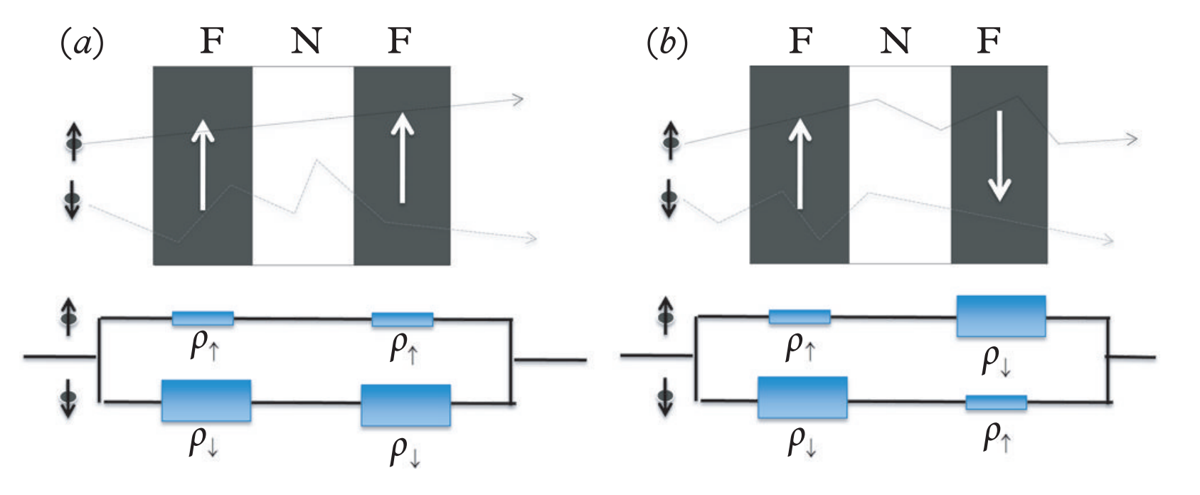
Resim: Schematic bir GMR çok katmanlı yapısının(K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons. Manyetik katmanlar (yeşil) ve manyetik olmayan katmanlar (gri) dönüşümlü olarak istiflenir; elektriksel direnç, katmanların göreceli manyetizasyon yönlerine bağlı olarak önemli ölçüde değişir.

Akı Kapısı — Yüksek Hassasiyet İçin Manyetik Çekirdeği Doyurmak
Hall etkisi, AMR ve GMR'nin tümü bir yarı iletkenin veya ince filmin fiziksel özelliklerini doğrudan kullanırken, akı kapısı yaklaşımı elektromanyetik indüksiyonu kullanır. Yumuşak manyetik bir çekirdeğin (yüksek geçirgenlikli bir çekirdek) etrafına sarılmış bir uyarıcı bobin, çekirdeği periyodik olarak manyetik doygunluğa sokup çıkaran bir AC akımı taşır. Çekirdek doymamışken, harici bir alanı kolayca kabul eder; doygun hale geldiğinde, bu harici alanı geri iter ve bu doğrusal olmayan tepkiyi bir algılama bobini ile almak, harici alanın gücüyle orantılı harmonik bileşenler (esas olarak ikinci harmonik) üretir. Temel prensibin ek karmaşıklığı, Hall etkisi veya AMR tabanlı yarı iletken çiplerin tipik olarak elde ettiğinden daha yüksek hassasiyet ve daha düşük gürültü sağlar; bu nedenle manyetik alan ölçüm cihazı (fluxgate), jeomanyetik gözlem uyduları ve yüksek hassasiyetli denizcilik ve havacılık manyetometreleri için bugün hala aktif bir tercih olmaya devam etmektedir.
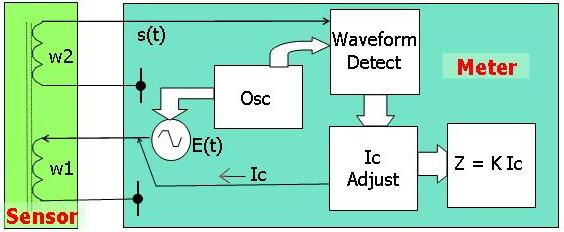
Resim: Diagram manyetik alan ölçüm cihazı prensibinin diyagramı(BacLuong, kamu malı), Wikimedia Commons. Bir uyarıcı bobin, çekirdeği periyodik olarak doyurur ve bir algılama bobini, dış alanla değişen indüklenen voltajın harmonik bileşenlerini okur.

Jeomanyetizma ve Yön: Manyetik Kuzey ve Gerçek Kuzey Arasındaki Fark, Sapma
Dünya kendi başına dev bir mıknatıstır - dış çekirdeğindeki konveksiyon (jeodinamo), yüzeyi kaplayan bir alan oluşturur. Bir manyetometre üzerine kurulu bir "elektronik pusula", bu jeomanyetik vektörün yatay bileşeninin yönünü algılar ve buna manyetik kuzey der. Ancak manyetik kutup (kuzey manyetik kutbu) coğrafi Kuzey Kutbu (gerçek kuzey) ile çakışmaz ve yıldan yıla biraz kayar, bu nedenle belirli bir konumda ölçülen manyetik kuzey, gerçek kuzeyden "manyetik sapma" adı verilen bir miktar kadar farklıdır. Manyetik sapma, konuma ve yıla bağlı olarak birkaç dereceden yirmi derecenin üzerine kadar değişebilir; bu nedenle pratik bir elektronik pusula, kendi konumunu (enlem ve boylam) ve mevcut zamanı kullanarak, NOAA'nın Ulusal Çevre Bilgi Merkezleri ve İngiliz Jeolojik Araştırma Kurumu tarafından beş yılda bir ortaklaşa revize edilen WMM (Dünya Manyetik Modeli) gibi bir jeomanyetik modele referans vererek bu sapmayı düzeltir. GPS tek başına yön bilgisi sağlayamaz (seyahat yönünüzü ancak hareket halindeyken öğrenirsiniz), bu nedenle sabit haldeyken bile anında yön bilgisi verebilen bir manyetometre, GNSS'yi tam olarak bu açıdan tamamlar.
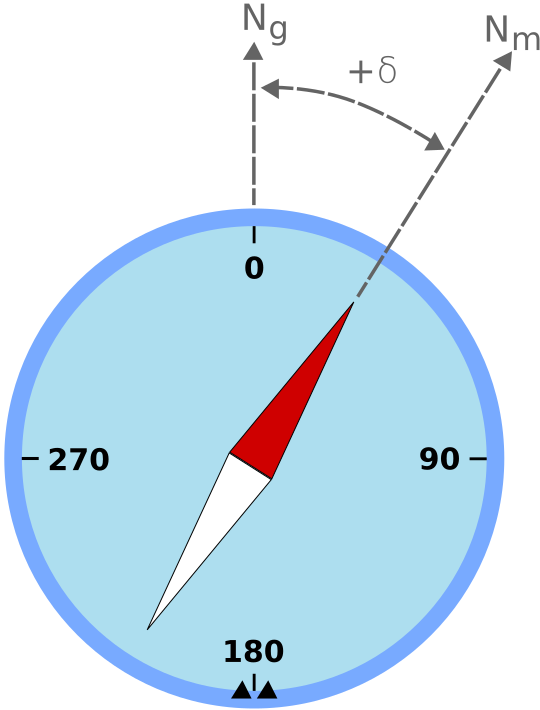
Resim: Diagram manyetik sapmayı açıklıyor(Odder, CC BY-SA 3.0), Wikimedia Commons. Deklinasyon, Gerçek Kuzey ile Manyetik Kuzey arasındaki açısal farktır.

Sert Demir ve Yumuşak Demir Hatası ve Kalibrasyon
Bir manyetometreyi gerçek bir araca (robot, drone veya araba) monte edin ve aracın kendisinin ürettiği manyetik bozulma, Dünya'nın kendi alanıyla karışır. Bu bozulma genel olarak iki kategoriye ayrılır.
-
Sert demir hatası: Bir motorun kalıcı mıknatısları, bir hoparlör veya akım taşıyan kablolama tarafından üretilen "sabit" bir manyetik sapma. Sensör çıkışının başlangıç noktasının Dünya'nın gerçek manyetik sıfır noktasından uzaklaşması olarak ortaya çıkar - 3 eksenli çıkışı çizdiğinizde, merkezi başlangıç noktasından sapmış bir küre elde edersiniz.
-
Yumuşak demir hatası: Yüksek geçirgenlikli parçalar (demir, nikel) çevredeki alanı bozduğunda oluşan, yönle değişen bir hata. 3 eksenli çıkış dağılımının bir küreden bir elipsoide dönüşmesi olarak ortaya çıkar.
Kalibrasyon, ham manyetometre verilerini toplarken aracı her yönde döndürerek, ardından küre uydurma (sert demir düzeltmesi - sapmayı tahmin etme) ile elips uydurmayı (yumuşak demir düzeltmesi - ölçek ve eğimi düzeltme) birleştirerek, bozulmuş elipsi orijinde merkezlenmiş bir küreye geri eşleyen dönüşüm matrisini ve sapma vektörünü elde etmeyi içerir. Bu prosedür, Analog Devices ve VectorNav gibi enstrüman üreticileri tarafından yayınlanan uygulama notlarında standart bir uygulamadır ve gerçek bir manyetometre uygulamasında kaçınılmaz bir adımdır. 2025 yılında yayınlanan "Maksimum A Posteriori Tahmini Yoluyla Ortak Manyetometre-IMU Kalibrasyonu" (arXiv:2505.16662, Chuan Huang, Gustaf Hendeby, Isaac Skog) başlıklı makale, manyetometrenin ve IMU'nun kalibrasyon parametrelerini sensör yönelimiyle birlikte ortak olarak bilinmeyen kabul ediyor ve bunları maksimum a posteriori tahmini yoluyla çözüyor; bu da önceki yöntemlere göre %20-30 doğruluk artışı ve bir mertebe hızlanma sağladığını gösteriyor - bu da kalibrasyonun kendisinin bugün hala aktif bir araştırma konusu olduğunu gösteren bir örnek.
IMU ile Füzyon: AHRS Yoluyla Yön ve Başlık Tahmini
Bir IMU (Atalet Ölçüm Birimi), ivmeyi ve açısal hızı entegre ederek yönü türetir, ancak yalnızca entegre açısal hıza güvenmek, sapma açısının (aracın yönü, dikey eksen etrafındaki dönüşü) zaman içinde sınırsız bir şekilde kaymasına izin verir. Yerçekiminin yönünü referans olarak kullanabilen bir ivmeölçer, yuvarlanma ve eğim sapmasını düzeltebilir, ancak dikey eksen etrafındaki dönüş için hiçbir ipucu vermez. İşte burada manyetometre devreye giriyor. Dünya'nın manyetik vektörü (yerel bozulmayı bir kenara bırakırsak) sabit bir yatay yönde işaret ettiğinden, manyetometrenin çıktısını bilinen bir yönelimle birleştirmek, sapma açısı sapmasını periyodik olarak sıfırlamanıza olanak tanır.
"9 eksenli" bir konfigürasyondan - 3 eksenli ivmeölçer, 3 eksenli jiroskop ve 3 eksenli manyetometrenin birleşimi - mutlak yönelimi tahmin eden bir algoritmaya AHRS (Yönelim ve Başlık Referans Sistemi) denir ve Madgwick filtresi ile Mahony filtresi, bunun iki temsili uygulamasıdır. Madgwick filtresi, ivmeölçer ve manyetometreden türetilen bir hata gradyanını kullanarak jiroskopun yönelim tahminini düzelten oransal bir kontrolör gibi yapılandırılmıştır ve 9 eksenli bir konfigürasyonda yüksek doğruluk sağlar; Mahony filtresi ise oransal-integral kontrol kullanarak jiroskop sapmasını düzeltir ve bu da onu sınırlı işlem kaynaklarına sahip küçük mikrodenetleyicilerde uygulamaya uygun hale getirir. Her iki durumda da, manyetometre içermeyen 6 eksenli bir konfigürasyon (sadece ivmeölçer ve jiroskop), sapmayı mutlak bir değere sınırlayamaz - yalnızca göreceli dönüşü izleyebilir - bu da manyetometrenin öncelikle bir IMU ile eşleştirilmesinin tam olarak nedenidir.
Temel Ürünler Arasında Özelliklerin Karşılaştırılması
| Ürün | Üretici | Algılama Yöntemi | Aralık | Çözünürlük | Arayüz | Notlar |
|---|---|---|---|---|---|---|
| BMM150 | Bosch Sensortec | Hall etkisi (FlipCore) | ±1300µT (X/Y eksenleri), ±2500µT (Z ekseni) | 0,3µT | I2C/SPI | Düşük güç tüketimi (170µA düşük güç ön ayarı), elektronik pusula kullanımı için standart tercih |
| LIS3MDL | STMicroelectronics | Manyetorezistif | ±4/±8/±12/±16 gauss (seçilebilir) | 16 bit çıkış | I2C/SPI | Dört seçilebilir tam ölçek aralığı, -40 ila 85°C çalışma |
| HMC5883L | Honeywell | AMR | ±8 gauss | 0,005 gauss | I2C | Arduino geliştirme kartlarında yaygın olarak kullanılan öncü 3 eksenli dijital pusula IC'si |
| AK09918C | Asahi Kasei Microdevices | Hall etkisi | ±32 gauss (geniş dinamik aralık) | — | I2C | Akıllı telefonlar ve giyilebilir cihazlar için ultra kompakt 4 pinli WLCSP paketi |
| MLX90393 | Melexis | Hall etkisi (Triaxis+IMC) | En yüksek hassasiyet ayarında ±4,8 mT veya daha yüksek | Programlanabilir kazanç ayarına bağlıdır | I2C/SPI | %0,1-100 arasında değişken görev döngüsü ile mikro güçte çalışma, ayrıca yakınlık mıknatısı konum algılama için de kullanılır |
Bosch'un BMM150'si, şirketin tescilli FlipCore teknolojisi üzerine kurulu Hall etkisi tabanlı bir yapı kullanır ve düşük güç tüketimli tasarımı açıkça e-pusula uygulamalarına yöneliktir. STMicro'nun LIS3MDL'si, ±4 ila ±16 gauss arasında dört seçilebilir tam ölçek aralığı esnekliği sunar ve endüstriyel ekipmanlardan dronlara kadar yaygın olarak kullanılır. Honeywell'in HMC5883L'si, AMR tabanlı 3 eksenli dijital pusula entegre devresi olarak uzun süredir fiili standart statüsünü koruyor ve bugün de Arduino/Raspberry Pi hobi robotik ve drone topluluğunun temelini oluşturan ucuz breakout kartlarının (GY-271 ve benzeri) çekirdek çipi olarak yaygın olarak dağıtılıyor. Japon üretici Asahi Kasei Microdevices'ın AK09918C'si, akıllı telefonları ve giyilebilir cihazları hedeflemek için son derece küçük 4 pinli WLCSP (wafer-level chip-scale package) kullanıyor. Belçika'nın Melexis şirketi, Hall etkisini kendi tescilli Triaxis teknolojisi ve bir IMC (Entegre Manyetik Konsantratör) ile birleştirerek MLX90393'ü üretiyor; %0,1'den %100'e kadar görev döngüsü ile ayarlanabilen mikro güç tüketimi, en önemli özelliği. Jeomanyetik pusula kullanımının ötesinde, yakındaki kalıcı bir mıknatısın konumunu ve açısını algılayan temassız bir konum sensörü olarak da kullanılır, bu da onu son derece çok yönlü bir ürün haline getirir.
Tarihçe: Cevher Aramasından Denizaltı Avcılığına ve Aya
Günümüzün yüksek hassasiyetli manyetometrelerinin kökenine baktığımızda, petrol şirketlerinin cevher arama teknolojisine ulaşırız. Akı kapısı manyetometresi, 1930'larda Gulf Oil'den Victor Vacquier tarafından mineral yataklarının araştırılması için geliştirilen ucuz ve kullanımı kolay bir teknolojiydi. 1941'de, II. Dünya Savaşı'nın başlamasıyla birlikte Vacquier, Columbia Üniversitesi'nin Havadan Cihazlar Laboratuvarı'na geçti ve bu akı kapısı teknolojisini denizaltı tespitine uygulayan araştırmalara katıldı. Sonuç olarak, sığ sularda bulunan düşman denizaltısının ürettiği manyetik anomaliyi tespit etmek için uçaklara ve gemilere monte edilen "MAD" (Manyetik Havadan Dedektör) adı verilen bir cihaz ortaya çıktı. MAD, Aralık 1942'de operasyonel kullanıma girdi ve hem Japon hem de Amerikan denizaltı karşıtı kuvvetleri tarafından kullanıldı.
Savaştan sonra, manyetik alan ölçer (fluxgate magnetometer) uzay araştırmalarında ikinci bir hayat buldu. Dünya'nın kendi manyetik alanını gözlemlemenin ötesinde, Apollo programı, Ay'ın artık manyetizasyonunu ve güneş rüzgarıyla etkileşimini gözlemlemek için Ay yüzeyine yerleştirilen manyetik alan ölçerleri kullandı. Bu sivil maden arama teknolojisinin izlediği yol - savaş zamanı denizaltı karşıtı savaştan Ay bilimine kadar - sensör teknolojisinin sivil-askeri geçiş tarihinin ders kitabı niteliğinde bir örneğidir.
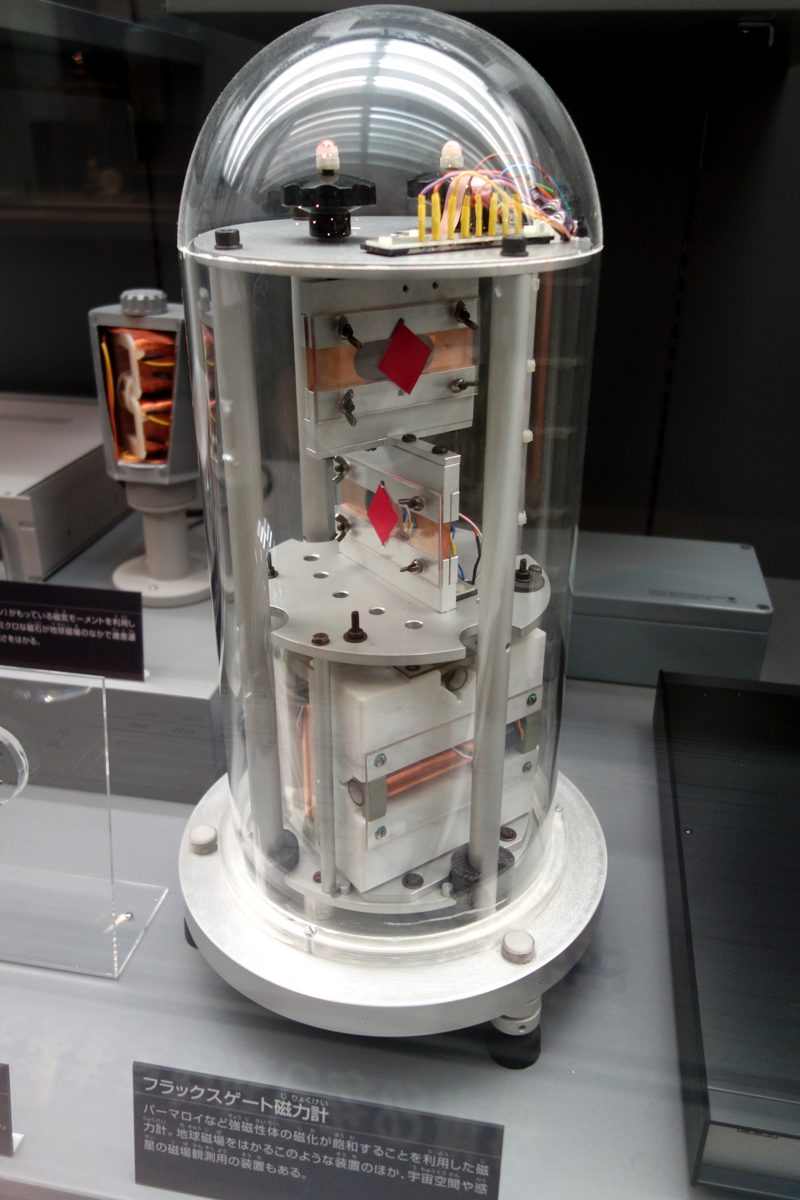
Resim: A Apollo ay yüzeyi sondalarında taşınan tipte bir manyetik alan ölçer(Daderot, CC0), Wikimedia Commons. Ulusal Doğa ve Bilim Müzesi'nde (Tokyo) sergilenmektedir.

Manyetik Direnç ve Sabit Disk Dünyasını Değiştiren Nobel Ödülü
Dev Manyetik Direnç (GMR) keşfi, dramatikliğiyle manyetik alan ölçer tarihinin en önemli olaylarından biridir. 1988 yılında, Fransa'dan Albert Fert liderliğindeki bir grup ve Almanya'dan Peter Grünberg liderliğindeki bir grup, bu fenomeni birbirinden bağımsız olarak keşfetti. Fert'in grubu, üst üste dizilmiş demir ve krom katmanlarından oluşan çok katmanlı bir yapıda %50'ye yaklaşan bir direnç değişimi gözlemledi; Grünberg'in grubu ise demir-krom-demir üç katmanlı bir yapıda yaklaşık %10'luk bir değişimi doğruladı. Daha önceki manyetodirenç etkisinin (AMR) en fazla birkaç yüzdelik direnç değişimi ürettiği göz önüne alındığında, bu "dev" değişim o zamanlar şaşırtıcı bir rakamdı ve GMR adı da Fert tarafından ortaya atıldı.
Bu keşif, on yıldan kısa bir sürede ticari uygulamaya ulaştı. 1997'de, GMR etkisinden yararlanan sabit disk okuma kafaları uygulandıktan sonra, sabit diskin depolama yoğunluğundaki yıllık büyüme oranı (önceden yılda yaklaşık %60) neredeyse %100'e fırladı. Günümüzün akıllı telefonlarının ve veri merkezlerinin temelini oluşturan büyük kapasiteli depolama, bu GMR kafasıyla yönlendirilen depolama yoğunluğu devrimine dayanmaktadır. 2007 yılında Albert Fert ve Peter Grünberg, "Dev Manyetodirenç'in keşfi" nedeniyle Fizik Nobel Ödülü'nü birlikte aldılar. Temel fizik keşfinden ticarileşmeye ve Nobel Ödülü'ne kadar geçen süre göz önüne alındığında bile, GMR manyetometre tarihinde eşsiz bir yere sahiptir. Yukarıda bahsedilen 2025 ortak manyetometre-IMU kalibrasyon çalışmasının gösterdiği gibi, yoğun madde fiziğindeki bu keşiften yaklaşık 40 yıl sonra bile manyetometre doğruluğunu iyileştirmeye yönelik araştırmalar devam etmektedir.
Vaka Çalışması: Sadece Dünya'nın Manyetik Alanını Kullanarak Dönen Bir CubeSat'ı Durdurma — B-nokta Kontrolü
Manyetometrelerin -ister birden fazla ister tek bir ünite olsun- gerçekten işe yaradığı büyüleyici bir örnek, çok küçük uydular sınıfı olan CubeSat'larda tutum kontrolüdür. Bir CubeSat, roketinden ayrıldıktan hemen sonra, genellikle istenmeyen bir açısal hızla yörüngeye yerleştirilir. Güneş panellerini güneşe veya iletişim antenini Dünya'ya yönlendirmeden önce, bu dönüşün önce durdurulması gerekir; bu işleme "dönme düzeltmesi" denir.
Burada kullanılan ve "B-nokta kontrolü" olarak adlandırılan algoritma, yalnızca 3 eksenli bir manyetometre ve manyetik torklayıcılar (bobin tabanlı aktüatörler) kullanır. Manyetometre tarafından ölçülen Dünya'nın manyetik alan vektörünün zaman içindeki değişim oranını (türev, "B-nokta") hesaplar, ardından bu değişimi iptal eden yönde manyetik bir moment üretmek için manyetik torklayıcılardan akım geçirir. Dünya'nın manyetik alanı ile etkileşimden kaynaklanan tork, aracın dönüşünü kademeli olarak sönümler ve birkaç yörüngeden sonra CubeSat kararlı bir konuma yerleşir. Tek bir 3 eksenli manyetometrenin çıktısını hem açısal hız tahmini hem de kontrol komutları için -hatta bir jiroskop bile olmadan- kullanmanın basitliği, düşük maliyet, düşük güç ve düşük kütlenin vazgeçilmez olduğu CubeSat'lar için bu yaklaşımın neden uygun olduğunun tam nedenidir. Bu, bir otomobilin birçok sensör dizisine sahip olmasıyla keskin bir tezat oluşturuyor: tek başına bir manyetometre, otonom tutum stabilizasyonunu baştan sona tamamlıyor.
Performansı Belirleyen Parametreler
- Algılama yöntemini ve aralığını uygulamaya uygun hale getirme: Dünya'nın manyetik alanını (yüzeyde yaklaşık 25-65µT) ölçen elektronik pusula uygulamaları için, BMM150 (±1300/2500µT) veya HMC5883L (±8 gauss = 800µT) gibi jeomanyetik aralık için optimize edilmiş hassasiyet yeterlidir; oysa yakındaki bir kalıcı mıknatısın konumunu tespit etmeye yönelik olarak üretilen MLX90393 gibi bir ürün, ±4,8 mT veya daha fazla çok daha geniş bir aralık ve programlanabilir kazanç sunar. Uygulamanın "Dünya'nın manyetik alanı aracılığıyla yön tespiti" veya "yakındaki bir mıknatıs aracılığıyla konum tespiti" olması, hangi aralık tasarımını aramanız gerektiğini temelden değiştirir.
- Çözünürlük ve gürültü tabanı: BMM150'nin 0,3 µT veya HMC5883L'nin 0,005 gauss (=0,5 µT) gibi çözünürlük özelliklerine doğrudan geri dönen yön izlerini ne kadar hassas bir şekilde çözebileceğiniz. Bir robotun kendi kendine konumlandırmasında, bir manyetometrenin bir IMU'nun sapma kaymasını düzelttiği durumlarda, kaba çözünürlük, düzeltme doğruluğunun kendisinde darboğaz haline gelir.
- Güç tüketimi ve görev döngüsü kontrolü: Sürekli ölçüme ihtiyaç duyulmadığında çalışmayı ne kadar hassas bir şekilde kısıtlayabileceğiniz — BMM150'nin düşük güç ön ayarı (170 µA) veya MLX90393'ün %0,1-100 arasında değişen görev döngüsü gibi — giyilebilir cihazlar veya CubeSat'lar gibi güç kısıtlamalı araçlarda pil ömrünü belirler.
-
Sert demir/yumuşak demir hatasına ve montaj konumuna tolerans: Çip ne kadar yüksek performanslı olursa olsun, bir motorun, hoparlörün veya metal çerçevenin yakınına monte edilmesi büyük hatalara yol açar. Uygulama aşamasında dikkatli sensör yerleşimi, dikkatli küre/elipsoid uyum kalibrasyonu ile birlikte, veri sayfası spesifikasyonundan daha çok gerçek dünya doğruluğu için önemlidir.
-
Paket boyutu ve montaj kısıtlamaları: AK09918C'nin 4 pinli WLCSP'si gibi ultra kompakt bir paket, kart alanının ciddi şekilde kısıtlı olduğu cihazlarda (akıllı telefonlar, giyilebilir cihazlar) belirleyici faktör haline gelir. Endüstriyel uygulamalarda ise, montaj kolaylığı veya geniş bir çalışma sıcaklığı aralığı (örneğin LIS3MDL'nin -40 ila 85°C'si) genellikle öncelik kazanır.
-
IMU ile entegrasyon tasarımı: İster bağımsız bir manyetometre çipi olarak, ister entegre bir 9 eksenli IMU modülünün parçası olarak kullanın, uygulama çabası önemli ölçüde değişir. AHRS algoritmasını sapma kaymasını düzeltmek için kullanan uygulamalarda, ivmeölçer ve jiroskop ile zaman senkronizasyonu ve örnekleme hızı tutarlılığı, manyetometrenin tek başına performansından ziyade pratik darboğazı oluşturma eğilimindedir.
Referans Bağlantıları
- Bosch BMM150 Veri Sayfası (Bosch Sensortec resmi PDF)
- Bosch BMM150 Ürün Broşürü (Bosch Sensortec resmi PDF)
- STMicroelectronics LIS3MDL Veri Sayfası (ST resmi PDF)
- STMicroelectronics LIS3MDL Ürün Sayfası
- Honeywell HMC5883L Veri Sayfası (Adafruit tarafından barındırılan PDF)
- Melexis MLX90393 Ürün Sayfası
- Melexis MLX90393 Veri Sayfası (Melexis resmi PDF) )
- Manyetometre Ölçümleri için Sert ve Yumuşak Demir Düzeltmesi (Analog Devices EngineerZone)
- Manyetometre Sert ve Yumuşak Demir Kalibrasyonu (VectorNav)
- Maksimum A Posteriori Tahmini Yoluyla Ortak Manyetometre-IMU Kalibrasyonu (arXiv:2505.16662)
- Manyetik anomali dedektörü (Wikipedia, Vacquier ve MAD'ın tarihçesi hakkında)
- II. Dünya Savaşı'nda denizaltı avlama cihazı levha tektoniğini kanıtlamaya yardımcı oldu (Science News)
- 2007 Nobel Fizik Ödülü basın materyalleri (NobelPrize.org) )
- 2007 Nobel Ödülü GMR Keşfini Onurlandırıyor (Amerikan Fizik Derneği)
- Madgwick Yönlendirme Filtresi (AHRS kütüphanesi resmi dokümantasyonu)
- Mahony Yönlendirme Filtresi (AHRS kütüphanesi resmi dokümantasyonu)
- CubeSat B-noktası Dönme Kontrolü (Hindawi/Uluslararası Havacılık ve Uzay Mühendisliği Dergisi)
- Hall etkisi (Wikipedia, Edwin Hall'un keşfi üzerine)
Manyetometre yönünün iç mekanlarda değişmeden kalacağına güvenilebilir mi?
Çelik, kablolama akımları ve motorlar manyetometre yönünü bozar Alan kalibrasyonu, konuma bağlı her türlü bozulmayı ortadan kaldırmaz; alanın büyüklüğünü ve tutarlılığını kontrol edin.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.