Contents — find the section you need
Magnetometer mengubah kekuatan dan arah medan magnet — medan magnet Bumi sendiri, atau medan magnet yang dihasilkan oleh objek di dekatnya — menjadi sinyal listrik. Intinya adalah fenomena dari fisika zat padat: ketika arus atau putaran elektron berada di dalam medan magnet, tegangan atau hambatan listrik yang dihasilkannya berubah sesuai dengan kekuatan dan arah medan tersebut. Membaca perubahan itu secara tepat memungkinkan Anda untuk mengukur arah medan garis medan magnet yang tidak terlihat. Sementara kamera, LiDAR, dan radar secara aktif atau pasif bekerja dengan cahaya dan gelombang radio, magnetometer selalu berurusan dengan sesuatu yang sudah ada — medan magnet Bumi itu sendiri — menjadikannya salah satu dari sedikit sensor yang dapat terus memberikan referensi eksternal arah absolut di dalam ruangan, di bawah air, atau di bawah tanah, di mana pun GPS tidak dapat menjangkau, selama masih ada daya. Mulai dari aplikasi kompas elektronik pada ponsel pintar, hingga koreksi penyimpangan sudut yaw pada sensor 9-sumbu yang terpasang di IMU drone dan mobil otonom, hingga kontrol sikap pesawat ruang angkasa, ini adalah komponen mendasar yang terpasang di hampir setiap perangkat elektronik yang perlu mengetahui arah mana yang mana.
 Honeywell HMC5883L (IC kompas digital 3 sumbu)
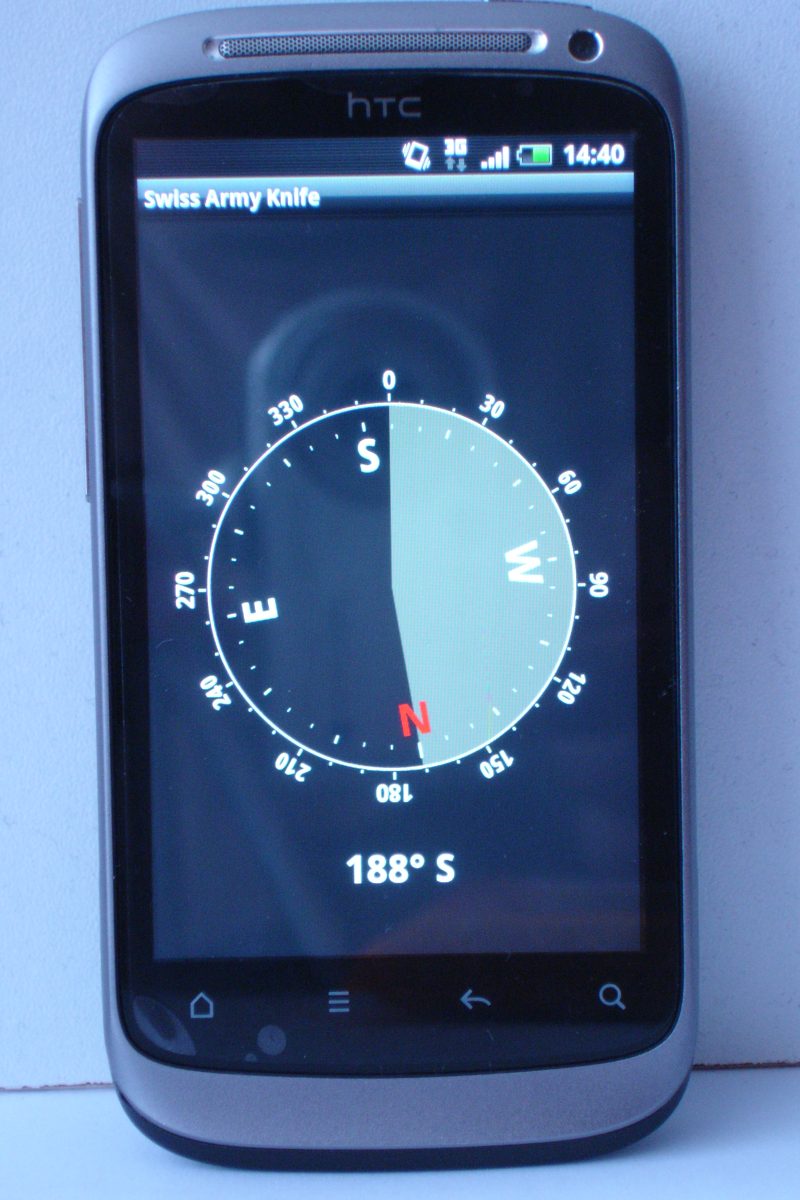 Aplikasi kompas elektronik untuk ponsel pintar
Gambar: Honeywell HMC5883L(Ctg4Rahat, CC BY 3.0)/ Smartphone aplikasi kompas elektronik(Zirguezi, CC0), Wikimedia Commons.


Prinsip: Empat Fenomena Fisik untuk Mengukur Medan Magnet Bumi — Efek Hall, AMR, GMR, Fluxgate
Istilah "magnetometer" secara kasar mencakup empat prinsip operasi fisik yang berbeda. Keempatnya sebenarnya diproduksi secara massal saat ini sebagai chip magnetometer 3-sumbu untuk konsumen dan industri.
Efek Hall — Tegangan Transversal yang Dihasilkan oleh Arus dan Medan Magnet
Ketika arus I mengalir melalui film semikonduktor tipis dan medan magnet B diterapkan tegak lurus terhadap arus tersebut, gaya Lorentz membelokkan pembawa muatan ke arah yang tegak lurus terhadap arus dan medan, menghasilkan perbedaan tegangan (tegangan Hall V_H) sepanjang arah tersebut.
Di sini n adalah kerapatan pembawa muatan, e adalah muatan elementer, dan t adalah ketebalan film. Karena tegangan Hall berbanding lurus dengan kekuatan medan, memperkuat dan mendigitalkannya memungkinkan Anda mengukur medan magnet secara langsung. Fenomena yang mendasarinya adalah efek Hall itu sendiri, yang ditemukan pada tahun 1879 oleh Edwin Hall, yang saat itu merupakan mahasiswa pascasarjana di Universitas Johns Hopkins — sebuah efek yang berusia lebih dari 140 tahun yang masih bekerja di dalam chip ponsel pintar saat ini. Magnetometer Bosch Sensortec menggunakan struktur berbasis efek Hall yang disebut perusahaan sebagai "FlipCore," dan BMM150 adalah perwakilan andalannya.
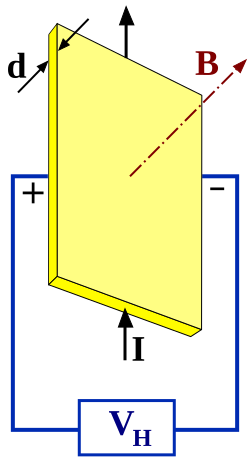
Gambar: Diagram dari efek Hall(Gregors, CC BY-SA 3.0), Wikimedia Commons. Tegangan Hall V_H muncul dalam arah ortogonal terhadap arus I dan medan magnet B.

AMR (Anisotropic Magnetoresistance) — Resistansi Listrik yang Berubah dengan Arah Magnetisasi
Resistansi listrik suatu material feromagnetik (misalnya, paduan besi-nikel) sedikit bergeser dengan sudut \theta antara arah magnetisasi internalnya dan arah aliran arus. Perubahan resistansi kira-kira sebanding dengan \cos^2\theta, dan menggunakan hubungan tersebut untuk mendeteksi arah medan eksternal adalah pendekatan AMR (Anisotropic Magnetoresistance). Fenomena itu sendiri lebih tua daripada efek Hall — William Thomson (Lord Kelvin) menemukannya pada besi dan nikel pada tahun 1856. Karena ayunan resistansi praktis yang dihasilkannya lebih besar daripada yang diberikan oleh sensor efek Hall, perangkat AMR menawarkan sensitivitas yang lebih baik, dan HMC5883L dari Honeywell adalah IC kompas digital 3 sumbu yang secara eksplisit menggunakan "teknologi Magnetoresistif Anisotropik" ini.
GMR (Magnetoresistance Raksasa) — Film Multilayer yang Menghasilkan Ayunan Resistansi yang Jauh Lebih Besar
GMR (Magnetoresistance Raksasa) memperluas ide dasar yang sama dengan AMR tetapi berbeda darinya baik dalam mekanisme maupun skala. Susun logam feromagnetik dan nonmagnetik menjadi struktur multilayer dengan setiap lapisan hanya beberapa nanometer tebalnya, dan apakah arah magnetisasi lapisan magnetik yang berdekatan sejajar atau berlawanan secara dramatis mengubah seberapa besar hamburan yang bergantung pada spin yang dialami elektron, mengayunkan resistansi listrik hingga puluhan persen. Di mana AMR konvensional hanya menghasilkan perubahan resistansi beberapa persen, GMR dapat memberikan perubahan mendekati 50% — itulah sebabnya ia mendapatkan nama "raksasa." Biaya masih membuat efek Hall dan AMR tetap menjadi pusat IC kompas 3-sumbu arus utama, tetapi GMR dan TMR (Magnetoresistance Terowongan) tetap menjadi garis keturunan teknologi yang digunakan di mana sensitivitas yang lebih tinggi diperlukan — magnetometer sensitivitas tinggi dan kepala baca hard disk di antaranya. Penemuannya dibahas di bagian sejarah di bawah ini.
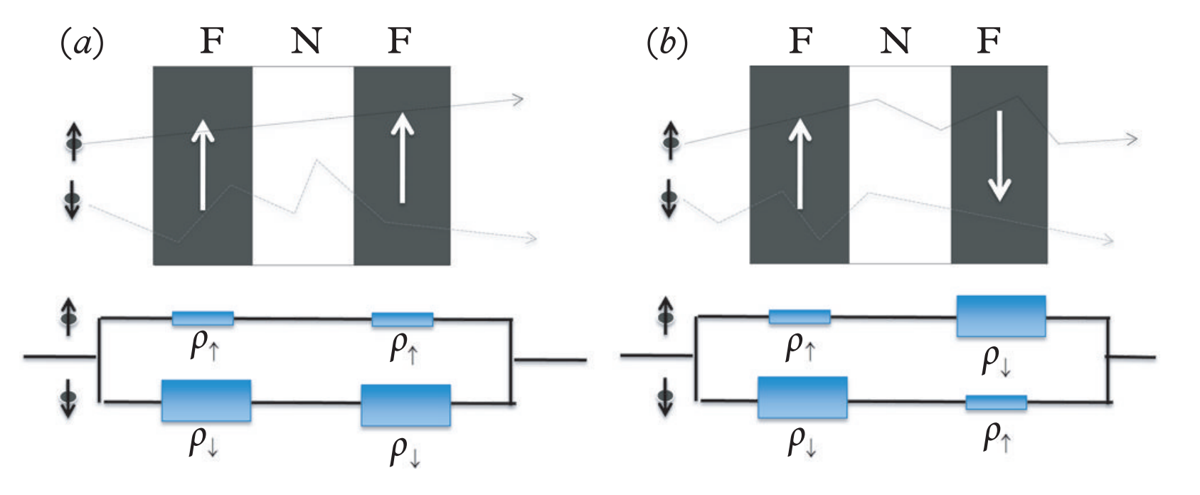
Gambar: Schematic dari struktur multilayer GMR(K. M. Krishnan, CC BY-SA 4.0), Wikimedia Commons. Lapisan feromagnetik (hijau) dan lapisan nonmagnetik (abu-abu) ditumpuk secara bergantian; Resistansi listrik berubah secara dramatis tergantung pada arah magnetisasi relatif lapisan.

Fluxgate — Menjenuhkan Inti Magnetik untuk Presisi Tinggi
Di mana efek Hall, AMR, dan GMR semuanya memanfaatkan sifat fisik semikonduktor atau film tipis secara langsung, pendekatan fluxgate menggunakan induksi elektromagnetik. Kumparan eksitasi yang dililitkan di sekitar inti magnetik lunak (inti dengan permeabilitas tinggi) membawa arus AC yang secara periodik mendorong inti masuk dan keluar dari saturasi magnetik. Ketika inti tidak jenuh, ia dengan mudah menerima medan eksternal; setelah jenuh, ia mendorong medan eksternal itu kembali keluar — dan menangkap respons nonlinier ini dengan kumparan penginderaan menghasilkan komponen harmonik (terutama harmonik kedua) yang proporsional dengan kekuatan medan eksternal. Kompleksitas tambahan dari prinsip yang mendasarinya menghasilkan presisi yang lebih tinggi dan noise yang lebih rendah daripada yang biasanya dicapai oleh chip semikonduktor berbasis efek Hall atau AMR, itulah sebabnya fluxgate tetap menjadi pilihan aktif saat ini untuk satelit pengamatan geomagnetik dan magnetometer kelautan dan penerbangan presisi tinggi.
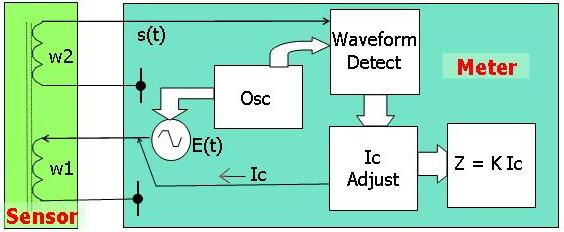
Gambar: Diagram prinsip magnetometer fluxgate(BacLuong, domain publik), Wikimedia Commons. Kumparan eksitasi secara periodik menjenuhkan inti, dan kumparan sensor membaca komponen harmonik dari tegangan induksi yang bervariasi dengan medan eksternal.

Geomagnetisme dan Arah: Deklinasi, Celah Antara Utara Magnetik dan Utara Sejati
Bumi sendiri adalah magnet raksasa — konveksi di inti luarnya (geodinamo) menghasilkan medan yang menyelimuti permukaan. Sebuah "kompas elektronik" yang dibangun di atas magnetometer mendeteksi arah komponen horizontal vektor geomagnetik ini dan menyebutnya utara magnetik. Namun kutub magnet (kutub magnet utara) tidak bertepatan dengan Kutub Utara geografis (utara sejati), dan bergeser sedikit dari tahun ke tahun, sehingga utara magnetik yang diukur di lokasi tertentu berbeda dari utara sejati dengan jumlah yang disebut "deklinasi magnetik." Deklinasi dapat berkisar dari beberapa derajat hingga lebih dari dua puluh derajat tergantung pada lokasi dan tahun, sehingga kompas elektronik praktis mengoreksinya menggunakan posisinya sendiri (lintang dan bujur) dan waktu saat ini, dengan mengacu pada model geomagnetik seperti WMM (World Magnetic Model) — yang direvisi bersama setiap lima tahun oleh Pusat Informasi Lingkungan Nasional NOAA dan Survei Geologi Inggris. GPS saja tidak dapat memberikan arah (Anda hanya mengetahui arah perjalanan Anda setelah Anda bergerak), sehingga magnetometer, yang dapat memberikan arah secara instan bahkan saat diam, melengkapi GNSS dalam hal ini.
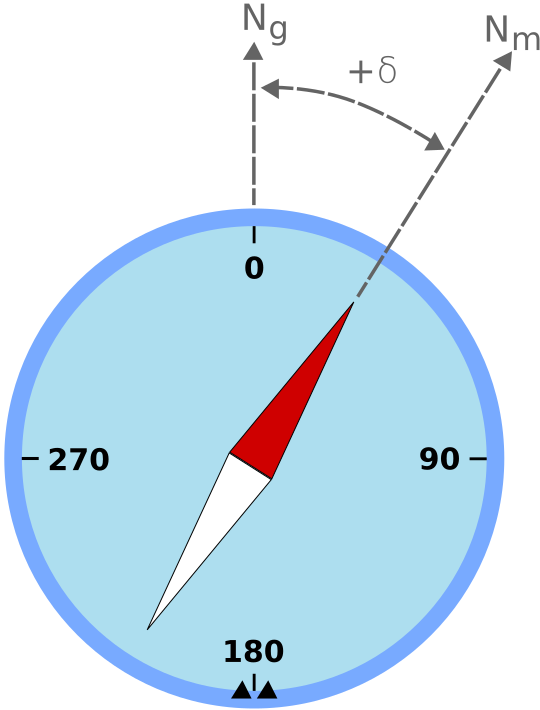
Gambar: Diagram menjelaskan deklinasi magnetik(Odder, CC BY-SA 3.0), Wikimedia Commons. Deklinasi adalah perbedaan sudut antara Utara Sejati dan Utara Magnetik.

Kesalahan Besi Keras dan Besi Lunak, dan Kalibrasi
Pasang magnetometer pada kendaraan sebenarnya — robot, drone, atau mobil — dan distorsi magnetik yang dihasilkan oleh kendaraan itu sendiri bercampur dengan medan magnet Bumi. Distorsi ini secara umum terbagi menjadi dua kategori.
- Kesalahan besi keras: Offset magnetik "tetap" yang dihasilkan oleh magnet permanen motor, speaker, atau kabel pembawa arus. Hal ini terlihat sebagai pergeseran titik asal keluaran sensor menjauh dari titik nol magnetik Bumi yang sebenarnya — plot keluaran 3 sumbu dan Anda akan mendapatkan bola yang pusatnya bergeser dari titik asal.
- Kesalahan besi lunak: Kesalahan, yang bervariasi dengan arah, dihasilkan ketika bagian dengan permeabilitas tinggi — besi, nikel — mendistorsi medan di sekitarnya. Hal ini terlihat sebagai distribusi keluaran 3 sumbu yang berubah bentuk dari bola menjadi elipsoid.
Kalibrasi dilakukan dengan memutar kendaraan melalui setiap orientasi sambil mengumpulkan data magnetometer mentah, kemudian menggabungkan pencocokan bola (koreksi besi keras — memperkirakan offset) dengan pencocokan elipsoid (koreksi besi lunak — mengoreksi skala dan kemiringan) untuk mendapatkan matriks transformasi dan vektor offset yang memetakan elipsoid yang terdistorsi kembali ke bola yang berpusat di titik asal. Prosedur ini merupakan hal standar dalam catatan aplikasi yang diterbitkan oleh pembuat instrumen seperti Analog Devices dan VectorNav — langkah yang tak terhindarkan dalam implementasi magnetometer nyata apa pun. Sebuah makalah tahun 2025, "Joint Magnetometer-IMU Calibration via Maximum A Posteriori Estimation" (arXiv:2505.16662, Chuan Huang, Gustaf Hendeby, Isaac Skog), memperlakukan parameter kalibrasi magnetometer dan IMU bersama dengan orientasi sensor sebagai parameter yang tidak diketahui secara bersamaan dan menyelesaikannya melalui estimasi maksimum a posteriori, melaporkan peningkatan akurasi 20-30% dan peningkatan kecepatan satu orde besaran dibandingkan metode sebelumnya — satu contoh yang menunjukkan bahwa kalibrasi itu sendiri tetap menjadi topik penelitian aktif hingga saat ini.
Fusi dengan IMU: Estimasi Sikap dan Arah melalui AHRS
Sebuah IMU (Inertial Measurement Unit) mengintegrasikan percepatan dan kecepatan sudut untuk mendapatkan sikap, tetapi mengandalkan kecepatan sudut terintegrasi saja memungkinkan sudut yaw (arah kendaraan, rotasinya di sekitar sumbu vertikal) bergeser tanpa batas dari waktu ke waktu. Akselerometer, yang dapat menggunakan arah gravitasi sebagai referensi, dapat mengoreksi penyimpangan roll dan pitch, tetapi sama sekali tidak memiliki petunjuk untuk rotasi di sekitar sumbu vertikal. Di sinilah magnetometer berperan. Karena vektor magnet Bumi mengarah ke arah horizontal yang konstan (dengan mengesampingkan distorsi lokal), menggabungkan output magnetometer dengan sikap yang diketahui memungkinkan Anda untuk secara berkala mengatur ulang penyimpangan sudut yaw.
Algoritma yang memperkirakan sikap absolut dari konfigurasi "9-sumbu" — gabungan akselerometer 3-sumbu, giroskop 3-sumbu, dan magnetometer 3-sumbu — disebut AHRS (Attitude and Heading Reference System), dan filter Madgwick serta filter Mahony adalah dua implementasi representatifnya. Filter Madgwick terstruktur seperti pengontrol proporsional, menggunakan gradien kesalahan yang berasal dari akselerometer dan magnetometer untuk mengoreksi perkiraan sikap giroskop, dan memberikan akurasi tinggi dalam konfigurasi 9-sumbu; Filter Mahony justru mengoreksi bias giroskop menggunakan kontrol proporsional-integral, sehingga sangat cocok untuk implementasi pada mikrokontroler kecil dengan sumber daya komputasi terbatas. Dalam kedua kasus, konfigurasi 6 sumbu (akselerometer plus giroskop saja) yang tidak memiliki magnetometer tidak dapat membatasi yaw ke nilai absolut — hanya dapat melacak rotasi relatif — yang justru menjadi alasan mengapa magnetometer dipasangkan dengan IMU sejak awal.
Membandingkan Spesifikasi di Seluruh Produk Utama
| Produk | Produsen | Metode Pengukuran | Rentang | Resolusi | Antarmuka | Catatan |
|---|---|---|---|---|---|---|
| BMM150 | Bosch Sensortec | Efek Hall (FlipCore) | ±1300µT (sumbu X/Y), ±2500µT (sumbu Z) | 0,3µT | I2C/SPI | Daya rendah (preset daya rendah 170µA), pilihan standar untuk penggunaan kompas elektronik |
| LIS3MDL | STMicroelectronics | Magnetoresistif | ±4/±8/±12/±16 gauss (dapat dipilih) | Output 16-bit | I2C/SPI | Empat rentang skala penuh yang dapat dipilih, operasi -40 hingga 85°C |
| HMC5883L | Honeywell | AMR | ±8 gauss | 0,005 gauss | I2C | IC kompas digital 3 sumbu perintis, banyak digunakan pada papan breakout Arduino |
| AK09918C | Asahi Kasei Microdevices | Efek Hall | ±32 gauss (rentang dinamis lebar) | — | I2C | Paket WLCSP 4-pin ultra-kompak, untuk ponsel pintar dan perangkat wearable |
| MLX90393 | Melexis | Efek Hall (Triaxis+IMC) | ±4,8mT atau lebih tinggi pada pengaturan sensitivitas tertinggi | Tergantung pada pengaturan penguatan yang dapat diprogram | I2C/SPI | Operasi daya mikro melalui siklus kerja variabel dari 0,1-100%, juga digunakan untuk penginderaan posisi magnet jarak dekat |
BMM150 dari Bosch menggunakan struktur berbasis efek Hall yang dibangun di atas teknologi FlipCore milik perusahaan, dengan desain daya rendah yang jelas ditujukan untuk aplikasi kompas elektronik. LIS3MDL dari STMicro menawarkan fleksibilitas empat rentang skala penuh yang dapat dipilih dari ±4 hingga ±16 gauss dan banyak digunakan mulai dari peralatan industri hingga drone. IC kompas digital 3 sumbu berbasis AMR (Analog-to-Magnetic Resonance) HMC5883L dari Honeywell telah lama memegang status standar de facto, dan tetap didistribusikan secara luas hingga saat ini sebagai chip inti di dalam papan breakout murah (GY-271 dan sejenisnya) yang merupakan andalan komunitas hobi robotika dan drone Arduino/Raspberry Pi. AK09918C dari Asahi Kasei Microdevices, yang dibuat oleh produsen Jepang, mengandalkan WLCSP (wafer-level chip-scale package) 4-pin yang sangat kecil untuk menargetkan smartphone dan perangkat wearable. Melexis dari Belgia membangun MLX90393 dengan menggabungkan efek Hall dengan teknologi Triaxis miliknya dan IMC (Integrated Magnetic Concentrator) — operasi daya mikronya, yang dapat disesuaikan melalui siklus kerja dari 0,1% hingga 100%, adalah fitur utamanya. Selain penggunaan kompas geomagnetik, ia juga digunakan sebagai sensor posisi tanpa kontak yang mendeteksi posisi dan sudut magnet permanen di dekatnya, menjadikannya produk yang sangat serbaguna.
Sejarah: Dari Pencarian Bijih hingga Perburuan Kapal Selam hingga Bulan
Jika kita menelusuri asal-usul magnetometer presisi tinggi saat ini, kita akan sampai pada teknologi pencarian bijih perusahaan minyak. Magnetometer fluxgate adalah teknologi murah dan mudah digunakan yang dikembangkan pada tahun 1930-an oleh Victor Vacquier dari Gulf Oil untuk survei endapan mineral. Pada tahun 1941, dengan pecahnya Perang Dunia II, Vacquier pindah ke Laboratorium Instrumen Udara Universitas Columbia dan bergabung dengan penelitian yang menerapkan teknologi fluxgate ini untuk deteksi kapal selam. Hasilnya adalah perangkat yang disebut "MAD" (Magnetic Airborne Detector), yang dipasang pada pesawat dan kapal untuk mendeteksi anomali magnetik yang dihasilkan oleh kapal selam musuh yang terendam dangkal. MAD mulai digunakan secara operasional pada Desember 1942 dan digunakan oleh pasukan anti-kapal selam Jepang dan Amerika.
Setelah perang, magnetometer fluxgate menemukan kehidupan kedua dalam eksplorasi ruang angkasa. Selain mengamati medan magnet Bumi sendiri, program Apollo menggunakan magnetometer fluxgate yang ditempatkan di permukaan bulan untuk mengamati magnetisasi residual Bulan dan interaksinya dengan angin matahari. Jalur yang ditempuh teknologi eksplorasi bijih sipil ini — melalui peperangan anti-kapal selam di masa perang dan berlanjut ke ilmu pengetahuan bulan — adalah contoh klasik sejarah persilangan teknologi sensor antara sipil dan militer.
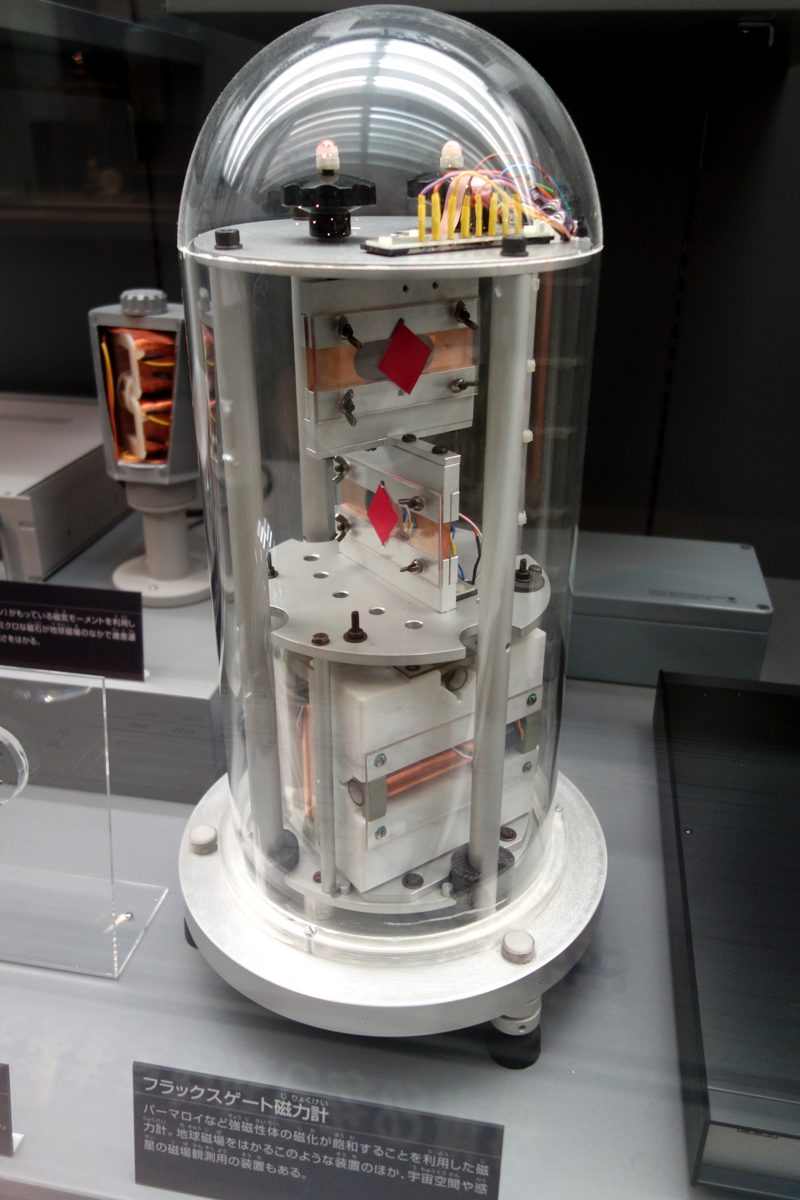
Gambar: A magnetometer fluxgate jenis yang dibawa pada wahana permukaan bulan Apollo(Daderot, CC0), Wikimedia Commons. Dipamerkan di Museum Nasional Alam dan Sains (Tokyo).

Magnetoresistansi dan Hadiah Nobel yang Mengubah Hard Disk
Penemuan GMR (Giant Magnetoresistance) menonjol bahkan di antara sejarah magnetometer karena dramanya. Pada tahun 1988, sebuah kelompok yang dipimpin oleh Albert Fert dari Prancis dan sebuah kelompok yang dipimpin oleh Peter Grünberg dari Jerman secara independen menemukan fenomena tersebut. Kelompok Fert mengamati perubahan resistansi mendekati 50% dalam struktur multilapisan dari lapisan besi dan kromium yang ditumpuk, sementara kelompok Grünberg mengkonfirmasi perubahan sekitar 10% dalam struktur tiga lapis besi-kromium-besi. Mengingat bahwa efek magnetoresistansi (AMR) sebelumnya menghasilkan perubahan resistansi paling banyak beberapa persen, perubahan "raksasa" ini merupakan angka yang mengejutkan pada saat itu — dan nama GMR sendiri diciptakan oleh Fert.
Penemuan ini mencapai aplikasi komersial dalam waktu kurang dari satu dekade. Pada tahun 1997, setelah kepala baca hard disk yang memanfaatkan efek GMR diimplementasikan, tingkat pertumbuhan tahunan kepadatan penyimpanan hard disk—yang sebelumnya sekitar 60% per tahun—melonjak hingga hampir 100%. Penyimpanan berkapasitas besar yang mendukung smartphone dan pusat data saat ini bertumpu pada revolusi kepadatan penyimpanan yang didorong oleh kepala GMR ini. Pada tahun 2007, Albert Fert dan Peter Grünberg bersama-sama menerima Hadiah Nobel Fisika "atas penemuan Magnetoresistansi Raksasa." Bahkan diukur dari kecepatan dari penemuan fisika dasar hingga komersialisasi hingga Hadiah Nobel, GMR menempati tempat yang unik dalam sejarah magnetometer. Seperti yang ditunjukkan oleh studi kalibrasi magnetometer-IMU gabungan tahun 2025 yang disebutkan di atas, penelitian untuk meningkatkan akurasi magnetometer tetap berlanjut hampir 40 tahun setelah penemuan ini dalam fisika materi terkondensasi.
Studi Kasus: Menghentikan CubeSat yang Berputar Hanya dengan Menggunakan Medan Magnet Bumi — Kontrol B-dot
Salah satu kasus menarik di mana magnetometer — baik beberapa sekaligus atau satu unit — benar-benar bermanfaat adalah kontrol sikap pada CubeSat, kelas satelit yang sangat kecil. CubeSat sering kali diluncurkan ke orbit dalam keadaan berputar dengan kecepatan sudut yang tidak diinginkan tepat setelah terpisah dari roketnya. Sebelum dapat mengarahkan panel surya ke matahari atau antena komunikasi ke Bumi, rotasi tersebut terlebih dahulu harus dihentikan — sebuah proses yang disebut detumbling.
Algoritma yang digunakan di sini, yang disebut "kontrol B-dot," hanya bergantung pada magnetometer 3 sumbu dan magnetorquer — aktuator berbasis kumparan. Algoritma ini menghitung laju perubahan seiring waktu (turunan, "B-dot") dari vektor medan magnet Bumi B seperti yang diukur oleh magnetometer, kemudian mengalirkan arus melalui magnetorquer untuk menghasilkan momen magnetik dalam arah yang membatalkan perubahan tersebut. Torsi yang dihasilkan oleh interaksi dengan medan magnet Bumi secara bertahap meredam rotasi kendaraan, dan setelah beberapa orbit, CubeSat akan mencapai posisi yang stabil. Kesederhanaan penggunaan output dari satu magnetometer 3 sumbu untuk estimasi kecepatan sudut dan perintah kontrol — bahkan tanpa giroskop — adalah alasan mengapa pendekatan ini cocok untuk CubeSat, di mana biaya rendah, daya rendah, dan massa rendah adalah hal yang mutlak. Ini adalah kasus yang sangat kontras dengan rangkaian banyak sensor pada mobil: hanya magnetometer yang menyelesaikan stabilisasi posisi otonom dari ujung ke ujung.
Parameter yang Menentukan Kinerja
-
Mencocokkan metode dan jangkauan penginderaan dengan aplikasi: Untuk aplikasi kompas elektronik yang mengukur medan Bumi (kira-kira 25-65µT di permukaan), sensitivitas yang dioptimalkan untuk rentang geomagnetik — seperti pada BMM150 (±1300/2500µT) atau HMC5883L (±8 gauss = 800µT) — sudah cukup, sementara produk seperti MLX90393, yang dirancang untuk mendeteksi posisi magnet permanen di dekatnya, memiliki rentang yang jauh lebih luas yaitu ±4,8mT atau lebih ditambah penguatan yang dapat diprogram. Apakah aplikasinya adalah "deteksi arah melalui medan Bumi" atau "deteksi posisi melalui magnet di dekatnya" secara fundamental mengubah desain rentang yang harus Anda cari.
-
Resolusi dan tingkat kebisingan: Seberapa halus Anda dapat menyelesaikan jejak arah langsung kembali ke spesifikasi resolusi seperti 0,3µT pada BMM150 atau 0,005 gauss (=0,5µT) pada HMC5883L. Dalam lokalisasi mandiri robot, di mana magnetometer mengoreksi pergeseran yaw IMU, resolusi kasar menjadi hambatan pada akurasi koreksi itu sendiri.
- Konsumsi daya dan kontrol siklus kerja: Seberapa halus Anda dapat mengatur operasi ketika pengukuran kontinu tidak diperlukan — seperti pada preset daya rendah BMM150 (170µA) atau siklus kerja variabel MLX90393 dari 0,1-100% — mengatur masa pakai baterai pada kendaraan dengan keterbatasan daya seperti perangkat yang dapat dikenakan atau CubeSat.
- Toleransi terhadap kesalahan besi keras/besi lunak dan posisi pemasangan: Seberapa tinggi pun kinerja chip tersebut, memasangnya di dekat motor, speaker, atau rangka logam akan menimbulkan kesalahan besar. Penempatan sensor yang cermat pada tahap implementasi, dikombinasikan dengan kalibrasi pemasangan bola/elipsoid yang cermat, lebih penting untuk akurasi di dunia nyata daripada spesifikasi lembar data.
- Ukuran paket dan batasan pemasangan: Paket ultra-kompak seperti WLCSP 4-pin AK09918C menjadi faktor penentu dalam perangkat — ponsel pintar, perangkat yang dapat dikenakan — di mana area papan sangat terbatas. Dalam aplikasi industri, kemudahan pemasangan atau rentang suhu operasi yang luas (LIS3MDL -40 hingga 85°C, misalnya) seringkali menjadi prioritas.
- Desain integrasi dengan IMU: Apakah Anda menggunakannya sebagai chip magnetometer mandiri atau sebagai bagian dari modul IMU 9-sumbu terintegrasi akan sangat mengubah upaya implementasi. Dalam aplikasi yang menggunakan algoritma AHRS untuk mengoreksi pergeseran yaw, sinkronisasi waktu dan konsistensi laju pengambilan sampel dengan akselerometer dan giroskop cenderung menjadi hambatan praktis lebih daripada kinerja magnetometer mandiri.
Tautan Referensi
- Lembar Data Bosch BMM150 (PDF resmi Bosch Sensortec)
- Brosur Produk Bosch BMM150 (PDF resmi Bosch Sensortec)
- Lembar Data STMicroelectronics LIS3MDL (PDF resmi ST)
- Halaman Produk STMicroelectronics LIS3MDL
- Lembar Data Honeywell HMC5883L (PDF yang dihosting Adafruit)
- Halaman Produk Melexis MLX90393
- Lembar Data Melexis MLX90393 (PDF resmi Melexis)
- [Hard] Koreksi Besi Keras & Lunak untuk Pengukuran Magnetometer (Analog Devices EngineerZone)
- Kalibrasi Magnetometer Besi Keras & Lunak (VectorNav)
- Kalibrasi Gabungan Magnetometer-IMU melalui Estimasi A Posteriori Maksimum (arXiv:2505.16662)
- Detektor anomali magnetik (Wikipedia, tentang sejarah Vacquier dan MAD)
- Perangkat pemburu kapal selam Perang Dunia II membantu membuktikan tektonik lempeng (Science News)
- Materi pers Hadiah Nobel Fisika 2007 (NobelPrize.org)
- [Penghargaan Hadiah Nobel 2007 Penemuan GMR (American Physical Society)
- Filter Orientasi Madgwick (dokumentasi resmi perpustakaan AHRS)
- Filter Orientasi Mahony (dokumentasi resmi perpustakaan AHRS)
- Kontrol Detumbling B-dot CubeSat (Hindawi/International Journal of Aerospace Engineering)
- Efek Hall (Wikipedia, tentang penemuan Edwin Hall)
Bisakah arah magnetometer dipercaya tidak berubah di dalam ruangan?
Baja, arus kabel, dan motor mengganggu medan. Kalibrasi tidak menghilangkan setiap gangguan yang bergantung pada lokasi; Periksa besaran dan konsistensi medan.
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.