Contents — find the section you need
Change parameters and verify
Open the panel, then press Run to load Python. You can stop execution and reset parameters. Results are computed on this device. No Python installation is required.
Local execution steps below are optional for reproducing the source results; they are not required for the browser experiment.
The experiment controls are in English.
GNSS (Global Navigation Satellite System) adalah sensor yang menghitung posisi absolut penerima — lintang, bujur, dan ketinggian — dari perbedaan waktu kedatangan sinyal radio yang dipancarkan oleh beberapa satelit penentu posisi. "GNSS" adalah istilah umum untuk konstelasi seperti GPS (Amerika Serikat), GLONASS (Rusia), Galileo (Eropa), dan Beidou (China); khususnya di atas Jepang, Sistem Satelit Quasi-Zenith "Michibiki" (QZSS) melengkapi GPS. Sementara sensor proprioseptif seperti IMU hanya dapat mengukur perpindahan relatif dan mengakumulasi penyimpangan, kekuatan terbesar GNSS adalah selalu menghasilkan koordinat absolut. Namun, penentuan posisi mandiri seringkali membawa kesalahan beberapa meter, yang dengan sendirinya tidak dapat digunakan untuk aplikasi presisi tinggi seperti mengemudi otonom atau pertanian presisi.
 Konstelasi satelit GPS
 Pekerjaan survei menggunakan penerima RTK-GNSS
Gambar: GPS konstelasi satelit (Administrasi Kelautan dan Atmosfer Nasional AS, domain publik) / Survey pekerjaan menggunakan penerima RTK-GNSS (Jacob Wysko, CC BY 4.0), Wikimedia Commons.


Gambar: Orbit perbandingan GPS, GLONASS, Galileo, dan Compass (Beidou), dibandingkan dengan Stasiun Luar Angkasa Internasional, Teleskop Luar Angkasa Hubble, dan orbit geostasioner (cmglee, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Setiap konstelasi GNSS nasional mengorbit di orbit Bumi menengah (MEO) pada ketinggian sekitar 20.000 km.

Prinsip: sumber kesalahan dalam penentuan posisi mandiri, dan pembatalan penundaan ionosfer dengan frekuensi ganda
Penentuan posisi GNSS mandiri (menghitung posisi menggunakan satu penerima saja) bekerja dengan mengukur "pseudorange" ke setiap satelit dari waktu tempuh sinyal radio, kemudian menggabungkan jarak dari beberapa satelit melalui trilaterasi untuk menyelesaikan posisi. Pseudorange ini membawa beberapa Sumber kesalahan bertumpuk.
Di sini R adalah jarak geometris sebenarnya antara satelit dan penerima, c(\delta t_r - \delta t_s) adalah kesalahan jam gabungan penerima/satelit, I adalah penundaan ionosfer, T adalah penundaan troposfer, M adalah kesalahan multipath (dari sinyal yang memantul dari bangunan atau tanah), dan \varepsilon adalah noise observasi penerima. Dari semua ini, penundaan ionosfer I memiliki sifat yang layak dimanfaatkan: berbanding terbalik dengan kuadrat frekuensi pembawa.
TEC di sini adalah integral kerapatan elektron di sepanjang jalur sinyal dalam elektron/m², f dalam Hz, dan I dalam meter. Satu TECU adalah 10¹⁶ elektron/m². Istilah positif ini adalah penundaan grup kode; suku fase pembawa orde pertama memiliki tanda yang berlawanan. ESA Navipedia.
Karena sifat ini, mengamati satelit yang sama pada dua frekuensi berbeda atau lebih (L1 dan L2, atau L1/L2/L5) memungkinkan penerima untuk menghilangkan sebagian besar komponen penundaan ionosfer hanya melalui perhitungan. Inilah mengapa "pemosisian frekuensi ganda" telah menjadi spesifikasi standar untuk penerima GNSS dengan akurasi tinggi. Pemosisian frekuensi ganda dapat mengurangi kesalahan pemosisian mandiri hingga sekitar beberapa meter, tetapi penundaan troposfer, multipath, dan kesalahan orbit satelit tetap ada — jauh dari akurasi tingkat sentimeter dengan sendirinya.
Prinsip: mencapai akurasi tingkat sentimeter dengan RTK
RTK (Real Time Kinematic) menyiapkan "stasiun pangkalan" yang posisinya diketahui secara tepat sebelumnya, dan stasiun pangkalan tersebut mengirimkan informasi kesalahan dari pengamatan satelitnya sendiri (pengukuran fase pembawa) ke "rover" — penerima yang posisinya sebenarnya kita inginkan — Secara real-time. Ini membatalkan komponen kesalahan yang umum terjadi pada stasiun pangkalan dan rover: penundaan ionosfer dan troposfer, serta kesalahan orbit satelit. Semakin dekat stasiun pangkalan dan rover satu sama lain, semakin berkorelasi (dan karenanya dapat dibatalkan) kesalahan tersebut, sehingga RTK biasanya hanya praktis dalam jarak sekitar selusin kilometer dari stasiun pangkalan. Dengan koreksi ini, RTK mengecilkan kesalahan beberapa meter dari penentuan posisi GNSS mandiri hingga tingkat sentimeter.
Pendekatan alternatif yang mencapai akurasi tingkat sentimeter dari satu penerima, tanpa stasiun pangkalan sama sekali, adalah PPP (Precise Point Positioning). Koreksi orbit dan jam satelit dengan akurasi tinggi didistribusikan ke penerima melalui satelit komunikasi atau internet, menukar waktu konvergensi yang lama (biasanya beberapa menit) dengan penentuan posisi akurasi tinggi tanpa memerlukan stasiun pangkalan. Trimble RTX (CenterPoint RTX) adalah contoh terkenal dari "PPP-RTK," evolusi dari PPP: ia berkonvergensi dalam waktu kurang dari satu menit di wilayah tertentu dan kurang dari tiga menit di seluruh dunia, dilaporkan mencapai 2 cm horizontal dan Akurasi vertikal 5 cm (keduanya RMS). Jika RTK dibatasi oleh radius jangkauan stasiun pangkalan, kekuatan PPP-RTK justru terletak pada penyebaran area luas atau internasional di mana membangun jaringan stasiun pangkalan tidak praktis.
Membandingkan produk utama berdasarkan spesifikasi
| Produk | Kategori | Akurasi penentuan posisi (RTK/presisi tinggi) | Konstelasi yang didukung | Fitur unggulan |
|---|---|---|---|---|
| u-blox ZED-F9P | IC modul RTK | ~1 cm horizontal (perbaikan RTK) | GPS/GLONASS/Galileo/Beidou/QZSS (penerimaan simultan) | Modul RTK berbiaya rendah yang menjadi contoh utama dan mendorong adopsi luas di berbagai aplikasi konsumen dan industri |
| Septentrio mosaic-X5 | Modul penerima RTK | Tingkat sentimeter | GPS/GLONASS/Galileo/Beidou/QZSS/NavIC (448 saluran) | Faktor bentuk kompak 31×31mm dengan perlindungan interferensi eksklusif (AIM+) dan mitigasi multipath (APME+) |
| Trimble CenterPoint RTX | Layanan koreksi PPP-RTK | 2 cm horizontal, 5 cm vertikal (RMS) | Dipasangkan dengan penerima multi-frekuensi, multi-konstelasi | Akurasi tinggi di mana saja di dunia tanpa memerlukan stasiun pangkalan; konvergensi dalam 1-3 menit |
| John Deere StarFire 7500 (SF-RTK) | Penerima mesin pertanian | 2,5 cm horizontal | GPS/GLONASS/Beidou/Galileo | Mencapai akurasi kelas RTK melalui sinyal koreksi tanpa perangkat keras tambahan |
| Fixposition Vision-RTK 2 | Unit penentuan posisi fusi sensor | 1,0 cm + 1 ppm, horizontal dan vertikal | GPS/GLONASS/Beidou/Galileo (penerima dual-frekuensi) | Menggabungkan RTK dengan IMU dan odometri visual; laju output hingga 200Hz |
u-blox ZED-F9P bisa dibilang merupakan produk tunggal yang paling bertanggung jawab dalam mendorong RTK-GNSS ke bidang survei, pertanian, dan robotika sekaligus, dengan menurunkan harga modul yang mampu RTK hingga ribuan yen. Ia dapat menerima GPS, GLONASS, Galileo, Beidou, dan QZSS secara bersamaan, dan menggunakan SPARTN — format data koreksi milik u-blox sendiri — akurasi sekitar 6 cm horizontal / 12 cm vertikal telah dilaporkan. Produk ini tersedia dalam varian L1/L2 dan varian L1/L5, dengan varian terakhir dilaporkan memiliki keunggulan di lingkungan "urban canyon" di mana gedung-gedung tinggi cenderung menghalangi visibilitas satelit. Septentrio mosaic-X5 melacak setiap konstelasi utama secara simultan di 448 saluran perangkat keras dan membawa interferensi- dan Teknologi mitigasi multipath memberikan keunggulan di lingkungan yang penuh getaran dan interferensi RF yang khas untuk UAV dan drone. Fixposition Vision-RTK 2 menggabungkan penentuan posisi RTK dengan data IMU dan odometri visual, membawa dua penerima frekuensi ganda, dan mendukung keempat konstelasi utama. Tingkat output maksimum 200Hz sangat penting untuk aplikasi yang perlu melacak sikap dan posisi kendaraan yang bergerak cepat secara real-time.
Akhir dari Penurunan Akurasi GPS yang Disengaja, dan Posisi Permanen Michibiki di Atas Jepang
GPS awalnya dikembangkan oleh militer AS untuk penggunaan militer, dan bahkan setelah akses sipil dibuka, GPS membawa fitur yang sengaja dibangun yang disebut Selective Availability (SA) yang sengaja menyuntikkan kesalahan ke dalam sinyal. Saat SA aktif, kesalahan penerima sipil mandiri dapat mencapai sekitar 100 meter — batasan praktis yang serius. Pada 2 Mei 2000, setelah keputusan oleh Pada masa pemerintahan Presiden AS Bill Clinton, SA (Surface Acoustic) dimatikan, dan kesalahan penerima sipil menyusut drastis dari ±100 m menjadi sekitar ±10-20 m. Perubahan itu menjadi permanen pada tahun 2007, ketika pengadaan satelit "GPS III" generasi berikutnya — yang dibangun tanpa kemampuan SA sama sekali — secara resmi diputuskan. Navigasi dengan akurasi beberapa meter yang sekarang kita anggap biasa di ponsel pintar kita tidak akan ada tanpa perubahan kebijakan tahun 2000 itu.
Jepang memiliki kontribusinya sendiri dalam kisah ini: Sistem Satelit Quasi-Zenith, "Michibiki" (QZSS). Satelit pertamanya diluncurkan pada September 2010, dan konstelasi empat satelit telah beroperasi sejak November 2018. Satelit Michibiki terbang di orbit yang disebut "orbit quasi-zenith," orbit khusus yang dirancang sedemikian rupa sehingga setidaknya satu satelit selalu berada hampir tepat di atas Jepang (dekat zenith). Di medan Jepang dan lingkungan perkotaan yang padat, di mana gedung-gedung tinggi dan pegunungan secara rutin menghalangi pandangan biasa... Dengan satelit GPS, sinyal yang datang dari dekat zenit jauh lebih kecil kemungkinannya untuk terhalang — secara signifikan meningkatkan stabilitas posisi bersama dengan GPS. Michibiki juga menyiarkan sinyal augmentasi tingkat sentimeter gratis yang disebut CLAS, yang memungkinkan penerima yang kompatibel mencapai akurasi tingkat sentimeter tanpa jaringan stasiun pangkalan tambahan sama sekali.
Namun, GNSS memiliki kerentanan yang diketahui: pemalsuan. Sinyal GPS sipil tidak dienkripsi atau diautentikasi, yang pada prinsipnya memungkinkan untuk menyiarkan sinyal satelit palsu dan menipu penerima untuk menghitung posisi yang salah. Beberapa makalah arXiv yang diterbitkan sekitar tahun 2025 (misalnya, arXiv:2506.08445, "Serangan Pemalsuan GPS pada Sistem Navigasi berbasis AI dengan Penghindaran Rintangan di UAV") mendokumentasikan serangan pemalsuan yang meningkatkan kesalahan perkiraan posisi UAV hingga lebih dari 20 meter, dan pengontrol penerbangan menunjukkan perilaku koreksi yang tidak stabil dan berosilasi saat mereka bereaksi terhadap umpan balik posisi yang dipalsukan. Fakta bahwa GNSS tidak dapat dipercaya tanpa syarat untuk "Selalu mengembalikan koordinat absolut yang benar" bukanlah catatan kaki kecil — ini adalah pertimbangan desain nyata dalam arsitektur fusi sensor kendaraan otonom dan robot.
Contoh dunia nyata: Kemudi otomatis RTK-GNSS pada mesin pertanian
Salah satu bidang di mana RTK-GNSS telah paling mapan dalam praktik adalah mesin pertanian. Kubota telah membangun jaringan stasiun pangkalan RTK-GNSS nasional — dari sekitar 40 lokasi pada Januari 2021 menjadi 342 lokasi (termasuk 82 yang dipasang oleh dealer mitra) pada April 2024. RTK-GNSS memungkinkan kemudi otomatis presisi dengan kesalahan hanya ±2-3 cm, dibandingkan dengan ±10-15 cm untuk pendekatan D-GNSS yang lebih sederhana. Dalam studi kasus dari Prefektur Aomori, akurasi pemosisian sekitar 2 cm dicapai dalam radius 5 km dari stasiun pangkalan.
Melihat ke luar negeri, yang terbesar Produsen mesin pertanian, John Deere, telah lama menawarkan sinyal koreksi "StarFire" miliknya sendiri. Penerima StarFire 7500 saat ini, yang dipasangkan dengan sinyal koreksi "SF-RTK", dilaporkan mencapai akurasi horizontal sekitar 2,5 cm tanpa perlu memasang perangkat keras stasiun pangkalan RTK tambahan. Ia juga melaporkan waktu konvergensi (waktu dari saat dinyalakan hingga mencapai status akurasi tinggi) hingga 73% lebih singkat daripada sinyal SF3 generasi sebelumnya — sebuah kontras yang mencolok dengan pendekatan Kubota yang membangun jaringan stasiun pangkalan sendiri, di mana John Deere justru mengganti infrastruktur tersebut dengan sinyal koreksi terdistribusi. Yanmar juga menawarkan RTK-GNSS sebagai pilihan pada traktor robot Level 2-nya; mencapai kemudi otomatis yang cukup presisi untuk tetap berada dalam jarak antar baris di lahan pertanian adalah jenis aplikasi di mana tingkat akurasi beberapa sentimeter ini bukanlah kemewahan tetapi suatu kebutuhan.
Parameter yang menentukan kinerja
- Akurasi pemosisian (apakah koreksi RTK/PPP digunakan) Digunakan)**: Selisih antara D-GNSS (±10-15 cm) dan RTK-GNSS (±2-3 cm) menjadi penentu dalam aplikasi seperti kemudi otomatis mesin pertanian, di mana presisi yang dibutuhkan diukur dalam sentimeter relatif terhadap ukuran target (baris tanaman).
- Jarak dari stasiun pangkalan, atau memilih pendekatan PPP sebagai gantinya: Efektivitas koreksi RTK memudar seiring jarak dari stasiun pangkalan (kira-kira radius 5 km / akurasi ~2 cm dalam studi kasus Aomori di atas). Ekspansi Kubota dari sekitar 40 menjadi 342 stasiun pangkalan mencerminkan kendala ini — setiap lahan pertanian perlu berada dalam jangkauan stasiun pangkalan. Di mana membangun jaringan stasiun pangkalan tidak praktis — wilayah terpencil, penyebaran internasional — pendekatan PPP-RTK seperti Trimble RTX menjadi alternatifnya.
- Waktu konvergensi: PPP-RTK tidak memerlukan stasiun pangkalan, tetapi membayarnya dengan "waktu konvergensi" puluhan detik hingga beberapa menit dari saat dinyalakan hingga mencapai jangkauan. Status akurasi tinggi. RTK berkonvergensi dengan cepat selama dapat terus menerima data koreksi dari stasiun pangkalan. Pemasaran John Deere seputar waktu konvergensi 73% lebih singkat dibandingkan generasi sebelumnya mencerminkan bagaimana waktu konvergensi secara langsung mendorong kegunaan di dunia nyata.
- Kecepatan output maksimum: Kecepatan pembaruan yang lebih tinggi — 200Hz untuk Fixposition Vision-RTK 2, 100Hz untuk Septentrio mosaic-X5 — memungkinkan sistem untuk melacak posisi kendaraan yang bergerak cepat dengan lebih sedikit jeda. Untuk mesin pertanian yang bergerak lambat, kecepatan setinggi ini tidak selalu diperlukan.
- Jumlah konstelasi dan frekuensi yang didukung: Mendukung empat konstelasi dan frekuensi ganda (atau, seperti pada mosaic-X5, beberapa frekuensi) meningkatkan jumlah satelit yang dapat ditangkap oleh penerima, sehingga lebih mudah untuk mempertahankan posisi di lingkungan di mana beberapa satelit terhalang — gedung-gedung tinggi perkotaan yang padat, atau rangka logam rumah kaca. Khususnya di Jepang, apakah penerima mendukung Michibiki (QZSS) itu sendiri merupakan pembeda praktis.
- Apakah fusi sensor digunakan: GNSS saja kehilangan posisinya di terowongan atau di belakang bangunan dengan visibilitas langit yang buruk. Mengintegrasikannya dengan IMU dan odometri visual — seperti yang dilakukan Fixposition Vision-RTK 2 — memungkinkan sistem untuk terus memperkirakan posisi dalam waktu singkat bahkan ketika sinyal GNSS hilang sesaat.
- Ketahanan terhadap pemalsuan dan gangguan: Sinyal GPS sipil tidak terenkripsi dan rentan terhadap serangan pemalsuan. Fitur mitigasi interferensi seperti AIM+ Septentrio mosaic-X5 menjadi kriteria seleksi nyata untuk aplikasi di mana ancaman ini merupakan risiko praktis — pekerjaan yang terkait dengan keamanan dan pertahanan, atau pemantauan infrastruktur kritis.
Memperkirakan kesalahan posisi dengan DOP
Spesifikasi seperti “2 cm horizontal” mengasumsikan geometri satelit yang baik, koreksi yang stabil, dan sedikit multipath. Untuk perkiraan desain pertama, pisahkan kesalahan pengukuran jarak dari amplifikasi yang disebabkan oleh geometri satelit. Jika deviasi standar dari pengamatan jarak adalah \sigma_\rho dan geometri Amplifikasi adalah DOP (Dilution of Precision), perkiraan orde pertama adalah
Perkiraan ini mengasumsikan model penentuan posisi kode linier dengan kesalahan observasi independen dan varians yang sama. Untuk penentuan posisi mandiri, σρ=0,5 m dan HDOP=1,5 memberikan skala kesalahan horizontal sekitar 0,75 m. RTK membutuhkan model kovariansi yang mencakup ambiguitas pembawa, observasi perbedaan yang berkorelasi, dan keadaan koreksi; mengganti noise kode dengan residual fase tidak menjamin akurasi penentuan posisi.
Gambar — Bahkan dengan noise jangkauan yang sama, geometri satelit yang buruk (DOP besar) memperkuat kesalahan posisi. Garis-garis tersebut bersifat konseptual, bukan kurva terukur.
Apakah satelit yang lebih terlihat menjamin GNSS yang akurat?
Geometri, multipath, penghalangan, dan kualitas koreksi juga penting.
Periksa residual, status solusi, dan kesalahan terukur.Eksperimen: memecahkan status penerima dari pseudorange
Prinsip-prinsip di atas dapat dipraktikkan dengan eksperimen sintetis kecil—bukan sebagai klaim tentang akurasi penerima sebenarnya. N03 GNSS Lab memperkirakan posisi x,y,z penerima dan bias jam setara jarak dengan metode kuadrat terkecil iteratif dari empat satelit tetap dan pseudorange kode dalam meter Kartesius. Ini mengabaikan jam satelit, ionosfer, troposfer, multipath, rotasi Bumi, dan ambiguitas fase pembawa yang digunakan oleh RTK.
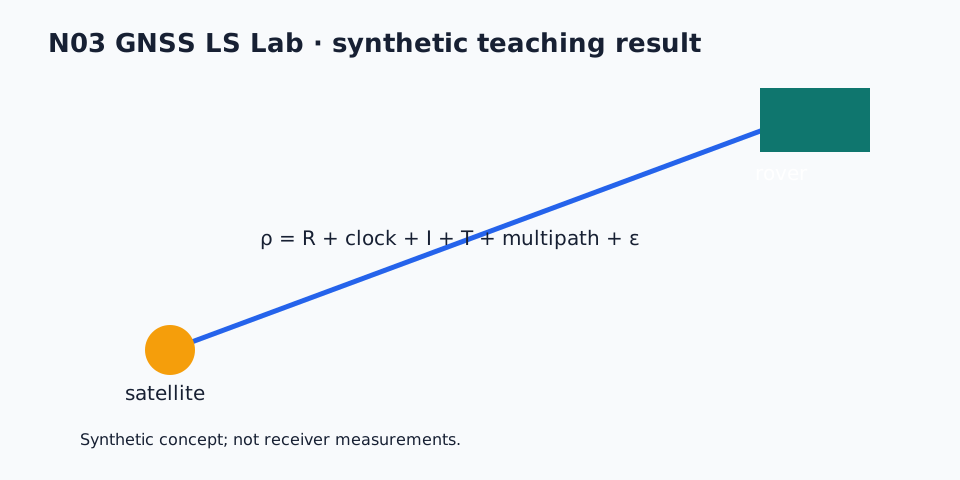
synthetic.csv , results.json , dan manifest.json yang dibekukan mencatat data, hasil, dan hash SHA-256. Paket ini hanya menggunakan pustaka standar Python; Unduh ZIP reproduksibilitas, README, manifest, dan kode sumber di sini:
Plot geometri yang buruk adalah kasus pengajaran yang disengaja. DOP-nya yang sangat besar tidak boleh diartikan sebagai kinerja penerima atau sebagai batas kesalahan di dunia nyata. Tanda, satuan, dan interpretasi DOP mengikuti definisi dalam artikel ini.
Referensi
- Halaman produk Fixposition Vision-RTK 2
- Cara kerja stasiun basis RTK-GPS Kubota (resmi Kubota)
- Peluncuran stasiun basis RTK-GNSS Kubota secara nasional (Nikkan Kogyo Shimbun)
- Halaman produk modul u-blox ZED-F9P
- Lembar data u-blox ZED-F9P (PDF resmi u-blox)
- Halaman produk Septentrio mosaic-X5
- Halaman produk Trimble CenterPoint RTX
- [FAQ layanan koreksi Trimble RTX] PDF resmi Trimble
- Gambaran umum John Deere StarFire 7500 (SF-RTK) (Cornthwaite Group)
- Sejarah penghapusan Ketersediaan Selektif GPS (GPS.gov resmi)
- Gambaran umum Sistem Satelit Quasi-Zenith Michibiki (Kantor Kabinet QZSS resmi)
- Gambaran umum satelit pertama Michibiki (JAXA resmi)
- Serangan Pemalsuan GPS pada Sistem Navigasi berbasis AI dengan Penghindaran Rintangan di UAV (arXiv:2506.08445)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.