Contents — find the section you need
Change parameters and verify
Open the panel, then press Run to load Python. You can stop execution and reset parameters. Results are computed on this device. No Python installation is required.
Local execution steps below are optional for reproducing the source results; they are not required for the browser experiment.
The experiment controls are in English.
El GNSS (Sistema Global de Navegación por Satélite) es un sensor que calcula la posición absoluta de un receptor —latitud, longitud y altitud— a partir de las diferencias en el tiempo de llegada de las señales de radio emitidas por múltiples satélites de posicionamiento. "GNSS" es el término genérico que engloba constelaciones como GPS (Estados Unidos), GLONASS (Rusia), Galileo (Europa) y Beidou (China); específicamente sobre Japón, el Sistema de Satélites Cuasi-Cenitales "Michibiki" (QZSS) complementa al GPS. Mientras que un sensor propioceptivo como una IMU solo puede medir el desplazamiento relativo y acumula deriva, la mayor ventaja del GNSS es que siempre proporciona una coordenada absoluta. Sin embargo, el posicionamiento autónomo suele presentar errores de varios metros, lo que lo hace inutilizable para aplicaciones de alta precisión como la conducción autónoma o la agricultura de precisión.
 Constelación de satélites GPS
 Trabajo de topografía con un receptor RTK-GNSS
Imágenes: GPS constelación de satélites (Administración Nacional Oceánica y Atmosférica de EE. UU., dominio público) / Survey trabajo con un receptor RTK-GNSS (Jacob Wysko, CC BY 4.0), Wikimedia Wikimedia Commons.


Imagen: Orbit comparación de GPS, GLONASS, Galileo y Compass (Beidou), con la Estación Espacial Internacional, el Telescopio Espacial Hubble y la órbita geoestacionaria (cmglee, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Cada constelación nacional de GNSS orbita en una órbita terrestre media (MEO) a una altitud aproximada de 20 000 km.

Principio: fuentes de error en el posicionamiento autónomo y cancelación del retardo ionosférico con frecuencias duales
El posicionamiento GNSS autónomo (calcular una posición utilizando un solo receptor) funciona midiendo la "pseudodistancia" a cada satélite a partir del tiempo de viaje de la señal de radio, y luego combinando las distancias de múltiples satélites mediante trilateración. Para calcular la posición. Esta pseudodistancia contiene varias fuentes de error acumuladas.
Aquí, R es la distancia geométrica real entre el satélite y el receptor, c(\delta t_r - \delta t_s) es el error combinado del reloj del receptor y el satélite, I es el retardo ionosférico, T es el retardo troposférico, M es el error por trayectos múltiples (debido a la reflexión de las señales en edificios o el suelo) y \varepsilon es el ruido de observación del receptor. De estos, el retardo ionosférico I tiene una propiedad que vale la pena aprovechar: es inversamente proporcional al cuadrado de la frecuencia portadora.
Aquí, TEC es la integral de la densidad electrónica a lo largo de la trayectoria de la señal en electrones/m², f se expresa en Hz e I en metros. Un TECU equivale a 10¹⁶. electrones/m². Este término positivo es el retardo del grupo de código; el término de fase de la portadora de primer orden tiene el signo opuesto. ESA Navipedia.
Debido a esta propiedad, la observación del mismo satélite en dos o más frecuencias distintas (L1 y L2, o L1/L2/L5) permite que un receptor cancele la mayor parte del componente de retardo ionosférico mediante cálculos. Por ello, el posicionamiento de doble frecuencia se ha convertido en la especificación estándar para receptores GNSS de alta precisión. El posicionamiento de doble frecuencia puede reducir el error de posicionamiento autónomo a unos pocos metros, pero persisten los errores de retardo troposférico, multitrayectoria y órbita del satélite, lejos de alcanzar una precisión centimétrica por sí solos.
Principio: alcanzar una precisión centimétrica con RTK
RTK (Real Time Kinematic) establece una estación base cuya posición se conoce con precisión de antemano y hace que dicha estación base transmita información de error de sus propias observaciones satelitales (fase de la portadora). Las mediciones se envían al receptor móvil (cuya posición nos interesa) en tiempo real. Esto compensa los errores comunes tanto a la estación base como al receptor móvil: el retardo ionosférico y troposférico, y el error de órbita del satélite. Cuanto más cerca estén la estación base y el receptor móvil, mayor será la correlación (y, por lo tanto, la posibilidad de compensación) de estos errores, por lo que el RTK suele ser práctico solo dentro de un radio de unos doce kilómetros de la estación base. Con esta corrección, el RTK reduce el error de varios metros del posicionamiento GNSS independiente a nivel centimétrico.
Un enfoque alternativo que alcanza una precisión centimétrica con un solo receptor, sin necesidad de estación base, es el PPP (Posicionamiento Puntual Preciso). Las correcciones de órbita y reloj de alta precisión del satélite se distribuyen al receptor mediante satélite de comunicaciones o internet, lo que implica un tiempo de convergencia prolongado (normalmente varios minutos) a cambio de un posicionamiento de alta precisión sin necesidad de estación base. El RTX (CenterPoint RTX) de Trimble es un ejemplo conocido de "PPP-RTK", una evolución del PPP: converge en menos de un minuto. En regiones selectas y en menos de tres minutos a nivel mundial, alcanza una precisión horizontal de 2 cm y vertical de 5 cm (ambas RMS). Mientras que RTK está limitado por el radio de cobertura de su estación base, la fortaleza de PPP-RTK reside precisamente en despliegues de área extensa o internacionales donde la construcción de una red de estaciones base resulta inviable.
Comparación de productos clave por especificaciones
| Producto | Categoría | Precisión de posicionamiento (RTK/alta precisión) | Constelaciones compatibles | Característica destacada |
|---|---|---|---|---|
| u-blox ZED-F9P | Módulo RTK IC | ~1 cm horizontal (corrección RTK) | GPS/GLONASS/Galileo/Beidou/QZSS (recepción simultánea) | El módulo RTK de bajo costo por excelencia que impulsó su adopción generalizada tanto en aplicaciones de consumo como industriales |
| Septentrio mosaic-X5 | Módulo receptor RTK | Nivel centimétrico | GPS/GLONASS/Galileo/Beidou/QZSS/NavIC (448 canales) | Factor de forma compacto de 31 × 31 mm con protección contra interferencias (AIM+) y mitigación de trayectos múltiples (APME+) patentadas |
| Trimble CenterPoint RTX | Servicio de corrección PPP-RTK | 2 cm horizontal, 5 cm vertical (RMS) | Emparejado con un receptor multifrecuencia y multiconstelación | Alta precisión en cualquier parte del mundo sin necesidad de estación base; converge en 1-3 minutos |
| John Deere StarFire 7500 (SF-RTK) | Receptor para maquinaria agrícola | 2,5 cm horizontal | GPS/GLONASS/Beidou/Galileo | Alcanza la precisión de clase RTK mediante una señal de corrección sin hardware adicional |
| Fixposition Vision-RTK 2 | Unidad de posicionamiento por fusión de sensores | 1,0 cm + 1 ppm, horizontal y vertical | GPS/GLONASS/Beidou/Galileo (receptores duales de doble frecuencia) Combina RTK con IMU y odometría visual; frecuencia de salida de hasta 200 Hz |
El u-blox ZED-F9P es, sin duda, el producto que más ha impulsado la adopción simultánea de RTK-GNSS en topografía, agricultura y robótica, al reducir el precio de los módulos compatibles con RTK a unos pocos miles de yenes. Puede recibir GPS, GLONASS, Galileo, Beidou y QZSS al mismo tiempo, y utilizando SPARTN —el formato de datos de corrección propio de u-blox— se ha reportado una precisión del orden de 6 cm en horizontal y 12 cm en vertical. Se comercializa en una variante L1/L2 y otra L1/L5; esta última ofrece una ventaja en entornos urbanos con edificios altos que suelen obstruir la visibilidad de los satélites. El mosaico-X5 de Septentrio rastrea simultáneamente todas las constelaciones principales a través de 448 canales de hardware e incorpora tecnología propia de mitigación de interferencias y multitrayectoria, lo que le otorga una ventaja en entornos con alta vibración e interferencias de radiofrecuencia. Entornos típicos de UAV y drones. El Fixposition Vision-RTK 2 combina el posicionamiento RTK con datos de IMU y odometría visual, incorpora dos receptores de doble frecuencia y es compatible con las cuatro constelaciones principales. Su frecuencia de salida máxima de 200 Hz es especialmente importante para aplicaciones que requieren el seguimiento en tiempo real de la actitud y la posición de un vehículo en movimiento rápido.
El fin de la degradación deliberada de la precisión del GPS y la posición permanente de Michibiki sobre Japón
El GPS fue desarrollado originalmente por el ejército estadounidense para uso militar, e incluso después de que se abriera el acceso civil, incluía una función integrada llamada Disponibilidad Selectiva (SA) que inyectaba errores intencionadamente en la señal. Mientras la SA estaba activa, el error de un receptor civil independiente podía alcanzar los 100 metros, una limitación práctica importante. El 2 de mayo de 2000, tras una decisión del entonces presidente estadounidense Bill Clinton, se desactivó la SA y el error de los receptores civiles se redujo drásticamente. De ±100 m a aproximadamente ±10-20 m. Este cambio se hizo permanente en 2007, cuando se decidió formalmente la adquisición de los satélites GPS III de nueva generación, construidos sin capacidad de autoalineación. La navegación con una precisión de pocos metros que ahora damos por sentada en nuestros teléfonos inteligentes simplemente no existiría sin ese cambio de política en el año 2000.
Japón también contribuyó a esta historia: el Sistema de Satélites Cuasi-Cenitales, "Michibiki" (QZSS). Su primer satélite se lanzó en septiembre de 2010, y una constelación de cuatro satélites opera desde noviembre de 2018. Los satélites Michibiki vuelan en una órbita cuasi-cenital, una órbita especial diseñada para que al menos un satélite se posicione siempre casi directamente sobre Japón (cerca del cenit). En el terreno japonés y sus densos entornos urbanos, donde los edificios altos y las montañas suelen bloquear la señal de los satélites GPS convencionales, es mucho menos probable que una señal proveniente de cerca del cenit se vea obstruida. — mejorando significativamente la estabilidad del posicionamiento junto con el GPS. Michibiki también emite una señal de aumento gratuita con precisión centimétrica llamada CLAS, que permite a un receptor compatible alcanzar una precisión centimétrica sin necesidad de una red de estaciones base adicional.
Sin embargo, el GNSS presenta una vulnerabilidad conocida: la suplantación de identidad. Las señales GPS civiles no están cifradas ni autenticadas, lo que, en principio, permite emitir señales satelitales falsas y engañar a un receptor para que calcule una posición errónea. Varios artículos de arXiv publicados alrededor de 2025 (por ejemplo, arXiv:2506.08445, "GPS Spoofing Attacks on AI-based Navigation Systems with Obstacle Avoidance in UAV") documentan ataques de suplantación que inflan el error de posición estimado de un UAV a más de 20 metros, y controladores de vuelo que exhiben un comportamiento de corrección inestable y oscilatorio al reaccionar a la retroalimentación de posición falsificada. El hecho de que no se pueda confiar incondicionalmente en que el GNSS "siempre devuelva la coordenada absoluta correcta" no es una simple nota a pie de página, sino una consideración de diseño fundamental. en la arquitectura de fusión de sensores para vehículos autónomos y robots.
Un ejemplo real: Autodireccionamiento RTK-GNSS en maquinaria agrícola
Uno de los campos donde el RTK-GNSS se ha consolidado con mayor fuerza en la práctica es la maquinaria agrícola. Kubota ha desplegado una red nacional de estaciones base RTK-GNSS, pasando de aproximadamente 40 emplazamientos en enero de 2021 a 342 (incluidos 82 instalados por distribuidores asociados) en abril de 2024. El RTK-GNSS permite un autodireccionamiento de precisión con un margen de error de tan solo ±2-3 cm, en comparación con los ±10-15 cm del método D-GNSS, más sencillo. En un estudio de caso realizado en la prefectura de Aomori, se logró una precisión de posicionamiento de aproximadamente 2 cm en un radio de 5 km alrededor de la estación base.
A nivel internacional, el mayor fabricante de maquinaria agrícola, John Deere, ofrece desde hace tiempo su propia tecnología. Señal de corrección "StarFire". Su receptor StarFire 7500 actual, junto con la señal de corrección "SF-RTK", alcanza una precisión horizontal del orden de 2,5 cm sin necesidad de instalar hardware adicional de estación base RTK. Además, presenta un tiempo de convergencia (el tiempo transcurrido desde el encendido hasta alcanzar un estado de alta precisión) hasta un 73 % menor que la señal SF3 de la generación anterior, lo que contrasta notablemente con el enfoque de Kubota de construir su propia red de estaciones base, mientras que John Deere sustituye dicha infraestructura por una señal de corrección distribuida. Yanmar también ofrece RTK-GNSS como opción en sus tractores robóticos de Nivel 2; lograr una dirección automática lo suficientemente precisa como para mantenerse dentro del espaciado entre hileras de un campo agrícola es precisamente el tipo de aplicación donde este nivel de precisión de varios centímetros no es un lujo, sino un requisito.
Parámetros que determinan el rendimiento
- Precisión de posicionamiento (con o sin corrección RTK/PPP): La diferencia entre D-GNSS (±10-15) La precisión de RTK (±2-3 cm) resulta decisiva en aplicaciones como el guiado automático de maquinaria agrícola, donde la precisión requerida se mide en centímetros en relación con el tamaño del objetivo (una hilera de cultivo).
- Distancia a la estación base o la elección de un enfoque PPP: La eficacia de la corrección de RTK disminuye con la distancia a la estación base (aproximadamente 5 km de radio / ~2 cm de precisión en el caso de estudio de Aomori mencionado anteriormente). La expansión de Kubota de aproximadamente 40 a 342 estaciones base refleja precisamente esta limitación: cada campo agrícola debe estar dentro del área de cobertura de alguna estación base. Cuando la construcción de una red de estaciones base no es práctica (regiones remotas, despliegue internacional), un enfoque PPP-RTK como Trimble RTX se convierte en la alternativa.
- Tiempo de convergencia: El PPP-RTK no necesita una estación base, pero su tiempo de convergencia oscila entre decenas de segundos y varios minutos desde el encendido hasta alcanzar un estado de alta precisión. RTK converge rápidamente siempre que pueda recibir correcciones de forma continua. Datos de su estación base. La estrategia de marketing de John Deere, centrada en un tiempo de convergencia un 73 % menor que el de la generación anterior, refleja la importancia del tiempo de convergencia para la usabilidad en el mundo real.
- Tasa de salida máxima: Una mayor tasa de actualización (200 Hz para el Fixposition Vision-RTK 2 y 100 Hz para el Septentrio mosaic-X5) permite que el sistema rastree la posición de un vehículo en movimiento rápido con menor retardo. Para maquinaria agrícola de movimiento lento, esta alta tasa no siempre es necesaria.
- Número de constelaciones y frecuencias compatibles: La compatibilidad con cuatro constelaciones y frecuencias duales (o múltiples, como en el caso del mosaic-X5) aumenta el número de satélites que un receptor puede captar, lo que facilita mantener la posición en entornos donde algunos satélites están obstruidos: rascacielos urbanos densos o la estructura metálica de un invernadero. En Japón, en particular, la compatibilidad del receptor con Michibiki (QZSS) es un factor diferenciador práctico.
- Si se utiliza fusión de sensores: El GNSS por sí solo pierde Su fijación se produce en túneles o detrás de edificios con poca visibilidad del cielo. La integración con IMU y odometría visual —como lo hace el Fixposition Vision-RTK 2— permite que el sistema siga estimando la posición durante un breve periodo, incluso cuando la señal GNSS se pierde momentáneamente.
- Robustez frente a la suplantación y la interferencia: Las señales GPS civiles no están cifradas y son vulnerables a ataques de suplantación. Las funciones de mitigación de interferencias, como AIM+ del Septentrio mosaic-X5, se convierten en un criterio de selección fundamental para aplicaciones donde esta amenaza representa un riesgo real: trabajos relacionados con la seguridad y la defensa, o la monitorización de infraestructuras críticas.
Estimación del error de posición con DOP
Una especificación como «2 cm horizontal» presupone una buena geometría del satélite, correcciones estables y poca multitrayectoria. Para una primera estimación de diseño, separe el error de medición de distancia de la amplificación causada por la geometría del satélite. Si la desviación estándar de una observación de distancia es \sigma_\rho y la amplificación geométrica es DOP (Dilución de Precisión), se obtiene un error de primer orden. La aproximación es
Esta aproximación asume un modelo de posicionamiento de código linealizado con errores de observación independientes y de igual varianza. Para el posicionamiento autónomo, σρ=0,5 m y HDOP=1,5 dan una escala de error horizontal de aproximadamente 0,75 m. RTK requiere un modelo de covarianza que incluya ambigüedades de portadora, observaciones diferenciadas correlacionadas y estado de corrección; reemplazar el ruido del código con un residuo de fase no garantiza la precisión del posicionamiento.
Figura: Incluso con el mismo ruido de alcance, una geometría deficiente del satélite (DOP grande) amplifica el error de posición. Las líneas son conceptuales, no curvas medidas.
¿Una mayor visibilidad de los satélites garantiza un GNSS preciso?
La geometría, la multitrayectoria, el bloqueo y la calidad de la corrección también son importantes.
Compruebe los residuos, el estado de la solución y el error medido.Experimento: determinación del estado del receptor a partir de pseudodistancias
Los principios anteriores pueden aplicarse a un pequeño experimento sintético, no como una afirmación sobre la precisión real del receptor. El Laboratorio GNSS N03 estima la posición x,y,z de un receptor y el sesgo del reloj equivalente a la distancia mediante mínimos cuadrados iterativos a partir de cuatro satélites fijos y pseudodistancias de código en metros cartesianos. Omite los relojes de los satélites, la ionosfera, la troposfera, la multitrayectoria, la rotación terrestre y las ambigüedades de fase de la portadora utilizadas por RTK.
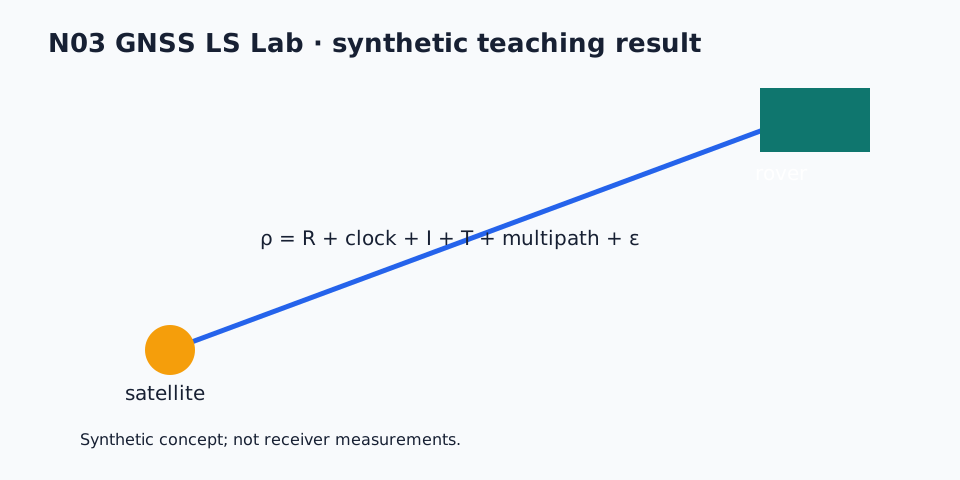
Los paquetes congelados synthetic.csv, results.json y manifest.json registran los datos, los resultados y los hashes SHA-256. El paquete utiliza únicamente la biblioteca estándar de Python. Descarga aquí el archivo ZIP de reproducibilidad, el archivo README, el manifiesto y el código fuente:
El gráfico con geometría deficiente es un caso didáctico intencional. Su elevado grado de precisión (DOP) no debe interpretarse como el rendimiento del receptor ni como un límite de error real. Los signos, las unidades y la interpretación del DOP se ajustan a las definiciones de este artículo.
Referencias
- Página del producto Fixposition Vision-RTK 2
- Cómo funcionan las estaciones base RTK-GPS de Kubota (Kubota oficial)
- Despliegue nacional de estaciones base RTK-GNSS de Kubota (Nikkan Kogyo Shimbun)
- Página del producto del módulo u-blox ZED-F9P
- Hoja de datos del u-blox ZED-F9P (PDF oficial de u-blox)
- Página del producto Septentrio mosaic-X5
- Página del producto Trimble CenterPoint RTX
- [Preguntas frecuentes sobre los servicios de corrección de Trimble RTX] PDF oficial de Trimble
- Descripción general de John Deere StarFire 7500 (SF-RTK) (Cornthwaite Group)
- Historia de la eliminación de la Disponibilidad Selectiva del GPS (GPS.gov oficial)
- Descripción general del Sistema de Satélites Cuasi-Cenital Michibiki (Oficina del Gabinete QZSS oficial)
- Descripción general del primer satélite Michibiki (JAXA oficial)
- Ataques de suplantación de GPS a sistemas de navegación basados en IA con evitación de obstáculos en UAV (arXiv:2506.08445)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.