Contents — find the section you need
Change parameters and verify
Open the panel, then press Run to load Python. You can stop execution and reset parameters. Results are computed on this device. No Python installation is required.
Local execution steps below are optional for reproducing the source results; they are not required for the browser experiment.
The experiment controls are in English.
GNSS (ग्लोबल नेविगेशन सैटेलाइट सिस्टम) एक सेंसर है जो कई पोजिशनिंग उपग्रहों द्वारा प्रसारित रेडियो संकेतों के आगमन-समय के अंतर से रिसीवर की सटीक स्थिति (अक्षांश, देशांतर और ऊंचाई) की गणना करता है। "GNSS" जीपीएस (संयुक्त राज्य अमेरिका), ग्लोनैस (रूस), गैलीलियो (यूरोप) और बेइडौ (चीन) जैसे उपग्रह समूहों के लिए एक व्यापक शब्द है; विशेष रूप से जापान के ऊपर, क्वासी-जेनिथ सैटेलाइट सिस्टम "मिचिबिकी" (QZSS) जीपीएस का पूरक है। जहां आईएमयू जैसे प्रोप्रियोसेप्टिव सेंसर केवल सापेक्ष विस्थापन को माप सकते हैं और विचलन जमा करते हैं, वहीं GNSS की सबसे बड़ी ताकत यह है कि यह हमेशा सटीक निर्देशांक आउटपुट करता है। लेकिन अकेले पोजिशनिंग में अक्सर कई मीटर की त्रुटियां होती हैं, जो स्वायत्त ड्राइविंग या सटीक कृषि जैसे उच्च-परिशुद्धता अनुप्रयोगों के लिए अनुपयोगी है।
 जीपीएस उपग्रह समूह
 आरटीके-जीएनएसएस रिसीवर का उपयोग करके सर्वेक्षण कार्य
चित्र: GPS उपग्रह समूह (अमेरिकी राष्ट्रीय महासागरीय और वायुमंडलीय प्रशासन, सार्वजनिक डोमेन) / Survey आरटीके-जीएनएसएस रिसीवर का उपयोग करके कार्य रिसीवर (जैकब विस्को, CC BY 4.0), विकिमीडिया कॉमन्स।


छवि: Orbit जीपीएस, ग्लोनैस, गैलीलियो और कंपास (बेइडौ) की तुलना, अंतर्राष्ट्रीय अंतरिक्ष स्टेशन, हबल स्पेस टेलीस्कोप और भूस्थिर कक्षा के संदर्भ में (cmglee, CC BY-SA 3.0 / GFDL), विकिमीडिया कॉमन्स। प्रत्येक राष्ट्रीय GNSS तारामंडल लगभग 20,000 किमी की ऊंचाई पर मध्यम-पृथ्वी कक्षा (MEO) में परिक्रमा करता है।

सिद्धांत: स्टैंडअलोन पोजिशनिंग में त्रुटि स्रोत, और दोहरी आवृत्तियों के साथ आयनोस्फेरिक विलंब को रद्द करना
स्टैंडअलोन GNSS पोजिशनिंग (एकल का उपयोग करके फिक्स की गणना करना) (केवल रिसीवर) रेडियो सिग्नल के यात्रा समय से प्रत्येक उपग्रह तक "स्यूडोरेंज" को मापकर काम करता है, फिर ट्राइलेटरेशन के माध्यम से कई उपग्रहों से दूरियों को मिलाकर स्थिति का पता लगाता है। इस स्यूडोरेंज में कई स्टैक्ड त्रुटि स्रोत होते हैं।
यहाँ R उपग्रह और रिसीवर के बीच वास्तविक ज्यामितीय दूरी है, c(\delta t_r - \delta t_s) संयुक्त रिसीवर/उपग्रह घड़ी त्रुटि है, I आयनोस्फेरिक विलंब है, T ट्रोपोस्फेरिक विलंब है, M मल्टीपाथ त्रुटि (इमारतों या जमीन से परावर्तित होने वाले सिग्नलों से) है, और \varepsilon रिसीवर अवलोकन शोर है। इनमें से, आयनोस्फेरिक विलंब I का एक उपयोगी गुण है: यह वाहक आवृत्ति के वर्ग के व्युत्क्रमानुपाती होता है।
यहाँ TEC इलेक्ट्रॉन घनत्व है। सिग्नल पथ के अनुदिश समाकलन इलेक्ट्रॉन/मीटर² में है, f हर्ट्ज़ में है, और I मीटर में है। एक TECU 10¹⁶ इलेक्ट्रॉन/मीटर² के बराबर होता है। यह धनात्मक पद कोड समूह विलंब है; प्रथम-कोटि वाहक-चरण पद का चिन्ह विपरीत होता है। ESA Navipedia।
इस गुणधर्म के कारण, एक ही उपग्रह को दो या दो से अधिक भिन्न आवृत्तियों (L1 और L2, या L1/L2/L5) पर देखने से रिसीवर गणना के माध्यम से ही आयनोस्फेरिक विलंब घटक के अधिकांश भाग को समाप्त कर सकता है। यही कारण है कि "द्वि-आवृत्ति स्थिति निर्धारण" उच्च-सटीकता वाले GNSS रिसीवरों के लिए मानक विनिर्देश बन गया है। द्वि-आवृत्ति स्थिति निर्धारण स्टैंडअलोन स्थिति निर्धारण त्रुटि को लगभग कुछ मीटर तक कम कर सकता है, लेकिन क्षोभमंडलीय विलंब, बहुपथ और उपग्रह-कक्षा त्रुटियां बनी रहती हैं - जो अपने आप में सेंटीमीटर-स्तर की सटीकता के करीब भी नहीं हैं।
सिद्धांत: सेंटीमीटर-स्तर की सटीकता प्राप्त करना आरटीके
आरटीके (रियल टाइम काइनेमैटिक) एक "बेस स्टेशन" स्थापित करता है जिसकी स्थिति पहले से ही सटीक रूप से ज्ञात होती है। यह बेस स्टेशन अपने उपग्रह प्रेक्षणों (कैरियर-फेज़ मापन) से त्रुटि सूचना को वास्तविक समय में "रोवर" (वह रिसीवर जिसकी स्थिति हमें वास्तव में चाहिए) को प्रेषित करता है। इससे बेस और रोवर दोनों में मौजूद त्रुटि घटक - आयनमंडल और क्षोभमंडलीय विलंब, और उपग्रह कक्षा त्रुटि - निरस्त हो जाते हैं। बेस और रोवर एक-दूसरे के जितने करीब होते हैं, ये त्रुटियाँ उतनी ही अधिक सहसंबंधित (और इस प्रकार निरस्त करने योग्य) होती हैं, इसलिए आरटीके आमतौर पर बेस स्टेशन से लगभग एक दर्जन किलोमीटर के भीतर ही व्यावहारिक होता है। इस सुधार के साथ, आरटीके स्टैंडअलोन जीएनएसएस स्थिति निर्धारण की कई मीटर की त्रुटि को सेंटीमीटर स्तर तक कम कर देता है।
एक वैकल्पिक दृष्टिकोण जो बिना किसी बेस स्टेशन के, एक ही रिसीवर से सेंटीमीटर-स्तरीय सटीकता प्राप्त करता है, वह है पीपीपी (प्रिसाइज़ पॉइंट पोजिशनिंग)। उच्च-सटीकता वाले उपग्रह कक्षा और समय सुधार संचार उपग्रह या इंटरनेट के माध्यम से रिसीवर को वितरित किए जाते हैं, जिसके लिए अभिसरण में लंबा समय (आमतौर पर कई मिनट) लगता है। बिना बेस स्टेशन के उच्च-सटीकता वाली स्थिति निर्धारण। ट्रिम्बल का RTX (सेंटरपॉइंट RTX) "PPP-RTK" का एक प्रसिद्ध उदाहरण है, जो PPP का उन्नत रूप है: यह चुनिंदा क्षेत्रों में एक मिनट से भी कम समय में और विश्व स्तर पर तीन मिनट से भी कम समय में अभिसरित हो जाता है, और कथित तौर पर 2 सेमी क्षैतिज और 5 सेमी ऊर्ध्वाधर सटीकता (दोनों RMS) तक पहुँचता है। जहाँ RTK अपने बेस स्टेशन के कवरेज दायरे से सीमित होता है, वहीं PPP-RTK की ताकत उन व्यापक क्षेत्रों या अंतर्राष्ट्रीय तैनाती में निहित है जहाँ बेस स्टेशन नेटवर्क बनाना अव्यावहारिक है।
प्रमुख उत्पादों की विशिष्टताओं के आधार पर तुलना
| उत्पाद | श्रेणी | स्थिति निर्धारण सटीकता (RTK/उच्च-सटीकता) | समर्थित नक्षत्र | उल्लेखनीय विशेषता |
|---|---|---|---|---|
| u-blox ZED-F9P | RTK मॉड्यूल IC | ~1 सेमी क्षैतिज (RTK फिक्स) | GPS/GLONASS/Galileo/Beidou/QZSS (समवर्ती रिसेप्शन) | आदर्श कम लागत वाला आरटीके मॉड्यूल जिसने उपभोक्ता और औद्योगिक अनुप्रयोगों में व्यापक स्वीकृति को बढ़ावा दिया |
सेप्टेंट्रियो मोज़ेक-X5 | आरटीके रिसीवर मॉड्यूल | सेंटीमीटर स्तर | जीपीएस/ग्लोनास/गैलीलियो/बेइडौ/क्यूजेडएसएस/नैविक (448 चैनल) | 31×31 मिमी कॉम्पैक्ट आकार, मालिकाना हस्तक्षेप सुरक्षा (AIM+) और मल्टीपाथ शमन (APME+) के साथ |
ट्रिम्बल सेंटरपॉइंट आरटीएक्स | पीपीपी-आरटीके सुधार सेवा | 2 सेमी क्षैतिज, 5 सेमी ऊर्ध्वाधर (RMS) | बहु-आवृत्ति, बहु-तारामंडल रिसीवर के साथ युग्मित | दुनिया में कहीं भी उच्च सटीकता, बेस स्टेशन की आवश्यकता नहीं; 1-3 मिनट में अभिसरण |
जॉन डीरे स्टारफायर 7500 (SF-RTK) | कृषि मशीनरी रिसीवर | 2.5 सेमी क्षैतिज | जीपीएस/ग्लोनास/बेइडौ/गैलीलियो | बिना किसी अतिरिक्त हार्डवेयर के सुधार संकेत के माध्यम से आरटीके-श्रेणी की सटीकता प्राप्त करता है |
फिक्सपोजिशन विज़न-आरटीके 2 | सेंसर-फ्यूजन पोजिशनिंग यूनिट | 1.0 सेमी + 1 पीपीएम, क्षैतिज और ऊर्ध्वाधर | जीपीएस/ग्लोनास/बेइडौ/गैलीलियो (दोहरे आवृत्ति रिसीवर) | आरटीके को आईएमयू और दृश्य ओडोमेट्री के साथ एकीकृत करता है; 200 हर्ट्ज तक आउटपुट दर |
यू-ब्लॉक्स ज़ेडईडी-एफ9पी को संभवतः वह एकमात्र उत्पाद माना जा सकता है जिसने आरटीके-जीएनएसएस को सर्वेक्षण, कृषि और रोबोटिक्स में एक साथ लोकप्रिय बनाने में महत्वपूर्ण भूमिका निभाई है, क्योंकि इसने आरटीके-सक्षम मॉड्यूल की कीमत को कुछ हज़ार येन तक कम कर दिया है। यह जीपीएस, ग्लोनास, गैलीलियो, बेइडौ और क्यूजेडएसएस को एक साथ प्राप्त कर सकता है, और एसपीएआरटीएन - यू-ब्लॉक्स के अपने सुधार-डेटा प्रारूप - का उपयोग करके लगभग 6 सेमी क्षैतिज / 12 सेमी ऊर्ध्वाधर की सटीकता दर्ज की गई है। यह एल1/एल2 और एल1/एल5 वेरिएंट में उपलब्ध है, जिसमें से बाद वाला शहरी घाटी जैसे वातावरण में बेहतर प्रदर्शन करता है जहां ऊंची इमारतें अक्सर बाधा उत्पन्न करती हैं। उपग्रह दृश्यता में बाधा उत्पन्न करता है। सेप्टेंट्रियो का मोज़ेक-X5 448 हार्डवेयर चैनलों पर एक साथ सभी प्रमुख नक्षत्रों को ट्रैक करता है और इसमें मालिकाना हस्तक्षेप- और मल्टीपाथ-शमन तकनीक है, जो इसे यूएवी और ड्रोन के लिए विशिष्ट कंपन- और आरएफ-हस्तक्षेप-भारी वातावरण में बढ़त प्रदान करती है। फिक्सपोजिशन विज़न-RTK 2 आरटीके पोजिशनिंग को आईएमयू और दृश्य ओडोमेट्री डेटा के साथ एकीकृत करता है, इसमें दो दोहरी आवृत्ति रिसीवर हैं, और यह सभी चार प्रमुख नक्षत्रों का समर्थन करता है। इसकी 200Hz की अधिकतम आउटपुट दर विशेष रूप से उन अनुप्रयोगों के लिए महत्वपूर्ण है जिन्हें वास्तविक समय में तेज गति वाले वाहन की स्थिति और अभिविन्यास को ट्रैक करने की आवश्यकता होती है।
जीपीएस द्वारा जानबूझकर सटीकता में गिरावट का अंत, और जापान के ऊपर मिचिबिकी का स्थायी स्थान
जीपीएस मूल रूप से अमेरिकी सेना द्वारा सैन्य उपयोग के लिए विकसित किया गया था, और नागरिक पहुंच खुलने के बाद भी, इसमें जानबूझकर निर्मित एक अंतर्निहित सुविधा थी जिसे सेलेक्टिव अवेलेबिलिटी (एसए) कहा जाता था जो जानबूझकर सिग्नल में त्रुटि उत्पन्न करती थी। एसए सक्रिय रहने के दौरान, एक स्टैंडअलोन नागरिक रिसीवर की त्रुटि 100Hz तक पहुंच सकती थी। लगभग 100 मीटर - एक गंभीर व्यावहारिक सीमा। 2 मई, 2000 को, तत्कालीन अमेरिकी राष्ट्रपति बिल क्लिंटन के निर्णय के बाद, सैटेलाइट नेविगेशन (SA) को बंद कर दिया गया, और नागरिक रिसीवर त्रुटि रातोंरात ±100 मीटर से घटकर लगभग ±10-20 मीटर रह गई। यह परिवर्तन 2007 में स्थायी हो गया, जब अगली पीढ़ी के "GPS III" उपग्रहों - जो SA क्षमता के बिना निर्मित किए गए थे - की खरीद का औपचारिक रूप से निर्णय लिया गया। कुछ मीटर की सटीकता वाला नेविगेशन जिसे हम अब अपने स्मार्टफोन पर सहज मानते हैं, 2000 के उस नीतिगत परिवर्तन के बिना संभव नहीं होता।
इस कहानी में जापान का भी अपना योगदान है: क्वासी-जेनिथ सैटेलाइट सिस्टम, "मिचिबिकी" (QZSS)। इसका पहला उपग्रह सितंबर 2010 में लॉन्च किया गया था, और नवंबर 2018 से चार उपग्रहों का एक समूह कार्यरत है। मिचिबिकी के उपग्रह एक विशेष कक्षा में उड़ान भरते हैं, जिसे इस तरह से डिज़ाइन किया गया है कि कम से कम एक उपग्रह हमेशा लगभग सीधे सिर के ऊपर स्थित रहे। जापान (शीर्ष बिंदु के निकट)। जापान के भूभाग और घनी आबादी वाले शहरी वातावरण में, जहाँ ऊँची इमारतें और पहाड़ अक्सर सामान्य GPS उपग्रहों के सिग्नल को अवरुद्ध कर देते हैं, शीर्ष बिंदु के निकट से आने वाले सिग्नल के बाधित होने की संभावना बहुत कम होती है — जिससे GPS के साथ-साथ स्थिति निर्धारण की स्थिरता में उल्लेखनीय सुधार होता है। मिचिबिकी एक निःशुल्क सेंटीमीटर-स्तरीय संवर्द्धन सिग्नल भी प्रसारित करता है जिसे CLAS कहा जाता है, जो एक संगत रिसीवर को बिना किसी अतिरिक्त बेस-स्टेशन नेटवर्क के सेंटीमीटर-स्तरीय सटीकता प्राप्त करने में सक्षम बनाता है।
हालाँकि, GNSS में एक ज्ञात भेद्यता है: स्पूफिंग। नागरिक GPS सिग्नल न तो एन्क्रिप्टेड होते हैं और न ही प्रमाणित, जिससे सैद्धांतिक रूप से नकली उपग्रह सिग्नल प्रसारित करना और रिसीवर को गलत स्थिति की गणना करने के लिए धोखा देना संभव हो जाता है। 2025 के आसपास प्रकाशित कई arXiv शोधपत्र (उदाहरण के लिए, arXiv:2506.08445, "UAV में बाधा से बचाव के साथ AI-आधारित नेविगेशन सिस्टम पर GPS स्पूफिंग हमले") स्पूफिंग हमलों का दस्तावेजीकरण करते हैं जो UAV की अनुमानित स्थिति त्रुटि को 20 मीटर से अधिक तक बढ़ा देते हैं, और उड़ान नियंत्रक प्रदर्शित करते हैं। गलत स्थिति संबंधी फीडबैक पर प्रतिक्रिया करते समय, GNSS का सुधार व्यवहार अस्थिर और दोलनशील होता है। यह तथ्य कि GNSS पर "हमेशा सही निरपेक्ष निर्देशांक लौटाने" के लिए बिना शर्त भरोसा नहीं किया जा सकता, कोई मामूली बात नहीं है - यह स्वायत्त वाहन और रोबोट सेंसर-फ्यूजन आर्किटेक्चर में एक वास्तविक डिजाइन संबंधी विचारणीय बिंदु है।
एक वास्तविक उदाहरण: कृषि मशीनरी में RTK-GNSS ऑटो-स्टीयरिंग
RTK-GNSS का सबसे अधिक उपयोग कृषि मशीनरी के क्षेत्र में हुआ है। कुबोटा ने देशव्यापी RTK-GNSS बेस-स्टेशन नेटवर्क का विस्तार किया है - जनवरी 2021 तक लगभग 40 साइटों से बढ़कर अप्रैल 2024 तक 342 साइटें (साझेदार डीलरों द्वारा स्थापित 82 सहित) हो गई हैं। RTK-GNSS सरल D-GNSS पद्धति के लिए ±10-15 सेमी की त्रुटि की तुलना में केवल ±2-3 सेमी की त्रुटि के साथ सटीक ऑटो-स्टीयरिंग को संभव बनाता है। एक केस स्टडी में आओमोरी प्रान्त से, बेस स्टेशन के 5 किमी के दायरे में लगभग 2 सेमी की सटीक स्थिति निर्धारण क्षमता प्राप्त की गई।
विदेशों में देखें तो, कृषि मशीनरी के सबसे बड़े निर्माता, जॉन डीरे, लंबे समय से अपना "स्टारफायर" करेक्शन सिग्नल प्रदान कर रहा है। इसके वर्तमान स्टारफायर 7500 रिसीवर को "एसएफ-आरटीके" करेक्शन सिग्नल के साथ उपयोग करने पर, बिना किसी अतिरिक्त आरटीके बेस स्टेशन हार्डवेयर को स्थापित किए, लगभग 2.5 सेमी की क्षैतिज सटीकता प्राप्त होती है। यह पिछली पीढ़ी के एसएफ3 सिग्नल की तुलना में 73% तक कम कन्वर्जेंस समय (पावर ऑन होने से लेकर उच्च सटीकता की स्थिति तक पहुंचने का समय) भी दर्शाता है - यह कुबोटा के अपने बेस स्टेशन नेटवर्क के निर्माण के दृष्टिकोण से बिल्कुल विपरीत है, जबकि जॉन डीरे इसके स्थान पर एक वितरित करेक्शन सिग्नल का उपयोग करता है। यानमार भी अपने लेवल 2 रोबोटिक ट्रैक्टरों पर आरटीके-जीएनएसएस को एक विकल्प के रूप में प्रदान करता है; खेत की पंक्तियों के बीच की दूरी के भीतर रहने के लिए पर्याप्त सटीक ऑटो-स्टीयरिंग प्राप्त करना, ठीक उसी प्रकार का अनुप्रयोग है जहां यह तकनीक उपयोगी साबित होती है। कई सेंटीमीटर की सटीकता कोई विलासिता नहीं बल्कि एक आवश्यकता है।
प्रदर्शन निर्धारित करने वाले पैरामीटर
- स्थिति निर्धारण सटीकता (चाहे RTK/PPP सुधार का उपयोग किया जाए): D-GNSS (±10-15 सेमी) और RTK-GNSS (±2-3 सेमी) के बीच का अंतर कृषि मशीनरी के ऑटो-स्टीयरिंग जैसे अनुप्रयोगों में निर्णायक हो जाता है, जहाँ आवश्यक सटीकता लक्ष्य (फसल की पंक्ति) के आकार के सापेक्ष सेंटीमीटर में मापी जाती है।
- बेस स्टेशन से दूरी, या इसके बजाय PPP दृष्टिकोण का चयन: बेस स्टेशन से दूरी बढ़ने के साथ RTK सुधार की प्रभावशीलता कम हो जाती है (ऊपर दिए गए आओमोरी केस स्टडी में लगभग 5 किमी त्रिज्या / ~2 सेमी सटीकता)। कुबोटा का लगभग 40 से 342 बेस स्टेशनों तक विस्तार ठीक इसी बाधा को दर्शाता है — प्रत्येक खेत को किसी न किसी बेस स्टेशन के कवरेज क्षेत्र में आना चाहिए। जहाँ बेस स्टेशन नेटवर्क का निर्माण अव्यावहारिक है — दूरस्थ क्षेत्र, अंतर्राष्ट्रीय तैनाती — वहाँ ट्रिम्बल RTX जैसा PPP-RTK दृष्टिकोण उपयुक्त हो जाता है। विकल्प
- अभिसरण समय: PPP-RTK को बेस स्टेशन की आवश्यकता नहीं होती है, लेकिन पावर ऑन होने से लेकर उच्च-सटीकता स्थिति तक पहुँचने में कुछ सेकंड से लेकर कई मिनट तक का "अभिसरण समय" लगता है। RTK तब तक तेजी से अभिसरण करता है जब तक कि वह अपने बेस स्टेशन से लगातार सुधार डेटा प्राप्त कर सकता है। जॉन डीरे का अपने पिछले जेनरेशन की तुलना में 73% कम अभिसरण समय का दावा यह दर्शाता है कि अभिसरण समय वास्तविक दुनिया में उपयोगिता को कितना प्रभावित करता है।
- अधिकतम आउटपुट दर: उच्च अपडेट दर — Fixposition Vision-RTK 2 के लिए 200Hz, Septentrio mosaic-X5 के लिए 100Hz — सिस्टम को कम अंतराल के साथ तेज गति से चलने वाले वाहन की स्थिति को ट्रैक करने में सक्षम बनाती है। धीमी गति से चलने वाली कृषि मशीनरी के लिए, इतनी उच्च दर हमेशा आवश्यक नहीं होती है।
- समर्थित नक्षत्रों और आवृत्तियों की संख्या: चार नक्षत्रों और दोहरी (या, mosaic-X5 की तरह, एकाधिक) आवृत्तियों का समर्थन करने से रिसीवर द्वारा कैप्चर किए जा सकने वाले उपग्रहों की संख्या बढ़ जाती है, जिससे इसे ट्रैक करना आसान हो जाता है। ऐसे वातावरण में भी स्थिति का सटीक अनुमान लगाना जहां कुछ उपग्रहों का सिग्नल बाधित हो जाता है — जैसे घनी शहरी ऊंची इमारतें, या ग्रीनहाउस का धातु का ढांचा। विशेष रूप से जापान में, रिसीवर मिचिबिकी (QZSS) को सपोर्ट करता है या नहीं, यह अपने आप में एक महत्वपूर्ण अंतर है।
- क्या सेंसर फ्यूजन का उपयोग किया जाता है: अकेले GNSS सुरंगों में या खराब दृश्यता वाली इमारतों के पीछे अपनी स्थिति का सटीक अनुमान नहीं लगा पाता है। इसे IMU और विजुअल ओडोमेट्री के साथ एकीकृत करने से — जैसा कि Fixposition Vision-RTK 2 करता है — सिस्टम GNSS सिग्नल के थोड़े समय के लिए खो जाने पर भी थोड़े समय के लिए स्थिति का अनुमान लगाता रहता है।
- स्पूफिंग और जैमिंग के खिलाफ मजबूती: नागरिक GPS सिग्नल एन्क्रिप्टेड नहीं होते हैं और स्पूफिंग हमलों के प्रति संवेदनशील होते हैं। सेप्टेंट्रियो मोज़ेक-X5 के AIM+ जैसी हस्तक्षेप-निवारण सुविधाएँ उन अनुप्रयोगों के लिए एक वास्तविक चयन मानदंड बन जाती हैं जहां यह खतरा एक व्यावहारिक जोखिम है — सुरक्षा और रक्षा से संबंधित कार्य, या महत्वपूर्ण बुनियादी ढांचे की निगरानी।
DOP के साथ स्थिति त्रुटि का अनुमान लगाना
एक विनिर्देश जैसे “2 सेमी क्षैतिज” मान अच्छी उपग्रह ज्यामिति, स्थिर सुधार और कम मल्टीपाथ को मानता है। पहले डिज़ाइन अनुमान के लिए, उपग्रह ज्यामिति के कारण होने वाले प्रवर्धन से रेंज-मापन त्रुटि को अलग करें। यदि रेंज अवलोकन का मानक विचलन \sigma_\rho है और ज्यामितीय प्रवर्धन DOP (परिशुद्धता का अवमूल्यन) है, तो प्रथम-क्रम सन्निकटन इस प्रकार है:
यह सन्निकटन स्वतंत्र, समान-विचरण अवलोकन त्रुटियों वाले एक रेखीयकृत कोड-पोजिशनिंग मॉडल को मानता है। स्टैंडअलोन पोजिशनिंग के लिए, σρ=0.5 मीटर और HDOP=1.5 लगभग 0.75 मीटर का क्षैतिज त्रुटि पैमाना देते हैं। RTK को एक सहप्रसरण मॉडल की आवश्यकता होती है जिसमें वाहक अस्पष्टताएँ, सहसंबंधित अंतरित अवलोकन और सुधार स्थिति शामिल हों; कोड शोर को चरण अवशिष्ट से बदलने से पोजिशनिंग सटीकता की गारंटी नहीं मिलती है।
चित्र — समान रेंज नॉइज़ होने पर भी, खराब सैटेलाइट ज्योमेट्री (बड़ा DOP) स्थिति त्रुटि को बढ़ा देता है। रेखाएँ केवल अवधारणात्मक हैं, मापी गई वक्र नहीं।
क्या अधिक दृश्यमान उपग्रह सटीक GNSS की गारंटी देते हैं?
ज्योमेट्री, मल्टीपाथ, अवरोध और सुधार की गुणवत्ता भी मायने रखती है। अवशिष्ट, समाधान की स्थिति और मापी गई त्रुटि की जाँच करें।
प्रयोग: छद्म रेंज से रिसीवर की स्थिति का पता लगाना
उपरोक्त सिद्धांतों का अभ्यास एक छोटे कृत्रिम प्रयोग के साथ किया जा सकता है—वास्तविक रिसीवर सटीकता के बारे में दावा करने के रूप में नहीं। N03 GNSS लैब, चार स्थिर उपग्रहों और कार्टेशियन मीटर में कोड स्यूडोरेंज से पुनरावृत्ति न्यूनतम वर्ग विधि द्वारा रिसीवर की x,y,z स्थिति और दूरी-समकक्ष क्लॉक बायस का अनुमान लगाती है। यह RTK द्वारा उपयोग किए जाने वाले उपग्रह क्लॉक, आयनमंडल, क्षोभमंडल, मल्टीपाथ, पृथ्वी घूर्णन और वाहक-चरण अस्पष्टताओं को छोड़ देती है।
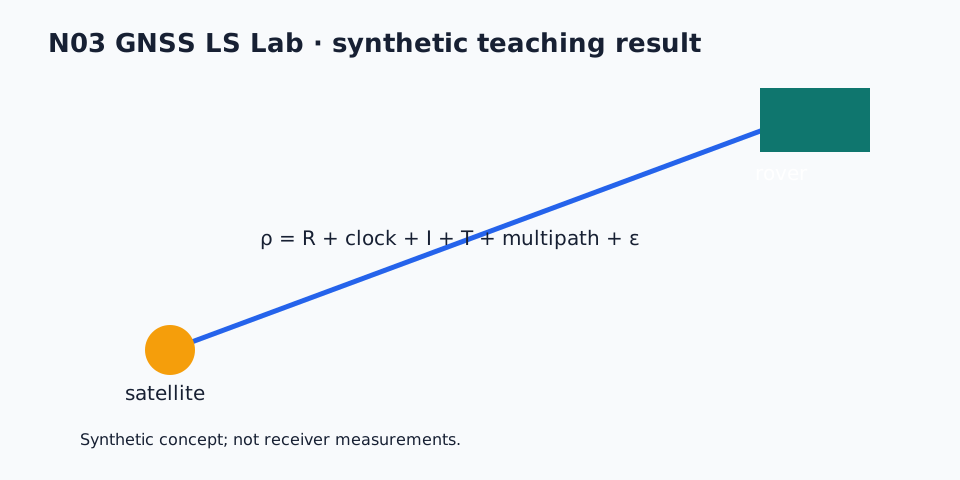
फ्रोजन synthetic.csv, results.json और manifest.json डेटा, परिणाम और SHA-256 हैश रिकॉर्ड करते हैं। यह पैकेज केवल पायथन मानक लाइब्रेरी का उपयोग करता है; पुनरुत्पादन क्षमता ज़िप फ़ाइल, रीडमी फ़ाइल, मैनिफ़ेस्ट और स्रोत फ़ाइल यहाँ से डाउनलोड करें:
खराब ज्यामिति वाला प्लॉट जानबूझकर एक शिक्षण उदाहरण है। इसके बहुत बड़े DOP को रिसीवर के प्रदर्शन या वास्तविक दुनिया की त्रुटि सीमा के रूप में नहीं समझा जाना चाहिए। DOP के चिह्न, इकाइयाँ और व्याख्या इस लेख में दी गई परिभाषाओं के अनुसार हैं।
संदर्भ
- Fixposition Vision-RTK 2 उत्पाद पृष्ठ
- कुबोटा के RTK-GPS बेस स्टेशन कैसे काम करते हैं (कुबोटा आधिकारिक)
- कुबोटा का राष्ट्रव्यापी RTK-GNSS बेस स्टेशन रोलआउट (निक्कान कोग्यो शिंबुन)
- u-blox ZED-F9P मॉड्यूल उत्पाद पृष्ठ
- u-blox ZED-F9P डेटाशीट (u-blox आधिकारिक PDF)
- Septentrio mosaic-X5 उत्पाद पृष्ठ
- Trimble CenterPoint RTX उत्पाद पृष्ठ
- [Trimble RTX करेक्शन सेवाओं के अक्सर पूछे जाने वाले प्रश्न] (ट्रिम्बल आधिकारिक पीडीएफ)](https://geospatial.trimble.com/downloads/7EN0wFRAk234kbJgk4FZOV/b47339a9dd4437b25f9e6104050d149f/Trimble_RTX_Correction_Services_FAQ.pdf)
- जॉन डीरे स्टारफायर 7500 (SF-RTK) का अवलोकन (कॉर्नथवेट ग्रुप)
- जीपीएस सेलेक्टिव अवेलेबिलिटी को हटाने का इतिहास (GPS.gov आधिकारिक)
- क्वासी-जेनिथ सैटेलाइट सिस्टम मिचिबिकी का अवलोकन (कैबिनेट ऑफिस QZSS आधिकारिक)
- मिचिबिकी प्रथम उपग्रह का अवलोकन (JAXA आधिकारिक)
- यूएवी में बाधा से बचाव के साथ एआई-आधारित नेविगेशन सिस्टम पर जीपीएस स्पूफिंग हमले (arXiv:2506.08445)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।