Contents — find the section you need
Change parameters and verify
Open the panel, then press Run to load Python. You can stop execution and reset parameters. Results are computed on this device. No Python installation is required.
Local execution steps below are optional for reproducing the source results; they are not required for the browser experiment.
The experiment controls are in English.
O GNSS (Sistema Global de Navegação por Satélite) é um sensor que calcula a posição absoluta de um receptor — latitude, longitude e altitude — a partir das diferenças nos tempos de chegada dos sinais de rádio transmitidos por múltiplos satélites de posicionamento. "GNSS" é o termo genérico para constelações como GPS (Estados Unidos), GLONASS (Rússia), Galileo (Europa) e Beidou (China); especificamente sobre o Japão, o Sistema de Satélites Quasi-Zenith "Michibiki" (QZSS) complementa o GPS. Enquanto um sensor proprioceptivo como uma IMU (Unidade de Medição Inercial) só consegue medir o deslocamento relativo e acumula deriva, a maior vantagem do GNSS é que ele sempre fornece uma coordenada absoluta. Mas o posicionamento autônomo geralmente apresenta erros de vários metros, o que, por si só, o torna inviável para aplicações de alta precisão, como direção autônoma ou agricultura de precisão.
 Constelação de satélites GPS
 Trabalho de levantamento usando um receptor RTK-GNSS
Imagens: GPS constelação de satélites (Administração Nacional Oceânica e Atmosférica dos EUA, domínio público) / Survey trabalho usando um receptor RTK-GNSS (Jacob Wysko, CC BY 4.0), Wikimedia Commons.


Imagem: Orbit comparação de GPS, GLONASS, Galileo e Compass (Beidou), tendo como referência a Estação Espacial Internacional, o Telescópio Espacial Hubble e a órbita geoestacionária (cmglee, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Cada constelação nacional de GNSS orbita em uma órbita terrestre média (MEO) a aproximadamente 20.000 km de altitude.

Princípio: fontes de erro no posicionamento autônomo e cancelamento do atraso ionosférico com frequências duplas
O posicionamento GNSS autônomo (calcular uma posição usando apenas um receptor) funciona medindo a "pseudodistância" até cada satélite a partir do tempo de propagação do sinal de rádio e, em seguida, combinando as distâncias. A posição é determinada por meio de trilateração, utilizando múltiplos satélites. Essa pseudodistância carrega diversas fontes de erro sobrepostas.
Aqui, R representa a distância geométrica real entre o satélite e o receptor, c(\delta t_r - \delta t_s) representa o erro combinado do relógio do receptor/satélite, I representa o atraso ionosférico, T representa o atraso troposférico, M representa o erro de multicaminho (devido à reflexão do sinal em edifícios ou no solo) e \varepsilon representa o ruído de observação do receptor. Dentre esses, o atraso ionosférico I possui uma propriedade que vale a pena explorar: ele é inversamente proporcional ao quadrado da frequência da portadora.
TEC aqui representa a integral da densidade eletrônica ao longo do caminho do sinal em elétrons/m², f está em Hz e I está em metros. Um TECU corresponde a 10¹⁶ elétrons/m². Este termo positivo representa o atraso do grupo de código; o termo de fase da portadora de primeira ordem tem o sinal oposto. ESA Navipedia.
Devido a essa propriedade, observar o mesmo satélite em duas ou mais frequências distintas (L1 e L2, ou L1/L2/L5) permite que um receptor cancele a maior parte do componente de atraso ionosférico apenas por meio de cálculos. É por isso que o "posicionamento de dupla frequência" se tornou a especificação padrão para receptores GNSS de alta precisão. O posicionamento de dupla frequência pode reduzir o erro de posicionamento independente para aproximadamente alguns metros, mas o atraso troposférico, o multicaminho e os erros de órbita do satélite permanecem — longe da precisão em nível de centímetro por si só.
Princípio: alcançando precisão em nível de centímetro com RTK
RTK (Real Time Kinematic) estabelece uma "estação base" cuja A posição é conhecida com precisão antecipadamente, e a estação base transmite informações de erro de suas próprias observações de satélite (medições de fase da portadora) para o "rover" — o receptor cuja posição realmente desejamos — em tempo real. Isso cancela os componentes de erro comuns à base e ao rover: atraso ionosférico e troposférico, e erro de órbita do satélite. Quanto mais próximos a base e o rover estiverem um do outro, mais correlacionados (e, portanto, canceláveis) esses erros serão, de modo que o RTK normalmente só é prático dentro de um raio de aproximadamente uma dúzia de quilômetros da estação base. Com essa correção, o RTK reduz o erro de vários metros do posicionamento GNSS autônomo para o nível de centímetros.
Uma abordagem alternativa que atinge precisão em nível de centímetros a partir de um único receptor, sem nenhuma estação base, é o PPP (Posicionamento Preciso por Ponto). Correções de órbita e relógio de satélite de alta precisão são distribuídas ao receptor via satélite de comunicação ou internet, trocando um longo tempo de convergência (normalmente vários minutos) por um posicionamento de alta precisão sem a necessidade de uma estação base. O RTX (CenterPoint) da Trimble... O RTX é um exemplo bem conhecido de "PPP-RTK", uma evolução do PPP: ele converge em menos de um minuto em regiões selecionadas e em menos de três minutos em todo o mundo, atingindo, segundo relatos, uma precisão horizontal de 2 cm e vertical de 5 cm (ambas RMS). Enquanto o RTK é limitado pelo raio de cobertura de sua estação base, a força do PPP-RTK reside justamente em implantações de grande área ou internacionais, onde a construção de uma rede de estações base é impraticável.
Comparando produtos principais por especificação
| Produto | Categoria | Precisão de posicionamento (RTK/alta precisão) | Constelações suportadas | Recurso notável |
|---|---|---|---|---|
| u-blox ZED-F9P | Módulo RTK IC | ~1 cm horizontal (fixação RTK) | GPS/GLONASS/Galileo/Beidou/QZSS (recepção simultânea) | O módulo RTK de baixo custo por excelência que impulsionou a ampla adoção em aplicações industriais e de consumo |
| Septentrio mosaic-X5 | Módulo receptor RTK | Nível centimétrico | GPS/GLONASS/Galileo/Beidou/QZSS/NavIC (448 canais) | Formato compacto de 31×31 mm com proteção proprietária contra interferências (AIM+) e mitigação de multicaminhos (APME+) |
| Trimble CenterPoint RTX | Serviço de correção PPP-RTK | 2 cm horizontal, 5 cm vertical (RMS) | Emparelhado com um receptor multifrequencial e multiconstelação | Alta precisão em qualquer lugar do mundo sem necessidade de estação base; converge em 1 a 3 minutos |
| John Deere StarFire 7500 (SF-RTK) | Receptor para máquinas agrícolas | 2,5 cm horizontal | GPS/GLONASS/Beidou/Galileo | Atinge precisão de classe RTK por meio de um sinal de correção sem hardware adicional |
| Fixposition Vision-RTK 2 | Unidade de posicionamento por fusão de sensores | 1,0 cm + 1 ppm, horizontal e Vertical | GPS/GLONASS/Beidou/Galileo (receptores duplos de dupla frequência) | Combina RTK com IMU e odometria visual; taxa de saída de até 200 Hz |
O u-blox ZED-F9P é indiscutivelmente o produto mais responsável por impulsionar o RTK-GNSS em topografia, agricultura e robótica simultaneamente, reduzindo o preço de módulos com capacidade RTK para a faixa dos milhares de ienes. Ele pode receber sinais de GPS, GLONASS, Galileo, Beidou e QZSS simultaneamente e, usando o SPARTN — formato de dados de correção próprio da u-blox —, apresenta precisão da ordem de 6 cm na horizontal / 12 cm na vertical. Está disponível nas variantes L1/L2 e L1/L5, sendo esta última considerada vantajosa em ambientes urbanos com muitos prédios altos, onde a visibilidade dos satélites tende a ser obstruída. O Mosaic-X5 da Septentrio rastreia todas as principais constelações simultaneamente em 448 canais de hardware e possui tecnologia proprietária. A tecnologia de mitigação de interferências e multicaminhos confere-lhe uma vantagem em ambientes com forte vibração e interferência de radiofrequência, típicos de drones e UAVs. O Fixposition Vision-RTK 2 combina posicionamento RTK com dados de IMU e odometria visual, possui dois receptores de dupla frequência e suporta as quatro principais constelações. Sua taxa de saída máxima de 200 Hz é especialmente importante para aplicações que precisam rastrear a atitude e a posição de um veículo em alta velocidade em tempo real.
O Fim da Degradação Deliberada da Precisão do GPS e a Instalação Permanente do Michibiki no Japão
O GPS foi originalmente desenvolvido pelos militares dos EUA para uso militar e, mesmo após a abertura do acesso civil, manteve um recurso embutido chamado Disponibilidade Seletiva (SA), que injetava erros intencionalmente no sinal. Com a SA ativa, o erro de um receptor civil independente podia chegar a cerca de 100 metros — uma séria limitação prática. Em 2 de maio de 2000, após uma decisão do governo americano, o GPS foi desativado. Durante o governo do então presidente dos EUA, Bill Clinton, a SA (Sensoriamento Antecipado) foi desativada, e o erro dos receptores civis diminuiu da noite para o dia de ±100 m para aproximadamente ±10-20 m. Essa mudança tornou-se permanente em 2007, quando a aquisição dos satélites "GPS III" de próxima geração — construídos sem qualquer capacidade de SA — foi formalmente decidida. A navegação com precisão de poucos metros que hoje consideramos garantida em nossos smartphones simplesmente não existiria sem essa mudança de política de 2000.
O Japão também tem sua contribuição para essa história: o Sistema de Satélites Quase-Zeníticos, "Michibiki" (QZSS). Seu primeiro satélite foi lançado em setembro de 2010, e uma constelação de quatro satélites está em operação desde novembro de 2018. Os satélites do Michibiki voam em uma chamada "órbita quase-zenital", uma órbita especial projetada para que pelo menos um satélite esteja sempre posicionado quase diretamente sobre o Japão (próximo ao zênite). No terreno e nos densos ambientes urbanos do Japão, onde prédios altos e montanhas rotineiramente bloqueiam a visão comum, a precisão da navegação é essencial. Satélites GPS: um sinal proveniente de perto do zênite tem muito menos probabilidade de ser obstruído — melhorando significativamente a estabilidade do posicionamento em conjunto com o GPS. O Michibiki também transmite um sinal de aumento de precisão em nível centimétrico, chamado CLAS, que permite que um receptor compatível alcance precisão em nível centimétrico sem nenhuma rede de estação base adicional.
O GNSS, no entanto, apresenta uma vulnerabilidade conhecida: a falsificação de posição. Os sinais de GPS civis não são criptografados nem autenticados, o que, em princípio, possibilita a transmissão de sinais de satélite falsos e engana um receptor, levando-o a calcular uma posição falsa. Diversos artigos do arXiv publicados por volta de 2025 (por exemplo, arXiv:2506.08445, "GPS Spoofing Attacks on AI-based Navigation Systems with Obstacle Avoidance in UAV") documentam ataques de falsificação de posição que inflacionam o erro de posição estimado de um UAV para mais de 20 metros, e controladores de voo exibindo comportamento de correção instável e oscilatório ao reagirem ao feedback de posição falsificado. O fato de o GNSS não poder ser considerado incondicionalmente confiável para "sempre retornar a posição correta" é um fator importante a ser considerado. A "coordenada absoluta correta" não é uma mera nota de rodapé — é uma consideração de projeto real na arquitetura de fusão de sensores de veículos autônomos e robôs.
Um exemplo prático: Direção automática RTK-GNSS em máquinas agrícolas
Um dos campos onde o RTK-GNSS se consolidou de forma mais completa na prática é o de máquinas agrícolas. A Kubota construiu uma rede nacional de estações base RTK-GNSS — de aproximadamente 40 locais em janeiro de 2021 para 342 locais (incluindo 82 instalados por revendedores parceiros) em abril de 2024. O RTK-GNSS possibilita a direção automática de precisão com um erro de apenas ±2-3 cm, em comparação com ±10-15 cm para a abordagem D-GNSS mais simples. Em um estudo de caso da província de Aomori, uma precisão de posicionamento de aproximadamente 2 cm foi alcançada em um raio de 5 km da estação base.
Olhando para o exterior, o maior A fabricante de máquinas agrícolas John Deere oferece há muito tempo seu próprio sinal de correção "StarFire". Seu atual receptor StarFire 7500, combinado com o sinal de correção "SF-RTK", atinge uma precisão horizontal da ordem de 2,5 cm sem a necessidade de instalar hardware adicional de estação base RTK. A empresa também relata um tempo de convergência (o tempo desde a inicialização até atingir o status de alta precisão) até 73% menor do que o sinal SF3 da geração anterior — um contraste marcante com a abordagem da Kubota de construir sua própria rede de estações base, enquanto a John Deere substitui essa infraestrutura por um sinal de correção distribuído. A Yanmar também oferece RTK-GNSS como opcional em seus tratores robóticos de Nível 2; alcançar uma direção automática precisa o suficiente para permanecer dentro do espaçamento entre linhas em um campo agrícola é exatamente o tipo de aplicação em que esse nível de precisão de vários centímetros não é um luxo, mas uma necessidade.
Parâmetros que determinam o desempenho
- Precisão de posicionamento (se a correção RTK/PPP é utilizada) Usado)**: A diferença entre D-GNSS (±10-15 cm) e RTK-GNSS (±2-3 cm) torna-se decisiva em aplicações como a direção automática de máquinas agrícolas, onde a precisão necessária é medida em centímetros em relação ao tamanho do alvo (uma linha de cultivo).
- Distância da estação base ou escolha de uma abordagem PPP: A eficácia da correção do RTK diminui com a distância da estação base (raio de aproximadamente 5 km / precisão de ~2 cm no estudo de caso de Aomori acima). A expansão da Kubota de aproximadamente 40 para 342 estações base reflete exatamente essa restrição — cada campo agrícola precisa estar dentro da cobertura de alguma estação base. Onde a construção de uma rede de estações base é impraticável — regiões remotas, implantação internacional — uma abordagem PPP-RTK como o Trimble RTX torna-se a alternativa.
- Tempo de convergência: O PPP-RTK não precisa de estação base, mas paga por isso com um "tempo de convergência" de dezenas de segundos a vários minutos. desde a inicialização até atingir um status de alta precisão. O RTK converge rapidamente, desde que possa receber continuamente dados de correção de sua estação base. O marketing da John Deere em torno de um tempo de convergência 73% menor em comparação com a geração anterior reflete o quanto o tempo de convergência influencia diretamente a usabilidade no mundo real.
- Taxa máxima de saída: Uma taxa de atualização mais alta — 200 Hz para o Fixposition Vision-RTK 2, 100 Hz para o Septentrio mosaic-X5 — permite que o sistema rastreie a posição de um veículo em movimento rápido com menos atraso. Para máquinas agrícolas de movimento lento, essa taxa alta nem sempre é necessária.
- Número de constelações e frequências suportadas: O suporte a quatro constelações e frequências duplas (ou, como no caso do mosaic-X5, múltiplas) aumenta o número de satélites que um receptor pode capturar, facilitando a manutenção de uma posição em ambientes onde alguns satélites estão obstruídos — edifícios altos urbanos densos ou a estrutura metálica de uma estufa. Especificamente no Japão, o fato de um receptor suportar Michibiki (QZSS) é, por si só, um fator prático. Diferencial
- Utilização de fusão de sensores: O GNSS sozinho perde a posição em túneis ou atrás de edifícios com baixa visibilidade do céu. A integração com IMU e odometria visual — como faz o Fixposition Vision-RTK 2 — permite que o sistema continue estimando a posição por um curto período, mesmo quando o sinal GNSS é brevemente perdido.
- Robustez contra falsificação e interferência: Os sinais de GPS civis não são criptografados e são vulneráveis a ataques de falsificação. Recursos de mitigação de interferência, como o AIM+ do Septentrio mosaic-X5, tornam-se um critério de seleção importante para aplicações onde essa ameaça representa um risco prático — trabalhos relacionados à segurança e defesa, ou monitoramento de infraestrutura crítica.
Estimativa do erro de posição com DOP
Uma especificação como “2 cm horizontal” pressupõe boa geometria do satélite, correções estáveis e pouco multicaminho. Para uma primeira estimativa de projeto, separe o erro de medição de alcance da amplificação causada pela geometria do satélite. Se o desvio padrão de uma observação de alcance for \sigma_\rho e a amplificação geométrica é DOP (Diluição da Precisão), uma aproximação de primeira ordem é
Essa aproximação assume um modelo de posicionamento por código linearizado com erros de observação independentes e de variância igual. Para posicionamento autônomo, σρ=0,5 m e HDOP=1,5 resultam em uma escala de erro horizontal de cerca de 0,75 m. O RTK requer um modelo de covariância que inclua ambiguidades da portadora, observações diferenciadas correlacionadas e estado de correção; substituir o ruído do código por um resíduo de fase não garante a precisão do posicionamento.
Figura — Mesmo com o mesmo ruído de alcance, a geometria ruim do satélite (grande DOP) amplifica o erro de posição. As linhas são conceituais, não curvas medidas.
Mais satélites visíveis garantem um GNSS preciso?
Geometria, multicaminhamento, bloqueio e qualidade da correção também importam. Verifique os resíduos, o status da solução e o erro medido.
Experimento: resolvendo o estado do receptor a partir de pseudodistâncias
Os princípios acima podem ser exercitados com um pequeno experimento sintético — não como uma afirmação sobre a precisão real do receptor. O Laboratório GNSS N03 estima a posição x,y,z e o viés do relógio equivalente à distância de um receptor por mínimos quadrados iterativos a partir de quatro satélites fixos e pseudodistâncias de código em metros cartesianos. Ele omite relógios de satélite, ionosfera, troposfera, multicaminhamento, rotação da Terra e ambiguidades de fase da portadora usadas pelo RTK.
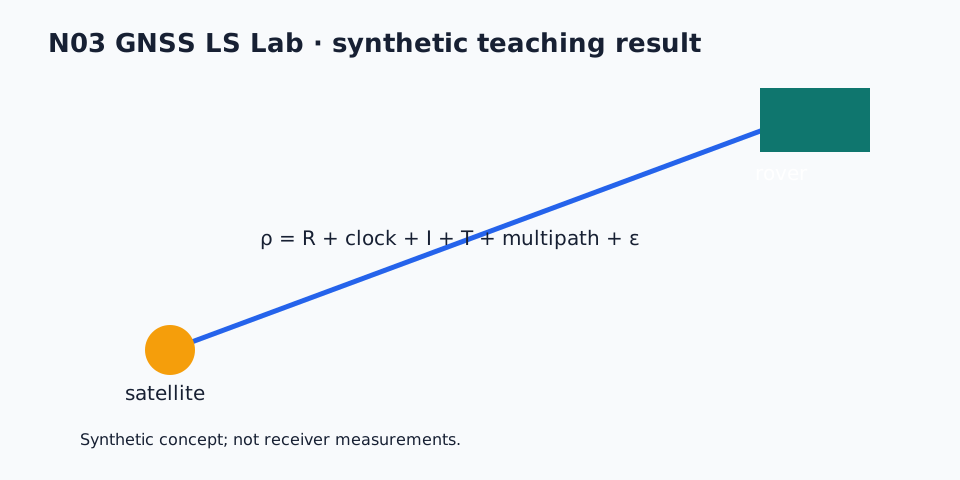
Os arquivos congelados synthetic.csv , results.json e manifest.json registram os dados, resultados e hashes SHA-256. O pacote utiliza apenas a biblioteca padrão do Python; baixe o arquivo ZIP de reprodutibilidade, o arquivo README, o manifesto e o código-fonte aqui:
O gráfico de geometria deficiente é um caso didático intencional. Seu DOP muito grande não deve ser interpretado como desempenho do receptor ou como um limite de erro do mundo real. Os sinais, unidades e interpretação do DOP seguem as definições deste artigo.
Referências
- Página do produto Fixposition Vision-RTK 2
- Como funcionam as estações base RTK-GPS da Kubota (Kubota oficial)
- Implantação nacional de estações base RTK-GNSS da Kubota (Nikkan Kogyo Shimbun)
- Página do módulo u-blox ZED-F9P
- Ficha técnica do u-blox ZED-F9P (PDF oficial da u-blox)
- Página do produto Septentrio mosaic-X5
- Página do produto Trimble CenterPoint RTX
- Perguntas frequentes sobre os serviços de correção Trimble RTX (PDF oficial da Trimble)
- Visão geral do John Deere StarFire 7500 (SF-RTK) (Cornthwaite Group)
- Histórico da remoção da Disponibilidade Seletiva do GPS (GPS.gov oficial)
- Visão geral do Sistema de Satélites Quasi-Zenith Michibiki (QZSS oficial do Gabinete do Governo)
- Visão geral do primeiro satélite Michibiki (JAXA oficial)
- Ataques de falsificação de GPS em sistemas de navegação baseados em IA com desvio de obstáculos em UAV (arXiv:2506.08445)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.