Contents — find the section you need
Change parameters and verify
Open the panel, then press Run to load Python. You can stop execution and reset parameters. Results are computed on this device. No Python installation is required.
Local execution steps below are optional for reproducing the source results; they are not required for the browser experiment.
The experiment controls are in English.
Le GNSS (Système mondial de navigation par satellite) est un système qui calcule la position absolue d'un récepteur (latitude, longitude et altitude) à partir des différences de temps d'arrivée des signaux radio émis par plusieurs satellites de positionnement. Le terme « GNSS » désigne des constellations telles que le GPS (États-Unis), le GLONASS (Russie), Galileo (Europe) et Beidou (Chine). Au-dessus du Japon, le système quasi-zénithal par satellite « Michibiki » (QZSS) complète le GPS. Alors qu'un capteur proprioceptif comme une centrale inertielle (IMU) ne peut mesurer que le déplacement relatif et accumule la dérive, le principal atout du GNSS est qu'il fournit toujours une coordonnée absolue. Cependant, le positionnement autonome présente souvent des erreurs de plusieurs mètres, ce qui le rend inutilisable pour des applications de haute précision comme la conduite autonome ou l'agriculture de précision.
 Constellation de satellites GPS
 Travaux topographiques à l'aide d'un récepteur RTK-GNSS
Images : GPS constellation de satellites (Administration nationale américaine des océans et de l'atmosphère, domaine public) / Survey travaux à l'aide d'un récepteur RTK-GNSS (Jacob Wysko, CC BY 4.0), Wikimedia Commons.


Image : Orbit comparaison des systèmes GPS, GLONASS, Galileo et Compass (Beidou) par rapport à la Station spatiale internationale, au télescope spatial Hubble et à l'orbite géostationnaire (cmglee, CC BY-SA 3.0 / GFDL), Wikimedia Commons. Chaque constellation GNSS nationale orbite sur une orbite terrestre moyenne (MEO) à environ 20 000 km d'altitude.

Principe : sources d'erreur dans le positionnement autonome et annulation du délai ionosphérique par double fréquence
Le positionnement GNSS autonome (calcul d'une position à l'aide d'un seul récepteur) fonctionne en mesurant la « pseudo-distance » vers chaque satellite à partir du temps de propagation du signal radio, puis en combinant les distances de plusieurs satellites par trilatération pour déterminer la position. Cette pseudo-distance comporte plusieurs sources d'erreur cumulées.
Ici, R représente la distance géométrique réelle entre le satellite et le récepteur, c(\delta t_r - \delta t_s) l'erreur d'horloge combinée récepteur/satellite, I le délai ionosphérique, T le délai troposphérique, M l'erreur de trajets multiples (due aux réflexions des signaux sur les bâtiments ou le sol) et \varepsilon le bruit d'observation du récepteur. Parmi ces paramètres, le délai ionosphérique I possède une propriété intéressante : il est inversement proportionnel au carré de la fréquence porteuse.
Le TEC représente ici l'intégrale de densité électronique le long du trajet du signal, exprimée en électrons/m², f est exprimée en Hz et l en mètres. Un TECU correspond à 10¹⁶ électrons/m². Ce terme positif correspond au délai de groupe du code ; le premier ordre Le terme de phase porteuse est de signe opposé. ESA Navipedia.
Grâce à cette propriété, l'observation du même satellite sur deux fréquences distinctes ou plus (L1 et L2, ou L1/L2/L5) permet à un récepteur d'annuler la majeure partie de la composante de délai ionosphérique par simple calcul. C'est pourquoi le positionnement bi-fréquence est devenu la norme pour les récepteurs GNSS de haute précision. Le positionnement bi-fréquence peut réduire l'erreur de positionnement autonome à quelques mètres, mais le délai troposphérique, les trajets multiples et les erreurs d'orbite du satellite persistent – la précision centimétrique reste donc bien inférieure.
Principe : atteindre une précision centimétrique avec le RTK
Le RTK (Real Time Kinematic) utilise une station de base dont la position est connue avec précision à l'avance. Cette station transmet en temps réel les informations d'erreur issues de ses propres observations satellitaires (mesures de phase porteuse) au récepteur mobile (le récepteur dont on souhaite connaître la position). Ceci permet d'annuler les erreurs de positionnement. Les composantes d'erreur communes à la station de base et au rover sont éliminées : le délai ionosphérique et troposphérique, ainsi que l'erreur d'orbite du satellite. Plus la station de base et le rover sont proches, plus ces erreurs sont corrélées (et donc compensables). C'est pourquoi le RTK n'est généralement pratique qu'à une douzaine de kilomètres de la station de base. Grâce à cette correction, le RTK réduit l'erreur de plusieurs mètres du positionnement GNSS autonome à une précision centimétrique.
Une autre approche, le PPP (Precise Point Positioning), permet d'atteindre une précision centimétrique à partir d'un seul récepteur, sans station de base. Des corrections d'orbite et d'horloge de haute précision sont distribuées au récepteur via un satellite de communication ou Internet. Au prix d'un temps de convergence long (généralement plusieurs minutes), on obtient un positionnement de haute précision sans station de base. Le RTX (CenterPoint RTX) de Trimble est un exemple bien connu de « PPP-RTK », une évolution du PPP : il converge en moins d'une minute dans certaines régions et en moins de trois minutes dans le monde entier, atteignant une précision de 2 cm à l'horizontale et de 5 cm à la verticale. RMS). Alors que la précision du RTK est limitée par le rayon de couverture de sa station de base, le PPP-RTK excelle précisément dans les déploiements à grande échelle ou internationaux où la mise en place d'un réseau de stations de base est impraticable.
Comparaison des produits clés par spécifications
| Produit | Catégorie | Précision de positionnement (RTK/haute précision) | Constellations prises en charge | Caractéristique notable |
|---|---|---|---|---|
| u-blox ZED-F9P | Module RTK intégré | Précision horizontale d'environ 1 cm (fixation RTK) | GPS/GLONASS/Galileo/Beidou/QZSS (réception simultanée) | Le module RTK économique par excellence qui a permis une large adoption dans les applications grand public et industrielles |
| Septentrio mosaic-X5 | Module récepteur RTK | Précision centimétrique | GPS/GLONASS/Galileo/Beidou/QZSS/NavIC (448 canaux) | Format compact 31 × 31 mm Protection contre les interférences (AIM+) et atténuation des trajets multiples (APME+) propriétaires |
| Trimble CenterPoint RTX | Service de correction PPP-RTK | Précision horizontale : 2 cm, précision verticale : 5 cm (RMS) | Associé à un récepteur multifréquence et multiconstellation | Haute précision partout dans le monde, sans station de base ; convergence en 1 à 3 minutes |
| John Deere StarFire 7500 (SF-RTK) | Récepteur pour machines agricoles | Précision horizontale : 2,5 cm | GPS/GLONASS/Beidou/Galileo | Atteint une précision de classe RTK grâce à un signal de correction, sans matériel supplémentaire |
| Fixposition Vision-RTK 2 | Unité de positionnement par fusion de capteurs | Précision horizontale et verticale : 1,0 cm + 1 ppm | GPS/GLONASS/Beidou/Galileo (deux récepteurs bifréquences) | Fusionne le RTK avec l'IMU et l'odométrie visuelle ; fréquence de sortie jusqu'à 200 Hz |
Le u-blox ZED-F9P est Sans doute le produit qui a le plus contribué à démocratiser le RTK-GNSS dans les domaines de la topographie, de l'agriculture et de la robotique, en abaissant le prix des modules compatibles RTK à quelques milliers de yens. Il peut recevoir simultanément les signaux GPS, GLONASS, Galileo, Beidou et QZSS et, grâce au format de données de correction SPARTN (propriétaire à u-blox), une précision de l'ordre de 6 cm à l'horizontale et 12 cm à la verticale a été rapportée. Il est disponible en versions L1/L2 et L1/L5, cette dernière présentant un avantage certain dans les environnements urbains denses où les immeubles de grande hauteur obstruent la visibilité des satellites. Le Mosaic-X5 de Septentrio suit simultanément toutes les principales constellations sur 448 canaux matériels et intègre une technologie propriétaire de réduction des interférences et des trajets multiples, ce qui lui confère un avantage certain dans les environnements à fortes vibrations et interférences radiofréquences, typiques des drones. Le Fixposition Vision-RTK 2 fusionne le positionnement RTK avec les données d'une centrale inertielle et d'odométrie visuelle, et embarque deux récepteurs bi-fréquence. et prend en charge les quatre principales constellations. Sa fréquence de sortie maximale de 200 Hz est particulièrement importante pour les applications nécessitant le suivi en temps réel de l'attitude et de la position d'un véhicule se déplaçant rapidement.
La fin de la dégradation délibérée de la précision du GPS et l'installation permanente de Michibiki au-dessus du Japon
Le GPS a été initialement développé par l'armée américaine à des fins militaires. Même après son ouverture au public, il intégrait une fonction délibérée appelée Disponibilité Sélective (SA), qui injectait intentionnellement une erreur dans le signal. Lorsque la SA était active, l'erreur d'un récepteur civil autonome pouvait atteindre environ 100 mètres, une limitation pratique importante. Le 2 mai 2000, suite à une décision du président américain de l'époque, Bill Clinton, la SA a été désactivée et l'erreur des récepteurs civils a été réduite du jour au lendemain de ±100 m à environ ±10-20 m. Ce changement a été pérennisé en 2007, lors de l'acquisition officielle des satellites de nouvelle génération « GPS III », conçus sans aucune capacité de SA. La navigation à quelques mètres de précision, que nous utilisons aujourd'hui couramment sur nos smartphones, n'existerait tout simplement pas sans ce changement de politique de 2000.
Le Japon contribue à cette histoire avec son système de satellites quasi-zénithaux, « Michibiki » (QZSS). Son premier satellite a été lancé en septembre 2010, et une constellation de quatre satellites est opérationnelle depuis novembre 2018. Les satellites de Michibiki évoluent sur une orbite dite « quasi-zénithale », une orbite spéciale conçue pour qu'au moins un satellite soit toujours positionné quasiment à la verticale du Japon (près du zénith). Dans le relief et les zones urbaines denses du Japon, où les immeubles et les montagnes bloquent régulièrement les satellites GPS classiques, un signal provenant du zénith a beaucoup moins de chances d'être obstrué, ce qui améliore considérablement la stabilité du positionnement, en complément du GPS. Michibiki diffuse également un signal d'augmentation gratuit au centimètre près, appelé CLAS, qui permet à un récepteur compatible d'atteindre une précision centimétrique sans aucun réseau de stations de base supplémentaire.
Le GNSS présente toutefois une vulnérabilité connue. Cependant : l’usurpation d’identité. Les signaux GPS civils ne sont ni cryptés ni authentifiés, ce qui permet en principe de diffuser de faux signaux satellites et de tromper un récepteur en lui faisant calculer une position erronée. Plusieurs articles arXiv publiés vers 2025 (par exemple, arXiv:2506.08445, « Attaques d’usurpation d’identité GPS sur les systèmes de navigation basés sur l’IA avec évitement d’obstacles dans les drones ») documentent des attaques d’usurpation d’identité qui augmentent l’erreur d’estimation de position d’un drone à plus de 20 mètres, et des contrôleurs de vol présentant un comportement de correction instable et oscillatoire en réaction à un retour d’information de position falsifié. Le fait que l’on ne puisse pas se fier aveuglément au GNSS pour « toujours renvoyer les coordonnées absolues correctes » n’est pas une simple remarque : c’est un véritable facteur à prendre en compte lors de la conception de l’architecture de fusion de capteurs pour véhicules autonomes et robots.
Un exemple concret : le pilotage automatique RTK-GNSS dans les machines agricoles
L’un des domaines où le RTK-GNSS est le plus solidement implanté est celui des machines agricoles. Kubota a déployé un réseau national de stations de base RTK-GNSS, passant d'une quarantaine de sites en janvier 2021 à 342 sites (dont 82 installés par des concessionnaires partenaires) en avril 2024. Le RTK-GNSS permet un pilotage automatique de précision avec une erreur de seulement ±2 à 3 cm, contre ±10 à 15 cm pour la méthode D-GNSS, plus simple. Dans une étude de cas menée dans la préfecture d'Aomori, une précision de positionnement d'environ 2 cm a été atteinte dans un rayon de 5 km autour de la station de base.
À l'international, le premier constructeur de machines agricoles, John Deere, propose depuis longtemps son propre signal de correction « StarFire ». Son récepteur StarFire 7500 actuel, associé au signal de correction « SF-RTK », permettrait d'atteindre une précision horizontale de l'ordre de 2,5 cm sans installation de station de base RTK supplémentaire. Le temps de convergence (temps écoulé entre la mise sous tension et l'obtention d'une haute précision) est jusqu'à 73 % plus court que le signal SF3 de génération précédente, ce qui contraste fortement avec l'approche de Kubota qui consiste à déployer son propre réseau de stations de base. John Deere, quant à lui, utilise un signal de correction distribué à la place de cette infrastructure. Yanmar propose également le RTK-GNSS en option sur ses tracteurs robotisés de niveau 2. Obtenir un pilotage automatique suffisamment précis pour rester dans l'espacement des rangs d'un champ est précisément le type d'application où ce niveau de précision de quelques centimètres n'est pas un luxe, mais une nécessité.
Paramètres déterminant les performances
-
Précision de positionnement (avec ou sans correction RTK/PPP) : L'écart entre le D-GNSS (±10-15 cm) et le RTK-GNSS (±2-3 cm) devient déterminant dans des applications telles que le pilotage automatique des machines agricoles, où la précision requise se mesure en centimètres par rapport à la taille de la cible (un rang de culture).
-
**Distance par rapport à la station de base, ou choix d'une Approche PPP en alternative : L’efficacité de la correction RTK diminue avec la distance à la station de base (environ 5 km de rayon / précision d’environ 2 cm dans l’étude de cas d’Aomori mentionnée précédemment). L’expansion du réseau Kubota, passant d’environ 40 à 342 stations de base, illustre précisément cette contrainte : chaque parcelle agricole doit être couverte par au moins une station de base. Lorsque le déploiement d’un réseau de stations de base est impraticable (régions isolées, déploiement international), une approche PPP-RTK comme le Trimble RTX devient la solution.
-
Temps de convergence : Le PPP-RTK ne nécessite pas de station de base, mais son temps de convergence, de quelques dizaines de secondes à plusieurs minutes entre la mise sous tension et l’obtention d’une haute précision, est un inconvénient. Le RTK converge rapidement tant qu’il reçoit en continu des données de correction de sa station de base. L’argument marketing de John Deere, qui met en avant un temps de convergence réduit de 73 % par rapport à la génération précédente, montre à quel point ce temps influe directement sur la facilité d’utilisation.
-
Fréquence de sortie maximale : Une fréquence de mise à jour plus élevée (200 Hz pour le Fixposition) Vision-RTK 2, 100 Hz pour le Septentrio Mosaic-X5 : permet au système de suivre la position d'un véhicule en mouvement rapide avec un temps de latence réduit. Pour les engins agricoles lents, une fréquence aussi élevée n'est pas toujours nécessaire.
-
Nombre de constellations et de fréquences prises en charge : La prise en charge de quatre constellations et de deux fréquences (ou, comme avec le Mosaic-X5, de plusieurs) augmente le nombre de satellites qu'un récepteur peut capter, facilitant ainsi le maintien du positionnement dans des environnements où certains satellites sont obstrués, par exemple dans les immeubles de grande hauteur en milieu urbain dense ou à cause de la structure métallique d'une serre. Au Japon, la prise en charge du système Michibiki (QZSS) par un récepteur constitue un critère de différenciation pratique.
-
Utilisation de la fusion de capteurs : Le GNSS seul perd son positionnement dans les tunnels ou derrière des bâtiments en cas de faible visibilité du ciel. Son intégration avec une centrale inertielle (IMU) et l'odométrie visuelle, comme le fait le Fixposition Vision-RTK 2, permet au système de continuer à estimer la position pendant une courte période, même en cas de brève perte du signal GNSS.
-
Robustesse face aux perturbations Usurpation et brouillage : Les signaux GPS civils ne sont pas chiffrés et sont vulnérables aux attaques d’usurpation. Les fonctions d’atténuation des interférences, telles que l’AIM+ du Septentrio Mosaic-X5, deviennent un véritable critère de sélection pour les applications où cette menace représente un risque concret : travaux liés à la sécurité et à la défense, ou surveillance des infrastructures critiques.
Estimation de l’erreur de position avec DOP
Une spécification telle que « 2 cm horizontal » suppose une bonne géométrie des satellites, des corrections stables et une faible propagation multi-trajets. Pour une première estimation, il convient de séparer l’erreur de mesure de distance de l’amplification due à la géométrie des satellites. Si l’écart type d’une observation de distance est \sigma_\rho et l’amplification géométrique est le DOP (Dilution de Précision), une approximation du premier ordre est :
Cette approximation suppose un modèle de positionnement par code linéarisé avec des erreurs d’observation indépendantes et de variance égale. Pour un positionnement autonome, σρ = 0,5 m et HDOP = 1,5 donnent une échelle d’erreur horizontale. d'environ 0,75 m. Le RTK nécessite un modèle de covariance incluant les ambiguïtés de porteuse, les observations différentielles corrélées et l'état de correction ; le remplacement du bruit de code par un résidu de phase ne garantit pas la précision du positionnement.
Figure — Même avec le même bruit de portée, une mauvaise géométrie des satellites (grand DOP) amplifie l'erreur de position. Les lignes sont conceptuelles et ne représentent pas des courbes mesurées.
Un plus grand nombre de satellites visibles garantit-il un GNSS précis ?
La géométrie, les trajets multiples, les obstructions et la qualité de la correction sont également importants. Vérifiez les résidus, l'état de la solution et l'erreur mesurée.
Expérience : Détermination de l'état du récepteur à partir des pseudo-distances
Les principes ci-dessus peuvent être mis en pratique à l'aide d'une petite expérience synthétique — cela ne constitue pas une affirmation concernant la précision réelle du récepteur. Le laboratoire GNSS N03 estime la position (x,y,z) et le biais d'horloge équivalent à la distance d'un récepteur par la méthode des moindres carrés itératifs à partir de quatre satellites fixes et code les pseudo-distances en mètres cartésiens. Il omet les horloges des satellites, l'ionosphère, la troposphère, les trajets multiples, la rotation terrestre et les ambiguïtés de phase porteuse utilisées par le RTK.
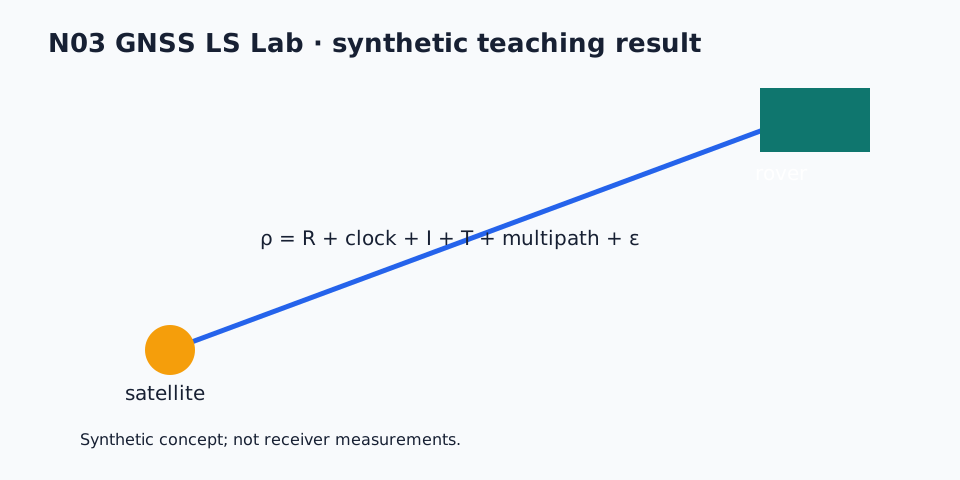
Les fichiers figés synthetic.csv, results.json et manifest.json contiennent les données, les résultats et les hachages SHA-256. Ce package utilise uniquement la bibliothèque standard Python. Téléchargez ici le fichier ZIP de reproductibilité, le fichier README, le manifeste et le code source :
Le graphique de géométrie médiocre est un exemple pédagogique. Son DOP très élevé ne doit pas être interprété comme une mesure des performances du récepteur ni comme une limite d'erreur réelle. Les signes, les unités et l'interprétation du DOP sont conformes aux définitions de cet article.
Références
-
Fonctionnement des stations de base RTK-GPS de Kubota (Kubota officiel)
-
Déploiement national des stations de base RTK-GNSS de Kubota (Nikkan Kogyo Shimbun)
-
Fiche technique du module u-blox ZED-F9P (PDF officiel u-blox)
-
[FAQ sur les services de correction Trimble RTX] PDF officiel Trimble
-
Présentation du John Deere StarFire 7500 (SF-RTK) (Cornthwaite Group)
-
Historique de la suppression de la disponibilité sélective du GPS (GPS.gov officiel)
-
Présentation du système de satellites quasi-zénithaux Michibiki (Cabinet Office QZSS officiel)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.