#GNSS
 Engins de chantier
September 7, 2026
Bulldozer 101 — Comprendre la traction des chenilles et le contrôle de la lame
« Un bulldozer est une machine qui unifie le contrôle de sa lame de terrassement et de ses chenilles grâce à un système hydraulique et à la transmission. Cet article présente la pression au sol, la force de traction, l'orientation de la lame, la conception des systèmes de contrôle des engins de chantier (ICT) basés sur les GNSS/IMU, les principes de conception des séries D61/D65 de Komatsu et D6 XE de Caterpillar, ainsi que les recherches sur l'électrification et le nivellement autonome, à travers une approche à la fois théorique et pratique. »
Fundamentals · 8 min de lecture Bases de la robotique
September 6, 2026
Introduction à la fusion de capteurs — Construire un modèle mondial unique à partir de nombreux capteurs
Une caméra excelle dans la perception du sens, un LiDAR dans la géométrie, une centrale inertielle dans la détection du mouvement ; et chacune présente ses propres limites. Des algorithmes probabilistes et d’optimisation qui les fusionnent (filtres de Kalman, graphes de facteurs) aux applications concrètes comme VIO (caméra × centrale inertielle), LIO (LiDAR × centrale inertielle) et BEV Fusion (caméra × LiDAR), cet article propose une exploration systématique de la manière dont la fusion de capteurs transforme plusieurs sources en un modèle unique du monde.
Fundamentals · 19 min de lecture Engins de chantier
September 4, 2026
Automatisation et télécommande des engins de chantier : les bases — De la construction intelligente au transport autonome dans les mines
L'automatisation des engins de chantier a progressé par étapes : le guidage des machines, qui mesure la position du tranchant de la lame grâce au GNSS et à une centrale inertielle ; le pilotage à distance par radio à distance dans les zones dangereuses ; et les systèmes de transport autonomes désormais opérationnels dans les mines et les carrières. Cet article présente la politique i-Construction du MLIT, l'historique de la construction sans opérateur depuis le mont Unzen-Fugendake, et les performances actuelles des systèmes FrontRunner AHS de Komatsu et Caterpillar Command.
Fundamentals · 11 min de lecture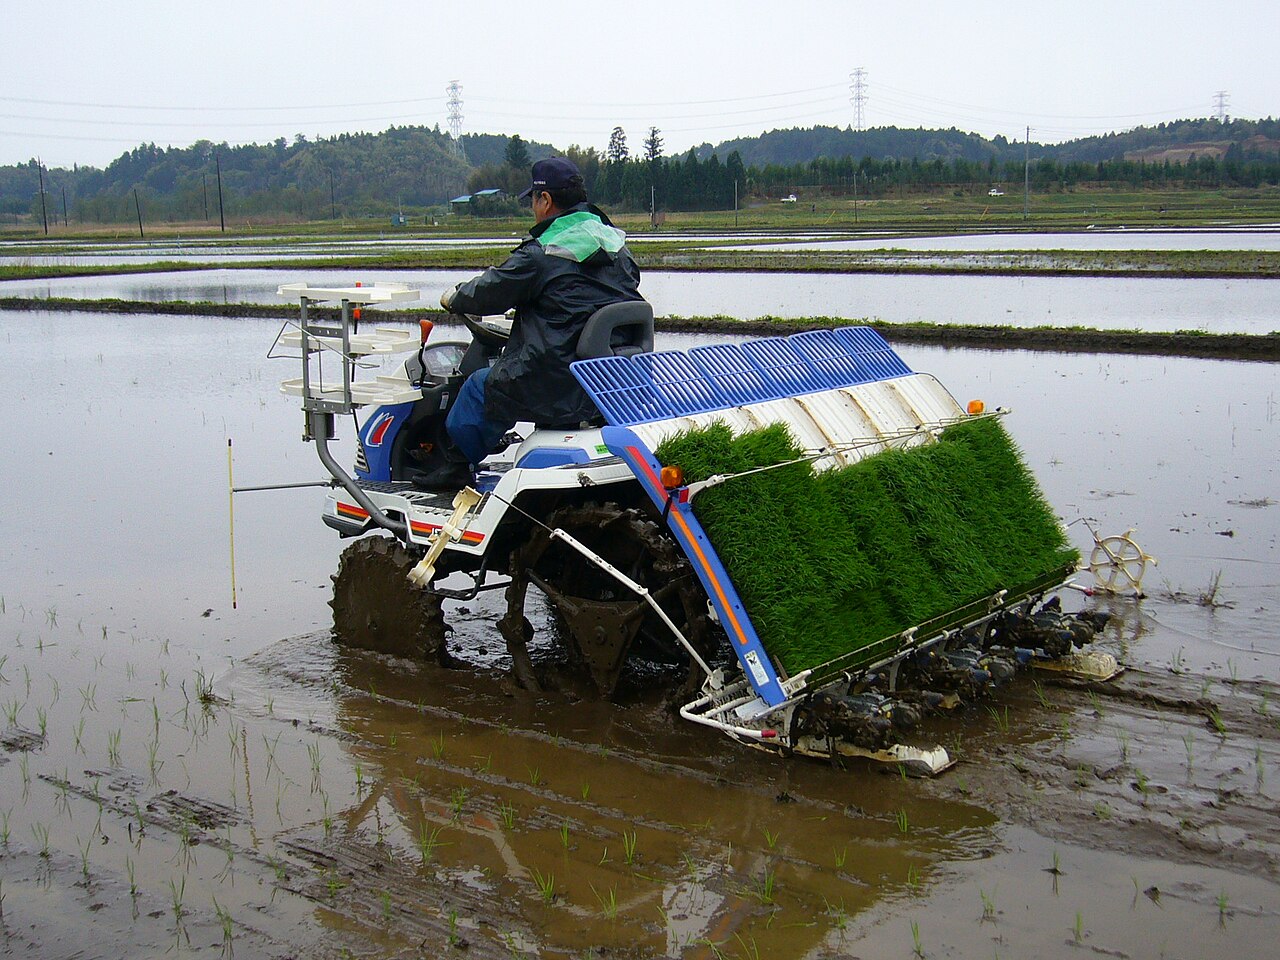 Machines agricoles
September 3, 2026
Ingénierie des machines agricoles 101 : La repiqueuse de riz — Comment les plants sont déplacés dans la rizière, une butte à la fois
« Une repiqueuse de riz n'est pas qu'une simple machine transportant des plants. Cet article l'analyse à travers des équations et des documents publics : le système d'alimentation qui découpe le tapis de semis en buttes successives, la trajectoire de la griffe de plantation, l'espacement et la profondeur des rangs/buttes, le suivi de la surface de la rizière par flotteurs, et tout ce qui va des machines manuelles aux unités robotisées. »
Fundamentals · 26 min de lecture Capteurs et matériel
August 16, 2026
Lab
Fonctionnement du GNSS et principaux produits — u-blox, Trimble, Fixposition
« Le RTK combine le positionnement par satellite avec les données de correction d'une station de base, réduisant ainsi l'erreur de plusieurs mètres du positionnement GNSS autonome à une précision centimétrique. Nous expliquons comment le positionnement bi-fréquence annule le délai ionosphérique, comment le ZED-F9P d'u-blox a démocratisé le RTK à bas coût, le RTX de Trimble et le système japonais Michibiki (QZSS), ainsi que l'exemple concret du réseau national de 342 stations de base RTK de Kubota pour les machines agricoles – et comment chacun de ces éléments influe sur la précision de positionnement obtenue. »
Fundamentals · 14 min de lecture