Contents — find the section you need
L'expression « automatisation des engins de construction » évoque facilement l'image d'un bulldozer sans conducteur transportant silencieusement de la terre. Pourtant, les progrès réalisés sur le terrain se situent à des stades bien inférieurs à une telle automatisation. Le guidage des machines, qui se limite à l'affichage de la position de la lame sur un écran ; la commande des machines, qui restreint les commandes des vannes afin de ne pas dépasser la surface de conception ; la télécommande, où un opérateur pilote l'engin par radio depuis une zone dangereuse ; et les systèmes de transport autonomes, utilisés dans certaines mines et carrières : chacun de ces systèmes requiert une conception de sécurité et une configuration de capteurs différentes. Les regrouper sous le terme générique d'« automatisation » conduit à une mauvaise appréciation de ce qui est réellement réalisable sur le terrain aujourd'hui et de ce qui relève encore de la recherche.
 Un camion de transport autonome (AHS) en service
Image : Ferrexpo camion autonome (RobSimmons223311, CC BY-SA 4.0), Wikimedia Commons. Il ne s'agit ni du FrontRunner AHS de Komatsu ni du Caterpillar Command mentionnés dans le texte ; un exemple représentatif de camion de transport autonome en exploitation minière (un CAT 793D à la mine Yeristovo de Ferrexpo).

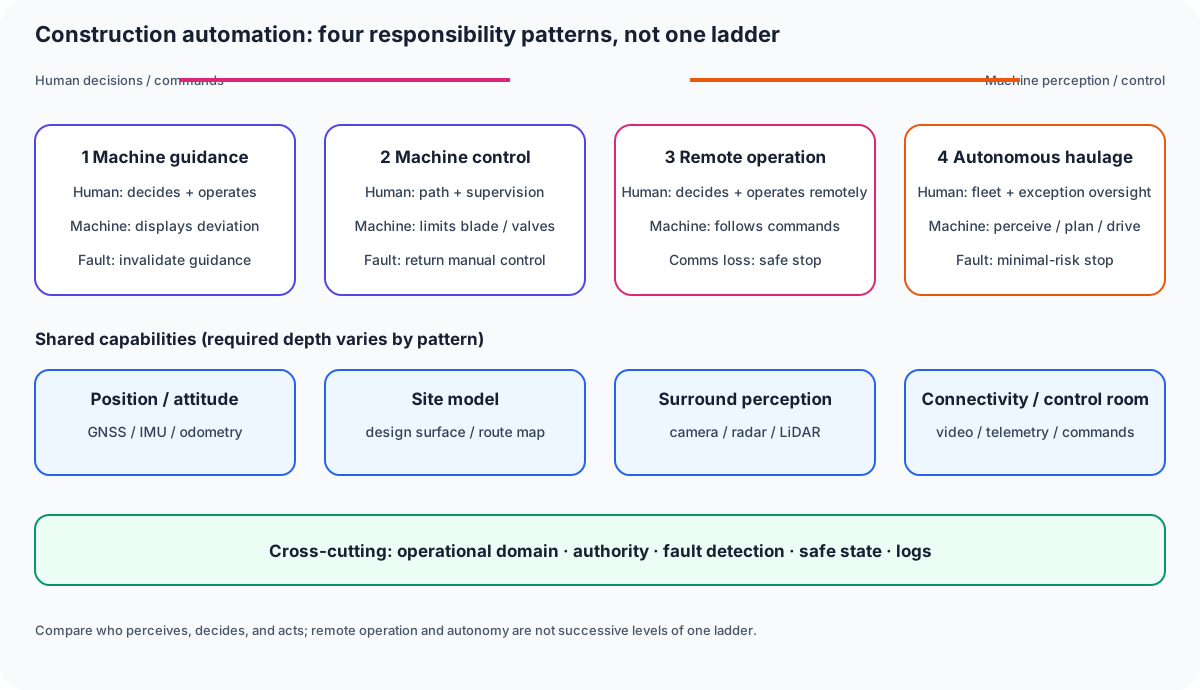
Figure 1 — Les quatre modèles ne constituent pas une simple échelle de maturité. En téléopération, une personne prend toujours les décisions et donne les ordres à distance ; en transport autonome, la machine perçoit, planifie et conduit. Les capacités requises et l'état de sécurité en cas de panne diffèrent selon le modèle.
0. Résumé en 30 secondes
-
Le programme i-Construction du ministère du Territoire, des Infrastructures, des Transports et du Tourisme est une politique promue depuis l'exercice fiscal En 2016, trois piliers ont été définis : l’adoption généralisée des TIC dans les travaux de terrassement, l’optimisation globale par la normalisation des spécifications et l’harmonisation des délais de construction. En 2024, « i-Construction 2.0 » a présenté trois nouveaux piliers : l’automatisation de la construction, l’automatisation de la liaison des données et l’automatisation de la gestion de la construction.
-
Le guidage et le contrôle des machines combinent la position absolue fournie par le GNSS avec l’attitude et la vitesse angulaire fournies par une centrale inertielle (IMU), en comparant la position du bord de la pale ou de la pale elle-même aux données de conception. Les articles explicatifs de ce site sur le GNSS et l’IMU présentent les principes des capteurs qui sous-tendent cette mesure.
-
L’origine de la téléopération remonte aux travaux de construction radiocommandés lors de la catastrophe de 1991 au mont Unzen-Fugendake, due à la coulée pyroclastique. Cette technologie s’est imposée comme permettant de manœuvrer des engins lourds à distance, sans exposer le personnel aux zones dangereuses, et a depuis été utilisée dans plus de 300 projets de construction liés à des catastrophes.
-
Pour les systèmes de transport autonomes (AHS) dans les mines et Dans les carrières, le FrontRunner de Komatsu a mis en service son 1 000e camion-benne autonome ultra-large en 2026, après avoir transporté plus de 11,5 milliards de tonnes depuis 2008. Caterpillar a également étendu son système Command pour le transport de matériaux des mines vers les carrières, annonçant avoir transporté un million de tonnes de manière autonome à la carrière Bull Run de Luck Stone.
-
Aucune étape ne soutient l'affirmation simpliste selon laquelle « sans intervention humaine signifie sécurité ». Le mécanisme de transition vers un état sûr en cas de perte ou d'anomalie de communication, ainsi que la répartition des rôles entre les humains chargés de la surveillance et les machines, sont essentiels à la conception, quel que soit le niveau d'automatisation.
1. Les grandes lignes de la politique de construction intelligente
La construction intelligente est une politique mise en œuvre par le ministère du Territoire, des Infrastructures, des Transports et du Tourisme depuis l'exercice 2016, visant à accroître la productivité sur les chantiers. Ses trois piliers initiaux étaient : « l'adoption généralisée des TIC (terrassement numérique) », utilisant des données 3D tout au long du processus, des levés topographiques à la réalisation. Conception, construction et inspection ; « optimisation globale », qui optimise l’ensemble du processus de production grâce à des mesures telles que la standardisation des spécifications des travaux de béton ; et « lissage du calendrier de construction », réduisant ainsi l’écart de volume de construction entre les périodes de forte et de faible activité.
En avril 2024, « i-Construction 2.0 », une évolution de ce programme, a été annoncée. Fixant un objectif de multiplication par 1,5 de la productivité d’ici l’exercice 2040, ce programme repose sur trois nouveaux piliers : « automatisation de la construction », qui comprend la mise en place d’une infrastructure partagée pour les données d’exploitation des engins de chantier, l’établissement de règles de sécurité, le développement de la construction à distance et l’automatisation de la construction par l’IA ; « automatisation de la liaison des données », qui comprend la standardisation des données BIM/CIM et la mise en place d’une infrastructure de liaison des données ; et « automatisation de la gestion de la construction », qui comprend les économies de main-d’œuvre et l’adoption de nouvelles technologies grâce aux visites et à la supervision à distance des chantiers. Bien que le nom de cette politique inclue le terme « automatisation », il ne faut pas l’interpréter comme imposant une technologie spécifique de manière uniforme ; il s’agit d’un cadre pour promouvoir le travail à distance, la liaison des données et… Réduction progressive des coûts de main-d'œuvre.
2. Guidage et contrôle des machines : La base GNSS + IMU
Comme expliqué dans les articles de ce site consacrés aux pelles hydrauliques et aux bulldozers, le guidage des machines compare le tranchant ou la position de la lame à la surface de conception et l'affiche à l'écran. Le contrôle des machines va plus loin en limitant les commandes des vannes afin de ne pas dépasser cette surface. Ces deux fonctions sont rendues possibles par la combinaison du GNSS (souvent basé sur le RTK), qui détermine la position absolue du véhicule avec une précision de quelques centimètres, et d'une centrale inertielle (IMU), qui mesure l'attitude et la vitesse angulaire du véhicule et des équipements de travail à haute fréquence.
Le GNSS peine à obtenir une position précise lorsque des structures bloquent les ondes radio ou à l'intérieur des tunnels, et une IMU seule accumule des erreurs au fil du temps (dérive). Leur combinaison permet de compenser leurs faiblesses respectives. Ce mécanisme de base est expliqué dans l'article « Fonctionnement du GNSS et principaux… » de ce site. Produits](/fr/blog/posts/sensor-gnss.html) et Fonctionnement des centrales inertielles et principaux produits. Lors de l'évaluation de l'automatisation des engins de chantier, il est important d'aller au-delà des mentions « équipé GNSS » ou « équipé d'une centrale inertielle » et de vérifier également la méthode de secours en cas d'interruption du signal radio, ainsi que la fréquence de mise à jour et la procédure d'étalonnage pour l'estimation d'attitude.
3. Téléopération : Du mont Unzen-Fugendake à la construction sans pilote d'aujourd'hui
La téléopération des engins de chantier remonte à 1991, lorsque la société Taisei a utilisé des engins lourds télécommandés pour effectuer des travaux de restauration sur un site inaccessible au public suite à la coulée pyroclastique du mont Unzen-Fugendake. En 1993, la « construction télécommandée par radio (construction sans pilote) » a été adoptée par le biais du système de terrain d'essai de l'ancien ministère de la Construction, et son utilisation s'est poursuivie depuis. Grâce aux projets de construction d'urgence, cette technologie s'est imposée et répandue à l'échelle nationale. La méthode de construction sans opérateur combine deux systèmes radio : un système de radiocommande qui pilote les engins de chantier et un système de transmission d'images qui envoie des vidéos à proximité de la machine. À Unzen-Fugendake, elle a été adoptée pour des travaux tels que la construction de barrages de sabo et le déblaiement de débris, et compte à ce jour plus de 300 projets réalisés avec succès.
La téléopération est utilisée non seulement sur les sites à haut risque de catastrophes secondaires, comme les éruptions volcaniques ou les glissements de terrain, mais aussi dans les environnements à danger constant, comme les fronts de taille de carrières ou de mines. Si l'absence d'opérateur réduit les risques de blessures, elle introduit des difficultés propres à la téléopération : latence de transmission vidéo, interruptions de communication et absence de sensations de vibration, de son et d'inclinaison, que les capteurs de la machine ne peuvent fournir à eux seuls. Pour compenser, on utilise des mécanismes tels que plusieurs caméras, un système de retour d'information par vibration et un arrêt automatique en cas de perte de communication.
4. Autonomie Systèmes de transport autonome (STA) : État des lieux des mines et carrières
Un système de transport autonome (STA) va plus loin que la simple commande à distance, en conduisant de manière autonome des véhicules de transport selon des itinéraires et des règles prédéfinis. En avril 2026, Komatsu a annoncé la mise en service de son 1 000e camion de transport autonome ultra-large, le FrontRunner AHS. Ce camion, un 930E-5AT (série 930E), est un véhicule électrique ultra-large capable de transporter 290 tonnes métriques et déployé dans les mines d'or du Nevada de Barrick, aux États-Unis. La série 930E est le modèle le plus répandu parmi les camions de transport autonomes de l'entreprise, avec plus de 500 unités en service chez les clients. Komatsu commercialise le FrontRunner AHS depuis 2008 et affirme que le volume total cumulé transporté de manière autonome par ses clients a dépassé 11,5 milliards de tonnes métriques.
Caterpillar a De même, l'entreprise a déployé des systèmes de transport autonomes pour les mines sous la marque Cat MineStar Command et a annoncé en 2025 que le nombre d'unités en service atteignait 827, ainsi que son tout premier contrat d'autonomie pour une flotte mixte couvrant plusieurs modèles. Elle a également étendu ses activités au-delà des mines, notamment aux carrières, en déployant des camions hors route autonomes Cat 777 à la carrière Bull Run de Luck Stone en Virginie (États-Unis), où elle a transporté un million de tonnes de matériaux de manière autonome. Elle a également annoncé un contrat pour le déploiement d'une solution de transport autonome à la carrière Drummond Island de Carmeuse dans le Michigan. Un camion de transport autonome est capable de gérer l'ensemble des opérations, de la réponse à un appel de la chargeuse au transport jusqu'au point de déchargement, en passant par le déplacement vers la position de chargement et l'entrée en atelier pour la maintenance, le tout sans opérateur.
Le transport autonome dans les mines et les carrières est devenu une solution pratique précisément parce que, contrairement aux routes publiques, l'opérateur peut appréhender et contrôler pleinement l'itinéraire et les autres usagers de la route dans un environnement fermé. La chargeuse, le concasseur, le point de déchargement, la carte routière et la salle de contrôle sont reliés par un système de transport autonome. Communication, avec priorité aux intersections et comportement d'évacuation d'urgence intégrés au préalable dans les règles. C'est pourquoi l'expérience acquise avec les systèmes de transport autonomes (STA) destinés aux mines ne peut être directement extrapolée à l'automatisation des routes publiques ou des sites ouverts à une circulation non spécifiée.
5. Aperçu des étapes de l'automatisation
| Étape | Principaux capteurs/mécanismes | Rôle de l'humain | Diffusion des applications pratiques |
|---|---|---|---|
| Guidage de la machine | GNSS + IMU + données de conception | L'opérateur pilote la machine et vérifie les écarts sur l'écran | Largement adopté ; peu de variations selon le modèle ou la région |
| Contrôle de la machine | Les éléments ci-dessus + limitation automatique des commandes des vannes | L'opérateur supervise ; la machine empêche toute conduite dangereuse | Se répand avec les engins de chantier équipés de technologies de l'information et de la communication (TIC) |
| Téléopération | Système de radiocommande + transmission vidéo | L'opérateur pilote depuis un lieu sûr | Principalement utilisé pour les interventions en cas de catastrophe et les travaux en sites dangereux |
| Transport autonome (STA) | GNSS + IMU + radar/caméra + communication avec la salle de contrôle | Contrôle Salle de surveillance de plusieurs unités, intervention en cas d'anomalies | Expérience commerciale éprouvée dans les mines, expansion vers les carrières |
Plus on avance dans le tableau, plus le degré d'assistance évolue vers une « substitution ». Cependant, la question de la sécurité en cas de défaillance d'un capteur ou d'une communication reste cruciale, quelle que soit l'étape. C'est pourquoi i-Construction 2.0 inclut « l'établissement de règles de sécurité » parmi les défis, au même titre que « l'automatisation ».
6. Résumé
L'automatisation et la télécommande des engins de construction ne constituent pas une technologie unique ; il s'agit d'un système où de multiples mécanismes, offrant différents niveaux d'assistance, s'appuient sur une base de mesures GNSS et IMU. L'ossature de la politique i-Construction, l'histoire de la construction sans opérateur depuis le mont Unzen-Fugendake et l'expérience acquise par l'AHS dans les mines et les carrières sont chacune nées des exigences d'une époque et d'un site différents. Tous reposent néanmoins sur le principe de conception commun suivant : « connaître précisément la position et l'orientation de la machine et adopter une approche par défaut ». « État sûr en conditions dangereuses. » Lorsqu'on lit un titre d'actualité sur la « désautomatisation », il est essentiel de discerner à quelle étape il fait référence et quel type d'environnement il présuppose : une mine fermée ou une route publique ouverte.
L'autonomie se résume-t-elle à une commande à distance depuis un autre poste ?
La commande à distance conserve les décisions et les commandes humaines. L'autonomie attribue certaines décisions de perception et d'action à la machine, modifiant ainsi les responsabilités et les conditions d'arrêt.
Références
-
Centre de technologies de construction avancées — Construction sans pilote
-
International Mining — Caterpillar vise plus de 2 000 camions miniers autonomes d'ici 2030
-
[Fonctionnement du GNSS et principaux produits — u-blox, Trimble, Fixposition
-
Fonctionnement des IMU et principaux produits : Xsens, Bosch, Analog Devices
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.