Contents — find the section you need
"İnşaat makinelerinin otomasyonu" ifadesi, akla kolayca insansız bir buldozerin sessizce toprak taşımasını getirir. Ancak şantiyede gerçekte ilerleme kaydedenler, bu tür aşırı insansız operasyonlardan çok daha önceki aşamalarda yer almaktadır. Sadece bıçak kenarının konumunu ekranda gösteren makine yönlendirmesi; valf komutlarını tasarım yüzeyini aşmayacak şekilde kısıtlayan makine kontrolü; tehlikeli bir konumdan radyo ile pilotluk yapılan uzaktan kumanda; ve belirli maden ve taş ocaklarında işletilen otonom taşıma sistemleri - bunların her biri farklı bir güvenlik tasarımı ve sensör konfigürasyonu gerektirir. Bunları tek bir "otomasyon" olarak bir araya getirmek, bugün şantiyede gerçekte neyin gerçekçi olduğunu ve neyin hala araştırma aşamasında olduğunu yanlış değerlendirmeye yol açar.
 Hizmette olan otonom taşıma sistemi (AHS) kamyonu
Resim: Ferrexpo otonom kamyon (RobSimmons223311, CC BY-SA 4.0), Wikimedia Commons. Metinde bahsedilen Komatsu'nun FrontRunner AHS'si veya Caterpillar Command'ı değil; maden hizmetinde kullanılan otonom bir taşıma kamyonunun temsili bir örneği (Ferrexpo'nun Yeristovo madenindeki bir CAT 793D).

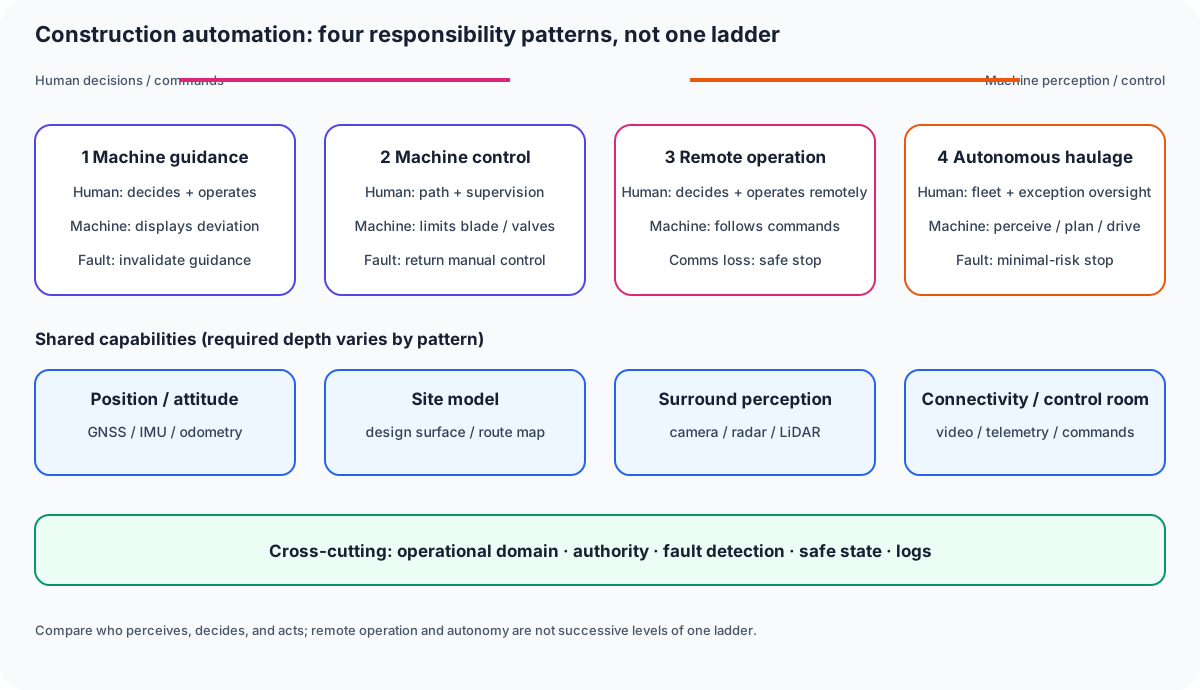
Şekil 1 — Dört model basit bir olgunluk merdiveni değildir. Uzaktan çalıştırmada bir kişi hala başka bir yerden karar verir ve komut verir; otonom taşımada makine algılar, planlar ve sürer. Gerekli yetenekler ve arızalar altındaki güvenli durum modele göre farklılık gösterir.
0. 30 Saniyelik Özet
-
Kara, Altyapı, Ulaştırma ve Turizm Bakanlığı'nın i-Construction'ı bir 2016 mali yılından bu yana üç temel üzerine kurulu politika teşvik edildi: tam ölçekli BİT toprak işleme uygulamaları, spesifikasyonların standardizasyonu yoluyla genel optimizasyon ve inşaat zamanlamasının dengelenmesi. 2024 yılında "i-Construction 2.0" yeni bir üç temel ilke seti sundu: inşaatın otomasyonu, veri bağlantısının otomasyonu ve inşaat yönetiminin otomasyonu.
-
Makine yönlendirme ve makine kontrolü, GNSS'den gelen mutlak konum ile IMU'dan gelen tutum ve açısal hızı birleştirerek, bıçak kenarı veya bıçak konumunu tasarım verileriyle karşılaştırır. Bu sitenin GNSS ve IMU açıklayıcı makaleleri, bu ölçümün temelini oluşturan sensör prensiplerini ele almaktadır.
-
Uzaktan çalıştırmanın (teleoperasyon) kökeni, 1991 yılında Unzen-Fugendake Dağı'ndaki piroklastik akış felaketi sırasında radyo kontrollü inşaat çalışmalarına dayanmaktadır. İnsanları tehlikeli bölgelere göndermeden güvenli bir yerden ağır makineleri çalıştırmak için bir teknoloji olarak yerleşti ve o zamandan beri 300'den fazla afet müdahale inşaat projesinde kullanıldı.
-
Maden ve taş ocaklarında otonom taşıma sistemleri (AHS) için Komatsu'nun FrontRunner'ı, 2026 yılında 1000. ultra büyük otonom taşıma kamyonunu devreye aldı ve 2008'den bu yana 11,5 milyar tondan fazla taşıma gerçekleştirdi. Caterpillar da benzer şekilde Command sistemini madenlerden taş ocaklarına taşıma için genişletti ve Luck Stone'un Bull Run Taş Ocağı'nda bir milyon ton otonom olarak taşındığını bildirdi.
-
Hiçbir aşama, "insansız demek güvenli demektir" şeklindeki basit iddiayı desteklemiyor. İletişim kaybı veya anormallik durumunda güvenli bir duruma geçiş mekanizması ve insan izleme ile makineler arasındaki rol paylaşımı, otomasyon seviyesinden bağımsız olarak tasarımın merkezinde yer alıyor.
1. i-İnşaat Politikasının İskeleti
i-İnşaat, Kara, Altyapı, Ulaştırma ve Turizm Bakanlığı'nın 2016 mali yılından bu yana inşaat sahalarında verimliliği artırmayı amaçlayan bir politikadır. Orijinal üç temel unsuru şunlardı: "Tam ölçekli BİT benimseme (BİT toprak işleri)", yani ölçümden tasarıma, inşaata ve denetime kadar tüm süreçte 3B verilerin kullanılması; "genel optimizasyonun getirilmesi", yani beton işleri şartnamelerinin standartlaştırılması gibi önlemlerle tüm üretim sürecinin optimize edilmesi; ve "inşaat zamanlamasının dengelenmesi", yani yoğun ve sakin sezonlar arasındaki inşaat hacmi farkının azaltılması.
Nisan 2024'te, bunun bir evrimi olan "i-Construction 2.0" duyuruldu. 2040 mali yılına kadar verimliliği 1,5 kat artırmayı hedefleyen bu politika, üç yeni temel unsur sunuyor: "inşaatın otomasyonu", yani inşaat makinelerinin işletim verileri için ortak altyapı oluşturulması, güvenlik kurallarının belirlenmesi, uzaktan inşaatın yaygınlaştırılması ve yapay zeka tabanlı inşaat otomasyonu; "veri bağlantısının otomasyonu", yani BIM/CIM verilerinin standartlaştırılması ve veri bağlantı altyapısının oluşturulması; ve "inşaat yönetiminin otomasyonu", yani uzaktan saha ziyaretleri ve uzaktan denetim yoluyla iş gücü tasarrufu ve yeni teknolojinin benimsenmesi. Politikanın adı her ne kadar şunları içerse de: "Otomasyon" ifadesi, belirli bir teknolojiyi zorunlu kılan bir kavram olarak okunmamalıdır; uzaktan çalışma, veri bağlantısı ve iş gücü tasarruflarını aşamalı olarak ilerletmek için bir çerçevedir.
2. Makine Yönlendirme ve Makine Kontrolü: GNSS + IMU Temeli
Bu sitedeki hidrolik ekskavatör ve buldozer hakkındaki açıklayıcı makalelerde ele alındığı gibi, makine yönlendirme, bıçak kenarı veya bıçak konumunu tasarım yüzeyiyle karşılaştıran ve ekranda görüntüleyen bir fonksiyondur; makine kontrolü ise bunu bir adım daha ileri götürerek, valf komutlarının kendilerini tasarım yüzeyini aşmayacak şekilde sınırlandırır. Her ikisi de, aracın mutlak konumunu birkaç santimetrelik bir doğruluk seviyesinde elde eden GNSS (çoğu durumda RTK tabanlı) ile aracın ve iş ekipmanının duruşunu ve açısal hızını yüksek frekansta ölçen bir IMU'nun birleştirilmesiyle mümkün olmaktadır.
GNSS, radyo dalgalarını engelleyen yapılarda veya tünellerin içinde konum belirlemede zorlanır ve tek başına bir IMU zamanla hata biriktirir (sapma). İkisi de birbirini telafi etmek için birleştirilir. Diğerlerinin zayıf yönlerini de göz önünde bulundurursak, bu temel mekanizma bu sitenin GNSS Nasıl Çalışır ve Başlıca Ürünler ve IMU'lar Nasıl Çalışır ve Başlıca Ürünler bölümlerinde ele alınmıştır. İnşaat makinelerinin otomasyonunu değerlendirirken, "GNSS donanımlı" veya "IMU donanımlı" gibi ifadelerin ötesine geçerek, radyo engellemesi durumunda yedek yöntemi, güncelleme frekansını ve tutum tahmini için kalibrasyon prosedürünü de doğrulamak önemlidir.
3. Uzaktan Çalıştırma: Unzen-Fugendake Dağı'ndan Günümüzün İnsansız İnşaatına
İnşaat makinelerinin uzaktan çalıştırılması (teleoperasyon), 1991 yılında Taisei Şirketi'nin, Unzen-Fugendake Dağı'ndaki piroklastik akıntı felaketinin ardından insanların uyarı bölgesine giremediği bir alanda restorasyon çalışmalarını yürütmek için uzaktan kumandalı ağır makineler kullanmasıyla başlamıştır. 1993 yılında, eski İnşaat Bakanlığı'nın test sahası sistemi aracılığıyla "radyo uzaktan kumandalı inşaat (insansız inşaat)" benimsendi ve daha sonraki, devam eden afet müdahale inşaat projeleri sayesinde teknoloji ülke çapında yerleşti ve yaygınlaştı. İnsansız inşaat yöntemi, iki radyo sistemini birleştirir: inşaat makinelerini çalıştıran bir radyo kontrol sistemi ve makinenin yakınından video gönderen bir görüntü iletim radyo sistemi. Unzen-Fugendake'de sabo barajları inşa etmek ve molozları kaldırmak gibi işlerde kullanıldı ve bugüne kadar 300'den fazla başarılı projeye imza attığı söyleniyor.
Uzaktan kumanda, yalnızca volkanik veya heyelan afetleri gibi yüksek ikincil afet riski olan yerlerde değil, aynı zamanda taş ocağı veya maden ocakları gibi sürekli tehlike içeren ortamlarda da kullanılır. Operatörün makineden uzaklaştırılması kişisel yaralanma riskini azaltırken, insanlı operasyonda olmayan zorlukları da beraberinde getirir: video iletim gecikmesi, iletişim kesintisi ve titreşim, ses ve eğim hissinin olmaması. Makinenin kendi sensörleri tek başına bilgi iletmez. Bunu telafi etmek için, çoklu kameralar, titreşim tabanlı geri bildirim ve iletişim kaybında otomatik durdurma gibi mekanizmalar bir araya getirilir.
4. Otonom Taşıma Sistemleri (AHS): Maden ve Taş Ocaklarının Bugünkü Durumu
Otonom taşıma sistemi (AHS), uzaktan çalıştırmanın bir adım ötesine geçerek, önceden belirlenmiş rotalar ve kurallar dahilinde taşıma araçlarını otonom olarak sürer. Nisan 2026'da Komatsu'nun FrontRunner AHS'si, 1000. ultra büyük sınıf otonom taşıma kamyonunun işletimini duyurdu. 1000. ünite olarak seçilen, 290 metrik ton taşıma kapasitesine sahip 930E-5AT (930E serisi) ultra büyük elektrikli tahrikli kamyondu ve ABD'nin Nevada eyaletindeki Barrick'in Nevada Altın Madenlerinde konuşlandırıldı. 930E serisi, şirketin otonom taşıma kamyonları arasında en yaygın olarak kullanılan model olup, müşteri sahalarında 500'den fazla ünitenin çalıştığı belirtiliyor. Komatsu, 2008 yılından beri FrontRunner AHS'yi ticari olarak kullanıma sunmuş ve müşterilerinin otonom olarak taşıdığı toplam hacmin 11,5 milyar metrik tonu aştığını belirtmiştir.
Caterpillar da benzer şekilde, Cat MineStar Command for hauling adı altında madenler için otonom taşıma sistemini kullanıma sunmuş ve 2025 yılında faaliyette olan ünite sayısının 827'ye ulaştığını ve birden fazla modeli kapsayan ilk karma filo otonomi sözleşmesini imzaladığını duyurmuştur. Ayrıca madenlerin ötesine geçerek taş ocaklarına da genişlemiş, ABD'nin Virginia eyaletindeki Luck Stone'un Bull Run Taş Ocağı'nda otonom Cat 777 arazi kamyonlarını kullanıma sunmuş ve burada bir milyon ton otonom taşıma gerçekleştirdiğini bildirmiştir. Ayrıca Michigan'daki Carmeuse'un Drummond Island Taş Ocağı'nda otonom taşıma çözümü uygulamak için bir sözleşme imzaladığını da duyurmuştur. Otonom bir taşıma kamyonunun, yükleme makinesinden gelen çağrıya yanıt vermekten, yükleme pozisyonuna geçmeye, boşaltma noktasına taşımaya ve giriş yapmaya kadar her şeyi hallettiği söylenmektedir. Bakım için atölye - hepsi operatörsüz.
Maden ve taş ocaklarında AHS (Otomatik Yol Sistemi), kamu yollarının aksine, operatörün kapalı bir ortamda seyahat rotasını ve trafik katılımcılarını tamamen kavrayıp kontrol edebilmesi nedeniyle pratik hale gelmiştir. Yükleme makinesi, kırıcı, döküm noktası, yol haritası ve kontrol odası iletişimle birbirine bağlıdır ve kavşak önceliği ve acil durum tahliye davranışı önceden kurallar olarak belirlenmiştir. Bu nedenle, maden odaklı AHS'nin başarı geçmişi, kamu yollarının veya belirsiz trafiğe açık alanların otomasyonuna doğrudan uygulanamaz.
5. Otomasyon Aşamalarına Genel Bakış
| Aşama | Ana sensörler/mekanizma | İnsanın rolü | Pratik kullanımın yaygınlaşması |
|---|---|---|---|
| Makine yönlendirme | GNSS + IMU + tasarım verileri | Operatör makineyi çalıştırır, ekrandaki farkı kontrol eder | Yaygın olarak benimsenmiştir; model veya bölgeye göre az değişiklik gösterir |
| Makine kontrolü | Yukarıdakiler + valf komutlarının otomatik olarak kısıtlanması | Operatör denetler; makine tehlikeli yönde çalışmayı engeller | Yaygınlaşma Bilişim Teknolojileriyle Donatılmış İnşaat Makineleri |
| Uzaktan Kumanda | Radyo Kontrol Sistemi + Video İletimi | Operatör Güvenli Bir Konumdan Kumanda Ediyor | Esas Olarak Afet Müdahalesi ve Tehlikeli Saha Çalışmalarında Kullanılıyor |
| Otonom Taşıma (AHS) | GNSS + IMU + radar/kamera + kontrol odası iletişimi | Kontrol odası birden fazla üniteyi izliyor, istisnalarda müdahale ediyor | Madenlerde ticari geçmişi var, taş ocaklarına doğru genişliyor |
Tabloda sağa doğru ilerledikçe, yardım derecesi "yardım"dan "yerine geçme"ye doğru kayıyor, ancak sensör veya iletişim anormalliğinde güvenli bir şekilde nasıl arıza verileceği sorusu, aşamadan bağımsız olarak ortak bir ihtiyaçtır. Bu nedenle i-Construction 2.0, "otomasyonun" yanı sıra "güvenlik kurallarının oluşturulmasını" da bir zorluk olarak listeliyor.
6. Özet
İnşaat makinelerinin otomasyonu ve uzaktan kumandası tek bir teknoloji değil; GNSS ve IMU'dan oluşturulmuş bir ölçüm temeli üzerine katmanlanmış, yardım derecesi farklı olan birden fazla mekanizmadan oluşan bir sistemdir. i-Construction'ın iskeleti Politika, insansız inşaatın tarihi (Unzen-Fugendake Dağı'nda başlayan) ve AHS'nin (Amerikan İnsansız İnşaat Sistemi) maden ve taş ocaklarında oluşturduğu başarı, her biri farklı bir dönemin ve yerin taleplerinden doğmuştur; ancak hepsi "makinenin konumunu ve duruşunu doğru bir şekilde bilmek ve tehlikeli koşullar altında güvenli bir duruma geçmek" ortak tasarım ilkesine dayanmaktadır. "İnsansızlaştırma" hakkında bir haber başlığı okurken, aslında hangi aşamaya atıfta bulunduğunu ve ne tür bir ortamı varsaydığını (kapalı bir maden mi yoksa açık bir kamu yolu mu) ayırt etmek çok önemlidir.
Otonomi sadece başka bir koltuktan uzaktan kumanda mı?
Uzaktan kumanda, insan kararlarını ve komutlarını korur. Otonomi, bazı algılama ve eylem kararlarını makineye atar, sorumlulukları ve durma koşullarını değiştirir.
Referanslar
- Arazi, Altyapı, Ulaşım ve Turizm Bakanlığı — i-İnşaat 2.0: İnşaat Sahasının Otomasyonu
- Arazi, Altyapı, Ulaşım ve Turizm Bakanlığı — İnşaat İşleri ve İnşaat Makineleri: BİT'in Tam Ölçekli Benimsenmesi
- Japon İnşaat Mühendisleri Derneği — Giriş Yasağından Doğan İnsansız İnşaat Teknolojisi: Unzen-Fugendake Dağı Felaketinden Kurtuluş
- Gelişmiş İnşaat Teknolojisi Merkezi — İnsansız İnşaat
- Komatsu — Komatsu, 1.000 adet ultra sınıf otonom taşıma kamyonunu devreye alan ilk OEM oldu
- [Uluslararası Madencilik — Caterpillar, 2.000'den fazla otonom madencilik kamyonuna ulaşmayı hedefliyor] 2030](https://im-mining.com/2025/11/07/caterpillar-sets-out-to-hit-over-2000-autonomous-mining-trucks-by-2030/)
- Caterpillar — Caterpillar ve Luck Stone, Bull Run Ocağı'nda otonom olarak taşınan bir milyon tonu kutluyor
- GNSS Nasıl Çalışır ve Başlıca Ürünler — u-blox, Trimble, Fixposition
- IMU'lar Nasıl Çalışır ve Başlıca Ürünler — Xsens, Bosch, Analog Devices
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.