Contents — find the section you need
Buldozerin görevi "toprağı kepçelemek"ten ziyade "itmek, düzleştirmek ve sıkıştırmak"tır. Ön bıçağına toprak yığarken, paletleri aracılığıyla zemine büyük bir çekiş kuvveti aktararak, tasarım yüzeyinin yüksekliğini ve eğimini şekillendirir. Operatör koltuğundan bakıldığında basit bir kol hareketi gibi görünebilir, ancak gerçek makinede motor, hidrolik pompalar, yürüyüş motorları, paletler, bıçak silindirleri, GNSS ve IMU'nun tamamı tek bir kontrol sistemi oluşturur.
 Tarlada Buldozer
Resim: Bulldozer 2 (Wikideas1, CC0), Wikimedia Commons. Metinde tartışılan Komatsu veya Caterpillar modellerinden biri olmayan, temsili bir palet, bıçak ve hidrolik silindir düzeni.

0. 30 Saniyelik Özet
-
Paletler geniş bir temas alanına sahiptir ve yumuşak zeminde batmaya karşı dirençlidir. Sol ve sağ tarafların bağımsız olarak sürülmesi, bir tarafı durdurarak pivot dönüşü yapılmasına da olanak tanır.
-
Bıçağın kesme kenarı konumu, gövde duruşu, bıçak açısı, silindir uzunluğu ve GNSS/IMU'dan elde edilen ileri kinematik verilerle belirlenir. ICT yapısı, tasarım yüzeyinden birkaç santimetreye veya daha azına kadar olan farkı gösterir ve kontrol eder.
-
Toprağı itmeye karşı direnç arttıkça, motor gücü, hidrolik basınç ve palet kayma oranı aynı anda sınırlarına yaklaşır. Bıçağı indirmek, daha hızlı ilerlemek anlamına gelmez.
-
Komatsu'nun ICT uyumlu dozerleri ve Caterpillar'ın D6 XE elektrikli tahrik sistemi, aynı anda otomatik bıçak ucu kontrolü ve yakıt verimliliği/üretkenliği hedefleyen güncel örneklerdir. Model, ekipman ve bölgesel özellikleri resmi materyallerle doğrulayın.
-
Otonom tesviye araştırması, bıçak IMU'su, gövde RTK-GNSS, hidrolik basınç ve toprak hacmi modellerini EKF/MPC veya makine öğrenimi yoluyla birleştirir. Toprak kalitesindeki değişiklikler ve güvenlik izlemesi, sonuna kadar zorlu olmaya devam etmektedir.
1. İşi Belirleyen Üç Denge
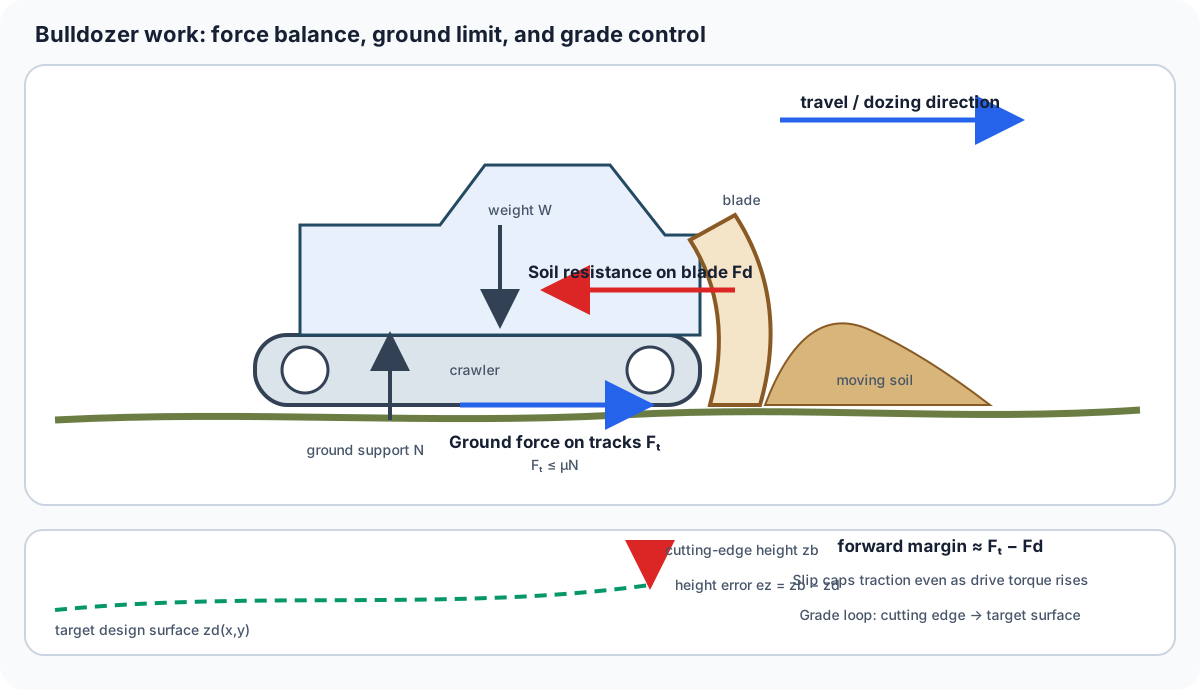
Şekil 1 — Hareketi pozitif kabul edersek, mevcut ileri marj yaklaşık olarak F_t-F_d iken, zemin koşulları F_t'ü sınırlandırır. Yükseklik hatası e_z üçüncü bir kuvvet değildir; kesici kenarı tasarım yüzeyine getirmek için kullanılan kontrol değişkenidir.
Zemin Basıncı
Gövde ağırlığı W ve sol ve sağ paletlerin toplam zemin temas alanı A_c olsun. O halde ortalama zemin basıncı şöyledir:
Zemin basıncı ne kadar düşükse, yumuşak zeminde batma olasılığı o kadar azalır, ancak paletler daha uzun ve ağır hale gelir, bu da dönüş direncini ve taşıma ağırlığını artırır. Palet genişliği ve pabuç şekli — sulak alanlar için düşük zemin basıncı özellikleri, kaya için aşınmaya dayanıklı pabuçlar — çalışma alanına uygun olarak seçilir.
Çekiş ve Kayma
Bir paletin zemine iletebileceği maksimum çekiş kuvveti, basitleştirilmiş biçimde, sürtünme katsayısı \mu ve normal yük N ile belirlenir:
Toprak kaygan ise, hidrolik motor torkunu artırmak bile yardımcı olmaz — palet sadece döner. Teorik hız v_0 ve gerçek hız v kullanılarak kayma oranı s şu şekilde ifade edilebilir:
Çünkü Optimal kayma oranı, toprak tipi ve nem içeriğine bağlı olarak değişir; motor hızı, hareket pompası ve bıçak yükü koordineli olarak kontrol edilir.
Bıçak Direnci
Bıçağın kesme kenarına etki eden direnç, toprak kayması, sürtünme, toprak topaklarının yukarı itilmesi ve bıçağın ön yüzüne karşı sürtünmenin toplamıdır. Toprağın iç sürtünme açısı, kohezyonu, nem içeriği ve kesme derinliği ile büyük ölçüde değişir. Tasarım yüzeyini doğru bir şekilde takip etmek, sadece konum kontrolünü değil, aynı zamanda hidrolik basınçtan yükü tahmin eden ve kesme derinliğini sınırlayan yük kontrolünü de gerektirir.
2. Bıçak Geometrisi ve Hidroliği
Bıçak, hidrolik silindirler aracılığıyla kaldırma (yukarı/aşağı), eğim (ön/arka) ve yatırma (sol/sağ) hareketlerini değiştirir. Düz, U, yarı U ve açılı gibi şekiller modele göre farklılık gösterir ve taşınan toprak hacmi ile itme direnci arasındaki dengeyi değiştirir. Gövde koordinatlarında bıçak referans noktasının \mathbf{p}_B, gövde duruşunun dönüş matrisi R_{WB} ve konumun ise \mathbf{t}_{WB}, kesme kenarının konumudur.
q, silindir uzunluğundan geriye doğru hesaplanan mafsal açısıdır. Hidrolik silindirin itme kuvveti, diferansiyel basınç \Delta p ve piston alanı A'ün çarpımıdır, ancak bağlantının moment kolu pozisyona göre değiştiği için, kesme kenarına iletilen kuvvet aynı basınçta bile sabit değildir.
3. BİT İnşaatı: Tasarım Yüzeyini "Ekran İçindeki Zemin"e Dönüştürme
Sahada, nokta bulutu ölçüm verilerinden veya çizimlerden üçgen ağlı bir tasarım yüzeyi oluşturulur ve makinenin mevcut konumu ve bıçak kesme kenarı bu yüzeyle karşılaştırılır. RTK-GNSS, gövdenin mutlak konumunu, iki anten veya bir IMU pozisyonu ve silindir stroku bıçağın göreceli açısını sağlar. Operatörün kabin içi ekranında görüntülenir. "Daha kaç santimetre alçaltılmalı" ve "hangi yöne hareket edilmeli" gibi sorulara cevap aranmaktadır.
Bir araştırma örneğinde, gerçek bir makinede bıçak kesme kenarının konumunu tahmin etmek için gövde ve bıçak IMU'larıyla birleştirilmiş iki RTK-GNSS ünitesi kullanılmış ve bildirilen hata 30 mm'ye kadar doğrulanmıştır. Bu, makinenin tamamen insansız hale geldiği anlamına gelmez; bu, yetenekli bir operatöre yardımcı olan makine yönlendirmesinden otomatik bıçak kontrolüne doğru ilerlemenin ölçüm temelidir.
Güncel bir ürün örneği olarak, Komatsu'nun ICT inşaat uyumlu dozerleri (D61/D65 serisinin i-serisi vb.), GNSS antenleri, atalet sensörleri, silindir stroku ve tasarım verilerini entegre eden bir konfigürasyona sahiptir. Caterpillar'ın D6 XE'si, düşük hızda tepki verme ve yakıt verimliliğini hedefleyen, motor gücünü elektrik üretimine ve tahrikine dönüştüren elektrikli tahriki benimseyen bir dozer serisine örnektir. Her iki durumda da özellikler standart ekipman ve opsiyonlara, satış bölgesine ve yazılım sözleşmesine göre değiştiğinden, satın alma kararları resmi teknik özellik sayfalarını gerçek inşaatla karşılaştırmalıdır. koşullar.
4. Bıçak Kontrolünde Geri Besleme
Tasarım yüzeyinin yüksekliği z_d(x,y) ve tahmini kesme kenarı yüksekliği z_b olsun, şekillendirme hatası e_z=z_b-z_d olsun. Basit oransal kontrol ile silindir hızı komutu şu hale gelir:
Ancak, toprak itilirken, bıçak ne kadar aşağı inerse, direnç o kadar artar, gövde yavaşlar ve duruşu değişir. Bu nedenle, gövde hızı, eğim açısı, hidrolik basınç ve palet kayma oranını durumuna dahil eden model öngörücü kontrol (MPC) kullanılır. Bunun nedeni, giriş kısıtlamalarını (silindir hızı/basınç/motor çıkışı) ve güvenlik kısıtlamalarını (işçilere olan mesafe/devrilme payı) aynı anda ele alabilmesidir.
Minimum uygulama döngüsü aşağıdaki gibidir:
-
Gövde duruşunu GNSS/IMU'dan ve bıçak duruşunu enkoderlerden/hareketten tahmin edin.
-
Tasarım yüzeyi ağını enterpolasyonlayın. 1. Mevcut konumu belirleyin ve kesme kenarına göre yükseklik/eğim hatasını hesaplayın.
-
Basınç ve palet hızından toprak yükünü ve kaymayı tahmin edin.
-
Hedef bıçak hızını oluşturun ve hidrolik valfe kısıtlı bir komut verin.
-
Mevcut durumu ölçüm yoluyla değerlendirin ve modelin toprak parametrelerini güncelleyin.
5. Elektriklenme ve Otonominin Buluştuğu Nokta
Bir dozer uzun süre düşük hızda ve yüksek çekiş gücünde çalıştığı için, elektrikli tahrikin faydaları hemen ortaya çıkar. Bir motor, durma noktasından yüksek tork sağlayabilir, mekanik iletimi basitleştirir ve rejenerasyon yoluyla yokuş aşağı enerjiyi bataryaya geri döndürebilir. Öte yandan, batarya ağırlığı, şarj ekipmanı, soğuk hava kapasitesi, toz/su/darbeye karşı dayanıklılık ve uzun çalışma seansları sırasında termal tasarım zorluklardır. Tasarım ayrıca, hidrolik bıçağın elektrikli silindirlerle değiştirilip değiştirilmediğine veya hidrolik pompanın kendisinin bir elektrik motoruyla çalıştırılıp çalıştırılmadığına bağlı olarak farklılık gösterir.
Otonomide, toprak hacmini iten "kesme geçişi" ve "taşıma geçişi" Toprak dökümü ayrı olarak planlanır. LiDAR veya stereo kameralar engelleri ve araziyi tanır ve GNSS'nin engellendiği yerlerde, bir IMU ve gövde hareket modeli kısa süreler boyunca enterpolasyon yapar. 2025'ten beri yapılan araştırmalar, bıçak/hidrolik basınç/gövde titreşimi özelliklerini kullanarak kendi kendine konumlandırma ve simülasyonda öğrenilen veri odaklı bıçak kontrolü bildirmektedir. Bununla birlikte, eğitim verilerinde olmayan toprak tipleri, ıslak kil, gömülü nesneler ve beklenmedik işçi hareketleri için güvenlik önlemleri, saha kurallarıyla birlikte tasarlanmalıdır.
6. Özet
Bir buldozerin özü, paletler aracılığıyla zemine iletilen çekiş kuvvetini, bıçak aracılığıyla toprağa iletilen kuvveti ve tasarım yüzeyiyle eşleşen konum kontrolünü aynı anda sağlamaktır. GNSS ve IMU, her amaca uygun otonom sürüş cihazı değildir; gövdenin, bıçağın ve toprağın durumunu aynı koordinat sisteminde ölçmek için kullanılan araçlardır. Elektriklenme veya yapay zekayı değerlendirirken, sadece pil kapasitesini veya çıkarım doğruluğunu değil, kayma, hidrolik ısı, tasarım yüzeyi dahil olmak üzere tam bir çalışma döngüsünü karşılaştırmak önemlidir. hata, güvenlik durdurmaları ve bakım süresi.
Temas alanı arttığında neler değişir?
Eşit ağırlıkta, ortalama zemin basıncı düşer. Çekiş ayrıca toprağa, palet geometrisine ve kaymaya bağlıdır.
Referanslar
- Komatsu ICT inşaat malzemeleri
- Caterpillar — D6 XE ve dozer teknolojisi
- Bıçak kesme kenarı konumunu tahmin etmek için buldozer sensör sisteminin geliştirilmesi
- Buldozer ile tesviye işlerinde Kartezyen uzayda bıçak kontrolü
- [IMU ve ile dozer bıçağının pozisyon ve konum tahmini] RTK GPS
- Otonom Arazi Tesviyesi için Veri Odaklı Buldozer Bıçak Kontrolü
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.