目次 — 知りたいところから読む
前提と読み方
前提知識 力・運動・エネルギーの基本用語。関連する基礎記事を参照しながら読めます。
入門 · 原理・構成・判断のための解説です。
ブルドーザーの仕事は「土をすくう」よりも「土を押し、均し、締める」ことである。前面のブレードに土をため、履帯で大きなけん引力を地面へ伝えながら、設計面の高さと傾きを作る。運転席からは単純なレバー操作に見えても、実機ではエンジン、油圧ポンプ、走行モータ、履帯、ブレードシリンダ、GNSS、IMUが一つの制御系を構成する。
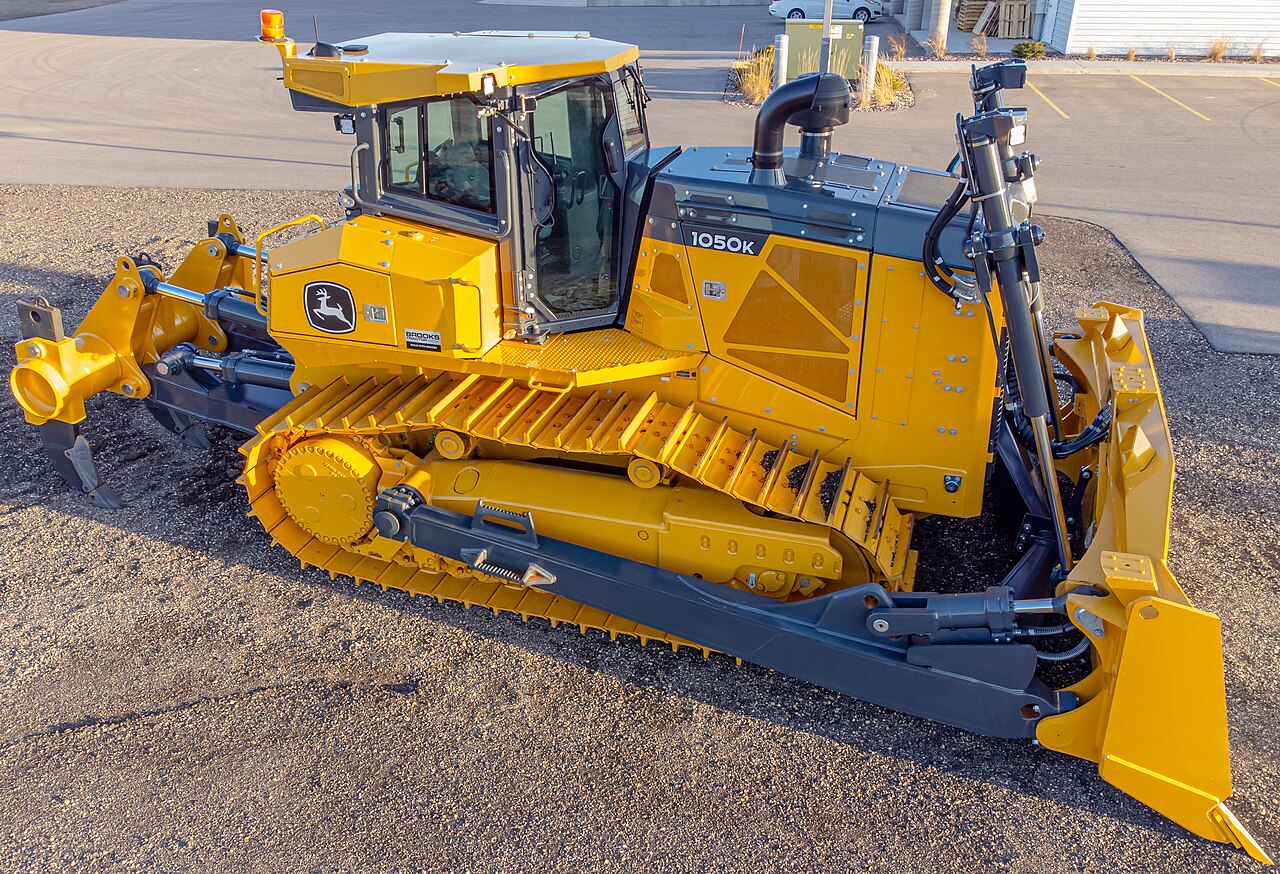 ブルドーザーの実機例
画像: Bulldozer 2(Wikideas1, CC0)、Wikimedia Commons。本文で扱うKomatsu・Caterpillar機そのものではなく、履帯・ブレード・油圧シリンダの配置を読むための代表写真。

0. 30秒要約
- 履帯は接地面積が大きく、軟弱地盤で沈みにくい。左右を別々に駆動すれば、片側を止めてその場旋回もできる。
- ブレードの切刃位置は、車体姿勢、ブレード角、シリンダ長、GNSS/IMUから順運動学で求める。設計面との差を数cm以下で表示・制御するのがICT施工である。
- 土を押す抵抗が大きくなると、エンジン出力、油圧圧力、履帯の滑り率が同時に限界へ近づく。単純にブレードを下げれば速く進むわけではない。
- KomatsuのICT対応ドーザーやCaterpillar D6 XEの電動駆動系は、刃先の自動制御と燃費・生産性を同時に狙う現行例である。型式・装備・地域仕様は公式資料で確認する。
- 自律レベリング研究では、ブレードのIMU、車体のRTK-GNSS、油圧圧力、土量モデルをEKF/MPCや機械学習で融合する。土質の変化と安全監視が最後まで難しい。
1. 仕事を決める3つの釣り合い
図1 — 前進方向を正とすると余力は概ねF_t-F_dだが、F_tは接地条件で制限される。高さ誤差e_zは第3の力ではなく、切刃を設計面へ合わせる制御量として分けて読む。
接地圧
車体重量をW、左右履帯の接地面積合計をA_cとすれば、平均接地圧は
である。接地圧が低いほど軟弱地盤へ沈みにくいが、履帯が長く重くなり、旋回抵抗と輸送重量が増える。湿地用の低接地圧仕様、岩盤用の耐摩耗シューなど、履帯幅とシュー形状は作業場所に合わせて選ぶ。
けん引力と滑り
履帯が地面へ伝えられる最大けん引力は、簡略化すると摩擦係数\muと垂直荷重Nから
で決まる。油圧モータのトルクを上げても、土がせん断できなければ履帯が空転する。滑り率sは、理想速度v_0と実速度vを使い
と表せる。土質や含水率で最適な滑り率は変わるため、エンジン回転、走行ポンプ、ブレード荷重を協調制御する。
ブレード抵抗
ブレードの切刃に働く抵抗は、土のせん断、摩擦、土塊の押し上げ、ブレード前面の摩擦の和である。土の内部摩擦角、粘着力、含水率、切込み深さで大きく変わる。設計面を正確に追うには、位置制御だけでなく、油圧圧力から負荷を推定し切込み量を制限する荷重制御が必要になる。
2. ブレードの幾何と油圧
ブレードは上下(リフト)、前後のピッチ、左右のチルトを油圧シリンダで変える。機種によりストレート、U、セミU、アングルなど形状が異なり、運べる土量と押し抵抗のバランスが変わる。車体座標系でブレード基準点を\mathbf{p}_B、車体姿勢を回転行列R_{WB}、位置を\mathbf{t}_{WB}とすれば、切刃位置は
である。qはシリンダ長から逆算した関節角である。油圧シリンダの推力は差圧\Delta pとピストン面積Aの積F=\Delta pAだが、リンク機構のモーメントアームが姿勢に応じて変わるため、同じ圧力でも切刃へ伝わる力は一定ではない。
3. ICT施工:設計面を「画面の中の地面」にする
現場では、測量で得た点群や設計図から三角形メッシュの設計面を作り、機械の現在位置とブレード切刃をその面と比較する。RTK-GNSSは車体の絶対位置、二つのアンテナまたはIMUは姿勢、シリンダストロークはブレードの相対角を与える。運転席画面には「あと何cm下げるか」「どの方向へ進むか」が表示される。
研究例では、二つのRTK-GNSSと車体・ブレードのIMUを組み合わせ、ブレード切刃位置を実機で推定し、誤差30 mm以内を検証した報告がある。これは機械が完全無人になったことを意味せず、熟練者の操作を支援するマシンガイダンスから自動ブレード制御へ進むための計測基盤である。
現行の製品例として、KomatsuのICT施工対応ドーザー(D61/D65系のiシリーズ等)は、GNSSアンテナ、慣性センサ、シリンダストローク、設計データを統合する構成を採る。Caterpillar D6 XEは電動駆動を採用したドーザー系統の一例で、エンジンの動力を発電・電気駆動へ変換し、低速での応答と燃料効率を狙う。いずれも標準装備・オプション、販売地域、ソフトウェア契約で機能が変わるため、購入判断では公式仕様書と施工条件を突き合わせる。
4. ブレード制御のフィードバック
設計面の高さをz_d(x,y)、推定した切刃高さをz_bとし、誤差e_z=z_b-z_dを作る。単純な比例制御ならシリンダ速度指令は
となる。しかし土を押している最中は、ブレードを下げるほど抵抗が増え、車体が減速し、姿勢が変わる。そこで、車体速度、ピッチ角、油圧圧力、履帯滑り率を状態へ含めたモデル予測制御(MPC)が使われる。入力制約(シリンダ速度・圧力・エンジン出力)と安全制約(作業員との距離・転倒余裕)を同時に扱えるためである。
実装の最小ループは次の通り。
- GNSS/IMUから車体姿勢、エンコーダ/ストロークからブレード姿勢を推定する。
- 設計面メッシュを現在位置へ補間し、切刃との高さ・勾配誤差を計算する。
- 圧力と履帯速度から土の負荷・滑りを推定する。
- 目標ブレード速度を作り、油圧弁へ制限付き指令を出す。
- 出来形測量で残差を評価し、モデルの土質パラメータを更新する。
5. 電動化と自律化の接点
ドーザーは低速・高けん引の時間が長いため、電動駆動の利点が現れやすい。モータは停止状態から大トルクを出せ、機械式変速機を簡略化し、回生で下り坂のエネルギーを戻せる。一方、バッテリー重量、充電設備、寒冷時容量、粉塵・水・衝撃への耐久、長時間作業時の熱設計が課題である。油圧ブレードを電動シリンダへ置き換えるか、油圧ポンプを電動モータで駆動するかでも設計が変わる。
自律化では、土量を押す「切削パス」と、土を捨てる「運搬パス」を分けて計画する。LiDARやステレオカメラで障害物と地形を認識し、GNSSが遮られる場所ではIMUと車体運動モデルで短時間を補間する。2025年以降の研究では、ブレード・油圧圧力・車体振動を特徴量にした自己位置推定や、シミュレーションで学習したデータ駆動ブレード制御が報告されている。ただし、学習データにない土質、濡れた粘土、埋設物、作業員の予期せぬ動きに対するフェイルセーフは、現場の規則と一体で設計しなければならない。
6. まとめ
ブルドーザーの核心は、履帯で地面へ伝えるけん引力、ブレードで土へ伝える力、設計面へ合わせる位置制御を同時に成立させることにある。GNSSとIMUは万能の自動運転装置ではなく、車体・ブレード・土の状態を同じ座標系で測るための道具である。電動化やAIを評価するときも、バッテリー容量や推論精度だけでなく、滑り、油圧熱、設計面誤差、安全停止、保守時間を含む一作業サイクルで比較することが重要だ。
接地面積を増やすと何が変わる?
同じ重量なら平均接地圧は下がる。ただし牽引性能は土質、履帯の形状、滑りにも依存し、接地圧だけでは決まらない。
参考資料
- Komatsu ICT施工関連資料
- Caterpillar — D6 XE and dozer technology
- Development of bulldozer sensor system for estimating blade cutting-edge position
- Blade control in Cartesian space for leveling work by bulldozer
- Pose and position estimation of dozer blade with IMU and RTK GPS
- Data-Driven Bulldozer Blade Control for Autonomous Terrain Leveling
現在の項目 · 2 / 7 · 建設機械工学入門
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。