#IMU
 建設機械工学入門
2026年9月7日
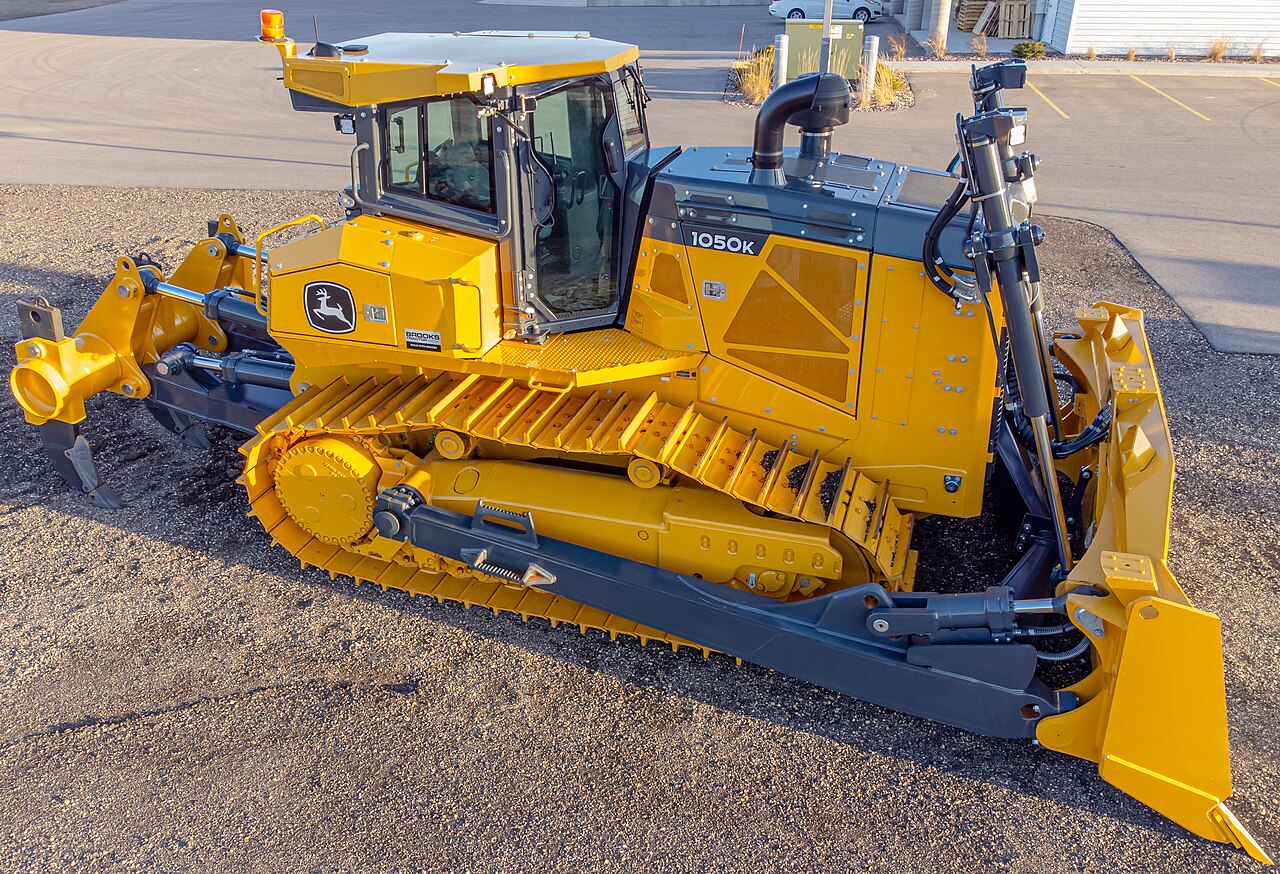
ブルドーザー入門 — 履帯のけん引力とブレード制御を理解する
ブルドーザーは土を押すブレードと履帯を油圧・駆動系で一体制御する機械である。接地圧、けん引力、ブレードの姿勢、GNSS・IMUによるICT施工、Komatsu D61/D65系やCaterpillar D6 XEの考え方、電動化と自律レベリング研究を数式と現場目線で整理する。
入門 · 9分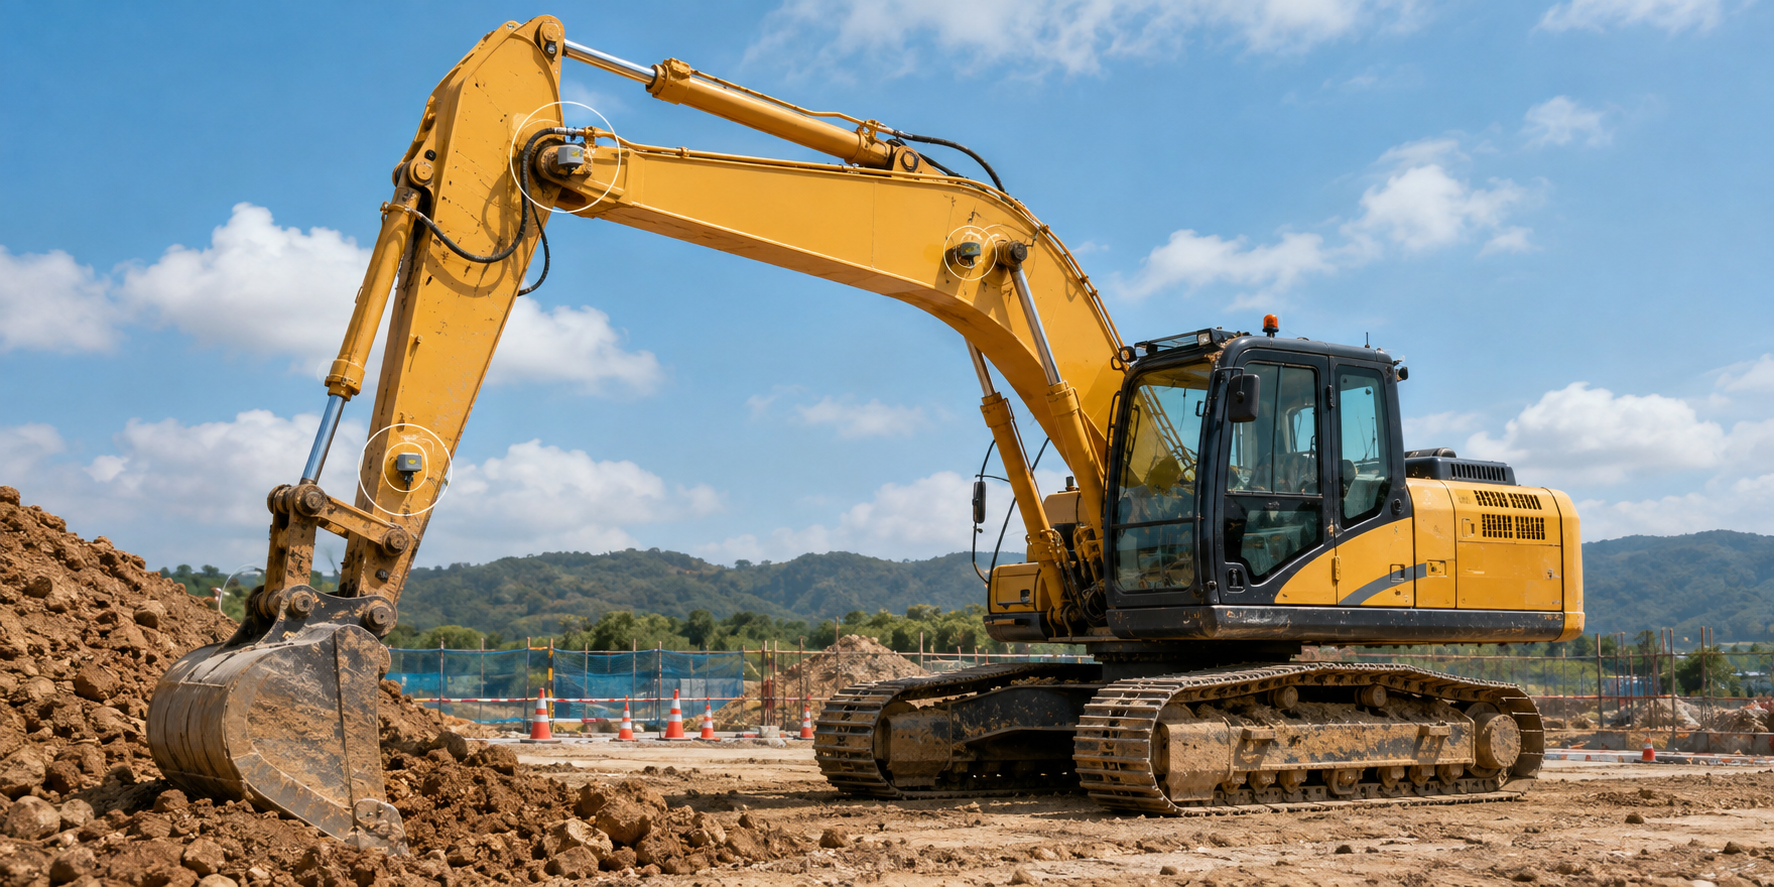 建設機械工学入門
2026年9月7日
油圧ショベル入門 — ブーム・アーム・遊星歯車をセンサと数式で理解する
油圧ショベルは、ディーゼルエンジンの回転を油圧ポンプ、シリンダ、減速機へ分配する移動ロボットである。ブーム・アーム・バケットの運動学、IMUによる刃先推定、上部旋回体と下部走行体の遊星歯車、現行のKomatsu・CaterpillarのICT/電動化、研究中の自律掘削までを図解する。
入門 · 13分 ロボティクス入門
2026年9月7日
VIO/LIO入門 — IMUとカメラ・LiDARを組み合わせて自己位置を求める技術
カメラだけ、LiDARだけでは自己位置推定は破綻する場面がある。加速度計とジャイロを内蔵するIMUを組み合わせることで弱点を補い合うVIO(Visual-Inertial Odometry)とLIO(LiDAR-Inertial Odometry)は、なぜIMU単体では位置が求まらないのかという原理から、Filter-basedとOptimization-basedという2つの設計思想、ROVIO/OKVIS/VINS-Mono/OpenVINS/LIO-SAM/FAST-LIO2に至る代表アルゴリズムまでを体系的に整理する。
入門 · 26分
ロボティクス入門
2026年9月6日
Sensor Fusion入門 — 複数のセンサーから、1つの世界モデルを作る技術
カメラは意味に強く、LiDARは幾何に強く、IMUは動きに強く、それぞれ苦手がある。Kalman Filter/Factor Graphによる確率的・最適化的な統合の仕組みから、VIO(Camera×IMU)・LIO(LiDAR×IMU)・BEV Fusion(Camera×LiDAR)まで、複数センサーを1つの世界モデルへ統合するSensor Fusionの基礎を体系的に整理する。
入門 · 24分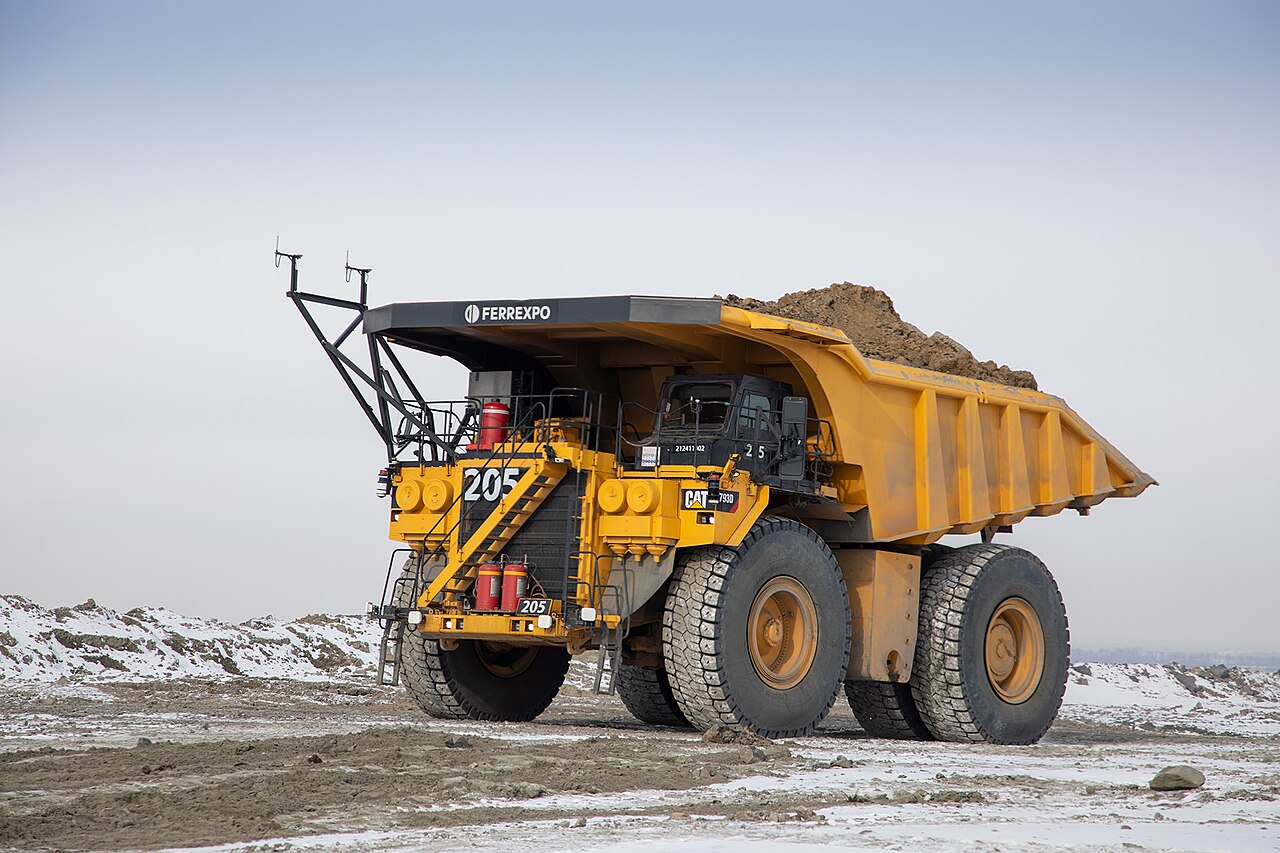 建設機械工学入門
2026年9月4日
建機の自動化・遠隔操作入門 — i-Constructionから鉱山の自律運搬まで
建設機械の自動化は、GNSSとIMUで刃先位置を測るマシンガイダンスから、危険地帯を無線で操縦する遠隔操作、そして鉱山・採石場で稼働する自律運搬システムまで、段階を踏んで進んできた。国土交通省のi-Construction政策、雲仙普賢岳に始まる無人化施工の歴史、KomatsuのFrontRunner AHSとCaterpillar Commandの現行実績を整理する。
入門 · 13分 コンピュータビジョン入門
2026年9月3日
VO/VIO入門 — カメラとIMUで移動を推定するための実践的な基礎
Visual Odometry(VO)とVisual-Inertial Odometry(VIO)は、連続画像と慣性計測からロボットやカメラの相対運動を推定する技術である。単眼のスケール不定性、IMU事前積分、初期化、フィルタと最適化、VINS-Mono・OpenVINSなどの実装、評価指標、失敗条件を数式と図で整理する。
入門 · 25分 ロボティクス入門
2026年9月3日
Dead Reckoning入門 — 車輪・IMU・GNSSでロボットの移動を積分する
Dead Reckoning(推測航法)は、車輪の回転、IMU、速度センサを積分してロボットの姿勢と位置を更新する基本技術である。差動二輪の運動学、誤差の蓄積、EKFによる補正、屋内搬送ロボットや自動運転での実装を数式と図解で説明する。
入門 · 10分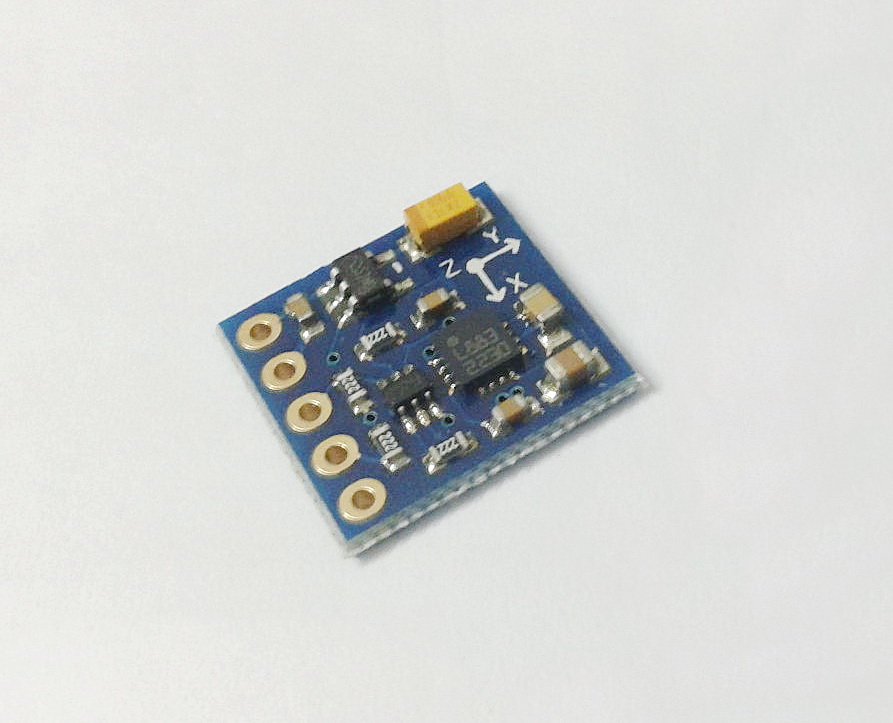 センサ・ハードウェア
2026年9月3日
磁気センサーの仕組みと主要製品 — Bosch・ST・Honeywell
地磁気の方向を捉えて方位を割り出す磁気センサーは、スマートフォンの電子コンパスからドローンのヨー角補正、CubeSatの姿勢制御まで、電源が入っている限り絶対方位という外部基準を返し続ける唯一のセンサーである。Hall効果・AMR・GMR・フラックスゲートという4つの物理原理の違い、Bosch BMM150・STマイクロLIS3MDL・Honeywell HMC5883Lなど実チップの仕様比較、ハード鉄・ソフト鉄誤差とそのキャリブレーション、IMUとのAHRS融合、そして鉱脈探査からWWIIの潜水艦狩り・月面探査機を経て今日のCubeSat姿勢制御に至る技術史までを整理する。
入門 · 26分
センサ・ハードウェア
2026年8月10日
IMUの仕組みと主要製品 — Xsens・Bosch・Analog Devices
加速度計とジャイロスコープで機体の姿勢・動きを直接検知するIMUは、カメラやLiDARと違い外部環境に一切依存しない代わりに、時間経過とともに誤差が蓄積する(ドリフトする)宿命を持つ。MEMSジャイロの原理からAllan分散によるノイズ解析、消費者向けチップから航法グレードまでの製品グレード分類、Xsens MTiシリーズの製品戦略までを整理する。
入門 · 18分