#GNSS
 建設機械工学入門
2026年9月7日
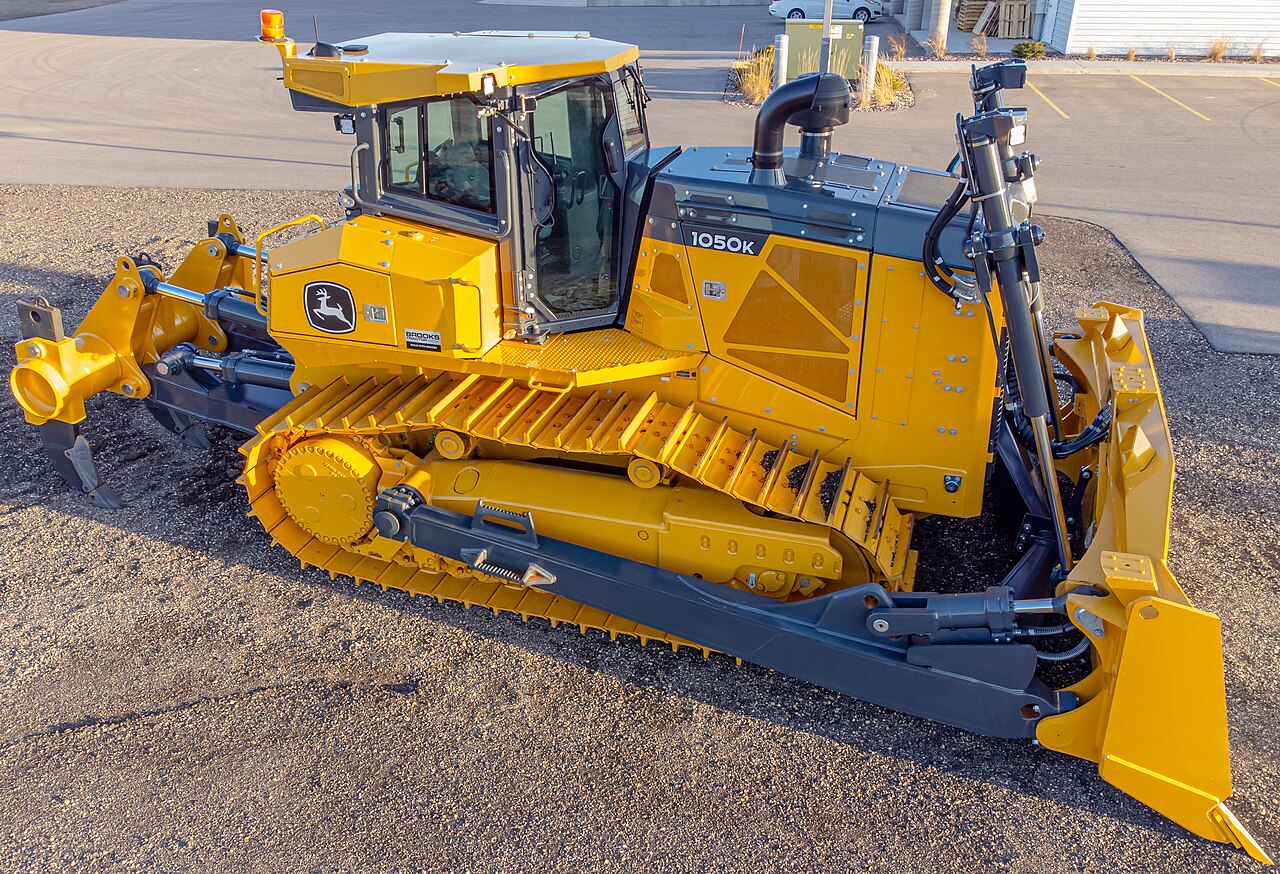
ブルドーザー入門 — 履帯のけん引力とブレード制御を理解する
ブルドーザーは土を押すブレードと履帯を油圧・駆動系で一体制御する機械である。接地圧、けん引力、ブレードの姿勢、GNSS・IMUによるICT施工、Komatsu D61/D65系やCaterpillar D6 XEの考え方、電動化と自律レベリング研究を数式と現場目線で整理する。
入門 · 9分 ロボティクス入門
2026年9月6日
Sensor Fusion入門 — 複数のセンサーから、1つの世界モデルを作る技術
カメラは意味に強く、LiDARは幾何に強く、IMUは動きに強く、それぞれ苦手がある。Kalman Filter/Factor Graphによる確率的・最適化的な統合の仕組みから、VIO(Camera×IMU)・LIO(LiDAR×IMU)・BEV Fusion(Camera×LiDAR)まで、複数センサーを1つの世界モデルへ統合するSensor Fusionの基礎を体系的に整理する。
入門 · 24分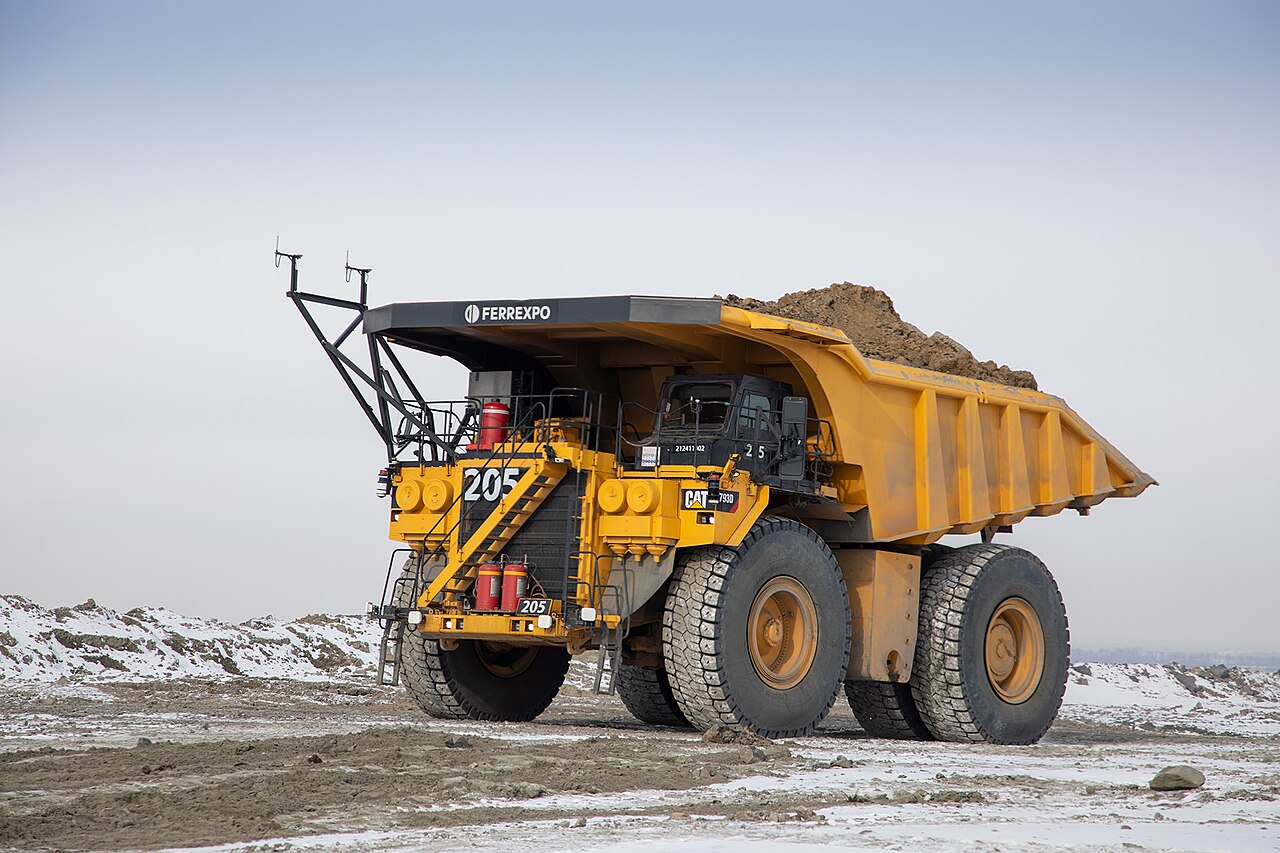 建設機械工学入門
2026年9月4日
建機の自動化・遠隔操作入門 — i-Constructionから鉱山の自律運搬まで
建設機械の自動化は、GNSSとIMUで刃先位置を測るマシンガイダンスから、危険地帯を無線で操縦する遠隔操作、そして鉱山・採石場で稼働する自律運搬システムまで、段階を踏んで進んできた。国土交通省のi-Construction政策、雲仙普賢岳に始まる無人化施工の歴史、KomatsuのFrontRunner AHSとCaterpillar Commandの現行実績を整理する。
入門 · 13分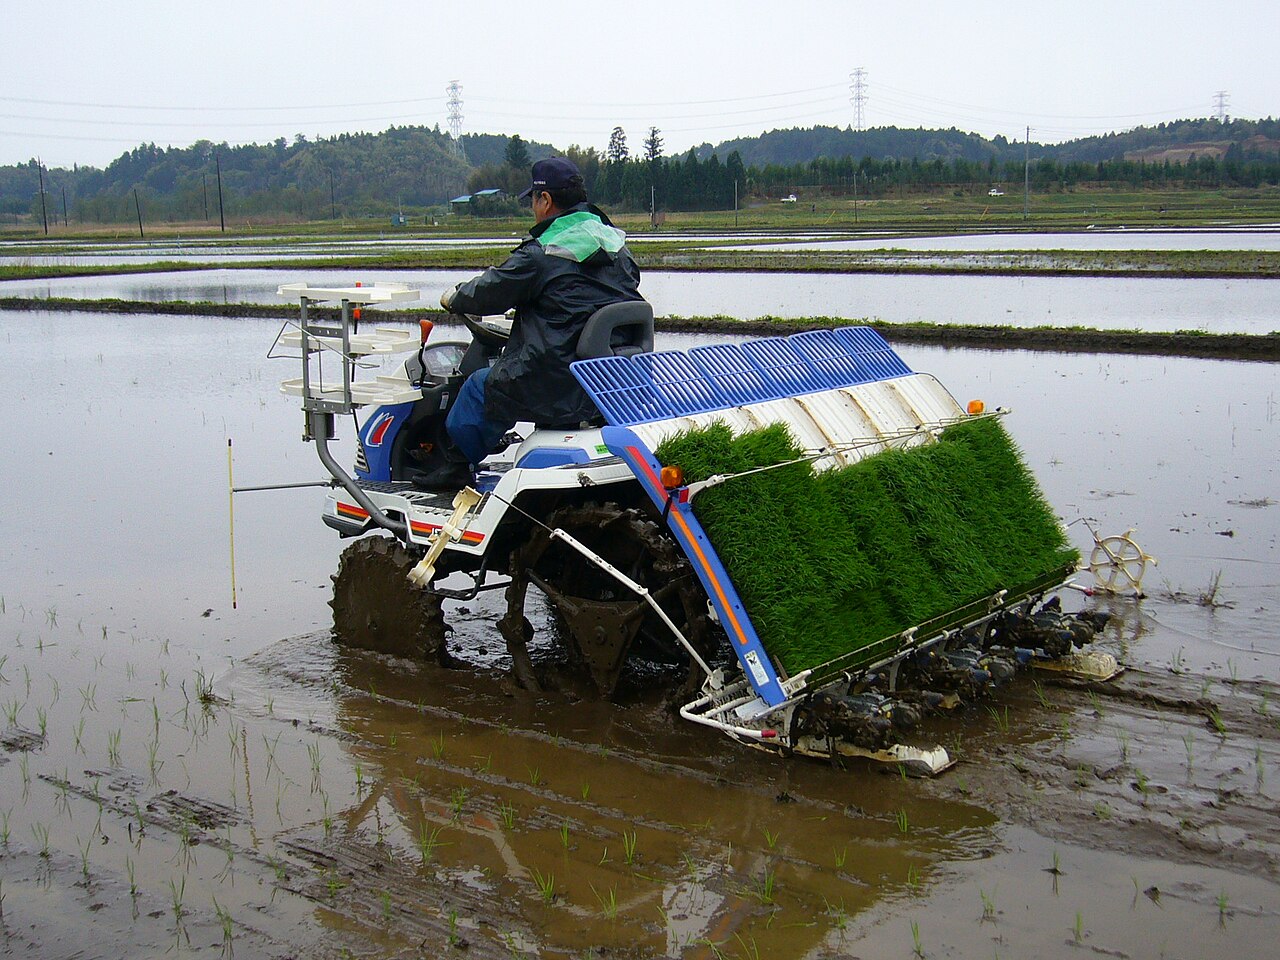 農業機械工学入門
2026年9月3日
農業機械工学入門:田植機 — 苗を一株ずつ、水田へ移す仕組み
田植機は苗を運ぶだけの機械ではない。苗マットを一株ずつ切り出す供給系、植付爪の軌跡、株間・深さ、フロートによる田面追従、歩行型からロボット機までを、式と公開資料で読み解く。
入門 · 25分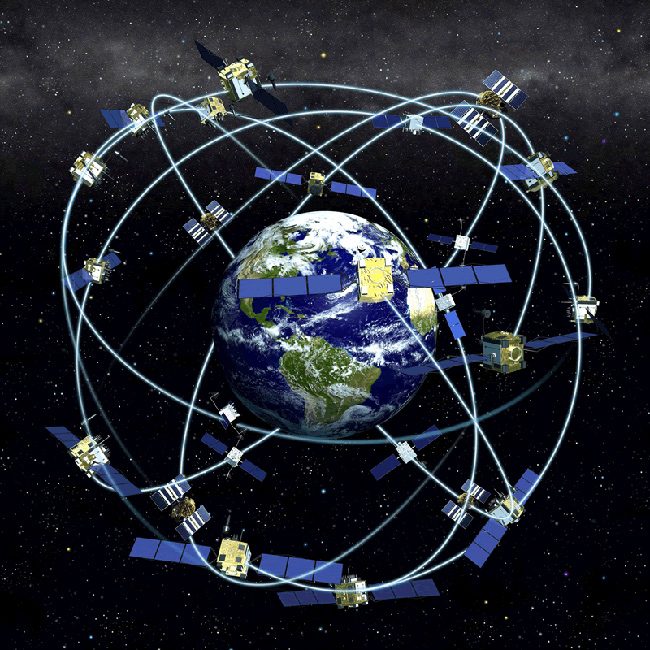 センサ・ハードウェア
2026年8月16日
Lab
GNSSの仕組みと主要製品 — u-blox・Trimble・Fixposition
衛星測位に基地局からの補正情報を組み合わせるRTK方式は、通常のGNSS単独測位の誤差数mをセンチメートル級まで縮める。2周波測位による電離層遅延の除去原理から、u-blox ZED-F9Pの普及がもたらした低価格RTKの浸透、Trimble RTX・日本のみちびき(QZSS)まで、そしてクボタが全国342拠点まで整備した農業機械向けRTK基地局網の実例から、測位精度がどう変わるかを見る。
入門 · 22分