目次 — 知りたいところから読む
前提と読み方
前提知識 力・運動・エネルギーの基本用語。関連する基礎記事を参照しながら読めます。
入門 · 原理・構成・判断のための解説です。
田植機は、育苗箱で育てた稲の苗を、水を張った田へ一定の条間・株間・深さで移す機械である。見た目には後部の爪が苗を泥へ差し込む反復運動が目立つ。しかし実際には、苗マットを所定量だけ横へ送る供給機構、前進距離を植付周期へ変える伝動、田面の凹凸を読むフロート、機体姿勢を戻す油圧、そして運転者が次の苗箱を補給できる余裕が、一つの植付品質をつくっている。
図1 — 田植機の構造を読むための概念イラスト。実機の型式・色・仕様を示す製品写真ではなく、苗台、植付部、田面追従の位置関係を理解する導入用である。
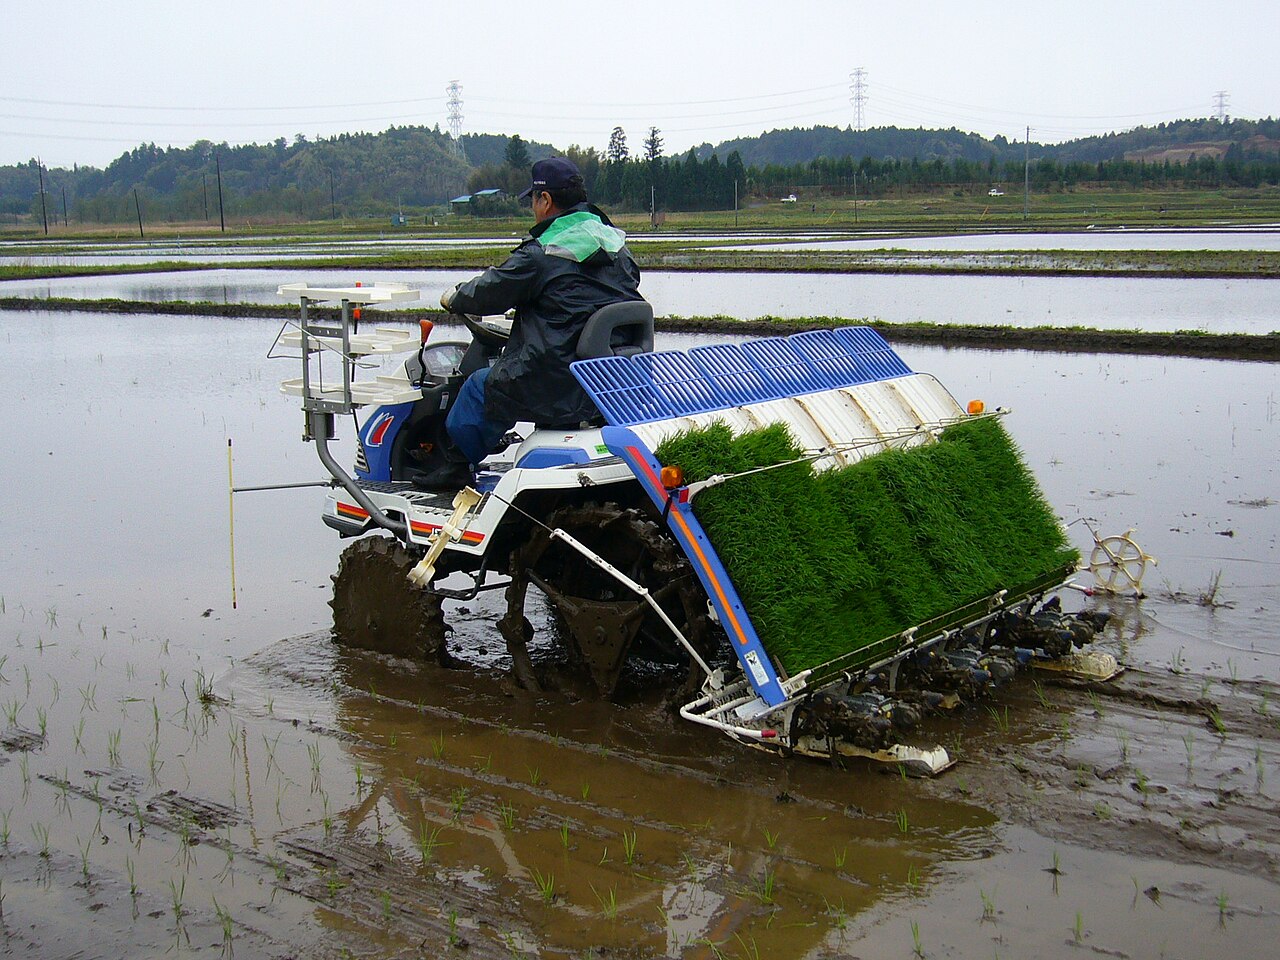 田植機の実機例
画像: Rice planting machine 2, katori-city, Japan(katorisi, CC BY-SA 3.0)、Wikimedia Commons。本文で扱う現行の乗用田植機とは型式が異なる小型機であり、苗台・植付部の位置関係を読むための代表例。

稲作の移植栽培では、育苗、代かき、移植、水管理、施肥、防除、収穫が時間的につながる。田植機だけを「苗を植える自動機」と見てしまうと、苗質、代かきの仕上がり、田面の硬さ、水深、枕地、圃場形状がなぜ性能を左右するかを見落とす。本稿は、機構・制御・作業設計を往復しながら田植機を読む入門である。製品仕様・価格・販売状況は変わり得るため、特記のない限り2026年9月3日確認の各社公開情報を使う。
30秒要約
- 田植機は、苗台からマット苗を横送り・縦送りし、植付爪が一回ごとに数本の苗を取り、前進中の田面へ置く。苗送り量、爪の周期、車速が、株間と一株当たりの苗量を決める。
- 植付爪の先端は、苗を抜く、後方へ運ぶ、泥へ差す、離して戻るという閉じた軌跡を描く。植付時に前進速度と爪先の水平速度を近づけることで、苗を引きずらず、立ち姿を保ちやすい。
- 植付深さは爪だけで決まらない。フロートが田面を滑り、センサフロートや油圧が植付部の高さを調整する。柔らか過ぎる田、深水、荒れた代かきでは、同じ設定でも深植え・浮き苗・欠株が増える。
- 歩行型は小区画・中山間地で取り回しやすく、乗用機は条数、苗搭載量、旋回・施肥の同時化で能率を上げる。クボタNWシリーズ、井関さなえPJ/PR、ヤンマーYR/APなどに、5~10条、歩行型、直進・旋回支援の現行例がある。
- 自動操舵はまっすぐ植える負担を減らすが、苗補給、枕地旋回、畦・人・障害物、水田外への移動を無視できない。RTKやD-GNSSの精度、衛星受信、圃場条件と監視体制を含めて評価する。
田植えは「位置」だけではない
田植えの良否は、条がまっすぐ見えるかだけで決まらない。各株が所定の位置にあり、苗が倒れず、根が土へ入り、極端な深植えや浅植えがなく、欠株と過剰な苗取りが少ないことが基本である。加えて、植えた後の除草、防除、追肥、収穫までの機械作業に通れる条列であることも重要になる。
ここで「設定値」と「実際の植付け」を分ける。機体の株間レバーを15 cmにしても、車輪・クローラの滑り、車速変動、植付クラッチのつながり、泥の流動で実株間はばらつく。植付深さを設定しても、フロートが沈むか浮くか、田面が波打つかで苗の根元位置は変わる。田植機は、土と苗という変動する対象に対して、幾何学的な繰返しを成立させる機械である。
全体像:苗・動力・情報の三つの流れ
図: Duskcoil作成。実機では走行、苗送り、植付機構をギヤ・チェーン・油圧で連携させる。
苗の流れは、苗箱を置く苗台から始まる。一般的なマット苗では、播種・育苗した薄い根鉢を箱ごと苗台へ載せ、苗台が横へ移動して各条の苗取り口に苗を供給する。さらに縦送りが苗マットを植付爪側へ少しずつ押し出す。爪が同じ場所を何度も取れば空洞となって欠株になり、送り過ぎれば苗を乱し、取り量が不安定になる。供給系は植付爪の陰に隠れた品質の起点である。
動力の流れは、走行用と植付用を完全に同じにしないことに意味がある。発進・停止・旋回中に苗を植えない、設定した株間を保つ、田面追従のため植付部を上下させる、といった操作にはクラッチ、変速、油圧、電子制御が関わる。情報の流れは、昔からの機械的なフロートと、角度・車速・GNSS・カメラなどの電子センサの両方で構成される。
苗供給:一株を「切り出す」前の仕事
苗マットの性状は機械の入力条件
苗箱のマットは、土または培土と根がまとまった薄い板状の材料である。均一な厚み、十分に絡んだ根、過湿でも乾燥し過ぎでもない状態が、機械で扱うための条件になる。根の絡みが弱い苗は爪が持ち上げる際に崩れ、厚みがばらつけば苗取り量が条ごと・株ごとに変わる。葉が過度に伸び、箱間で絡めば苗台の送りも乱れる。
苗取り量は「苗の本数を数える」機構ではないことが多い。爪が苗マットのある幅と深さをすくい、根鉢を含む小片として抜くため、播種密度、苗の太さ、根の締まりで実際の本数は変化する。そこで育苗と田植機設定は別工程ではなく、同じ移植精度をつくる組合せとなる。密播苗移植、疎植、成苗ポットなど栽培方式が変われば、対応した苗台・送り・爪・設定が必要である。
横送りと縦送り
横送りは、苗台を条方向に移動させ、左右の苗取り口へ順に苗を届ける。縦送りは、苗マットを爪に近い側へ進め、取り口を常に苗で満たす。両者の送り量が同期しないと、ある条だけ苗が薄くなったり、苗端で爪が空をつかんだりする。苗台の傾き、苗箱の装着不良、送りベルトの汚れ、根の絡みもこの同期を崩す。
苗を補給するときは、作業を止める時間だけでなく、既存の苗マットとの段差・隙間をなくすことが大切である。つなぎ目の隙間は連続欠株の原因となる。大規模機が苗搭載量を増やすのは単に便利だからではなく、補給回数と作業停止、急いだ補給による供給不良を減らすためである。密播苗は箱数を減らせる可能性があるが、苗質と植付機構の適合を外せば省力化は成立しない。
植付爪の軌跡:苗を引きずらず置く幾何学
田植機の核心は植付爪である。爪の先端は、苗台側で苗をつかむ(またはすくう)、後方下方へ運ぶ、田面近くで苗を解放する、空のまま戻る、という閉曲線を繰り返す。単純な円運動では、土へ入る瞬間に爪先の速度方向が大きく前後へ向き、苗を倒したり引きずったりしやすい。そのため、リンク機構、カム、遊星歯車、回転式機構などで、植付区間の姿勢と速度を整える。
図: Duskcoil作成。実際の軌跡は方式・設定で異なる。重要なのは、苗取りと植付けで必要な速度・姿勢が異なる点である。
機体が前進速度 v で走るとき、植付け瞬間の爪先の地面に対する水平速度を v_c とする。理想化すれば、苗を前後へこすらず置く条件は
である。v_c-v が大きければ、爪は苗を前方または後方へ引きずる。もちろん、泥は弾性体でも剛体でもなく、水と土粒子の混合物で、苗も根鉢を持つため、この式だけで立ち姿を予測できない。それでも機構設計で「植える一瞬に相対速度を小さくする」理由を示している。
一周期当たりの前進距離を s とすれば、それが株間の基本値になる。植付周期を f_p [cycle/s] とすると、車速 v [m/s] に対して
である。車速に応じて植付伝動を変えず爪周期だけ一定なら、速く走るほど株間は広がる。実際の田植機は車輪回転や変速比と植付駆動を結び、設定した株間に近づける。しかし駆動輪が滑れば、車輪が測った距離と地面上の距離は一致しない。ぬかるみでの株間変動は、単なる操作ミスではなく、距離計測の基準そのものが土に依存する問題である。
株間、条間、苗本数:栽植密度をどう設計するか
条間を r [m]、株間を s [m]、一株当たりの苗本数を n とすると、単位面積当たりの株数 N_h [株/ha] と、概算苗本数 N_s [本/ha] は
で表せる。たとえば条間0.30 m、株間0.15 mなら N_h\simeq222,000 株/haである。一株の苗数を増やす、株間を詰める、条間を狭めると、初期の茎数確保には寄与し得る一方、育苗箱、苗運搬、移植時間、過繁茂、倒伏、病害との関係も変わる。地域、品種、移植時期、肥培管理、目標収量により適正は異なり、機械の設定を先に固定するのではなく栽培設計から決める。
疎植は株間を広げて育苗箱数と苗継ぎを減らす手法である。井関の現行P43シリーズは、37株疎植を標準対応として、標準栽培の約2倍の株間という説明を公開している。植付・施肥(井関) ただし「箱数が減る」だけで収量・品質が自動的に同じになる意味ではない。品種の分げつ性、移植時期、施肥、水管理、倒伏リスクを地域の栽培暦と合わせて検証する必要がある。
株間精度を評価するなら、設定株間 s_0 と実測株間 s_i の平均誤差だけでなく、ばらつきを見る。m 個を測ったときの二乗平均平方根誤差は
である。平均が設定値でも、欠株の後に二株分広くなり、次が詰まるような列は作物群落として均一ではない。欠株率、浮き苗率、深植え率、苗取り本数の分布を併せて見るべきである。
植付深さとフロート:田面を基準面にする
植付爪の動きをどれほど正確にしても、基準となる田面が機体に対して上下すれば、実際の深さは変わる。そこで植付部の下には、田面を滑るフロートが置かれる。フロートは機体の重量の一部を広い面で支え、泥を押し過ぎないようにしながら、植付部と田面の相対高さを決める役割を持つ。単なる「そり」ではなく、深さ制御の機械センサでもある。
図: Duskcoil作成。フロートの面積、形、荷重、センサ位置は機種ごとに異なる。
植付部基準からフロート基準面までの設定距離を h、フロートの沈下・浮上などで生じる誤差を e_f、田面の局所凹凸を z_g とすれば、簡略化した実植付深さ d は
と考えられる。田面が盛り上がれば z_g が大きくなり浅植えになりやすく、フロートが軟らかな泥へ沈めば e_f の影響で深植えになりやすい。実際には水深、苗根鉢の抵抗、爪の解放タイミング、植付後の泥の戻りも加わるので、これは調整の見取り図である。
農研機構の田植機に関する研究報告では、センサフロートを作業機の対地高さを一定にするセンサとして使い、フロート進行方向の傾きを一定に保つよう作業機高さを制御して、植付深さ精度を確保する考え方が説明されている。農業機械化研究所研究報告 No.36 現場でフロートを浮かせ過ぎる、泥を押して重くなるまで沈める、代かきを粗く仕上げると、この制御の前提が崩れる。
浅過ぎれば根が土へ入らず浮き苗になり、水流・風・除草作業で動きやすい。深過ぎれば生長点まで埋まり初期生育を損なうおそれがある。目標深さは苗齢・田面硬さ・水管理と関係するため、圃場に入る前に平坦な場所で試植し、実際の根元を掘って確認するのが安全である。深さ調整を数値だけで終えず、田の中央、枕地、軟らかい区画で確認する。
歩行型、乗用型、ロボット・支援機の比較
| 型式の考え方 | 主な強み | 制約・確認点 | 公開中の例 |
|---|---|---|---|
| 歩行型 | 軽量で狭い圃場・中山間地で扱いやすい。搬入・旋回の自由度が高い | 操作者の歩行負担、苗搭載量、作業幅は乗用型より小さめ | ヤンマーAP220A/AP420、井関PC25/PC45 |
| 乗用型(中小条数) | 座って連続作業でき、苗台・施肥・旋回支援を組み合わせやすい | 枕地、農道、圃場の排水・支持力に合う車体寸法が必要 | ヤンマーYR4C/5C、井関PR5/6/7、クボタNW50/60/80 |
| 大規模乗用型 | 8~10条、苗搭載量、施肥・通信・直進支援により単位時間の作業を上げる | 大きいほど小区画で旋回・運搬ロスが効く。苗供給がボトルネックになり得る | 井関PJ8/PJ10、クボタNW10S/NW10SA、ヤンマーYR10 |
| 有人監視ロボット/自動操舵 | 直進操舵の反復負担、重複、見逃しを減らす余地 | 無監視を意味しない。境界、障害物、通信、救助手順を作業設計に含める | クボタAgri Robo NW80SA、井関PRJ8-DR、ヤンマーSMARTPILOT系 |
歩行型は「古い・小さいから下位」という分類ではない。傾斜地、棚田に近い小区画、進入路が狭い田、少面積を丁寧に管理する条件では、軽い機体と人がすぐ姿勢を変えられることが利点になる。井関の現行PC5シリーズは2条のPC25、4条のPC45を掲げ、振り子センサによる自動水平と、フロートを浮かせて旋回する機能を説明している。さなえPC5シリーズ
乗用型は、条数を増やすだけでなく、苗箱の搭載、側条施肥、植付部の自動昇降、旋回の半自動化、運転席からの設定変更をまとめて能率化する。ヤンマーの現行YR06/YR08は直進アシスト、苗量・施肥量アシスト、ICTサービスを掲げる。YR06/YR08 ただしカタログ上の能率は、田が長方形で、苗・肥料が途切れず、旋回・補給・移動が円滑という条件で大きく変わる。
現行製品例を仕様表の外で読む
メーカー、地域、販売店によって取扱仕様・オプションは異なる。以下は「どの技術の選択肢が実在するか」を示す例であり、購入推奨や性能の横並び比較ではない。価格や装備は必ず見積り・取扱説明書で再確認したい。
| メーカー | 現行ページに見られる例 | 条数・機能の例 | 着目点 |
|---|---|---|---|
| クボタ | NAVIWEL NW50N/NW60N/NW80N、NW50S、NW60S/NW80S、NW10S、Agri Robo NW80SA/NW10SA | 5・6・8・10条、直進キープ、可変施肥、KSAS、有人/無人仕様の例 | 2025年発売のNW50N/60N/80Nはディーゼル5/6/8条として公表 |
| 井関農機 | さなえPR5/PR6/PR7、PRJ8、JAPAN PJ8/PJ10、PC25/PC45 | 2~10条、直進&旋回アシスト、有人監視ロボット、ガソリン/ディーゼルの機種群 | PJ10は10条、PRシリーズは5~7条の現行掲載例 |
| ヤンマー | AP220A/AP420、YR4C/5C、YR06/YR08、YR10 | 歩行型、乗用型、直進アシスト、苗量・施肥量支援、SMARTPILOT | 機種専用機能と後付けGNSS支援の両方を展開 |
クボタの公式田植機一覧には、NW50N/NW60N/NW80Nを5・6・8条、NW10SおよびAgri Robo NW10SAを10条、NW80SAを8条として掲載し、機種によりKSAS、可変施肥、株間・施肥量キープを示している。クボタ田植機一覧 新製品発表ではNW50N/NW60N/NW80Nをディーゼル5/6/8条としている。クボタの発表
井関はJAPAN PJ8(8条)とPJ10(10条)を並べ、PJ10について最短6.1分/10aという能率の公表値と直進・旋回アシストを示す。さなえJapan PJ10 PRシリーズには5・6・7条、ディーゼルとガソリンの掲載がある。さなえPRシリーズ 「ディーゼルの方が常に優れる」ではなく、湿田での質量、燃料共用、圃場規模、必要な補機を条件に選ぶべきである。
ヤンマーは、歩行型APシリーズの旋回時フロート浮上機能、乗用YR10の植付部自動昇降を伴う旋回自動化を公開している。APシリーズの操作性 YR10の操作性 これらは直進時の植付精度だけでなく、田植えで何十・何百回も行う「止める、上げる、曲がる、下ろす、再開する」を標準化する設計である。
作業能率:条数だけでは決まらない
有効作業幅を w [m]、平均作業速度を v [km/h]、圃場作業効率を \eta_f とすると、実作業能率 C [ha/h] は概算で
となる。\eta_f には苗補給、肥料補給、枕地旋回、条合わせ、設定確認、圃場間移動、詰まり除去を含む。例えば8条機が6条機より理論幅で33%広くても、短辺が多い圃場で旋回が増え、苗補給を一人で待てば、実面積当たりの時間差は小さくなる。反対に大区画で補給体制と枕地が整えば、条数と自動旋回の効きは大きい。
したがって機種選定では、年間面積だけでなく、圃場ごとの長辺、面積分布、進入路、枕地の幅、水管理の都合、苗箱を運ぶ人員、同時施肥の有無を表にする。最も速い機械を選ぶのではなく、植付適期の限られた日数に、品質を落とさず完了できる作業系を選ぶ。
自動操舵:直進を任せても、作業責任は残る
自動操舵には段階がある。最初はモニター上のガイダンスに沿って人が操舵する方式、次にGNSS受信機とモータハンドルまたは油圧を用い直進を保持する方式、さらに枕地旋回や植付の開始・停止を連携する方式、有人監視下のロボット方式がある。どの段階かを「自動運転」という一語で混同しないことが重要である。
横方向偏差を e_y、機体方位と目標経路の差を e_\psi、操舵角を \delta とする単純な追従制御は、概念的に
のように書ける。実機では、車速、操舵の遅れ、横滑り、アンテナと植付中心のずれ、地面の傾き、GNSS補正の品質を加味する。田植機では、車体中心が線上でも植付部が横にずれれば条は曲がるため、制御対象はハンドルだけではない。
ヤンマーは後付けGNSSガイダンスと自動操舵について、測位をモニターに示すガイダンスと、ハンドルを自動制御するシステムを区別している。GNSSガイダンス・自動操舵 同社の案内には、衛星受信条件、周辺地形・建物、衛星配置などによって精度低下・使用不能が起こり得る注意もある。SMARTPILOT
自動操舵中でも、苗箱の残量、苗のつなぎ目、植付部の詰まり、畦際、水口、作業者・第三者、障害物、旋回後の植付再開を監視する必要がある。特に水田外の農道・公道移動、トレーラへの積載、深い溝・軟弱部は別の危険を持つ。自動化の評価は「ハンドルから手を離せる時間」ではなく、監視・介入・停止を含めて作業が安全に再現できるかで行う。
ディーゼル、ガソリン、電動化
乗用田植機の動力はディーゼルが多い。長時間の作業で燃料を素早く補給でき、低回転でのトルク、走行・植付・油圧への動力分配、トラクタやコンバインとの燃料共用に利点がある。一方、小型・歩行型や軽量を重視する領域ではガソリン機も選択肢になる。井関PRシリーズがディーゼルとガソリンの両方を掲げるのは、求める質量・走破性・燃料運用が一様でないことを示す。PRシリーズのラインアップ
電動化は、エンジンを電池へ丸ごと置き換える話だけではない。電動アクチュエータで苗送りや施肥を精密に制御する、電動油圧ポンプを必要時だけ回す、補機を電動化する、小規模・施設近傍でバッテリー機を使う、といった段階があり得る。モータは低速からトルクを出しやすく、速度・位置の制御に向くため、植付周期と可変施肥の連携には親和性がある。
ただし田植機は、水・泥・肥料粉・高湿度・振動の中で動く。終日作業に必要な電力量、充電時間と農地近傍の電源、電池質量による沈下、感電・絶縁・浸水時の安全、修理体制を同時に解かなければならない。電動化の環境性も、充電電力、電池寿命、軽油削減量、作業体系を含めて比較する。現時点では燃料消費の削減には、適正な車速、過大な空転の削減、苗補給の段取り、重複走行を減らす自動操舵も効く。
センサと研究:測ることが制御を良くする条件
田植機で使われる、または研究対象となるセンサは目的ごとに異なる。フロート・リンクの角度や変位は深さ制御、車輪・モータの回転は株間制御、IMUはロール・ピッチ補正、GNSSは直進・作業記録、カメラは苗箱残量・欠株・障害物の観測候補となる。センサを増やせばよいのではなく、泥水・日射・振動・苗の陰で信頼できるか、故障時に安全側へ移れるかが条件になる。
| 観測したい量 | センサ・手段の例 | 制御・診断への使い道 | 代表的な誤り |
|---|---|---|---|
| 田面との相対高さ | フロート角度、リンク変位、油圧位置 | 植付部昇降、深植え抑制 | フロート沈下を田面高さと誤認 |
| 機体姿勢 | IMU、振り子、車体角度 | ロール・ピッチ補正 | 振動を姿勢変化と混同 |
| 前進距離・車速 | 車輪エンコーダ、GNSS、IMU融合 | 株間、植付同期 | スリップで車輪距離がずれる |
| 苗の供給状態 | 苗台位置、モータ電流、カメラ | 残量通知、送り異常・欠株候補 | 葉の影や泥で画像が不安定 |
| 位置・経路 | GNSS/RTK、方位、地図 | 直進、記録、可変施肥 | 補正停止、マルチパス、基準線誤設定 |
研究では、深さの直接推定、苗取り量の画像計測、植付後の欠株検出、泥の支持力推定、GNSSとIMUを組み合わせた低速走行の位置推定などが課題になる。農研機構のフロート研究が示すように、田面を直接レーザで読むより、田面に接触する部材の姿勢を使う方法には、水面反射・濁りの影響を避ける利点がある。一方で接触する以上、泥の粘りや付着・摩耗を無視できない。
カメラで植付後の株を数える場合も、画像に苗らしい緑が写れば終わりではない。水面反射、泥、重なり、夕方の低照度、ドローン・車載カメラの視差、植付直後の傾きが誤検出を生む。人が数えた区画を正解データにして、欠株率、過剰苗、列位置、深さのどこまで推定できるかを検証する必要がある。AIは、苗供給や田面状態の変動を消す代替物ではなく、変動を測り、運転者の判断を補助する層として使うのが堅実である。
作業前・作業中・作業後の確認
作業前
苗の厚み、根の絡み、葉の絡み、苗箱の枚数を確認し、植付爪・苗送りベルト・フロートに泥や損傷がないかを見る。代かきは単に平らに見せる作業ではなく、フロートが安定して滑り、苗が立つ硬さと均平を作る工程である。水深の偏り、深い轍、稲わら・残渣、水口周辺の軟弱部を事前に歩いて把握する。
最初の数mでは、株間、条間、苗取り本数、深さ、立ち姿、浮き苗、泥の押しを実物で確認する。苗の本数が極端に多い・少ないなら、苗取り量設定だけでなく苗質と送りを疑う。深いならフロート・油圧感度・田面硬さを、浅いなら水深・フロート浮上・爪の設定をまとめて見る。調整前後の株を同じ場所で比べると、設定の意味を誤りにくい。
作業中
条の直進性だけに集中せず、苗箱の残量、箱のつなぎ目、苗送りの偏り、肥料残量、フロートへの付着、植付部の泥詰まりを周期的に見る。旋回では植付部が確実に上がり、次行程で再開するかを確認する。自動操舵は監視の視線を奪う理由ではなく、苗・植付部・周辺安全を見る余裕をつくるために使いたい。
作業後
欠株・浮き苗・深植えを圃場内の複数地点で調べ、設定と田面条件を記録する。直後に見えた問題を「活着すれば分からない」と放置せず、水管理・補植・次回の代かきに反映する。作業終了後は、苗送り部、爪、フロート、施肥部に残った泥・苗・肥料を取扱説明書の手順で清掃する。回転部・油圧部・電装を停止し、支持を確認してから手を入れることが前提である。
まとめ:田植機は水田と苗の間を翻訳する
田植機は、苗台のマットを一株の根鉢へ分け、移動する機体の上で植付爪の軌跡を作り、凹凸のある田面をフロートで基準面へ変換する。この三つがそろって、株間・深さ・立ち姿が揃う。条数、馬力、GNSS、自動化といった分かりやすい仕様は重要だが、それらは苗供給、田面仕上げ、補給、人の監視という作業系の上で初めて性能になる。
機種を選ぶときは、面積だけでなく圃場の形、軟弱さ、苗箱の物流、施肥の同時化、作業者の人数、保守体制を先に書き出す。自動操舵を導入するときは、直進精度だけでなく、補正情報が失われた時の挙動、停止・介入、畦際・障害物の監視を決める。田植機を理解するとは、爪の一周期を知ることから、稲作全体の時間と品質を設計することへ視野を広げることである。
公式・一次資料
- クボタ:田植機一覧
- クボタ:2025年新製品発表(NW50N/NW60N/NW80N)
- 井関農機:さなえ Japan PJ10
- 井関農機:さなえ PRシリーズ
- 井関農機:歩行型さなえPC5シリーズ
- ヤンマー:YR06/YR08
- ヤンマー:歩行型田植機APシリーズ
- ヤンマー:GNSSガイダンス・自動操舵
- 農研機構:農業機械化研究所研究報告 No.36(PDF)
車体が正確に進めば苗も正しく植わる?
苗の切り出し量、爪の軌跡、植付深さが別に効く。走行位置の精度と植付そのものの品質を分けて確認する。
現在の項目 · 4 / 7 · 農業機械工学入門
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。