Contents — find the section you need
Una trapiantatrice di riso è una macchina che trasferisce le piantine di riso, coltivate in vassoi da vivaio, in una risaia allagata, mantenendo una distanza prestabilita tra le file, tra le postazioni e una profondità di impianto. Visivamente, ciò che colpisce è il movimento ripetuto delle griffe posteriori che spingono le piantine nel fango. In realtà, la qualità dell'impianto dipende da diversi fattori, tra cui il meccanismo di avanzamento che sposta lateralmente il tappeto di piantine di una determinata quantità, la trasmissione che converte la distanza percorsa in un ciclo di impianto, il galleggiante che rileva le irregolarità della superficie della risaia, il sistema idraulico che ripristina l'assetto del corpo macchina e il margine di sicurezza che consente all'operatore di rifornire il vassoio di piantine successivo.
Nella coltivazione del riso con il metodo del trapianto, la coltivazione in vivaio, la preparazione del terreno per la lavorazione del terreno, il trapianto, la gestione dell'acqua, la fertilizzazione, il controllo dei parassiti e la raccolta sono tutti processi interconnessi. Considerare la trapiantatrice di riso semplicemente come "una macchina automatica che pianta le piantine" non permette di comprendere perché la qualità delle piantine, la finitura del terreno per la lavorazione del terreno, la durezza della superficie della risaia, la profondità dell'acqua, le capezzagne e la conformazione del campo influenzino le prestazioni. Questo articolo è un'introduzione che descrive la trapiantatrice di riso, passando da un'analisi del meccanismo a quella dei comandi e del design di lavoro. Poiché le specifiche del prodotto, i prezzi e lo stato delle vendite possono variare, salvo diversa indicazione, questo articolo utilizza le informazioni pubbliche di ciascun produttore confermate al 3 settembre 2026.
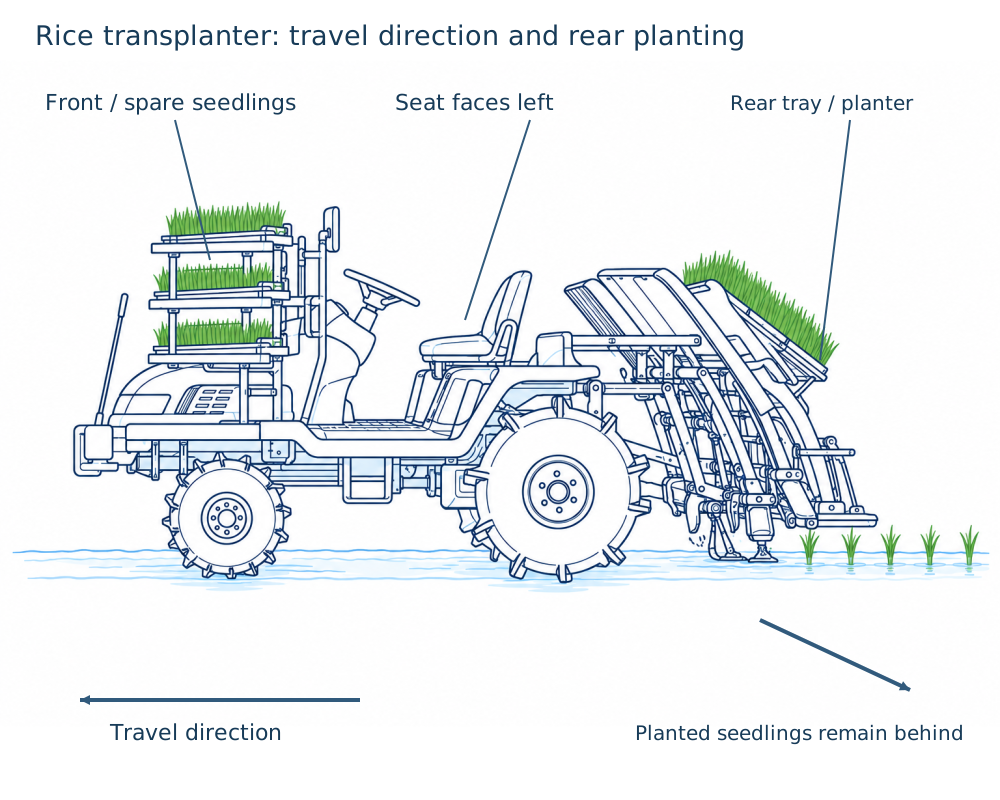
Figura 1 — Illustrazione concettuale a scopo didattico che mostra le posizioni relative del vassoio per le piantine, dell'unità di semina e della superficie della risaia. Non si tratta di una fotografia del prodotto né di un'affermazione su un modello specifico.
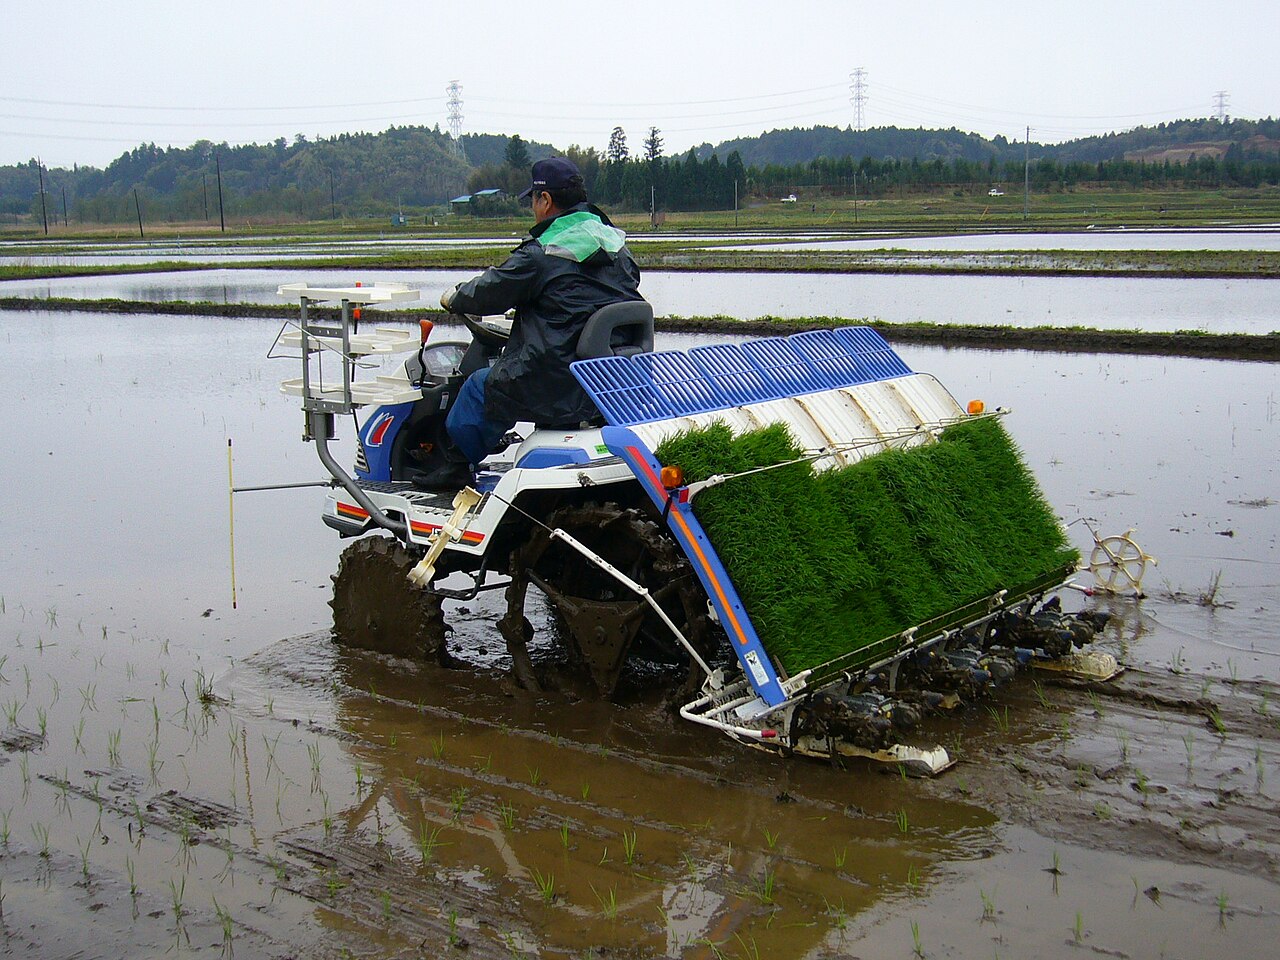 Una trapiantatrice di riso in servizio
Immagine: Rice trapiantatrice 2, città di Katori, Giappone (katorisi, CC BY-SA) 3.0), Wikimedia Commons. Questa è una macchina più piccola rispetto alle trapiantatrici a sedile attualmente descritte nel testo: un esempio rappresentativo per la lettura della posizione relativa del vassoio delle piantine e dell'unità di semina.

Riepilogo in 30 secondi
-
Una trapiantatrice di riso alimenta il tappeto di piantine lateralmente e longitudinalmente dal vassoio, e la pinza di semina preleva alcune piantine alla volta ad ogni ciclo e le deposita sulla superficie della risaia mentre la macchina avanza. La quantità di piantine alimentate, il ciclo della pinza e la velocità di avanzamento determinano la spaziatura tra le piantine e il numero di piantine per postarella.
-
La punta della pinza di semina segue una traiettoria chiusa: estrae la piantina, la trasporta all'indietro, la inserisce nel fango, quindi la rilascia e torna indietro. Portare la velocità di avanzamento e la velocità orizzontale della punta della pinza vicine al momento della semina impedisce che la piantina venga trascinata e la aiuta a rimanere in posizione verticale.
-
La profondità di semina non è determinata solo dalla pinza. Il galleggiante scorre sulla superficie della risaia e Un galleggiante con sensore o un sistema idraulico regolano l'altezza dell'unità di semina. In risaie eccessivamente morbide, con acqua profonda o terreno irregolare, la semina profonda, il galleggiamento delle piantine e la mancanza di zolle aumentano, anche con la stessa impostazione.
Le macchine a spinta sono facili da manovrare in piccoli appezzamenti e zone collinari/montuose; le macchine con operatore a bordo aumentano l'efficienza grazie al numero di file, alla capacità di carico delle piantine e alla possibilità di svoltare/fertilizzare simultaneamente. Le serie NW di Kubota, Sanae PJ/PR di Iseki e YR/AP di Yanmar sono esempi attuali di macchine a spinta con 5-10 file e assistenza alla semina in linea retta/svolta.
Lo sterzo autonomo riduce la fatica di seminare in linea retta, ma non si possono ignorare il ripopolamento delle piantine, le svolte a fine campo, gli argini, le persone, gli ostacoli e gli spostamenti al di fuori della risaia. La valutazione dovrebbe includere la precisione RTK/D-GNSS, la ricezione satellitare, le condizioni del campo e la configurazione della supervisione.
Il trapianto del riso non riguarda solo la "posizione"
La qualità del trapianto La qualità della semina non dipende solo dall'aspetto delle file. Gli elementi essenziali sono che ogni postarella si trovi nella posizione prevista, che le piantine non cadano, che le radici penetrino nel terreno, che non vi siano semine eccessivamente profonde o superficiali e che vi siano poche postarelle mancanti o un numero eccessivo di piantine raccolte. Inoltre, è fondamentale che l'allineamento delle file risultante consenta il passaggio dei macchinari utilizzati per la sarchiatura, il controllo dei parassiti, la concimazione e la successiva raccolta.
È importante distinguere tra "il valore impostato" e "la semina effettiva". Anche se la leva di regolazione della distanza tra le postarelle è impostata a 15 cm, la distanza effettiva varia a causa dello slittamento delle ruote/cingoli, delle fluttuazioni della velocità di avanzamento, del modo in cui si innesta la frizione di semina e del flusso di fango. Anche con una profondità di semina preimpostata, il galleggiamento o l'affondamento del galleggiante e l'ondulazione della superficie della risaia influenzano la posizione delle radici delle piantine. Una trapiantatrice di riso è una macchina che fa sì che la ripetizione geometrica resista alle variazioni del terreno e delle piantine.
Il quadro generale: Tre flussi — Piantine, energia e informazioni
Fornitura di piantine: il lavoro preliminare alla semina
Le condizioni del tappetino per piantine sono un requisito fondamentale per la macchina
Il tappetino in una cassetta per piantine è un materiale sottile e lamellare in cui il terreno (o substrato di coltivazione) e le radici rimangono uniti. Spessore uniforme, radici sufficientemente intrecciate e un'umidità né eccessiva né eccessiva sono le condizioni necessarie affinché la macchina possa gestirlo correttamente. Una piantina con radici deboli e intrecciate collassa quando la pinza la solleva e, se lo spessore varia, la quantità raccolta varia da fila a fila e da postazione a postazione. Se le foglie crescono eccessivamente e si aggrovigliano tra le cassette, anche l'alimentazione del vassoio viene interrotta.
La quantità di piantine raccolte non è spesso un meccanismo che "conta il numero di piantine". Poiché la pinza preleva una piccola porzione – di una data larghezza e profondità del tappetino di piantine, compreso lo strato radicale – il numero effettivo di piantine varia in base alla densità di semina, allo spessore delle piantine e alla compattezza delle radici. La coltivazione in vivaio e le impostazioni della trapiantatrice non sono quindi processi separati, ma una combinazione che insieme produce la stessa precisione di trapianto. Se il metodo di coltivazione cambia – trapianto a semina densa, piantagione a spaziatura ampia, piantine mature in vaso – è necessario utilizzare il vassoio, il sistema di alimentazione, la pinza e le impostazioni corrispondenti.
Alimentazione laterale e alimentazione verticale
L'alimentazione laterale sposta il vassoio lungo la fila, distribuendo le piantine alternativamente nelle aperture di prelievo a sinistra e a destra. L'alimentazione verticale fa avanzare il tappeto di piantine verso il lato vicino alla pinza, mantenendo l'apertura di prelievo costantemente piena di piantine. Se le quantità di alimentazione dei due sistemi non sono sincronizzate, le piantine si diradano in una determinata fila oppure la pinza afferra l'aria vuota ai bordi del tappeto. L'inclinazione del vassoio, il posizionamento errato delle cassette per le piantine, i nastri di alimentazione sporchi e l'intreccio delle radici possono tutti compromettere questa sincronizzazione.
Quando si rifornisce il tappeto di piantine, è importante non solo considerare il tempo di interruzione del lavoro, ma anche eliminare qualsiasi dislivello o spazio vuoto rispetto al tappeto di piantine esistente. Uno spazio vuoto in corrispondenza della giunzione causa una serie di piantine mancanti consecutive. Le macchine di grandi dimensioni aumentano la capacità di carico delle piantine non solo per comodità, ma anche per ridurre il numero di rifornimenti, le interruzioni del lavoro e i difetti di fornitura dovuti a rifornimenti affrettati. La semina densa delle piantine può potenzialmente ridurre il numero di cassette necessarie, ma il risparmio di manodopera non si concretizza se la qualità delle piantine e il meccanismo di semina non sono adeguatamente abbinati.
La traiettoria della pinza di semina: una geometria che posiziona la piantina senza trascinarla
Il cuore di una trapiantatrice di riso è la pinza di semina. La punta della pinza descrive una traiettoria curva chiusa: afferra (o raccoglie) la piantina sul lato del vassoio, la trasporta all'indietro e verso il basso, la rilascia vicino alla superficie del riso e torna indietro vuota. Con un semplice movimento circolare, nell'istante in cui entra nel terreno, la direzione della velocità della punta della pinza è fortemente orientata in avanti o all'indietro, rendendo facile rovesciare o trascinare la piantina. Per questo motivo, vengono utilizzati meccanismi a leveraggio, camme, ingranaggi epicicloidali e meccanismi rotanti per controllare l'assetto e la velocità durante la fase di semina.
Quando la macchina si muove in avanti alla velocità v, sia v_c la pinza. Velocità orizzontale della punta rispetto al terreno nell'istante della piantumazione. Idealmente, la condizione per posizionare la piantina senza trascinarla in avanti o indietro è:
Se v_c-v è grande, l'artiglio trascina la piantina in avanti o indietro. Naturalmente, il fango non è né un corpo elastico né rigido: è una miscela di acqua e particelle di terreno, e poiché la piantina ha anche un apparato radicale, questa equazione da sola non può prevedere se rimarrà in posizione verticale. Tuttavia, mostra perché la progettazione dei meccanismi mira a "minimizzare la velocità relativa nell'istante della piantumazione".
Sia s la distanza percorsa in avanti per ciclo; questo diventa il valore base della spaziatura tra le collinette. Se il ciclo di piantumazione è f_p [cicli/s], allora per la velocità di spostamento v [m/s]
Se il La trasmissione di semina non cambia con la velocità di avanzamento e solo il ciclo degli artigli rimane costante; la distanza tra le piante aumenta con l'aumentare della velocità della macchina. Le trapiantatrici di riso reali collegano la rotazione delle ruote o il rapporto di trasmissione con la trasmissione di semina per avvicinarsi alla distanza tra le piante impostata. Ma se le ruote motrici slittano, la distanza misurata dalle ruote e la distanza percorsa sul terreno non coincidono. La variazione della distanza tra le piante nel fango non è semplicemente un errore operativo, ma un problema in cui il riferimento stesso per la misurazione della distanza dipende dal tipo di terreno.
Distanza tra le piante, distanza tra le file e numero di piantine: progettazione della densità di semina
Sia r [m] la distanza tra le file, s [m] la distanza tra le piante e n il numero di piantine per pianta. Quindi il numero di piante per unità di superficie è N_h [piante/ha] e il numero approssimativo di piantine N_s [piantine/ha] può essere espresso come
Ad esempio, con una distanza tra le file di 0,30 m e una distanza tra le piante di 0,15 m, N_h\simeq222,000 piante/ha. Aumentare il numero di piantine per pianta, ridurre la distanza tra le piante o diminuire la distanza tra le file può contribuire a garantire un numero iniziale di culmi, ma modifica anche il rapporto con i cassonetti di semina, il trasporto delle piantine, i tempi di trapianto, la crescita eccessiva, l'allettamento e le malattie. Ciò che è appropriato varia in base alla regione, alla varietà, ai tempi di trapianto, alla gestione della fertilizzazione e alla resa obiettivo, quindi questo dovrebbe essere deciso in fase di progettazione della coltivazione piuttosto che impostando prima la macchina.
La semina a spaziatura ampia è una tecnica che allarga la distanza tra le piante per ridurre il numero di cassonetti di semina e lo scambio di cassonetti. L'attuale serie P43 di Iseki dichiara pubblicamente il supporto standard per una semina a spaziatura ampia di 37 piante, descritta come circa il doppio della distanza tra le piante. Spaziatura delle colture standard. Semina e fertilizzazione (Iseki) Ma "meno cassette" non significa automaticamente che resa e qualità rimangano invariate. La capacità di accestimento varietale, i tempi di trapianto, la fertilizzazione, la gestione dell'acqua e il rischio di allettamento devono essere verificati in base al calendario colturale della regione.
Per valutare la precisione della spaziatura tra le file, non bisogna considerare solo l'errore medio tra la spaziatura impostata s_0 e la spaziatura misurata s_i, ma anche la variabilità. Per le misurazioni m, l'errore quadratico medio è
Anche se la media corrisponde al valore impostato, una fila che è larga il doppio subito dopo una fila mancante e poi si restringe in seguito non è uniforme come coltura. Tasso di fila mancante, tasso di piantine galleggianti, tasso di semina profonda e distribuzione Il conteggio delle piantine raccolte deve essere esaminato congiuntamente.
Profondità di semina e galleggiante: trasformare la superficie della risaia in un piano di riferimento
Per quanto preciso sia il movimento dell'artiglio di semina, se la superficie di riferimento della risaia si muove verticalmente rispetto alla macchina, la profondità effettiva cambia. Per questo motivo, sotto l'unità di semina viene posizionato un galleggiante che scorre sulla superficie della risaia. Il galleggiante sostiene parte del peso della macchina su un'ampia superficie, evitando di affondare eccessivamente nel fango, e determina l'altezza relativa tra l'unità di semina e la superficie della risaia. Non si tratta semplicemente di una "slitta", ma funge anche da sensore meccanico per il controllo della profondità.
Figura: Creata da Duskcoil. L'area del galleggiante, la forma, il carico e la posizione del sensore variano a seconda del modello.
Sia h la distanza impostata dal punto di riferimento dell'unità di semina al piano di riferimento del galleggiante, e_f l'errore derivante dall'affondamento o dal galleggiamento del galleggiante e z_g l'irregolarità locale della superficie della risaia. La profondità di semina effettiva semplificata d può quindi essere considerata come:
Se la superficie della risaia si alza, z_g aumenta e la semina superficiale diventa più probabile; se il galleggiante affonda nel fango soffice, la semina profonda diventa più probabile a causa di e_f. In pratica, la profondità dell'acqua, la resistenza dell'apparato radicale della piantina, la tempistica del rilascio dell'artiglio e il rimbalzo del fango dopo la semina sono tutti fattori che influiscono sul risultato finale, quindi questa è una mappa approssimativa per le regolazioni piuttosto che un modello esatto.
Il rapporto di ricerca del NARO sulle trapiantatrici di riso illustra un approccio che utilizza un galleggiante con sensore per mantenere costante l'altezza dell'attrezzo dal suolo, controllando l'altezza dell'attrezzo per mantenere costante l'inclinazione del galleggiante nella direzione di avanzamento, garantendo così la precisione della profondità di semina. Rapporto n. 36 dell'Istituto di Ricerca sulle Macchine Agricole Sul campo, lasciare che il galleggiante galleggi troppo, lasciarlo affondare fino a spingere fango pesante o terminare la lavorazione del terreno in modo troppo brusco, compromettono il principio di questo controllo.
Una profondità di semina troppo bassa impedisce alle radici di penetrare nel terreno, con conseguente formazione di piantine galleggianti che si spostano facilmente con la corrente dell'acqua, il vento o le operazioni di diserbo. Una profondità di semina troppo elevata, invece, può interrare il punto di crescita, danneggiando lo sviluppo iniziale. Poiché la profondità di semina dipende dall'età delle piantine, dalla durezza della superficie del terreno e dalla gestione dell'acqua, è più sicuro effettuare una semina di prova su terreno pianeggiante prima di entrare in campo e verificare effettivamente la base delle radici. Non basatevi solo sui valori numerici per la regolazione della profondità: verificatela al centro della risaia, a capezzagna e nelle zone più morbide.
Confronto tra seminatrici a spinta, a operatore a bordo e robotizzate/assistite
| Tipologia | Principali punti di forza | Limiti / punti da verificare | Esempi attualmente disponibili |
|---|---|---|---|
Seminatrice a spinta | Leggera, facile da manovrare in campi stretti e zone collinari/montuose. Elevata libertà di movimento durante il trasporto e la svolta | Sforzo per l'operatore durante la camminata; capacità di carico delle piantine e larghezza di lavoro inferiori rispetto alle seminatrici a operatore a bordo | Yanmar AP220A/AP420, Iseki PC25/PC45 |
Seminatrice a operatore a bordo (file piccole e medie) | Funzionamento continuo con operatore seduto; facile da combinare con sistemi di semina, fertilizzazione e assistenza alla svolta | Le dimensioni del corpo macchina devono essere adatte alle capezzagne, alle strade agricole e al drenaggio/capacità portante del campo | Yanmar YR4C/5C, Iseki PR5/6/7, Kubota NW50/60/80 |
| Lavorazione su larga scala | 8-10 file; la capacità di carico delle piantine, la fertilizzazione, la connettività e l'assistenza in linea retta aumentano la produttività per unità di tempo | Più grande è la macchina, maggiore è l'importanza delle perdite dovute a manovre/trasporto in piccoli appezzamenti. L'approvvigionamento delle piantine può diventare il collo di bottiglia | Iseki PJ8/PJ10, Kubota NW10S/NW10SA, Yanmar YR10 | | Robot con supervisione umana / guida autonoma | Possibilità di ridurre il carico ripetitivo, le sovrapposizioni e le zone non lavorate della guida in linea retta | Ciò non significa che non sia supervisionato. I limiti, gli ostacoli, la comunicazione e le procedure di soccorso devono essere inclusi nella progettazione del lavoro | Kubota Agri Robo NW80SA, Iseki PRJ8-DR, linea SMARTPILOT di Yanmar |
Le macchine a spinta non sono una categoria di macchine "vecchie e piccole, quindi inferiori". In condizioni come terreni in pendenza, piccoli appezzamenti vicino a risaie terrazzate, campi con strade di accesso strette o piccole aree gestite con cura, una macchina leggera e un operatore in grado di cambiare rapidamente posizione diventano un vantaggio. L'attuale serie PC5 di Iseki comprende la PC25 a 2 file e la PC45 a 4 file, che illustrano pubblicamente il livellamento automatico tramite un sensore a pendolo e una funzione che solleva il galleggiante per la svolta. Serie Sanae PC5
Le macchine con operatore a bordo migliorano l'efficienza non solo aumentando il numero di file, ma anche integrando il caricamento del vassoio, la concimazione laterale, il sollevamento/abbassamento automatico dell'unità di semina, la svolta semiautomatica e la modifica delle impostazioni direttamente dal sedile dell'operatore. Gli attuali modelli Yanmar YR06/YR08 sono dotati di assistenza alla linea retta, assistenza alla quantità di piantine/fertilizzante e servizi ICT. YR06/YR08 Tuttavia, l'efficienza dichiarata a catalogo varia notevolmente a seconda che il campo sia rettangolare, che le piantine e il fertilizzante non si esauriscano e che le operazioni di svolta/rifornimento/spostamento si svolgano senza intoppi.
Interpretazione dei prodotti attuali oltre la scheda tecnica
Le specifiche e le opzioni disponibili variano a seconda del produttore, della regione e del rivenditore. I seguenti esempi mostrano "quali opzioni tecnologiche esistono effettivamente" e non costituiscono una raccomandazione d'acquisto o un confronto diretto delle prestazioni. Prezzi e attrezzature devono essere sempre riconfermati tramite preventivo e manuale d'uso.
| Produttore | Esempi presenti nelle pagine attuali | Esempi di righe/caratteristiche | Nota |
|---|---|---|---|
| Kubota | NAVIWEL NW50N/NW60N/NW80N, NW50S, NW60S/NW80S, NW10S, Agri Robo NW80SA/NW10SA | 5/6/8/10 file, mantenimento in linea retta, fertilizzazione variabile, KSAS, esempi di specifiche con operatore/senza operatore | I modelli NW50N/60N/80N, lanciati nel 2025, sono pubblicamente indicati come macchine diesel a 5/6/8 file |
Iseki | Sanae PR5/PR6/PR7, PRJ8, JAPAN PJ8/PJ10, PC25/PC45 | 2-10 file, assistenza in linea retta e in curva, robot con supervisione dell'operatore, una combinazione di modelli a benzina/diesel | Il PJ10 è attualmente disponibile a 10 file; la serie PR è attualmente disponibile a 5-7 file |
Yanmar | AP220A/AP420, YR4C/5C, YR06/YR08, YR10 | A spinta, con operatore a bordo, assistenza in linea retta, supporto per la semina/dosaggio del fertilizzante, SMARTPILOT | Implementa sia funzionalità specifiche del modello che assistenza GNSS installabile successivamente |
L'elenco ufficiale delle trapiantatrici di riso Kubota elenca i modelli NW50N/NW60N/NW80N a 5/6/8 file, i modelli NW10S e Agri Robo NW10SA a 10 file e il modello NW80SA a 8 file, con KSAS, fertilizzazione variabile e supporto per la spaziatura tra le piante/dosaggio del fertilizzante, a seconda del modello. Elenco trapiantatrici di riso Kubota L'annuncio del nuovo prodotto indica i modelli NW50N/NW60N/NW80N come macchine diesel a 5/6/8 file. Annuncio di Kubota
Iseki presenta i modelli JAPAN PJ8 (8 file) e PJ10 (10 file), dichiarando pubblicamente un'efficienza di soli 6,1 minuti per 10 acri per il PJ10, oltre all'assistenza alla trazione in linea retta e in curva. Sanae Japan PJ10 La serie PR offre modelli a 5/6/7 file, sia diesel che a benzina. Serie Sanae PR Piuttosto che affermare che "il diesel è sempre meglio", la scelta dovrebbe basarsi sulla massa del terreno in risaie umide, sulla compatibilità dei carburanti, sulle dimensioni del campo e sulle attrezzature ausiliarie necessarie.
Yanmar pubblicizza la funzione di sollevamento del galleggiante in curva sulla sua serie AP a spinta e la sterzata automatizzata con sollevamento/abbassamento automatico dell'unità di semina sul modello YR10 con operatore a bordo. Operatività serie AP Operatività YR10 Si tratta di progetti che standardizzano non solo la precisione di piantagione in linea retta, ma anche la sequenza "stop, sollevamento, rotazione, abbassamento, ripresa" ripetuta decine o centinaia di volte durante il trapianto.
Efficienza di lavoro: non determinata solo dal numero di file
Sia w [m] la larghezza di lavoro effettiva, v [km/h] la velocità media di lavoro e \eta_f l'efficienza di lavoro sul campo. Il tasso di lavoro effettivo C [ha/h] è quindi approssimativamente
Qui \eta_f include il ripopolamento delle piantine, il rifornimento di fertilizzante, la rivoltatura a capezzagna, l'allineamento delle file, i controlli di impostazione, gli spostamenti tra i campi e la rimozione degli intasamenti. Ad esempio, anche se una macchina a 8 file ha una larghezza teorica maggiore del 33% rispetto a una macchina a 6 file, se effettua più spesso le rivoltature in un campo con molti lati corti e un singolo operatore deve attendere il ripopolamento delle piantine, la differenza di tempo per unità di superficie effettiva si riduce. Al contrario, in un appezzamento di grandi dimensioni con un sistema di approvvigionamento ben organizzato e capezzagne, il vantaggio del conteggio delle file e della rivoltatura automatica è notevole.
La scelta del modello dovrebbe quindi considerare non solo la superficie annuale, ma anche la lunghezza del lato lungo di ciascun campo, la distribuzione della superficie, le strade di accesso, la larghezza della capezzagna, i vincoli di gestione idrica, il personale disponibile per il trasporto delle cassette di piantine e l'eventuale utilizzo della fertilizzazione simultanea. Anziché scegliere la macchina più veloce, optate per il sistema di lavoro in grado di completare l'operazione entro i pochi giorni previsti per il trapianto, senza compromettere la qualità.
Guida autonoma: anche se la guida in linea retta è delegata, la responsabilità del lavoro rimane
La guida autonoma si articola in diverse fasi. In primo luogo, un metodo in cui un operatore guida seguendo le indicazioni visualizzate su un monitor; in secondo luogo, un metodo che utilizza un ricevitore GNSS con volante motorizzato o un sistema idraulico per mantenere la traiettoria rettilinea; in terzo luogo, un metodo che coordina la svolta a fine campo e l'avvio/arresto della semina; infine, un metodo robotizzato con supervisione umana. È importante non confondere le diverse fasi con la semplice espressione "guida autonoma".
Un semplice sistema di controllo di inseguimento con deviazione laterale e_y, differenza tra l'orientamento della macchina e la traiettoria target e_\psi e angolo di sterzata \delta può essere concettualmente espresso come:
In una macchina reale, vengono presi in considerazione la velocità di avanzamento, il ritardo di sterzata, lo slittamento laterale, lo scostamento tra l'antenna e il centro di semina, l'inclinazione del terreno e la qualità della correzione GNSS. In una trapiantatrice di riso, anche se il centro del corpo rimane sulla linea, se l'unità di semina si sposta lateralmente la fila si piega: pertanto, il controllo non si basa esclusivamente sul volante.
Yanmar distingue, per i suoi sistemi di guida GNSS e sterzo autonomo installabili anche in un secondo momento, tra un sistema di guida che visualizza il posizionamento su un monitor e un sistema che controlla automaticamente il volante. Guida GNSS / Guida autonoma I materiali aziendali stessi indicano che possono verificarsi degradi di precisione o indisponibilità a seconda delle condizioni di ricezione satellitare, del terreno/edifici circostanti e della geometria del satellite. SMARTPILOT
Anche con la guida autonoma, è necessario monitorare la quantità di piantine rimanenti, le giunture tra i tappeti di piantine, l'intasamento dell'unità di semina, il bordo dell'argine, le prese d'acqua, gli operatori/terzi, gli ostacoli e la ripresa della semina dopo una curva. La circolazione su strade agricole o strade pubbliche al di fuori della risaia, il carico su un rimorchio e la presenza di fossi profondi o tratti di terreno soffice, in particolare, comportano rischi diversi. L'automazione non dovrebbe essere valutata in base a "quanto tempo si può togliere le mani dal volante", ma in base alla possibilità di svolgere il lavoro in modo sicuro e riproducibile, includendo monitoraggio, intervento e arresto.
Diesel, benzina ed elettrificazione
Le trapiantatrici di riso con operatore a bordo sono prevalentemente alimentate a diesel. Il diesel offre rifornimenti rapidi per lunghe ore di lavoro, coppia a bassi regimi, distribuzione della potenza tra traslazione, semina e impianto idraulico, e compatibilità con trattori e mietitrebbie. Nel frattempo, in settori che privilegiano dimensioni ridotte o peso contenuto, le macchine a spinta, anche quelle a benzina, rappresentano un'opzione. L'attuale serie PR di Iseki, che comprende sia modelli diesel che a benzina, dimostra che massa, capacità di attraversamento e alimentazione richieste non sono uniformi. Gamma della serie PR
L'elettrificazione non si limita alla semplice sostituzione del motore con una batteria. Si possono prevedere diverse fasi: utilizzo di attuatori elettrici per controllare con precisione l'alimentazione delle piantine e la fertilizzazione, funzionamento di una pompa idraulica elettrica solo quando necessario, elettrificazione delle attrezzature ausiliarie e utilizzo di macchine a batteria in operazioni su piccola scala o in prossimità di impianti. Poiché i motori possono erogare facilmente coppia anche a basse velocità, si prestano al controllo di velocità/posizione, risultando quindi particolarmente adatti a collegare il ciclo di semina alla fertilizzazione a rateo variabile.
Tuttavia, una trapiantatrice di riso opera in un ambiente caratterizzato da acqua, fango, polvere di fertilizzante, elevata umidità e vibrazioni. È necessario risolvere simultaneamente i problemi relativi all'energia elettrica necessaria per un'intera giornata lavorativa, ai tempi di ricarica e alla disponibilità di energia in prossimità del campo, all'affondamento dovuto alla massa aggiuntiva delle batterie, alla sicurezza in caso di scosse elettriche/isolamento/immersione in acqua e all'infrastruttura di riparazione. Bisogna inoltre valutare i benefici ambientali dell'elettrificazione, inclusi il consumo di elettricità per la ricarica, la durata delle batterie, la riduzione del consumo di gasolio e il sistema di lavoro. Attualmente, una velocità di avanzamento adeguata, la riduzione dello slittamento eccessivo delle ruote, l'organizzazione della logistica per il ripopolamento delle piantine e la sterzata autonoma che riduce le sovrapposizioni dei passaggi contribuiscono a ridurre il consumo di carburante.
Sensori e ricerca: le condizioni in cui la misurazione migliora il controllo
I sensori utilizzati o oggetto di ricerca per le trapiantatrici di riso variano a seconda dello scopo. L'angolo o lo spostamento del galleggiante/collegamento servono per il controllo della profondità; la rotazione delle ruote/del motore serve per il controllo della spaziatura tra le piante; Un'IMU serve per la correzione di rollio/beccheggio; il GNSS per la sterzata in linea retta e la registrazione dei dati di lavoro; e una telecamera è adatta per monitorare la quantità di piantine rimanenti, le colline mancanti e gli ostacoli. Aggiungere più sensori non è intrinsecamente migliore: ciò che conta è la loro affidabilità in presenza di acqua fangosa, luce solare, vibrazioni e ombra delle piantine, e la loro capacità di funzionare in sicurezza anche in caso di guasto.
| Quantità da osservare | Esempi di sensori/metodi | Utilizzo per controllo/diagnosi | Errore rappresentativo |
|---|---|---|---|
| Altezza relativa rispetto alla superficie del riso | Angolo del galleggiante, spostamento dei bracci, posizione idraulica | Sollevamento/abbassamento dell'unità di semina, soppressione della semina profonda | Confusione tra affondamento del galleggiante e altezza della superficie del riso |
| Assetto della macchina | IMU, pendolo, angolo del corpo | Correzione di rollio/beccheggio | Confusione tra vibrazioni e variazione di assetto |
| Distanza in avanti / velocità di marcia | Fusione encoder ruota, GNSS, IMU | Spaziatura tra le colline, sincronizzazione della semina | Variazioni della distanza tra le ruote dovute allo slittamento |
Posizione/percorso | GNSS/RTK, direzione, mappa | Guida in linea retta, registrazioni, fertilizzazione variabile | Perdita di correzione, multipath, impostazione errata della linea di riferimento |
Gli argomenti di ricerca includono la stima diretta della profondità, la misurazione basata su immagini della quantità di piantine raccolte, il rilevamento di colline mancanti dopo la semina, la stima della capacità di carico del fango e la stima della posizione a bassa velocità combinando GNSS e IMU. Come dimostra la ricerca sui galleggianti del NARO, un metodo che utilizza l'assetto di un componente a contatto con la superficie della risaia, anziché leggere direttamente la superficie con un laser, ha il vantaggio di evitare gli effetti della riflessione della superficie dell'acqua e della torbidità. D'altra parte, poiché implica il contatto, non si possono ignorare l'appiccicosità e l'adesione/usura del fango.
Anche quando una telecamera conta le piantine dopo la semina, il lavoro non è finito solo perché nell'immagine appare qualcosa di verde e simile a una piantina. Il riflesso della superficie dell'acqua, il fango, la sovrapposizione, la scarsa luce serale, la parallasse delle telecamere montate su droni o veicoli e l'inclinazione subito dopo la semina possono generare falsi rilevamenti. È necessario utilizzare appezzamenti contati manualmente come riferimento e verificare con quanta precisione è possibile stimare la percentuale di piantine mancanti, l'eccesso di piantine, la posizione delle file e la profondità. L'intelligenza artificiale è meglio utilizzarla in modo oculato, non come sostituto che elimina le variazioni nella disponibilità di piantine o nelle condizioni della superficie della risaia, ma come uno strumento che misura tali variazioni e supporta il giudizio dell'operatore.
Controlli prima, durante e dopo il lavoro
Prima del lavoro
Controllare lo spessore delle piantine, l'eventuale intreccio delle radici e delle foglie, il numero di cassette per le piantine e ispezionare la pinza di semina, il nastro di alimentazione delle piantine e il galleggiante per verificare la presenza di fango o danni. La lavorazione del terreno non serve semplicemente a rendere la superficie apparentemente piana, ma è il processo che crea la consistenza e la planarità necessarie affinché il galleggiante scivoli stabilmente e le piantine rimangano in piedi. Ispezionate il campo in anticipo per individuare eventuali irregolarità nella profondità dell'acqua, solchi profondi, presenza di paglia/residui di riso e zone cedevoli vicino agli ingressi dell'acqua.
Nei primi metri, verificate fisicamente la spaziatura tra le piantine, la distanza tra le file, il numero di piantine raccolte, la profondità di semina, la postura delle piantine, la presenza di piantine galleggianti e l'eventuale presenza di fango. Se il numero di piantine è eccessivamente alto o basso, sospettate non solo un problema con l'impostazione della quantità di piantine raccolte, ma anche con la qualità e la nutrizione delle piantine stesse. Se la semina è troppo profonda, controllate contemporaneamente la sensibilità del galleggiante/del sistema idraulico e la consistenza della superficie del riso; se è troppo superficiale, controllate contemporaneamente la profondità dell'acqua, la forza di sollevamento del galleggiante e l'impostazione dell'artiglio. Confrontare le piantine nello stesso punto prima e dopo la regolazione riduce il rischio di interpretare erroneamente l'effetto di una determinata impostazione.
Durante il lavoro
Non concentrarsi solo sulla rettilineità delle file: controllare periodicamente la quantità di piantine rimanenti, le giunture tra le cassette, l'alimentazione non uniforme delle piantine, il fertilizzante rimanente, eventuali residui attaccati al galleggiante e l'intasamento dell'unità di semina con fango. In curva, verificare che l'unità di semina si sollevi correttamente e che la semina riprenda senza intoppi al passaggio successivo. La guida autonoma non deve essere un motivo per smettere di controllare: deve essere utilizzata per creare il margine necessario a monitorare le piantine, l'unità di semina e la sicurezza circostante.
Dopo il lavoro
Verificare la presenza di cumuli mancanti, piantine galleggianti e semina troppo profonda in diversi punti del campo e annotare le impostazioni e le condizioni della superficie del riso. Non liquidare un problema riscontrato subito dopo con la frase "non importerà una volta che avrà messo radici": tenerne conto nella gestione dell'acqua, nel reimpianto e nella successiva aratura. Al termine del lavoro, pulire l'unità di alimentazione delle piantine, le griffe, il galleggiante e l'unità di fertilizzazione da eventuali residui di fango, piantine o fertilizzante, seguendo la procedura descritta nel manuale d'uso. Si presuppone che le parti rotanti, i sistemi idraulici ed elettrici siano stati arrestati e messi in sicurezza prima di intervenire manualmente.
Riepilogo: Una trapiantatrice di riso funge da ponte tra la risaia e la piantina
Una trapiantatrice di riso divide il tappeto di piantine sul vassoio in singole masse radicali per ogni postarella, modella la traiettoria della griffe di semina posizionata sulla macchina in movimento e trasforma una superficie irregolare della risaia in un piano di riferimento tramite il galleggiante. Quando questi tre elementi lavorano insieme, la spaziatura, la profondità e la postura delle postarelle risultano allineate. Specifiche di facile comprensione come il numero di file, la potenza, il GNSS e l'automazione sono importanti, ma diventano prestazioni solo se integrate nel sistema di lavoro che comprende l'approvvigionamento delle piantine, la finitura della superficie della risaia, il rifornimento e la supervisione umana.
Quando si sceglie un modello, è fondamentale considerare non solo l'area di lavoro, ma anche la conformazione del terreno, la consistenza del suolo, la logistica delle piantine, la fertilizzazione simultanea, il numero di addetti necessari e la manutenzione. Nell'introduzione della guida autonoma, è necessario valutare non solo la precisione in linea retta, ma anche il comportamento in caso di perdita delle informazioni di correzione, le procedure di arresto/intervento e il monitoraggio dei bordi degli argini e degli ostacoli. Comprendere una trapiantatrice di riso significa ampliare la propria prospettiva, passando dalla conoscenza di un singolo ciclo di lavoro della pinza alla progettazione della tempistica e della qualità dell'intera coltivazione del riso.
Fonti ufficiali e primarie
- Kubota: Elenco trapiantatrici di riso
- Kubota: Annuncio nuovi prodotti 2025 (NW50N/NW60N/NW80N)
- Iseki: Sanae Japan PJ10
- Iseki: Serie Sanae PR
- Iseki: Serie Sanae PC5 a spinta
- Yanmar: YR06/YR08
- Yanmar: Serie AP di trapiantatrici di riso a spinta
- Yanmar: Guida GNSS / sterzo autonomo
- NARO: Rapporto n. 36 dell'Istituto di Ricerca sulle Macchine Agricole (PDF)
Un percorso preciso del veicolo garantisce un buon trapianto?
Anche la raccolta delle piantine, il movimento delle dita e la profondità di impianto sono importanti. La precisione della navigazione e la qualità dell'impianto richiedono verifiche separate.
Commenti
Accedi per continuare.
Nessun dato disponibile.