Contents — find the section you need
Eine Reispflanzmaschine ist eine Maschine, die in Anzuchttrays vorgezogene Reissetzlinge mit festgelegtem Reihen-, Pflanzabstand und Pflanztiefe in ein geflutetes Reisfeld verpflanzt. Optisch fällt vor allem die wiederholte Bewegung der hinteren Greifarme auf, die die Setzlinge in den Schlamm drücken. Tatsächlich entsteht die Pflanzqualität jedoch durch den Zuführmechanismus, der die Setzlingsmatte seitlich um einen festgelegten Betrag verschiebt, das Getriebe, das die Vorwärtsstrecke in einen Pflanzzyklus umwandelt, den Schwimmer, der die Unebenheiten der Reisfeldoberfläche erfasst, die Hydraulik, die die Maschine in die richtige Position bringt, und die Reserve, die es dem Bediener ermöglicht, den nächsten Setzlingstray nachzufüllen.
Beim Reisanbau mit Pflanztechnik sind Anzucht, Vorbereitung des Bodens, Verpflanzen, Wassermanagement, Düngung, Schädlingsbekämpfung und Ernte zeitlich eng miteinander verbunden. Betrachtet man die Reispflanzmaschine lediglich als „automatische Maschine, die Setzlinge pflanzt“, verkennt man, warum die Setzlingsqualität, die Qualität der Vorbereitung des Bodens, die Härte der Reisfeldoberfläche, die Wassertiefe, die Vorgewende und die Feldform die Leistung beeinflussen. Dieser Artikel ist eine Einführung in die Reispflanzmaschine und erläutert deren Funktionsweise anhand von Mechanismus, Steuerung und Arbeitsablauf. Da sich Produktspezifikationen, Preise und Verkaufszahlen ändern können, verwendet dieser Artikel – sofern nicht anders angegeben – die öffentlich zugänglichen Informationen der Hersteller (Stand: 3. September 2026).
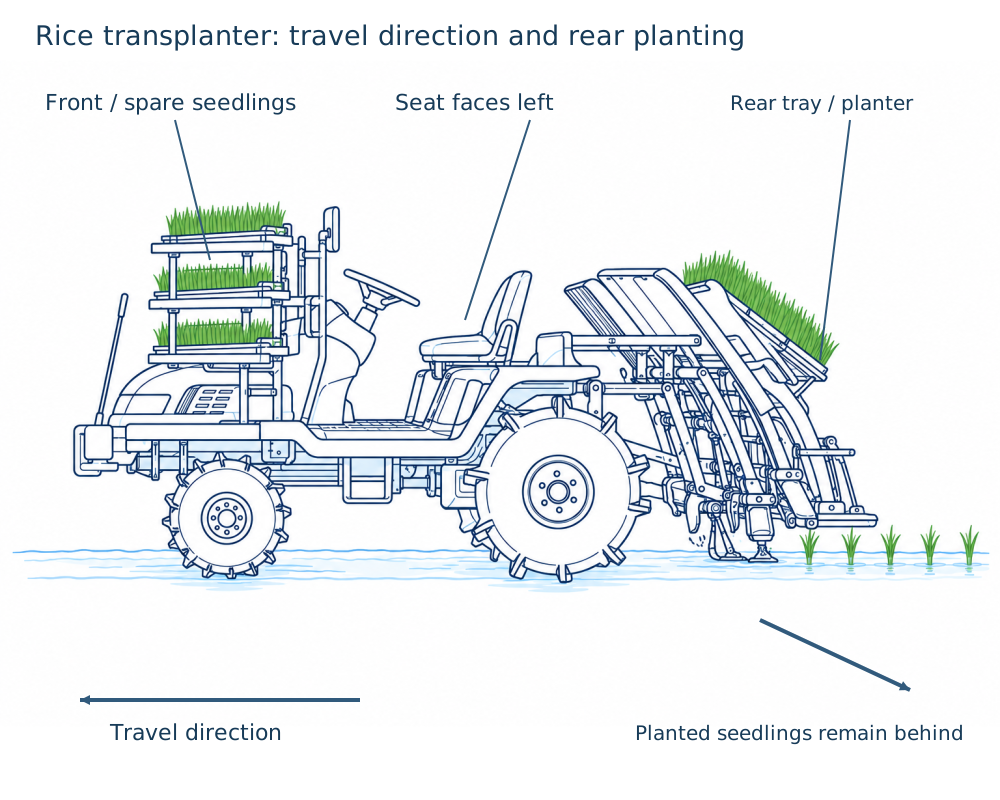
Abbildung 1 – Eine Illustration zur Veranschaulichung der relativen Positionen von Anzuchtschale, Pflanzeinheit und Reisfeldoberfläche. Es handelt sich nicht um ein Produktfoto oder eine Aussage zu einem bestimmten Modell.
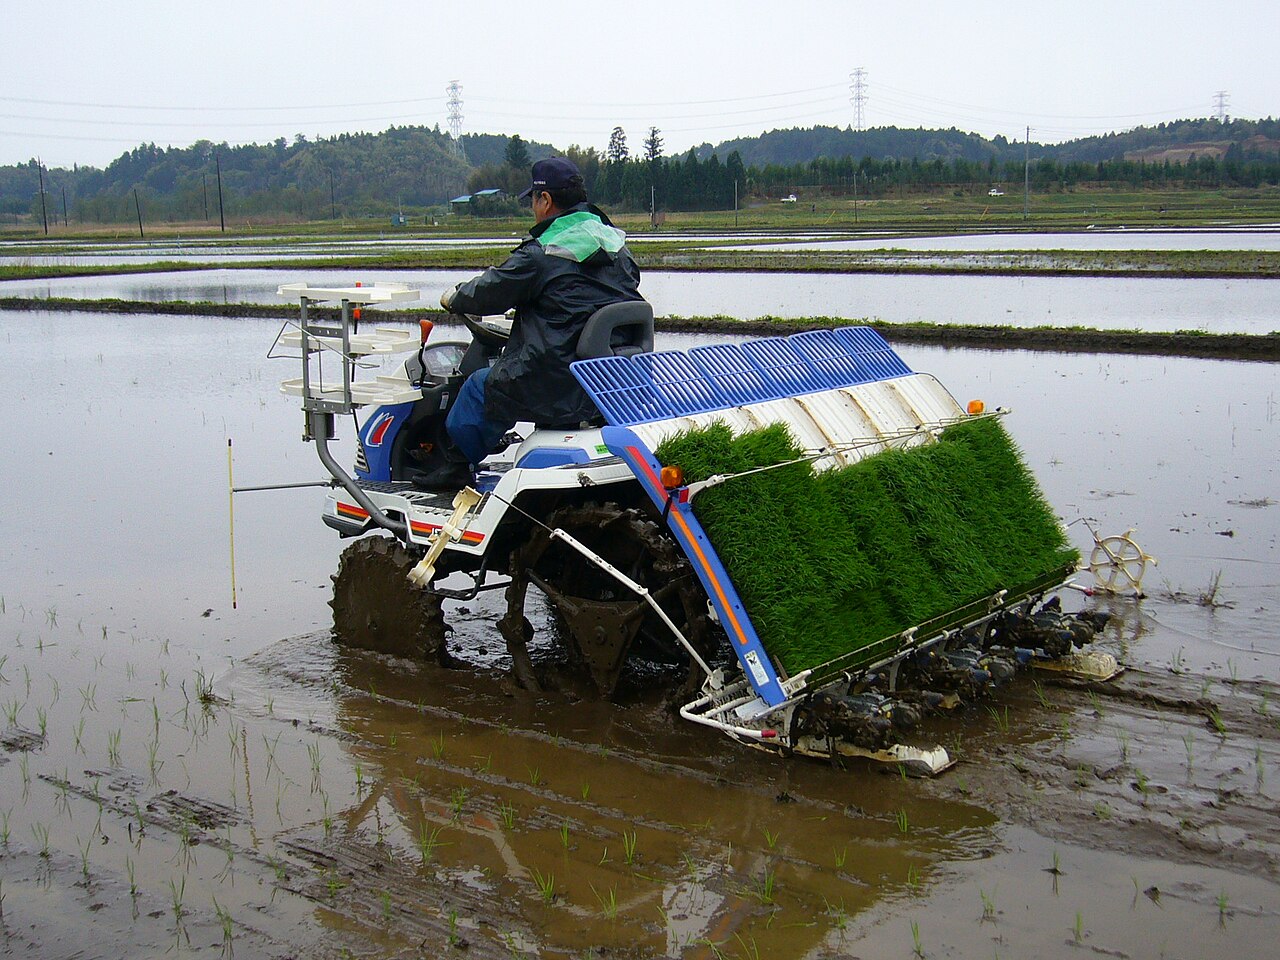 Eine Reispflanzmaschine im Einsatz
Bild: Rice Pflanzmaschine 2, Katori, Japan (katorisi, CC BY-SA 3.0), Wikimedia Commons. Dies ist eine kleinere Version. Maschine als die im Text beschriebenen Aufsitz-Pflanzmaschinen – ein repräsentatives Beispiel für das Ablesen der relativen Position von Sämlingsschale und Pflanzeinheit.

30-Sekunden-Zusammenfassung
-
Eine Reispflanzmaschine führt die Sämlingsmatte seitlich und längs aus der Sämlingsschale zu. Die Pflanzklaue nimmt in jedem Zyklus einige Sämlinge auf und setzt sie auf die Reisfeldoberfläche, während die Maschine vorwärts fährt. Die zugeführte Sämlingsmenge, der Klauezyklus und die Fahrgeschwindigkeit bestimmen den Pflanzabstand und die Anzahl der Sämlinge pro Pflanzstelle.
-
Die Spitze der Pflanzklaue beschreibt eine geschlossene Bahn: Sie zieht den Sämling heraus, transportiert ihn nach hinten, setzt ihn in den Boden und lässt ihn dann los. Indem die Fahrgeschwindigkeit und die horizontale Geschwindigkeit der Klauespitze im Moment des Pflanzens angeglichen werden, wird verhindert, dass der Sämling mitgeschleift wird, und er steht aufrecht.
-
Die Pflanztiefe wird nicht allein von der Klaue bestimmt. Der Schwimmer gleitet über die Reisfeldoberfläche, und ein Sensorschwimmer oder eine Hydraulik passt die Höhe der Pflanzeinheit. In zu weichen Reisfeldern, bei tiefem Wasser oder starker Bodenbildung erhöhen sich selbst bei gleicher Einstellung die Probleme mit tiefer Pflanzung, schwimmenden Setzlingen und fehlenden Halmen.
-
Einachsschlepper sind auf kleinen Parzellen und in hügeligem/bergigem Gelände leicht zu manövrieren; Aufsitzmäher steigern die Effizienz durch höhere Reihenanzahl, größere Setzlingskapazität und gleichzeitiges Wenden/Düngen. Beispiele hierfür sind die Kubota NW-Serie, die Iseki Sanae PJ/PR und die Yanmar YR/AP mit 5–10 Reihen, Einachsschleppern und Geradeaus-/Wendehilfe.
-
Autonomes Lenken erleichtert das Geradeauspflanzen, doch das Nachfüllen von Setzlingen, Wenden am Vorgewende, Dämme, Personen, Hindernisse und Bewegungen außerhalb des Reisfelds dürfen nicht außer Acht gelassen werden. Die Bewertung sollte die RTK/D-GNSS-Genauigkeit, den Satellitenempfang, die Feldbedingungen und die Überwachungseinrichtung berücksichtigen.
Reispflanzung ist mehr als nur eine Frage der „Position“
Die Qualität der Pflanzung hängt nicht allein von der Position ab. Die korrekte Ausrichtung der Reihen hängt allein von deren Geradheit ab. Grundvoraussetzungen sind: Jede Pflanzstelle muss an der vorgesehenen Position stehen, die Setzlinge dürfen nicht umfallen, die Wurzeln müssen im Boden verankert sein, es darf weder zu tiefe noch zu flache Pflanzungen geben, und es dürfen nur wenige Pflanzstellen fehlen oder zu viele Setzlinge mitgenommen werden. Darüber hinaus ist wichtig, dass die Reihenausrichtung von den Maschinen für Unkrautbekämpfung, Schädlingsbekämpfung, Düngung und Ernte problemlos befahren werden kann.
Hierbei ist es wichtig, zwischen dem Sollwert und der tatsächlichen Pflanzung zu unterscheiden. Selbst wenn der Hebel für den Pflanzstellenabstand auf 15 cm eingestellt ist, variiert der tatsächliche Abstand aufgrund von Schlupf der Räder/Raupen, Schwankungen der Fahrgeschwindigkeit, dem Eingriff der Pflanzkupplung und dem Schlammfluss. Selbst bei festgelegter Pflanztiefe beeinflusst das Absinken oder Schwimmen des Schwimmers und die Unebenheit der Reisfeldoberfläche die Wurzellage der Setzlinge. Eine Reispflanzmaschine ist eine Maschine, die geometrische Wiederholungen trotz der unterschiedlichen Anforderungen an Boden und Setzlinge ermöglicht.
Das große Ganze: Drei Faktoren – Setzlinge, Energie und Informationen
Sämlingsversorgung: Die Vorbereitungen vor dem „Ausschneiden“ eines Damms
Der Zustand der Sämlingsmatte ist eine Eingangsbedingung für die Maschine
Die Matte in einem Sämlingskasten ist ein dünnes, plattenartiges Material, in dem Erde (oder Wachstumsmedium) und Wurzeln zusammengehalten werden. Gleichmäßige Dicke, ausreichend verflochtene Wurzeln und ein weder zu nasser noch zu trockener Zustand sind die Voraussetzungen für die Maschine. Ein Sämling mit schwach verflochtenen Wurzeln knickt beim Anheben durch die Kralle ein, und bei unterschiedlicher Dicke variiert die aufgenommene Menge von Reihe zu Reihe und von Damm zu Damm. Wenn Blätter übermäßig wachsen und sich zwischen den Behältern verheddern, wird die Zufuhr in die Anzuchtschale beeinträchtigt.
Die Anzahl der entnommenen Sämlinge wird oft nicht direkt erfasst. Da die Greifzange nur einen kleinen Bereich – eine bestimmte Breite und Tiefe der Anzuchtmatte inklusive Wurzelballen – aushebt, variiert die tatsächliche Anzahl der Sämlinge je nach Aussaatdichte, Sämlingsdicke und Wurzelballen. Anzucht und Verpflanzung sind daher keine getrennten Prozesse, sondern bilden zusammen die gleiche Präzision beim Verpflanzen. Ändert sich die Anbaumethode – dichte Aussaat, Pflanzung mit großem Abstand, Anzucht in Töpfen mit ausgewachsenen Sämlingen –, müssen Anzuchtschale, Zufuhr, Greifzange und Einstellungen entsprechend angepasst werden.
Seitliche und vertikale Zufuhr
Die seitliche Zufuhr bewegt die Anzuchtschale in Reihenrichtung und befördert die Sämlinge nacheinander zu den linken und rechten Aufnahmeöffnungen. Die vertikale Zufuhr schiebt die Anzuchtmatte zur Seite in der Nähe der Greifzange und hält die Aufnahmeöffnung so stets mit Sämlingen gefüllt. Wenn die Zufuhrmengen der beiden Systeme nicht synchronisiert sind, dünnen die Sämlinge in einer bestimmten Reihe aus, oder die Pflanzklaue greift ins Leere am Rand der Pflanzmatte. Schiefe Pflanzschalen, schlecht positionierte Sämlingsboxen, verschmutzte Förderbänder und verhedderte Wurzeln können diese Synchronisation stören.
Beim Nachfüllen von Sämlingen ist es wichtig, nicht nur die Unterbrechungszeit zu berücksichtigen, sondern auch jegliche Stufen oder Lücken zur bestehenden Sämlingsmatte zu vermeiden. Eine Lücke an der Nahtstelle führt dazu, dass mehrere Sämlinge nacheinander fehlen. Große Maschinen erhöhen die Sämlingsladekapazität nicht nur aus praktischen Gründen, sondern auch, um die Anzahl der Nachfüllvorgänge, Arbeitsunterbrechungen und Materialfehler durch übereiltes Nachfüllen zu reduzieren. Dichte Aussaat kann potenziell die Anzahl der benötigten Boxen verringern, aber die Arbeitsersparnis stellt sich nur ein, wenn die Sämlingsqualität und der Pflanzmechanismus optimal aufeinander abgestimmt sind.
Die Bahn der Pflanzklaue: Geometrie für ein sauberes und präzises Einsetzen der Sämlinge
Das Herzstück einer Reispflanzmaschine ist die Pflanzklaue. Die Klauenspitze beschreibt eine geschlossene Kurve: Sie greift (oder schaufelt) den Sämling an der Tablettenseite, führt ihn nach hinten und unten, lässt ihn nahe der Reisfeldoberfläche los und kehrt leer zurück. Durch die einfache Kreisbewegung ist die Klauenspitze im Moment des Eindringens in den Boden stark nach vorn oder hinten gerichtet, wodurch der Sämling leicht umgestoßen oder mitgerissen werden kann. Aus diesem Grund werden Gelenkmechanismen, Nocken, Planetengetriebe und Drehmechanismen eingesetzt, um die Ausrichtung und Geschwindigkeit während des Pflanzvorgangs zu steuern.
Abbildung: Erstellt von Duskcoil. Die tatsächliche Flugbahn variiert je nach Mechanismus und Einstellung. Entscheidend ist, dass sich die erforderliche Geschwindigkeit und Ausrichtung beim Aufnehmen und Einpflanzen des Setzlings unterscheiden.
Wenn die Maschine mit der Geschwindigkeit v vorwärts fährt, sei v_c die horizontale Geschwindigkeit der Klauenspitze relativ zum Boden im Moment des Einpflanzens. Idealisiert lautet die Bedingung für das Einpflanzen des Setzlings ohne Vor- oder Zurückschieben:
Wenn Wenn v_c-v groß ist, zieht die Klaue den Sämling vorwärts oder rückwärts. Natürlich ist Schlamm weder elastisch noch starr – er ist ein Gemisch aus Wasser und Bodenpartikeln – und da der Sämling auch ein Wurzelgeflecht hat, kann diese Gleichung allein nicht vorhersagen, ob er aufrecht stehen bleibt. Dennoch zeigt sie, warum die Konstruktion von Mechanismen darauf abzielt, „die Relativgeschwindigkeit im Moment des Pflanzens zu minimieren“.
Sei s die Vorwärtsfahrstrecke pro Zyklus; dies wird der Basiswert für den Pflanzabstand. Wenn der Pflanzzyklus f_p [Zyklen/s] beträgt, dann gilt für die Fahrgeschwindigkeit v [m/s]:
Wenn sich das Pflanzgetriebe nicht mit der Fahrgeschwindigkeit ändert und nur der Klauezyklus konstant bleibt, vergrößert sich der Pflanzabstand mit zunehmender Fahrgeschwindigkeit der Maschine. Reale Reispflanzmaschinen koppeln die Radrotation oder das Übersetzungsverhältnis mit dem Pflanzantrieb, um den eingestellten Pflanzabstand zu erreichen. Wenn die Antriebsräder jedoch durchrutschen, Die von den Rädern gemessene und die über den Boden zurückgelegte Strecke stimmen nicht überein. Abweichungen im Pflanzabstand im Schlamm sind nicht einfach ein Bedienungsfehler – es handelt sich um ein Problem, bei dem die Referenz für die Entfernungsmessung selbst vom Boden abhängt.
Pflanzabstand, Reihenabstand und Sämlingsanzahl: Planung der Pflanzdichte
Sei der Reihenabstand r [m], der Pflanzabstand s [m] und die Anzahl der Sämlinge pro Pflanzstelle n. Dann lassen sich die Anzahl der Pflanzstellen pro Flächeneinheit N_h [Pflanzstellen/ha] und die ungefähre Sämlingsanzahl N_s [Sämlinge/ha] wie folgt ausdrücken:
Beispiel: Bei einem Reihenabstand von 0,30 m und einem Pflanzabstand von 0,15 m ergeben sich N_h\simeq222,000 Pflanzstellen/ha. Eine Erhöhung der Die Anzahl der Sämlinge pro Pflanzstelle, ein engerer Pflanzabstand oder ein geringerer Reihenabstand können zwar die Anzahl der anfänglichen Bestockung erhöhen, beeinflussen aber auch den Einsatz von Anzuchtboxen, den Transport der Sämlinge, den Zeitpunkt des Umpflanzens sowie das Risiko von übermäßigem Wachstum, Lagerung und Krankheiten. Was angemessen ist, hängt von Region, Sorte, Zeitpunkt des Umpflanzens, Düngung und angestrebtem Ertrag ab. Daher sollte dies anhand der Anbauplanung und nicht durch die Festlegung der Maschineneinstellungen entschieden werden.
Die Pflanzung mit großem Pflanzabstand ist eine Technik, bei der der Pflanzabstand vergrößert wird, um die Anzahl der Anzuchtboxen und das Umsetzen der Boxen zu reduzieren. Iseki bietet für seine aktuelle P43-Serie standardmäßig eine Pflanzung mit 37 Pflanzstellen an, was etwa dem doppelten Pflanzabstand bei Standardanbau entspricht. Planting & Fertilization (Iseki) Weniger Boxen bedeuten jedoch nicht automatisch gleichbleibenden Ertrag und gleiche Qualität. Sortenspezifische Bestockungsfähigkeit, Zeitpunkt des Umpflanzens, Düngung, Wassermanagement und Lagerungsrisiko müssen mit den Anbaubedingungen der jeweiligen Region abgeglichen werden. Kalender.
Um die Genauigkeit der Dammabstände zu beurteilen, sollte nicht nur der mittlere Fehler zwischen dem eingestellten Dammabstand s_0 und dem gemessenen Dammabstand s_i betrachtet werden, sondern auch die Variabilität. Für m-Messungen beträgt der mittlere quadratische Fehler
Selbst wenn der Mittelwert dem Sollwert entspricht, ist eine Reihe, die direkt nach einem fehlenden Damm doppelt so breit ist und anschließend eng steht, nicht als gleichmäßiger Pflanzenbestand zu betrachten. Die Ausfallrate, die Rate an schwimmenden Sämlingen, die Tiefensaatrate und die Verteilung der Sämlingsaufnahme sollten gemeinsam untersucht werden.
Pflanztiefe und der Gleiter: Die Reisfeldoberfläche als Referenzebene
Ungeachtet der Präzision der Steuerung der Pflanzkralle ändert sich die tatsächliche Pflanztiefe, wenn sich die Referenz-Reisfeldoberfläche relativ zur Maschine auf und ab bewegt. Deshalb wird ein Gleiter eingesetzt, der über die Reisfeldoberfläche gleitet. Unterhalb der Pflanzeinheit verteilt der Schwimmer einen Teil des Maschinengewichts auf einer großen Fläche und verhindert so ein zu starkes Einsinken in den Schlamm. Gleichzeitig ermittelt er die relative Höhe zwischen Pflanzeinheit und Reisfeldoberfläche. Er dient nicht nur als Schlitten, sondern auch als mechanischer Sensor zur Tiefensteuerung.
Abbildung: Erstellt mit Duskcoil. Schwimmkörperfläche, -form, -last und Sensorposition variieren je nach Modell.
Sei h der festgelegte Abstand zwischen der Pflanzeinheit und der Schwimmkörper-Referenzebene, e_f der Fehler, der durch das Absinken oder Schwimmen des Schwimmkörpers entsteht, und z_g die lokale Unebenheit der Reisfeldoberfläche. Dann kann die vereinfachte tatsächliche Pflanztiefe d wie folgt betrachtet werden:
Hebt sich die Reisfeldoberfläche, vergrößert sich z_g und eine flache Pflanzung wird wahrscheinlicher; sinkt der Schwimmkörper in weichen Schlamm ein, wird eine tiefe Pflanzung aufgrund von e_f wahrscheinlicher. In der Praxis spielen Wassertiefe, Widerstand des Wurzelballens, der Zeitpunkt des Auslösens der Pflanzkralle und die Rückfederung des Schlamms nach dem Pflanzen eine Rolle. Daher handelt es sich hierbei eher um eine grobe Richtlinie zur Anpassung als um ein exaktes Modell.
Der Forschungsbericht des NARO über Reispflanzmaschinen beschreibt ein Verfahren, bei dem ein Sensorschwimmer die Höhe des Geräts über dem Boden konstant hält. Die Gerätehöhe wird so gesteuert, dass die Neigung des Schwimmers in Fahrtrichtung konstant bleibt und somit die Pflanztiefe präzise eingestellt wird. Bericht Nr. 36 des Forschungsinstituts für Landmaschinen Im Feld beeinträchtigen zu langes Aufschwimmen des Schwimmers, zu tiefes Absinken bis zum Erreichen der festen Schlammtiefe oder zu grobes Nachverdichten die Wirksamkeit dieser Steuerung.
Bei zu geringer Pflanztiefe dringen die Wurzeln nicht in den Boden ein, wodurch die Sämlinge schwimmen und sich leicht durch Wasserströmung, Wind oder Unkrautbekämpfung bewegen. Bei zu geringer Pflanztiefe kann der Vegetationspunkt verschüttet werden, was das anfängliche Wachstum beeinträchtigt. Da die Zieltiefe vom Alter der Setzlinge, der Oberflächenhärte des Reisfelds und der Wasserversorgung abhängt, ist es sicherer, vor dem Befahren des Feldes eine Testpflanzung auf ebener Fläche durchzuführen und die Wurzelbasis zur Überprüfung auszugraben. Die Tiefeneinstellung sollte nicht allein auf Zahlenwerten basieren – überprüfen Sie sie in der Mitte des Reisfelds, am Vorgewende und in weichen Bereichen.
Vergleich von handgeführten, aufsitzenden und robotergestützten/assistierten Maschinen
| Typenkonzept | Hauptvorteile | Einschränkungen / Zu prüfende Punkte | Aktuell gelistete Beispiele |
|---|---|---|---|
| Handgeführt | Leicht, einfach zu handhaben auf schmalen Feldern und in hügeligem/bergigem Gelände. Hohe Bewegungsfreiheit beim Transport und Wenden. | Geringere Belastung des Bedieners durch Gehen; Setzlingsladekapazität und Arbeitsbreite sind geringer als bei aufsitzenden Maschinen. | Yanmar AP220A/AP420, Iseki PC25/PC45 |
| Aufsitzend (kleine bis mittlere Reihen) | Kontinuierliches Arbeiten im Sitzen; Einfach kombinierbar mit Tray, Düngung und Wendehilfe | Die Abmessungen müssen auf Vorgewende, Feldwege und die Entwässerung/Tragfähigkeit des Feldes abgestimmt sein | Yanmar YR4C/5C, Iseki PR5/6/7, Kubota NW50/60/80 |
Großflächige Aufsitzbearbeitung | 8–10 Reihen; Setzlingsladekapazität, Düngung, Vernetzung und Geradeauslaufunterstützung erhöhen die Arbeitsleistung pro Zeiteinheit | Je größer die Maschine, desto stärker wirken sich Wende-/Transportverluste auf kleinen Flächen aus. Die Setzlingsversorgung kann zum Engpass werden | Iseki PJ8/PJ10, Kubota NW10S/NW10SA, Yanmar YR10 |
Bemannter Überwachungsroboter / Autonomes Lenken | Möglichkeit zur Reduzierung von sich wiederholenden Arbeitsgängen, Überlappungen und Fehlstellen beim Geradeauslenken | Bedeutet nicht unbeaufsichtigt. Grenzen, Hindernisse, Kommunikation und Rettungsmaßnahmen müssen in die Arbeitsplanung einbezogen werden. Kubota Agri Robo NW80SA, Iseki PRJ8-DR, Yanmar SMARTPILOT-Reihe |
Einachsschlepper sind nicht per se „alt und klein, also minderwertig“. Gerade bei Hanglagen, kleinen Parzellen in der Nähe von Reisterrassen, Feldern mit schmalen Zufahrtswegen oder sorgfältig bewirtschafteten kleinen Flächen sind eine leichte Maschine und ein Fahrer, der schnell die Position wechseln kann, von Vorteil. Die aktuelle PC5-Serie von Iseki umfasst die zweireihigen Modelle PC25 und PC45 mit vierreihiger Maschine. Diese Modelle verfügen über eine automatische Nivellierung mittels Pendelsensor und eine Funktion zum Anheben des Schwimmers zum Wenden. Sanae PC5-Serie
Aufsitzmäher steigern die Effizienz nicht nur durch eine höhere Reihenzahl, sondern auch durch die Kombination von Korbbeladung, Seitendüngung, automatischem Heben/Senken des Säaggregats, halbautomatischem Wenden und Einstelländerungen vom Fahrersitz aus. Die aktuellen Yanmar-Modelle YR06/YR08 verfügen über Geradeausfahrhilfe, Dosierhilfe für Sämlinge und Dünger sowie ICT-Dienste. YR06/YR08 Die Effizienz im Katalog variiert jedoch stark, je nachdem, ob das Feld rechteckig ist, Sämlinge und Dünger nicht ausgehen und Wenden, Nachfüllen und Fahren reibungslos verlaufen.
Aktuelle Produkte jenseits des Datenblatts
Verfügbare Spezifikationen und Optionen variieren je nach Hersteller, Region und Händler. Die folgenden Beispiele zeigen, welche Technologieoptionen tatsächlich verfügbar sind – keine Kaufempfehlung oder ein direkter Leistungsvergleich. Preise und Ausstattung sollten immer durch ein Angebot und die Bedienungsanleitung bestätigt werden.
| Hersteller | Beispiele auf den aktuellen Seiten | Beispielreihen/Funktionen | Hinweis |
|---|---|---|---|
| Kubota | NAVIWEL NW50N/NW60N/NW80N, NW50S, NW60S/NW80S, NW10S, Agri Robo NW80SA/NW10SA | 5/6/8/10 Reihen, Spurhaltung, variable Düngung, KSAS, Beispiele für bemannte/unbemannte Ausführungen | Die 2025 eingeführten NW50N/60N/80N sind als Dieselmaschinen mit 5/6/8 Reihen angegeben. |
| Iseki | Sanae PR5/PR6/PR7, PRJ8, JAPAN PJ8/PJ10, PC25/PC45 | 2–10 Reihen, Spurhaltung und Wendehilfe, bemannter Überwachungsroboter, verschiedene Benzin-/Dieselmodelle | Die PJ10 ist aktuell als 10-reihige Maschine gelistet; die PR-Serie als 5–7-reihige Maschine. |
| Yanmar | AP220A/AP420, YR4C/5C, YR06/YR08, YR10 | Handgeführt, Aufsitzmäher, Geradeausfahrhilfe, Sämlings-/Düngermengensteuerung, SMARTPILOT | Bietet modellspezifische Funktionen und nachrüstbare GNSS-Unterstützung |
Kubotas offizielle Reispflanzmaschinen-Liste führt die Modelle NW50N/NW60N/NW80N als 5/6/8-reihige Maschinen, die Modelle NW10S und Agri Robo NW10SA als 10-reihige Maschinen und die NW80SA als 8-reihige Maschine. KSAS, variable Düngung und die automatische Anpassung von Pflanzabstand und Düngermenge variieren je nach Modell. Kubota Reispflanzmaschinen-Liste Die Produktneuheitsankündigung gibt die Modelle NW50N/NW60N/NW80N als dieselbetriebene 5/6/8-reihige Maschinen an. Kubotas Ankündigung
Iseki präsentiert die JAPAN PJ8 (8 Reihen) und PJ10 (10 Reihen) und gibt für die PJ10 eine Effizienz von bis zu 6,1 Minuten pro 10 Hektar an, inklusive Geradeaus- und Kurvenassistent. Sanae Japan PJ10 Die PR-Serie ist als 5-, 6- oder 7-reihige Version mit Diesel- und Benzinantrieb erhältlich. Sanae PR-Serie Anstatt pauschal „Diesel ist immer besser“ zu sagen, sollte die Wahl anhand der Sämasse in nassen Reisfeldern, der Kraftstoffkompatibilität, der Feldgröße und der benötigten Zusatzausrüstung getroffen werden.
Yanmar bewirbt die Schwimmstellung beim Wenden bei seiner handgeführten AP-Serie und die automatische Wendefunktion mit automatischer Anhebung/Absenkung des Säaggregats beim Aufsitzmäher YR10. Bedienbarkeit der AP-Serie Bedienbarkeit der YR10-Serie Diese Konstruktionen standardisieren nicht nur die Pflanzgenauigkeit bei gerader Fahrt, sondern auch die Abfolge „Anhalten, Anheben, Wenden, Absenken, Weiterfahren“, die beim Umpflanzen dutzende oder hunderte Male wiederholt wird.
Arbeitseffizienz: Nicht allein durch die Reihenanzahl bestimmt
Sei die effektive Arbeitsbreite w [m], die durchschnittliche Arbeitsgeschwindigkeit v [km/h] und die Feldarbeitseffizienz \eta_f. Dann beträgt die tatsächliche Arbeitsleistung C [ha/h] ungefähr
Hierbei umfasst \eta_f das Nachfüllen von Sämlingen und Dünger, das Wenden am Vorgewende, die Reihenausrichtung, die Kontrolle der Setzung, die Fahrten zwischen den Feldern und die Beseitigung von Verstopfungen. Selbst wenn beispielsweise eine 8-reihige Maschine theoretisch 33 % breiter ist als eine 6-reihige, verringert sich der Zeitunterschied pro tatsächlicher Fläche, wenn sie auf einem Feld mit vielen kurzen Seiten häufiger wendet und eine einzelne Person auf das Nachfüllen der Setzlinge warten muss. Umgekehrt ist der Vorteil der Reihenanzahl und der automatischen Wendefunktion auf einem großen Feld mit einem gut organisierten Versorgungssystem und Vorgewenden erheblich.
Bei der Modellauswahl sollten daher nicht nur die jährliche Fläche, sondern auch die Länge der Längsseiten jedes Feldes, die Flächenverteilung, Zufahrtswege, die Breite des Vorgewendes, Einschränkungen im Wassermanagement, das verfügbare Personal zum Tragen der Setzlingsboxen und die Frage der gleichzeitigen Düngung berücksichtigt werden. Anstatt die schnellste Maschine zu wählen, sollte das Arbeitssystem gewählt werden, das die Arbeiten innerhalb der begrenzten Tage des optimalen Pflanzfensters ohne Qualitätseinbußen abschließen kann.
Autonomes Lenken: Auch wenn das Geradeausfahren delegiert wird, bleibt die Arbeitsverantwortung bestehen
Das autonome Lenken erfolgt in Stufen. Zunächst gibt es eine Methode, bei der eine Person anhand von Anweisungen auf einem Monitor lenkt; Als Nächstes wird ein Verfahren vorgestellt, das einen GNSS-Empfänger mit motorisiertem Lenkrad oder Hydraulik zur Geradeausführung nutzt; außerdem ein Verfahren, das das Wenden am Vorgewende und den Start/Stopp der Aussaat koordiniert; und schließlich ein bemanntes, robotergestütztes Überwachungsverfahren. Es ist wichtig, die verschiedenen Phasen nicht unter dem Begriff „autonomes Fahren“ zu verwechseln.
Eine einfache Spurführung mit seitlicher Abweichung (e_y), der Differenz zwischen Maschinenrichtung und Zielpfad (e_\psi) und dem Lenkwinkel (\delta) lässt sich konzeptionell wie folgt beschreiben:
Bei einer realen Maschine spielen Fahrgeschwindigkeit, Lenkverzögerung, seitlicher Schlupf, Versatz zwischen Antenne und Pflanzzentrum, Bodenneigung und die Qualität der GNSS-Korrektur eine Rolle. Bei einer Reispflanzmaschine kann sich die Reihe selbst dann verbiegen, wenn der Schwerpunkt der Maschine auf der Linie bleibt und sich die Pflanzeinheit seitlich verschiebt – das Steuerziel ist also nicht allein das Lenkrad.
Yanmar unterscheidet bei seiner nachrüstbaren GNSS-Führung und autonomen Lenkung zwischen einer Führung mit Positionsanzeige auf einem Monitor und einem System, das das Lenkrad automatisch steuert. GNSS-Führung / Autonome Lenkung Laut Herstellerangaben kann es je nach Satellitenempfangsbedingungen, Gelände/Gebäuden in der Umgebung und Satellitengeometrie zu Genauigkeitseinbußen oder -ausfällen kommen. SMARTPILOT
Auch bei autonomer Lenkung ist es notwendig, den verbleibenden Saatgutvorrat, die Fugen zwischen den Saatgutmatten, Verstopfungen der Pflanzeinheit, den Dammrand, Wassereinlässe, Arbeiter/Dritte, Hindernisse und die Wiederaufnahme der Pflanzung nach einer Wende zu überwachen. Insbesondere Fahrten auf Feldwegen oder öffentlichen Straßen außerhalb des Reisfelds, das Verladen auf einen Anhänger sowie tiefe Gräben oder weiche Bodenabschnitte bergen unterschiedliche Risiken. Die Automatisierung sollte nicht danach bewertet werden, wie lange man die Hände vom Lenkrad nehmen kann, sondern danach, ob die Arbeit sicher und reproduzierbar durchgeführt werden kann, einschließlich Überwachung, Eingriff und Stopp.
Diesel, Benzin und Elektrifizierung
Aufsitz-Reispflanzmaschinen werden überwiegend mit Diesel betrieben. Diesel bietet schnelles Betanken für lange Arbeitszeiten, hohes Drehmoment bei niedrigen Drehzahlen, gleichmäßige Kraftverteilung auf Fahr-, Pflanz- und Hydraulikantriebe sowie die Kompatibilität mit Traktoren und Mähdreschern. In Bereichen, in denen geringe Größe oder geringes Gewicht wichtig sind, stellen handgeführte Maschinen mit Benzinmotor ebenfalls eine Option dar. Isekis aktuelle PR-Serie, die sowohl Diesel- als auch Benzinmodelle umfasst, zeigt, dass die Anforderungen an Masse, Geländegängigkeit und Kraftstoffverbrauch nicht einheitlich sind. PR-Serienübersicht
Elektrifizierung bedeutet nicht nur den vollständigen Austausch des Motors durch eine Batterie. Es gibt verschiedene Stufen: Der Einsatz elektrischer Aktuatoren zur präzisen Steuerung der Sämlingszufuhr und Düngung, der Betrieb einer elektrischen Hydraulikpumpe nur bei Bedarf, die Elektrifizierung von Hilfsgeräten und der Einsatz batteriebetriebener Maschinen in kleineren Betrieben oder in der Nähe von Anlagen. Da Motoren bereits bei niedrigen Drehzahlen ein hohes Drehmoment liefern, eignen sie sich für die Drehzahl-/Positionsregelung und somit für die Verknüpfung des Pflanzzyklus mit der variablen Düngung.
Eine Reispflanzmaschine arbeitet jedoch inmitten von Wasser, Schlamm, Düngerstaub, hoher Luftfeuchtigkeit und Vibrationen. Der elektrische Energiebedarf für einen ganzen Arbeitstag, die Ladezeit und die Stromverfügbarkeit in Feldnähe, das Absinken durch die zusätzliche Batteriemasse, die Sicherheit in Bezug auf Stromschlag, Isolierung und Untertauchen sowie die Reparaturinfrastruktur müssen gleichzeitig berücksichtigt werden. Auch die Umweltvorteile der Elektrifizierung sollten bewertet werden, einschließlich des Stromverbrauchs beim Laden, der Batterielebensdauer, der reduzierten Dieselmenge und des Arbeitssystems. Derzeit tragen eine angemessene Fahrgeschwindigkeit, die Reduzierung von übermäßigem Radschlupf, die Organisation der Sämlingsnachschublogistik und die autonome Lenkung, die Überfahrten minimiert, ebenfalls zur Senkung des Kraftstoffverbrauchs bei.
Sensoren und Forschung: Bedingungen für eine verbesserte Steuerung durch Messung
Die in Reispflanzmaschinen eingesetzten oder erforschten Sensoren unterscheiden sich in ihrem Zweck. Schwimmer-/Gestängewinkel bzw. -verschiebung dienen der Tiefenkontrolle; Rad-/Motorrotation der Reihenabstandskontrolle; eine IMU der Roll-/Nickkorrektur; GNSS der Geradeaussteuerung und Arbeitsaufzeichnung; und eine Kamera kann zur Überwachung des verbleibenden Setzlingsbestands, fehlender Reihen und Hindernisse eingesetzt werden. Mehr Sensoren bedeuten nicht zwangsläufig eine bessere Lösung – entscheidend ist ihre Zuverlässigkeit in trübem Wasser, bei Sonneneinstrahlung, Vibrationen und im Schatten der Setzlinge sowie ihre sichere Ausfallsicherheit.
| Zu beobachtende Größe | Beispielsensoren/Methoden | Verwendung für Steuerung/Diagnose | Repräsentativer Fehler |
|---|---|---|---|
| Relative Höhe zur Reisfeldoberfläche | Schwimmerwinkel, Gestängeverschiebung, hydraulische Position | Anheben/Absenken der Pflanzeinheit, Verhinderung tiefer Pflanzung | Verwechslung von Schwimmersinken mit Reisfeldoberflächenhöhe |
| Maschinenlage | IMU, Pendel, Körperwinkel | Roll-/Nickkorrektur | Verwechslung von Vibrationen mit Lageänderungen |
Vorwärtsstrecke/Fahrgeschwindigkeit | Radencoder, GNSS, IMU-Fusion | Pflanzabstand, Pflanzsynchronisation | Radabstandsabweichungen durch Schlupf |
Zufuhrstatus der Sämlinge | Position des Pflanzbehälters, Motorstrom, Kamera | Benachrichtigung über Restmenge, Anomalien bei der Zufuhr/fehlende Pflanzstellen | Bildinstabilität durch Blattschatten oder Schlamm |
Position/Pfad | GNSS/RTK, Kurs, Karte | Geradeaussteuerung, Aufzeichnungen, variable Düngung | Korrekturausfall, Mehrwegeausbreitung, falsche Referenzlinienkonfiguration |
Forschungsthemen umfassen die direkte Tiefenschätzung, die bildbasierte Messung der Sämlingsaufnahmemenge, die Erkennung fehlender Pflanzstellen nach der Pflanzung, die Schätzung der Schlammtragfähigkeit und die Positionsbestimmung bei niedriger Geschwindigkeit durch die Kombination von GNSS und IMU. Wie die Schwimmversuche von NARO zeigen, bietet eine Methode, die die Lage eines Bauteils im Kontakt mit der Reisfeldoberfläche nutzt, anstatt die Oberfläche direkt mit einem Laser zu messen, den Vorteil, die Auswirkungen von Wasseroberflächenreflexionen und Trübung zu vermeiden. Andererseits dürfen aufgrund des Kontakts Schlammhaftung und Abrieb nicht außer Acht gelassen werden.
Selbst wenn eine Kamera die Pflanzstellen nach der Aussaat zählt, ist die Arbeit nicht abgeschlossen, nur weil etwas Grünes und Sämlingsähnliches im Bild erscheint. Wasseroberflächenreflexionen, Schlamm, Überlappungen, schwaches Abendlicht, Parallaxe von Drohnen- oder fahrzeugmontierten Kameras und die Neigung direkt nach der Aussaat führen zu Fehlmessungen. Es ist daher notwendig, manuell gezählte Parzellen als Referenzwerte zu verwenden und zu überprüfen, wie genau die Quote fehlender Pflanzstellen, überschüssiger Sämlinge, Reihenposition und Pflanztiefe geschätzt werden kann. Künstliche Intelligenz (KI) sollte sinnvoll eingesetzt werden, nicht als Ersatz für die Beseitigung von Schwankungen im Sämlingsangebot oder im Zustand der Reisfeldoberfläche, sondern als zusätzliche Ebene, die diese Schwankungen misst und die Beurteilung des Bedieners unterstützt.
Kontrollen vor, während und nach der Arbeit
Vor der Arbeit
Prüfen Sie die Dicke der Sämlinge, das Verheddern von Wurzeln und Blättern sowie die Anzahl der Sämlingskästen. Untersuchen Sie die Pflanzklaue, das Sämlingsförderband und den Schwimmer auf Schlamm oder Beschädigungen. Das Anfeuchten des Bodens dient nicht nur dazu, die Oberfläche zu ebnen – es schafft die nötige Härte und Ebenheit, damit der Schwimmer stabil gleitet und die Sämlinge stehen können. Gehen Sie das Feld vorher ab, um ungleichmäßige Wassertiefen, tiefe Fahrspuren, Reisstroh/Reststoffe und weiche Stellen in der Nähe der Wassereinlässe zu erkennen.
Überprüfen Sie auf den ersten Metern den Abstand zwischen den Pflanzstellen und Reihen, die Anzahl der aufgenommenen Sämlinge, die Pflanztiefe, die Standfestigkeit, das Schwimmen der Sämlinge und das Verschieben des Bodens. Bei einer extrem hohen oder niedrigen Anzahl an Sämlingen sollten Sie nicht nur die Einstellung der Aufnahmemenge, sondern auch die Qualität der Sämlinge und die Nährstoffversorgung überprüfen. Bei zu tiefer Pflanzung überprüfen Sie die Schwimmer-/Hydrauliksensibilität und die Härte der Reisfeldoberfläche; bei zu flacher Pflanzung überprüfen Sie die Wassertiefe, die Hubhöhe des Schwimmers und die Einstellung der Pflanzklaue. Der Vergleich der Pflanzstellen an derselben Stelle vor und nach der Anpassung verringert das Risiko einer Fehlinterpretation der tatsächlichen Wirkung einer Einstellung.
Während der Arbeit
Konzentrieren Sie sich nicht nur auf die Reihengeradheit – überprüfen Sie regelmäßig den verbleibenden Sämlingsvorrat, die Fugen zwischen den Säkästen, ungleichmäßige Sämlingsversorgung, Düngerreste, am Schwimmer haftende Partikel und Verstopfungen der Säeinheit durch Schlamm. Stellen Sie bei Kurvenfahrten sicher, dass sich die Säeinheit zuverlässig hebt und die Aussaat beim nächsten Durchgang ordnungsgemäß fortgesetzt wird. Die autonome Steuerung sollte kein Grund sein, die Beobachtung zu unterbrechen – sie sollte vielmehr dazu dienen, den nötigen Sicherheitsabstand zu schaffen, um die Sämlinge, die Säeinheit und die Umgebung im Blick zu behalten.
Nach der Arbeit
Überprüfen Sie an mehreren Stellen im Feld fehlende Pflanzstellen, schwimmende Sämlinge und zu tiefe Aussaat und dokumentieren Sie die Einstellungen und den Zustand der Reisfeldoberfläche. Ignorieren Sie Probleme, die unmittelbar nach der Arbeit auftreten, nicht mit der Aussage „Das spielt keine Rolle mehr, sobald die Pflanzen angewachsen sind“ – berücksichtigen Sie sie beim Wassermanagement, der Nachsaat und der nächsten Bewässerung. Reinigen Sie nach Arbeitsende die Setzlingszuführung, die Pflanzklauen, den Schwimmer und die Düngemitteleinheit gemäß der Bedienungsanleitung von jeglichen Schlamm-, Setzlings- oder Düngerresten. Dies setzt voraus, dass rotierende Teile, Hydraulik und elektrische Systeme vor dem Berühren der Bereiche abgestellt und gesichert sind.
Zusammenfassung: Eine Reispflanzmaschine – die Schnittstelle zwischen Reisfeld und Setzling
Eine Reispflanzmaschine teilt die Matte auf der Setzlingsschale in einzelne Wurzelballen pro Pflanzstelle auf, formt die Bahn der Pflanzklaue auf einer fahrenden Maschine und gleicht mithilfe des Schwimmers eine unebene Reisfeldoberfläche aus. Durch das Zusammenspiel dieser drei Faktoren werden Pflanzabstand, Pflanztiefe und Standhöhe optimiert. Leicht verständliche Spezifikationen wie Reihenanzahl, Motorleistung, GNSS und Automatisierungsgrad sind zwar wichtig, aber ihre Leistungsfähigkeit hängt maßgeblich vom Arbeitsablauf ab, der die Setzlingszufuhr, die Oberflächenbearbeitung des Reisfelds, das Nachfüllen der Setzlinge und die menschliche Überwachung umfasst.
Bei der Modellauswahl sollten Sie neben der Fläche auch Feldform, Bodenbeschaffenheit, Logistik der Setzlingsboxen, gleichzeitige Düngung, Personalbedarf und Wartungsvorbereitungen berücksichtigen. Bei der Einführung einer autonomen Steuerung sollten Sie neben der Präzision beim Geradeausfahren auch das Verhalten bei Verlust von Korrekturinformationen, Stopps/Eingriffe sowie die Überwachung von Dammrändern und Hindernissen festlegen. Das Verständnis einer Reispflanzmaschine erfordert, den Blick vom einzelnen Arbeitszyklus auf die Planung des gesamten Reisanbaus hinsichtlich Zeitpunkt und Qualität zu erweitern.
Offizielle und Primärquellen
- Kubota: Liste der Reispflanzmaschinen
- Kubota: Ankündigung neuer Produkte 2025 (NW50N/NW60N/NW80N)
- Iseki: Sanae Japan PJ10
- Iseki: Sanae PR-Serie
- Iseki: Sanae PC5-Serie (handgeführt)
- Yanmar: YR06/YR08
- Yanmar: Reispflanzmaschine AP-Serie (handgeführt)
-
NARO: Bericht Nr. 36 des Forschungsinstituts für Landmaschinen (PDF)
Garantiert eine präzise Fahrzeugführung ein gutes Umpflanzen?
Auch die Aufnahme der Setzlinge, die Fingerbewegung und die Pflanztiefe spielen eine Rolle. Navigationsgenauigkeit und Pflanzqualität erfordern separate Prüfungen.
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.