Contents — find the section you need
Uma transplantadora de arroz é uma máquina que move mudas de arroz cultivadas em bandejas de mudas para um arrozal alagado, respeitando o espaçamento entre linhas, o espaçamento entre covas e a profundidade predefinidos. Visualmente, o que chama a atenção é o movimento repetitivo das garras traseiras, que empurram as mudas na lama. Mas, na realidade, a qualidade do plantio depende do mecanismo de alimentação que avança a bandeja de mudas lateralmente em uma quantidade predefinida, da transmissão que converte a distância percorrida em um ciclo de plantio, do flutuador que lê as irregularidades da superfície do arrozal, do sistema hidráulico que ajusta a posição da máquina e da margem que permite ao operador reabastecer a próxima bandeja de mudas.
No cultivo de arroz por transplante, a produção de mudas em bandejas, o alagamento, o transplante, o manejo da água, a fertilização, o controle de pragas e a colheita estão todos interligados. Considerar a transplantadora de arroz apenas como "uma máquina automática que planta mudas" ignora a importância da qualidade das mudas, do acabamento do alagamento, da dureza da superfície do arrozal, da profundidade da água, das cabeceiras e do formato do campo para o desempenho do plantio. Este artigo é uma introdução à plantadeira de arroz, abordando desde seu mecanismo e controle até o projeto de operação. Como as especificações, preços e status de vendas dos produtos podem mudar, salvo indicação em contrário, este artigo utiliza informações públicas de cada fabricante, confirmadas em 3 de setembro de 2026.
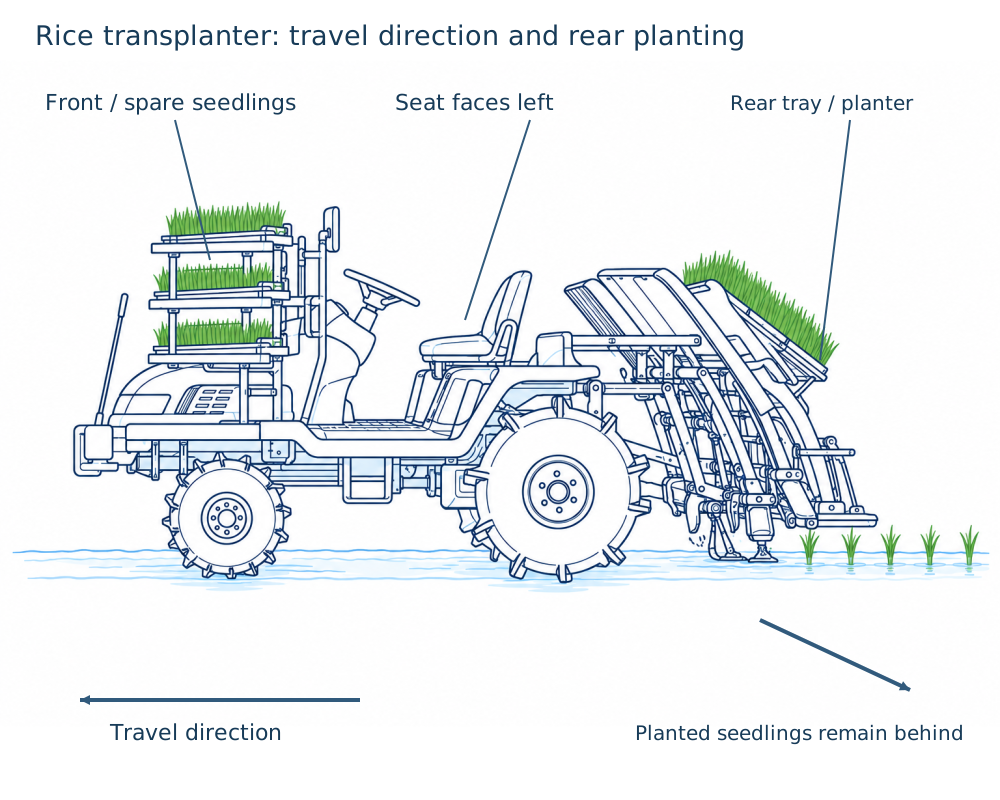
Figura 1 — Uma ilustração conceitual educacional mostrando as posições relativas da bandeja de mudas, da unidade de plantio e da superfície do arrozal. Não é uma fotografia do produto nem uma afirmação sobre um modelo específico.
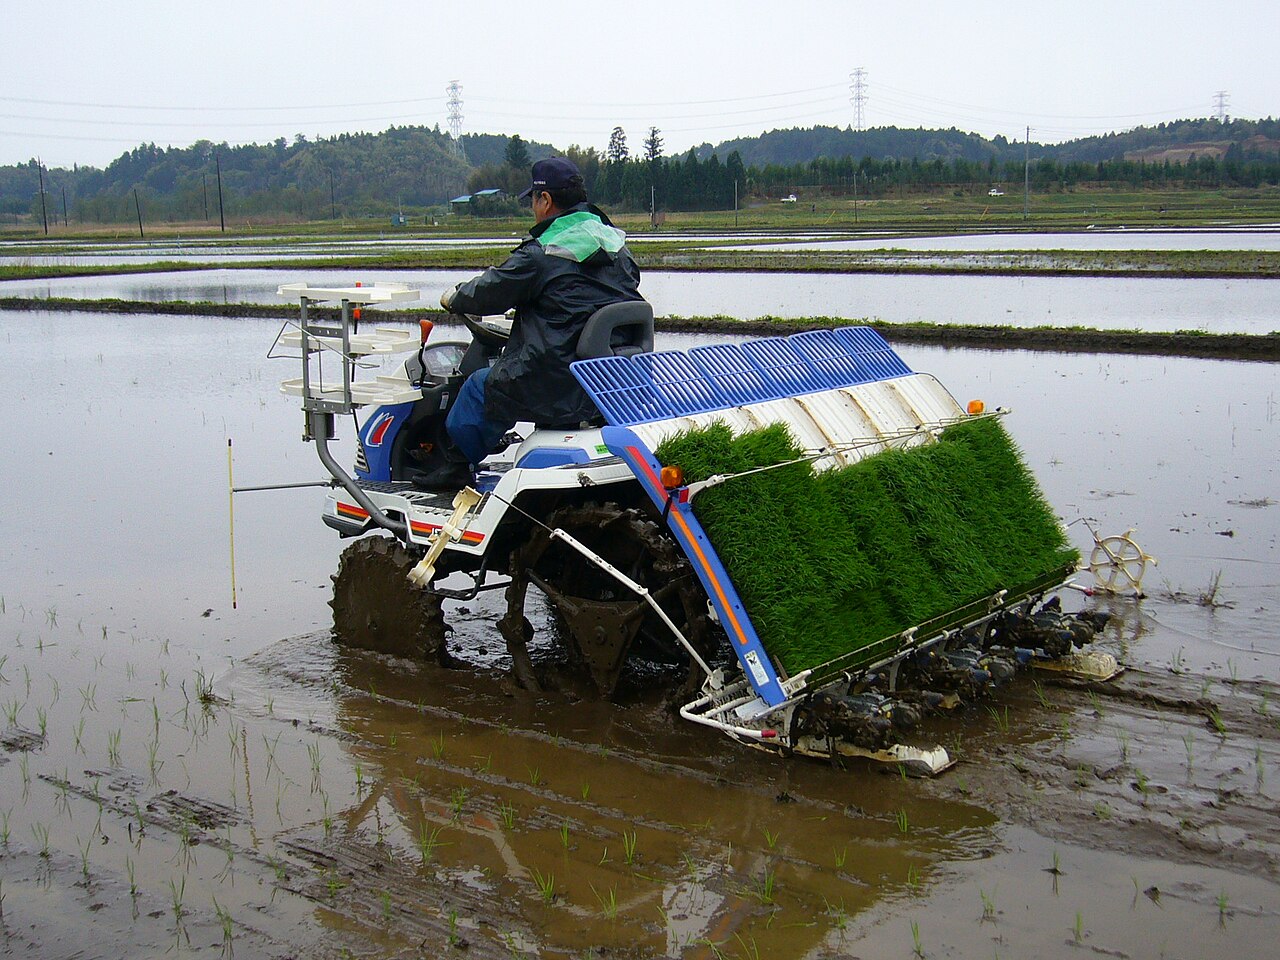 Uma transplantadora de arroz em serviço
Imagem: Rice máquina de plantio 2, cidade de Katori, Japão (katorisi, CC BY-SA 3.0), Wikimedia Commons. Isto é Uma máquina menor do que as transplantadoras autopropelidas atuais discutidas no texto — um exemplo representativo para leitura da posição relativa da bandeja de mudas e da unidade de plantio.

Resumo de 30 segundos
-
Uma transplantadora de arroz alimenta a manta de mudas lateral e longitudinalmente a partir da bandeja de mudas, e a garra de plantio pega algumas mudas por vez em cada ciclo e as coloca na superfície do arrozal à medida que a máquina avança. A quantidade de mudas alimentadas, o ciclo da garra e a velocidade de deslocamento determinam o espaçamento entre as covas e a quantidade de mudas por cova.
-
A ponta da garra de plantio descreve uma trajetória fechada: puxa a muda, carrega-a para trás, insere-a na lama, solta e retorna. Aproximar a velocidade de deslocamento para frente e a velocidade horizontal da ponta da garra no momento do plantio impede que a muda seja arrastada e ajuda-a a ficar em pé.
-
A profundidade de plantio não é determinada apenas pela garra. O flutuador desliza sobre a superfície do arrozal, e um sensor ou sistema hidráulico ajusta a altura da unidade de plantio. Em solos muito macios... Arrozais, águas profundas ou alagamentos irregulares, plantio profundo, mudas flutuantes e falhas no plantio aumentam mesmo com a mesma configuração.
- As máquinas manuais são fáceis de manobrar em pequenos lotes e áreas montanhosas; as máquinas com operador a bordo aumentam a eficiência por meio da contagem de linhas, capacidade de carga de mudas e viragem/fertilização simultâneas. As séries NW da Kubota, Sanae PJ/PR da Iseki e YR/AP da Yanmar são exemplos atuais que abrangem de 5 a 10 linhas, máquinas manuais e assistência em linha reta/viragem.
- A direção autônoma reduz o trabalho de plantar em linha reta, mas o replantio de mudas, as curvas nas cabeceiras, os diques, as pessoas, os obstáculos e a movimentação fora do arrozal não podem ser ignorados. A avaliação deve incluir a precisão do RTK/D-GNSS, a recepção de satélite, as condições do campo e a configuração de supervisão.
O Transplante de Arroz Não Se Resume Apenas à "Posição"
A qualidade do transplante não é determinada apenas pela aparência das linhas. O básico é que cada cova esteja posicionada corretamente. A posição desejada, as mudas não tombam, as raízes penetram no solo, não há plantio excessivamente profundo ou raso e há poucos casos de falhas no plantio ou excesso de mudas. Além disso, é importante que o alinhamento das linhas resultante permita a passagem das máquinas utilizadas para capina, controle de pragas, adubação de cobertura e colheita posterior.
Aqui, vale a pena distinguir "o valor definido" do "plantio real". Mesmo que a alavanca de espaçamento entre as plantas esteja ajustada para 15 cm, o espaçamento real varia devido ao deslizamento das rodas/esteiras, à flutuação da velocidade de deslocamento, ao engate da embreagem de plantio e ao fluxo de lama. Mesmo com uma profundidade de plantio definida, o fato de o flutuador afundar ou flutuar e as ondulações da superfície do arrozal alteram a posição da raiz da muda. Uma transplantadora de arroz é uma máquina que faz com que a repetição geométrica se mantenha mesmo diante das variações do solo e das mudas.
O Panorama Geral: Três Fluxos — Mudas, Potência e Informação
Figura: Criada por Duskcoil. Em uma máquina real, o deslocamento, a alimentação das mudas e o mecanismo de plantio são interligados por engrenagens, correntes e sistemas hidráulicos.
O fluxo de mudas começa na bandeja de mudas, onde as caixas de mudas são colocadas. Com mudas em manta comuns, a fina manta radicular semeada e cultivada é colocada na bandeja caixa por caixa, e a bandeja se move lateralmente para fornecer mudas à abertura de coleta de cada fileira. Além disso, a alimentação vertical empurra a manta de mudas gradualmente em direção à garra de plantio. Se uma garra retirar mudas repetidamente do mesmo ponto, cria uma depressão e uma falha na colheita; se a alimentação for excessiva, perturba as mudas e torna a quantidade coletada instável. O sistema de alimentação é a origem da qualidade que se esconde por trás da garra de plantio.
Há um motivo para que o fluxo de energia para o deslocamento e para o plantio não sejam idênticos. Operações como evitar o plantio de mudas durante a partida, parada ou curva, manter o espaçamento definido entre as covas e elevar/abaixar a unidade de plantio para acompanhar a superfície do arrozal envolvem embreagens, transmissão, hidráulica e controle eletrônico. O fluxo de informações consiste tanto no tradicional flutuador mecânico quanto em sensores eletrônicos, como ângulo, velocidade do veículo, GNSS e câmeras.
Fornecimento de Mudas: O Trabalho Antes de "Cortar" uma Cova
A Condição da Camada de Mudas é uma Condição de Entrada para a Máquina
A camada em uma caixa de mudas é um material fino, em forma de placa, no qual o solo (ou substrato de cultivo) e as raízes se mantêm unidos. Espessura uniforme, raízes suficientemente entrelaçadas e um estado que não seja nem muito úmido nem muito seco são as condições para que a máquina a manuseie corretamente. Uma muda com raízes pouco entrelaçadas se desfaz quando a garra a levanta e, se a espessura variar, a quantidade coletada varia de fileira para fileira e de cova para cova. Se as folhas crescerem excessivamente e se emaranharem entre as caixas, a alimentação da bandeja também será interrompida.
A quantidade de mudas recolhidas geralmente não é um mecanismo que "conta o número de mudas". Como a garra retira uma pequena porção — uma largura e profundidade específicas da camada de mudas, incluindo a camada de raízes — o número real de mudas varia com a densidade de semeadura, a espessura das mudas e o grau de compactação das raízes. Portanto, o cultivo em viveiro e as configurações da transplantadora não são processos separados — são uma combinação que, em conjunto, produz a mesma precisão de transplante. Se o método de cultivo mudar — transplante com semeadura densa, plantio com espaçamento amplo, vasos com mudas maduras — a bandeja, a alimentação, a garra e as configurações correspondentes serão necessárias.
Alimentação Lateral e Alimentação Vertical
A alimentação lateral move a bandeja ao longo da direção da fileira, entregando as mudas alternadamente nas aberturas de coleta esquerda e direita. A alimentação vertical avança a camada de mudas em direção à lateral próxima à garra, mantendo a abertura de coleta constantemente preenchida com mudas. Se as quantidades de alimentação dos dois métodos não estiverem sincronizadas, as mudas podem ficar dispersas em uma determinada fileira ou a garra pode capturar ar vazio na borda da camada. A inclinação da bandeja, caixas de mudas mal encaixadas, correias de alimentação sujas e emaranhamento de raízes podem interromper essa sincronização.
Ao replantar as mudas, é importante considerar não apenas o tempo de parada do trabalho, mas também eliminar qualquer degrau ou espaço entre a bandeja de mudas existente e a anterior. Uma folga na junção causa uma sequência de falhas consecutivas no plantio. Máquinas grandes aumentam a capacidade de carga de mudas não apenas por conveniência, mas também para reduzir o número de replantios, paradas de trabalho e defeitos no fornecimento devido ao replantio apressado. O plantio denso de mudas pode potencialmente reduzir o número de caixas necessárias, mas a economia de mão de obra só se concretiza se a qualidade das mudas e o mecanismo de plantio forem adequadamente combinados.
A Trajetória da Garra de Plantio: Geometria que Posiciona a Muda Sem Arrastá-la
O núcleo de uma transplantadora de arroz é a garra de plantio. A ponta da garra repete uma curva fechada: agarra (ou recolhe) a muda pela lateral da bandeja, carrega-a para trás e para baixo, solta a muda perto da superfície do arrozal e retorna vazia. Com um movimento circular simples, no instante em que entra no solo, a ponta da garra aponta fortemente para a frente ou para trás, facilitando o tombamento ou o arrasto da muda. Por essa razão, mecanismos de ligação, cames, engrenagens planetárias e mecanismos rotativos são usados para controlar a inclinação e a velocidade durante o plantio.
Figura: Criada pela Duskcoil. A trajetória real varia de acordo com o mecanismo e a configuração. O importante é que a velocidade e a atitude necessárias diferem entre pegar a muda e plantá-la.
Quando a máquina se desloca para a frente à velocidade v, seja v_c a velocidade horizontal da ponta da garra em relação ao solo no instante do plantio. Idealmente, a condição para colocar a muda sem arrastá-la para a frente ou para trás é
Se v_c-v for grande, a garra arrasta a muda para frente ou para trás. É claro que a lama não é um corpo elástico nem rígido — é uma mistura de água e partículas de solo — e, como a muda também possui uma camada de raízes, essa equação sozinha não pode prever se ela ficará em pé. Ainda assim, ela mostra por que o projeto do mecanismo visa "minimizar a velocidade relativa no instante do plantio".
Seja s a distância percorrida para frente por ciclo; esse valor se torna a base do espaçamento entre as covas. Se o ciclo de plantio for f_p [ciclos/s], então, para uma velocidade de deslocamento de v [m/s]
Se a transmissão de plantio não for alterada com a velocidade de deslocamento e apenas o ciclo da garra permanecer constante, o espaçamento entre as covas aumenta quanto mais rápido a máquina se desloca. As transplantadoras de arroz reais utilizam a rotação da roda ou a engrenagem. A proporção com o acionamento de plantio para se aproximar do espaçamento entre covas definido. Mas se as rodas motrizes deslizarem, a distância medida pelas rodas e a distância percorrida no solo não coincidirão. A variação no espaçamento entre covas em solo lamacento não é simplesmente um erro operacional — é um problema em que a própria referência para a medição da distância depende do solo.
Espaçamento entre Covas, Espaçamento entre Linhas e Número de Mudas: Projetando a Densidade de Plantio
Considere o espaçamento entre linhas como r [m], o espaçamento entre covas como s [m] e o número de mudas por cova como n. Então, o número de covas por unidade de área N_h [covas/ha] e o número aproximado de mudas N_s [mudas/ha] podem ser expressos como
Por exemplo, com espaçamento entre linhas de 0,30 m e espaçamento entre covas de 0,15 m, N_h\simeq222,000 covas/ha. Aumentar o número de mudas por cova, reduzir o espaçamento entre covas ou diminuir o espaçamento entre linhas pode contribuir para garantir uma contagem inicial de perfilhos, mas também altera a relação com as caixas de mudas, o transporte de mudas, a época de transplante, o crescimento excessivo, o acamamento e as doenças. O que é apropriado varia de acordo com a região, a variedade, a época de transplante, o manejo da fertilização e a produtividade desejada, portanto, isso deve ser decidido a partir do planejamento do cultivo, em vez de ajustar primeiro as configurações da máquina.
O plantio com espaçamento amplo é uma técnica que aumenta o espaçamento entre covas para reduzir o número de caixas de mudas e a troca de caixas. A atual série P43 da Iseki declara publicamente suporte padrão para espaçamento amplo de 37 covas, descrito como aproximadamente o dobro do espaçamento entre covas do cultivo padrão. Plantio & Fertilization (Iseki) Mas "menos caixas" não significa automaticamente que a produtividade e a qualidade permaneçam as mesmas. A capacidade de perfilhamento da variedade, o momento do transplante, a fertilização, o manejo da água e o risco de acamamento precisam ser verificados em relação ao calendário de cultivo da região.
Para avaliar a precisão do espaçamento entre plantas, observe não apenas o erro médio entre o espaçamento definido entre plantas s_0 e o espaçamento medido entre plantas s_i, mas também a variabilidade. Para as medições m, o erro quadrático médio é
Mesmo que a média corresponda ao valor definido, uma fileira que é duas vezes mais larga logo após uma plantação ausente e que depois fica mais estreita não é uniforme em termos de estande de cultivo. A taxa de plantas ausentes, a taxa de plântulas flutuantes, a taxa de plantio profundo e a distribuição da contagem de plântulas coletadas devem ser examinadas em conjunto.
Profundidade de Plantio e a Flutuação: Transformando a Superfície do Arrozal em um Plano de Referência
Por mais preciso que seja o controle do movimento da garra de plantio, Se a superfície de referência do arrozal se move para cima e para baixo em relação à máquina, a profundidade real muda. É por isso que uma boia que desliza sobre a superfície do arrozal é colocada sob a unidade de plantio. A boia suporta parte do peso da máquina sobre uma ampla superfície, evitando que ela afunde demais na lama, enquanto determina a altura relativa entre a unidade de plantio e a superfície do arrozal. Não é apenas um "trenó" — também funciona como um sensor mecânico para controle de profundidade.
Figura: Criada pela Duskcoil. A área, a forma, a carga e a posição do sensor da boia variam conforme o modelo.
Seja h a distância definida da unidade de plantio de referência ao plano de referência da boia, e_f o erro decorrente do afundamento ou flutuação da boia e z_g a irregularidade local da superfície do arrozal. Então, a profundidade real de plantio simplificada d pode ser considerada como
Se a superfície do arrozal subir, z_g aumenta de tamanho e o plantio superficial torna-se mais provável; Se a boia afundar na lama mole, o plantio profundo torna-se mais provável devido a e_f. Na prática, a profundidade da água, a resistência da camada radicular da muda, o momento da liberação da garra e o retorno da lama após o plantio influenciam o resultado. Portanto, este é um mapa aproximado para ajustes, e não um modelo exato.
O relatório de pesquisa do NARO sobre transplantadoras de arroz explica uma abordagem que utiliza uma boia com sensor para manter a altura do implemento constante acima do solo, controlando a altura do implemento para manter a inclinação da boia na direção do deslocamento constante, garantindo assim a precisão da profundidade de plantio. Relatório do Instituto de Pesquisa de Máquinas Agrícolas nº 36 No campo, deixar a boia flutuar demais, deixá-la afundar até empurrar lama pesada ou finalizar o preparo do solo de forma muito brusca comprometem a premissa desse controle.
Se a profundidade for muito rasa, as raízes não penetram no solo, resultando em mudas flutuantes que se movem facilmente com a água, o vento ou a capina. Se for muito profunda, o ponto de crescimento pode ficar enterrado, prejudicando o desenvolvimento inicial. Como a profundidade ideal está relacionada à idade da muda, à dureza da superfície do arrozal e ao manejo da água, é mais seguro fazer um teste de plantio em terreno plano antes de entrar no campo e, de fato, cavar a base das raízes para verificar. Não ajuste a profundidade apenas com base em números — verifique-a no centro do arrozal, na cabeceira e em áreas com solo mais macio.
Comparando máquinas manuais, autopropelidas e robóticas/assistidas
| Conceito do tipo | Principais vantagens | Limitações/pontos a verificar | Exemplos atualmente listados |
|---|---|---|---|
| Máquinas manuais | Leves e fáceis de manusear em campos estreitos e áreas montanhosas. Alta liberdade de transporte e giro | Carga de caminhada para o operador; a capacidade de carga de mudas e a largura de trabalho são menores do que as máquinas autopropelidas | Yanmar AP220A/AP420, Iseki PC25/PC45 |
| Semeadura a cavalo (fileiras pequenas a médias) | Operação contínua com operador sentado; fácil de combinar com bandeja de mudas, fertilização e assistência de giro | As dimensões da carroceria devem ser adequadas às cabeceiras, estradas rurais e à capacidade de drenagem/capacidade de suporte do terreno | Yanmar YR4C/5C, Iseki PR5/6/7, Kubota NW50/60/80 |
| Semeadura a cavalo em grande escala | 8 a 10 fileiras; capacidade de carga de mudas, fertilização, conectividade e assistência em linha reta aumentam o trabalho por unidade de tempo | Quanto maior a máquina, mais as perdas por giro/transporte importam em parcelas pequenas. O fornecimento de mudas pode se tornar o gargalo | Iseki PJ8/PJ10, Kubota NW10S/NW10SA, Yanmar YR10 |
| Robô com supervisão humana / direção autônoma | Espaço para reduzir a carga repetitiva, sobreposição e pontos perdidos da direção em linha reta | Não significa sem supervisão. Limites, obstáculos, comunicação e procedimentos de resgate devem ser incluídos no projeto de trabalho | Kubota Agri Robo NW80SA, Iseki PRJ8-DR, linha SMARTPILOT da Yanmar |
As máquinas de operação a pé não são uma categoria de "antigas e pequenas, portanto inferiores". Em condições como terrenos inclinados, pequenos lotes perto de arrozais em terraços, campos com estradas de acesso estreitas ou pequenas áreas cuidadosamente manejadas, uma máquina leve e uma pessoa que possa mudar de posição rapidamente se tornam uma vantagem. A atual série PC5 da Iseki apresenta os modelos PC25 de 2 linhas e PC45 de 4 linhas, que explicam publicamente o nivelamento automático por meio de um sensor pendular e uma função que levanta a plataforma para girar. Série Sanae PC5
As semeadoras autopropelidas melhoram a eficiência não apenas aumentando o número de linhas, mas também integrando o carregamento de bandejas, a adubação lateral, o levantamento/abaixamento automático da unidade de plantio, a inversão semiautomática e as alterações de configuração a partir do assento do operador. Os modelos YR06/YR08 da Yanmar contam com assistência em linha reta, assistência na quantidade de mudas/fertilizantes e serviços ICT. YR06/YR08 No entanto, a eficiência de catálogo varia bastante dependendo se o campo é retangular, se as mudas e os fertilizantes acabam e se a inversão/reabastecimento/deslocamento ocorrem sem problemas.
Analisando os Produtos Atuais Além da Ficha Técnica
As especificações e opções disponíveis variam de acordo com o fabricante, a região e o revendedor. Os exemplos a seguir mostram "quais opções de tecnologia realmente existem" — não se trata de uma recomendação de compra ou de uma comparação de desempenho lado a lado. Os preços e equipamentos devem sempre ser reconfirmados por meio de orçamento e manual do proprietário.
| Fabricante | Exemplos vistos nas páginas atuais | Exemplos de linhas/características | Observação |
|---|---|---|---|
| Kubota | NAVIWEL NW50N/NW60N/NW80N, NW50S, NW60S/NW80S, NW10S, Agri Robo NW80SA/NW10SA | 5/6/8/10 linhas, manutenção em linha reta, fertilização variável, KSAS, exemplos de especificações tripuladas/não tripuladas | Os modelos NW50N/60N/80N, lançados em 2025, são anunciados publicamente como máquinas a diesel de 5/6/8 linhas |
| Iseki | Sanae PR5/PR6/PR7, PRJ8, JAPAN PJ8/PJ10, PC25/PC45 | 2 a 10 linhas, assistência em linha reta e curvas, robô com supervisão humana, uma combinação de modelos a gasolina/diesel | O PJ10 é um modelo atual de 10 linhas; a série PR é um modelo atual de 5 a 7 linhas |
| Yanmar | AP220A/AP420, YR4C/5C, YR06/YR08, YR10 | Operação manual, com operador a bordo, assistência em linha reta, suporte para mudas/quantidade de fertilizante, SMARTPILOT | Implementa recursos específicos do modelo e assistência GNSS adaptável |
A lista oficial de transplantadoras de arroz da Kubota lista os modelos NW50N/NW60N/NW80N como de 5/6/8 linhas, o NW10S e o Agri Robo NW10SA como de 10 linhas e o NW80SA como de 8 linhas, com KSAS, fertilização variável e controle de espaçamento/quantidade de fertilizante, dependendo do modelo. Lista de transplantadoras de arroz Kubota O anúncio do novo produto indica que os modelos NW50N/NW60N/NW80N são máquinas a diesel para 5/6/8 linhas. Anúncio da Kubota
A Iseki apresenta os modelos JAPAN PJ8 (8 linhas) e PJ10 (10 linhas), divulgando publicamente um índice de eficiência de até 6,1 minutos por 10 acres para o PJ10, além de assistência em linha reta e em curvas. Sanae Japan PJ10 A série PR lista modelos para 5/6/7 linhas, com versões a diesel e a gasolina. Série Sanae PR Em vez de considerar que "o diesel é sempre melhor", a escolha deve ser feita com base na massa de arrozais úmidos, na compatibilidade de combustíveis, na escala do campo e nos equipamentos auxiliares necessários. A Yanmar anuncia um recurso de flutuação e elevação em curva em sua série de semeadoras manuais AP e giro automatizado com elevação/abaixamento automático da unidade de plantio na semeadora autopropelida YR10. Operabilidade da série AP Operabilidade da YR10 Esses projetos padronizam não apenas a precisão do plantio em linha reta, mas também a sequência "parar, levantar, virar, abaixar, retomar" repetida dezenas ou centenas de vezes durante o transplante.
Eficiência do Trabalho: Não Determinada Apenas pela Contagem de Linhas
Considere a largura de trabalho efetiva como w [m], a velocidade média de trabalho como v [km/h] e a eficiência do trabalho no campo como \eta_f . Então, a taxa de trabalho real C [ha/h] é aproximadamente
Aqui, \eta_f inclui o replantio de mudas, o replantio de fertilizantes, a manobra nas cabeceiras, o alinhamento das linhas, a verificação da distribuição de nutrientes, o deslocamento entre campos e a remoção de obstruções. Por exemplo, mesmo que uma semeadeira de 8 linhas tenha uma largura teórica 33% maior do que uma de 6 linhas, se ela fizer manobras com mais frequência em um campo com muitos lados curtos e uma única pessoa tiver que esperar pelo replantio de mudas, a diferença de tempo por área real diminui. Por outro lado, em uma grande área com um sistema de abastecimento bem organizado e cabeceiras bem definidas, o benefício da contagem de linhas e da manobra automática é grande.
A seleção do modelo deve, portanto, considerar não apenas a área anual, mas também o comprimento do lado maior de cada campo, a distribuição da área, as vias de acesso, a largura das cabeceiras, as restrições de gestão da água, a equipe disponível para transportar as caixas de mudas e se a fertilização simultânea é utilizada. Em vez de escolher a máquina mais rápida, opte pelo sistema de trabalho que consiga concluir a tarefa dentro do prazo ideal para o transplante, sem comprometer a qualidade.
Direção Autônoma: Mesmo que a tarefa de seguir em linha reta seja delegada, a responsabilidade pelo trabalho permanece
A direção autônoma se desenvolve em etapas. Primeiro, um método em que uma pessoa dirige seguindo as instruções exibidas em um monitor; em seguida, um método que utiliza um receptor GNSS com um volante motorizado ou sistema hidráulico para manter a linha reta; posteriormente, um método que coordena as manobras nas cabeceiras e o início/parada do plantio; e, por fim, um método robótico com supervisão humana. É importante não confundir as etapas a que se refere o termo "direção autônoma".
Direção Autônoma: Mesmo que a tarefa de seguir em linha reta seja delegada, a responsabilidade pelo trabalho permanece
A direção autônoma se desenvolve em etapas diferentes. Um controle de rastreamento simples com desvio lateral e_y, a diferença entre a direção da máquina e a trajetória alvo e_\psi e o ângulo de direção \delta pode ser conceitualmente escrito como
Em uma máquina real, a velocidade de deslocamento, o atraso de direção, o deslizamento lateral, o deslocamento entre a antena e o centro de plantio, a inclinação do solo e a qualidade da correção GNSS são todos levados em consideração. Em uma plantadeira de arroz, mesmo que o centro da carroceria permaneça alinhado, se a unidade de plantio se deslocar lateralmente, a fileira se curva — portanto, o alvo de controle não é apenas o volante.
A Yanmar distingue, para seu sistema de orientação GNSS adaptável e direção autônoma, entre um sistema de orientação que exibe o posicionamento em um monitor e um sistema que controla automaticamente o volante. Guiamento GNSS / Direção Autônoma Os materiais da própria empresa indicam que a degradação ou indisponibilidade da precisão pode ocorrer dependendo das condições de recepção do satélite, do terreno/edifícios circundantes e da geometria do satélite. PILOTO INTELIGENTE
Mesmo com direção autônoma, é necessário monitorar o suprimento restante de mudas, as emendas entre as esteiras de mudas, o entupimento da unidade de plantio, a borda do dique, as entradas de água, os trabalhadores/terceiros, os obstáculos e a retomada do plantio após uma curva. O deslocamento em estradas rurais ou vias públicas fora do arrozal, o carregamento em um reboque e valas profundas ou trechos instáveis, em particular, apresentam riscos diferentes. A automação deve ser avaliada não por "quanto tempo você pode tirar as mãos do volante", mas sim pela capacidade de realizar o trabalho de forma segura e reprodutível, incluindo monitoramento, intervenção e parada.
Diesel, Gasolina e Eletrificação
As transplantadoras de arroz autopropelidas são predominantemente movidas a diesel. O diesel oferece reabastecimento rápido para longas jornadas de trabalho, torque em baixas rotações, distribuição de potência entre deslocamento, plantio e sistema hidráulico, além de ser um combustível comum para tratores e colheitadeiras. Por outro lado, em áreas que priorizam tamanho reduzido ou peso leve, as máquinas autopropelidas a gasolina também são uma opção. A atual série PR da Iseki, que inclui modelos a diesel e a gasolina, demonstra que a massa, a capacidade de transposição de obstáculos e as operações com combustível exigidas não são uniformes. Linha da série PR
A eletrificação não se resume à substituição completa do motor por uma bateria. Pode haver etapas: usar atuadores elétricos para controlar com precisão a alimentação e a fertilização das mudas, acionar uma bomba hidráulica elétrica somente quando necessário, eletrificar equipamentos auxiliares e usar máquinas movidas a bateria em operações de pequena escala ou próximas a instalações agrícolas. Como os motores podem fornecer torque facilmente em baixas velocidades, eles são adequados para o controle de velocidade/posição, o que lhes confere afinidade com a integração do ciclo de plantio à fertilização em taxa variável.
No entanto, uma transplantadora de arroz opera em meio a água, lama, poeira de fertilizantes, alta umidade e vibração. A energia elétrica necessária para um dia inteiro de trabalho, o tempo de carregamento e a disponibilidade de energia perto do campo, o afundamento devido à massa adicional da bateria, a segurança contra choque elétrico/isolamento/imersão em água e a infraestrutura de reparo precisam ser resolvidos simultaneamente. O benefício ambiental da eletrificação também deve ser comparado, incluindo a eletricidade para carregamento, a vida útil da bateria, a quantidade de diesel reduzida e o sistema de trabalho. Atualmente, a velocidade de deslocamento adequada, a redução da patinagem excessiva das rodas, a organização da logística de replantio de mudas e a direção autônoma que reduz as passagens sobrepostas também ajudam a reduzir o consumo de combustível.
Sensores e Pesquisa: As Condições em que a Medição Melhora o Controle
Os sensores usados em transplantadoras de arroz, ou pesquisados para elas, diferem em sua finalidade. O ângulo ou deslocamento da alavanca/braço serve para o controle de profundidade; a rotação da roda/motor serve para o controle do espaçamento entre as plantas; Uma IMU serve para correção de inclinação/rolagem; o GNSS serve para direção em linha reta e registros de trabalho; e uma câmera é candidata para observar o suprimento restante de mudas, áreas com declives ausentes e obstáculos. Adicionar mais sensores não é inerentemente melhor — o que importa é se eles são confiáveis em meio à água barrenta, luz solar, vibração e sombra das mudas, e se podem falhar com segurança.
| Quantidade a observar | Exemplos de sensores/métodos | Uso para controle/diagnóstico | Erro representativo |
|---|---|---|---|
| Altura relativa à superfície do arrozal | Ângulo do flutuador, deslocamento da haste, posição hidráulica | Elevação/abaixamento da unidade de plantio, supressão do plantio profundo | Confundir o afundamento do flutuador com a altura da superfície do arrozal |
| Atitude da máquina | IMU, pêndulo, ângulo da carroceria | Correção de inclinação/rolagem | Confundir vibração com mudança de atitude |
| Distância percorrida / velocidade de deslocamento | Fusão de encoder de roda, GNSS e IMU | Espaçamento entre declives, sincronização do plantio | Desvios na distância da roda devido ao deslizamento |
| Estado do fornecimento de mudas | Posição da bandeja, corrente do motor, câmera | Notificação de quantidade restante, anomalias na alimentação/candidatos a falhas de plantio | Instabilidade da imagem devido à sombra da folha ou lama |
| Posição/trajetória | GNSS/RTK, direção, mapa | Direção em linha reta, registros, fertilização variável | Falha na correção, multicaminho, configuração incorreta da linha de referência |
Os tópicos de pesquisa incluem estimativa direta de profundidade, medição baseada em imagem da quantidade de mudas coletadas, detecção de falhas de plantio após o plantio, estimativa da capacidade de suporte da lama e estimativa de posição em baixa velocidade combinando GNSS e IMU. Como mostra a pesquisa com flutuadores da NARO, um método que utiliza a atitude de um componente em contato com a superfície do arrozal, em vez de ler a superfície diretamente com um laser, tem a vantagem de evitar os efeitos da reflexão da superfície da água e da turbidez. Por outro lado, como envolve contato, a aderência e o desgaste da lama não podem ser ignorados.
Mesmo quando uma câmera conta as mudas após o plantio, o trabalho não termina só porque algo verde e semelhante a uma muda aparece na imagem. Reflexos da superfície da água, lama, sobreposição, pouca luz ao entardecer, paralaxe de câmeras montadas em drones ou veículos e a inclinação logo após o plantio podem gerar detecções falsas. É necessário usar parcelas contadas manualmente como referência e verificar até que ponto a taxa de mudas ausentes, o excesso de mudas, a posição da linha e a profundidade podem ser estimados. A IA deve ser usada de forma adequada não como um substituto que elimina a variação no fornecimento de mudas ou na condição da superfície do arrozal, mas como uma camada que mede a variação e auxilia o julgamento do operador.
Verificações Antes, Durante e Depois do Trabalho
Antes do Trabalho
Verifique a espessura das mudas, o emaranhamento das raízes, o emaranhamento das folhas e o número de caixas de mudas, e inspecione a garra de plantio, a correia de alimentação de mudas e o flutuador em busca de lama ou danos. O preparo do solo não se resume a deixar a superfície plana — é o processo que cria a dureza e o nivelamento necessários para que a boia deslize com estabilidade e as mudas se fixem. Percorra o campo previamente para identificar irregularidades na profundidade da água, sulcos profundos, palha/resíduos de arroz e áreas com solo mole perto das entradas de água.
Nos primeiros metros, verifique fisicamente o espaçamento entre as covas, o espaçamento entre as linhas, a quantidade de mudas recolhidas, a profundidade, a postura das mudas, a flutuação e o empilhamento de lama. Se a quantidade de mudas for extremamente alta ou baixa, suspeite não apenas da configuração da quantidade recolhida, mas também da qualidade e nutrição das mudas. Se o plantio estiver muito profundo, verifique a sensibilidade da boia/hidráulica/dureza da superfície do arrozal em conjunto; se estiver muito raso, verifique a profundidade da água/elevação da boia/configuração da garra em conjunto. Comparar as covas no mesmo local antes e depois do ajuste reduz o risco de interpretar erroneamente o efeito da configuração.
Durante o Trabalho
Não se concentre apenas no alinhamento das linhas — verifique periodicamente o suprimento de mudas restante, as emendas entre as caixas, a alimentação irregular das mudas, o fertilizante restante, a matéria aderida ao flutuador e o entupimento da unidade de plantio por lama. Nas curvas, confirme se a unidade de plantio sobe corretamente e se o plantio é retomado adequadamente na próxima passada. A direção autônoma não deve ser motivo para interromper a observação — ela deve ser usada para criar a margem necessária para monitorar as mudas, a unidade de plantio e a segurança ao redor.
Após o Trabalho
Verifique se há falhas na formação de covas, mudas flutuando e plantio profundo em vários pontos do campo e registre as configurações e as condições da superfície do arrozal. Não descarte um problema detectado logo em seguida com a ideia de que "não fará diferença depois que as raízes se estabelecerem" — leve isso em consideração no manejo da água, no replantio e na próxima irrigação. Após o término do trabalho, limpe a unidade de alimentação de mudas, as garras, o flutuador e a unidade de fertilizante de qualquer lama, mudas ou fertilizante restantes, seguindo o procedimento do manual do proprietário. Isso pressupõe que as partes rotativas, os sistemas hidráulicos e elétricos estejam parados e apoiados antes de se colocar as mãos no local.
Resumo: Uma Transplantadora de Arroz Traduz a Transposição entre o Arrozal e a Muda
Uma transplantadora de arroz divide a camada de terra na bandeja de mudas em massas radiculares individuais por cova, molda a trajetória da garra de plantio no topo de uma máquina em movimento e converte uma superfície irregular do arrozal em um plano de referência por meio do flutuador. Quando esses três elementos se combinam, o espaçamento entre as covas, a profundidade e a postura das mudas se alinham. Especificações fáceis de entender, como número de linhas, potência, GNSS e automação, são importantes, mas só se tornam relevantes quando integradas ao sistema de trabalho que envolve o fornecimento de mudas, o acabamento da superfície do arrozal, o replantio e a supervisão humana.
Ao escolher um modelo, considere não apenas a área, mas também o formato do campo, a maciez do solo, a logística das caixas de mudas, a fertilização simultânea, o número de funcionários e a configuração de manutenção. Ao introduzir a direção autônoma, defina não apenas a precisão em linha reta, mas também o comportamento em caso de perda de informações de correção, a parada/intervenção e o monitoramento das bordas dos diques e obstáculos. Compreender uma transplantadora de arroz significa ampliar a visão, passando de conhecer apenas um ciclo da garra para planejar o momento e a qualidade do cultivo de arroz como um todo.
Fontes Oficiais e Primárias
- Kubota: Lista de transplantadoras de arroz
- Kubota: Anúncio de novos produtos para 2025 (NW50N/NW60N/NW80N)
- Iseki: Sanae Japan PJ10
- Iseki: Série Sanae PR
- Iseki: Série de transplantadoras manuais Sanae PC5
- Yanmar: YR06/YR08
- Yanmar: Transplantadora de arroz manual série AP
- Yanmar: Orientação GNSS / Direção autônoma
- NARO: Relatório nº 36 do Instituto de Pesquisa de Máquinas Agrícolas (PDF)
A precisão no deslocamento do veículo garante um bom transplante?
A coleta de mudas, o movimento dos dedos e a profundidade de plantio também são importantes. A precisão da navegação e a qualidade do plantio exigem verificações separadas.
Comentários
Entre na sua conta para continuar.
Ainda não há dados.