Contents — find the section you need
Uma colheitadeira combina três operações em uma única máquina: cortar a cultura, debulhar os grãos da panícula e separar os grãos da palha e da casca. O conhecido modelo japonês de "alimentação frontal" — comum no cultivo de arroz — alimenta apenas a extremidade da panícula do arroz na seção de debulha, deixando a palha longa fora da máquina. Essa divisão de trabalho aparentemente simples é, na verdade, um projeto refinado para se adequar ao sistema de cultivo de arroz do Japão, que inclui arrozais lamacentos, pequenos lotes de cultivo, aproveitamento da palha e processos subsequentes de secagem/condicionamento.
Este artigo se concentra no fluxo interno de materiais que é difícil de visualizar do assento do operador. A capacidade de uma colheitadeira não é determinada apenas pela potência do motor ou pelo número de linhas. É uma fábrica de separação móvel que lida simultaneamente com o volume da cultura, umidade, acamamento, ondulação do solo, tempo de permanência dentro da máquina, fluxo de ar e "quantidade de grãos caídos no solo". Salvo indicação em contrário, todas as especificações, preços e descrições de recursos neste artigo são baseados em informações públicas confirmadas em 3 de setembro de 2026.
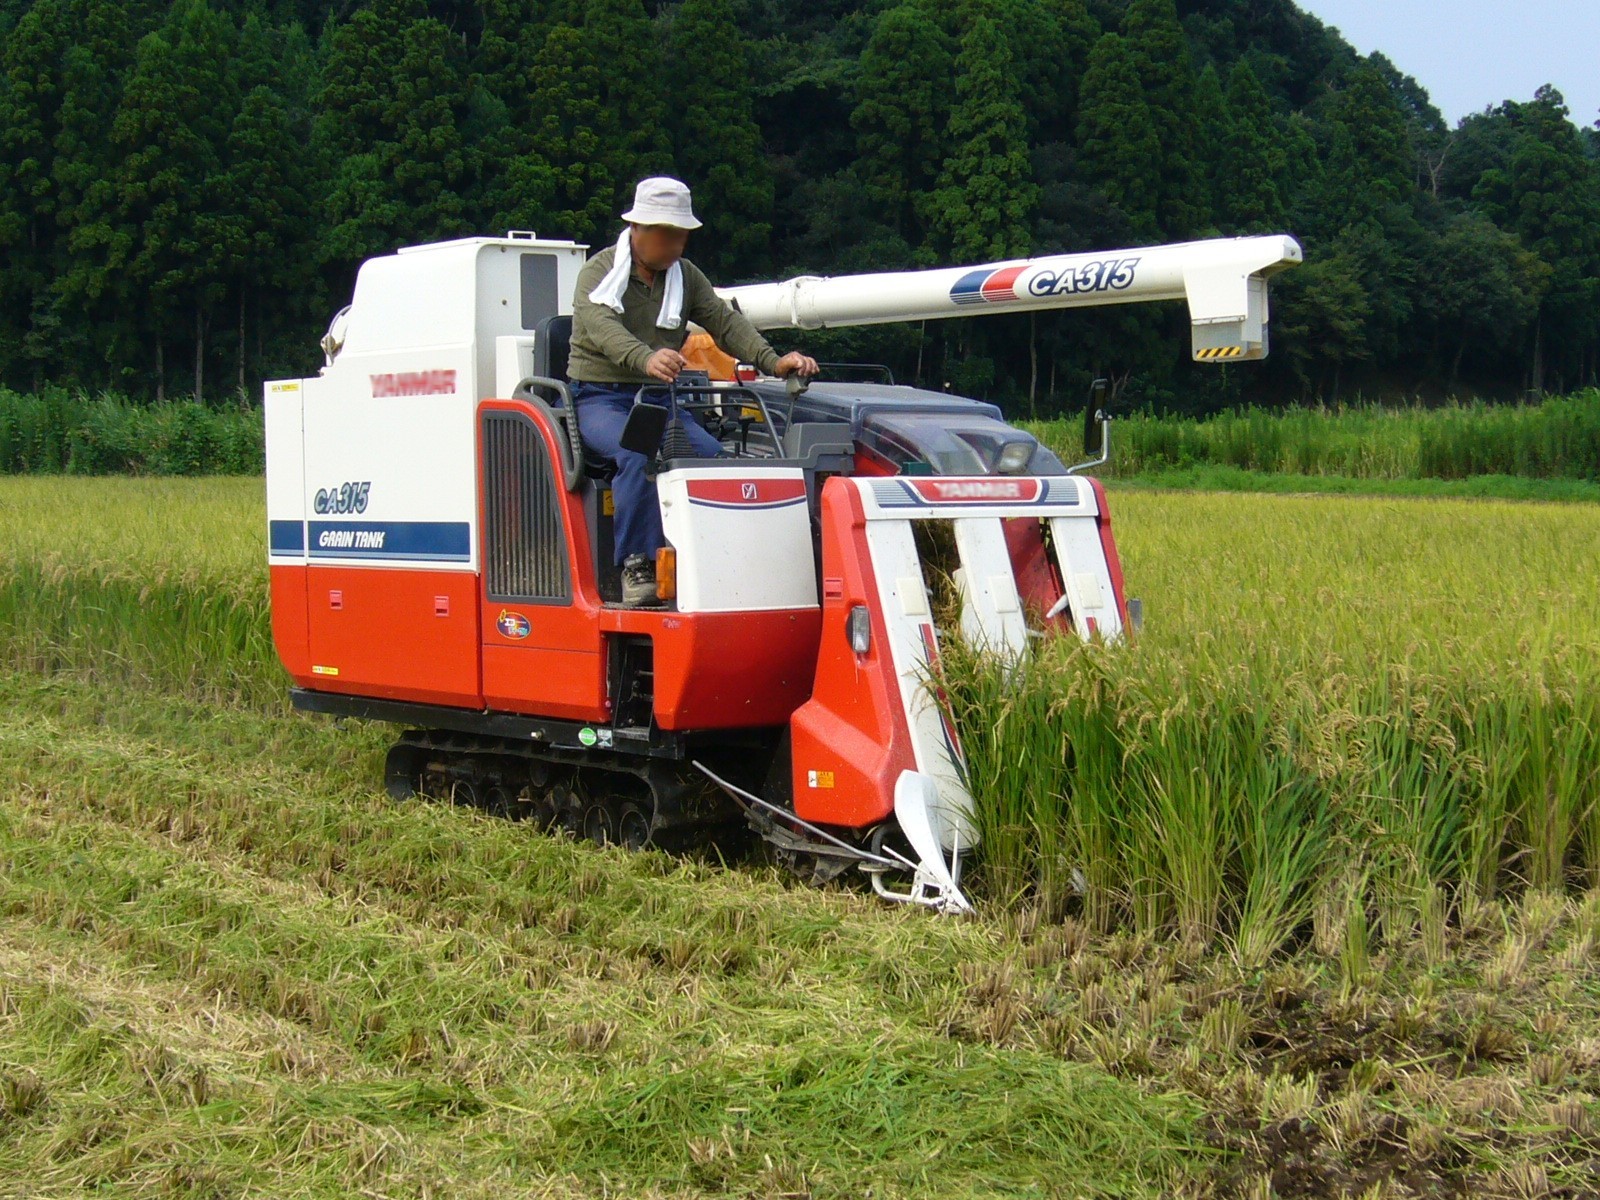 Colheitadeira de arroz em Katori, Japão
Imagem: Rice-combine-harvester, Katori-city, Japan (katorisi, CC BY 3.0), Wikimedia Commons. Fotografia de campo de 2007, não de um dos modelos atuais discutidos abaixo.

Resumo de 30 segundos
-
Uma colheitadeira com alimentação pela plataforma corta o arroz na seção de corte, e então uma corrente de alimentação transporta apenas as panículas para o cilindro debulhador. O cilindro remove os grãos, e um agitador oscilante e um ventilador de ventilação separam os grãos, os ramos do ráquis e os fragmentos de palha, enviando os grãos limpos para o tanque de grãos.
-
O modelo japonês de colheitadeira com alimentação pela plataforma evoluiu de pesquisas nacionais com protótipos na década de 1960 para máquinas comerciais. O contexto são as necessidades específicas do cultivo de arroz: grandes colheitadeiras convencionais são difíceis de usar em arrozais úmidos com pequenas parcelas, e há o desejo de manter a palha de arroz intacta em vez de picá-la. Esta não é simplesmente "uma versão reduzida da máquina padrão mundial".
-
As perdas são divididas em debulha pré-colheita, perda na plataforma de corte, debulha incompleta e dispersão na etapa de separação. A taxa de perda total é avaliada como a massa de grãos que não pôde ser recuperada dividida pela massa de grãos que deveria ter sido obtida. Melhorar a eficiência não se trata apenas de aumentar a velocidade de deslocamento — trata-se de aumentar a produção, considerando essa taxa como uma restrição.
- Os sensores de rendimento usam a taxa de fluxo ou o peso do tanque; os medidores de umidade usam a resistência elétrica; um indicador de qualidade representativo é o teor de proteína do arroz integral estimado por infravermelho próximo. A vinculação da posição GNSS e do tempo transforma isso em mapas de malha de rendimento, umidade e proteína. Mas ignore o atraso de tempo, a inclinação e a calibração, e o mapa parecerá plausível, embora esteja errado.
- Entre os modelos atuais de alimentação por cabeçote em grande escala, o Agri Robo DR6130A da Kubota é uma máquina de 6 linhas e 130 cavalos de potência; o YH6135,A / YH7135,A da Yanmar são máquinas de 6/7 linhas e 138 cavalos de potência; As colheitadeiras HJ6135/HJ7135 da Iseki formam um grupo de modelos de 6/7 linhas. A direção autônoma não se resume a "sem operador = seguro" — trata-se de um sistema operacional que inclui supervisão humana, delimitação de áreas de plantio, descarregamento e detecção de obstáculos.
Primeiramente, uma distinção: Colheitadeiras de tipo convencional vs. Colheitadeiras com alimentação na plataforma
Uma colheitadeira de tipo convencional (com alimentação da planta inteira, em faixa completa) corta toda a cultura na plataforma de corte e alimenta os talos, panículas e folhas juntos na seção de debulha/separação. Esse formato foi desenvolvido para os grandes campos secos de trigo, milho e soja da América do Norte, com plataformas de corte largas e alta capacidade de processamento. Uma colheitadeira com alimentação na plataforma, por outro lado, segura a base do talo de arroz com uma corrente de alimentação e passa apenas a panícula para a câmara de debulha. Como os talos longos saem para a seção de descarga de palha fora da máquina, o volume de palha que entra nas câmaras de debulha e limpeza é drasticamente reduzido.
Essa diferença não se resume apenas à forma como a colheita é alimentada. Como os modelos comuns lidam com grandes volumes de palha, eles precisam de uma grande área de separação e alta potência de tração, mas, em contrapartida, podem trocar de tipo de cultura com facilidade. Os modelos de alimentação pela cabeça precisam transportar o arroz mantendo sua postura, o que dificulta o projeto de coleta e transporte em condições de acamamento — mas podem confinar a carga da câmara de debulha apenas à panícula. Isso é adequado para o revolvimento em parcelas relativamente pequenas de arrozais, distribuindo a pressão no solo com esteiras em solo úmido e deixando a palha na forma desejada.
Por que o tipo de alimentação pela cabeça se originou no Japão?
"Originou-se no Japão" significa que a linhagem de colheitadeiras práticas de alimentação pela cabeça — que integram o corte com a debulha e a separação apenas da panícula — surgiu das condições de cultivo de arroz no Japão e foi rapidamente aprimorada e disseminada internamente. De acordo com um relatório da predecessora da NARO (Organização Nacional de Pesquisa Agrícola e Alimentar), as debulhadoras automáticas e as "colheitadeiras de debulha com alimentação por cabeçote para culturas em pé" foram prototipadas pela primeira vez em 1960; em 1962, vários fabricantes pesquisaram combinações de ceifadeiras com debulhadoras automáticas; e as primeiras 100 unidades foram comercializadas em 1966. Em 1971, cerca de 100.000 unidades estavam em uso. Relatório de pesquisa da NARO sobre a melhoria do desempenho de colheitadeiras com alimentação por cabeçote
Há quatro fatores subjacentes. Primeiro, os arrozais são mais macios do que os campos secos, e as parcelas de cultivo eram pequenas na época. Em vez de trazer uma máquina grande do tipo convencional, era mais prático usar uma máquina leve sobre esteiras que pudesse manobrar em cabeceiras estreitas. Segundo, a palha de arroz tem valor como cama para o gado, composto e para amarrar/secar, então o manuseio apenas da panícula se adequava melhor aos processos subsequentes. Em terceiro lugar, o arroz japonês em casca tende a apresentar variabilidade em relação à umidade, acamamento e diferenças varietais, e um mecanismo que sustentasse e alimentasse a panícula de forma confiável era vantajoso tanto para a qualidade quanto para a redução de perdas. Em quarto lugar, havia uma forte demanda por soluções que economizassem mão de obra em toda a cadeia de transplante, colheita e secagem/condicionamento, permitindo que fabricantes de máquinas agrícolas e instituições públicas de pesquisa repetissem ciclos de experimentação, produção em massa e aprimoramento.
Portanto, chamar o tipo de colheitadeira com alimentação pela cabeça simplesmente de "pequena colheitadeira" é inadequado. Ao não incorporar a palha na máquina, trata-se de uma arquitetura adaptada a um sistema de cultivo — que altera a área de separação necessária, o fluxo de ar, o reprocessamento e a alocação de energia. Mesmo hoje, o assento do operador na parte frontal direita e a transmissão continuamente variável por meio de motor hidráulico persistem como o layout básico das colheitadeiras com alimentação pela cabeça. Iseki — a evolução das máquinas agrícolas
O que acontece dentro da máquina: quatro estágios
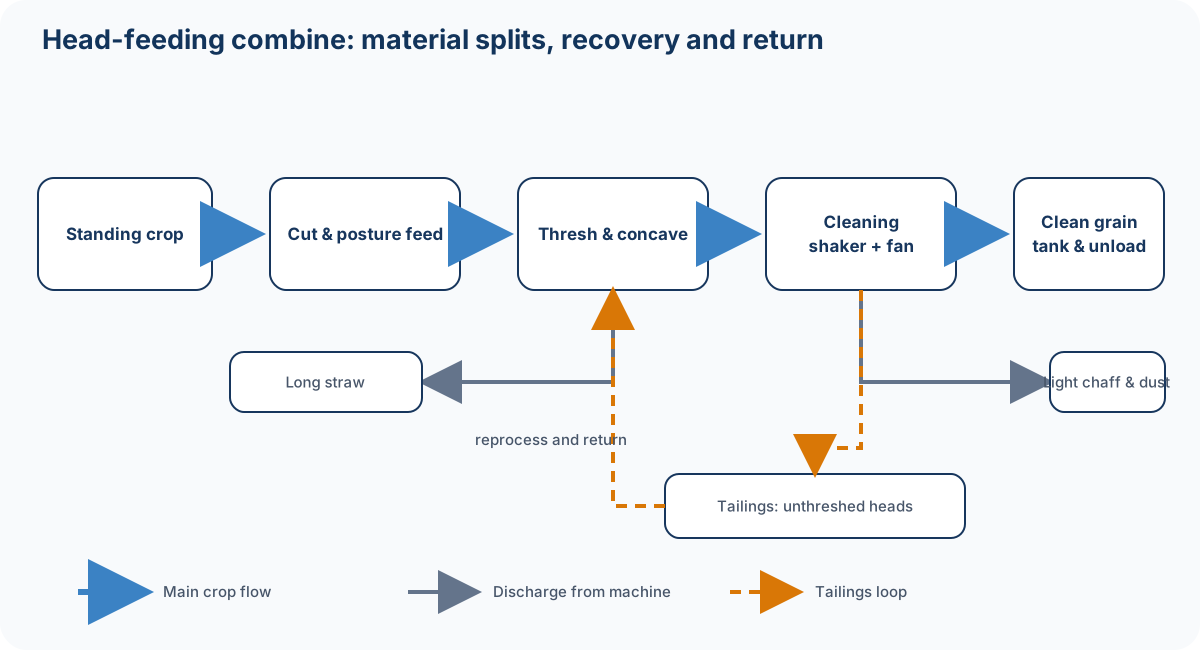
Figura: Criada por Duskcoil. As setas mostram o caminho principal do material; no processamento de rejeitos (2ª etapa), algum material não separado retorna à seção de limpeza.
1. Corte: Lendo o Limite entre o Solo e o Arroz
Os divisores frontais separam as touceiras adjacentes, e o divisor define a borda da largura de trabalho. Um mecanismo de coleta levanta o arroz acamado, e o mecanismo de entrada transporta a base da haste. A lâmina de corte recíproca e a lâmina fixa cortam o talo, e a corrente transportadora e as rodas estreladas direcionam a ponta da panícula para a seção de debulha. Aqui, a dificuldade não é tanto "cortar", mas sim alimentar o arroz na postura correta posteriormente, sem deixá-lo cair. Arroz acamado, ervas daninhas emaranhadas e alterações na inclinação da máquina causadas pela lama contribuem para falhas na coleta e perda da plataforma de corte.
O controle da altura de corte é uma função que impede que a seção de corte desça muito (o que sugaria lama e talos curtos), sem deixar panículas sem cortar. O rastreamento do solo combina sensores de contato, carga/ângulo da seção de corte e controle de nivelamento da carroceria. Em máquinas de alimentação por plataforma, a altura na qual a base do talo pode ser entregue à corrente de alimentação também é uma restrição; portanto, não se trata simplesmente de "uma altura fixa acima do solo" — é um controle que incorpora a postura da cultura, o espaçamento entre linhas, a direção do acamamento e a inclinação da carroceria. Cortar muito alto resulta em colheita sem colher e perda da plataforma de corte; Cortar muito rente resulta em maior entrada de terra e talos, desgaste das lâminas e entupimento.
2. Debulha: Remoção dos grãos da panícula sem quebrá-los
A corrente de alimentação agarra o talo e o transporta, passando a seção da panícula entre o cilindro debulhador rotativo e a côncava. A ação de impacto, fricção e centrifugação dos dentes debulhadores remove os grãos dos ramos da ráquis. Os grãos desalojados e pequenos fragmentos de palha caem pela côncava, enquanto o talo maior segue para o caminho de descarga da palha. A velocidade de rotação do cilindro, a velocidade da corrente, o formato dos dentes e a abertura da côncava determinam o equilíbrio entre a taxa de debulha e a taxa de danos aos grãos.
Uma debulha mais forte não necessariamente funciona melhor em culturas secas. Aumentar demais a velocidade de rotação aumenta a quebra dos grãos, a quebra da palha e a fragmentação da palha, tornando a limpeza mais pesada. No arroz úmido, as panículas são mais difíceis de soltar, portanto, a carga de debulha aumenta mesmo com a mesma velocidade de deslocamento. A razão pela qual as máquinas atuais corrigem a velocidade de deslocamento e as condições de limpeza monitorando a carga do motor, a perda de potência nos cilindros e a perda de potência na peneira vibratória é justamente para evitar que essa variabilidade fique inteiramente a cargo da intuição do operador.
3. Limpeza: Utilizando as Diferenças no Movimento dos Grãos, Não o Peso
A mistura logo após a debulha contém grãos, ramos da ráquis, palha curta, panículas não debulhadas e pó fino. A peneira vibratória quebra a mistura com um movimento de vaivém, formando camadas. O fluxo de ar do ventilador de separação sopra os fragmentos de palha mais leves para trás, enquanto a densidade relativa e a resistência do ar permitem que os grãos comparativamente mais pesados passem pela peneira. Na prática, não se trata simplesmente de "apenas as coisas mais pesadas caem" — é uma separação probabilística que envolve o tamanho do grão, a forma, a velocidade inicial, a espessura da camada, a velocidade do vento e a abertura da peneira.
3. Limpeza: Utilizando as Diferenças no Movimento dos Grãos, Não o Peso
A mistura logo após a debulha contém grãos, ramos, velocidade inicial, espessura da camada, velocidade do vento e abertura da peneira. Panículas não debulhadas e grandes ramos da ráquis misturados com os grãos são coletados pela rosca transportadora de rejeitos (2ª) e soltos no cilindro de processamento de rejeitos antes de retornarem à frente da peneira vibratória. Essa recirculação melhora a precisão da separação, mas o retorno excessivo aumenta a quantidade de material acumulado no sistema e sobrecarrega a peneira vibratória. A Iseki afirma que seu modelo HJ6130/7130 combina um cilindro de debulha longo e de grande diâmetro (dimensionado publicamente como 446 mm de diâmetro e 1.250 mm de largura) com o processamento de rejeitos. Iseki — Operabilidade e alta precisão
4. Armazenamento e Descarregamento: "Transportar" o Grão Também Faz Parte da Operação de Colheita
O grão limpo é elevado para o tanque de grãos por uma rosca transportadora horizontal e uma rosca elevadora. Assim que o tanque estiver cheio, o descarregador (rosca transportadora) gira e se estende para descarregar em um caminhão ou saco contêiner flexível. Se o corte puder continuar durante a descarga, o tempo de atividade melhora, mas o posicionamento em relação ao veículo receptor, o risco de contato, a lama e a visibilidade da ponta da rosca se tornam novas preocupações de segurança. Quando se diz que a "operação autônoma" inclui "a descarga também é automatizada", vale a pena verificar se essa coordenação entre o veículo e o equipamento está realmente incluída.
Lendo a Seção Transversal: Potência, Material e Informação Seguem Caminhos Separados
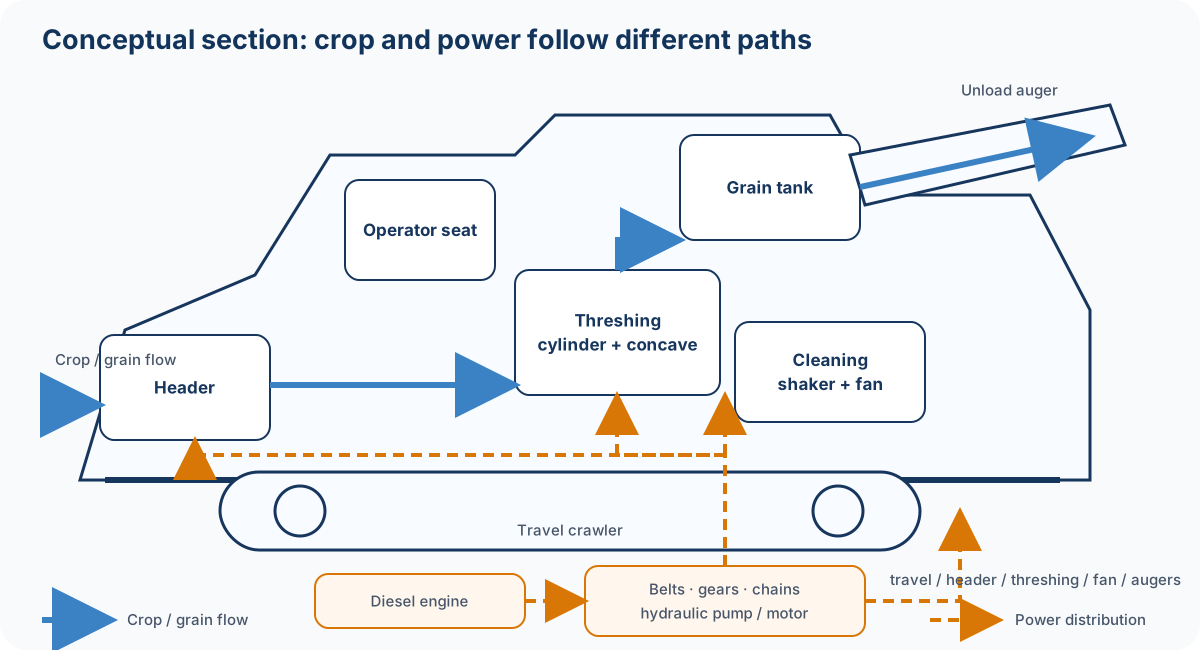
Figura: Criada pela Duskcoil. O layout real dos componentes varia de acordo com o modelo. Esta seção transversal é um diagrama conceitual que ilustra o ponto principal do projeto de alimentação por cabeçote: apenas as panículas entram na seção de debulha.
A potência do motor é distribuída por meio de correias, engrenagens, correntes e bombas hidráulicas para as esteiras de deslocamento, seção de corte, cilindro de debulha, ventilador e roscas sem-fim. O fluxo da colheita e o fluxo de energia não se alinham diretamente. Por exemplo, simplesmente diminuir a velocidade de deslocamento reduz o volume de entrada por unidade de tempo, mas se a rotação do cilindro e do ventilador for mantida, a margem de limpeza aumenta. Por outro lado, reduzir demais a rotação do motor economiza combustível, mas pode comprometer o fluxo de ar e a velocidade periférica de debulha, aumentando as perdas. O objetivo do controle não é "sempre RPM máximo" ou "sempre consumo mínimo de combustível" — é minimizar o custo total do trabalho, respeitando as restrições de qualidade, perdas e produtividade.
Lidando com a Taxa de Perda como uma Equação
Seja M_0 a massa de grãos recuperáveis presentes no campo e M_{\mathrm{tank}} a massa recuperada no tanque de grãos. Se a massa que não pôde ser recuperada durante a operação puder ser medida ou estimada, a taxa de perda total L_{\mathrm{total}} é
Em campo, pesar diretamente todo o M_0 é impraticável, portanto, as perdas são amostradas por causa.
Aqui, L_{\mathrm{pre}} representa a perda por debulha/acamamento ocorrida antes da operação, L_{\mathrm{header}} representa a perda durante o corte e transporte, L_{\mathrm{thresh}} representa o grão não debulhado perdido no lado de descarga da palha e L_{\mathrm{sep}} representa a perda no lado de descarga da peneira vibratória/palha. Tecnicamente, a dupla contagem entre esses caminhos deve ser evitada, mas essa divisão é eficaz para definir prioridades de ajuste. Recolha uma pequena amostra de palha descarregada e conte as panículas não debulhadas, retire uma amostra de grãos emoldurada no lado de descarga da palha e normalize a massa por área pelo rendimento.
A taxa de entrada da máquina (taxa de alimentação) pode ser aproximada pelo produto da quantidade de matéria seca/grãos por unidade de área Y , largura de corte efetiva w e velocidade de deslocamento v .
Entretanto, em condições de alta umidade, talos longos e acamamento, mesmo com o mesmo rendimento de grãos Y , o volume de palha manuseada e seu emaranhamento aumentam, de modo que o \dot M tolerável diminui. Quando um operador decide "hoje vou colher mais devagar", não se trata da velocidade em si, mas sim do controle da taxa de alimentação, que impede que a espessura da camada vibratória, a carga do cilindro e as leituras do sensor de perda excedam a faixa tolerável.
Como Medir Produtividade, Qualidade e Umidade dos Grãos
O valor da coleta de dados com marcação de posição durante a colheita não se limita a conhecer a produtividade média. Mesmo dentro de um mesmo campo, existem diferenças no solo, fertilização, manejo da água, acamamento e doenças, permitindo que a fertilização, a escolha da variedade e as melhorias na drenagem da próxima safra sejam consideradas com um nível de detalhamento maior do que uma "média do campo". Mas os sensores não são uma caixa mágica — é preciso entender o que está sendo medido, onde e em que momento.
| Informações | Princípio de detecção representativo | O que é corrigido/calibrado | Exemplo de uso |
|---|---|---|---|
| Produtividade | Taxa de fluxo de grãos ou peso do tanque por meio de células de carga | Inclinação, ponto zero, atraso entre a entrada e a medição, variedade | Mapas de produtividade, planejamento de fertilização |
| Umidade | Resistência elétrica multigranular, constante dielétrica, etc. | Temperatura, temperatura do grão, variedade, vazão, condição de contato | Planos de secagem, controle de qualidade |
| Relacionado à qualidade do grão | Espectroscopia de reflectância no infravermelho próximo para estimativa do teor de proteína do arroz integral | Curva de calibração, temperatura do grão, umidade, contaminação da janela óptica | Mapas de proteína/produtividade, verificação da fertilização |
| Posição/atitude | GNSS, IMU, velocidade de deslocamento, direção | Erro de posicionamento, tempo de atraso, posição da antena | Atribuição à malha, trajetória de deslocamento |
Na colhedora de arroz/trigo desenvolvida pela NARO, o peso do tanque medido por células de carga foi usado para a medição da produtividade, um método de resistência elétrica multigranular foi usado para a umidade e o peso do tanque foi corrigido com um sensor de inclinação. NARO — Colheitadeira de Rendimento de Arroz/Trigo Também foi apresentada uma colheitadeira com medição de informações biológicas, com uma configuração que processa simultaneamente a massa do grão, a umidade do grão, o teor de proteína do arroz integral por meio de reflectância no infravermelho próximo e a massa/umidade da palha. NARO — Colheitadeira de Medição de Informações Biológicas
O termo "sensor de sabor" é facilmente mal interpretado. Na maioria dos casos, o sensor não mede diretamente a percepção de "sabor" de uma pessoa. Ele estima o teor de proteína — um indicador relacionado à palatabilidade do arroz — por meio de infravermelho próximo e o relaciona com o rendimento, a umidade e a posição. Como a palatabilidade é determinada por múltiplos fatores, incluindo variedade, moagem, cozimento, umidade, amilose e proteína, o valor da proteína isoladamente não deve ser interpretado como uma pontuação absoluta de palatabilidade. Ainda assim, é uma ferramenta poderosa para entender a variação relativa dentro de um campo e verificar se a fertilização nitrogenada está sendo aplicada em excesso ou em quantidade insuficiente.
Também é um erro simplesmente vincular a posição \mathbf p(t) e a saída do sensor q(t) no mesmo instante. Há um tempo de espera \tau entre o corte e o momento em que o material passa pela debulha, pela elevação e pelo sensor. No mapeamento, q(t) é conceitualmente atribuído a \mathbf p(t-\tau), e os dados nas bordas da parcela e durante as curvas são ainda mais excluídos. \tau não é necessariamente constante — varia com o volume da cultura e o fluxo dentro do tanque. É por isso que a pesquisa de sensores cita o atraso temporal, a inclinação da máquina, a baixa taxa de fluxo e a durabilidade como desafios. Relatório de pesquisa da NARO
A Kubota afirma que a DR6130A vem de fábrica com sensores de sabor/rendimento e pode vincular mapas de malha de sabor/rendimento ao KSAS. De acordo com a lista de compatibilidade, os modelos DR6115/DR6130 e DR575/DR595 também possuem configurações padrão ou opcionais, dependendo da especificação. Kubota — Lista de máquinas compatíveis
Comparando as especificações públicas dos modelos atuais
A tabela abaixo não compara lado a lado todas as especificações do catálogo — ela extrai, dentro da mesma categoria de "colheitadeira de arroz de grande porte com alimentação por cabeçote", os indicadores que podem ser lidos de forma confiável em páginas públicas. Os preços variam de acordo com a especificação, região e opcionais, portanto, as decisões de compra devem ser confirmadas com um orçamento do revendedor. A data de referência é 3 de setembro de 2026, e a página de preços da Kubota afirma explicitamente que reflete os preços de 1º de julho de 2026.
| Fabricante e Modelo | Linhas / Potência máxima | Principais características divulgadas | Preço divulgado, etc. | URL oficial |
|---|---|---|---|---|
| Kubota Agri Robo DR6130A | 6 linhas, 130 hp | Operação autônoma tripulada, sensores de sabor/rendimento padrão, comunicação direta com o KSAS | Preço sugerido pelo fabricante: ¥ 26.059.000 (impostos incluídos) | Lista de produtos / DR6130A |
| Yanmar YH6135,A | 6 linhas, 138 PS (101 kW/2.200 rpm) | Direção autônoma, especificação de mapeamento de rendimento, controle de nivelamento da carroceria, etc., dependendo da especificação | Preço sugerido de varejo, conforme exemplo de listagem do verão de 2026: ¥ 25.938.000 (impostos incluídos, QXJPUAM2) | Página do produto / Listagem da EXPO |
| Yanmar YH7135,A | 7 fileiras, 138 cv | Mesma linhagem do anterior. Combina múltiplos modos autônomos após registrar o perímetro na primeira volta | Preço sugerido de varejo, conforme exemplo de listagem do verão de 2026: ¥ 27.390.000 (impostos incluídos, QXJPUAM2) | Página do produto |
| Iseki Japan HJ6135 / HJ7135 | 6 fileiras / 7 fileiras | Nova série japonesa. Consulte a designação do modelo e a ficha técnica para obter detalhes | Preço através da pesquisa oficial do modelo / confirme com o revendedor | Novos produtos do primeiro semestre do ano fiscal de 2026 |
| Iseki Japan HJ6130-Z | 6 linhas | Assistência em linha reta baseada em GPS, aquisição automática de pontos A/B, assistência em marcha à ré | Página pública do produto, incluindo um modelo da geração anterior. Verifique o status de vendas/preço separadamente | HJ6130-Z |
Um ponto a observar ao comparar: "maior potência" não significa "área colhida por hora aumenta proporcionalmente". A eficiência real no campo é determinada pela largura de corte efetiva, velocidade de deslocamento, tempo gasto em manobras/descarregamento/reabastecimento, redução de velocidade em condições de acamamento ou solo encharcado e até mesmo pela capacidade de recebimento da instalação de secagem. A Yanmar afirma que, após o registro manual do perímetro na primeira volta, o YH6135,A/YH7135,A pode operar em aproximadamente 90% da área de um campo sob direção autônoma. Materiais de lançamento Isso não deve ser interpretado como uma garantia de que "90% da área é operada sem supervisão humana em qualquer campo" — deve ser interpretado como uma descrição do escopo operacional, considerando limites, condições da cultura e supervisão.
O que a operação autônoma realmente automatiza?
Comparar "operação autônoma" como uma única palavra ignora a essência da tecnologia. No mínimo, o sistema deve ser dividido em: (1) direção que mantenha a linha reta, (2) detecção da lateral não cortada e acompanhamento da seção de corte, (3) curva na cabeceira, (4) manutenção da altura de corte e da atitude da carroceria, (5) controle do comportamento de descarga e da posição do veículo quando o tanque estiver cheio e (6) parada segura em resposta a pessoas, obstáculos ou anomalias de comunicação.
O GNSS é uma referência de posicionamento robusta em longos trechos retos, e a correção RTK pode atingir precisão relativa na ordem de centímetros. No entanto, o alinhamento das fileiras de arroz, os limites do campo, as valas de drenagem, os degraus no terreno e o deslizamento lateral causado pela lama não podem ser lidos apenas por satélites. Portanto, GNSS, IMU, velocidade das rodas/esteiras, câmeras e sensores de cultivo são integrados, com a direção e os componentes de trabalho controlados separadamente em malha fechada. O sistema de assistência de linha reta HJ6130-Z da Iseki adquire automaticamente pontos A/B durante a operação e exibe a sensibilidade do GPS e o desvio da linha de referência, com foco principal na redução do esforço de direção. Iseki — HJ6130-Z
Em projetos de segurança, a presença de uma pessoa a bordo, a supervisão por perto, a acionamento de paradas de emergência e a configuração de uma cerca virtual que mantém a máquina dentro da área delimitada são tão importantes quanto o desempenho da própria máquina. A época da colheita estende o trabalho até o anoitecer, a poeira reduz a visibilidade e o descarregamento ao lado de um caminhão durante a condução também ocorre. A automação pode reduzir a fadiga e a necessidade de operação especializada, mas não elimina completamente a necessidade de lidar com exceções. O manual de operação do fabricante, as diretrizes de segurança regionais e a inspeção de campo pré-operacional são prioridades.
O Papel do Diesel e o Cenário Atual da Eletrificação
A razão pela qual o motor principal das grandes colheitadeiras permanece predominantemente a diesel é a capacidade de suportar altas cargas por longos períodos, o reabastecimento rápido, a densidade de energia por unidade de peso e a potência máxima necessária para acionar simultaneamente os sistemas de deslocamento, debulha, limpeza e hidráulicos. O motor não serve apenas para impulsionar o veículo — ele também é a fonte de energia que mantém o cilindro, a ventoinha, as bombas hidráulicas e as roscas sem-fim girando de forma constante. Como a carga varia drasticamente com o volume da colheita, a injeção eletrônica de combustível, a turbocompressão, o pós-tratamento e o controle da velocidade de rotação são usados em conjunto para atender às regulamentações de torque e emissões.
No entanto, "eletrificação" não significa necessariamente "substituir o motor principal por uma bateria agora mesmo". O que está avançando primeiro em máquinas agrícolas é a eletrificação de equipamentos auxiliares, a redução do tempo ocioso, a assistência de pico baseada em baterias, os atuadores elétricos para implementos e as pequenas máquinas recarregáveis/intercambiáveis. A eletrificação completa de uma grande colheitadeira com sistema de alimentação por plataforma para operação durante todo o dia enfrenta sérias limitações: a energia necessária, a infraestrutura de carregamento, a segurança da alta tensão em condições de lama e poeira e a compactação do solo devido ao peso adicional. Mesmo ainda utilizando diesel, a redução das perdas hidráulicas e a eliminação do reprocessamento desnecessário na velocidade de deslocamento ideal já representam um passo significativo para a descarbonização.
Enquanto isso, a eletrificação está realmente progredindo. Entre os novos produtos do primeiro semestre do ano fiscal de 2026, a Iseki inclui um cortador de grama elétrico, o SXGE2, voltado para o mercado europeu e equipado com uma bateria de íon-lítio de 7,92 kWh. Iseki — Novos produtos do primeiro semestre do ano fiscal de 2026 A aplicação e a escala diferem de uma colheitadeira, mas é um exemplo prático de como máquinas agrícolas acumulam experiência com baterias, sistemas de gerenciamento de baterias (BMS), design de durabilidade ambiental e operações de carregamento. Em vez de a futura colheitadeira convergir repentinamente para um dos seguintes tipos de motor: diesel, híbrido em série, baterias intercambiáveis, biocombustível ou células de combustível, é mais provável que ela comece com uma coexistência adaptada às horas de operação, às condições do campo e ao fornecimento de energia.
Pesquisa recente: Tratando o arroz com alto teor de umidade como um "problema de controle de velocidade"
Uma importante direção recente é o envio de informações dos sensores de volta ao controle durante a própria colheita, e não apenas a criação de um mapa pós-colheita. A NARO, a Iseki e a Universidade de Miyazaki, entre outras, anunciaram em 2026 um método de controle de velocidade de deslocamento para arroz em casca com alto teor de umidade (umidade do grão de 25% ou mais), usando o torque como indicador da carga de debulha e um sensor de fluxo de grãos como indicador de perda por limpeza/descarga da palha. Quando a produtividade é alta, a velocidade de deslocamento é reduzida; quando há margem, ela é aumentada — visando alcançar tanto a eficiência do trabalho quanto a redução de perdas em condições de alta umidade. Comunicado de imprensa da NARO
O que esta pesquisa demonstra é que a automação da colheitadeira não é apenas "IA que gira o volante". Com a entrada x=[\text{torque},\text{loss flow rate},\text{moisture},\text{attitude}] e a velocidade de deslocamento v como variáveis manipuladas, o controle se aproxima conceitualmente de uma otimização com restrições.
onde L representa a perda e T a carga de debulha. Em uma máquina real, considerar erros de modelo e falhas de sensores significa não alterar a velocidade abruptamente, reduzir para uma velocidade baixa segura ou parar em condições anormais, e definir limites superiores de acordo com a condição da cultura. Estimativa de acamamento baseada em câmeras, previsão de entupimento baseada em gêmeos digitais e velocidade de deslocamento preditiva usando mapas de campo e histórico de produtividade são temas de pesquisa que ampliam essa estrutura.
Pontos de verificação para operação e manutenção
Para evitar deixar a qualidade da colheita inteiramente a cargo da máquina, inspecione a lâmina de corte, os dentes de recolhimento, a corrente de alimentação, os dentes de debulha, o côncavo, o vibrador, o ventilador, as roscas sem-fim e as esteiras antes da operação. Uma lâmina de corte desgastada aumenta a resistência ao corte e o risco de acidentes por aprisionamento; uma côncava obstruída altera as condições de debulha/limpeza; e a palha entupindo o radiador causa superaquecimento. Após fazer uma alteração na configuração, não julgue apenas pela velocidade — observe atentamente os lados de descarga da palha e da casca para confirmar perdas e contaminação.
| Sintoma | Primeiro suspeito | Abordagem para ajuste/verificação |
|---|---|---|
| Panículas deixadas para trás, montes derrubados | Recolhimento, divisores, altura de corte, velocidade de deslocamento | Ajuste à direção do acamamento, não abaixe demais a seção de corte, verifique a transferência |
| Muitas panículas não debulhadas na palha descarregada | Cilindro, côncava, velocidade da corrente | Verifique a umidade/variedade e corrija a debulha insuficiente; não aumente demais a velocidade de rotação |
| Fragmentos de palha misturados com os grãos | Fluxo de ar, peneira, processamento de rejeitos | Isolar fluxo de ar insuficiente/excessivo, abertura da peneira e sobrecarga |
| Presença de grãos no lado de descarga da palha | Fluxo de ar do ventilador, carga do agitador, velocidade de deslocamento | Primeiro, reduza o volume de entrada e, em seguida, verifique o fluxo de ar, a inclinação e o entupimento do agitador |
| O mapa de rendimento mostra faixas ou picos | Atraso, calibração, GNSS, dados de curvas | Verifique o sistema de medição com verificações de zero e peso, bordas do filtro e curvas |
A segurança do operador também faz parte do desempenho. Não ignore o básico: nunca limpe com as tampas sobre as peças rotativas, correias ou correntes removidas; sempre confirme se o motor e a rotação pararam antes de desentupir; não force curvas acentuadas em declives ou perto de canais de irrigação; e mantenha a rosca de descarga longe de linhas de energia e pessoas. O manual de operação do fabricante e os avisos específicos da máquina sempre têm prioridade sobre as declarações gerais aqui apresentadas.
Resumo
Uma colheitadeira com alimentação pela cabeça é uma máquina que realiza, em sequência contínua, o corte, a debulha (apenas da panícula), a limpeza por fluxo de ar e vibração, e o armazenamento/descarregamento em um tanque. Essa configuração, concebida para atender às limitações dos arrozais, da palha de arroz e das pequenas parcelas do Japão, alterou as dimensões da carroceria, a capacidade de processamento, a mobilidade e os processos subsequentes — tudo a partir de uma única escolha: não levar grandes volumes de palha para a câmara de debulha.
O foco do desenvolvimento da próxima geração não é apenas a busca por potência. Controle de velocidade de deslocamento que considera a taxa de perda como uma restrição, medição com marcação de posição da produtividade, umidade e proteína, direção que utiliza GNSS e informações da cultura, operação autônoma que inclui supervisão e segurança, e eletrificação gradual baseada em melhorias na eficiência dos motores a diesel — os dados da máquina, da medição, do controle e da gestão agrícola se integram em uma única máquina. O atalho para entender uma colheitadeira não está na contagem de linhas visível externamente — está em rastrear qual material percorre qual caminho, em que tempo e para onde.
O corte mais rápido sempre aumenta a produtividade da colheita?
A debulha e a separação podem se tornar gargalos. Verifique as perdas de grãos e os bloqueios em todo o processo, em vez de apenas aumentar a velocidade de deslocamento.
Referências
- Kubota: Lista de Colheitadeiras/Enleiradoras/Colheitadeiras (confirmado em 3 de setembro de 2026)
- Kubota: Agri Robo DR6130A (data de referência de preço: 1º de julho de 2026, conforme indicado na página)
- Yanmar: YH6135 / YH7135 (confirmado em 3 de setembro de 2026)
- Yanmar: Colheitadeira com Alimentação de Cabeça - Verão 2026 (confirmado em 3 de setembro de 2026)
- [Iseki: Ano Fiscal 2026 Novos produtos do primeiro semestre (confirmado em 3 de setembro de 2026)
- Iseki: Japão HJ6130-Z (confirmado em 3 de setembro de 2026)
- NARO: Pesquisa sobre a melhoria do desempenho de colheitadeiras com alimentação frontal
- NARO: Tecnologia de controle de velocidade de deslocamento para colheitadeiras adaptáveis à colheita de arroz em casca com alto teor de umidade
- Ministério da Agricultura, Florestas e Pescas: Catálogo de Tecnologia de Agricultura Inteligente (Agricultura em Cascata/Terras Altas)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.