Contents — find the section you need
Une moissonneuse-batteuse combine trois opérations en une seule machine : la coupe de la récolte, le battage des grains et la séparation du grain de la paille et des menues pailles. Le modèle japonais à alimentation par tête, courant dans la riziculture, n'introduise que l'extrémité de la panicule dans la section de battage, laissant la paille à l'extérieur. Cette division du travail, en apparence simple, est en réalité une conception optimisée pour s'adapter au système de riziculture japonais, qui comprend des rizières boueuses, de petites parcelles, la valorisation de la paille et des étapes de séchage et de conditionnement en aval.
Cet article se concentre sur le flux de matière interne, difficilement perceptible depuis le poste de conduite. La capacité d'une moissonneuse-batteuse ne se résume pas à sa puissance ou au nombre de rangs. C'est une véritable usine de séparation mobile qui gère simultanément le volume de récolte, l'humidité, la verse, les irrégularités du terrain, le temps de séjour dans la machine, la circulation de l'air et la quantité de grain tombée au sol. Sauf indication contraire, toutes les spécifications, les prix et les descriptions des fonctionnalités présentés dans cet article sont basés sur des informations publiques confirmées au 3 septembre 2026.
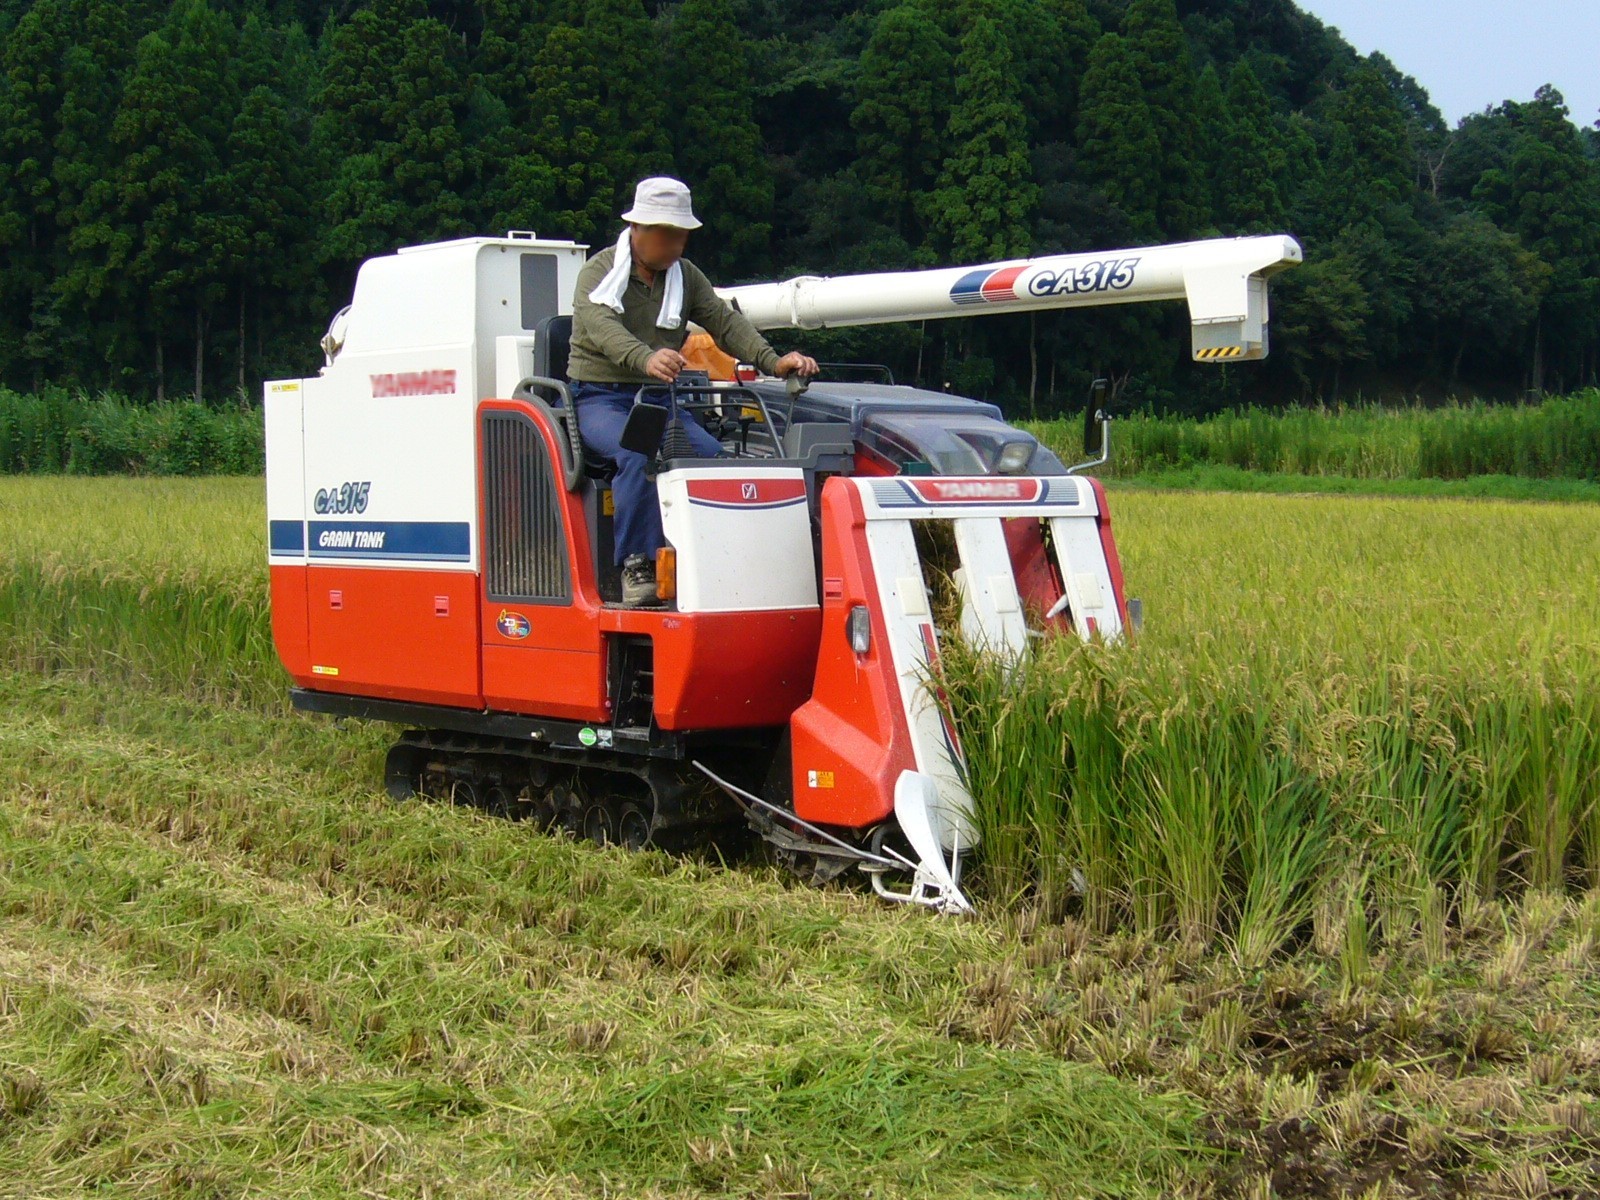 Moissonneuse-batteuse à Katori, Japon
Image : Rice-combine-harvester, Katori-city, Japon (katorisi, CC BY 3.0), Wikimedia Commons. Photo prise sur le terrain en 2007, et non l'un des modèles actuels présentés ci-dessous.

Résumé en 30 secondes
-
Une moissonneuse-batteuse à alimentation frontale coupe le riz au niveau de la barre de coupe, puis une chaîne d'alimentation transporte uniquement les panicules jusqu'au cylindre de battage. Le cylindre extrait le grain, et un agitateur oscillant ainsi qu'un ventilateur de vannage séparent le grain, les rachis et les fragments de paille, envoyant le grain propre dans la trémie.
-
Le modèle japonais à alimentation frontale est issu de recherches nationales sur des prototypes menées dans les années 1960 et a été commercialisé. Il répond aux exigences spécifiques de la riziculture : les grandes moissonneuses-batteuses classiques sont difficiles à utiliser dans les rizières humides aux petites parcelles, et il existe une volonté de conserver la paille de riz intacte plutôt que de la broyer. Il ne s'agit pas simplement d'une version réduite de la machine standard mondiale.
-
Les pertes se répartissent en égrenage avant récolte, pertes au niveau de la barre de coupe, battage incomplet et dispersion lors de la séparation. Le taux de perte total est évalué en divisant la masse de grain non récupérable par la masse de grain qui aurait dû être obtenue. Améliorer l'efficacité ne se résume pas à augmenter la vitesse de déplacement ; il s'agit d'accroître le débit tout en considérant ce taux comme une contrainte.
-
Les capteurs de rendement utilisent le débit ou le poids de la cuve ; les humidimètres utilisent la résistance électrique ; un indicateur de qualité représentatif est la teneur en protéines du riz brun estimée par proche infrarouge. La combinaison des données GNSS de position et de temps permet de générer des cartes maillées du rendement, de l'humidité et des protéines. Cependant, si l'on néglige le décalage temporel, l'inclinaison et l'étalonnage, la carte semblera plausible tout en étant erronée.
-
Parmi les modèles actuels d'alimentateurs à têtes multiples à grande échelle, l'Agri Robo DR6130A de Kubota est une machine à 6 rangs de 130 chevaux ; les YH6135,A / YH7135,A de Yanmar sont des machines à 6/7 rangs de 138 chevaux. Les modèles HJ6135 et HJ7135 d'Iseki forment une gamme de moissonneuses-batteuses à 6 ou 7 rangs. La conduite autonome ne se résume pas à « sans conducteur = sécurité » : il s'agit d'un système d'exploitation qui inclut la supervision humaine, la gestion des limites de parcelles, le déchargement et la détection d'obstacles.
Première distinction : Moissonneuse-batteuse classique vs. Moissonneuse-batteuse à alimentation par la tête
Une moissonneuse-batteuse classique (alimentation de la récolte entière, andain complet) coupe la totalité de la récolte au niveau de la barre de coupe et achemine les tiges, les panicules et les feuilles ensemble vers la section de battage/séparation. Ce format a été développé pour les vastes champs secs de blé, de maïs et de soja d'Amérique du Nord, avec des barres de coupe larges et un débit élevé. Une moissonneuse-batteuse à alimentation par la tête, en revanche, maintient la base de la tige de riz à l'aide d'une chaîne d'alimentation et ne laisse passer que la panicule dans la chambre de battage. Comme les longues tiges sont évacuées vers la section d'évacuation de la paille à l'extérieur de la machine, le volume de paille entrant dans les chambres de battage et de nettoyage est considérablement réduit.
Cette différence ne tient pas seulement à l'alimentation de la récolte. Les modèles classiques, qui traitent de grands volumes de paille, nécessitent une large zone de séparation et une puissance motrice élevée, mais en contrepartie, ils peuvent facilement changer de type de récolte. Les modèles à alimentation par tête doivent transporter le riz tout en maintenant sa forme, ce qui complique la conception du ramassage et du transport en cas de verse ; cependant, ils peuvent limiter la charge de la chambre de battage à la seule panicule. Cela convient parfaitement aux petites parcelles des rizières, à la répartition de la pression au sol grâce aux chenilles sur sol humide et à la conservation de la paille sous la forme souhaitée.
Pourquoi le modèle à alimentation par tête est-il originaire du Japon ?
L'expression « Originaire du Japon » signifie que la lignée des moissonneuses-batteuses à alimentation frontale – qui intègrent la coupe, le battage et la séparation de la panicule uniquement – est née des conditions de riziculture japonaises et a été rapidement perfectionnée et diffusée dans tout le pays. Selon un rapport de l'ancêtre de la NARO (Organisation nationale de recherche agricole et alimentaire), les premiers prototypes de batteuses automatiques et de « moissonneuses-batteuses à alimentation frontale pour le battage des cultures sur pied » ont été développés en 1960 ; en 1962, plusieurs fabricants ont étudié des combinaisons de moissonneuses et de batteuses automatiques ; et les 100 premières unités ont été commercialisées en 1966. En 1971, environ 100 000 unités étaient en service. Rapport de recherche de la NARO sur l'amélioration des performances des moissonneuses-batteuses à alimentation frontale
Quatre facteurs expliquent ce développement. Premièrement, les rizières sont plus meubles que les champs secs, et les parcelles étaient petites à l'époque. Plutôt que d'utiliser une machine classique imposante, il était plus pratique d'opter pour une machine chenillée légère, capable de manœuvrer dans les bordures étroites. De plus, la paille de riz est valorisée comme litière pour le bétail, compost et pour le liage/séchage ; le traitement de la seule panicule s'intégrait donc mieux aux étapes suivantes. Par ailleurs, le riz paddy japonais présente une variabilité importante en termes d'humidité, de verse et de différences variétales ; un mécanisme permettant de maintenir et d'alimenter la panicule de manière fiable était donc avantageux pour la qualité et la réduction des pertes. Enfin, il existait une forte demande pour automatiser l'ensemble de la chaîne de transplantation, de récolte et de séchage/conditionnement, permettant ainsi aux fabricants de machines agricoles et aux organismes de recherche publics de répéter les cycles d'expérimentation, de production en série et d'amélioration.
Ainsi, qualifier cette machine à alimentation par tête de simple « petite moissonneuse-batteuse » est réducteur. En n'introduisant pas la paille dans la machine, il s'agit d'une architecture adaptée à un système de culture, modifiant ainsi la surface de séparation requise, le flux d'air, le retraitement et la répartition de la puissance. Aujourd'hui encore, le siège opérateur à l'avant droit et la transmission à variation continue par moteur hydraulique demeurent la configuration de base des machines d'alimentation en tête. Iseki — l'évolution des machines agricoles
Ce qui se passe à l'intérieur de la machine : quatre étapes
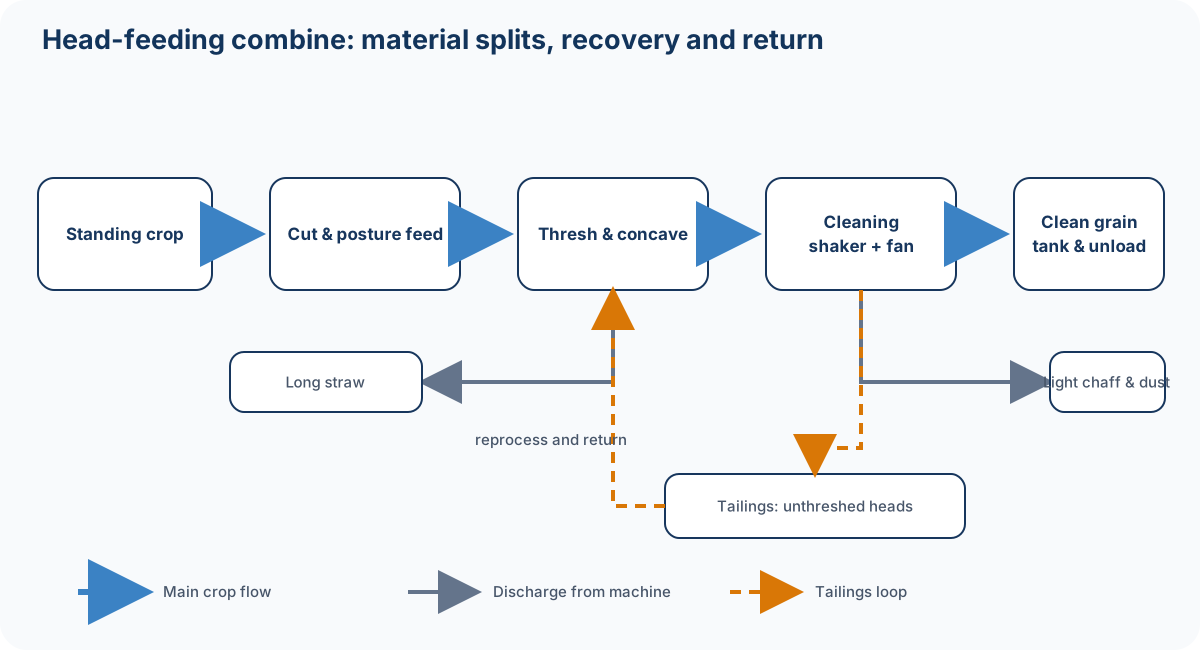
Figure : Créé par Duskcoil. Les flèches indiquent le parcours principal des matériaux ; lors du traitement des résidus (2e étape), une partie des matériaux non séparés retourne à la section de nettoyage.
1. Coupe : Délimiter la zone entre le sol et le riz
Les séparateurs avant séparent les buttes adjacentes et définissent la limite de la largeur de travail. Un mécanisme de ramassage soulève le riz couché et le mécanisme d'admission transporte la base de la tige. La lame de coupe alternative et la lame fixe coupent la tige, tandis que la chaîne de convoyage et les roues dentées dirigent l'extrémité de la panicule vers la section de battage. La difficulté réside ici moins dans la coupe elle-même que dans l'acheminement du riz dans la bonne position, sans le faire tomber. Le riz versé, les mauvaises herbes enchevêtrées et les changements d'assiette de la machine dus à la boue sont autant de facteurs qui entraînent des défaillances de ramassage et des pertes de cueilleur.
Le contrôle de la hauteur de coupe empêche la section de coupe de s'enfoncer trop bas (ce qui aspirerait la boue et les tiges courtes) tout en veillant à couper les panicules. Le suivi du terrain combine des capteurs de contact, la charge/l'angle de la section de coupe et le contrôle de l'assiette. Sur les machines à alimentation par cueilleur, la hauteur à laquelle la base de la tige peut être transmise à la chaîne d'alimentation est également une contrainte. Il ne s'agit donc pas simplement d'une « hauteur fixe au-dessus du sol », mais d'un contrôle qui prend en compte la position de la culture, l'espacement des rangs, la direction de la verse et le roulis. Couper trop haut entraîne des pertes de récolte et de cueilleur. Une coupe trop basse entraîne une ingestion excessive de terre et de tiges, une usure prématurée des lames et un risque de bourrage.
2. Battage : Séparation des grains de la panicule sans les briser
La chaîne d'alimentation saisit la tige et la transporte, faisant passer la panicule entre le cylindre de battage rotatif et le contre-batteur. L'action combinée des dents de battage (friction, frottement et force centrifuge) détache les grains des branches du rachis. Les grains et les petits fragments de paille détachés tombent dans le contre-batteur, tandis que les tiges plus grosses sont évacuées par le conduit d'évacuation de la paille. La vitesse de rotation du cylindre, la vitesse de la chaîne, la forme des dents et l'ouverture du contre-batteur déterminent le compromis entre la vitesse de battage et le risque d'endommagement des grains.
Un battage plus vigoureux n'est pas forcément plus efficace sur les cultures sèches. Une vitesse de rotation trop élevée augmente le risque de fissuration, de bris et de fragmentation de la paille, ce qui alourdit le nettoyage. Dans le riz humide, les panicules sont plus difficiles à détacher, ce qui augmente la charge de battage même à vitesse de déplacement égale. La raison pour laquelle les machines actuelles corrigent la vitesse de déplacement et les conditions de nettoyage en surveillant la charge du moteur, les pertes de compression et les pertes du tamis est précisément d'éviter de laisser cette variabilité entièrement à l'intuition de l'opérateur.
3. Nettoyage : Utilisation des différences de mouvement des grains, et non de leur poids
Juste après le battage, le mélange contient des grains, des rachis, de la paille courte, des panicules non battues et de la poussière fine. Le tamis oscillant brise le mélange par un mouvement de va-et-vient, formant ainsi des couches. Le flux d'air du ventilateur de vannage repousse les fragments de paille les plus légers vers l'arrière, tandis que la densité relative et la résistance de l'air permettent aux grains, comparativement plus lourds, de passer à travers le tamis. En pratique, il ne s'agit pas simplement que « seuls les éléments lourds tombent » ; c'est une séparation probabiliste qui prend en compte la taille, la forme et la vitesse initiale des grains, l'épaisseur des couches, la vitesse du vent et l'ouverture du tamis.
Les panicules non battues et les grosses branches de rachis mélangées au grain sont collectées par la vis sans fin de récupération (2e génération) et ameublies dans le cylindre de traitement des résidus avant d'être renvoyées à l'avant du tamis vibrant. Cette recirculation améliore la précision de la séparation, mais un volume trop important de résidus augmente la quantité de matière stagnante dans le système et surcharge le tamis vibrant. Iseki indique que son modèle HJ6130/7130 combine un cylindre de battage long et de grand diamètre (446 mm de diamètre et 1 250 mm de largeur, selon les données publiques) avec un système de traitement des résidus. [Iseki — Facilité d'utilisation et haute précision]
4. Stockage et déchargement : Le transport du grain fait également partie de la récolte.
Le grain nettoyé est acheminé vers la trémie par une vis sans fin horizontale et une vis sans fin d'élévateur. Une fois la trémie pleine, la vis de déchargement pivote et s'étend pour décharger le grain dans un camion ou un sac souple. Si la coupe peut se poursuivre pendant le déchargement, le temps de fonctionnement s'améliore, mais le positionnement par rapport au véhicule de réception, le risque de contact, la boue et la visibilité de l'extrémité de la tarière deviennent de nouveaux problèmes de sécurité. Lorsqu'on affirme que le « fonctionnement autonome » inclut « le déchargement est également automatisé », il convient de vérifier si cette coordination avec le véhicule est effectivement prise en compte.
Lecture de la coupe transversale : Puissance, matière et information suivent des chemins distincts
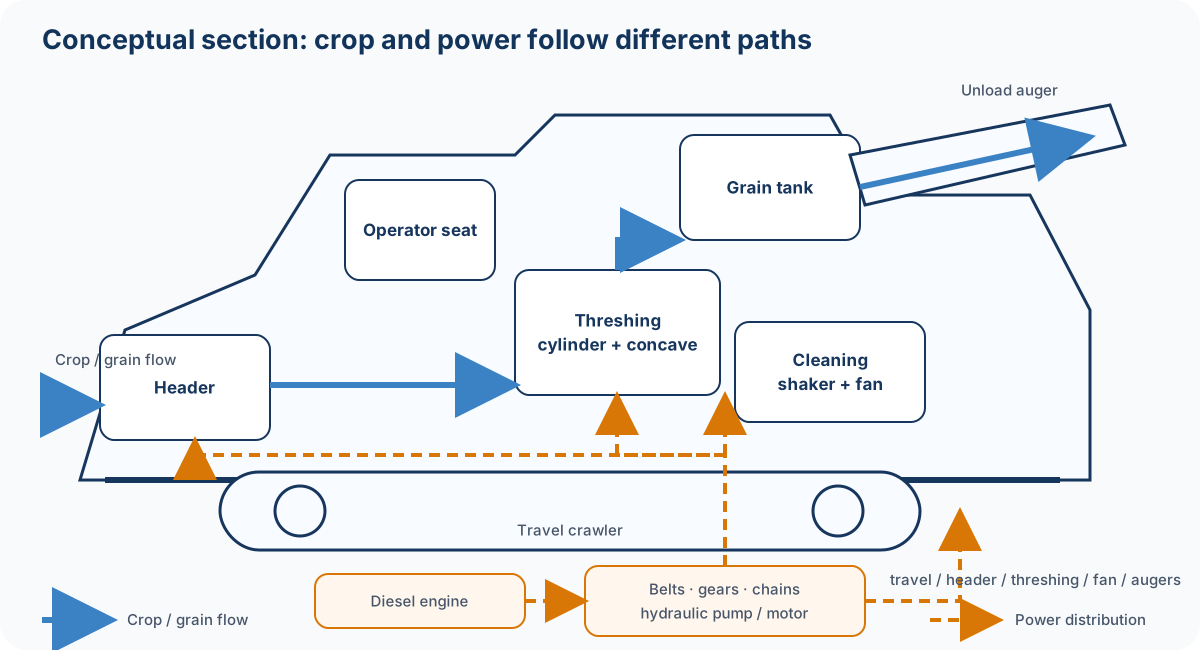
Figure : Créée par Duskcoil. La disposition réelle des composants varie selon le modèle. Cette coupe transversale est un schéma conceptuel illustrant le point clé de la conception de l'alimentation en tête : seules les panicules pénètrent dans la section de battage.
La puissance du moteur est distribuée par courroies, engrenages, chaînes et pompes hydrauliques aux chenilles de déplacement, à la section de coupe, au cylindre de battage, au ventilateur et aux vis sans fin. Le flux de récolte et le flux d'énergie ne sont pas directement liés. Par exemple, une simple réduction de la vitesse de déplacement diminue le volume d'entrée par unité de temps, mais si la rotation du cylindre et du ventilateur est maintenue, la marge de nettoyage augmente. Inversement, une réduction excessive du régime moteur permet d'économiser du carburant, mais peut diminuer le débit d'air et la vitesse périphérique de battage, augmentant ainsi les pertes. L'objectif du contrôle n'est pas d'atteindre systématiquement le régime maximal ou de minimiser la consommation de carburant, mais de minimiser le coût total de l'opération en tenant compte des contraintes de qualité, de pertes et de débit.
Traitement du taux de pertes sous forme d'équation
Soit M_0 la masse de grain récupérable présente dans le champ, et M_{\mathrm{tank}} la masse récupérée dans la trémie. Si la masse non récupérable pendant l'opération peut être mesurée ou estimée, le taux de perte total L_{\mathrm{total}} est :
Sur le terrain, la pesée directe de la totalité M_0 étant impraticable, les pertes sont échantillonnées par cause.
Ici, L_{\mathrm{pre}} correspond aux pertes par écrasement/versement survenues avant l'opération, L_{\mathrm{header}} aux pertes lors de la coupe et du transport, L_{\mathrm{thresh}} aux pertes de grains non battus du côté de l'évacuation de la paille, et L_{\mathrm{sep}} aux pertes du côté du tamis/de l'évacuation des menues pailles. En théorie, il faut éviter tout double comptage entre ces différentes étapes, mais cette ventilation est utile pour établir les priorités de réglage. Prélevez un petit échantillon de paille évacuée et comptez les panicules non battues. Prélevez un échantillon de grain encadré du côté de l'évacuation des menues pailles et normalisez la masse par unité de surface par le rendement.
Le débit d'entrée de la machine (débit d'alimentation) peut être approximé par le produit de la quantité de matière sèche/grain par unité de surface Y , de la largeur de coupe effective w et de la vitesse d'avancement v.
Cependant, en cas d'humidité élevée, de tiges longues et de verse, même avec un rendement en grain identique Y, le volume de paille manipulée et son enchevêtrement augmentent, ce qui diminue la tolérance \dot M. Lorsqu'un opérateur décide de réduire sa vitesse de coupe, il ne s'agit pas de vitesse en soi, mais de la maîtrise du débit d'alimentation. Cette maîtrise permet d'éviter que l'épaisseur de la couche de grain, la charge du cylindre et les relevés du capteur de pertes ne dépassent les limites de tolérance.
Comment mesurer le rendement, la qualité du grain et l'humidité
L'intérêt de collecter des données géolocalisées pendant la récolte ne se limite pas à la connaissance du rendement moyen. Même au sein d'une même parcelle, des différences existent en termes de sol, de fertilisation, de gestion de l'eau, de verse et de maladies. Ces différences permettent d'affiner la fertilisation, le choix de la variété et l'amélioration du drainage pour la saison suivante, au-delà de la simple moyenne de la parcelle. Cependant, les capteurs ne sont pas une solution miracle : il est essentiel de comprendre ce qui est mesuré, où et à quel moment.
| Informations | Principe de détection représentatif | Corrections/étalonnages | Exemple d'utilisation |
|---|---|---|---|
| Rendement | Débit de grain ou poids dans la trémie (mesuré par capteurs de force) | Inclinaison, point zéro, délai entre l'entrée et la mesure, variété | Cartes de rendement, conception de la fertilisation |
| Humidité | Résistance électrique multigrains, constante diélectrique, etc. | Température, température du grain, variété, débit, conditions de contact | Plans de séchage, contrôle qualité |
| Qualité du grain | Estimation de la teneur en protéines du riz brun par spectroscopie proche infrarouge par réflectance | Courbe d'étalonnage, température du grain, humidité, contamination de la fenêtre optique | Cartes protéines/rendement, vérification de la fertilisation |
| Position/orientation | GNSS, IMU, vitesse de déplacement, cap | Erreur de positionnement, temps de latence, position de l'antenne | Affectation à la maille, trajectoire de déplacement |
Dans la combinaison de rendement riz/blé développée par NARO, le poids de la cuve, mesuré par des capteurs de force, a été utilisé pour la mesure du rendement, une méthode de résistance électrique multigrains pour l'humidité, et le poids de la cuve a été corrigé à l'aide d'un capteur d'inclinaison. NARO — Moissonneuse-batteuse pour le rendement riz/blé Une moissonneuse-batteuse de mesure d'informations biologiques a également été présentée. Sa configuration permet de mesurer simultanément la masse et l'humidité des grains, la teneur en protéines du riz brun par réflectance dans le proche infrarouge, ainsi que la masse et l'humidité de la paille. NARO — Moissonneuse-batteuse de mesure d'informations biologiques
L'expression « capteur de goût » est souvent mal interprétée. Dans la plupart des cas, le capteur ne mesure pas directement la perception gustative. Il estime la teneur en protéines – un indicateur de la palatabilité du riz – par le proche infrarouge et la relie au rendement, à l'humidité et à la position. La palatabilité étant déterminée par de multiples facteurs, tels que la variété, la mouture, la cuisson, l'humidité, l'amylose et les protéines, la valeur protéique seule ne doit pas être considérée comme un score absolu de palatabilité. Néanmoins, c'est un outil puissant pour comprendre les variations relatives au sein d'une parcelle et vérifier si la fertilisation azotée est insuffisante ou excessive.
Il est également erroné de lier instantanément la position \mathbf p(t) et la sortie du capteur q(t). Il existe un temps de latence \tau entre la coupe et le moment où la matière passe par le battage, l'élévation et le capteur. Lors de la cartographie, q(t) est conceptuellement associé à \mathbf p(t-\tau), et les données en bordure de parcelle et lors des virages sont exclues. \tau n'est pas nécessairement constant ; il varie en fonction du volume de récolte et du débit dans la trémie. C'est pourquoi les recherches sur les capteurs mentionnent le délai de réponse, l'inclinaison de la machine, le faible débit et la durabilité comme autant de défis. Rapport de recherche NARO
Kubota indique que la DR6130A est équipée de série de capteurs de goût/rendement et peut lier les cartographies de tolérance goût/rendement au système KSAS. Selon la liste de compatibilité, les DR6115/DR6130 et DR575/DR595 disposent également de réglages standard ou optionnels selon les spécifications. Kubota — Liste des machines compatibles
Comparaison des spécifications publiques des modèles actuels
Le tableau ci-dessous ne compare pas toutes les spécifications des catalogues ; il extrait, pour la catégorie « moissonneuse-batteuse à alimentation automatique pour riz à grande échelle », les indicateurs fiables disponibles sur les pages publiques. Les prix varient selon les spécifications, la région et les options ; il est donc conseillé de confirmer votre décision d’achat auprès d’un concessionnaire. La date de référence est le 3 septembre 2026, et la page de prix de Kubota indique explicitement que les prix affichés sont ceux en vigueur au 1er juillet 2026.
| Fabricant et modèle | Nombre de rangs / Puissance maximale | Principales caractéristiques publiques | Prix public, etc. | URL officielle |
|---|---|---|---|---|
| Kubota Agri Robo DR6130A | 6 rangs, 130 ch | Fonctionnement autonome avec opérateur, capteurs de goût/rendement de série, communication directe KSAS | Prix de vente conseillé par le fabricant : 26 059 000 ¥ (TTC) | Liste des produits / DR6130A |
| Yanmar YH6135,A | 6 rangs, 138 ch (101 kW/2 200 tr/min) | Direction autonome, cartographie de la marge de manœuvre, correcteur d'assiette, etc. selon les spécifications | Prix de vente conseillé (exemple du catalogue été 2026) : 25 938 000 ¥ (TTC, QXJPUAM2) | Page produit / Liste salon |
| Yanmar YH7135,A | 7 rangées, 138 ch | Issu de la même lignée que le précédent. Combine plusieurs modes autonomes après l'enregistrement du périmètre au premier tour | Prix de vente conseillé (exemple du catalogue été 2026) : 27 390 000 ¥ (TTC, QXJPUAM2) | Page produit |
| Iseki Japan HJ6135 / HJ7135 | 6 rangées / 7 rangées | Nouvelle série japonaise. Consultez la désignation du modèle et la fiche technique pour plus de détails | Prix via la recherche de modèle officielle / à confirmer auprès du concessionnaire | Nouveaux produits du premier semestre 2026 |
| Iseki Japan HJ6130-Z | 6 rangées | Assistance en ligne droite par GPS, acquisition automatique des points A/B, assistance en marche arrière | Page produit publique incluant un modèle de génération précédente. Consultez séparément la disponibilité et le prix | HJ6130-Z |
Point important à retenir lors de la comparaison : une puissance plus élevée n’implique pas nécessairement une augmentation proportionnelle de la surface récoltée par heure. L’efficacité réelle sur le terrain dépend de la largeur de coupe effective, de la vitesse de déplacement, du temps passé à faire demi-tour, décharger et ravitailler, de la réduction de vitesse en cas de verse ou de sol humide, et même de la capacité de réception de l’installation de séchage. Yanmar indique qu'après un enregistrement manuel du périmètre lors du premier passage, les YH6135,A/YH7135,A peuvent couvrir environ 90 % de la surface d'un champ en mode de conduite autonome. Documents de lancement Il ne faut pas interpréter cela comme une garantie que « 90 % du champ est entièrement automatisé », mais plutôt comme une description du champ d'action, qui dépend des limites de la parcelle, de l'état des cultures et de la supervision.
Qu'est-ce que le fonctionnement autonome automatise réellement ?
Parler de « fonctionnement autonome » en un seul mot ne rend pas justice à cette technologie. Il convient de la décomposer en plusieurs étapes : (1) le maintien d'une trajectoire rectiligne, (2) la détection de la zone non coupée et le suivi de celle-ci par la section de coupe, (3) les virages en bout de champ, (4) le maintien de la hauteur de coupe et de l'assiette du véhicule, (5) la gestion du déchargement et de la position du véhicule lorsque le réservoir est plein, et (6) l'arrêt en toute sécurité en cas de présence de personnes, d'obstacles ou d'anomalies de communication.
Le GNSS est un système de référence de positionnement fiable sur les longues lignes droites, et la correction RTK permet d'atteindre une précision relative centimétrique. Cependant, l'alignement des rangs de riz, les limites des parcelles, les fossés de drainage, les dénivellations du terrain et les glissements latéraux dus à la boue ne peuvent être déterminés uniquement par satellite. C'est pourquoi les données GNSS, IMU, de vitesse des roues/chenilles, des caméras et des capteurs de culture sont combinées, la direction et les composants de travail étant contrôlés séparément en boucle fermée. L'assistance de suivi en ligne droite HJ6130-Z d'Iseki acquiert automatiquement les points A/B pendant le fonctionnement et affiche la sensibilité GPS ainsi que l'écart par rapport à la ligne de référence, son principal objectif étant de réduire l'effort de pilotage. Iseki — HJ6130-Z
En matière de sécurité, la présence d'une personne à bord, la supervision à proximité, la gestion des arrêts d'urgence et la configuration du périmètre de sécurité (géorepérage) qui maintient la machine dans la parcelle sont tout aussi importantes que les performances de la machine elle-même. La saison des récoltes prolonge le travail jusqu'au crépuscule, la poussière réduit la visibilité et le déchargement à côté d'un camion en conduisant est une pratique courante. L'automatisation peut réduire la fatigue et le besoin d'opérateurs qualifiés, mais elle ne supprime pas la gestion des exceptions. Le manuel d'utilisation du constructeur, les consignes de sécurité régionales et l'inspection du champ avant utilisation restent prioritaires.
Le rôle du diesel et l'état actuel de l'électrification
Si le moteur principal des grandes moissonneuses-batteuses reste majoritairement diesel, c'est grâce à sa capacité à supporter une charge élevée et soutenue pendant de longues périodes, à un ravitaillement rapide, à sa densité énergétique par unité de poids et à la puissance de pointe nécessaire pour assurer simultanément la propulsion, le battage, le nettoyage et le fonctionnement du système hydraulique. Le moteur ne sert pas uniquement à la propulsion : il alimente également le cylindre, le ventilateur, les pompes hydrauliques et les vis sans fin, assurant ainsi une rotation constante. La charge variant fortement en fonction du volume de la récolte, l'injection de carburant à commande électronique, la suralimentation, le post-traitement des gaz d'échappement et la régulation du régime de rotation sont utilisés conjointement pour respecter les normes de couple et d'émissions.
Cependant, « électrification » ne signifie pas nécessairement « remplacer immédiatement le moteur principal par une batterie ». Dans le secteur des machines agricoles, les avancées les plus importantes concernent l'électrification des équipements auxiliaires, la réduction du temps d'inactivité, l'assistance de pointe par batterie, les actionneurs électriques pour les outils et les petites machines rechargeables/interchangeables. L'électrification complète par batterie d'une moissonneuse-batteuse à alimentation frontale de grande taille pour un fonctionnement continu se heurte à des contraintes majeures : l'énergie requise, l'infrastructure de recharge, la sécurité haute tension en présence de boue et de poussière, et le tassement du sol dû au poids supplémentaire. Même en utilisant encore du diesel, la réduction des pertes hydrauliques et la limitation des retraitements inutiles à la vitesse de déplacement optimale constituent déjà une avancée significative en matière de décarbonation.
Parallèlement, l'électrification progresse réellement. Parmi ses nouveaux produits du premier semestre de l'exercice 2026, Iseki propose une tondeuse autoportée électrique, la SXGE2, destinée au marché européen et équipée d'une batterie lithium-ion de 7,92 kWh. Iseki — Nouveaux produits du premier semestre de l'exercice 2026 L'application et l'échelle diffèrent de celles d'une moissonneuse-batteuse, mais il s'agit d'un exemple concret de machines agricoles qui accumulent de l'expérience avec les batteries, les systèmes de gestion de batterie (BMS), la conception pour une durabilité environnementale accrue et les opérations de recharge. Plutôt que de voir la future moissonneuse-batteuse converger soudainement vers un seul type de moteur (diesel, hybride série, batteries interchangeables, biocarburant ou piles à combustible), il est plus probable qu'elle s'oriente vers une coexistence adaptée aux heures de fonctionnement, aux conditions des champs et à l'alimentation électrique.
Dernières recherches : Traiter le riz à forte humidité comme un « problème de régulation de vitesse »
Une orientation récente importante consiste à intégrer les données des capteurs dans le système de contrôle pendant la récolte elle-même, et non plus seulement à établir une cartographie post-récolte. En 2026, l'Institut national de recherche agricole (NARO), l'Université d'Iseki et l'Université de Miyazaki, entre autres, ont annoncé une méthode de contrôle de la vitesse de déplacement pour le riz paddy à forte humidité (taux d'humidité des grains supérieur ou égal à 25 %). Cette méthode utilise le couple comme indicateur de la charge de battage et un capteur de débit de grains comme indicateur des pertes liées au nettoyage et à l'évacuation des menues pailles. Lorsque le débit est élevé, la vitesse de déplacement est réduite ; lorsqu'il y a une marge, elle est augmentée, l'objectif étant d'optimiser l'efficacité du travail et de réduire les pertes en conditions de forte humidité. Communiqué de presse du NARO
Cette recherche démontre que l'automatisation des moissonneuses-batteuses ne se résume pas à une simple « intelligence artificielle qui tourne le volant ». Avec l'entrée x=[\text{torque},\text{loss flow rate},\text{moisture},\text{attitude}] et la vitesse de déplacement v comme variable manipulée, la commande s'apparente conceptuellement à une optimisation sous contraintes.
où L représente les pertes et T la charge de battage. Sur une machine réelle, la prise en compte des erreurs de modélisation et des défaillances de capteurs implique d'éviter les changements de vitesse brusques, de privilégier une vitesse réduite de sécurité ou l'arrêt en cas de conditions anormales, et de définir des limites supérieures en fonction de l'état de la culture. L'estimation de la verse par caméra, la prédiction du bourrage par jumeau numérique et la prédiction de la vitesse de déplacement à partir de cartes de parcelles et de l'historique des rendements sont des axes de recherche qui étendent ce cadre.
Points de contrôle pour l'exploitation et la maintenance
Pour éviter de laisser la qualité de la récolte entièrement à la machine, inspectez la lame de coupe, les dents de ramassage, la chaîne d'alimentation, les dents de battage, le contre-batteur, le vibreur, le ventilateur, les vis sans fin et les chenilles avant utilisation. Une lame de coupe usée augmente la résistance à la coupe et le risque d'accidents d'entraînement. Un contre-batteur obstrué modifie les conditions de battage et de nettoyage ; la paille qui obstrue le radiateur provoque une surchauffe. Après avoir modifié un réglage, ne vous fiez pas uniquement à la vitesse : observez attentivement les côtés d'évacuation de la paille et des menues pailles pour confirmer les pertes et la contamination.
| Symptôme | Premier suspect | Approche de réglage/vérification |
|---|---|---|
| Panicules restantes, buttes aplaties | Ramassage, séparateurs, hauteur de coupe, vitesse d'avancement | Ajuster en fonction du sens de verse, ne pas trop abaisser la section de coupe, vérifier le passage de témoin |
| Nombreuses panicules non battues dans la paille évacuée | Cylindre, contre-batteur, vitesse de la chaîne | Vérifier l'humidité et la variété et corriger le sous-battage ; ne pas augmenter excessivement la vitesse de rotation |
| Fragments de paille mélangés au grain | Flux d'air, tamis, traitement des résidus | Identifier un flux d'air insuffisant/excessif, une ouverture de tamis et une surcharge |
| Présence de grain du côté d'évacuation des menues pailles | Débit d'air du ventilateur, charge du tamis vibrant, vitesse de déplacement | Commencez par réduire le volume d'entrée, puis vérifiez le débit d'air, l'inclinaison et le colmatage du tamis vibrant |
La carte de rendement présente des stries ou des pics | Délai, étalonnage, GNSS, données de virage | Vérifiez le système de mesure en effectuant des contrôles de zéro et de poids, ainsi que des vérifications des bords et des virages du filtre |
La sécurité de l'opérateur fait également partie intégrante de la performance. Ne négligez pas les consignes de base : ne jamais nettoyer lorsque les capots des pièces rotatives, les courroies ou les chaînes sont retirés ; assurez-vous toujours que le moteur et la rotation sont arrêtés avant de dégager un bouchon ; ne forcez pas les virages serrés sur les pentes ou à proximité des canaux d'irrigation ; et maintenez la vis de vidange à l'écart des lignes électriques et des personnes. Le manuel d'utilisation du fabricant et les étiquettes d'avertissement spécifiques à la machine prévalent toujours sur les informations générales présentées ici.
Résumé
Une moissonneuse-batteuse à alimentation frontale est une machine qui effectue les opérations suivantes en continu : coupe, battage de la seule panicule, nettoyage par flux d'air et tamisage, et stockage/déchargement dans une trémie. Conçue pour répondre aux contraintes des rizières japonaises, de la paille de riz et des petites parcelles, cette configuration a modifié les dimensions, le débit, la maniabilité et les processus en aval, grâce à un choix fondamental : éviter d’introduire de gros volumes de paille dans la chambre de battage.
Le développement de la prochaine génération ne se résume pas à une simple course à la puissance. Contrôle de la vitesse d’avancement prenant en compte les pertes, mesures géolocalisées du rendement, de l’humidité et des protéines, pilotage par GNSS et informations sur les cultures, fonctionnement autonome avec supervision et sécurité, et électrification progressive s’appuyant sur les gains d’efficacité du diesel : les données relatives aux machines, aux mesures, au contrôle et à la gestion agricole sont toutes intégrées au sein d’une seule machine. Pour comprendre une moissonneuse-batteuse, il ne suffit pas de compter les rangs visibles de l’extérieur, il faut suivre le parcours des matières : quel matériau parcourt quel chemin, en quel temps et où.
Une coupe plus rapide augmente-t-elle toujours le débit de récolte ?
Le battage et la séparation peuvent devenir des goulots d'étranglement. Contrôlez les pertes de grains et les blocages tout au long du processus plutôt que d'augmenter uniquement la vitesse de déplacement.
## Références - [Kubota : Liste de moissonneuses-batteuses/lieuses/abatteuses](https://agriculture.kubota.co.jp/product/combine/) (confirmé le 3 septembre 2026) - [Kubota : Agri Robo DR6130A](https://agriculture.kubota.co.jp/product/combine/DR-6130-A/?nav=nav_1) (date de référence du prix : 1er juillet 2026, comme indiqué sur la page) - [Yanmar : YH6135 / YH7135](https://www.yanmar.com/jp/agri/products/harvest/combine/yh6135_yh7135/) (confirmé le 3 septembre 2026) - [Yanmar : Moissonneuse-batteuse à alimentation frontale ÉTÉ 2026](https://www.yanmar.com/jp/agri/campaign/2026/06/expo/combine/rice_combine.html) (confirmé le 3 septembre 2026) - [Iseki : Nouveaux produits du premier semestre de l'exercice 2026](https://www.iseki.co.jp/news_product/18802/) (confirmé le 3 septembre 2026) - [Iseki : Japon HJ6130-Z](https://products.iseki.co.jp/combine/hj6130/) (confirmé le 3 septembre 2026) - [NARO : Recherche sur l'amélioration des performances des moissonneuses-batteuses à alimentation par tête](https://www.naro.go.jp/publicity_report/publication/archive/files/0100-0090.pdf) - [NARO : Technologie de contrôle de la vitesse d'avancement pour les moissonneuses-batteuses adaptées à la récolte du riz paddy à forte humidité](https://www.naro.go.jp/publicity_report/press/laboratory/iam/174344.html) - [Ministère de l'Agriculture, des Forêts et de la Pêche : Catalogue des technologies d'agriculture intelligente (riziculture/culture pluviale)](https://www.maff.go.jp/j/kanbo/smart/smart_agri_technology/smartagri_catalog_suitou.html)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.