Contents — find the section you need
कंबाइन हार्वेस्टर एक ही मशीन में तीन क्रियाएं करता है: फसल की कटाई, बाली से अनाज को अलग करना और भूसे व तिनके से अनाज को अलग करना। जापान में प्रचलित "हेड-फीडिंग" प्रकार - जो चावल की खेती में आम है - केवल चावल की बाली वाले सिरे को ही थ्रेशिंग सेक्शन में डालता है, जिससे लंबा भूसा मशीन के बाहर रह जाता है। श्रम विभाजन का यह सरल दिखने वाला तरीका वास्तव में जापान की चावल की खेती प्रणाली के अनुरूप परिष्कृत किया गया है, जिसमें कीचड़ भरे खेत, छोटे खेत, भूसे का उपयोग और बाद में सुखाने/प्रसंस्करण प्रक्रियाएं शामिल हैं।
यह लेख आंतरिक सामग्री प्रवाह पर केंद्रित है जिसे ऑपरेटर की सीट से देखना मुश्किल है। एक कंबाइन की क्षमता केवल हॉर्सपावर या पंक्तियों की संख्या से निर्धारित नहीं होती है। यह एक चलती-फिरती पृथक्करण फैक्ट्री है जो एक साथ फसल की मात्रा, नमी, फसल का गिरना, जमीन की ऊबड़-खाबड़ता, मशीन के अंदर का ठहराव समय, वायु प्रवाह और "कितना अनाज जमीन पर गिरा" जैसे कारकों को नियंत्रित करती है। जब तक अन्यथा उल्लेख न किया जाए, इस लेख में सभी विनिर्देश, कीमतें और विशेषताओं का विवरण सार्वजनिक जानकारी पर आधारित है, जिसकी पुष्टि 3 सितंबर, 2026 तक की गई है।
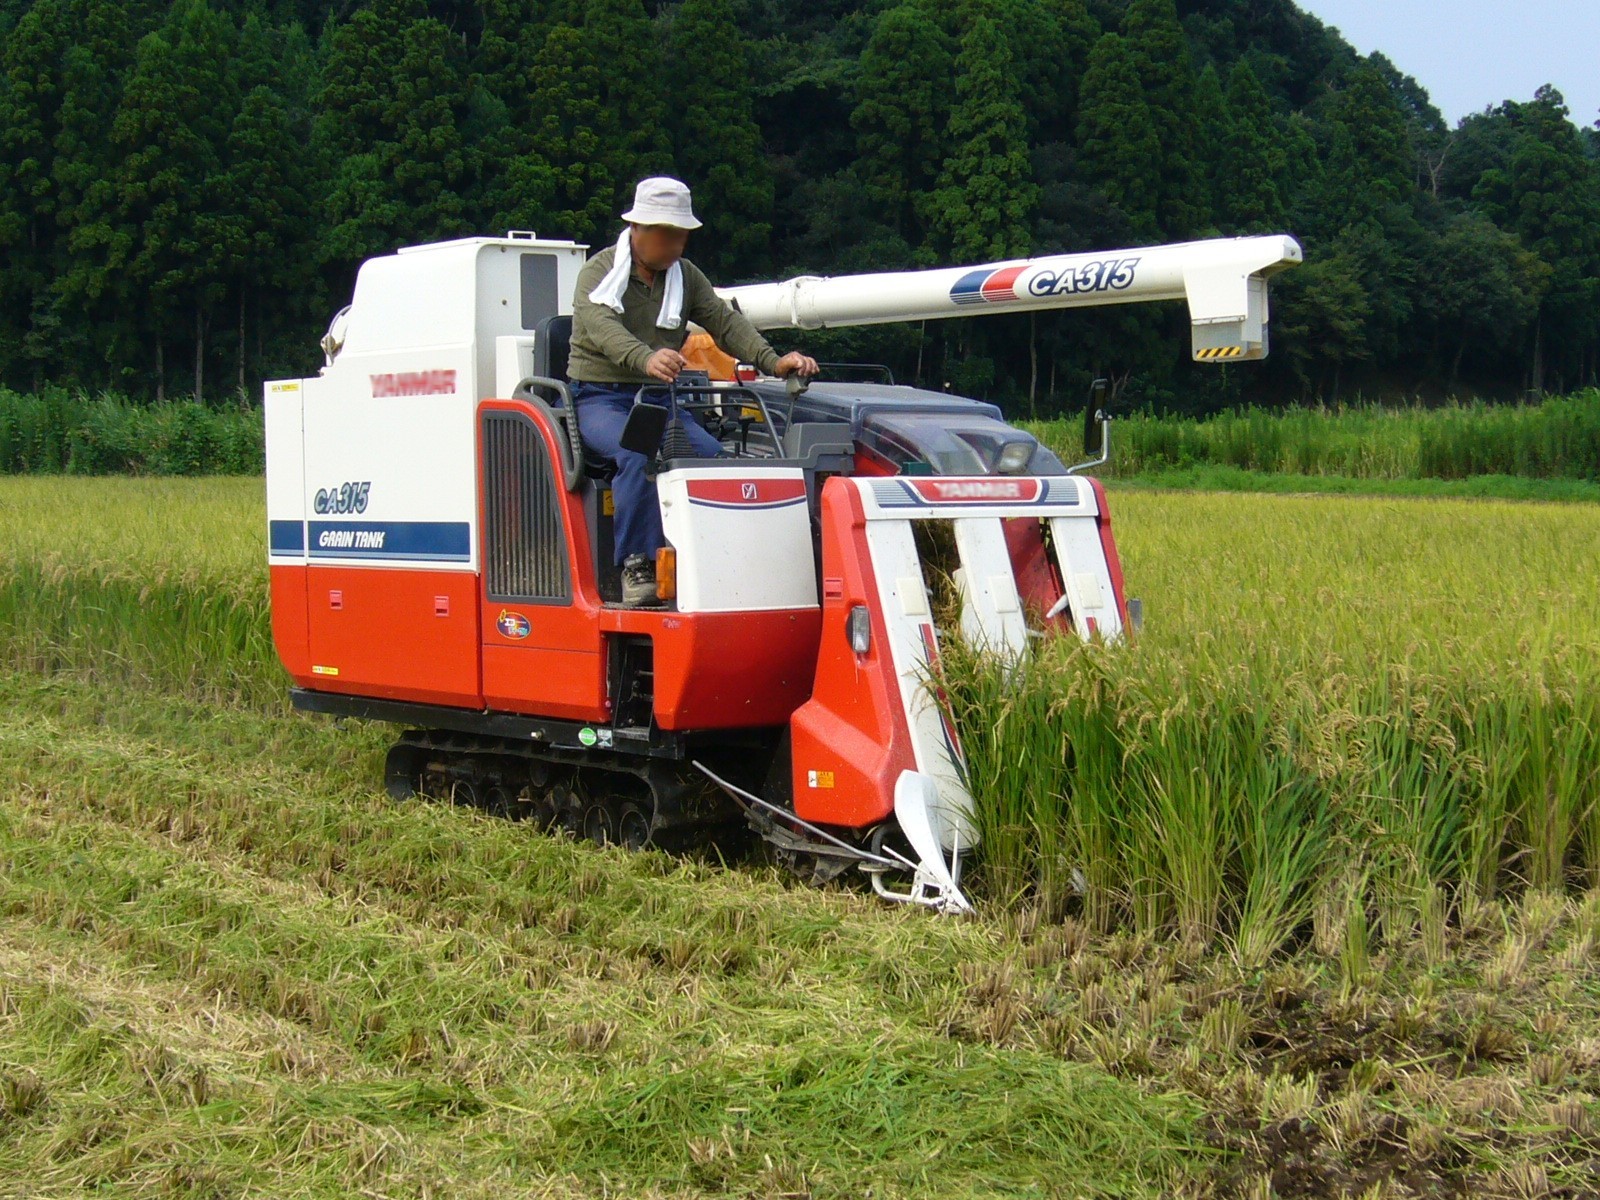 जापान के कटोरी में चावल काटने की मशीन
छवि: Rice-combine-harvester, Katori-city, Japan (katorisi, CC BY 3.0), विकिमीडिया कॉमन्स। 2007 की एक खेत की तस्वीर, नीचे चर्चा किए गए वर्तमान मॉडलों में से एक नहीं।

30-सेकंड का सारांश
-
हेड-फीडिंग कंबाइन कटाई अनुभाग में चावल को काटता है, फिर एक फीड चेन केवल बालियों को थ्रेशिंग सिलेंडर तक ले जाती है। सिलेंडर अनाज को अलग करता है, और एक ऑसिलेटिंग शेकर और विनोइंग फैन की वायुधारा अनाज, डंठल की शाखाओं और भूसे के टुकड़ों को अलग करती है, जिससे साफ अनाज अनाज टैंक में चला जाता है।
-
जापान का हेड-फीडिंग प्रकार 1960 के दशक में राष्ट्रीय प्रोटोटाइप अनुसंधान से विकसित होकर व्यावसायिक मशीन बन गया। इसके पीछे चावल की खेती की विशिष्ट आवश्यकताएं हैं: बड़े सामान्य प्रकार के कंबाइन छोटे भूखंडों वाले गीले धान के खेतों में उपयोग करने में कठिन होते हैं, और चावल के भूसे को काटने के बजाय उसे साबुत रखने की इच्छा होती है। यह केवल "विश्व-मानक मशीन का छोटा संस्करण" नहीं है।
-
नुकसान को कटाई से पहले बिखरने, हेडर नुकसान, अपूर्ण थ्रेशिंग और पृथक्करण चरण में बिखरने में विभाजित किया गया है। कुल हानि दर की गणना प्राप्त न हो सकने वाले अनाज के द्रव्यमान को प्राप्त होने वाले अनाज के द्रव्यमान से भाग देकर की जाती है। दक्षता में सुधार केवल प्रवाह गति बढ़ाने तक सीमित नहीं है, बल्कि इस दर को एक बाधा मानते हुए उत्पादन क्षमता को बढ़ाना भी महत्वपूर्ण है।
- उपज संवेदक प्रवाह दर या टैंक के भार का उपयोग करते हैं; नमी मीटर विद्युत प्रतिरोध का उपयोग करते हैं; एक प्रतिनिधि गुणवत्ता सूचक निकट-अवरक्त-अनुमानित भूरे चावल की प्रोटीन मात्रा है। GNSS स्थिति और समय को जोड़ने से उपज, नमी और प्रोटीन के मेश मानचित्र प्राप्त होते हैं। लेकिन समय अंतराल, झुकाव और अंशांकन को अनदेखा करने पर मानचित्र देखने में विश्वसनीय लगेगा, जबकि वह गलत होगा।
- वर्तमान बड़े पैमाने पर हेड-फीडिंग मॉडलों में, कुबोटा का एग्री रोबो DR6130A एक 6-पंक्ति, 130-हॉर्सपावर की मशीन है; यानमार के YH6135,A / YH7135,A क्रमशः 6/7-पंक्ति, 138-हॉर्सपावर की मशीनें हैं; और Iseki के HJ6135 / HJ7135 6/7-पंक्ति मॉडल समूह का हिस्सा हैं। स्वायत्त संचालन का मतलब सिर्फ "मानवरहित मतलब सुरक्षित" नहीं है — यह एक ऑपरेटिंग सिस्टम है जिसमें मानवीय पर्यवेक्षण, खेत की सीमाएं, अनलोडिंग और बाधा पहचान जैसी सुविधाएं शामिल हैं।
सबसे पहले, एक अंतर: साधारण प्रकार बनाम हेड-फीडिंग
एक साधारण प्रकार (पूरी फसल को फीड करने वाला, फुल-स्वैथ) कंबाइन हेडर पर पूरी फसल को काटता है और डंठल, बाली और पत्तियों को एक साथ थ्रेशिंग/पृथक्करण अनुभाग में भेजता है। यह प्रारूप उत्तरी अमेरिका के गेहूं, मक्का और सोयाबीन के बड़े, शुष्क खेतों के लिए विकसित किया गया था, जिनमें चौड़े हेडर और उच्च थ्रूपुट क्षमता होती है। इसके विपरीत, एक हेड-फीडिंग कंबाइन चावल के डंठल के आधार को फीड चेन से पकड़ता है और केवल बाली वाले हिस्से को ही थ्रेशिंग कक्ष में भेजता है। क्योंकि लंबे डंठल मशीन के बाहर भूसा-निकासी अनुभाग में निकल जाते हैं, इसलिए थ्रेसिंग और सफाई कक्षों में प्रवेश करने वाले भूसे की मात्रा में भारी कमी आती है।
यह अंतर केवल फसल को अंदर डालने के तरीके से संबंधित नहीं है। क्योंकि सामान्य प्रकार की मशीनें बड़ी मात्रा में भूसे को संभालती हैं, इसलिए उन्हें बड़े पृथक्करण क्षेत्र और उच्च चालक शक्ति की आवश्यकता होती है, लेकिन इसके बदले में वे फसल के प्रकार को आसानी से बदल सकती हैं। हेड-फीडिंग मशीनों को चावल को उसकी स्थिति बनाए रखते हुए ले जाना होता है, जिससे गिरी हुई फसल की स्थिति में उसे उठाना और ले जाना मुश्किल हो जाता है - लेकिन वे थ्रेसिंग कक्ष के भार को केवल बाली तक ही सीमित रख सकती हैं। यह धान के खेतों के अपेक्षाकृत छोटे भूखंडों में पलटने, गीली मिट्टी पर क्रॉलर ट्रैक के साथ जमीन पर दबाव समान रूप से वितरित करने और भूसे को आवश्यकतानुसार किसी भी रूप में छोड़ने के लिए उपयुक्त है।
हेड-फीडिंग मशीन की उत्पत्ति जापान में क्यों हुई?
"जापान में उत्पत्ति" का अर्थ है कि व्यावहारिक हेड-फीडिंग कंबाइन मशीनों का विकास जापान की चावल की खेती की परिस्थितियों से हुआ और इन्हें तेजी से परिष्कृत करके देश में व्यापक रूप से फैलाया गया। ये मशीनें कटाई, थ्रेसिंग और केवल बाली को अलग करने की प्रक्रिया को एकीकृत करती हैं। NARO (राष्ट्रीय कृषि और खाद्य अनुसंधान संगठन) के पूर्ववर्ती संगठन की एक रिपोर्ट के अनुसार, स्वचालित थ्रेसर और "खड़ी फसल की थ्रेसिंग के लिए हेड-फीडिंग कंबाइन" मशीनों का पहला प्रोटोटाइप 1960 में तैयार किया गया था; 1962 में कई निर्माताओं ने रीपर और स्वचालित थ्रेसर के संयोजन पर शोध किया; और पहली 100 इकाइयाँ 1966 में व्यावसायिक रूप से उपलब्ध कराई गईं। 1971 तक, लगभग 100,000 इकाइयाँ उपयोग में थीं। हेड-फीडिंग कंबाइन के प्रदर्शन में सुधार पर NARO की शोध रिपोर्ट
इसके चार मुख्य कारण हैं। पहला, धान के खेत सूखे खेतों की तुलना में नरम होते हैं, और उस समय खेत छोटे होते थे। एक विशाल सामान्य प्रकार की मशीन लाने के बजाय, संकरे खेतों में आसानी से मुड़ने वाली हल्की क्रॉलर मशीन का उपयोग करना अधिक व्यावहारिक था। दूसरा, धान के भूसे का उपयोग पशुओं के बिस्तरों, खाद और बांधने/सुखाने के लिए किया जाता है, इसलिए केवल बाली को संभालना आगे की प्रक्रियाओं के लिए अधिक उपयुक्त था। तीसरा, जापानी धान में उच्च नमी, गिरने की प्रवृत्ति और किस्मों में भिन्नता पाई जाती है, और बाली को मजबूती से पकड़ने और पोषण देने वाली एक प्रणाली गुणवत्ता और नुकसान दोनों के लिए फायदेमंद थी। चौथा, रोपाई, कटाई और सुखाने/कंडीशनिंग की पूरी प्रक्रिया में श्रम बचाने की प्रबल मांग थी, जिससे कृषि मशीनरी निर्माताओं और सार्वजनिक अनुसंधान संस्थानों को प्रयोग, बड़े पैमाने पर उत्पादन और सुधार के चक्रों को दोहराने की सुविधा मिल सके।
इसलिए, हेड-फीडिंग प्रकार को केवल "छोटा कंबाइन" कहना अपर्याप्त है। मशीन में भूसा न डालने से, यह एक ऐसी कृषि प्रणाली के अनुकूल संरचना है जो आवश्यक पृथक्करण क्षेत्र, वायु प्रवाह, पुनर्संसाधन और बिजली आवंटन को बदल देती है। आज भी, दाहिनी ओर सामने की ऑपरेटर सीट और हाइड्रोलिक मोटर के माध्यम से निरंतर परिवर्तनीय संचरण, हेड-फीडिंग मशीनों की मूल संरचना के रूप में बरकरार हैं। इसेकी — कृषि मशीनरी का विकास
मशीन के अंदर क्या होता है: चार चरण
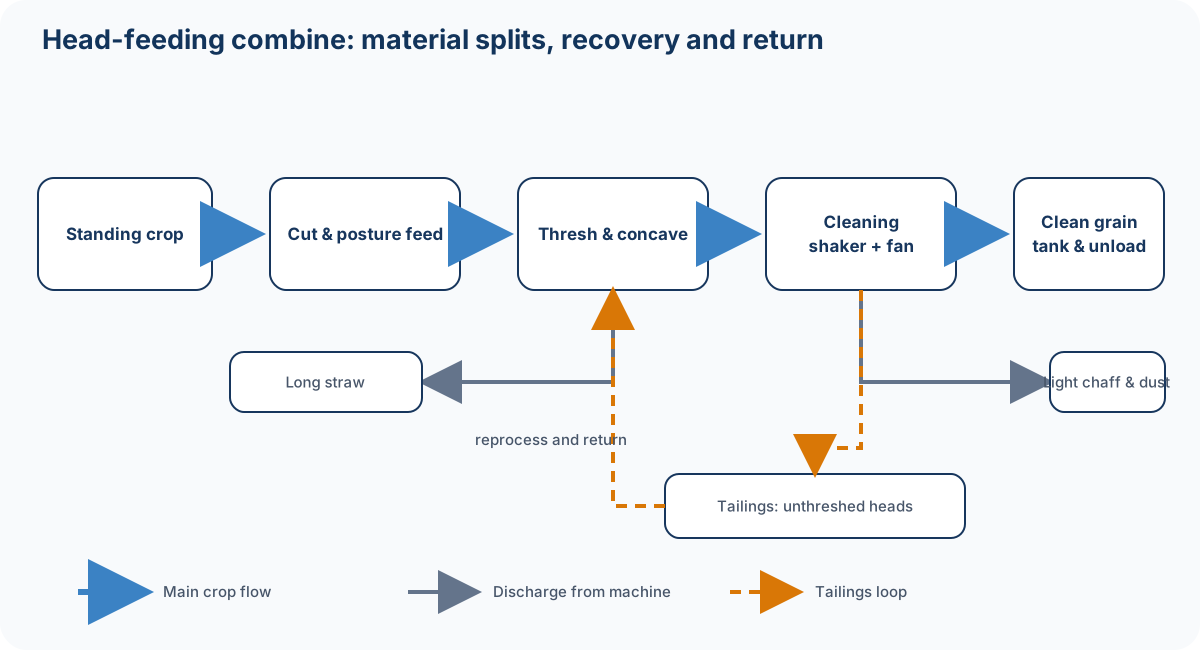
चित्र: डस्ककॉइल द्वारा निर्मित। तीर मुख्य सामग्री पथ को दर्शाते हैं; दूसरे (टेलिंग्स) प्रसंस्करण में, कुछ अविभाजित सामग्री सफाई अनुभाग में वापस आ जाती है।
1. कटाई: जमीन और चावल के बीच की सीमा को समझना
सामने के विभाजक आसन्न टीलों को अलग करते हैं, और विभाजक कार्य चौड़ाई की सीमा निर्धारित करते हैं। एक पिकअप तंत्र गिरे हुए चावल को उठाता है, और इनटेक तंत्र डंठल के आधार को आगे बढ़ाता है। प्रत्यावर्ती कटाई ब्लेड और स्थिर ब्लेड डंठल को काटते हैं, और कन्वेयर चेन और स्टार व्हील बाली के सिरे को थ्रेशिंग अनुभाग की ओर निर्देशित करते हैं। यहाँ, कठिनाई "काटने" में उतनी नहीं है जितनी कि चावल को गिराए बिना बाद में सही स्थिति में फीड करने में है। गिरे हुए चावल, उलझे हुए खरपतवार, और कीचड़ के कारण मशीन की स्थिति में परिवर्तन, ये सभी पिकअप विफलता और हेडर के नुकसान का कारण बनते हैं।
कटाई-ऊंचाई नियंत्रण एक ऐसा कार्य है जो कटाई अनुभाग को बहुत नीचे जाने से रोकता है (जिससे कीचड़ और छोटे डंठल अंदर चले जाएंगे) और साथ ही बालियों को बिना काटे भी नहीं छोड़ता है। ग्राउंड-ट्रैकिंग में कॉन्टैक्ट सेंसर, कटाई अनुभाग का भार/कोण और बॉडी-लेवलिंग नियंत्रण शामिल होते हैं। हेड-फीडिंग मशीनों में, वह ऊँचाई जिस पर डंठल के आधार को फीड चेन को सौंपा जा सकता है, एक बाधा है, इसलिए यह केवल "जमीन से एक निश्चित ऊँचाई" नहीं है - यह फसल की स्थिति, पंक्ति की दूरी, गिरने की दिशा और बॉडी रोल को शामिल करने वाला नियंत्रण है। बहुत ऊपर से काटने पर फसल बिना कटी रह जाती है और हेडर का नुकसान होता है; बहुत नीचे से काटने पर मिट्टी और डंठल का अधिक प्रवेश, ब्लेड का घिसाव और मशीन के जाम होने की समस्या होती है।
2. थ्रेशिंग: बाली को तोड़े बिना उससे अनाज निकालना
फीड चेन डंठल को पकड़कर उसे ले जाती है, बाली के हिस्से को घूमते हुए थ्रेशिंग सिलेंडर और अवतल भाग के बीच से गुजारती है। थ्रेशिंग दांतों की टक्कर, रगड़ और अपकेंद्री क्रिया से अनाज, रैकिस शाखाओं से अलग हो जाता है। अलग हुए अनाज और छोटे भूसे के टुकड़े अवतल भाग से नीचे गिर जाते हैं, जबकि बड़ा डंठल भूसे-निकास पथ की ओर चला जाता है। सिलेंडर की घूर्णन गति, चेन की गति, दांतों का आकार और अवतल छिद्र, थ्रेशिंग दर और अनाज क्षति दर के बीच संतुलन निर्धारित करते हैं।
सूखी फसलों पर अधिक तीव्र थ्रेशिंग हमेशा बेहतर परिणाम नहीं देती। घूर्णन गति को बहुत अधिक बढ़ाने से अनाज का टूटना, बिखरना और भूसे का विखंडन बढ़ जाता है, जिससे सफाई का काम कठिन हो जाता है। गीले चावल में, बालियों को ढीला करना कठिन होता है, इसलिए समान गति पर भी थ्रेशिंग का भार बढ़ जाता है। वर्तमान मशीनें इंजन लोड, सिलेंडर हानि और शेकर हानि की निगरानी करके गति और सफाई की स्थिति को समायोजित करती हैं, ताकि इस परिवर्तनशीलता को पूरी तरह से ऑपरेटर के अंतर्ज्ञान पर न छोड़ा जाए।
3. सफाई: वजन के बजाय अनाज की गति में अंतर का उपयोग
थ्रेशिंग के तुरंत बाद मिश्रण में अनाज, डंठल की शाखाएँ, छोटा भूसा, बिना थ्रेश की हुई बालियाँ और महीन धूल होती है। दोलनशील शेकर आगे-पीछे की गति से मिश्रण को तोड़ता है, जिससे परतें बनती हैं। ओसाई के पंखे की वायुधारा हल्के भूसे के टुकड़ों को पीछे की ओर उड़ा देती है, जबकि सापेक्षिक विशिष्ट गुरुत्वाकर्षण और वायु प्रतिरोध के कारण अपेक्षाकृत भारी अनाज छलनी से नीचे गिर जाता है। व्यवहार में, यह केवल "भारी चीज़ें ही गिरती हैं" वाली बात नहीं है - यह अनाज के आकार, आकृति, प्रारंभिक वेग, परत की मोटाई, हवा की गति और छलनी के खुलने जैसे कारकों पर आधारित एक संभाव्य पृथक्करण प्रक्रिया है।
अनाज में मिले हुए बिना भुने हुए बालियों और बड़ी शाखाओं को टेलिंग्स (दूसरे) ऑगर द्वारा एकत्र किया जाता है और टेलिंग्स-प्रोसेसिंग सिलेंडर में ढीला किया जाता है, फिर शेकर के सामने वाले हिस्से में वापस भेज दिया जाता है। यह पुनर्चक्रण पृथक्करण की सटीकता में सुधार करता है, लेकिन बहुत अधिक सामग्री वापस भेजने से सिस्टम में सामग्री की मात्रा बढ़ जाती है और शेकर पर भार बढ़ जाता है। इशेकी का कहना है कि उसका HJ6130/7130 मॉडल एक बड़े व्यास वाले, लंबे थ्रेशिंग सिलेंडर (सार्वजनिक रूप से 446 मिमी व्यास, 1,250 मिमी चौड़ाई वाला बताया गया है) को टेलिंग्स प्रोसेसिंग के साथ जोड़ता है। इसेकी — संचालन क्षमता और उच्च परिशुद्धता
4. भंडारण और अनलोडिंग: अनाज को "ढोना" भी कटाई प्रक्रिया का हिस्सा है
साफ़ किए गए अनाज को क्षैतिज ऑगर और एलिवेटर ऑगर द्वारा अनाज टैंक तक उठाया जाता है। टैंक भर जाने पर, अनलोडर (डिस्चार्ज ऑगर) घूमकर ट्रक या लचीले कंटेनर बैग में अनाज उतारने के लिए आगे बढ़ता है। यदि अनलोडिंग के दौरान कटाई जारी रह सकती है, तो अपटाइम बेहतर होता है, लेकिन प्राप्त करने वाले वाहन के सापेक्ष स्थिति, संपर्क जोखिम, कीचड़ और ऑगर टिप की दृश्यता नई सुरक्षा संबंधी चिंताएँ बन जाती हैं। जब "स्वायत्त संचालन" में "अनलोडिंग भी स्वचालित है" शामिल होने की बात कही जाती है, तो यह जाँच करना महत्वपूर्ण है कि क्या वाहन समन्वय का यह हिस्सा वास्तव में शामिल है।
अनुप्रस्थ काट का अध्ययन: शक्ति, सामग्री और सूचना अलग-अलग रास्तों पर चलती हैं
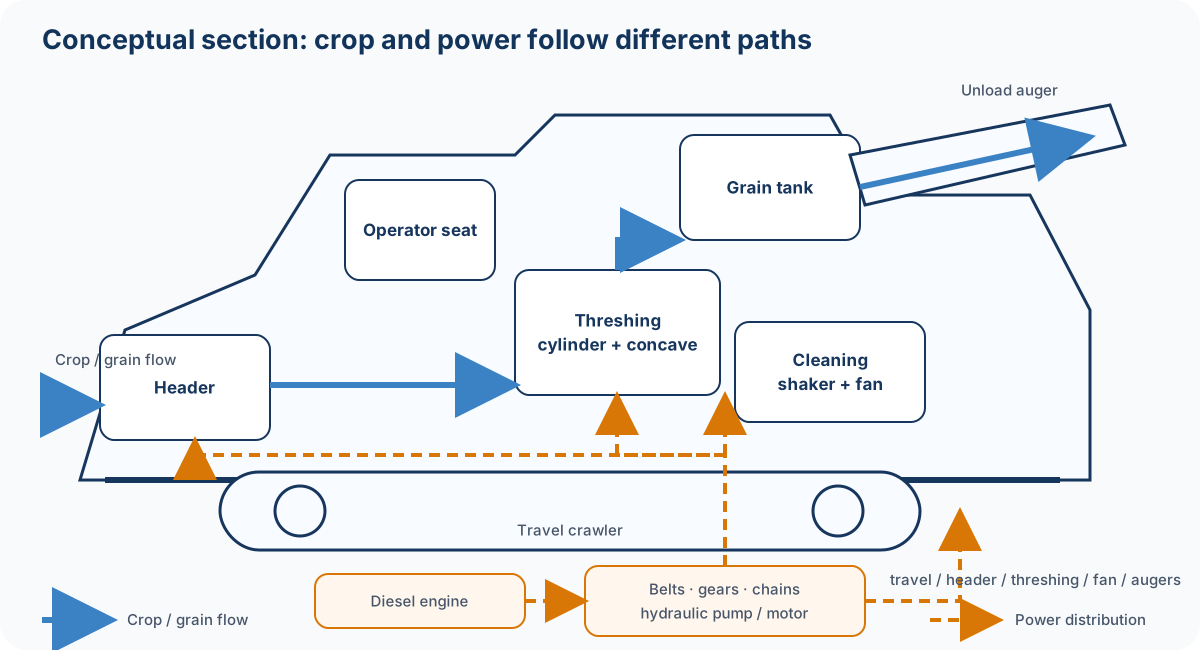
चित्र: डस्ककॉइल द्वारा निर्मित। वास्तविक घटक लेआउट मॉडल के अनुसार भिन्न होता है। यह अनुप्रस्थ काट एक वैचारिक आरेख है जो हेड-फीडिंग डिज़ाइन के मुख्य बिंदु को दर्शाता है: केवल बालियाँ ही थ्रेशिंग अनुभाग में प्रवेश करती हैं।
इंजन की शक्ति बेल्ट, गियर, चेन और हाइड्रोलिक पंप के माध्यम से ट्रैवल क्रॉलर, कटिंग सेक्शन, थ्रेशिंग सिलेंडर, फैन और ऑगर तक वितरित की जाती है। फसल का प्रवाह और शक्ति का प्रवाह एक-दूसरे के अनुरूप नहीं होते। उदाहरण के लिए, केवल यात्रा की गति कम करने से प्रति इकाई समय में इनपुट मात्रा कम हो जाती है, लेकिन यदि सिलेंडर और फैन का घूर्णन बनाए रखा जाए, तो सफाई मार्जिन बढ़ जाता है। इसके विपरीत, इंजन की गति को बहुत कम करने से ईंधन की बचत होती है, लेकिन इससे वायु प्रवाह की मात्रा और थ्रेशिंग की परिधीय गति कम हो सकती है, जिससे नुकसान बढ़ जाता है। नियंत्रण का लक्ष्य "हमेशा अधिकतम आरपीएम" या "हमेशा न्यूनतम ईंधन खपत" नहीं है - बल्कि गुणवत्ता, नुकसान और उत्पादन क्षमता पर नियंत्रण रखते हुए कुल कार्य लागत को न्यूनतम करना है।
हानि दर को समीकरण के रूप में समझना
मान लीजिए M_0 खेत में वास्तव में मौजूद पुनर्प्राप्त करने योग्य अनाज का द्रव्यमान है, और M_{\mathrm{tank}} अनाज टैंक में पुनः प्राप्त किया गया द्रव्यमान है। यदि ऑपरेशन के दौरान पुनर्प्राप्त न किए जा सकने वाले द्रव्यमान को मापा या अनुमानित किया जा सकता है, तो कुल हानि दर L_{\mathrm{total}} है
खेत में, पूरे M_0 का सीधा वजन करना अव्यावहारिक है, इसलिए हानियों का नमूना कारणों के आधार पर लिया जाता है।
यहाँ L_{\mathrm{pre}} ऑपरेशन से पहले हुई बिखरने/गिरने की हानि है, L_{\mathrm{header}} कटाई और परिवहन के दौरान हुई हानि है, L_{\mathrm{thresh}} भूसे के निकास पक्ष में खोया हुआ बिना थ्रेस किया हुआ अनाज है, और L_{\mathrm{sep}} शेकर/भूसे के निकास पक्ष में हुई हानि है। इन रास्तों के बीच दोहरी गिनती से सख्ती से बचना चाहिए, लेकिन यह विश्लेषण समायोजन प्राथमिकताओं को निर्धारित करने में प्रभावी है। निकाले गए भूसे का एक छोटा नमूना एकत्र करें और बिना दाने वाली बालियों की गिनती करें, भूसे के निकास वाले हिस्से से अनाज का एक नमूना लें, और प्रति क्षेत्र द्रव्यमान को उपज के अनुसार सामान्यीकृत करें।
मशीन की इनपुट दर (फीड दर) को प्रति इकाई क्षेत्र शुष्क पदार्थ/अनाज की मात्रा Y, प्रभावी कटाई चौड़ाई w और यात्रा गति v के गुणनफल के रूप में अनुमानित किया जा सकता है।
हालांकि, अधिक नमी, लंबे डंठलों और गिरने की स्थिति में, समान अनाज उपज Y होने पर भी, संभाले जा रहे भूसे की मात्रा और उसका उलझाव बढ़ जाता है, इसलिए सहनीय \dot M कम हो जाती है। जब कोई ऑपरेटर यह तय करता है कि "आज मैं धीमी गति से कटाई करूँगा," तो यह गति के बारे में नहीं है - यह फीड-रेट नियंत्रण है जो शेकर लेयर की मोटाई, सिलेंडर लोड और लॉस-सेंसर रीडिंग को उनकी सहनीय सीमा से अधिक होने से रोकता है।
उपज, अनाज की गुणवत्ता और नमी को कैसे मापें
कटाई के दौरान स्थिति-टैग किए गए डेटा को इकट्ठा करने का महत्व केवल औसत उपज जानने तक सीमित नहीं है। एक ही खेत में भी, मिट्टी, उर्वरक, जल प्रबंधन, फसल के गिरने और रोग में अंतर होते हैं, जिससे अगले मौसम के उर्वरक, किस्म का चुनाव और जल निकासी में सुधार को "खेत के औसत" से कहीं अधिक बारीकी से ध्यान में रखा जा सकता है। लेकिन सेंसर कोई जादुई डिब्बा नहीं हैं - आपको यह समझना होगा कि क्या मापा जा रहा है, कहाँ और किस समय।
| जानकारी | प्रतिनिधि पहचान सिद्धांत | क्या सही/कैलिब्रेट किया गया है | उदाहरण उपयोग |
|---|---|---|---|
| उपज | अनाज प्रवाह दर, या लोड सेल के माध्यम से टैंक का वजन | झुकाव, शून्य बिंदु, सेवन और माप के बीच अंतराल, किस्म | उपज जाल मानचित्र, उर्वरक डिजाइन |
नमी | बहु-अनाज विद्युत प्रतिरोध, परावैद्युत स्थिरांक, आदि | तापमान, अनाज का तापमान, किस्म, प्रवाह दर, संपर्क स्थिति | सुखाने की योजना, गुणवत्ता नियंत्रण |
अनाज की गुणवत्ता संबंधी | परावर्तन निकट-अवरक्त स्पेक्ट्रोस्कोपी द्वारा भूरे चावल में प्रोटीन की मात्रा का अनुमान | अंशांकन वक्र, अनाज का तापमान, नमी, ऑप्टिकल विंडो का संदूषण | प्रोटीन/उपज मानचित्र, उर्वरक का सत्यापन |
स्थिति/अभिवृत्ति | GNSS, IMU, यात्रा गति, दिशा | स्थिति निर्धारण त्रुटि, विलंब समय, एंटीना की स्थिति | जाल में असाइनमेंट, यात्रा पथ |
NARO द्वारा विकसित चावल/गेहूं उपज कंबाइन में, उपज मापन के लिए लोड सेल द्वारा मापा गया टैंक का वजन, नमी के लिए बहु-अनाज विद्युत प्रतिरोध विधि का उपयोग किया गया, और टैंक के वजन को झुकाव सेंसर से ठीक किया गया। NARO — चावल/गेहूं उपज मापने वाली मशीन एक जैविक सूचना मापने वाली मशीन भी प्रस्तुत की गई है, जिसका विन्यास अनाज के द्रव्यमान, अनाज की नमी, निकट-अवरक्त परावर्तन के माध्यम से भूरे चावल में प्रोटीन की मात्रा और भूसे के द्रव्यमान/नमी को एक साथ मापता है। NARO — जैविक सूचना मापने वाली मशीन
"स्वाद संवेदक" शब्द को अक्सर गलत समझा जाता है। अधिकांश मामलों में, संवेदक सीधे तौर पर किसी व्यक्ति की "स्वादिष्टता" की भावना को नहीं मापता है। यह निकट-अवरक्त के माध्यम से प्रोटीन की मात्रा का अनुमान लगाता है - जो चावल की स्वादिष्टता से संबंधित एक संकेतक है - और इसे उपज, नमी और स्थान से जोड़ता है। चूंकि स्वादिष्टता कई कारकों द्वारा निर्धारित होती है, जिनमें किस्म, पिसाई, खाना पकाना, नमी, एमाइलोज और प्रोटीन शामिल हैं, इसलिए केवल प्रोटीन मान को ही पूर्ण स्वादिष्टता स्कोर के रूप में नहीं पढ़ा जाना चाहिए। फिर भी, यह खेत के भीतर सापेक्ष भिन्नता को समझने और नाइट्रोजन उर्वरक की मात्रा कम या अधिक होने की पुष्टि करने का एक शक्तिशाली उपकरण है।
यह भी एक गलती है कि स्थिति \mathbf p(t) और सेंसर आउटपुट q(t) को एक ही क्षण में जोड़ दिया जाए। कटाई और सामग्री के थ्रेसिंग, ऊंचाई और सेंसर से गुजरने के बीच एक ठहराव समय \tau होता है। मैपिंग में, q(t) को सैद्धांतिक रूप से \mathbf p(t-\tau) से जोड़ा जाता है, और प्लॉट के किनारों और मोड़ों के दौरान के डेटा को इसमें शामिल नहीं किया जाता है। \tau हमेशा स्थिर नहीं होता है - यह फसल की मात्रा और टैंक के भीतर प्रवाह के साथ बदलता रहता है। यही कारण है कि सेंसर अनुसंधान में समय अंतराल, मशीन का झुकाव, कम प्रवाह दर और स्थायित्व को चुनौतियों के रूप में बताया गया है। NARO अनुसंधान रिपोर्ट
कुबोटा का कहना है कि DR6130A में स्वाद/उपज सेंसर मानक रूप से लगे होते हैं और यह स्वाद/उपज मेश मैप को KSAS से लिंक कर सकता है। संगतता सूची के अनुसार, DR6115/DR6130 और DR575/DR595 में भी विनिर्देशों के आधार पर मानक या वैकल्पिक सेटिंग्स उपलब्ध हैं। कुबोटा - संगत मशीन सूची
वर्तमान मॉडलों के सार्वजनिक विनिर्देशों की तुलना
नीचे दी गई तालिका प्रत्येक कैटलॉग विनिर्देश की तुलनात्मक जानकारी नहीं है - यह "बड़े पैमाने पर चावल की बाली खिलाने वाली कंबाइन" की समान श्रेणी के अंतर्गत, सार्वजनिक पृष्ठों से विश्वसनीय रूप से प्राप्त किए जा सकने वाले संकेतकों को दर्शाती है। कीमतें विनिर्देशों, क्षेत्र और विकल्पों के अनुसार भिन्न होती हैं, इसलिए खरीदारी के निर्णय से पहले डीलर से कोटेशन की पुष्टि अवश्य कर लें। संदर्भ तिथि 3 सितंबर, 2026 है, और कुबोटा के मूल्य पृष्ठ पर स्पष्ट रूप से कहा गया है कि यह 1 जुलाई, 2026 तक की कीमतों को दर्शाता है।
| निर्माता और मॉडल | पंक्तियाँ / अधिकतम उत्पादन | प्रमुख सार्वजनिक रूप से घोषित विशेषताएँ | सार्वजनिक रूप से घोषित मूल्य, आदि | आधिकारिक यूआरएल |
|---|---|---|---|---|
| कुबोटा एग्री रोबो DR6130A | 6 पंक्तियाँ, 130 hp | मानव-चालित स्वायत्त संचालन, स्वाद/उपज सेंसर मानक, प्रत्यक्ष KSAS संचार | निर्माता द्वारा सुझाई गई खुदरा कीमत ¥26,059,000 (कर सहित) | उत्पाद सूची / DR6130A |
| यानमार YH6135,A | 6 पंक्तियाँ, 138 PS (101 kW/2,200 rpm) | विनिर्देशों के आधार पर स्वायत्त स्टीयरिंग, यील्ड-मैपिंग, बॉडी-लेवलिंग कंट्रोल आदि | 2026 ग्रीष्मकालीन लिस्टिंग उदाहरण के अनुसार सुझाई गई खुदरा कीमत ¥25,938,000 (कर सहित, QXJPUAM2) | उत्पाद पृष्ठ / एक्सपो लिस्टिंग |
| यानमार YH7135,A | 7 पंक्तियाँ, 138 PS | उपरोक्त के समान वंश। पहले लैप में परिधि दर्ज करने के बाद कई स्वायत्त मोड को जोड़ता है | 2026 ग्रीष्मकालीन लिस्टिंग उदाहरण के अनुसार सुझाई गई खुदरा कीमत ¥27,390,000 (कर सहित, QXJPUAM2) | उत्पाद पृष्ठ |
| इसेकी जापान HJ6135 / HJ7135 | 6 पंक्तियाँ / 7 पंक्तियाँ | नई जापान श्रृंखला। विवरण के लिए मॉडल पदनाम और स्पेसिफिकेशन शीट देखें | आधिकारिक मॉडल खोज के माध्यम से कीमत की पुष्टि करें / डीलर से संपर्क करें | वित्त वर्ष 2026 की पहली छमाही के नए उत्पाद |
| इशेकी जापान HJ6130-Z | 6 पंक्तियाँ | GPS आधारित सीधी रेखा सहायता, स्वचालित A/B बिंदु अधिग्रहण, रिवर्स असिस्ट | पिछली पीढ़ी के मॉडल सहित सार्वजनिक उत्पाद पृष्ठ। बिक्री स्थिति/कीमत अलग से देखें | HJ6130-Z |
तुलना करते समय ध्यान देने योग्य एक बात: "अधिक हॉर्सपावर" का मतलब यह नहीं है कि "प्रति घंटे कटाई क्षेत्र आनुपातिक रूप से बढ़ जाता है।" वास्तविक क्षेत्र दक्षता प्रभावी कटाई चौड़ाई, यात्रा गति, मुड़ने/अनलोडिंग/ईंधन भरने में लगने वाला समय, फसल गिरने या गीले खेत की स्थिति में गति में कमी, और यहां तक कि सुखाने की सुविधा की ग्रहण क्षमता पर निर्भर करती है। यानमार का कहना है कि पहले चरण में मैन्युअल रूप से परिधि का पंजीकरण करने के बाद, YH6135,A/YH7135,A लगभग 90% खेत क्षेत्र में स्वचालित संचालन कर सकता है। लॉन्च सामग्री इसे इस गारंटी के रूप में नहीं पढ़ा जाना चाहिए कि "किसी भी खेत में 90% संचालन मानवरहित है" - इसे परिचालन क्षेत्र के विवरण के रूप में पढ़ा जाना चाहिए, जो सीमाओं, फसल की स्थितियों और पर्यवेक्षण पर आधारित है।
स्वचालित संचालन वास्तव में क्या स्वचालित करता है?
"स्वायत्त संचालन" को एक शब्द के रूप में परिभाषित करना तकनीक के सार को अधूरा छोड़ देता है। कम से कम, इसे निम्नलिखित भागों में विभाजित किया जाना चाहिए: (1) सीधी रेखा में संचालन, (2) बिना कटे हुए हिस्से का पता लगाना और काटने वाले भाग से उसका अनुसरण करना, (3) हेडलैंड में मुड़ना, (4) कटाई की ऊंचाई और बॉडी एटीट्यूड को बनाए रखना, (5) टैंक भरे होने पर अनलोड व्यवहार और वाहन की स्थिति को नियंत्रित करना, और (6) लोगों, बाधाओं या संचार संबंधी गड़बड़ियों के जवाब में सुरक्षित रूप से रुकना।
लंबी सीधी रेखाओं पर स्थिति का सटीक संदर्भ देने के लिए GNSS एक मजबूत स्रोत है, और RTK सुधार सेंटीमीटर-श्रेणी की सापेक्ष सटीकता को लक्षित कर सकता है। लेकिन धान की पंक्तियों का संरेखण, खेत की सीमाएँ, जल निकासी नालियाँ, ज़मीनी उतार-चढ़ाव और कीचड़ से होने वाली पार्श्व फिसलन को केवल उपग्रहों से नहीं पढ़ा जा सकता। इसलिए GNSS, IMU, पहिए/क्रॉलर की गति, कैमरे और फसल सेंसर को एकीकृत किया जाता है, जबकि स्टीयरिंग और कार्यशील घटकों को अलग-अलग क्लोज्ड-लूप नियंत्रण में रखा जाता है। Iseki का HJ6130-Z स्ट्रेट-लाइन असिस्ट ऑपरेशन के दौरान स्वचालित रूप से A/B बिंदु प्राप्त करता है और GPS संवेदनशीलता और संदर्भ रेखा से विचलन प्रदर्शित करता है, जिसका मुख्य उद्देश्य स्टीयरिंग के भार को कम करना है। Iseki — HJ6130-Z
सुरक्षा डिज़ाइन में, मशीन की कार्यक्षमता के साथ-साथ, मशीन पर किसी व्यक्ति की उपस्थिति, आस-पास किसी की निगरानी, आपातकालीन स्टॉप को कौन नियंत्रित करता है, और मशीन को खेत के भीतर रखने वाले जियोफेंस का कॉन्फ़िगरेशन भी उतना ही महत्वपूर्ण है। कटाई के मौसम में काम शाम तक चलता रहता है, धूल के कारण दृश्यता कम हो जाती है, और चलते हुए ट्रक के साथ-साथ माल उतारना भी पड़ता है। स्वचालन थकान और कुशल संचालन की आवश्यकता को कम कर सकता है, लेकिन इससे त्रुटि प्रबंधन पूरी तरह समाप्त नहीं हो जाता। निर्माता का संचालन मैनुअल, क्षेत्रीय सुरक्षा दिशानिर्देश और संचालन-पूर्व क्षेत्र निरीक्षण को प्राथमिकता दी जाती है।
डीज़ल की भूमिका और विद्युतीकरण की वर्तमान स्थिति
बड़े कंबाइन मशीनों का प्राथमिक इंजन मुख्य रूप से डीज़ल होने का कारण लंबे समय तक उच्च भार, त्वरित ईंधनीकरण, प्रति इकाई भार ऊर्जा घनत्व और यात्रा, थ्रेशिंग, सफाई और हाइड्रोलिक्स को एक साथ चलाने के लिए आवश्यक अधिकतम शक्ति है। इंजन केवल चलाने के लिए नहीं है - यह वह शक्ति संयंत्र भी है जो सिलेंडर, पंखे, हाइड्रोलिक पंप और ऑगर को लगातार घुमाता रहता है। चूंकि फसल की मात्रा के साथ भार में तेजी से परिवर्तन होता है, इसलिए टॉर्क और उत्सर्जन नियमों का पालन करने के लिए इलेक्ट्रॉनिक रूप से नियंत्रित ईंधन इंजेक्शन, टर्बोचार्जिंग, आफ्टरट्रीटमेंट और रोटेशन-स्पीड नियंत्रण का एक साथ उपयोग किया जाता है।
हालांकि, "विद्युतीकरण" का मतलब यह नहीं है कि "प्राथमिक इंजन को तुरंत बैटरी से बदल दिया जाए।" कृषि मशीनरी में सबसे तेजी से प्रगति सहायक उपकरणों के विद्युतीकरण, निष्क्रिय समय में कमी, बैटरी-आधारित पीक असिस्ट, उपकरणों के लिए इलेक्ट्रिक एक्चुएटर्स और छोटी चार्ज करने योग्य/बदली जा सकने वाली मशीनों के क्षेत्र में हो रही है। दिनभर चलने वाली एक बड़ी हेड-फीडिंग कंबाइन मशीन को पूरी तरह से बैटरी-आधारित बनाना कई चुनौतियों का सामना करता है: आवश्यक ऊर्जा, चार्जिंग इंफ्रास्ट्रक्चर, कीचड़ और धूल में उच्च वोल्टेज सुरक्षा और अतिरिक्त वजन से मिट्टी का संघनन। डीजल का उपयोग जारी रखते हुए भी, इष्टतम गति पर हाइड्रोलिक हानियों को कम करना और अनावश्यक पुनर्संसाधन को रोकना अपने आप में कार्बन उत्सर्जन कम करने की दिशा में एक महत्वपूर्ण कदम है।
इस बीच, विद्युतीकरण वास्तव में प्रगति कर रहा है। वित्त वर्ष 2026 की पहली छमाही में लॉन्च किए गए नए उत्पादों में, इशेकी ने यूरोपीय बाजार के लिए लक्षित एक इलेक्ट्रिक राइडिंग मोवर, SXGE2 को शामिल किया है, जो 7.92 kWh लिथियम-आयन बैटरी से सुसज्जित है। इसेकी - वित्त वर्ष 2026 की पहली छमाही के नए उत्पाद इसका अनुप्रयोग और पैमाना कंबाइन मशीन से भिन्न है, लेकिन यह कृषि मशीनरी का एक वास्तविक उदाहरण है जो बैटरी, बीएमएस, पर्यावरणीय स्थायित्व डिजाइन और चार्जिंग संचालन के साथ अनुभव प्राप्त कर रही है। भविष्य की कंबाइन मशीनें अचानक डीजल, सीरीज हाइब्रिड, स्वैपेबल बैटरी, बायोफ्यूल या फ्यूल सेल में से किसी एक पर केंद्रित होने के बजाय, परिचालन घंटों, खेत की स्थितियों और बिजली आपूर्ति के अनुरूप सह-अस्तित्व से शुरू होने की अधिक संभावना है।
नवीनतम शोध: उच्च नमी वाले चावल को "गति नियंत्रण समस्या" के रूप में देखना
एक महत्वपूर्ण हालिया दिशा कटाई के दौरान ही सेंसर की जानकारी को नियंत्रण प्रणाली में वापस फीड करना है, न कि केवल कटाई के बाद का मानचित्र बनाना। 2026 में, NARO, Iseki और मियाज़ाकी विश्वविद्यालय सहित अन्य संस्थानों ने उच्च नमी वाले धान (अनाज में नमी 25% या उससे अधिक) के लिए यात्रा गति नियंत्रण विधि की घोषणा की। इसमें थ्रेसिंग लोड के संकेतक के रूप में टॉर्क और सफाई/भूसी-निकासी हानि के संकेतक के रूप में अनाज प्रवाह सेंसर का उपयोग किया गया है। जब उत्पादन अधिक होता है, तो यात्रा गति कम कर दी जाती है; जब गुंजाइश होती है, तो इसे बढ़ा दिया जाता है - उच्च नमी की स्थिति में कार्य कुशलता और हानि को कम करने के उद्देश्य से। NARO प्रेस विज्ञप्ति
यह शोध दर्शाता है कि कंबाइन मशीन का स्वचालन केवल "एआई जो स्टीयरिंग व्हील घुमाता है" नहीं है। इनपुट x=[\text{torque},\text{loss flow rate},\text{moisture},\text{attitude}] और यात्रा गति v को नियंत्रित चर मानते हुए, नियंत्रण अवधारणात्मक रूप से एक सीमित अनुकूलन के निकट है।
जहां L हानि है और T थ्रेशिंग लोड है। एक वास्तविक मशीन पर, मॉडल त्रुटि और सेंसर विफलता को ध्यान में रखते हुए, गति को अचानक न बदलना, सुरक्षित कम गति पर चलना या असामान्य परिस्थितियों में रुक जाना, और फसल की स्थिति के अनुसार ऊपरी सीमा निर्धारित करना आवश्यक है। कैमरा-आधारित लॉजिंग अनुमान, डिजिटल-ट्विन-आधारित क्लॉग भविष्यवाणी, और फील्ड मैप और उपज इतिहास का उपयोग करके पूर्वानुमानित यात्रा गति, इस ढांचे को विस्तारित करने वाले अनुसंधान विषय हैं।
संचालन और रखरखाव के लिए जाँच बिंदु
कटाई की गुणवत्ता को पूरी तरह से मशीन पर निर्भर न छोड़ने के लिए, संचालन से पहले कटिंग ब्लेड, पिकअप टाइन, फीड चेन, थ्रेशिंग टीथ, कॉनकेव, शेकर, फैन, ऑगर और क्रॉलर का निरीक्षण करें। घिसा हुआ कटिंग ब्लेड कटाई प्रतिरोध और पुल-इन दुर्घटनाओं का खतरा बढ़ाता है; अवरुद्ध कॉनकेव थ्रेशिंग/सफाई की स्थिति को बदल देता है; और रेडिएटर में पुआल जमने से ओवरहीटिंग हो सकती है। सेटिंग में बदलाव करने के बाद, केवल गति के आधार पर निर्णय न लें — नुकसान और संदूषण की पुष्टि करने के लिए पुआल और भूसी के निकास की दिशा का निरीक्षण करें।
| लक्षण | पहला संभावित कारण | समायोजन/सत्यापन का तरीका |
|---|---|---|
| बालियाँ छूट जाना, ढेर गिर जाना | पिकअप, डिवाइडर, कटाई की ऊँचाई, गति | आवास की दिशा में समायोजित करें, कटाई वाले भाग को बहुत नीचे न करें, हैंड-ऑफ की जाँच करें |
| निकले हुए पुआल में कई बिना थ्रेश की हुई बालियाँ | सिलेंडर, कॉनकेव, चेन की गति | नमी/किस्म की जाँच करें और कम थ्रेशिंग को ठीक करें; रोटेशन की गति को बहुत अधिक न बढ़ाएँ |
| अनाज में पुआल के टुकड़े मिले होना | वायु प्रवाह, छलनी, टेलिंग्स प्रसंस्करण | अपर्याप्त/अत्यधिक वायु प्रवाह, छलनी का खुला भाग और ओवरलोड की समस्या का पता लगाएँ |
भूसी-निकास वाले हिस्से पर अनाज की उपस्थिति | पंखे का वायु प्रवाह, शेकर का भार, गति | पहले इनपुट मात्रा कम करें, फिर वायु प्रवाह, स्थिति और शेकर में रुकावट की जाँच करें |
उपज मानचित्र में धारियाँ या उभार दिखाई देते हैं | समय अंतराल, अंशांकन, GNSS, मोड़ डेटा | शून्य और भार जाँच, फ़िल्टर किनारों और मोड़ों के साथ मापन प्रणाली को सत्यापित करें |
संचालक की सुरक्षा भी प्रदर्शन का एक महत्वपूर्ण हिस्सा है। बुनियादी बातों को न भूलें: घूमने वाले पुर्जों, बेल्ट या चेन के कवर हटाकर कभी भी सफाई न करें; रुकावट को साफ करने से पहले हमेशा सुनिश्चित करें कि इंजन और घूर्णन बंद हो गए हैं; ढलानों पर या सिंचाई चैनलों के पास तेज मोड़ न लें; और अनलोडिंग ऑगर को बिजली की लाइनों और लोगों से दूर रखें। निर्माता का संचालन मैनुअल और विशिष्ट मशीन के लिए चेतावनी लेबल हमेशा यहां दिए गए सामान्य कथनों से अधिक महत्वपूर्ण हैं।
सारांश
हेड-फीडिंग कंबाइन एक ऐसी मशीन है जो कटाई, केवल बाली की थ्रेसिंग, वायु प्रवाह और शेकिंग के माध्यम से सफाई और भंडारण/टैंक में अनलोडिंग को एक निरंतर क्रम में चलाती है। जापान के धान के खेतों, चावल के भूसे और छोटे भूखंडों की सीमाओं के भीतर विकसित हुई इस संरचना ने मशीन के आकार, क्षमता, सुगमता और आगे की प्रक्रियाओं को बदल दिया - और यह सब एक ही निर्णय के कारण संभव हुआ: भूसे की बड़ी मात्रा को थ्रेशिंग चैंबर में न लाना।
अगली पीढ़ी के विकास का केंद्र केवल हॉर्सपावर की होड़ नहीं है। गति नियंत्रण जो नुकसान दर को एक बाधा मानता है, उपज, नमी और प्रोटीन का स्थान-आधारित मापन, GNSS और फसल की जानकारी का उपयोग करने वाला स्टीयरिंग, निगरानी और सुरक्षा सहित स्वायत्त संचालन, और डीजल दक्षता में सुधार के आधार पर धीरे-धीरे विद्युतीकरण - मशीनरी, मापन, नियंत्रण और कृषि प्रबंधन डेटा सभी एक ही मशीन में समाहित हैं। कंबाइन को समझने का आसान तरीका बाहर से दिखाई देने वाली पंक्तियों की संख्या नहीं है - बल्कि यह पता लगाना है कि कौन सी सामग्री किस रास्ते से, कितने समय में और कहाँ तक जाती है।
क्या तेज़ कटाई से हमेशा फसल की पैदावार बढ़ती है?
थ्रेशिंग और पृथक्करण में बाधाएँ आ सकती हैं।
केवल गति बढ़ाने के बजाय पूरी प्रक्रिया में अनाज के नुकसान और रुकावटों की जाँच करें। ## संदर्भ - [कुबोटा: कंबाइन/बाइंडर/हार्वेस्टर सूची](https://agriculture.kubota.co.jp/product/combine/) (पुष्टि तिथि: 3 सितंबर, 2026) - [कुबोटा: एग्री रोबो DR6130A](https://agriculture.kubota.co.jp/product/combine/DR-6130-A/?nav=nav_1) (मूल्य संदर्भ तिथि: 1 जुलाई, 2026, जैसा कि पृष्ठ पर बताया गया है) - [यानमार: YH6135 / YH7135](https://www.yanmar.com/jp/agri/products/harvest/combine/yh6135_yh7135/) (पुष्टि तिथि: 3 सितंबर, 2026) - [यानमार: 2026 ग्रीष्मकालीन हेड-फीडिंग कंबाइन](https://www.yanmar.com/jp/agri/campaign/2026/06/expo/combine/rice_combine.html) (पुष्टि तिथि: 3 सितंबर, 2026) - [इसेकी: वित्त वर्ष 2026 की पहली छमाही के नए उत्पाद]( (3 सितंबर, 2026 को पुष्टि की गई) - [इसेकी: जापान HJ6130-Z](https://products.iseki.co.jp/combine/hj6130/) (3 सितंबर, 2026 को पुष्टि की गई) - [NARO: हेड-फीडिंग कंबाइन के प्रदर्शन में सुधार पर अनुसंधान](https://www.naro.go.jp/publicity_report/publication/archive/files/0100-0090.pdf) - [NARO: उच्च नमी वाले धान की कटाई के लिए अनुकूल कंबाइन के लिए यात्रा-गति नियंत्रण तकनीक](https://www.naro.go.jp/publicity_report/press/laboratory/iam/174344.html) - [कृषि, वानिकी और मत्स्य मंत्रालय: स्मार्ट कृषि प्रौद्योगिकी सूची (धान/पहाड़ी खेती)](https://www.maff.go.jp/j/kanbo/smart/smart_agri_technology/smartagri_catalog_suitou.html)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।