Contents — find the section you need
"कृषि मशीनरी इंजीनियरिंग 101" में अब तक जिन ट्रैक्टरों, कंबाइन मशीनों, चावल रोपने वाली मशीनों और बीज बोने वाली मशीनों का जिक्र किया गया है, वे सभी ऐसी मशीनें हैं जो मौसमी कार्यों को कम समय में पूरा करती हैं। पशुधन मशीनरी का स्वरूप अलग है। यह किसी खेत से नहीं, बल्कि एक जीवित प्राणी से संबंधित है, और दुहना, चारा खिलाना और गोबर हटाना लगातार, दिन में कई बार, साल के 365 दिन चलता रहता है। गायों को इंतजार नहीं कराया जा सकता, और उन्हें अनावश्यक रूप से जल्दबाजी कराने से दूध उत्पादन और स्वास्थ्य पर प्रतिकूल प्रभाव पड़ता है। पशुधन मशीनरी इंजीनियरिंग का मूल आधार हॉर्सपावर या प्रसंस्करण गति नहीं है - बल्कि मीटरिंग, परिवहन और सेंसिंग सिस्टम का ऐसा डिज़ाइन है जो किसी जीवित प्राणी की लय को कभी रुकने दिए बिना "कब, किसे, क्या और कितना" का प्रबंधन करता रहता है।
यह लेख चार क्षेत्रों को कवर करता है: स्वचालित दुहने की प्रणाली (मिल्किंग रोबोट), टीएमआर मिक्सर (चारा मिश्रण और खिलाने की मशीन), गोबर हटाने और बाड़े की सफाई का स्वचालन, और व्यक्तिगत प्रबंधन सेंसर (गतिविधि मीटर, पहनने योग्य टैग)। ये सभी उत्पाद मुख्य रूप से दुग्ध उत्पादन और पशुपालन कार्यों को लक्षित करते हैं। जब तक अन्यथा उल्लेख न किया जाए, उत्पाद विनिर्देश और विशेषताओं का विवरण प्रत्येक निर्माता की सार्वजनिक जानकारी पर आधारित है, जिसकी पुष्टि 4 सितंबर, 2026 तक की गई है।
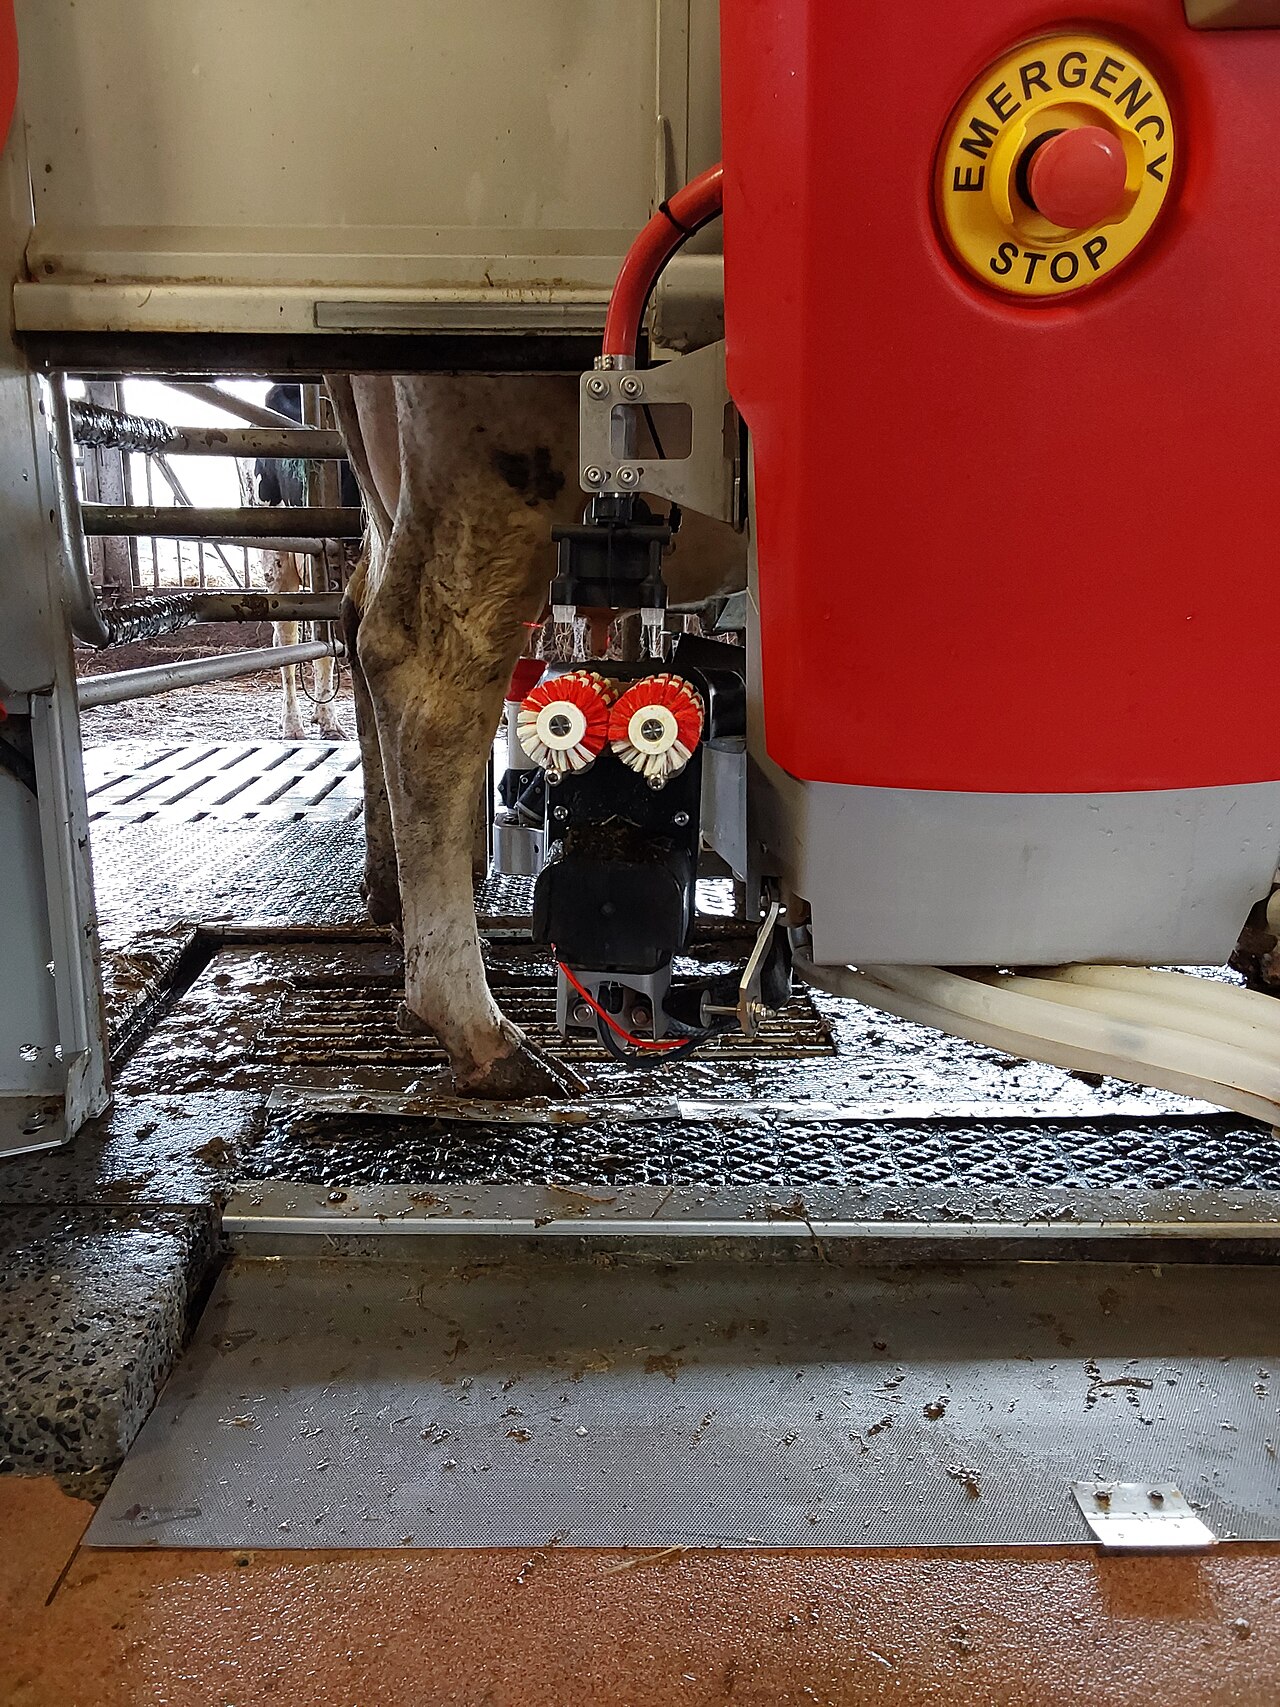 An automatic milking robot in use
Image: Cow in milking robot 01 (.Anja., CC BY-SA 4.0), Wikimedia Commons. पाठ में वर्णित लेली एस्ट्रोनॉट या डेलावल वीएमएस वी300 की बात नहीं हो रही है — यह एक प्रतिनिधि उदाहरण है जो दर्शाता है कि एक दुहने वाला रोबोट थनों का पता कैसे लगाता है, उन्हें साफ करता है और उनसे जुड़ता है।

30-सेकंड का सारांश
-
एक दुहने वाला रोबोट व्यक्तिगत पहचान, लेजर/कैमरा-आधारित थन पहचान, रोबोटिक भुजा के माध्यम से स्वचालित जुड़ाव और दूध की गुणवत्ता संवेदन (चालकता, रंग, दैहिक कोशिका गणना, आदि) को एकीकृत करता है, जिससे "स्वैच्छिक दुहने" की प्रक्रिया संभव होती है, जिसमें गाय अपनी इच्छा से दुहने वाले रोबोट के पास जाती है।
-
गायों की आवाजाही के डिजाइन दो प्रकार के होते हैं: "मुक्त आवाजाही", जिसमें गायें गौशाला में स्वतंत्र रूप से घूमती हैं, और "निर्देशित आवाजाही", जिसमें चयन द्वार खिलाने, आराम करने और दुहने के क्रम को निर्देशित करते हैं — और यह संतुलन दुहने वाले रोबोट की प्रसंस्करण दक्षता और श्रम भार को प्रभावित करता है।
-
टीएमआर (टोटल मिक्स्ड राशन) मिक्सर एक मीटरिंग और मिक्सिंग मशीन है जो अलग-अलग भौतिक गुणों वाली सामग्रियों - चारा, सांद्रित फ़ीड और योजक - को क्षैतिज या ऊर्ध्वाधर बरमे का उपयोग करके एक समान फ़ीड में मिलाती है। बाज़ार में इलेक्ट्रिक और इंजन-चालित, टोएड, सेल्फ-प्रोपेल्ड और स्टेशनरी प्रकार के मिक्सर उपलब्ध हैं।
-
गोबर हटाने और गौशाला की सफाई का काम अब स्वचालित हो रहा है। पहले चेन स्क्रैपर जैसी पारंपरिक निरंतर परिवहन प्रणाली थी, अब वैक्यूम सक्शन द्वारा गोबर इकट्ठा करने वाले रोबोट हैं, और अब गौशाला में स्वतः चलने वाले रोबोट हैं जो गोबर को एक टैंक में इकट्ठा करते हैं।
-
व्यक्तिगत प्रबंधन सेंसर एक ऐसी तकनीक है जो अंतर्निर्मित एक्सेलेरोमीटर वाले पहनने योग्य टैग का उपयोग करके गाय की गतिविधि स्तर और जुगाली के समय को मापती है। यह प्रत्येक गाय के आधारभूत स्तर से विचलन का पता लगाकर मदचक्र, बीमारी या ब्याने के लक्षणों को मानव अवलोकन से पहले और व्यापक रूप से पकड़ लेती है।
-
लेली एस्ट्रोनॉट ए5 नेक्स्ट प्रति यूनिट लगभग 60 गायों को लक्षित करती है। डेलावल वीएमएस वी300 99.8% तक अटैचमेंट सफलता दर और 10,000 पशुओं तक के झुंड के लिए समर्थन का दावा करता है। घरेलू स्तर पर, रयोकुसान की मिक्सट्रॉन श्रृंखला टीएमआर मिक्सर के लिए, ओरियन मशीनरी की बार्न-ई स्वायत्त गोबर संग्रहण रोबोट के लिए, और फार्मनोट की फार्मनोट कलर व्यक्तिगत प्रबंधन सेंसर के लिए प्रतिनिधि हैं।
1. पशुधन मशीनरी में साझा डिजाइन दर्शन: गाय की लय को कभी न रोकें
फसलों के लिए लक्षित मशीनरी को केवल बुवाई, कीट नियंत्रण और कटाई के निश्चित मौसमों के दौरान उच्च प्रसंस्करण क्षमता प्रदान करने की आवश्यकता होती है। इसके विपरीत, पशुधन मशीनरी पर कुछ सीमाएँ होती हैं क्योंकि इसका लक्ष्य एक जीवित प्राणी है। दूध निकालने की आवृत्ति और अंतराल को उपज, थन की स्थिति और शेष आहार कार्यक्रम के अनुसार प्रबंधित किया जाना चाहिए; चारा प्रतिदिन एक समान गुणवत्ता और मात्रा में दिया जाना चाहिए अन्यथा रूमेन (प्रथम पेट) के अंदर किण्वन वातावरण बाधित हो जाता है; और ज़मीन पर पड़ा गोबर खुरों और थनों की स्वच्छता बनाए रखना मुश्किल बना देता है। दूसरे शब्दों में, पशुधन मशीनरी "मौसमी श्रम के चरम को संतुलित करने वाली मशीन" नहीं है - यह "एक ऐसी मशीन है जो लगातार चलती रहती है, हाथ से काम करने की तुलना में अधिक भरोसेमंद, ऐसा काम जिसे कभी बाधित नहीं किया जा सकता, हर दिन।"
यह अंतर डिज़ाइन दर्शन में भी दिखाई देता है। एक मिल्किंग रोबोट एक निष्क्रिय प्रणाली है जो गाय की अपनी इच्छा (उसके आने-जाने के व्यवहार) के आधार पर काम करती है; एक टीएमआर मिक्सर एक ऐसा उपकरण है जो संख्यात्मक गणना - पोषण संबंधी डिज़ाइन - के परिणामों को यांत्रिक मापन सटीकता में परिवर्तित करता है; और गोबर हटाने वाले रोबोट और सेंसर निरंतर निगरानी करने वाली मशीनें हैं जिनका उद्देश्य "किसी भी असामान्यता के होने से पहले ही उसका पता लगाना" है। इस लेख के शेष भाग में इनमें से प्रत्येक पर बारी-बारी से चर्चा की गई है।
2. मिल्किंग रोबोट: एक ऐसी मशीन जहाँ गाय चुनती है कि "उसे कब दुहा जाए"
मिल्किंग रोबोट (स्वैच्छिक मिल्किंग सिस्टम, वीएमएस) का प्रोटोटाइप 1990 के दशक की शुरुआत का है। लेली 18 अगस्त, 1992 को - जिस दिन पहले एस्ट्रोनॉट मिल्किंग रोबोट से कच्चा दूध टैंक में प्रवाहित हुआ था - वाणिज्यिक रोबोटिक मिल्किंग में एक महत्वपूर्ण कदम के रूप में प्रस्तुत करते हैं। लेली: रोबोटिक मिल्किंग के 25 वर्ष तब से इसका विकास कई चरणों में हुआ है: स्वचालित टीट-कप अटैचमेंट (A2), रोबोटिक आर्म में दूध की गुणवत्ता संवेदन का एकीकरण (A3), और आई-फ्लो अवधारणा (A4), एक सीधी रेखा मार्ग लेआउट जो गाय की गति में बाधा नहीं डालता है। लेली: दुहने वाले रोबोट का इतिहास
व्यक्तिगत पहचान, थन का पता लगाना और स्वचालित अटैचमेंट
एक दुहने वाले रोबोट की मूल प्रक्रिया इस क्रम में आगे बढ़ती है: (1) गाय की व्यक्तिगत पहचान, (2) 3D कैमरा/लेजर के माध्यम से थन की स्थिति का पता लगाना, (3) पूर्व-उपचार (सफाई, उत्तेजना) और रोबोटिक आर्म के माध्यम से स्वचालित रूप से थन-कप लगाना, (4) दुहने के दौरान दूध की गुणवत्ता/मात्रा की निगरानी, और (5) दुहने के बाद कीटाणुशोधन और सफाई। लेली एस्ट्रोनॉट A5 नेक्स्ट में एक थन-पहचान प्रणाली है जो वाइड-फील्ड कैमरे के साथ तीन-परत लेजर स्कैनिंग को जोड़ती है, एक हाइब्रिड आर्म है जो पिछले मॉडल की तुलना में हवा की खपत को काफी कम करती है, और एक नियंत्रण प्रणाली है जिसे AOS-2 कहा जाता है। कॉर्न्स एग्री: एस्ट्रोनॉट ए5 डेलावल वीएमएस वी300 अपने डेलावल इनसाइट टीट-डिटेक्शन सिस्टम के माध्यम से 99.8% तक अटैचमेंट सफलता दर, पिछले मॉडल की तुलना में अटैचमेंट समय में 50% तक की कमी और टीट स्प्रे (टीट कीटाणुशोधन) के लिए 99% तक की हिट दर का दावा करता है, जिसमें भुजा की गति सीमा 27-75 सेमी तक के टीट की ऊँचाई को कवर करती है। डेलावल: वीएमएस वी300 उत्पाद विवरणिका अप्रैल 2025 में घोषित नवीनतम मॉडल, फ्लो-रिस्पॉन्सिव मिल्किंग नामक एक सुविधा का उपयोग करता है, जिससे प्रति मिल्किंग औसतन 27 सेकंड (40 सेकंड तक) की बचत होती है, और यह बताया गया है कि मौजूदा ग्राहकों ने कहा है कि अब एक ही रोबोट लगभग पाँच अतिरिक्त गायों का दूध निकाल सकता है। डेलावल: 2025 मॉडल की घोषणा
दूध की गुणवत्ता की जाँच के लिए, चालकता, रंग और तापमान को वास्तविक समय में मापा जाता है, और मैस्टाइटिस के लक्षण दिखाने वाले दूध को स्वचालित रूप से अलग कर दिया जाता है। यह ध्यान देने योग्य है कि यह दूध की मात्रा बढ़ाने वाला फ़ीचर नहीं है - यह एक गुणवत्ता नियंत्रण फ़ंक्शन है जो असामान्य दूध को शिपमेंट के लिए निर्धारित टैंक में मिलने से रोकता है।
गायों की आवाजाही का डिज़ाइन: मुक्त आवाजाही और निर्देशित आवाजाही
केवल टीट कप लगाने में लगने वाले कुछ सेकंड से लेकर कुछ मिनट तक के काम को देखते हुए, एक मिल्किंग रोबोट एक साधारण स्वचालित उपकरण लग सकता है। लेकिन व्यवहार में, इसका वास्तविक प्रदर्शन काफी हद तक पूरे गौशाला के आवाजाही डिज़ाइन पर निर्भर करता है जो यह निर्धारित करता है कि "गाय रोबोट के पास कब आती है।" डेलावल दो दृष्टिकोणों का उल्लेख करते हैं: "मुक्त आवागमन", जिसमें गायें चारागाह, विश्राम क्षेत्र और रोबोट के बीच स्वतंत्र रूप से आ-जा सकती हैं, और "निर्देशित आवागमन", जिसमें एक चयन द्वार गाय के गंतव्य का निर्धारण करता है और उसे चारागाह, विश्राम या दूध निकालने की ओर निर्देशित करता है। उनका कहना है कि मुक्त आवागमन से गौशाला के डिज़ाइन में लचीलापन और कम लागत का लाभ मिलता है, जबकि निर्देशित आवागमन से दूध न देने वाली गायों को वापस लाने की आवश्यकता कम होती है और दूध निकालने की आवृत्ति स्थिर रहती है। डेलावल: वीएमएस वी300 उत्पाद विवरणिका कौन सा दृष्टिकोण बेहतर है, यह प्रश्न नहीं है - यह झुंड के आकार, गौशाला के लेआउट और श्रम संरचना के अनुसार लिया गया एक डिज़ाइन निर्णय है।
चित्र: डस्ककॉइल द्वारा निर्मित। वास्तविक गेट कॉन्फ़िगरेशन और दूध निकालने की पात्रता मानदंड बाड़े के डिज़ाइन और निर्माता के अनुसार भिन्न होते हैं।
प्रति यूनिट गायों की संख्या निर्धारित करने वाले कारक
मिल्किंग रोबोट की संख्या तय करने के लिए आमतौर पर इस्तेमाल किया जाने वाला एक मापदंड "लगभग X गायें प्रति यूनिट" का एक सामान्य नियम है। लेली बताते हैं कि, हालांकि यह झुंड के आकार, दूध उत्पादन स्तर और बाड़े के लेआउट के अनुसार भिन्न होता है, कई फार्म लगभग 60 गायों प्रति यूनिट का एक मोटा लक्ष्य रखते हैं। लेली: एस्ट्रोनॉट A5 नेक्स्ट डेलावल VMS V300 का कहना है कि बड़े पैमाने पर संचालन 10,000 या उससे अधिक पशुओं के झुंड के साथ भी बेहतर प्रदर्शन कर सकते हैं - लेकिन इसका मतलब यह नहीं है कि एक इकाई 10,000 पशुओं को संसाधित करती है; यह कई इकाइयों को मिलाकर एक पूरी बड़ी सुविधा की क्षमता को संदर्भित करता है। डेलावल: वीएमएस वी300 उत्पाद विवरणिका
इस सामान्य नियम के पीछे की सोच को समीकरण के रूप में व्यवस्थित करने पर समझना आसान हो जाता है। मान लीजिए T [मिनट] दैनिक परिचालन समय है, t [मिनट] प्रति विज़िट औसत समय है (जिसमें व्यक्तिगत पहचान, थन का पता लगाना, अटैचमेंट, दूध निकालना और धुलाई शामिल है), और f [विज़िट/दिन] एक गाय द्वारा प्रतिदिन विज़िट की औसत संख्या है। तब इकाई द्वारा संसाधित की जा सकने वाली गायों की सैद्धांतिक अधिकतम संख्या, N_{\max}, का अनुमान इस प्रकार लगाया जा सकता है:
वास्तविक परिचालन में, रोबोट के निष्क्रिय समय, सफाई, विफलता प्रतिक्रिया और विज़िट में दिन के समय के अंतर (उदाहरण के लिए, रात में सांद्रता)। यह समीकरण दर्शाता है कि एक मिल्किंग रोबोट की प्रसंस्करण क्षमता केवल "मिल्किंग गति" से निर्धारित नहीं होती है - यह दो कारकों पर निर्भर करती है: तंत्र डिजाइन, जिससे प्रति विज़िट समय को कितना कम किया जा सकता है (यहीं पर डेलावल के अटैचमेंट-टाइम-रिडक्शन के दावे काम आते हैं), और बाड़े का डिजाइन, जिससे विज़िट आवृत्ति को कितनी स्थिरता से बनाए रखा जा सकता है।
3. टीएमआर मिक्सर: एक मीटरिंग मशीन जो चारे को "एकसमान भोजन" में मिलाती है
टीएमआर (टोटल मिक्स्ड राशन) एक ऐसा चारा है जिसमें चारा (घास, साइलेज, आदि), सांद्रित चारा (अनाज, सोयाबीन मील, आदि), और खनिज/योजक पोषक तत्वों को पोषण संबंधी डिजाइन के आधार पर एक समान अनुपात में मिलाया जाता है। एक टीएमआर मिक्सर एक मीटरिंग और मिक्सिंग मशीन है, जो या तो ट्रैक्टर से खींची जाती है या स्व-चालित होती है, जो इस मिश्रण को करती है, जिसका उद्देश्य गायों को "चयनात्मक आहार" से लेकर — चारे में से केवल कुछ विशिष्ट घटकों को चुनकर — पूरे झुंड में निर्धारित पोषण संतुलन प्रदान करना। पशुधन शब्दावली शब्दकोश: टीएमआर मिक्सर
क्षैतिज-ऑगर और ऊर्ध्वाधर-ऑगर प्रकार
टीएमआर मिक्सर की मिश्रण प्रणाली को मोटे तौर पर क्षैतिज और ऊर्ध्वाधर प्रकारों में विभाजित किया जा सकता है। क्षैतिज प्रकार में, दो क्रॉस ऑगर एक बेलनाकार बॉक्स के अंदर घूमते हैं, चारे को बॉक्स के केंद्र की ओर धकेलते हैं जहाँ वह टकराकर इकट्ठा हो जाता है, फिर आगे-पीछे की ओर घूमने वाली गति से उसे तोड़ देते हैं। ऊर्ध्वाधर प्रकार में, फ़नल के आकार के हॉपर के अंदर एक या अधिक ऊर्ध्वाधर ऑगर चारे को नीचे की ओर खींचते हुए उसे काटते और हिलाते हैं। रयोकुसान की क्षैतिज-अक्ष श्रृंखला पूर्व प्रकार का एक उदाहरण है, और कुह्न की टीएमआर वर्टिकल ट्विन मिक्सर VT200 श्रृंखला (दो ऑगर, आवश्यक शक्ति 75.0–140.0 PS, वाहन का वजन) भी इसी प्रकार की है। 4,720–8,040 किलोग्राम) बाद वाले का एक उदाहरण है। रयोकुसान: मिक्सट्रॉन एमएसके कृषि मशीनरी: VT200 श्रृंखला सामान्यतः, ऊर्ध्वाधर प्रकार की इकाई में ऑगर नीचे स्थित होने के कारण, मशीन की ऊंचाई कम रखना आसान होता है, और यह उन सुविधाओं के लिए उपयुक्त मानी जाती है जहां खलिहान के प्रवेश द्वार या चारागाह पर ऊंचाई की सख्त सीमाएं होती हैं।
चित्र: डस्ककॉइल द्वारा निर्मित।
मशीन के अनुसार ऑगर का वास्तविक आकार, संख्या और घूर्णन दिशा भिन्न-भिन्न हो सकती है।
ड्राइव विधि और उच्च-आवृत्ति फीडिंग
ड्राइव विधियों में ट्रैक्टर के पीटीओ द्वारा संचालित टोएड प्रकार, इंजन-माउंटेड स्व-चालित प्रकार और सुविधा के भीतर स्थापित स्थिर प्रकार (इंजन या इलेक्ट्रिक) शामिल हैं। रयोकुसान की मिक्सट्रॉन श्रृंखला सार्वजनिक विनिर्देशों की एक विस्तृत श्रृंखला को कवर करती है, जिसमें शामिल हैं: टोएड एसजी-टी 5–33 वर्ग मीटर, 3-पहिया स्व-चालित एफकेजी 7–11 वर्ग मीटर (55 किलोवाट), 4-पहिया स्व-चालित एफएल 13–17 वर्ग मीटर (90 किलोवाट), स्थिर इंजन-चालित एमजीएस 15–33 वर्ग मीटर (90–140 किलोवाट), और स्थिर इलेक्ट्रिक एसजी-एसई 5–33 वर्ग मीटर (15–160 किलोवाट)। रयोकुसान: मिक्सट्रॉन
टीएमआर मिक्सर द्वारा मिलाया गया चारा सामान्यतः दिन में एक या दो बार चारा पात्र में थोक में दिया जाता है। इसके विपरीत, लेली वेक्टर जैसे फीडिंग रोबोट, चारा भंडारण क्षेत्र से सामग्री को मिक्सिंग हॉपर में लोड करते हैं और फिर उच्च आवृत्ति पर फीडिंग गलियारे का चक्कर लगाते हुए, एक बार में थोड़ी-थोड़ी मात्रा में चारा देते हैं। एक लेजर सेंसर चारा पात्र में बचे हुए चारे की मात्रा का पता लगाता है और अपर्याप्त होने पर उसे भर देता है। इसका उद्देश्य थोक में चारा देने से होने वाली समस्या, यानी "ताजा चारा खत्म होने के बाद गाय के कुछ समय तक न खाने की अवधि" को कम करना, सेवन को बढ़ाना और बचे हुए (व्यर्थ) चारे को कम करना है। कॉर्न्स एग्री: लेली वेक्टर
समीकरण के साथ राशन फॉर्मूलेशन की पुष्टि करना
द्रव्यमान और सांद्रता आधारों को स्थिर रखें। मान लीजिए m_i आहार के दौरान प्राप्त द्रव्यमान है, d_i शुष्क पदार्थ अंश (0 से 1) है, और C_i शुष्क पदार्थ के आधार पर पोषक तत्व सांद्रता है। प्रत्येक घटक का शुष्क द्रव्यमान m_i d_i होता है।
यदि C_i को प्रतिशत के रूप में दर्ज किया जाता है, तो पहला परिणाम प्रतिशत में होगा। शुष्क आधार पर सांद्रता को सीधे गीले द्रव्यमान से भारित न करें। एक कृत्रिम उदाहरण में, प्रत्येक घटक का आहार के दौरान प्राप्त द्रव्यमान 10 kg है, शुष्क अंश 0.4/0.9 हैं और शुष्क आधार पर सांद्रता 10%/20% हैं। शुष्क द्रव्यमान 4/9 kg है, मिश्रित सांद्रता लगभग 16.92% है, और शुष्क अंश 65% है। इसलिए, नमी में परिवर्तन के लिए नमी मापन और द्रव्यमान समायोजन दोनों आवश्यक हैं। पेन स्टेट एक्सटेंशन
4. गोबर हटाने और बाड़े की सफाई को स्वचालित बनाना
जब बाड़े के फर्श पर गोबर और मूत्र जमा हो जाता है, तो खुर लगातार अस्वच्छ और नम वातावरण के संपर्क में रहते हैं, जिससे खुरों की बीमारी और मैस्टाइटिस का खतरा बढ़ जाता है। गोबर हटाना दूध निकालने या चारा खिलाने जितना ध्यान खींचने वाला काम नहीं है, लेकिन इसकी आवृत्ति और पूरी तरह से सफाई गाय के स्वास्थ्य से सीधे तौर पर जुड़ी होती है।
पारंपरिक तरीका चेन-टाइप बार्न क्लीनर है, जिसमें एक चेन द्वारा संचालित खुरचनी फर्श में बने एक चैनल के अंदर लगातार या रुक-रुक कर आगे-पीछे चलती है, गोबर और मूत्र को इकट्ठा करती है और उसे एक आउटलेट या भूमिगत गड्ढे में भेजती है। ओरियन मशीनरी के बार्न क्लीनर (BCB-8A, BCB-10) इसी श्रेणी के हैं और उच्च स्थायित्व और क्षति-निवारण सुरक्षा तंत्र से युक्त हैं। ओरियन मशीनरी: खाद उपचार प्रणाली
इसके विपरीत, लेली डिस्कवरी कलेक्टर में फर्श पर कोई चैनल नहीं लगा होता है — यह खलिहान में स्वचालित रूप से चलते हुए वैक्यूम सक्शन के माध्यम से गोबर और मूत्र एकत्र करता है। एक फ्रंट स्क्रैपर गोबर और मूत्र को इकट्ठा करता है, जिसे बाद में सक्शन नोजल के माध्यम से मशीन में खींच लिया जाता है, और रेत से भरे खलिहानों में, रेत/गोबर के मिश्रण को टैंक से बाहर निकालने के लिए पानी का उपयोग किया जाता है। चार्जिंग वायरलेस चार्जिंग पैड के माध्यम से होती है, और डंपिंग, चार्जिंग और पानी भरना सभी एक ही केंद्रीय स्टेशन पर एक साथ नियंत्रित किए जा सकते हैं। लेली: डिस्कवरी कलेक्टर
घरेलू निर्माताओं से भी स्वचालित रूप से चलने वाले उत्पाद सामने आए हैं। ओरियन मशीनरी द्वारा फरवरी 2024 में जारी किया गया "BARN-E" एक रोबोट है जो निर्धारित समय पर स्वचालित रूप से खलिहान में चलता है और गोबर और मूत्र को सीधे एक ऑनबोर्ड टैंक में एकत्र करता है; यह मशीन गायों की सुरक्षा को ध्यान में रखते हुए 6.5 मीटर प्रति मिनट की धीमी गति से चलती है, पूरे बिना सीढ़ी वाले क्षेत्र को साफ कर सकती है, और खुरों को सूखा रखकर खुरों की बीमारियों को रोकने में सहायक होने की उम्मीद है। इसकी परिचालन स्थिति को जेएमएस प्रबंधन प्रणाली के माध्यम से इंटरनेट पर देखा जा सकता है। राकुकोन: स्वचालित खाद संग्रहण उपकरण "BARN-E"
चित्र: डस्ककॉइल द्वारा निर्मित। वास्तविक संरचना, संचालन मार्ग और निर्वहन विधि मशीन के अनुसार भिन्न हो सकती है।
विधि चाहे जो भी हो, सामान्य लक्ष्य "गोबर और मूत्र के जमाव के समय को न्यूनतम करना" है। निरंतर चलने वाली चेन-प्रकार की प्रणालियाँ संरचना में सरल और विश्वसनीय होती हैं, लेकिन इनमें खलिहान के डिज़ाइन में फर्श चैनल की सिविल-इंजीनियरिंग संबंधी बाधा को शामिल करना आवश्यक होता है। स्वायत्त-चालित रोबोटों का लाभ यह है कि इनमें फर्श के कम नवीनीकरण की आवश्यकता होती है, लेकिन खलिहान के वातावरण के अनुकूल होना - गलियारे की चौड़ाई, सीढ़ियाँ, बाधाएँ - और बैटरी/चार्जिंग अवसंरचना का निर्माण करना इसके अपनाने की शर्तें हैं।
5. व्यक्तिगत प्रबंधन सेंसर: व्यवहार संबंधी डेटा से मदचक्र और रोग के संकेतों को पढ़ना
डेयरी संचालन में प्रजनन प्रबंधन की कुंजी मदचक्र के समय को सटीक रूप से पकड़ना और सही समय पर कृत्रिम गर्भाधान करना है। मानवीय अवलोकन (दृश्य जाँच) में बहुत अधिक श्रम लगता है और रात के समय या मदचक्र के संक्षिप्त संकेतों को आसानी से अनदेखा किया जा सकता है। व्यक्तिगत प्रबंधन सेंसर एक ऐसी तकनीक है जो इस अवलोकन को पूरक बनाती है। उदाहरण के लिए, गाय के गले में लगाए जाने वाले पहनने योग्य टैग के माध्यम से लगातार व्यवहार संबंधी डेटा एकत्र करके, गायों के प्रजनन और देखभाल में सहायता प्रदान करता है, जिससे मदचक्र, ब्यांत और बीमारी के लक्षणों का पता लगाया जा सकता है।
फार्मनोट कलर एक कॉलर-प्रकार का पहनने योग्य उपकरण है जिसमें एक अंतर्निर्मित एक्सेलेरोमीटर लगा होता है। यह गाय की गतिविधि का डेटा वास्तविक समय में एकत्र करता है, इसे गेटवे के माध्यम से क्लाउड पर भेजता है, और एआई-आधारित व्यवहार विश्लेषण का उपयोग करके मदचक्र या बीमारी जैसे असामान्यताओं का पता लगाता है, और एक स्मार्ट डिवाइस को सूचित करता है। इस उपकरण का आकार 106 मिमी × 80 मिमी × 29 मिमी है, वजन लगभग 165 ग्राम है, और इसकी बैटरी लाइफ लगभग पांच साल है; रिले यूनिट, एयर गेटवे, को खलिहान में इसके स्थापना बिंदु के 30 मीटर के दायरे में 100 पशुओं तक को सपोर्ट करने के लिए बताया गया है। यह उपकरण मदचक्र के लक्षण, गतिविधि स्तर में गिरावट (बीमारी के लक्षण), ब्यांत से 24 घंटे पहले तक के लक्षण और जुगाली के समय का डेटा सहित कई प्रकार के लक्षणों का पता लगाता है। [फार्मनोट: Farmnote] रंग](https://farmnote.jp/color/)
किसी व्यक्ति की "बेसलाइन" से विचलन के माध्यम से असामान्यताओं का पता लगाना
इन पहनने योग्य उपकरणों पर आधारित मदचक्र और स्वास्थ्य निगरानी प्रणालियों में एक साझा अवधारणा यह है कि पूरे झुंड में एक समान सीमा का उपयोग करने के बजाय, वे प्रत्येक व्यक्ति की अपनी बेसलाइन स्थिति से विचलन का पता लगाते हैं। मान लीजिए कि किसी गाय का दैनिक गतिविधि सूचकांक A(d) है, और \mu और \sigma एक निश्चित अवधि (मधुमेह या ब्याने जैसी घटना अवधियों को छोड़कर) के दौरान औसत और मानक विचलन हैं, तो मानक विचलन को इस प्रकार व्यक्त किया जा सकता है:
इसका ढांचा यह है कि यदि z(d) धनात्मक दिशा में बड़ा है और एक निश्चित समय तक बना रहता है, तो यह मदचक्र से जुड़ी गतिविधि में संभावित वृद्धि का संकेत देता है, जबकि ऋणात्मक दिशा में बड़ा विचलन रोग या लंगड़ापन से जुड़ी गतिविधि में संभावित गिरावट का संकेत देता है। \mu,\sigma में व्यक्तिगत भिन्नताओं (स्वाभाविक रूप से सक्रिय गायों बनाम शांत गायों) को समाहित करके, संवेदनशीलता को पूरे झुंड पर लागू एक निश्चित सीमा से ऊपर बढ़ाया जा सकता है — लेकिन इसके लिए आधारभूत स्तर स्थापित करने हेतु संचय अवधि की आवश्यकता होती है, और यह ध्यान देने योग्य है कि गतिविधि का स्तर अन्य कारकों, जैसे ब्याने के समय या मौसमी/तापमान परिवर्तन के कारण भी बदल सकता है। वास्तविक उत्पाद किस विशिष्ट एल्गोरिदम का उपयोग करते हैं, यह काफी हद तक अज्ञात है; यहाँ उद्योग में आमतौर पर उपयोग की जाने वाली सोच की रूपरेखा प्रस्तुत की गई है।
6. वर्तमान उत्पादों के सार्वजनिक विनिर्देशों की तुलना
नीचे दी गई तालिका चारों क्षेत्रों में से प्रत्येक के लिए, सार्वजनिक पृष्ठों से विश्वसनीय रूप से प्राप्त किए जा सकने वाले मेट्रिक्स को दर्शाती है। चूंकि मूल्य निर्धारण विनिर्देश, क्षेत्र और विकल्पों के अनुसार भिन्न होता है, इसलिए अपनाने के निर्णयों की पुष्टि डीलर के कोटेशन से पुनः कर लेनी चाहिए। संदर्भ तिथि 4 सितंबर, 2026 है।
| श्रेणी | उत्पाद उदाहरण | सार्वजनिक जानकारी से पढ़े जा सकने वाले मुख्य बिंदु | आधिकारिक URL |
|---|---|---|---|
| दुहने वाला रोबोट | लेली एस्ट्रोनॉट A5 नेक्स्ट | प्रति यूनिट लगभग 60 गायों का लक्ष्य, तीन-स्तरीय लेजर + कैमरा टीट डिटेक्शन, हाइब्रिड आर्म, AOS-2 नियंत्रण | Astronaut A5 Next / घरेलू वितरक |
| दुहने वाला रोबोट | DeLaval VMS V300 | 99.8% तक अटैचमेंट सफलता दर, 50% तक कम अटैचमेंट समय, 99% तक टीट-स्प्रे हिट दर, मुक्त/निर्देशित यातायात का समर्थन करता है | उत्पाद विवरणिका PDF |
| TMR मिक्सर | Ryokusan Mixtron श्रृंखला | खींचा जाने वाला (5–33 m³), 3-पहिया स्व-चालित (7–11 m³/55 kW), 4-पहिया स्व-चालित (13–17 m³/90 kW), स्थिर इंजन-चालित (15–33 m³), स्थिर इलेक्ट्रिक (5–33 m³) | मिक्सट्रॉन |
| टीएमआर मिक्सर | कुह्न VT200 सीरीज़ (वर्टिकल ट्विन) | वर्टिकल ट्विन ऑगर, आवश्यक शक्ति 75.0–140.0 PS, वाहन का वजन 4,720–8,040 kg | VT200 सीरीज़ |
| फीडिंग रोबोट | लेली वेक्टर | स्वचालित मिक्सिंग + उच्च-आवृत्ति गश्ती फीडिंग, लेजर सेंसर द्वारा शेष फीड का पता लगाना, भार मापन के साथ फीड ग्रैबर | लेली वेक्टर |
| खाद हटाने वाला रोबोट | लेली डिस्कवरी कलेक्टर | वैक्यूम-सक्शन विधि, वायरलेस चार्जिंग, डंप/चार्ज/पानी रिफिल एक केंद्रीय स्टेशन पर एक साथ नियंत्रित | डिस्कवरी कलेक्टर |
| खाद हटाने वाला रोबोट | ओरियन मशीनरी बार्न-ई | स्वायत्त संग्रहण रोबोट, चलने की गति 6.5 मीटर/मिनट, जेएमएस रिमोट मॉनिटरिंग, फरवरी 2024 में जारी | बार्न-ई परिचय लेख |
| व्यक्तिगत प्रबंधन सेंसर | फार्मनोट रंग | कॉलर-प्रकार एक्सेलेरोमीटर (106×80×29 मिमी, लगभग 165 ग्राम), लगभग 5 वर्ष की बैटरी लाइफ, एयर गेटवे 30 मीटर त्रिज्या / 100 पशुओं तक, मदचक्र, ब्यांत के लक्षण और जुगाली का पता लगाता है | फार्मनोट रंग |
तुलना करते समय, "प्रति इकाई पशुओं की संख्या" या "संलग्नता सफलता दर" जैसे आंकड़ों को केवल क्रम में रखना पर्याप्त नहीं है। वास्तविक मान परीक्षण फार्म के डेटा, झुंड की नस्ल संरचना, बाड़े की बनावट और प्रबंधन कौशल के अनुसार भिन्न होते हैं। डेलावल स्वयं अपनी सामग्री में स्पष्ट रूप से कहता है कि प्रकाशित आंकड़े परीक्षण/प्रदर्शन फार्मों से प्राप्त डेटा हैं। परिणामों की गारंटी नहीं। डेलावल: वीएमएस वी300 उत्पाद विवरणिका
7. डेटा एकीकरण और स्मार्ट डेयरी फार्मिंग का प्रबंधन पर प्रभाव
दूध निकालने वाले रोबोट से प्राप्त दूध की मात्रा और गुणवत्ता का डेटा, टीएमआर मिक्सर से प्राप्त फीडिंग रिकॉर्ड, गोबर हटाने वाले रोबोट से प्राप्त परिचालन लॉग और व्यक्तिगत प्रबंधन सेंसर से प्राप्त गतिविधि डेटा, ये सभी अपने आप में महत्वपूर्ण हैं, लेकिन इनका वास्तविक महत्व तब सामने आता है जब इन्हें एक ही झुंड प्रबंधन प्रणाली में एकीकृत किया जाता है। यदि दूध निकालने के डेटा में दूध की मात्रा में कमी, व्यक्तिगत प्रबंधन सेंसर द्वारा दर्शाई गई गतिविधि में कमी और टीएमआर साइड में बचे हुए चारे में वृद्धि, ये सभी एक ही पशु में एक ही समय पर एक साथ दिखाई देते हैं, तो इससे रोग का शीघ्र पता लगाने या चारे की संरचना की समीक्षा करने में मदद मिल सकती है। कृषि, वानिकी और मत्स्य मंत्रालय की स्मार्ट कृषि प्रौद्योगिकी सूची (पशुधन) ऐसी प्रौद्योगिकियों को श्रेणियों में वर्गीकृत करती है - "सेंसिंग/मॉनिटरिंग", "बायोमेट्रिक डेटा का उपयोग", "फीडिंग-पर्यावरण डेटा का उपयोग"। "स्वचालित संचालन/श्रम में कमी" और "प्रबंधन डेटा" - ये सभी कारक पशुपालन को जापानी कृषि के उन क्षेत्रों में से एक के रूप में स्थापित करते हैं जहाँ सूचना एवं संचार प्रौद्योगिकी (आईसीटी) का उपयोग और स्मार्टीकरण सबसे अधिक प्रगति कर रहा है। कृषि, वानिकी और मत्स्य मंत्रालय: स्मार्ट कृषि प्रौद्योगिकी सूची (पशुधन)
प्रबंधन पर प्रभाव के संदर्भ में, कृषि और पशुधन उद्योग निगम ने उन फार्मों का केस विश्लेषण प्रकाशित किया है जिन्होंने दुहने वाले रोबोटों को अपनाया है। इसमें अपनाने के बाद श्रम घंटों में रुझानों का अनुमान लगाया गया है और दुहने की गति में सुधार, चारा अनुकूलन और पशुधन प्रबंधन दक्षता के माध्यम से लाभप्रदता पर पड़ने वाले प्रभाव का आकलन किया गया है। कृषि और पशुधन उद्योग निगम: दुहने वाले रोबोटों का डेयरी प्रबंधन लाभप्रदता और श्रम स्थितियों में सुधार पर प्रभाव ये अनुमान विशिष्ट फार्मों और परिसरों पर आधारित हैं, और इन्हें इस समझ के साथ पढ़ा जाना चाहिए कि प्रभाव की तीव्रता प्रबंधन के पैमाने और संचालन विधि के अनुसार भिन्न होती है।
8. अपनाने और संचालन में ध्यान देने योग्य बिंदु
पशुधन मशीनरी का स्वचालन लाता है श्रम भार में कमी का स्पष्ट लाभ तो है, लेकिन इसके साथ कई परिचालन संबंधी सावधानियां भी जुड़ी हैं। सबसे पहले, दुहने वाले रोबोट, चारा खिलाने वाले रोबोट और गोबर हटाने वाले रोबोट, सभी में यदि सेंसर या तंत्र का अंशांकन बिगड़ जाता है, तो इससे गलत पहचान या कार्य की गुणवत्ता में गिरावट आ सकती है। नियमित निरीक्षण, सफाई और सॉफ्टवेयर अपडेट के बिना थन की पहचान की सटीकता, चारा मापने की सटीकता और गतिविधि सेंसर के आधारभूत अनुमान की सटीकता बनाए नहीं रखी जा सकती।
दूसरा, स्वचालन का अर्थ यह नहीं है कि "निगरानी की अब आवश्यकता नहीं है।" यहां तक कि जब कोई व्यक्तिगत प्रबंधन सेंसर आधारभूत स्तर से विचलन का संकेत देता है, तब भी अंतिम निर्णय - मदचक्र की पुष्टि करना, उपचार की आवश्यकता है या नहीं - एक व्यक्ति द्वारा ही लिया जाता है। सेंसर केवल त्रुटियों को कम करने में सहायक है; यह मौके पर की गई निगरानी, स्पर्श परीक्षण या नैदानिक निष्कर्षों का स्थान नहीं ले सकता।
तीसरा, गौशाला के अंदर उच्च आर्द्रता, अमोनिया और धूल इलेक्ट्रॉनिक्स, बैटरी और वायरलेस संचार के लिए एक कठोर वातावरण है। वायरलेस चार्जिंग या स्वायत्त-चालित रोबोट को अपनाते समय, संचार स्थिरता की पुष्टि करना आवश्यक है। धूल/जल प्रतिरोधक क्षमता, और बिजली या संचार बाधित होने की स्थिति में त्रुटि-मुक्त व्यवहार। चौथा, झुंड का आवागमन पैटर्न (मुक्त आवागमन या निर्देशित आवागमन) एक महत्वपूर्ण कारक है जो मिल्किंग रोबोट के प्रदर्शन को प्रभावित करता है, और इसे मशीन की विशिष्ट विशेषताओं के आधार पर तुलना करने के बजाय, बाड़े के पैटर्न के साथ समग्र रूप से विचार किया जाना चाहिए।
सारांश
फसलों के लिए लक्षित कृषि मशीनों के विपरीत, पशुधन मशीनें एक ऐसी श्रेणी की मशीनें हैं जिनका उद्देश्य किसी जीवित प्राणी की दिनचर्या को बाधित किए बिना दैनिक कार्यों को सुचारू रूप से चलाना है। एक मिल्किंग रोबोट गाय के स्वयं के आने-जाने के व्यवहार से प्रेरित होकर स्वैच्छिक आधार पर कार्य करता है, और अनुक्रम की प्रसंस्करण अवधि - थन का पता लगाना, स्वचालित अटैचमेंट, दूध की गुणवत्ता का पता लगाना - और बाड़े का आवागमन पैटर्न, दोनों मिलकर प्रसंस्करण क्षमता निर्धारित करते हैं। टीएमआर मिक्सर एक मीटरिंग मशीन है जो एक असमान सामग्री, फ़ीड को, भारित औसत के रूप में व्यक्त पोषण संबंधी डिज़ाइन के अनुसार मिलाती रहती है, और क्षैतिज बनाम ऊर्ध्वाधर बरमा का अंतर मशीन के आकार और स्थापना संबंधी बाधाओं के बीच एक संतुलन को दर्शाता है। गोबर हटाने और बाड़े की सफाई पारंपरिक चेन प्रकार से आगे बढ़कर आधुनिक तरीकों की ओर बढ़ रही है। वैक्यूम-सक्शन और स्वायत्त-चालित विधियाँ, तथा व्यक्तिगत प्रबंधन सेंसर, प्रत्येक रोबोट के अपने आधारभूत स्तर से विचलन से असामान्यताओं के संकेतों को पकड़ने का प्रयास करते हैं। इन सभी तकनीकों का मूल्यांकन इस समझ के साथ किया जाना चाहिए कि ये केवल तभी किसी जीवित प्राणी को लक्षित करने वाले स्वचालन के रूप में कार्य करती हैं जब इन्हें बाड़े की डिज़ाइन, भोजन प्रबंधन और किसी व्यक्ति के अंतिम निर्णय के साथ संयोजित किया जाता है - न कि केवल प्रदर्शन मापदंडों के आधार पर।
क्या रोबोट की कार्य क्षमता अकेले ही बेड़े का आकार निर्धारित कर सकती है?
सफाई, कतारें, विफलताएँ और पशुओं की आवाजाही को शामिल करें। जाँच करें कि क्या पशु और कार्य चरम मांग के दौरान चलते रह सकते हैं।
संदर्भ
- लेली: एस्ट्रोनॉट A5 नेक्स्ट (पुष्टि 4 सितंबर, 2026)
- [लेली: रोबोटिक के 25 वर्ष] दूध निकालना (पुष्टि तिथि: 4 सितंबर, 2026)
- लेली: दूध निकालने वाले रोबोट का इतिहास (पुष्टि तिथि: 4 सितंबर, 2026)
- कॉर्न्स एग्री: एस्ट्रोनॉट ए5 (पुष्टि तिथि: 4 सितंबर, 2026)
- डेलावल: वीएमएस वी300 उत्पाद विवरणिका (पीडीएफ) (पुष्टि तिथि: 4 सितंबर, 2026)
- डेलावल: 2025 मॉडल की घोषणा (पुष्टि तिथि: 4 सितंबर, 2026)
- रयोकुसान: मिक्सट्रॉन (पुष्टि तिथि: 4 सितंबर, 2026)
- [एमएसके एग्रीकल्चरल] मशीनरी: कुह्न VT200 श्रृंखला](https://www.mskfm.co.jp/products/vt200/) (पुष्टि तिथि: 4 सितंबर, 2026)
- कॉर्न्स एग्री: लेली वेक्टर (पुष्टि तिथि: 4 सितंबर, 2026)
- लेली: डिस्कवरी कलेक्टर (पुष्टि तिथि: 4 सितंबर, 2026)
- ओरियन मशीनरी: खाद उपचार प्रणाली (पुष्टि तिथि: 4 सितंबर, 2026)
- राकुकोन: स्वचालित खाद संग्रहण उपकरण "BARN-E" (पुष्टि तिथि: 4 सितंबर, 2026)
- फार्मनोट: फार्मनोट कलर (पुष्टि तिथि: 4 सितंबर, 2026)
- पशुधन शब्दावली शब्दकोश: टीएमआर मिक्सर (पुष्टि तिथि: 4 सितंबर, 2026)
- कृषि, वानिकी और मत्स्य मंत्रालय: स्मार्ट कृषि प्रौद्योगिकी सूची (पशुधन) (पुष्टि तिथि: 4 सितंबर, 2026)
- कृषि और पशुधन उद्योग निगम: दुहने वाले रोबोटों का डेयरी प्रबंधन लाभप्रदता और श्रम स्थितियों में सुधार पर प्रभाव (पुष्टि तिथि: 4 सितंबर, 2026)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।