Contents — find the section you need
Die Traktoren, Mähdrescher, Reispflanzmaschinen und Sämaschinen, die wir bisher in „Landmaschinentechnik 101“ behandelt haben, sind allesamt Maschinen, die saisonale Arbeiten über einen kurzen Zeitraum erledigen. Die Tierhaltungstechnik hingegen hat einen ganz anderen Charakter. Sie befasst sich nicht mit einem Feld, sondern mit einem Lebewesen. Melken, Füttern und Entmisten erfolgen ununterbrochen, mehrmals täglich, 365 Tage im Jahr. Kühe können nicht warten, und übermäßige Hektik wirkt sich negativ auf Milchleistung und Gesundheit aus. Der Kern der Tierhaltungstechnik liegt nicht in der Motorleistung oder der Verarbeitungsgeschwindigkeit, sondern in der Entwicklung von Dosier-, Förder- und Sensorsystemen, die kontinuierlich steuern, wann, wem, was und wie viel Futter gegeben wird, ohne den natürlichen Rhythmus des Lebewesens zu stören.
Dieser Artikel behandelt vier Bereiche: das automatische Melksystem (Melkroboter), den TMR-Mischer (Futtermisch- und Fütterungsmaschine), die Automatisierung der Entmistung und Stallreinigung sowie Sensoren für das individuelle Management (Aktivitätsmesser, tragbare Etiketten). Alle diese Systeme sind primär für Milch- und Fleischrinderbetriebe konzipiert. Sofern nicht anders angegeben, basieren die Produktspezifikationen und Funktionsbeschreibungen auf den öffentlich zugänglichen Informationen der jeweiligen Hersteller (Stand: 4. September 2026).
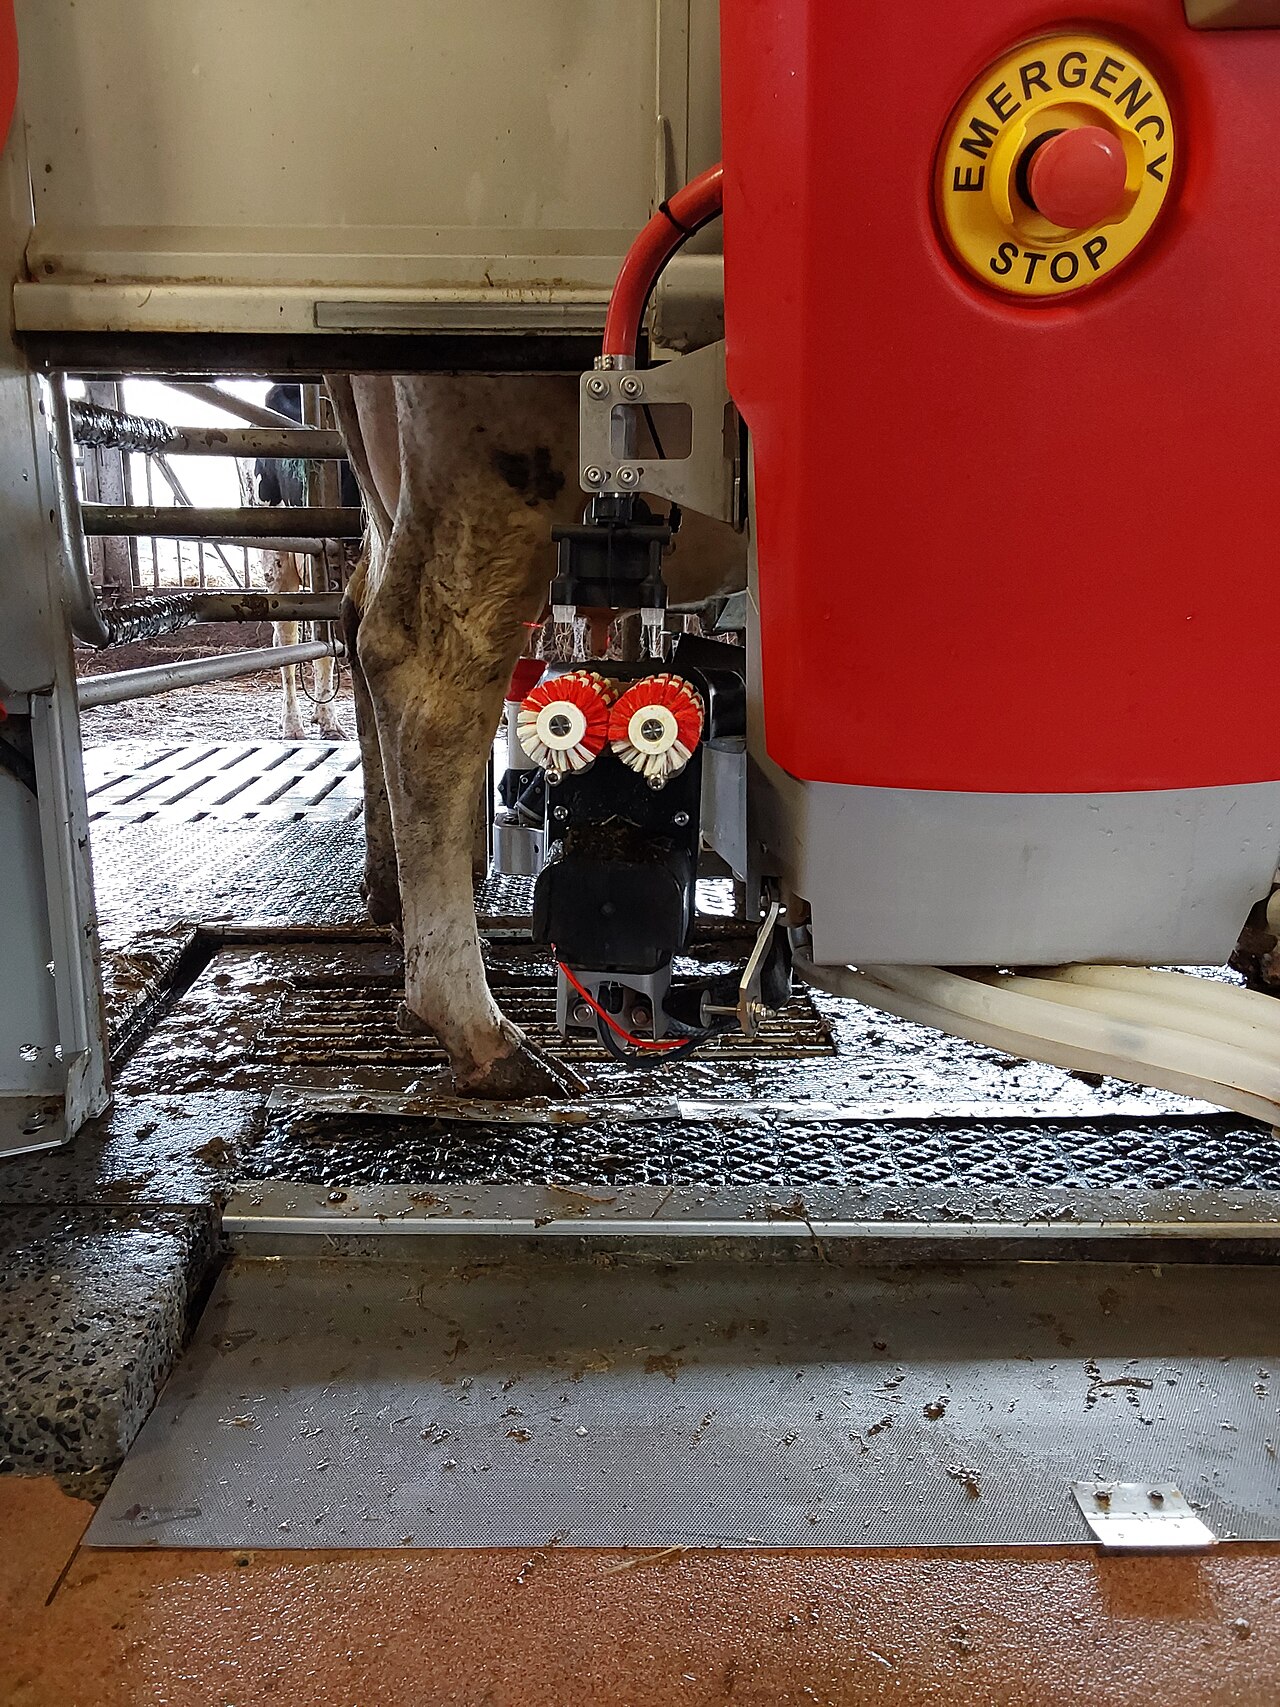 Ein automatischer Melkroboter im Einsatz
Bild: Cow im Melkroboter 01 (.Anja., CC BY-SA 4.0), Wikimedia Commons. Nicht der im Text erwähnte Lely Astronaut oder DeLaval VMS V300 – sondern ein repräsentatives Beispiel, das zeigt, wie ein Melkroboter die Zitzen findet, reinigt und ansetzt.

30-Sekunden-Zusammenfassung
-
Ein Melkroboter integriert die individuelle Identifizierung, die laser-/kamerabasierte Zitzenerkennung, das automatische Ansetzen mittels Roboterarm und die Milchqualitätsmessung (Leitfähigkeit, Farbe, Zellzahl usw.). Dadurch wird „freiwilliges Melken“ ermöglicht, bei dem die Kuh den Melkroboter aus eigenem Antrieb aufsucht.
-
Die Kuhführung lässt sich in zwei Ansätze unterteilen: „Freier Verkehr“, bei dem sich die Kühe frei im Stall bewegen, und „gelenkter Verkehr“, bei dem Selektionstore die Reihenfolge von Füttern, Ruhen und Melken steuern. Dieses Gleichgewicht beeinflusst die Effizienz des Melkroboters und den Arbeitsaufwand.
-
- Der TMR-Mischer (Total Mixed Ration) ist eine Dosier- und Mischmaschine, die Materialien mit unterschiedlichen physikalischen Eigenschaften – Raufutter, Kraftfutter und Zusatzstoffe – mithilfe einer horizontalen oder vertikalen Förderschnecke zu einem einheitlichen Futter vermischt. Es gibt gezogene, selbstfahrende und stationäre Modelle, sowohl elektrisch als auch motorbetrieben.
-
Die Mistentsorgung und Stallreinigung werden zunehmend automatisiert: von der traditionellen kontinuierlichen Förderung mit Kettenschabern über Roboter, die per Vakuumsaugung sammeln, bis hin zu Robotern, die autonom durch den Stall fahren und den Mist in einen integrierten Tank sammeln.
-
Sensoren zur individuellen Tierüberwachung nutzen einen tragbaren Chip mit integriertem Beschleunigungsmesser, um Aktivitätsniveau und Wiederkäuzeit einer Kuh zu messen. Abweichungen vom individuellen Ausgangswert werden erkannt, um Anzeichen von Brunst, Krankheiten oder Kalbung früher und umfassender als durch menschliche Beobachtung festzustellen.
-
Der Lely Astronaut A5 Next ist für etwa 60 Kühe pro Einheit ausgelegt. Der DeLaval VMS V300 erzielt eine Anbauerfolgsrate von bis zu 99,8 % und ist für Herden bis zu 10.000 Tieren geeignet. In China sind die Mixtron-Serie von Ryokusan für TMR-Mischer, der BARN-E von Orion Machinery für autonome Mistsammelroboter und der Farmnote Color von Farmnote für Sensoren zur individuellen Tierhaltung bekannt.
1. Die gemeinsame Designphilosophie der Nutztiermaschinen: Den natürlichen Rhythmus der Kuh bewahren
Maschinen für den Ackerbau müssen lediglich während der festgelegten Jahreszeiten für Aussaat, Schädlingsbekämpfung und Ernte eine hohe Verarbeitungskapazität gewährleisten. Nutztiermaschinen hingegen unterliegen Einschränkungen, da sie auf Lebewesen ausgerichtet sind. Melkfrequenz und -intervall müssen in Bezug auf Milchleistung, Euterzustand und das übrige Fütterungsprogramm gesteuert werden; das Futter muss täglich in gleichbleibender Qualität und Menge verabreicht werden, da sonst die Fermentation im Pansen (dem ersten Magen) gestört wird. Und auf dem Boden liegengebliebener Mist erschwert die Klauen- und Euterhygiene. Anders ausgedrückt: Maschinen in der Tierhaltung sind nicht einfach nur „eine Maschine, die saisonale Arbeitsspitzen ausgleicht“, sondern „eine Maschine, die zuverlässig und ununterbrochen arbeitet – jeden Tag.“
Dieser Unterschied spiegelt sich auch in der Konstruktionsphilosophie wider. Ein Melkroboter ist ein passives System, das auf dem natürlichen Melkverhalten der Kuh basiert; ein TMR-Mischer setzt die Ergebnisse einer numerischen Berechnung – der Nährstoffzusammensetzung – in präzise mechanische Dosierung um; und Mistentsorgungsroboter und -sensoren überwachen kontinuierlich und sollen „Auffälligkeiten erkennen, bevor sie auftreten“. Im Folgenden werden diese Systeme genauer betrachtet.
2. Der Melkroboter: Eine Maschine, bei der die Kuh selbst entscheidet, wann sie gemolken wird
Der Prototyp des Melkroboters (freiwilliges Melksystem, VMS) stammt aus den frühen 1990er-Jahren. Lely sieht den 18. August 1992 – den Tag, an dem die erste Rohmilch aus dem ersten Astronaut-Melkroboter in den Tank floss – als Meilenstein in der kommerziellen Robotermelktechnik. Lely: 25 Jahre Robotermelken Seitdem wurde die Technologie schrittweise weiterentwickelt: automatische Zitzengummibefestigung (A2), Integration der Milchqualitätssensorik in den Roboterarm (A3) und das I-Flow-Konzept (A4), ein geradliniges Durchflusssystem, das die Bewegungsfreiheit der Kuh nicht einschränkt. Lely: Geschichte des Melkroboters
Individuelle Identifizierung, Zitzenerkennung und automatisches Ansetzen
Der grundlegende Arbeitsablauf eines Melkroboters verläuft in dieser Reihenfolge: (1) individuelle Identifizierung der Kuh, (2) Erkennung der Zitzenposition mittels 3D-Kamera/Laser, (3) Vorbehandlung (Reinigung, Stimulation) und automatisches Ansetzen des Zitzengummis durch den Roboterarm, (4) Überwachung von Milchqualität und -menge während des Melkens und (5) Desinfektion und Reinigung nach dem Melken. Der Lely Astronaut A5 Next ist mit einem Zitzenerkennungssystem ausgestattet, das dreischichtiges Laserscanning mit einer Weitwinkelkamera kombiniert, einem Hybridarm, der den Luftverbrauch im Vergleich zum Vorgängermodell deutlich reduziert, und einem Steuerungssystem namens AOS-2. Cornes Agri: Astronaut A5 Der DeLaval VMS V300 erreicht laut Herstellerangaben eine Ansetzquote von bis zu 99,8 % dank seines DeLaval InSight Zitzenerkennungssystems, eine bis zu 50 % kürzere Ansetzzeit im Vergleich zum Vorgängermodell und eine Trefferquote von bis zu 99 % bei der Zitzendesinfektion (Sprühfunktion). Der Bewegungsbereich des Roboterarms deckt Zitzenhöhen von 27–75 cm ab. DeLaval: VMS V300 Produktbroschüre Das neueste Modell, das im April 2025 angekündigt wurde, nutzt die Funktion „Flow-Responsive Milking“, um durchschnittlich 27 Sekunden pro Melkvorgang (bis zu 40 Sekunden) einzusparen. Berichten zufolge können bestehende Kunden mit demselben Roboter nun etwa fünf zusätzliche Kühe melken. DeLaval: Modellankündigung 2025
Zur Milchqualitätsüberwachung werden Leitfähigkeit, Farbe und Temperatur in Echtzeit gemessen. Milch mit Anzeichen von Mastitis wird automatisch aussortiert. Wichtig: Diese Funktion erhöht nicht das Milchvolumen, sondern dient der Qualitätskontrolle. Sie verhindert, dass minderwertige Milch in den Transporttank gelangt.
Kuhverkehr-Design: Freier und gelenkter Verkehr
Betrachtet man nur die wenigen Sekunden bis Minuten, die das Anbringen der Melkbecher in Anspruch nimmt, mag ein Melkroboter wie eine einfache Automatisierung erscheinen. In der Praxis hängt seine Leistung jedoch maßgeblich vom gesamten Stallverkehr ab, der regelt, wann eine Kuh den Roboter aufsucht. DeLaval nennt zwei Ansätze: „Freier Verkehr“, bei dem sich die Kühe frei zwischen Futterbereich, Ruhebereich und Melkroboter bewegen können, und „Gelenkter Verkehr“, bei dem ein Selektionsgatter das Ziel der Kuh bestimmt und sie zum Fressen, Ruhen oder Melken leitet. Laut DeLaval bietet freier Verkehr Vorteile hinsichtlich der Flexibilität der Stallgestaltung und der geringen Kosten, während gelenkter Verkehr das Zurückholen von Kühen, die das Melken verweigern, reduziert und die Melkfrequenz stabilisiert. DeLaval: VMS V300 Produktbroschüre Welcher Ansatz überlegen ist, ist nicht die Frage – es ist eine Designentscheidung, die von der Herdengröße, dem Stalllayout und der Personalstruktur abhängt.
Abbildung: Erstellt von Duskcoil. Die tatsächliche Torkonfiguration und die Kriterien für die Melkberechtigung variieren je nach Stallbauart und Hersteller.
Faktoren, die die Anzahl der Kühe pro Einheit bestimmen
Eine häufig verwendete Kennzahl zur Entscheidung über die Anzahl der zu installierenden Melkroboter ist die Faustregel „etwa X Kühe pro Einheit“. Lely erklärt Obwohl dies je nach Herdengröße, Milchleistung und Stallaufteilung variiert, streben viele Betriebe eine ungefähre Anzahl von 60 Kühen pro Melkanlage an. Lely: Astronaut A5 Next DeLaval VMS V300 gibt an, dass Großbetriebe auch mit Herden von 10.000 Tieren oder mehr optimale Ergebnisse erzielen können – dies bedeutet jedoch nicht, dass eine einzelne Melkanlage 10.000 Tiere verarbeitet; es bezieht sich auf die Gesamtkapazität einer großen Anlage, die mehrere Melkanlagen kombiniert. DeLaval: VMS V300 Produktbroschüre
Die Logik hinter dieser Faustregel lässt sich leichter verstehen, wenn man sie als Gleichung darstellt. Sei T [min] die tägliche Betriebszeit, t [min] die durchschnittliche Zeit pro Melkgang (einschließlich individueller Identifizierung, Zitzenerkennung, Ansetzen, Melken und Waschen) und f [Besuche/Tag] sei die durchschnittliche Anzahl der Besuche einer Kuh pro Tag. Die theoretisch maximale Anzahl der Kühe, die das System verarbeiten kann, N_{\max}, lässt sich dann näherungsweise wie folgt berechnen:
Im praktischen Betrieb liegt die realistische Anzahl der Kühe bei N\approx\eta N_{\max}, wobei eine Auslastungsrate \eta<1 angewendet wird, die Leerlaufzeiten des Roboters, Reinigungsarbeiten, Störungsbehebung und tageszeitliche Schwankungen der Besuche (z. B. Konzentration nachts) berücksichtigt. Diese Gleichung zeigt, dass die Verarbeitungskapazität eines Melkroboters nicht allein von der Melkgeschwindigkeit abhängt, sondern von zwei Faktoren: der Konstruktion des Mechanismus, die beeinflusst, wie stark die Zeit pro Besuch t verkürzt werden kann (hier kommen die Angaben von DeLaval zur Reduzierung der Anhängezeit ins Spiel), und der Stallkonstruktion, die die Stabilität der Besuchsfrequenz f beeinflusst. gewartet.
3. Der TMR-Mischer: Eine Dosiermaschine, die Futter zu einer „einheitlichen Mahlzeit“ mischt
TMR (Total Mixed Ration) ist eine Futtermischung, bei der Raufutter (Heu, Silage usw.), Kraftfutter (Getreide, Sojaschrot usw.) und Mineralstoffe/Zusatzstoffe in einem ernährungsphysiologisch abgestimmten Verhältnis gleichmäßig vermischt werden. Ein TMR-Mischer ist eine Dosier- und Mischmaschine, die entweder vom Traktor gezogen oder selbstfahrend ist und diese Mischung durchführt. Ziel ist es, selektives Fressen durch die Kühe – also die Aufnahme bestimmter Futterbestandteile – zu verhindern und die geplante Nährstoffbalance für die gesamte Herde zu gewährleisten. Wörterbuch der Nutztierterminologie: TMR-Mischer
Horizontale und vertikale Förderschnecken
Der Mischmechanismus eines TMR-Mischers lässt sich grob in horizontale und vertikale Bauarten unterteilen. Bei der horizontalen Bauart rotieren zwei sich kreuzende Förderschnecken in einem zylindrischen Gehäuse und befördern das Futter zur Mitte. Das Futter wird in einem Behälter zusammengestoßen und aufgehäuft, bevor es durch eine kreisende Bewegung von vorne nach hinten zerkleinert wird. Bei vertikalen Mischern ziehen eine oder mehrere vertikale Förderschnecken in einem trichterförmigen Behälter das Futter nach unten, während sie es zerkleinern und durchmischen. Die Horizontalachsen-Serie von Ryokusan ist ein Beispiel für die erstgenannte Bauart, während die TMR Vertical Twin Mixer VT200-Serie von Kuhn (mit zwei Förderschnecken, Leistungsbedarf 75,0–140,0 PS, Fahrzeuggewicht 4.720–8.040 kg) ein Beispiel für die letztgenannte ist. Ryokusan: Mixtron MSK Agricultural Machinery: VT200-Serie Da sich die Förderschnecke bei vertikalen Mischern unten befindet, lässt sich die Maschinenhöhe in der Regel gering halten. Daher eignen sie sich besonders für Anlagen mit geringen Höhenbeschränkungen am Stalleingang oder Futtertrog.
Abbildung: Erstellt von Duskcoil. Die tatsächliche Schneckenform, -anzahl und Drehrichtung können je nach Maschine variieren.
Antriebsart und Hochfrequenzförderung
Zu den Antriebsarten gehören der gezogene Antrieb über die Zapfwelle eines Traktors, der selbstfahrende Antrieb (motorbetrieben) und der stationäre Antrieb in einer Anlage (motorisch oder elektrisch). Die Mixtron-Serie von Ryokusan umfasst folgende Modelle: gezogener SG-T mit 5–33 m³, dreirädriger selbstfahrender FKG mit 7–11 m³ (55 kW), vierrädriger selbstfahrender FL mit 13–17 m³ (90 kW), stationärer motorbetriebener MGS mit 15–33 m³ (90–140 kW) und stationärer elektrischer SG-SE mit 5–33 m³ (15–160 kW). Ryokusan: Mixtron
Mit einem TMR-Mischer gemischtes Futter wird normalerweise ein- bis zweimal täglich in großen Mengen in den Futtertrog gegeben. Ein Fütterungsroboter wie der Lely Vector hingegen lädt das Futter aus dem Lager in einen Mischbehälter und fährt dann in kurzen Abständen den Futtergang ab, um jeweils kleine Mengen abzugeben. Ein Lasersensor erfasst die verbleibende Futtermenge im Trog und füllt sie bei Bedarf nach. Dadurch wird die Zeitspanne verkürzt, in der die Kuh längere Zeit nicht frisst, bis frisches Futter verfügbar ist – ein Problem, das bei der Fütterung in großen Mengen häufig auftritt. Dies steigert die Futteraufnahme und reduziert Futterverluste. Cornes Agri: LELY Vector
Bestätigung der Rationsformulierung mit einer Gleichung
Die Basismasse und die Konzentration müssen konstant bleiben. Sei m_i die Frischmasse, d_i der Trockenmasseanteil (0 bis 1) und C_i die Nährstoffkonzentration auf Trockenmassebasis. Die Trockenmasse der Zutat ist m_i d_i.
Wird C_i als Prozentsatz eingegeben, ist das erste Ergebnis ein Prozentsatz. Trockenmassekonzentrationen dürfen nicht direkt mit Frischmasse gewichtet werden. In einem Beispiel mit jeweils 10 kg Frischmasse jeder Zutat, Trockenmasseanteilen von 0,4/0,9 und Trockenmassekonzentrationen von 10 %/20 % betragen die Trockenmassen 4/9 kg, die Mischkonzentration ca. 16,92 % und der Trockenmasseanteil 65 %. Feuchtigkeitsänderungen erfordern daher sowohl eine Feuchtigkeitsmessung als auch eine Massenkorrektur. Penn State Extension.
4. Automatisierte Mistentsorgung und Stallreinigung
Wenn sich Mist und Urin auf dem Stallboden ansammeln, sind die Klauen ständig einer unhygienischen, feuchten Umgebung ausgesetzt, was das Risiko von Klauenerkrankungen und Mastitis erhöht. Die Mistentsorgung ist weniger auffällig als Melken oder Füttern, aber ihre Häufigkeit und Gründlichkeit stehen in direktem Zusammenhang mit der Kuhgesundheit.
Das traditionelle Verfahren ist der Kettenstallreiniger. Dabei fährt ein von einer Kette angetriebener Schaber kontinuierlich oder intermittierend in einem im Boden eingelassenen Kanal hin und her, sammelt Mist und Urin und leitet sie zu einem Auslass oder einer unterirdischen Grube. Die Stallreiniger von Orion Machinery (BCB-8A, BCB-10) gehören zu dieser Produktlinie und zeichnen sich durch hohe Langlebigkeit und einen Sicherheitsmechanismus zur Vermeidung von Beschädigungen aus. Orion Machinery: Güllebehandlungssystem
Der Lely Discovery Collector hingegen benötigt keinen fest installierten Kanal im Boden. Er sammelt Gülle und Urin per Vakuumansaugung, während er autonom durch den Stall fährt. Ein Frontschaber sammelt die Gülle und den Urin, bevor sie über eine Saugdüse in die Maschine gelangen. In Ställen mit Sandeinstreu wird Wasser verwendet, um das Sand-Gülle-Gemisch aus dem Tank zu spülen. Das Aufladen erfolgt über eine kabellose Ladestation. Entleeren, Laden und Wassernachfüllen können an einer zentralen Station gleichzeitig erfolgen. Lely: Discovery Collector
Auch von inländischen Herstellern sind autonom fahrende Produkte auf den Markt gekommen. „BARN-E“, der von Orion Machinery im Februar 2024 vorgestellt wurde, ist ein Roboter, der automatisch zu einer festgelegten Zeit durch den Stall fährt und Gülle und Urin direkt in einen integrierten Tank sammelt. Aus Sicherheitsgründen für die Kühe fährt das Gerät mit einer niedrigen Geschwindigkeit von 6,5 m pro Minute, reinigt den gesamten stufenlosen Bereich und trägt voraussichtlich zur Vorbeugung von Klauenerkrankungen bei, indem es die Klauen trocken hält. Der Betriebsstatus kann über das JMS-Managementsystem via Internet abgerufen werden. Rakuconne: Automatisches Mistsammelgerät "BARN-E"
Abbildung: Erstellt von Duskcoil. Die tatsächliche Konstruktion, Fahrstrecke und Entlademethode variieren je nach Maschine.
Unabhängig von der Methode ist das gemeinsame Ziel, die Umweltbelastung zu minimieren. Verweildauer von Mist und Urin. Kontinuierlich arbeitende Kettensysteme sind einfach aufgebaut und zuverlässig, erfordern jedoch die Berücksichtigung der bautechnischen Gegebenheiten eines Bodenkanals im Stalldesign. Autonom fahrende Roboter haben den Vorteil, dass weniger Bodenrenovierungen nötig sind. Die Anpassung an die Stallumgebung – Gangbreite, Stufen, Hindernisse – und der Aufbau einer Batterie-/Ladeinfrastruktur sind jedoch Voraussetzungen für ihre Einführung.
5. Sensoren für das individuelle Management: Brunst- und Krankheitsanzeichen anhand von Verhaltensdaten erkennen
Der Schlüssel zum Reproduktionsmanagement in Milchviehbetrieben liegt in der genauen Bestimmung des Brunstzeitpunkts und der Durchführung der künstlichen Besamung zum richtigen Zeitpunkt. Die menschliche Beobachtung (visuelle Kontrolle) ist arbeitsintensiv und übersieht leicht nächtliche oder kurzzeitige Brunstanzeichen. Sensoren für das individuelle Management ergänzen diese Beobachtungsarbeit, indem sie kontinuierlich Verhaltensdaten über einen tragbaren Sensor erfassen, der beispielsweise am Hals einer Kuh befestigt wird und Brunst-, Kalbe- und Krankheitsanzeichen erkennt.
Farmnote Color ist ein tragbares Halsbandgerät mit integriertem Sensor. Ein Beschleunigungsmesser erfasst die Aktivitätsdaten einer Kuh in Echtzeit, sendet sie über ein Gateway an die Cloud und nutzt KI-basierte Verhaltensanalyse, um Auffälligkeiten wie Brunst- oder Krankheitsanzeichen zu erkennen und ein Smart-Gerät zu benachrichtigen. Das Gerät misst 106 mm × 80 mm × 29 mm, wiegt ca. 165 g und hat eine Batterielaufzeit von etwa fünf Jahren. Die Relais-Einheit, Air Gateway, kann bis zu 100 Tiere in einem Umkreis von 30 Metern um den Installationsort im Stall überwachen. Die erfassten Parameter umfassen ein breites Spektrum, darunter Brunstanzeichen, Aktivitätsabfall (Krankheitsanzeichen), Anzeichen der bevorstehenden Kalbung bis zu 24 Stunden vorher sowie Daten zur Wiederkäuzeit. Farmnote: Farmnote Color
Erfassung von Auffälligkeiten durch Abweichung vom individuellen „Baseline“-Wert
Ein gemeinsames Konzept dieser tragbaren Brunst- und Gesundheitsüberwachungssysteme ist, dass… Anstatt einen einheitlichen Schwellenwert für die gesamte Herde zu verwenden, erkennen sie Abweichungen vom individuellen Ausgangszustand jedes einzelnen Tieres. Sei der tägliche Aktivitätsindex einer Kuh A(d) und seien \mu und \sigma Mittelwert und Standardabweichung über einen festgelegten Zeitraum (ohne Ereignisperioden wie Brunst oder Kalbung), so lässt sich die standardisierte Abweichung wie folgt ausdrücken:
Das Prinzip ist folgendes: Ist z(d) groß und über einen gewissen Zeitraum positiv, deutet dies auf einen möglichen Aktivitätsanstieg im Zusammenhang mit der Brunst hin, während eine große negative Abweichung auf einen möglichen Aktivitätsrückgang im Zusammenhang mit Krankheit oder Lahmheit hindeutet. Durch die Berücksichtigung individueller Unterschiede (von Natur aus aktive vs. ruhige Kühe) in \mu,\sigma kann die Sensitivität über einen festen Schwellenwert für die gesamte Herde hinaus erhöht werden – dies erfordert jedoch eine Akkumulationsphase zur Ermittlung des Ausgangswerts, und es lohnt sich Es ist zu beachten, dass sich das Aktivitätsniveau auch aufgrund anderer Faktoren, wie z. B. der Kalbungszeit oder saisonaler/temperaturbedingter Änderungen, ändern kann. Welcher spezifische Algorithmus in den tatsächlichen Produkten zum Einsatz kommt, wird weitgehend nicht offengelegt; hier wird das branchenübliche Denkmodell dargestellt.
6. Vergleich der öffentlichen Spezifikationen aktueller Produkte
Die folgende Tabelle enthält für jeden der vier Bereiche Kennzahlen, die zuverlässig von öffentlichen Seiten abgelesen werden können. Da die Preise je nach Ausstattung, Region und Optionen variieren, sollten Anschaffungsentscheidungen durch ein Händlerangebot bestätigt werden. Stichtag ist der 4. September 2026.
| Kategorie | Produktbeispiel | Wichtigste Punkte aus öffentlichen Informationen | Offizielle URL |
|---|---|---|---|
| Melkroboter | Lely Astronaut A5 Next | Ziel: ca. 60 Kühe pro Einheit, dreistufige Laser- + Kamera-Zitzenerkennung, Hybridarm, AOS-2-Steuerung | Astronaut A5 Next / Inländischer Vertriebspartner |
Melkroboter | DeLaval VMS V300 | Bis zu 99,8 % Anlegeerfolgsrate, bis zu 50 % kürzere Anlegezeit, bis zu 99 % Trefferquote beim Zitzensprühen, unterstützt freien/geführten Verkehr | Produktbroschüre (PDF) |
TMR-Mischer | Ryokusan Mixtron-Serie | Angehängt (5–33 m³), 3-Rad-Selbstfahrantrieb (7–11 m³/55 kW), 4-Rad-Selbstfahrantrieb (13–17 m³/90 kW), stationär motorbetrieben (15–33 m³), stationär elektrisch (5–33 m³) | Mixtron |
TMR-Mischer | Kuhn VT200-Serie (Vertikal Twin) | Vertikale Doppelschnecke, benötigte Leistung 75,0–140,0 PS, Fahrzeuggewicht 4.720–8.040 kg | VT200-Serie |
Fütterungsroboter | Lely Vector | Automatisches Mischen + Hochfrequenz-Patrouillenfütterung, Restfuttererkennung per Lasersensor, Futtergreifer mit Lastmessung | LELY Vector |
Mistentsorgungsroboter | Lely Discovery Collector | Vakuumsaugverfahren, kabelloses Laden, Entleeren/Laden/Wasserbefüllen zentral an einer Station | Discovery Collector |
Mistentsorgungsroboter | Orion Machinery BARN-E | Autonomer Sammelroboter, Fahrgeschwindigkeit 6,5 m/min, JMS-Fernüberwachung, Markteinführung Februar 2024 | BARN-E Einführungsartikel |
Sensor für individuelles Management | Farmnote Color | Halsband-Beschleunigungsmesser (106 × 80 × 29 mm, ca. 165 g), ca. 5 Jahre Batterielaufzeit, Air Gateway 30 m Radius / bis zu 100 Tiere, erkennt Brunst, Kalbeanzeichen und Wiederkäuen | Farmnote Color |
Beim Vergleich von Kennzahlen wie „Tieranzahl pro Einheit“ oder „Anbauerfolgsrate“ ist Vorsicht geboten. Die tatsächlichen Werte variieren je nach Testbetriebsdaten, Rassezusammensetzung der Herde, Stallgestaltung und Managementkompetenz. DeLaval selbst weist in seinen Unterlagen ausdrücklich darauf hin, dass die veröffentlichten Zahlen Daten von Test-/Demonstrationsbetrieben sind und keine Ergebnisse garantieren. DeLaval: VMS V300 Produktbroschüre
7. Datenintegration und Managementauswirkungen der intelligenten Milchviehhaltung
Milchmengen- und -qualitätsdaten vom Melkroboter, Fütterungsdaten aus der TMR Mischerdaten, Betriebsprotokolle des Mistentsorgungsroboters und Aktivitätsdaten von Sensoren zur individuellen Tierüberwachung sind zwar einzeln wertvoll, entfalten ihren wahren Wert aber erst in einem integrierten Herdenmanagementsystem. Treten beispielsweise gleichzeitig bei demselben Tier ein Rückgang der Milchmenge (gemessen anhand der Melkdaten), eine verminderte Aktivität (erfasst durch einen Sensor zur individuellen Tierüberwachung) und eine Zunahme von Futterresten in der TMR-Mischung auf, kann dies zu einer frühzeitigen Krankheitserkennung oder einer Überprüfung der Futterzusammensetzung führen. Der Technologiekatalog für intelligente Landwirtschaft (Tierhaltung) des japanischen Ministeriums für Landwirtschaft, Forsten und Fischerei ordnet diese Technologien in Kategorien ein – „Sensorik/Überwachung“, „Nutzung biometrischer Daten“, „Nutzung von Daten zur Fütterungsumgebung“, „Automatisiertes Fahren/Arbeitskräftereduzierung“ und „Managementdaten“ – und positioniert die Tierhaltung damit als einen der Bereiche der japanischen Landwirtschaft, in denen die Einführung und Digitalisierung von Informations- und Kommunikationstechnologien (IKT) am weitesten fortgeschritten ist. Ministerium für Landwirtschaft, Forsten und Fischerei: Technologiekatalog für intelligente Landwirtschaft (Tierhaltung)
Auf der Im Hinblick auf die Auswirkungen auf das Management hat die Agriculture and Livestock Industries Corporation (ALIC) eine Fallstudie von Betrieben veröffentlicht, die Melkroboter eingeführt haben. Darin werden die Entwicklung der Arbeitsstunden nach der Einführung sowie die Auswirkungen auf die Rentabilität durch verbesserte Melkgeschwindigkeit, optimierte Fütterung und effizienteres Tiermanagement untersucht. Agriculture and Livestock Industries Corporation: The impact of milking robots on improving dairy management profitability and work conditions Diese Schätzungen basieren auf spezifischen Betrieben und Anlagen. Es ist zu beachten, dass das Ausmaß der Auswirkungen je nach Betriebsgröße und Betriebsmethode variiert.
8. Wichtige Punkte bei Einführung und Betrieb
Die Automatisierung von Maschinen in der Tierhaltung bietet den klaren Vorteil einer geringeren Arbeitsbelastung, bringt aber auch einige betriebliche Einschränkungen mit sich. Erstens: Sowohl beim Melkroboter als auch beim Fütterungsroboter und beim Mistentsorgungsroboter führt eine Kalibrierungsabweichung der Sensoren oder Mechanismen zu Fehldetektionen oder einer verminderten Arbeitsqualität. Die Genauigkeit der Zitzenerkennung, die Futterdosierung und die Genauigkeit der Basislinienmessung des Aktivitätssensors sind hierbei entscheidend. Ohne regelmäßige Inspektion, Reinigung und Software-Updates ist eine Wartung nicht möglich.
Zweitens bedeutet Automatisierung nicht, dass „Beobachtung überflüssig wird“. Selbst wenn ein Sensor zur individuellen Tierhaltung eine Abweichung vom Ausgangswert meldet, trifft der Mensch die endgültige Entscheidung – Bestätigung der Brunst, Entscheidung über die Notwendigkeit einer Behandlung. Der Sensor dient lediglich der Reduzierung von Fehlern; er ersetzt weder die Beobachtung vor Ort noch die Palpation oder klinische Befunde.
Drittens stellen die hohe Luftfeuchtigkeit, Ammoniak und Staub im Stall eine aggressive Umgebung für Elektronik, Batterien und drahtlose Kommunikation dar. Bei der Einführung von drahtlosem Laden oder einem autonom fahrenden Roboter müssen Kommunikationsstabilität, Staub- und Wasserbeständigkeit sowie ausfallsicheres Verhalten bei Strom- oder Kommunikationsausfall sichergestellt werden. Viertens ist die Gestaltung des Herdenverkehrs (freier oder gelenkter Verkehr) ein entscheidender Faktor für die Leistung eines Melkroboters und muss zusammen mit der Stallgestaltung betrachtet werden – nicht nur anhand der technischen Daten des einzelnen Geräts.
Zusammenfassung
Im Gegensatz zu landwirtschaftlichen Maschinen, die für … Maschinen für die Landwirtschaft und Tierhaltung sind eine Kategorie von Maschinen, die darauf abzielen, den Arbeitsablauf zu gewährleisten, ohne den natürlichen Rhythmus der Tiere zu stören. Ein Melkroboter arbeitet selbstständig, ausgelöst durch das Melkverhalten der Kuh. Die Verarbeitungszeit – Zitzenerkennung, automatisches Ansetzen, Milchqualitätsmessung – und die Stallgestaltung bestimmen gemeinsam die Verarbeitungskapazität. Der TMR-Mischer ist eine Dosiermaschine, die ein ungleichmäßiges Futter gemäß einer Nährstoffzusammensetzung, ausgedrückt als gewichteter Durchschnitt, kontinuierlich mischt. Die Unterscheidung zwischen horizontaler und vertikaler Förderschnecke stellt einen Kompromiss zwischen Maschinenform und Installationsbeschränkungen dar. Die Mistentsorgung und Stallreinigung werden zunehmend von der traditionellen Kettenmethode hin zu Vakuumsaug- und autonomen Verfahren weiterentwickelt. Sensoren zur individuellen Tierüberwachung versuchen, Abweichungen der einzelnen Tiere von ihrem Normalzustand zu erkennen. Alle diese Technologien müssen unter Berücksichtigung ihrer Funktionsfähigkeit für die Automatisierung von Abläufen bewertet werden, wenn sie mit Stallgestaltung, Fütterungsmanagement und dem abschließenden Urteilsvermögen des Menschen kombiniert werden – nicht allein anhand isolierter Leistungskennzahlen.
Kann die Roboterleistung allein die Flottengröße bestimmen?
Berücksichtigen Sie Reinigung, Warteschlangen, Ausfälle und Tierverkehr. Prüfen Sie, ob Tiere und Arbeitsabläufe auch bei Spitzenlastzeiten reibungslos ablaufen können.
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.