Contents — find the section you need
Los tractores, cosechadoras, trasplantadoras de arroz y sembradoras que hemos visto hasta ahora en "Ingeniería de Maquinaria Agrícola 101" son máquinas que realizan labores estacionales en un corto periodo de tiempo. La maquinaria ganadera tiene una naturaleza diferente. No se trata de un campo, sino de un ser vivo, y el ordeño, la alimentación y la eliminación de estiércol se realizan sin interrupción, varias veces al día, los 365 días del año. Y las vacas no pueden esperar, y apresurarlas indebidamente repercute negativamente en la producción de leche y su salud. La clave de la ingeniería de maquinaria ganadera no reside en la potencia ni en la velocidad de procesamiento, sino en el diseño de sistemas de dosificación, transporte y detección que gestionan continuamente "cuándo, a quién, qué y cuánto", sin interrumpir jamás el ritmo del ser vivo.
Este artículo abarca cuatro áreas: el sistema de ordeño automático (robot de ordeño), la mezcladora TMR (máquina de mezcla y alimentación de piensos), la automatización de la eliminación de estiércol y la limpieza de establos, y los sensores de gestión individual (medidores de actividad, etiquetas portátiles). Todos ellos están dirigidos principalmente a explotaciones de ganado lechero y de carne. Salvo que se indique lo contrario, las especificaciones del producto y las descripciones de las características se basan en la información pública de cada fabricante confirmada al 4 de septiembre de 2026.
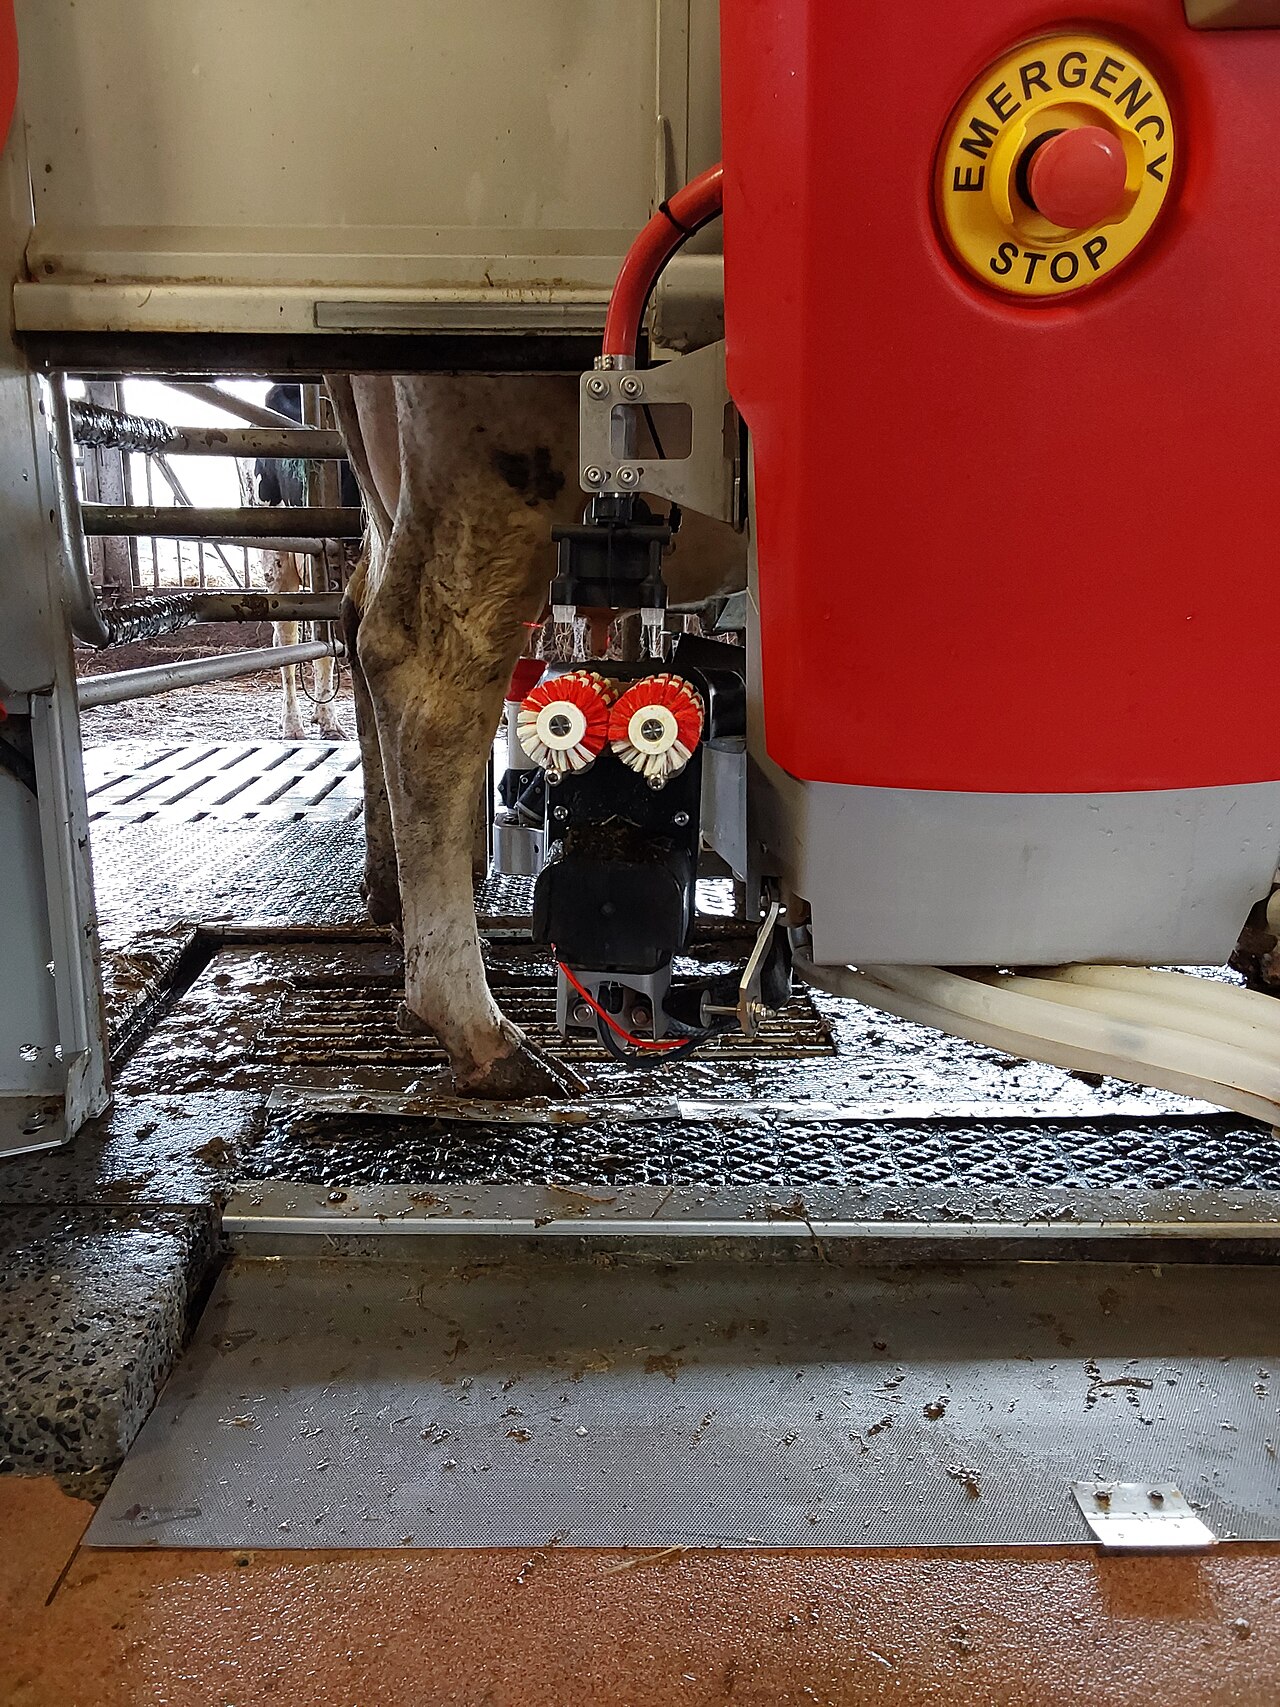 Un robot de ordeño automático en funcionamiento
Imagen: Cow en el robot de ordeño 01 (.Anja., CC BY-SA 4.0), Wikimedia Commons. No se trata del Lely Astronaut ni del DeLaval VMS V300 mencionados en el texto, un ejemplo representativo que muestra cómo un robot de ordeño localiza, limpia y se acopla a las ubres.

Resumen de 30 segundos
-
Un robot de ordeño integra la identificación individual, la detección de ubres mediante láser/cámara, la fijación automática mediante un brazo robótico y la medición de la calidad de la leche (conductividad, color, recuento de células somáticas, etc.), lo que permite el "ordeño voluntario", en el que la vaca se acerca al robot por voluntad propia.
-
El diseño del flujo de vacas se presenta en dos enfoques: "flujo libre", donde las vacas se mueven libremente por el establo, y "flujo guiado", donde las puertas de selección dirigen la secuencia de alimentación, descanso y ordeño. Este equilibrio afecta la eficiencia del robot de ordeño y la carga de trabajo.
-
La mezcladora TMR (Ración Total Mixta) es una máquina dosificadora y mezcladora que combina materiales con diferentes propiedades físicas —forraje, pienso concentrado y aditivos— en una sola mezcla uniforme, utilizando un sinfín horizontal o vertical. En el mercado coexisten modelos remolcados, autopropulsados y estacionarios, tanto eléctricos como con motor.
-
La eliminación de estiércol y la limpieza de establos se están automatizando, pasando del tradicional mecanismo de transporte continuo con raspadores de cadena a robots que recogen el estiércol mediante succión por vacío, e incluso a robots que se desplazan de forma autónoma por el establo y lo recogen en un tanque a bordo.
-
Los sensores de gestión individual son una tecnología que utiliza una etiqueta portátil con un acelerómetro incorporado para medir el nivel de actividad y el tiempo de rumia de una vaca, detectando desviaciones de la línea base de cada individuo para identificar signos de celo, enfermedad o parto de forma más temprana y generalizada que la observación humana.
-
El Lely Astronaut A5 Next está diseñado para aproximadamente 60 vacas por unidad. El DeLaval VMS V300 afirma tener una tasa de éxito de fijación de hasta el 99,8 % y admite rebaños de hasta 10 000 cabezas. En el mercado nacional, la serie Mixtron de Ryokusan es representativa de las mezcladoras de raciones totales mezcladas (TMR), el BARN-E de Orion Machinery de los robots autónomos de recolección de estiércol y el Farmnote Color de Farmnote de los sensores de gestión individual.
1. La filosofía de diseño común en la maquinaria ganadera: Nunca interrumpir el ritmo de la vaca
La maquinaria destinada a los cultivos solo necesita ofrecer una alta capacidad de procesamiento durante las temporadas fijas de siembra, control de plagas y cosecha. La maquinaria ganadera, en cambio, tiene limitaciones derivadas de que su objetivo sea un ser vivo. La frecuencia y el intervalo de ordeño deben gestionarse en función del rendimiento, el estado de la ubre y el resto del programa de alimentación; el alimento debe suministrarse diariamente con una calidad y cantidad constantes, de lo contrario se interrumpe el proceso de fermentación dentro del rumen (primer estómago). El estiércol que queda en el suelo dificulta la higiene de las pezuñas y las ubres. En otras palabras, la maquinaria ganadera no es «una máquina que nivela los picos de trabajo estacionales», sino «una máquina que mantiene en marcha, de forma más fiable que el trabajo manual, una labor que nunca debe interrumpirse, todos los días».
Esta diferencia también se refleja en la filosofía de diseño. Un robot de ordeño es un sistema pasivo que funciona según la voluntad de la vaca (su comportamiento de visita); un mezclador de ración total mezclada (TMR) es un dispositivo que traduce los resultados de un cálculo numérico —diseño nutricional— en una dosificación mecánica precisa; y los robots y sensores de eliminación de estiércol son máquinas de monitorización continua cuyo objetivo es «detectar anomalías antes de que se produzcan». El resto de este artículo analiza cada uno de estos sistemas.
2. El robot de ordeño: Una máquina donde la vaca elige «cuándo se ordeña»
El prototipo del robot de ordeño (sistema de ordeño voluntario, VMS) data de principios de la década de 1990. Lely sitúa el 18 de agosto de 1992 —el día en que la leche cruda fluyó por primera vez al tanque desde el primer robot de ordeño Astronaut— como un paso importante en el ordeño robótico comercial. Lely: 25 años de ordeño robótico Desde entonces, se ha desarrollado por etapas: fijación automática de la pezonera (A2), integración de la detección de la calidad de la leche en el brazo robótico (A3) y el concepto I-Flow (A4), un diseño de paso en línea recta que no impide el movimiento de la vaca. Lely: Historia del robot de ordeño
Identificación individual, detección de pezones y fijación automática
El flujo básico de un robot de ordeño se desarrolla en este orden: (1) identificación individual de la vaca, (2) detección de la posición del pezón mediante cámara/láser 3D, (3) pretratamiento (limpieza, estimulación) y fijación automática de la pezonera mediante brazo robótico, (4) monitorización de la calidad y el volumen de la leche durante el ordeño, y (5) desinfección y limpieza posteriores al ordeño. El Lely Astronaut A5 Next está equipado con un sistema de detección de pezones que combina escaneo láser de tres capas con una cámara de amplio campo, un brazo híbrido que reduce sustancialmente el consumo de aire en comparación con el modelo anterior, y un sistema de control denominado AOS-2. Cornes Agri: Astronaut A5 El DeLaval VMS V300 afirma una tasa de éxito de fijación de hasta el 99,8 % a través de su sistema de detección de pezones DeLaval InSight, una reducción de hasta el 50 % en el tiempo de fijación en comparación con el modelo anterior y una tasa de acierto de hasta el 99 % para la pulverización de pezones (desinfección de pezones), con un rango de movimiento del brazo que cubre alturas de pezones de 27 a 75 cm. DeLaval: Folleto del producto VMS V300 El último modelo, anunciado en abril de 2025, utiliza una función llamada Ordeño con Respuesta al Flujo para lograr un ahorro de tiempo promedio de 27 segundos por ordeño (hasta 40 segundos), y se informa que los clientes existentes han dicho que el mismo robot ahora puede ordeñar aproximadamente cinco vacas adicionales. DeLaval: Anuncio del modelo 2025
Para la detección de la calidad de la leche, se miden en tiempo real la conductividad, el color y la temperatura, y la leche que presenta signos de mastitis se desvía automáticamente. Cabe destacar que esta función no aumenta el volumen de leche en sí, sino que es un control de calidad que evita que la leche con anomalías se mezcle con la del tanque destinado al envío.
Diseño del flujo de vacas: Flujo libre y flujo guiado
Si solo se consideran los pocos segundos o minutos que se tardan en colocar las pezoneras, un robot de ordeño podría parecer un simple sistema de automatización. Sin embargo, en la práctica, su rendimiento real depende en gran medida del diseño del flujo de vacas en todo el establo, que determina cuándo una vaca se acerca al robot. DeLaval menciona dos enfoques: el de "libre circulación", donde las vacas pueden moverse libremente entre el área de alimentación, el área de descanso y el robot, y el de "controlado", donde una puerta de selección determina el destino de la vaca y la dirige hacia la alimentación, el descanso o el ordeño. Afirma que el libre circulación ofrece mayor flexibilidad en el diseño del establo y menor costo, mientras que el controlado reduce la necesidad de buscar vacas que se niegan a ser ordeñadas y estabiliza la frecuencia de ordeño. DeLaval: Folleto del producto VMS V300. La cuestión no es cuál es superior, sino que se trata de una decisión de diseño que se toma en función del tamaño del rebaño, la distribución del establo y la estructura laboral.
Figura: Creada por Duskcoil. La configuración real de la puerta y los criterios de elegibilidad para el ordeño varían según el diseño y el fabricante del establo.
Factores que determinan el número de vacas por unidad
Una métrica comúnmente utilizada para decidir cuántos robots de ordeño instalar es la regla general de "aproximadamente X vacas por unidad". Lely explica que, si bien varía según el tamaño del rebaño, el nivel de producción de leche y la distribución del establo, muchos Las granjas utilizan un objetivo aproximado de unas 60 vacas por unidad. Lely: Astronaut A5 Next El DeLaval VMS V300 indica que las operaciones a gran escala pueden alcanzar un rendimiento óptimo incluso con rebaños de 10 000 cabezas o más; sin embargo, esto no significa que una sola unidad procese 10 000 cabezas, sino que se refiere a la capacidad de una instalación grande completa que combine varias unidades. DeLaval: Folleto del producto VMS V300
El razonamiento detrás de esta regla general se comprende mejor al organizarlo como una ecuación. Sea T [min] el tiempo operativo diario, t [min] el tiempo promedio por visita (incluyendo identificación individual, detección de pezones, colocación, ordeño y lavado), y f [visitas/día] el número promedio de visitas de una vaca por día. Entonces, el número máximo teórico de vacas La capacidad de procesamiento de la unidad, N_{\max}, se puede aproximar como:
En la práctica, un número realista de cabezas de ordeño es N\approx\eta N_{\max}, aplicando una tasa de utilización \eta<1 que considera el tiempo de inactividad del robot, la limpieza, la respuesta ante fallos y la variación horaria en las visitas (por ejemplo, la concentración durante la noche). Esta ecuación demuestra que la capacidad de procesamiento de un robot de ordeño no se determina simplemente por la "velocidad de ordeño", sino por dos factores: el diseño del mecanismo, en cuanto a cuánto se puede reducir el tiempo por visita t (aquí es donde entran en juego las afirmaciones de DeLaval sobre la reducción del tiempo de conexión), y el diseño del establo, en cuanto a la estabilidad con la que se puede mantener la frecuencia de visitas f.
3. El mezclador TMR: una máquina dosificadora que mezcla el alimento para obtener una mezcla uniforme. Alimento para vacas
La ración total mezclada (RTM) es un alimento en el que el forraje (heno, ensilado, etc.), el alimento concentrado (grano, harina de soja, etc.) y los minerales/aditivos se mezclan uniformemente en una proporción basada en un diseño nutricional. Una mezcladora de RTM es una máquina dosificadora y mezcladora, remolcada por tractor o autopropulsada, que realiza esta mezcla con el objetivo de evitar que las vacas se alimenten selectivamente (es decir, que solo elijan ciertos componentes del alimento) y de proporcionar el equilibrio nutricional diseñado a todo el rebaño. Diccionario de Terminología Ganadera: Mezcladora de RTM
Tipos de sinfín horizontal y vertical
El mecanismo de mezcla de una mezcladora de RTM se divide, a grandes rasgos, en tipos horizontal y vertical. En el tipo horizontal, dos sinfines transversales giran dentro de una caja cilíndrica, impulsando el alimento hacia el centro de la caja, donde choca y se acumula, para luego descomponerlo mediante un movimiento de circulación. De adelante hacia atrás. En el tipo vertical, uno o más sinfines verticales dentro de una tolva en forma de embudo arrastran el alimento hacia abajo mientras lo cortan y agitan. La serie de eje horizontal de Ryokusan es un ejemplo del primer tipo, y la serie VT200 de mezcladoras verticales TMR de Kuhn (sinfines dobles, potencia requerida de 75,0 a 140,0 CV, peso del vehículo de 4720 a 8040 kg) es un ejemplo del segundo. Ryokusan: Mixtron MSK Agricultural Machinery: Serie VT200 Generalmente, debido a que el sinfín se encuentra en la parte inferior en una unidad de tipo vertical, es más fácil mantener baja la altura de la máquina, y se dice que es adecuada para instalaciones con estrictas limitaciones de altura en la entrada del establo o el comedero.
Figura: Creada por Duskcoil. La forma, el número y el sentido de giro del sinfín varían según la máquina.
Método de accionamiento y alimentación de alta frecuencia
Los métodos de accionamiento incluyen el tipo remolcado, accionado por la toma de fuerza de un tractor; el tipo autopropulsado (montado en el motor); y el tipo estacionario instalado en una instalación (con motor o eléctrico). La serie Mixtron de Ryokusan abarca un rango de especificaciones que incluye: SG-T remolcado de 5 a 33 m³, FKG autopropulsado de 3 ruedas de 7 a 11 m³ (55 kW), FL autopropulsado de 4 ruedas de 13 a 17 m³ (90 kW), MGS estacionario con motor de combustión de 15 a 33 m³ (90 a 140 kW) y SG-SE eléctrico estacionario de 5 a 33 m³ (15 a 160 kW). Ryokusan: Mixtron
El alimento mezclado por una mezcladora TMR se suele suministrar a granel al comedero una o dos veces al día. Un robot de alimentación como Lely Vector, en cambio, carga los materiales desde el área de almacenamiento de alimento a una tolva de mezcla y luego recorre el pasillo de alimentación con alta frecuencia, suministrando pequeñas cantidades a la vez. Un sensor láser detecta la cantidad restante de alimento en el comedero y lo repone cuando es insuficiente, con el objetivo de reducir el período de tiempo en el que la vaca deja de comer tras la disminución del alimento fresco, un lapso que suele ocurrir con la alimentación a granel, aumentando así el consumo y reduciendo el alimento sobrante (desperdiciado). Cornes Agri: LELY Vector
Confirmación de la formulación de la ración con una ecuación
Mantenga consistentes las bases de masa y concentración. Sea m_i la masa tal como se suministra, d_i la fracción de materia seca (de 0 a 1) y C_i la concentración de nutrientes en base a materia seca. La masa seca del ingrediente es m_i d_i.
Si C_i se introduce como porcentaje, el primer resultado también será un porcentaje. No pondere las concentraciones en base seca directamente con las masas húmedas. En un ejemplo sintético con 10 kg de cada ingrediente en base seca, fracciones secas de 0,4/0,9 y concentraciones en base seca del 10 %/20 %, las masas secas son de 4/9 kg, la concentración de la mezcla es de aproximadamente el 16,92 % y la fracción seca es del 65 %. Por lo tanto, los cambios de humedad requieren tanto la medición de la humedad como el ajuste de la masa. Extensión de Penn State.
4. Automatización de la eliminación de estiércol y la limpieza del establo
Cuando el estiércol y la orina se acumulan en el suelo del establo, las pezuñas están constantemente expuestas a un ambiente húmedo e insalubre, lo que aumenta el riesgo de enfermedades de las pezuñas y mastitis. La eliminación del estiércol es menos visible que el ordeño o la alimentación, pero su frecuencia y minuciosidad están directamente relacionadas con la salud de la vaca.
El método tradicional consiste en una limpiadora de establos de cadena, en la que un rascador accionado por cadena se desplaza de forma continua o intermitente dentro de un canal integrado en el suelo, recogiendo el estiércol y la orina y dirigiéndolos a una salida o a un pozo subterráneo. Las limpiadoras de establos de Orion Machinery (BCB-8A, BCB-10) pertenecen a esta línea y se caracterizan por su alta durabilidad y un mecanismo de seguridad para prevenir daños. Orion Machinery: Sistema de tratamiento de estiércol
El recolector Lely Discovery, en cambio, no utiliza un canal fijo en el suelo; recoge el estiércol y la orina mediante succión al vacío mientras se desplaza de forma autónoma por el establo. Un rascador frontal recoge el estiércol y la orina antes de que sean aspirados por la máquina mediante una boquilla. En establos con lecho de arena, se utiliza agua para enjuagar la mezcla de arena y estiércol del depósito. La carga se realiza mediante una plataforma de carga inalámbrica, y el vaciado, la carga y el rellenado de agua se pueden gestionar simultáneamente desde una única estación central. Lely: Discovery Collector
También han aparecido productos de conducción autónoma de fabricantes nacionales. "BARN-E", lanzado por Orion Machinery en febrero de 2024, es un robot que recorre automáticamente el establo a una hora programada y recoge el estiércol y la orina directamente en un depósito integrado. Se desplaza a una baja velocidad de 6,5 m por minuto, por motivos de seguridad de las vacas, puede limpiar toda la zona sin escalones y se espera que ayude a prevenir enfermedades de las pezuñas al mantenerlas secas. El estado de funcionamiento se puede consultar por internet mediante el sistema de gestión JMS. Rakuconne: Dispositivo automático de recogida de estiércol "BARN-E"
Figura: Creada por Duskcoil. La estructura real, la ruta de conducción y el método de descarga varían según la máquina.
Independientemente del método, el objetivo común es "minimizar el tiempo de permanencia del estiércol y la orina". Los sistemas de cadena de funcionamiento continuo son de estructura simple y fiables, pero requieren incorporar la restricción de ingeniería civil de Un canal en el suelo del establo. Los robots autónomos tienen la ventaja de requerir menos reformas en el suelo, pero su adaptación al entorno del establo (ancho de los pasillos, escalones, obstáculos) y la construcción de la infraestructura de baterías y carga son condiciones para su adopción.
5. Sensores de gestión individual: Detección de signos de celo y enfermedades a partir de datos de comportamiento
La clave para la gestión reproductiva en las explotaciones lecheras reside en detectar con precisión el momento del celo y realizar la inseminación artificial en el momento adecuado. La observación humana (revisión visual) supone una gran carga de trabajo y es fácil pasar por alto los signos de celo nocturnos o breves. Los sensores de gestión individual son una tecnología que complementa esta labor de observación al adquirir continuamente datos de comportamiento mediante una etiqueta portátil colocada, por ejemplo, en el cuello de la vaca, detectando signos de celo, parto y enfermedades.
Farmnote Color es un dispositivo portátil tipo collar con un acelerómetro integrado que recopila datos de actividad de la vaca en tiempo real, los envía a la nube a través de una puerta de enlace y utiliza análisis de comportamiento basados en IA para detectar anomalías como signos de celo. De celo o enfermedad, notificando a un dispositivo inteligente. La unidad mide 106 mm × 80 mm × 29 mm, pesa aproximadamente 165 g y tiene una duración de batería de unos cinco años; la unidad repetidora, Air Gateway, admite hasta 100 cabezas en un radio de 30 metros desde su punto de instalación en el establo. Los elementos de detección abarcan una amplia gama, incluyendo signos de celo, disminución del nivel de actividad (signos de enfermedad), signos de parto hasta 24 horas antes y datos de tiempo de rumia. Farmnote: Color de Farmnote
Detección de anomalías mediante la desviación de la "línea base" de un individuo
Un concepto común en estos sistemas portátiles de monitorización del celo y la salud es que, en lugar de utilizar un único umbral uniforme para todo el rebaño, detectan la desviación del estado base de cada individuo. Sea A(d) el índice de actividad diaria de una vaca determinada, y Si \mu y \sigma representan la media y la desviación estándar durante un período fijo reciente (excluyendo períodos de eventos como el celo o el parto), la desviación estandarizada se puede expresar como:
El marco de referencia es que si z(d) es grande en sentido positivo y persiste durante un tiempo determinado, sugiere un posible aumento de la actividad asociado al celo, mientras que una gran desviación en sentido negativo sugiere una posible disminución de la actividad asociada a una enfermedad o cojera. Al incorporar las diferencias individuales (vacas naturalmente activas frente a vacas tranquilas) en \mu,\sigma, la sensibilidad puede incrementarse más allá de un umbral fijo aplicado a todo el rebaño; sin embargo, esto requiere un período de acumulación para establecer la línea base, y cabe destacar que el nivel de actividad también puede variar debido a otros factores, como el período de parto o los cambios estacionales/de temperatura. El algoritmo específico que utilizan los productos reales no se divulga en gran medida; lo que se presenta aquí es el marco de razonamiento comúnmente utilizado en la industria. industria.
6. Comparación de las especificaciones públicas de los productos actuales
La siguiente tabla extrae, para cada una de las cuatro áreas, métricas que se pueden consultar de forma fiable en páginas públicas. Dado que los precios varían según las especificaciones, la región y las opciones, las decisiones de adopción deben confirmarse con un presupuesto del distribuidor. La fecha de referencia es el 4 de septiembre de 2026.
| Categoría | Ejemplo de producto | Puntos clave de la información pública | URL oficial |
|---|---|---|---|
| Robot de ordeño | Lely Astronaut A5 Next | Capacidad aproximada de ~60 vacas por unidad, detección de pezones con láser de tres capas y cámara, brazo híbrido, control AOS-2 | Astronaut A5 Next / Distribuidor nacional |
| Robot de ordeño | DeLaval VMS V300 | Hasta un 99,8 % de éxito en la fijación, hasta un 50 % menos de tiempo de fijación, Tasa de acierto de pulverización de hasta el 99 %, admite tráfico libre/guiado | Folleto del producto en PDF |
| Mezclador TMR | Serie Ryokusan Mixtron | Remolcado (5–33 m³), autopropulsado de 3 ruedas (7–11 m³/55 kW), autopropulsado de 4 ruedas (13–17 m³/90 kW), estacionario con motor (15–33 m³), estacionario eléctrico (5–33 m³) | Mixtron |
| Mezclador TMR | Serie Kuhn VT200 (Vertical Twin) | Doble sinfín vertical, potencia requerida 75,0–140,0 CV, peso del vehículo 4720–8040 kg | Serie VT200 |
| Robot de alimentación | Lely Vector Mezcla automática + alimentación por patrulla de alta frecuencia, detección de alimento restante mediante sensor láser, pinza de alimento con medición de carga | LELY Vector |
Robot de eliminación de estiércol | Lely Discovery Collector | Método de succión por vacío, carga inalámbrica, vaciado/carga/relleno de agua gestionados conjuntamente en una estación central | Discovery Collector |
Robot de eliminación de estiércol | Orion Machinery BARN-E | Robot de recolección autónomo, velocidad de conducción de 6,5 m/min, monitorización remota JMS, lanzado en febrero de 2024 | Artículo de introducción a BARN-E |
Sensor de gestión individual | Farmnote Color | Acelerómetro tipo collar (106×80×29 mm, ~165 g), duración de la batería de ~5 años, radio de Air Gateway de 30 m / hasta 100 cabezas, detecta el celo, Signos de parto y rumia | Color de Farmnote |
Al comparar, no se trata simplemente de comparar cifras como "número de vacas por unidad" o "tasa de éxito de fijación". Los valores reales varían según los datos de las granjas de prueba, la composición racial del rebaño, la distribución del establo y la habilidad de la gerencia. DeLaval declara claramente en sus propios materiales que las cifras publicadas son datos de granjas de prueba/demostración y no garantizan resultados. DeLaval: Folleto del producto VMS V300
7. Integración de datos y el impacto en la gestión de la producción lechera inteligente
Los datos de volumen y calidad de la leche del robot de ordeño, los registros de alimentación de la mezcladora TMR, los registros operativos del robot de eliminación de estiércol y los datos de actividad de los sensores de gestión individual tienen valor por sí mismos, pero demuestran su verdadero valor cuando se integran en un único sistema de gestión del rebaño. Si se observa una disminución en el volumen de leche durante el ordeño... La coincidencia de datos, una disminución en la actividad detectada por un sensor de gestión individual y un aumento en el alimento sobrante en la ración total mezclada (TMR) para el mismo animal, puede conducir a la detección temprana de enfermedades o a una revisión del diseño de la alimentación. El Catálogo de Tecnologías de Agricultura Inteligente (Ganadería) del Ministerio de Agricultura, Silvicultura y Pesca organiza estas tecnologías en categorías: «detección/monitoreo», «uso de datos biométricos», «uso de datos del entorno de alimentación», «conducción automatizada/reducción de mano de obra» y «datos de gestión», posicionando a la ganadería como uno de los sectores de la agricultura japonesa donde la adopción de las TIC y la digitalización han avanzado más. Ministerio de Agricultura, Silvicultura y Pesca: Catálogo de Tecnologías de Agricultura Inteligente (Ganadería)
En cuanto al impacto en la gestión, la Corporación de Industrias Agrícolas y Ganaderas ha publicado un análisis de casos de explotaciones que adoptaron robots de ordeño, estimando las tendencias en las horas de trabajo tras la adopción y el efecto en la rentabilidad mediante mejoras en la velocidad de ordeño, la optimización de la alimentación y la eficiencia en la gestión del ganado. Corporación de Industrias Agrícolas y Ganaderas: El impacto de los robots de ordeño en la mejora de la rentabilidad de la gestión lechera y las condiciones laborales Estas estimaciones se basan en granjas e instalaciones específicas y deben interpretarse teniendo en cuenta que la magnitud del efecto varía según la escala de gestión y el método de operación.
8. Aspectos a considerar en la adopción y operación
La automatización de la maquinaria ganadera ofrece el claro beneficio de reducir la carga de trabajo, pero conlleva varias advertencias operativas. En primer lugar, tanto para el robot de ordeño como para el de alimentación y el de recogida de estiércol, si la calibración del sensor o del mecanismo se desvía, se producen detecciones erróneas o una disminución de la calidad del trabajo. La precisión en la detección de pezones, la precisión en la dosificación del alimento y la precisión de la estimación de la línea base del sensor de actividad no se pueden mantener sin inspecciones, limpiezas y actualizaciones de software periódicas.
En segundo lugar, la automatización no significa que "ya no sea necesaria la observación". Incluso cuando un sensor de gestión individual detecta una desviación de la línea base, el juicio final —confirmar el celo, decidir si se necesita tratamiento— El sensor es fabricado por una persona y solo sirve como ayuda para reducir errores; no reemplaza la observación in situ, la palpación ni los hallazgos clínicos.
En tercer lugar, la alta humedad, el amoníaco y el polvo dentro de un establo constituyen un entorno hostil para los componentes electrónicos, las baterías y la comunicación inalámbrica. Al adoptar la carga inalámbrica o un robot de conducción autónoma, es necesario confirmar la estabilidad de la comunicación, la resistencia al polvo y al agua, y el funcionamiento a prueba de fallos en caso de un corte de energía o de comunicación. En cuarto lugar, el diseño del tráfico del rebaño (tráfico libre o guiado) es una variable crítica que afecta al rendimiento de un robot de ordeño y debe considerarse junto con el diseño del establo, no solo comparándolo con las especificaciones individuales de la máquina.
Resumen
A diferencia de la maquinaria agrícola destinada a los cultivos, la maquinaria ganadera es una categoría de máquinas diseñadas para mantener el trabajo diario en marcha sin interrumpir el ritmo de un ser vivo. Un robot de ordeño funciona de forma voluntaria, activado por el comportamiento de la vaca al ordeñar, y tanto el tiempo de procesamiento de la secuencia (detección de pezones, fijación automática, calidad de la leche) como el tiempo de procesamiento de la secuencia (detección de pezones, fijación automática, calidad de la leche) La detección y el diseño del tráfico en el establo determinan conjuntamente la capacidad de procesamiento. La mezcladora TMR es una máquina dosificadora que mezcla continuamente un material heterogéneo, el alimento, según un diseño nutricional expresado como un promedio ponderado, y la distinción entre sinfín horizontal y vertical representa una compensación entre la forma de la máquina y las limitaciones de instalación. La eliminación de estiércol y la limpieza del establo están evolucionando desde el método tradicional de cadena hacia la succión por vacío y los métodos de conducción autónoma, y los sensores de gestión individual intentan detectar signos de anormalidad a partir de la desviación de cada individuo respecto a su propio nivel de referencia. Todas estas tecnologías deben evaluarse teniendo en cuenta que solo funcionan como automatización dirigida a un ser vivo cuando se combinan con el diseño del establo, la gestión de la alimentación y el criterio final de una persona, y no solo mediante métricas de rendimiento aisladas.
¿Puede el rendimiento del robot determinar por sí solo el tamaño de la flota?
Incluye la limpieza, las colas, las fallas y el tráfico de animales. Comprueba si los animales y las tareas pueden mantenerse en movimiento durante los períodos de máxima demanda.
Referencias
- Lely: Astronaut A5 Next (confirmado el 4 de septiembre de 2026)
- Lely: 25 años de ordeño robótico (confirmado el 4 de septiembre de 2026)
- Lely: Historia del robot de ordeño (confirmado el 4 de septiembre de 2026)
- Cornes Agri: Astronaut A5 (confirmado el 4 de septiembre de 2026)
- DeLaval: Folleto del producto VMS V300 (PDF) (confirmado el 4 de septiembre de 2026)
- [DeLaval: Anuncio del modelo 2025](https://corporate.delaval.com/2025/04/delaval-unveils-faster-smarter-bigger-milking-robot-model/] (confirmado el 4 de septiembre de 2026)
- Ryokusan: Mixtron (confirmado el 4 de septiembre de 2026)
- MSK Agricultural Machinery: Kuhn serie VT200 (confirmado el 4 de septiembre de 2026)
- Cornes Agri: LELY Vector (confirmado el 4 de septiembre de 2026)
- Lely: Discovery Collector (confirmado el 4 de septiembre de 2026)
- Orion Machinery: Sistema de tratamiento de estiércol (confirmado el 4 de septiembre de 2026)
- [Rakuconne: Dispositivo automático de recolección de estiércol] BARN-E (confirmado el 4 de septiembre de 2026)
- Farmnote: Color de Farmnote (confirmado el 4 de septiembre de 2026)
- Diccionario de Terminología Ganadera: Mezclador TMR (confirmado el 4 de septiembre de 2026)
- Ministerio de Agricultura, Silvicultura y Pesca: Catálogo de Tecnología Agrícola Inteligente (Ganadería) (confirmado el 4 de septiembre de 2026)
- Corporación de Industrias Agrícolas y Ganaderas: El impacto de los robots de ordeño en la mejora de la rentabilidad y las condiciones laborales de la gestión lechera (confirmado el 4 de septiembre de 2026)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.