Contents — find the section you need
I trattori, le mietitrebbie, le trapiantatrici di riso e le seminatrici trattate finora in "Introduzione all'ingegneria delle macchine agricole" erano tutte macchine progettate per svolgere lavori stagionali di breve durata. Le macchine per l'allevamento hanno una natura diversa. Non si occupano di un campo, ma di un essere vivente, e la mungitura, l'alimentazione e la rimozione del letame continuano senza sosta, più volte al giorno, 365 giorni all'anno. Le mucche non possono aspettare, e metterle sotto pressione ha ripercussioni negative sulla produzione di latte e sulla salute. Il cuore dell'ingegneria delle macchine per l'allevamento non è la potenza o la velocità di lavorazione, bensì la progettazione di sistemi di dosaggio, trasporto e rilevamento che gestiscano costantemente "quando, a chi, cosa e quanto", senza mai interrompere il ritmo vitale di un essere vivente.
Questo articolo tratta quattro aree: il sistema di mungitura automatica (robot di mungitura), il miscelatore TMR (macchina per la miscelazione e l'alimentazione del mangime), l'automazione della rimozione del letame e della pulizia della stalla e i sensori per la gestione individuale (contatori di attività, tag indossabili). Tutti i prodotti sono destinati principalmente agli allevamenti di bovini da latte e da carne. Salvo diversa indicazione, le specifiche e le descrizioni delle caratteristiche dei prodotti si basano sulle informazioni pubbliche di ciascun produttore, confermate al 4 settembre 2026.
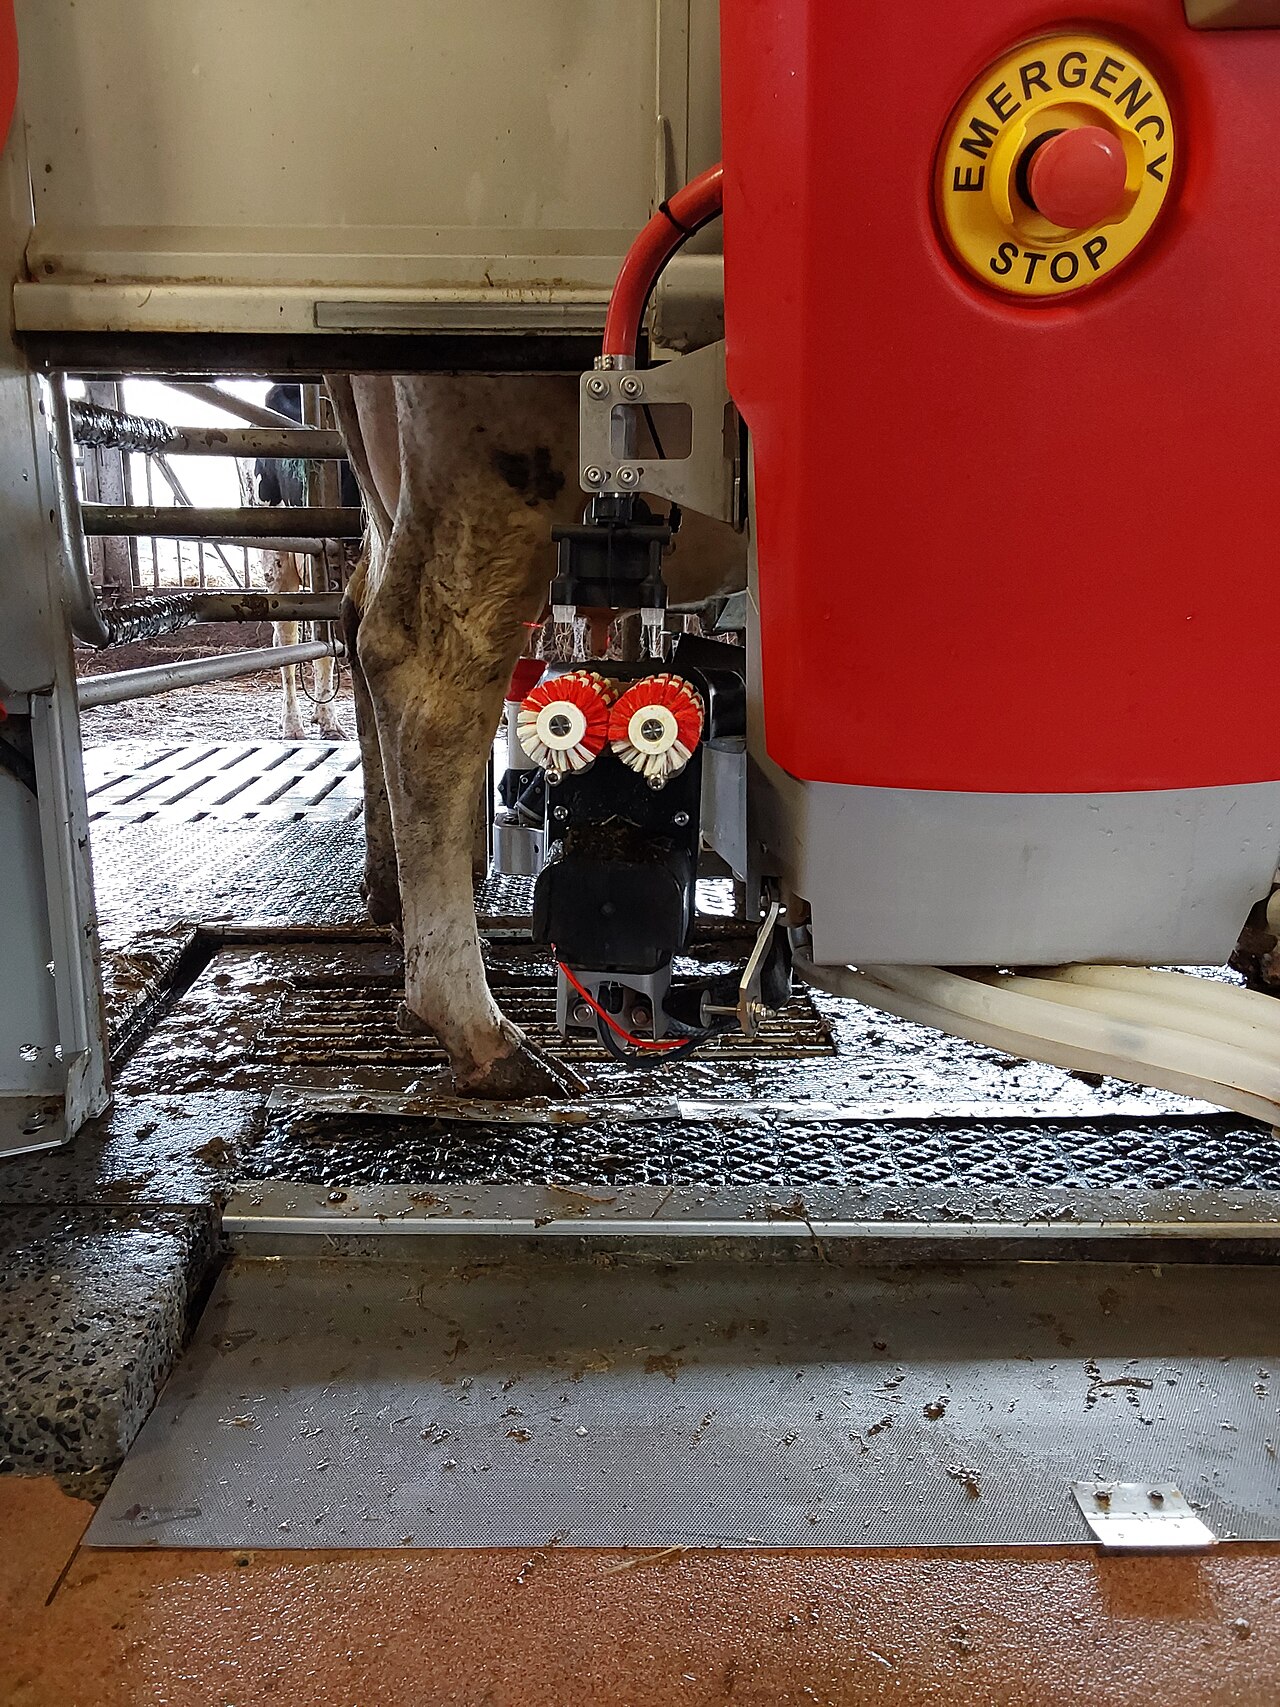 Un robot di mungitura automatico in funzione
Immagine: Cow nel robot di mungitura 01 (.Anja., CC BY-SA 4.0), Wikimedia Commons. Non si tratta del Lely Astronaut o del DeLaval VMS V300 menzionati nel testo, bensì di un esempio rappresentativo che mostra come un robot di mungitura individua, pulisce e si aggancia alle mammelle.

Riepilogo in 30 secondi
-
Un robot di mungitura integra l'identificazione individuale, il rilevamento delle mammelle tramite laser/telecamera, l'aggancio automatico tramite un braccio robotico e il rilevamento della qualità del latte (conduttività, colore, conta delle cellule somatiche, ecc.), realizzando la "mungitura volontaria", in cui la vacca si reca al robot di sua spontanea volontà.
-
La progettazione del flusso delle vacche prevede due approcci: "flusso libero", in cui le vacche si muovono liberamente nella stalla, e "flusso guidato", in cui dei cancelli di selezione dirigono la sequenza di alimentazione, riposo e mungitura. Questo equilibrio influisce sull'efficienza di elaborazione del robot di mungitura e sul carico di lavoro.
-
Il miscelatore TMR (Total Mixed Ration) è una macchina dosatrice e miscelatrice che combina materiali con diverse proprietà fisiche – foraggio, mangime concentrato e additivi – in un unico alimento omogeneo, utilizzando una coclea orizzontale o verticale. Sul mercato coesistono modelli trainati, semoventi e stazionari, sia elettrici che a motore.
-
La rimozione del letame e la pulizia delle stalle si stanno automatizzando, passando dal tradizionale meccanismo di trasporto continuo con raschiatori a catena, a robot che raccolgono tramite aspirazione, fino a robot che si muovono autonomamente all'interno della stalla e raccolgono il letame in un serbatoio di bordo.
I sensori per la gestione individuale sono una tecnologia che utilizza un'etichetta indossabile con un accelerometro integrato per misurare il livello di attività e il tempo di ruminazione di una vacca, rilevando le deviazioni dalla linea di base di ogni individuo per individuare i segni di estro, malattie o parto in modo più precoce e capillare rispetto all'osservazione umana.
- Il sistema Lely Astronaut A5 Next è progettato per circa 60 vacche per unità; Il DeLaval VMS V300 vanta un tasso di successo di aggancio fino al 99,8% e supporta allevamenti fino a 10.000 capi. A livello nazionale, la serie Mixtron di Ryokusan è rappresentativa per i miscelatori TMR, il BARN-E di Orion Machinery per i robot autonomi di raccolta del letame e il Farmnote Color di Farmnote per i sensori di gestione individuale.
1. La filosofia progettuale condivisa tra le macchine per l'allevamento: non interrompere mai il ritmo della mucca
Le macchine destinate alle colture devono garantire un'elevata capacità di lavorazione solo durante le stagioni fisse di semina, controllo dei parassiti e raccolta. Le macchine per l'allevamento, al contrario, presentano vincoli derivanti dal fatto che il loro target è un essere vivente. La frequenza e l'intervallo di mungitura devono essere gestiti in relazione alla produzione, alle condizioni della mammella e al resto del programma di alimentazione; il mangime deve essere somministrato ogni giorno con qualità e quantità costanti, altrimenti l'ambiente di fermentazione all'interno del rumine (primo stomaco) viene alterato; Il letame lasciato sul pavimento rende più difficile la gestione dell'igiene degli zoccoli e delle mammelle. In altre parole, i macchinari per l'allevamento non sono "macchine che livellano i picchi di lavoro stagionali", bensì "macchine che continuano a funzionare, in modo più affidabile del lavoro manuale, un lavoro che non deve mai essere interrotto, ogni singolo giorno".
Questa differenza si riflette anche nella filosofia progettuale. Un robot di mungitura è un sistema passivo che opera in base alla volontà della mucca (il suo comportamento di visita); un miscelatore TMR è un dispositivo che traduce i risultati di un calcolo numerico – la progettazione nutrizionale – in precisione di dosaggio meccanico; e i robot e i sensori per la rimozione del letame sono macchine di monitoraggio continuo progettate per "individuare prima che si verifichi un'anomalia". Il resto di questo articolo esamina ciascuno di questi aspetti.
2. Il robot di mungitura: una macchina in cui la mucca sceglie "quando essere munta"
Il prototipo del robot di mungitura (sistema di mungitura volontaria, VMS) risale ai primi anni '90. Lely considera il 18 agosto 1992, giorno in cui il latte crudo è entrato per la prima volta nel serbatoio grazie al primo robot di mungitura Astronaut, come una tappa fondamentale nella mungitura robotizzata commerciale. Lely: 25 anni di mungitura robotizzata Da allora si è evoluta in diverse fasi: l'attacco automatico della tettarella (A2), l'integrazione del rilevamento della qualità del latte nel braccio robotico (A3) e il concetto I-Flow (A4), un percorso di mungitura rettilineo che non ostacola il movimento della mucca. Lely: Storia del robot di mungitura
Identificazione individuale, rilevamento dei capezzoli e aggancio automatico
Il flusso di lavoro di base di un robot di mungitura si articola in quest'ordine: (1) identificazione individuale della vacca, (2) rilevamento della posizione dei capezzoli tramite telecamera/laser 3D, (3) pretrattamento (pulizia, stimolazione) e aggancio automatico della tettarella tramite braccio robotico, (4) monitoraggio della qualità e del volume del latte durante la mungitura e (5) disinfezione e pulizia post-mungitura. Il Lely Astronaut A5 Next è dotato di un sistema di rilevamento dei capezzoli che combina la scansione laser a tre strati con una telecamera grandangolare, un braccio ibrido che riduce significativamente il consumo d'aria rispetto al modello precedente e un sistema di controllo denominato AOS-2. Cornes Agri: Astronaut A5 Il DeLaval VMS V300 vanta un tasso di successo di aggancio fino al 99,8% grazie al suo sistema di rilevamento dei capezzoli DeLaval InSight, una riduzione fino al 50% del tempo di aggancio rispetto al modello precedente e un tasso di successo fino al 99% per lo spray sui capezzoli (disinfezione dei capezzoli), con un raggio di movimento del braccio che copre altezze dei capezzoli da 27 a 75 cm. DeLaval: brochure del prodotto VMS V300 L'ultimo modello, annunciato nell'aprile 2025, utilizza una funzione chiamata Flow-Responsive Milking per ottenere un risparmio di tempo medio di 27 secondi per mungitura (fino a 40 secondi), e si dice che i clienti esistenti abbiano affermato che lo stesso singolo robot ora può mungere circa cinque mucche in più. DeLaval: annuncio del modello 2025
Per il monitoraggio della qualità del latte, la conducibilità, il colore e la temperatura vengono misurati in tempo reale e il latte che presenta segni di mastite viene automaticamente scartato. È importante sottolineare che questa non è una funzione che aumenta il volume del latte, bensì una funzione di controllo qualità che impedisce al latte anomalo di mescolarsi al serbatoio destinato alla spedizione.
Progettazione del traffico delle vacche: traffico libero e traffico guidato
Considerando solo le decine di secondi o i pochi minuti necessari per l'applicazione delle tettarelle, un robot di mungitura potrebbe sembrare un semplice sistema di automazione. In pratica, tuttavia, le sue prestazioni effettive dipendono fortemente dalla progettazione del traffico all'interno della stalla, che regola "quando una vacca si avvicina al robot". DeLaval cita due approcci: il "traffico libero", in cui le vacche possono muoversi liberamente tra l'area di alimentazione, l'area di riposo e il robot, e il "traffico guidato", in cui un cancello di selezione valuta la destinazione della vacca e la indirizza verso l'alimentazione, il riposo o la mungitura. DeLaval afferma che il traffico libero offre vantaggi in termini di flessibilità progettuale della stalla e costi contenuti, mentre il traffico guidato è vantaggioso perché riduce il recupero delle vacche che si rifiutano di essere munte e stabilizza la frequenza di mungitura. DeLaval: brochure del prodotto VMS V300 La questione non è quale sia il sistema migliore, ma piuttosto quale sia una decisione progettuale da prendere in base alle dimensioni della mandria, alla disposizione della stalla e alla struttura del personale.
Figura: Creata da Duskcoil. La configurazione effettiva del cancello e i criteri di idoneità alla mungitura variano a seconda del design della stalla e produttore.
Fattori che determinano il numero di vacche per unità
Un parametro comunemente utilizzato per decidere quanti robot di mungitura installare è una regola empirica di "circa X vacche per unità". Lely spiega che, sebbene vari in base alle dimensioni della mandria, al livello di produzione di latte e alla disposizione della stalla, molte aziende agricole utilizzano un obiettivo approssimativo di circa 60 vacche per unità. Lely: Astronaut A5 Next Il sistema DeLaval VMS V300 afferma che le aziende di grandi dimensioni possono raggiungere prestazioni elevate anche con mandrie di 10.000 capi o più, ma questo non significa che una singola unità gestisca 10.000 capi; si riferisce alla capacità di un intero grande impianto che combina più unità. DeLaval: brochure del prodotto VMS V300
Il ragionamento alla base di questa regola empirica è più facile da comprendere se organizzato come un'equazione. T [min] indica il tempo di funzionamento giornaliero, t [min] indica il tempo medio per visita (inclusi identificazione individuale, rilevamento del capezzolo, aggancio, mungitura e lavaggio) e f [visite/giorno] indica il numero medio di visite giornaliere per vacca. Il numero massimo teorico di vacche che l'unità può gestire, N_{\max}, può quindi essere approssimato come:
Nella pratica, il numero reale di vacche gestite è N\approx\eta N_{\max}, applicando un tasso di utilizzo \eta<1 che tiene conto del tempo di inattività del robot, della pulizia, della risposta ai guasti e della distribuzione oraria delle visite (ad esempio, la concentrazione notturna). Questa equazione mostra che la capacità di elaborazione di un robot di mungitura non è determinata semplicemente dalla "velocità di mungitura". È determinato da due fattori in gioco: la progettazione del meccanismo, ovvero quanto può essere ridotto il tempo per visita t (è qui che entrano in gioco le affermazioni di DeLaval sulla riduzione del tempo di attaccamento), e la progettazione della stalla, ovvero quanto stabilmente può essere mantenuta la frequenza delle visite f.
3. Il miscelatore TMR: una macchina dosatrice che miscela il mangime in un "pasto uniforme"
La TMR (Total Mixed Ration, razione totale miscelata) è un mangime in cui foraggio (fieno, insilato, ecc.), mangime concentrato (cereali, farina di soia, ecc.) e minerali/additivi vengono miscelati uniformemente in un rapporto basato su una specifica formulazione nutrizionale. Un miscelatore TMR è una macchina dosatrice e miscelatrice, trainata da trattore o semovente, che esegue questa miscelazione con l'obiettivo di impedire alle vacche di "alimentarsi selettivamente" – scegliendo solo determinati componenti del mangime – e di fornire l'equilibrio nutrizionale previsto a tutta la razione. mandria. Dizionario della terminologia zootecnica: miscelatore TMR
Tipi a coclea orizzontale e a coclea verticale
Il meccanismo di miscelazione di un miscelatore TMR si divide in due tipologie principali: orizzontale e verticale. Nel tipo orizzontale, due coclee trasversali ruotano all'interno di una scatola cilindrica, spingendo il foraggio verso il centro della scatola dove si scontra e si accumula, per poi sminuzzarlo mediante un movimento circolatorio avanti e indietro. Nel tipo verticale, una o più coclee verticali all'interno di una tramoggia a forma di imbuto aspirano il foraggio verso il basso, tagliandolo e agitandolo. La serie ad asse orizzontale di Ryokusan è un esempio del primo tipo, mentre la serie VT200 del miscelatore TMR verticale a doppia coclea di Kuhn (doppia coclea, potenza richiesta 75,0–140,0 CV, peso del veicolo 4.720–8.040 kg) è un esempio del secondo. [Ryokusan: Mixtron]( Macchine agricole MSK: serie VT200 Generalmente, poiché la coclea si trova nella parte inferiore di un'unità di tipo verticale, è più facile mantenere bassa l'altezza della macchina, e si dice che sia adatta ad impianti con rigidi vincoli di altezza all'ingresso della stalla o della mangiatoia.
Figura: Creata da Duskcoil. La forma, il numero e il senso di rotazione effettivi della coclea variano a seconda della macchina.
Metodo di azionamento e alimentazione ad alta frequenza
I metodi di azionamento includono il tipo trainato, azionato dalla presa di forza di un trattore, il tipo semovente (montato su motore) e il tipo fisso installato all'interno di un impianto (a motore o elettrico). La serie Mixtron di Ryokusan copre una gamma di specifiche pubbliche che comprende: SG-T trainato da 5 a 33 m³, FKG semovente a 3 ruote da 7 a 11 m³ (55 kW), FL semovente a 4 ruote da 13 a 17 m³ (90 kW), MGS fisso a motore da 15 a 33 m³ (90-140 kW) e SG-SE fisso elettrico da 5 a 33 m³ (15-160 kW). Ryokusan: Mixtron
Il mangime miscelato da un miscelatore TMR viene normalmente somministrato in grandi quantità nella mangiatoia una o due volte al giorno. Un robot di alimentazione come Lely Vector, al contrario, carica il materiale dall'area di stoccaggio del mangime in una tramoggia di miscelazione e poi pattuglia il corridoio di alimentazione ad alta frequenza, erogando piccole quantità alla volta. Un sensore laser rileva la quantità di mangime rimanente nella mangiatoia e la reintegra quando è insufficiente, con l'obiettivo di ridurre il "periodo di tempo in cui la vacca non mangia per un po' dopo che il mangime fresco si è ridotto", che tende a verificarsi con l'alimentazione in grandi quantità, aumentando l'assunzione e riducendo gli sprechi di mangime. Cornes Agri: LELY Vector
Conferma della formulazione della razione con un'equazione
Mantenere coerenti le basi di massa e concentrazione. Sia m_i la massa tal quale, d_i la frazione di sostanza secca (da 0 a 1) e C_i la concentrazione di nutrienti sulla base della sostanza secca. La massa secca di ciascun ingrediente è m_i d_i.
Se C_i viene inserito come percentuale, il primo risultato sarà una percentuale. Non ponderare direttamente le concentrazioni sulla base secca in base alle masse umide. In un esempio sintetico con 10 kg di ciascun ingrediente tal quale, frazioni di sostanza secca 0,4/0,9 e concentrazioni sulla base secca 10%/20%, le masse secche sono 4/9 kg, la concentrazione della miscela è circa 16,92% e la frazione di sostanza secca è 65%. Le variazioni di umidità richiedono quindi sia la misurazione dell'umidità che la correzione della massa. Penn State Extension.
4. Automazione della rimozione del letame e della pulizia della stalla
Quando letame e urina si accumulano sul pavimento della stalla, gli zoccoli sono costantemente esposti a un ambiente umido e insalubre, aumentando il rischio di malattie zoppicanti e mastiti. La rimozione del letame è meno evidente rispetto alla mungitura o all'alimentazione, ma la sua frequenza e accuratezza sono direttamente correlate alla salute delle vacche.
L'approccio tradizionale è quello della pulitrice per stalle a catena, in cui un raschiatore azionato da una catena si muove continuamente o intermittentemente avanti e indietro all'interno di un canale incassato nel pavimento, raccogliendo letame e urina e convogliandoli verso uno scarico o una fossa sotterranea. Le pulitrici per stalle di Orion Machinery (BCB-8A, BCB-10) appartengono a questa categoria e si caratterizzano per l'elevata durata e un meccanismo di sicurezza anti-danno. Orion Machinery: Sistema di trattamento del letame
Il Lely Discovery Collector, al contrario, non utilizza alcun canale fisso a pavimento: raccoglie letame e urina tramite aspirazione, muovendosi autonomamente all'interno della stalla. Un raschiatore anteriore raccoglie il letame e l'urina prima che vengano aspirati nella macchina tramite un ugello di aspirazione e, nelle stalle con lettiera di sabbia, l'acqua viene utilizzata per lavare via la miscela di sabbia e letame dal serbatoio. La ricarica avviene tramite una base di ricarica wireless e lo svuotamento, la ricarica e il rifornimento d'acqua possono essere gestiti contemporaneamente da un'unica stazione centrale. Lely: Discovery Collector
Prodotti a guida autonoma sono apparsi anche da produttori nazionali. "BARN-E", lanciato da Orion Machinery nel febbraio 2024, è un robot che si muove automaticamente all'interno della stalla a un orario prestabilito e raccoglie letame e urina direttamente in un serbatoio di bordo; Si muove a una velocità ridotta di 6,5 metri al minuto, per garantire la sicurezza delle mucche, è in grado di pulire l'intera area priva di gradini e si prevede che contribuisca a prevenire le malattie degli zoccoli mantenendoli asciutti. Lo stato di funzionamento può essere verificato via internet tramite il sistema di gestione JMS. Rakuconne: Dispositivo automatico per la raccolta del letame "BARN-E"
Indipendentemente dal metodo, l'obiettivo comune è "minimizzare il tempo di permanenza di letame e urina". I sistemi a catena a funzionamento continuo sono semplici nella struttura e affidabili, ma richiedono l'integrazione del vincolo di ingegneria civile di un canale a pavimento nella progettazione della stalla. I robot a guida autonoma hanno il vantaggio di richiedere meno interventi di ristrutturazione del pavimento, ma l'adattamento all'ambiente della stalla (larghezza del corridoio, gradini, ostacoli) e la costruzione di un'infrastruttura di batterie/ricarica sono condizioni necessarie per la loro adozione.
5. Sensori per la gestione individuale: lettura dei segni di estro e malattie dai dati comportamentali
La chiave per la gestione riproduttiva negli allevamenti da latte è individuare con precisione il momento dell'estro ed eseguire l'inseminazione artificiale al momento giusto. L'osservazione umana (controllo visivo) comporta un carico di lavoro elevato e può facilmente non rilevare i segni notturni o di breve durata dell'estro. I sensori per la gestione individuale sono una tecnologia che integra questo lavoro di osservazione acquisendo continuamente dati comportamentali tramite un tag indossabile attaccato, ad esempio, al collo di una mucca, Rilevamento di segni di estro, parto e malattie.
Farmnote Color è un dispositivo indossabile a forma di collare con un accelerometro integrato che raccoglie i dati sull'attività di una mucca in tempo reale, li invia al cloud tramite un gateway e utilizza l'analisi comportamentale basata sull'intelligenza artificiale per rilevare anomalie come segni di estro o malattie, notificando un dispositivo smart. L'unità misura 106 mm × 80 mm × 29 mm, pesa circa 165 g e ha una durata della batteria di circa cinque anni; l'unità di trasmissione, Air Gateway, è in grado di supportare fino a 100 capi entro un raggio di 30 metri dal punto di installazione nella stalla. Gli elementi rilevabili coprono un'ampia gamma, inclusi segni di estro, calo del livello di attività (segni di malattia), segni di parto fino a 24 ore prima e dati sul tempo di ruminazione. Farmnote: Farmnote Color
Rilevamento di anomalie tramite deviazione da un "Valore di riferimento" individuale
Un concetto condiviso da questi sistemi di monitoraggio dell'estro e della salute basati su dispositivi indossabili è che, anziché utilizzare una singola soglia uniforme per l'intera mandria, rilevano la deviazione dallo stato di riferimento di ogni singolo individuo. Indicando con A(d) l'indice di attività giornaliera di una data vacca e con \mu e \sigma la media e la deviazione standard in un recente periodo fisso (escludendo periodi di eventi come l'estro o il parto), la deviazione standardizzata può essere espressa come
Il principio è che se z(d) è elevato in direzione positiva e persiste per un certo periodo di tempo, suggerisce un possibile aumento dell'attività associato all'estro, mentre un'elevata deviazione in direzione negativa suggerisce un possibile calo dell'attività associato a malattie o zoppie. Assorbendo le differenze individuali (vacche naturalmente attive rispetto a vacche tranquille) \mu,\sigma, la sensibilità può essere aumentata oltre una soglia fissa applicata all'intera mandria, ma ciò richiede un periodo di accumulo per stabilire il valore di riferimento, ed è importante notare che il livello di attività può variare anche a causa di altri fattori, come il periodo del parto o i cambiamenti stagionali/di temperatura. L'algoritmo specifico utilizzato dai prodotti effettivi non è ampiamente divulgato; quanto presentato qui è il quadro concettuale comunemente utilizzato nel settore.
6. Confronto delle specifiche pubbliche dei prodotti attuali
La tabella seguente estrae, per ciascuna delle quattro aree, i parametri che possono essere ricavati in modo affidabile dalle pagine pubbliche. Poiché i prezzi variano in base alle specifiche, alla regione e alle opzioni, le decisioni di adozione dovrebbero essere riconfermate con un preventivo del rivenditore. La data di riferimento è il 4 settembre 2026.
| Categoria | Esempio di prodotto | Punti chiave ricavabili dalle informazioni pubbliche | URL ufficiale |
|---|---|---|---|
| Robot di mungitura | Lely Astronaut A5 Next | Obiettivo approssimativo: circa 60 vacche per unità, rilevamento del capezzolo tramite laser a tre strati + telecamera, braccio ibrido, controllo AOS-2 | Astronaut A5 Next / Distributore nazionale |
| Robot di mungitura | DeLaval VMS V300 | Tasso di successo dell'aggancio fino al 99,8%, tempo di aggancio ridotto fino al 50%, tasso di successo dello spruzzo del capezzolo fino al 99%, supporta traffico libero/guidato | Brochure prodotto PDF |
| Miscelatore TMR | Serie Ryokusan Mixtron | Trainato (5–33 m³), semovente a 3 ruote (7–11 m³/55 kW), semovente a 4 ruote (13–17 m³/90 kW), stazionario con motore (15–33 m³), stazionario elettrico (5–33 m³ m³) | Mixtron |
| Miscelatore TMR | Serie Kuhn VT200 (Vertical Twin) | Doppia coclea verticale, potenza richiesta 75,0–140,0 CV, peso del veicolo 4.720–8.040 kg | Serie VT200 |
| Robot di alimentazione | Lely Vector | Miscelazione automatica + alimentazione a pattugliamento ad alta frequenza, rilevamento del mangime residuo tramite sensore laser, pinza di presa con misurazione del carico | LELY Vector |
| Robot per la rimozione del letame | Lely Discovery Collector | Metodo di aspirazione sottovuoto, ricarica wireless, svuotamento/carica/rifornimento acqua gestiti insieme in una stazione centrale | Discovery Collector |
| Robot per la rimozione del letame | Orion Machinery BARN-E | Robot di raccolta autonomo, velocità di guida 6,5 m/min, monitoraggio remoto JMS, rilasciato a febbraio 2024 | Articolo introduttivo BARN-E |
Sensore per la gestione individuale | Farmnote Color | Accelerometro a collare (106×80×29 mm, ~165 g), durata della batteria di circa 5 anni, Air Gateway con raggio di 30 m / fino a 100 capi, rileva l'estro, i segni del parto e la ruminazione | Farmnote Color |
Ciò a cui prestare attenzione nel confronto non è semplicemente mettere a confronto cifre come "numero di capi per unità" o "percentuale di successo dell'attaccamento". I valori effettivi variano in base ai dati dell'azienda agricola di prova, alla composizione della mandria, alla disposizione della stalla e alle capacità di gestione. La stessa DeLaval afferma chiaramente, nei propri materiali, che le cifre pubblicate sono dati provenienti da aziende agricole di prova/dimostrative e non garantiscono risultati. [DeLaval: Brochure del prodotto VMS V300
7. Integrazione dei dati e impatto gestionale dell'allevamento intelligente
I dati relativi al volume e alla qualità del latte provenienti dal robot di mungitura, i registri di alimentazione del miscelatore TMR, i registri operativi del robot per la rimozione del letame e i dati di attività provenienti dai sensori di gestione individuale hanno ciascuno un valore intrinseco, ma mostrano il loro vero valore quando integrati in un unico sistema di gestione della mandria. Se una diminuzione del volume di latte rilevata dai dati di mungitura, una diminuzione dell'attività mostrata da un sensore di gestione individuale e un aumento del mangime residuo sul lato TMR coincidono per lo stesso individuo nello stesso momento, ciò può portare a una diagnosi precoce di malattie o a una revisione della formulazione dell'alimentazione. Il Catalogo delle tecnologie per l'agricoltura intelligente (allevamento) del Ministero dell'Agricoltura, delle Foreste e della Pesca organizza tali tecnologie in categorie: "rilevamento/monitoraggio", "utilizzo di dati biometrici", "utilizzo di dati sull'ambiente di alimentazione", "guida automatizzata/riduzione del lavoro" e "Dati gestionali" — posizionando l'allevamento come uno dei settori dell'agricoltura giapponese in cui l'adozione delle TIC e l'automazione intelligente hanno compiuto i maggiori progressi. Ministero dell'Agricoltura, delle Foreste e della Pesca: Catalogo delle tecnologie per l'agricoltura intelligente (allevamento)
Per quanto riguarda l'impatto sulla gestione, la Agriculture and Livestock Industries Corporation ha pubblicato un'analisi di casi studio di aziende agricole che hanno adottato robot di mungitura, stimando le tendenze delle ore di lavoro dopo l'adozione e l'effetto sulla redditività attraverso miglioramenti nella velocità di mungitura, nell'ottimizzazione dell'alimentazione e nell'efficienza della gestione del bestiame. Agriculture and Livestock Industries Corporation: L'impatto dei robot di mungitura sul miglioramento della redditività della gestione lattiero-casearia e delle condizioni di lavoro Queste stime si basano su aziende e strutture specifiche e devono essere interpretate tenendo presente che l'entità dell'effetto varia in base alla scala di gestione e al metodo operativo.
8. Punti da monitorare nell'adozione e nell'utilizzo
Automazione dei macchinari per l'allevamento L'automazione offre il chiaro vantaggio di una riduzione del carico di lavoro, ma presenta anche diverse limitazioni operative. In primo luogo, sia per il robot di mungitura, sia per il robot di alimentazione e il robot di rimozione del letame, se la calibrazione del sensore o del meccanismo si discosta, si verificano falsi rilevamenti o un degrado della qualità del lavoro. La precisione del rilevamento dei capezzoli, la precisione del dosaggio del mangime e la precisione della stima di base del sensore di attività non possono essere mantenute senza ispezioni, pulizie e aggiornamenti software regolari.
In secondo luogo, l'automazione non significa che "l'osservazione non sia più necessaria". Anche quando un sensore di gestione individuale segnala una deviazione dalla linea di base, il giudizio finale – la conferma dell'estro, la decisione se è necessario un trattamento – spetta a una persona. Il sensore è solo un ausilio per ridurre le sviste; non sostituisce l'osservazione in loco, la palpazione o i riscontri clinici.
In terzo luogo, l'elevata umidità, l'ammoniaca e la polvere all'interno di una stalla rappresentano un ambiente ostile per l'elettronica, le batterie e la comunicazione wireless. Quando si adotta la ricarica wireless o un robot a guida autonoma, è necessario per confermare la stabilità della comunicazione, la resistenza alla polvere/acqua e il comportamento di sicurezza in caso di interruzione di corrente o di comunicazione. In quarto luogo, la configurazione del traffico della mandria (traffico libero o guidato) è una variabile critica che influenza le prestazioni di un robot di mungitura e deve essere considerata insieme alla progettazione della stalla, non solo confrontata in base alle specifiche della macchina.
Riepilogo
A differenza delle macchine agricole destinate alle colture, le macchine per l'allevamento sono una categoria di macchine progettate per mantenere il lavoro quotidiano senza interrompere il ritmo di un essere vivente. Un robot di mungitura opera su base volontaria, attivato dal comportamento di visita della mucca stessa, e sia il tempo di elaborazione della sequenza (rilevamento del capezzolo, aggancio automatico, rilevamento della qualità del latte) sia la configurazione del traffico della stalla determinano insieme la capacità di elaborazione. Il miscelatore TMR è una macchina dosatrice che miscela continuamente un materiale non omogeneo, il mangime, secondo una formula nutrizionale espressa come media ponderata, e la distinzione tra coclea orizzontale e verticale rappresenta un compromesso tra la forma della macchina e i vincoli di installazione. La rimozione del letame e la pulizia della stalla si stanno espandendo rispetto al tradizionale La tipologia di catena si sta orientando verso metodi di aspirazione a vuoto e a guida autonoma, mentre i sensori di gestione individuale cercano di rilevare anomalie derivanti dalla deviazione di ogni singolo animale dalla propria linea di base. Tutte queste tecnologie devono essere valutate tenendo presente che funzionano come automazione mirata a un essere vivente solo se combinate con la progettazione della stalla, la gestione dell'alimentazione e il giudizio finale di una persona, e non solo in base a parametri di prestazione indipendenti.
La sola produttività del robot può determinare la dimensione della flotta?
Includi pulizia, code, guasti e traffico di animali. Verifica se gli animali e le attività possono continuare a muoversi durante i picchi di domanda.
Riferimenti
- Lely: Astronaut A5 Next (confermato il 4 settembre 2026)
- Lely: 25 Years of Robotic Milking (confermato il 4 settembre 2026)
- Lely: Storia del robot di mungitura (confermato il 4 settembre 2026)
- Cornes Agri: Astronaut A5 (confermato il 4 settembre 2026)
- DeLaval: Brochure del prodotto VMS V300 (PDF) (confermato il 4 settembre 2026)
- DeLaval: Annuncio del modello 2025 (confermato il 4 settembre 2026)
- Ryokusan: Mixtron (confermato il 4 settembre 2026) 2026)
- MSK Agricultural Machinery: serie Kuhn VT200 (confermato il 4 settembre 2026)
- Cornes Agri: LELY Vector (confermato il 4 settembre 2026)
- Lely: Discovery Collector (confermato il 4 settembre 2026)
- Orion Machinery: sistema di trattamento del letame (confermato il 4 settembre 2026)
- Rakuconne: dispositivo automatico di raccolta del letame "BARN-E" (confermato il 4 settembre 2026)
- Farmnote: Farmnote Color (confermato il 4 settembre 2026)
- Dizionario della terminologia zootecnica: miscelatore TMR (confermato il 4 settembre 2026)
- Ministero dell'Agricoltura, delle Foreste e della Pesca: Catalogo delle tecnologie per l'agricoltura intelligente (allevamento) (confermato il 4 settembre 2026)
- Agriculture and Livestock Industries Corporation: L'impatto dei robot di mungitura sul miglioramento della redditività della gestione lattiero-casearia e delle condizioni di lavoro (confermato il 4 settembre 2026)
Commenti
Accedi per continuare.
Nessun dato disponibile.