Contents — find the section you need
到目前为止,《农业机械工程入门》中介绍的拖拉机、联合收割机、插秧机和播种机都是在短时间内完成季节性工作的机器。畜牧机械则截然不同。它处理的不是田地,而是活生生的动物,挤奶、喂食和清粪等工作全年无休,每天多次进行。奶牛不能等待,催促它们会损害产奶量和健康状况。畜牧机械工程的核心不在于马力或处理速度,而在于计量、输送和传感系统的设计,这些系统能够持续管理“何时、给谁、什么以及多少”,从而确保动物的正常生活节奏不被打断。
本文将介绍四个方面:自动挤奶系统(挤奶机器人)、全混合日粮搅拌机(饲料混合和喂料机)、粪便清扫和牛舍清洁自动化,以及个体管理传感器(活动量计、可穿戴标签)。所有这些主要面向奶牛和肉牛养殖场。除非另有说明,产品规格和功能描述均基于各制造商公开信息,截至 2026 年 9 月 4 日已确认。
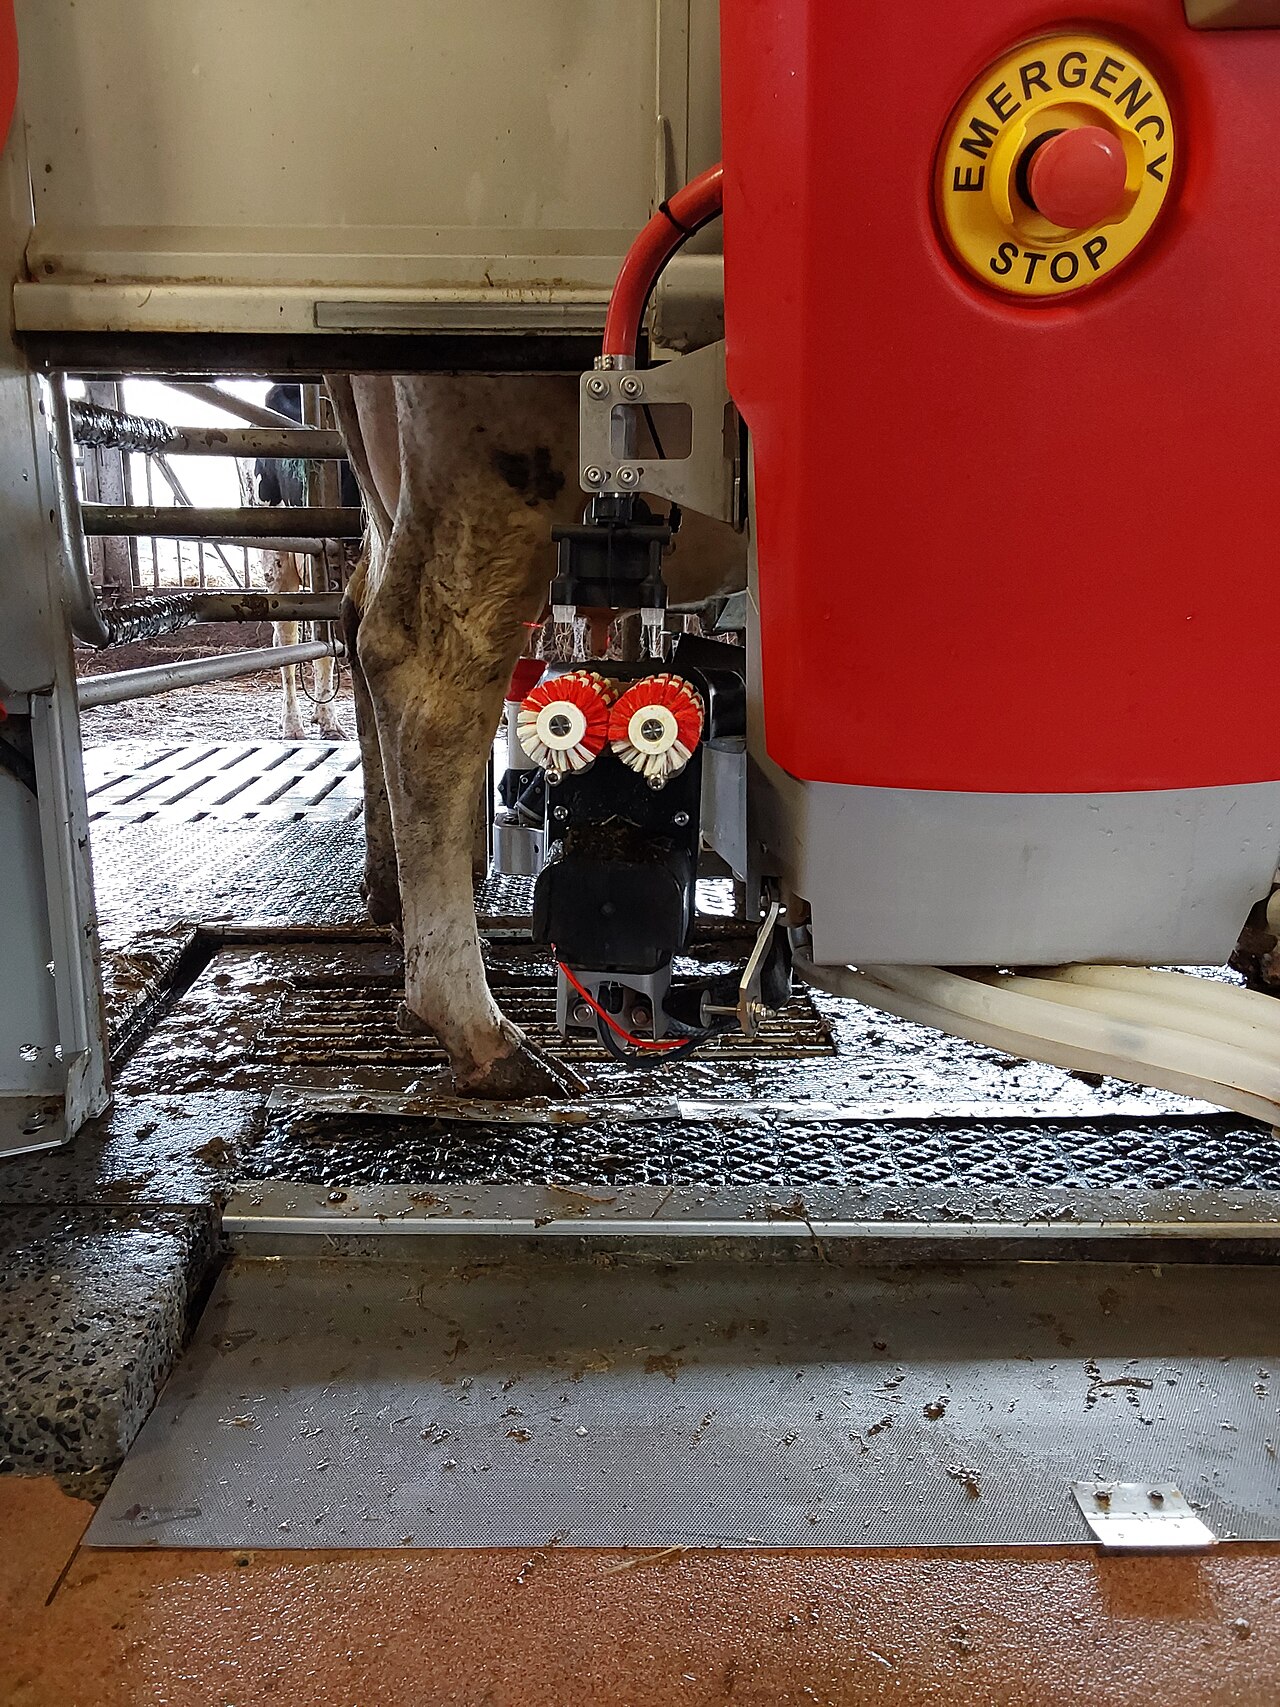 正在使用的自动挤奶机器人
图片:Cow in milking robot 01 (.Anja., CC BY-SA 4.0), Wikimedia Commons.文中讨论的并非 Lely Astronaut 或 DeLaval VMS V300——而是一个代表性的例子,展示了挤奶机器人如何定位、清洁并连接到乳头上。

30 秒总结
-
挤奶机器人集成了个体识别、基于激光/摄像头的乳头检测、通过机械臂自动连接以及牛奶质量传感(电导率、颜色、体细胞计数等),实现了“自愿挤奶”,即奶牛自愿前往挤奶机器人。
-
牛群流动设计有两种方式:“自由流动”,即奶牛在牛舍内自由活动;以及“引导流动”,即通过选择门引导奶牛的喂食、休息和挤奶顺序——这种平衡会影响挤奶机器人的处理效率和劳动强度。
-
全混合日粮 (TMR) 搅拌机是一种计量混合设备,它使用水平或垂直螺旋输送器将不同物理特性的物料(牧草、精料和添加剂)混合成单一均匀的饲料。市场上同时存在牵引式、自走式和固定式搅拌机,以及电动和发动机驱动两种类型。
-
粪便清除和牛舍清洁正在实现自动化,从传统的链式刮粪机连续输送机制,发展到真空吸粪机器人,再到自主行驶在牛舍内并将粪便收集到车载储粪罐中的机器人。
-
个体管理传感器是一种利用内置加速度计的可穿戴标签来测量奶牛活动水平和反刍时间的技术,通过检测与每个个体基线值的偏差,可以比人工观察更早、更广泛地发现发情、疾病或产犊的迹象。
-
Lely Astronaut A5 Next 的目标用户是每台设备管理大约 60 头奶牛;德拉瓦尔VMS V300号称拥有高达99.8%的安装成功率,并支持1万头以下的牛群。在国内,绿山的Mixtron系列是全混合日粮(TMR)搅拌机的代表,Orion Machinery的BARN-E是自主粪便收集机器人的代表,Farmnote的Farmnote Color则是个体管理传感器的代表。
1. 畜牧机械的共同设计理念:不打断奶牛的节奏
农作物机械只需在播种、病虫害防治和收获等固定季节提供高处理能力。相比之下,畜牧机械由于其服务对象是活体动物,因此受到诸多限制。挤奶的频率和间隔必须根据产奶量、乳房状况以及其他饲喂方案进行管理;饲料必须每天以稳定的质量和数量提供,否则会破坏瘤胃(第一个胃)内的发酵环境;留在地面上的粪便会使蹄部和乳房的卫生管理更加困难。换句话说,畜牧机械并非“缓解季节性劳动力高峰的机器”,而是“一台能够持续运转、比人工更可靠地完成工作,且工作必须每天不间断的机器”。
这种差异也体现在设计理念上。挤奶机器人是一个被动系统,其运行依赖于奶牛自身的意愿(即其进食行为);全混合日粮搅拌机是一种将数值计算结果(营养设计)转化为机械计量精度的设备;而粪便清除机器人和传感器则是持续监测的机器,旨在“在异常情况发生之前就发现问题”。本文的其余部分将逐一探讨这些设备。
2. 挤奶机器人:奶牛自主选择“何时挤奶”的机器
挤奶机器人(自愿挤奶系统,VMS)的原型可以追溯到20世纪90年代初。利乐公司将1992年8月18日——第一台宇航员挤奶机器人首次将原奶流入奶罐的那一天——视为商业化机器人挤奶发展史上的一个重要里程碑。利乐:机器人挤奶25年 此后,机器人挤奶技术经历了分阶段的发展:自动乳头杯连接(A2)、将牛奶质量传感功能集成到机械臂中(A3),以及I-Flow概念(A4),即一种不阻碍奶牛活动的直线型通道布局。 【Lely:挤奶机器人发展史】
个体识别、乳头检测和自动安装
挤奶机器人的基本流程如下:(1)识别奶牛个体;(2)通过3D摄像头/激光检测乳头位置;(3)预处理(清洁、刺激)并通过机械臂自动安装乳杯;(4)挤奶过程中监测牛奶的质量/产量;(5)挤奶后进行消毒和清洁。Lely Astronaut A5 Next 配备了结合三层激光扫描和广角摄像头的乳头检测系统、相比前代产品大幅降低空气消耗的混合机械臂以及名为 AOS-2 的控制系统。 Cornes Agri:宇航员 A5 DeLaval VMS V300 宣称,凭借其 DeLaval InSight 乳头检测系统,其乳头连接成功率高达 99.8%,与上一代产品相比,连接时间最多可缩短 50%,乳头喷洒(乳头消毒)命中率高达 99%,其机械臂的运动范围可覆盖 27-75 厘米的乳头高度。DeLaval:VMS V300 产品手册 最新型号于 2025 年 4 月发布,采用名为“流量响应式挤奶”的功能,平均每次挤奶可节省 27 秒(最多可节省 40 秒),据报道,现有客户表示,同一台机器人现在可以额外挤奶大约五头奶牛。 DeLaval:2025 年新款发布
为了检测牛奶质量,该系统实时测量牛奶的电导率、颜色和温度,并自动分流出现乳腺炎迹象的牛奶。值得注意的是,这项功能本身并不会增加牛奶产量,而是一项质量控制功能,旨在防止异常牛奶混入待运奶罐中。
奶牛流动设计:自由流动和引导流动
如果只看安装奶杯所需的几十秒到几分钟,挤奶机器人似乎只是一个简单的自动化设备。然而,实际上,它的实际性能很大程度上取决于牛舍的整体流动设计,即“奶牛何时到达机器人”。德拉瓦尔提出了两种方法:“自由通行”,即奶牛可以在饲喂区、休息区和挤奶机器人之间自由移动;以及“引导通行”,即通过选择门判断奶牛的目的地,并引导其前往饲喂区、休息区或挤奶区。德拉瓦尔指出,自由通行的优势在于牛舍设计的灵活性和低成本,而引导通行的优势在于可以减少对拒奶奶牛的驱赶次数,并稳定挤奶频率。德拉瓦尔:VMS V300 产品手册 哪种方法更优并非关键所在——这取决于牛群规模、牛舍布局和劳动力结构等因素进行设计决策。
图:由 Duskcoil 制作。实际的牛舍大门配置和挤奶资格标准因牛舍设计和制造商而异。
决定单位奶牛数量的因素
一个常用的指标,用于决定需要多少台挤奶机器人安装一套设备的经验法则是“每台设备大约处理 X 头奶牛”。Lely 解释说,虽然具体数量会因牛群规模、产奶量和牛舍布局而异,但许多农场通常以每台设备处理约 60 头奶牛为目标。Lely:Astronaut A5 Next DeLaval VMS V300 指出,即使牛群规模达到 10,000 头或更多,大型农场也能实现高效运行——但这并不意味着单台设备可以处理 10,000 头奶牛;它指的是整个大型设施结合多台设备后的处理能力。DeLaval:VMS V300 产品手册
用等式来解释这条经验法则更容易理解。设 T [分钟] 为每日运行时间,t [分钟] 为每次访问的平均时间(包括个体识别、乳头检测等)。 (包括连接、挤奶和清洗),f [访问次数/天] 表示每头奶牛每天平均访问次数。那么,该装置理论上可处理的最大奶牛数量 N_{\max} 可以近似表示为:
在实际操作中,实际的奶牛数量为 N\approx\eta N_{\max},应用了考虑机器人空闲时间、清洁时间、故障响应时间和访问时间偏差(例如,夜间集中访问)的利用率 \eta<1。该等式表明,挤奶机器人的处理能力并非仅仅取决于“挤奶速度”,而是由两个因素共同决定:一是机械设计,即每次访问时间 t 可以缩短多少(这正是 DeLaval 公司声称缩短连接时间的原因所在);二是牛舍设计,即牛舍的稳定性如何。访问频率f可以维持。
3. TMR搅拌机:一种将饲料混合成“均匀日粮”的计量设备
TMR(全混合日粮)是指将粗饲料(干草、青贮饲料等)、精饲料(谷物、豆粕等)和矿物质/添加剂按照基于营养设计的比例均匀混合的饲料。TMR搅拌机是一种计量混合设备,可以是拖拉机牵引式或自走式,用于执行这种混合,目的是防止奶牛“挑食”(只采食饲料中的某些成分),并确保整个牛群获得设计好的营养平衡。畜牧术语词典:TMR搅拌机
水平螺旋式和垂直螺旋式
TMR搅拌机的混合机构大致分为水平式和垂直式两种类型。在水平式搅拌机中……卧式搅拌机中,两个交叉螺旋钻在圆柱形料斗内旋转,将饲料输送到料斗中心,饲料在此碰撞堆积,然后通过前后循环运动将其破碎。立式搅拌机中,一个或多个垂直螺旋钻位于漏斗形料斗内,向下输送饲料,同时进行切割和搅拌。Ryokusan 的卧式系列搅拌机是卧式搅拌机的一个例子,而 Kuhn 的 TMR 立式双螺旋搅拌机 VT200 系列(双螺旋钻,所需功率 75.0–140.0 马力,整车重量 4,720–8,040 公斤)则是立式搅拌机的一个例子。Ryokusan:Mixtron MSK 农业机械:VT200 系列 通常,由于立式搅拌机的螺旋钻位于底部,因此更容易保持机器高度较低,据说适合畜舍等高度限制严格的场所。入口或进料槽。
图:由 Duskcoil 制作。实际螺旋钻的形状、数量和旋转方向因机器而异。
驱动方式和高频喂料
驱动方式包括牵引式(由拖拉机动力输出轴驱动)、自走式(发动机驱动)以及安装在厂区内的固定式(发动机或电力驱动)。绿山(Ryokusan)的 Mixtron 系列产品涵盖多种公开规格,包括:牵引式 SG-T(5–33 立方米)、三轮自走式 FKG(7–11 立方米,55 千瓦)、四轮自走式 FL(13–17 立方米,90 千瓦)、固定式发动机驱动 MGS(15–33 立方米,90–140 千瓦)以及固定式电动 SG-SE(5–33 立方米,15–160 千瓦)。绿山:Mixtron
TMR 混合机通常每天一到两次将混合好的饲料以散装形式投放到料槽中。相比之下,像 Lely Vector 这样的喂料机器人则将饲料从饲料储存区装入混合料斗,然后高频巡视喂料通道,每次少量投放饲料。激光传感器检测料槽中剩余饲料量,并在饲料不足时自动补充,旨在减少散装饲喂中常见的“新鲜饲料减少后,奶牛长时间不进食”的情况,从而提高采食量并减少剩余(浪费)饲料。Cornes Agri: LELY Vector
用公式确认日粮配方
保持质量和浓度基准一致。设 m_i 为饲喂质量,d_i 为干物质分数(0 到 1),C_i 为以干物质为基础的营养浓度。原料干质量为 m_i d_i。
如果 C_i 以百分比形式输入,则第一个结果为百分比。不要直接用湿质量来计算干基浓度。以每种原料10公斤(按饲喂量计)为例,干物质含量分别为0.4/0.9,干基浓度分别为10%/20%,干物质总质量分别为4/9公斤,混合浓度约为16.92%,干物质含量为65%。因此,水分变化需要同时进行水分测量和质量调整。宾夕法尼亚州立大学推广中心。
4. 自动化粪便清除和牛舍清洁
当粪便和尿液积聚在牛舍地面上时,牛蹄会持续暴露在不卫生的潮湿环境中,增加蹄病和乳腺炎的风险。粪便清除不如挤奶或喂食那样引人注目,但其频率和彻底程度与奶牛的健康直接相关。
传统的畜舍清粪机采用链式清粪机,由链条驱动的刮板在地面凹槽内连续或间歇地往复运动,收集粪便和尿液,并将其输送到出口或地下粪坑。Orion Machinery 的畜舍清粪机(BCB-8A、BCB-10)就属于此类,其特点是耐用性高,并配备了防损安全机制。Orion Machinery:粪便处理系统
相比之下,Lely Discovery Collector 清粪机无需固定在地面的凹槽,而是通过真空吸力在畜舍内自主行驶,收集粪便和尿液。前置刮板收集粪便和尿液,然后通过吸嘴将其吸入机器。在铺有沙子的畜舍中,则用水冲洗粪箱,清除沙子/粪便混合物。该清粪机采用无线充电板进行充电,卸料、充电和加水等操作都可以在中央控制站完成。 【乐利:探索收集器】(https://www.lely.com/jp/solutions/manure/discovery-collector/3d-model/)
国内厂商也推出了自主驱动产品。Orion Machinery于2024年2月发布的“BARN-E”是一款机器人,它能按设定时间自动巡视牛舍,并将粪便和尿液直接收集到车载储罐中;出于对牛安全的考虑,它的行驶速度仅为每分钟6.5米,可以清洁整个无台阶区域,并有望通过保持牛蹄干燥来预防蹄部疾病。运行状态可通过JMS管理系统在线查看。 Rakuconne:自动粪便收集装置“BARN-E”
图:由 Duskcoil 创建。实际结构、行驶路线和排放方式因公司而异。机器。
无论采用何种方法,共同的目标都是“最大限度地减少粪便和尿液的停留时间”。连续运行的链式系统结构简单可靠,但需要在牛舍设计中考虑地面通道的土木工程限制。自主驱动机器人的优势在于所需地面改造较少,但其应用前提是需要适应牛舍环境(通道宽度、台阶、障碍物)并搭建电池/充电基础设施。
5. 个体管理传感器:从行为数据中读取发情和疾病迹象
奶牛场繁殖管理的关键在于准确把握发情时间并在合适的时机进行人工授精。人工观察(目视检查)劳动强度大,且容易错过夜间或短暂的发情迹象。个体管理传感器技术通过佩戴在例如母牛颈部的可穿戴标签,持续采集行为数据,从而补充人工观察工作,检测发情、产犊等迹象。以及疾病。
Farmnote Color 是一款项圈式可穿戴设备,内置加速度计,可实时收集奶牛的活动数据,并通过网关将其发送到云端,并利用基于人工智能的行为分析来检测异常情况,例如发情或疾病迹象,并通知智能设备。该设备尺寸为 106mm × 80mm × 29mm,重量约为 165g,电池寿命约为五年;中继单元 Air Gateway 据称可在牛舍内安装点周围 30 米半径范围内支持多达 100 头奶牛。检测项目范围广泛,包括发情迹象、活动水平下降(疾病迹象)、产犊前 24 小时的迹象以及反刍时间数据。Farmnote: Farmnote Color
通过偏离个体“基线”来捕捉异常情况
这些概念的共同之处在于基于可穿戴设备的母牛发情和健康监测系统,其优势在于并非采用适用于整个牛群的单一统一阈值,而是检测每头牛偏离自身基线状态的情况。假设某头母牛的每日活动指数为A(d),\mu和\sigma分别代表近期固定时间段(不包括发情期或产犊期等特殊时期)内的平均值和标准差,则标准化偏差可表示为:
其基本原理是:如果z(d)值较大且持续一段时间,则提示可能存在与发情相关的活动量增加;而较大的负偏差则提示可能存在与疾病或跛行相关的活动量下降。通过将个体差异(例如自然活跃的母牛与安静的母牛)纳入\mu,\sigma,可以提高灵敏度,使其超越适用于整个牛群的固定阈值——但这需要一个累积期。为了建立基线,值得注意的是,活动水平也会因其他因素而变化,例如产犊前后或季节/温度变化。实际产品使用的具体算法大多未公开;此处介绍的是业内常用的思维框架。
6. 比较现有产品的公开规格
下表提取了四个领域中可从公开页面可靠读取的指标。由于价格因规格、地区和选项而异,因此应向经销商再次确认采用决定。参考日期为2026 年 9 月 4 日。
| 类别 | 产品示例 | 可从公开信息中读取的关键点 | 官方网址 |
|---|---|---|---|
| 挤奶机器人 | Lely Astronaut A5 Next | 每台机器人大致可处理约 60 头奶牛,三层激光+摄像头乳头检测,混合臂,AOS-2 控制系统 | Astronaut A5 Next / 国内经销商 |
| 挤奶机器人 | DeLaval VMS V300 | 连接成功率高达 99.8%,连接时间缩短高达 50%,乳头喷洒命中率高达 99%,支持自由/引导式行驶 | 产品手册 PDF |
| TMR 搅拌机 | Ryokusan Mixtron 系列 | 牵引式 (5–33 立方米)、三轮自走式 (7–11 立方米/55 千瓦)、四轮自走式 (13–17 立方米/90 千瓦)、固定式发动机驱动 (15–33 立方米)、固定式电动 (5–33 立方米) | Mixtron |
| TMR 搅拌机 | Kuhn VT200 系列(立式)双螺旋输送机) | 垂直双螺旋输送机,所需功率 75.0–140.0 马力,车辆重量 4,720–8,040 公斤 | VT200 系列 |
| 喂料机器人 | 利力 Vector | 自动混合 + 高频巡游喂料,激光传感器检测剩余饲料,带负载测量的抓料器 | 利力 Vector |
| 清粪机器人 | 利力 Discovery Collector | 真空吸粪方式,无线充电,中央站可同时进行倾倒/充电/加水操作 | Discovery Collector |
| 清粪机器人 | Orion Machinery BARN-E | 自主收集机器人,行驶速度 6.5 米/分钟,JMS 远程监控,预计 2024 年 2 月发布 | BARN-E 介绍文章 |
| 个体管理传感器 | Farmnote Color | 项圈式加速度计(106×80×29mm,约165g),电池寿命约5年,Air Gateway 30米半径/最多可覆盖100头牛,可检测发情、产犊迹象和反刍 | Farmnote Color |
需要注意的是,比较时不能简单地将“单位牛群数量”或“挂接成功率”等数据并列排名。实际数值会因试验农场数据、牛群品种构成、牛舍布局和管理技能而异。DeLaval 在其资料中明确指出,公布的数据来自试验/示范农场,并不保证结果。DeLaval:VMS V300 产品手册
7. 数据集成及智能管理的影响奶牛养殖
挤奶机器人提供的牛奶产量和质量数据、全混合日粮搅拌机的饲喂记录、清粪机器人的运行日志以及个体管理传感器的活动数据,每一项数据本身都具有价值,但只有将它们整合到一个统一的畜群管理系统中,才能真正发挥其价值。如果同一头奶牛同时出现挤奶数据中牛奶产量下降、个体管理传感器显示活动量下降以及全混合日粮侧剩余饲料增加等情况,则有助于及早发现疾病或重新评估饲料配方。日本农林水产省的《智能农业技术目录(畜牧业)》将这些技术分为“传感/监测”、“生物特征数据应用”、“饲喂环境数据应用”、“自动驾驶/减少劳动”和“管理数据”等类别,表明畜牧业是日本农业中信息通信技术应用和智能化程度最高的领域之一。[日本农林水产省:]智能农业技术目录(畜牧业)](https://www.maff.go.jp/j/kanbo/smart/smart_agri_technology/smartagri_catalog_chikusan.html)
在管理影响方面,农业和畜牧业公司发布了一份采用挤奶机器人的农场案例分析报告,估算了采用机器人后劳动时间的变化趋势,以及通过提高挤奶速度、优化饲喂和提升畜牧管理效率来提高盈利能力的影响。农业和畜牧业公司:挤奶机器人对提高奶牛场管理盈利能力和改善劳动条件的影响 这些估算基于特定的农场和场所,应理解其影响程度会因管理规模和操作方式而异。
8. 采用和操作中的注意事项
畜牧机械的自动化带来了减轻劳动负担的明显好处,但也存在一些操作方面的注意事项。首先,对于挤奶机器人、饲喂机器人和清粪机器人而言,如果传感器或机械校准出现偏差,会导致误检或工作质量下降。乳头检测若不定期检查、清洁和软件更新,就无法维持精度、饲料计量精度以及活动传感器基线估计的精度。
其次,自动化并不意味着“不再需要观察”。即使个体管理传感器检测到偏离基线,最终判断——确认发情、决定是否需要治疗——仍由人做出。传感器只是辅助减少疏忽的工具;它不能取代现场观察、触诊或临床诊断。
第三,牛舍内的高湿度、氨气和灰尘对电子设备、电池和无线通信来说是恶劣的环境。采用无线充电或自动驾驶机器人时,必须确认通信稳定性、防尘防水性能以及在断电或通信中断时的故障安全机制。第四,牛群的通行设计(自由通行或引导通行)是影响挤奶机器人性能的关键变量,需要与牛舍设计一并考虑——而不仅仅是简单地进行比较。机器的独立规格。
总结
与面向农作物的农业机械不同,畜牧机械旨在维持日常工作运转,同时又不打断生物的自然节律。挤奶机器人根据奶牛的自主行为自动运行,其处理流程(包括乳头检测、自动连接和牛奶质量检测)所需的时间以及牛舍的交通布局共同决定了处理能力。全混合日粮(TMR)搅拌机是一种计量设备,它根据以加权平均值表示的营养配方,持续混合不均匀的饲料。水平螺旋输送器和垂直螺旋输送器的区别体现了机器形状和安装限制之间的权衡。粪便清除和牛舍清洁方式正从传统的链式方式向真空吸力式和自动驱动式发展,个体管理传感器则试图捕捉每个个体偏离其基线值的异常迹象。所有这些技术都需要在理解以下前提下进行评估:只有当它们与牛舍设计、饲喂管理以及人的最终判断相结合时,才能真正发挥针对生物的自动化作用。不能仅凭单一的性能指标来判断。
机器人吞吐量能否单独决定车队规模?
考虑清洁、排队、故障和动物通行情况。检查动物和作业在高峰需求期间是否能够持续运行。
参考资料
-
Lely:宇航员 A5 Next(已确认,2026 年 9 月 4 日)
-
Lely:机器人挤奶 25 年(已确认,2026 年 9 月 4 日)
-
Lely:挤奶机器人发展史(已确认,2026 年 9 月 4 日)
-
Cornes Agri:宇航员 A5(已确认,2026年9月4日)
-
DeLaval:VMS V300 产品手册(PDF)(已确认,2026年9月4日)
-
DeLaval:2025 款机型发布(已确认,2026年9月4日)
-
Ryokusan:Mixtron(已确认,2026年9月4日)
-
MSK Agricultural Machinery:Kuhn VT200 系列(已确认,2026年9月4日)
-
Cornes Agri:LELY Vector(已确认,2026年9月4日)
-
Lely: Discovery Collector(已确认,2026年9月4日)
-
Orion Machinery:粪便处理系统(已确认,2026年9月4日)
-
Rakuconne:自动粪便收集装置“BARN-E”(已确认,2026年9月4日)
-
Farmnote:Farmnote Color(已确认,2026年9月4日)
-
畜牧术语词典:TMR搅拌机(已确认,2026年9月4日)
-
农林水产省:智慧农业技术目录(畜牧业)(已确认,2026年9月4日) 2026年9月4日)
-
农业和畜牧业公司:挤奶机器人对提高奶牛场管理盈利能力和改善劳动条件的影响(已于2026年9月4日确认)
评论
请先登录。
暂无数据。