Contents — find the section you need
播种机的核心并非“播种”,而是“以固定的间隔和深度,不间断地连续切出种子——一种大小和形状略有变化的颗粒状物质”。施肥机也同样是一种计量设备,它将固定量的肥料(粉末或颗粒状肥料的流动性并非始终恒定)持续施于固定位置。虽然播种爪或撒布叶片会剧烈运动,但实际性能取决于计量机构的设计,该机构负责处理这些“难以控制的颗粒状物质”——种子和肥料。
本文涵盖了机械式和气动式计量原理、撒施/条施/变量施肥以及当前产品的设计实例。水稻插秧机的育苗和喂入机构在关于水稻插秧机的文章中有详细介绍。本文主要介绍旱地和谷物播种机以及拖拉机牵引式施肥机。除非另有说明,产品规格均基于各制造商公开信息,截至2026年9月4日已确认。
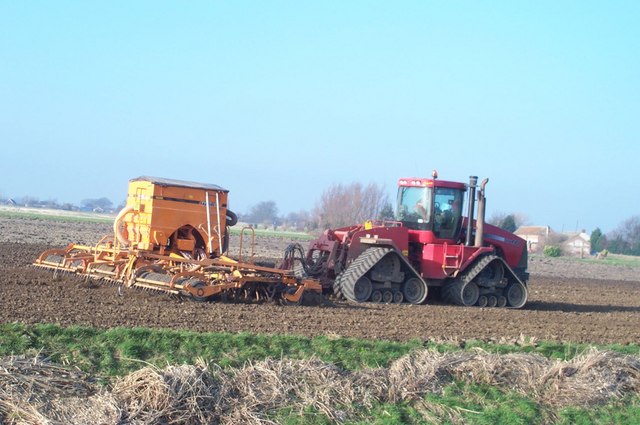 拖拉机牵引式播种机正在作业
图片:Large 铰接式拖拉机播种小麦(Joe Donovan,CC BY-SA 2.0),维基共享资源。

并非文中讨论的具体计量机构产品,而是拖拉机牵引式播种机布局和种子料斗的典型示例。
30 秒总结
-
播种机的性能取决于其“计量”机构,该机构能够以固定的间隔,每次精确地播撒一粒种子(或固定数量的种子)。大致来说,计量方式分为机械式(盘式/带式)和气动式(真空/压力式)。
-
机械式播种机结构简单,适用于低速作业或小规模多作物播种,但随着速度的提高,漏播和重播的发生率往往会增加。气动式播种机通过吸力或压力一次播撒一粒种子,即使在高速下也能实现稳定的播种。
-
播种深度必须与覆盖土壤厚度和压轮的硬度共同设计。如果播种深度不均匀,发芽率也会不均匀,这直接导致后期生长和收获的差异。
-
施肥方式包括全田撒施(覆盖整个田地)、条施(沿播种行施肥)和侧施(侧追施,靠近植株基部施肥)——根据所需施肥量、肥料利用率和环境负荷的不同而有所差异。
-
变量施肥 (VRA) 是一种根据田间位置调整施肥量的技术,其施肥量是根据产量图或土壤传感器生成的处方图计算得出的。它需要与实时动态定位 (RTK) 导航相结合。
-
精准播种的评估不仅应考虑平均株距/株距,还应考虑变异性、漏播率和双倍施肥率。
1. 为什么选择“计量”播种机而不是“播种”播种机
在农业机械化的发展历程中,播种是人工操作变异性最大的作业之一。人工播种时,每把种子的数量、播种间隔以及覆土厚度都会因人而异。播种机的演进就是用机械的重复性来取代这种人为变异性的过程。 19世纪末投入实际应用的条播机,其特点是能够将种子从播种箱按固定间隔投放到料斗中。到了20世纪,针对玉米、大豆等大粒种子作物,人们进一步发展了逐粒播种的播种机制——即“单粒播种”。
在日本,播种的目标作物和耕作方式多种多样:水稻采用育苗盘播种,小麦和大豆采用条播,蔬菜则采用点播。因此,日本也出现了各种类型的播种机,从像向井工业株式会社(Mukai Kogyo)生产的那种手推式播种机,到拖拉机牵引式耕作播种机,再到用于园艺设施的精密播种机,不一而足。
2. 机械计量:板式和皮带式计量
图:由 Duskcoil 制作。实际的播种盘形状、单元格数量和旋转方向会因机器和目标种子而异。
机械计量是一种播种方法,其中圆形或带状播种盘上的凹槽(单元格)每次经过种子料斗底部时都会舀取固定量的种子,然后旋转并依靠重力释放种子。在播种口的位置。将每个播种格设计成刚好容纳一粒种子,就接近了单粒播种;增大播种格的尺寸,则可实现多粒播种或定量播种。向井工业的手推式播种机“贡兵卫”正是通过皮带输送来实现这一概念,小型蔬菜种子采用无尽皮带式(EH型),大豆、玉米等大型种子则采用链式皮带式(LH型)。向井工业:贡兵卫快速参考产品线
机械式播种机的弱点在于,随着播种盘旋转速度(即地面速度)的增加,“跳粒”(种子未能完全进入播种格)和“重落”(多粒种子同时落入)的情况会增多。种子形状和大小的差异越大,就越难将种子与播种格匹配。这适用于低速、小规模、多种作物播种,但……在高速、大面积应用中,气动计量往往会遇到瓶颈。
3. 气动计量:真空吸力式和压力式
许多高速播种机采用气动计量,利用气动动力一次吸入一粒种子。真空(负压)式气动计量通过真空泵对旋转圆盘上的小孔施加吸力,一次吸入一粒种子并将其输送,然后在播种位置停止吸力释放种子。压力式气动计量的工作原理则相反,利用正压空气将种子推出。
这个原理与水稻插秧机的插秧爪类似:如果种子落下的瞬间水平相对速度能够保持较小,就更容易防止种子滚动或弹跳,从而避免影响播种间距。约翰迪尔的ExactEmerge系统将真空计量器与BrushBelt输送系统相结合,其将种子均匀地放置在沟内而不发生弹跳的设计据称能够保持种子间距和播种深度的均匀性。当播种速度从传统的约 8 公里/小时(5 英里/小时)提高到约 16 公里/小时(10 英里/小时)时,约翰迪尔:ExactEmerge 播种单元 据称,Kinze 的真空计量器在高达约 13 公里/小时(8 英里/小时)的速度下,也能始终保持 99% 或更高的单粒播种率。Kinze:Kinze 真空计量器 欧洲制造商,例如 Väderstad,也已将真空计量作为其主要的播种单元技术。
这些都是北美和欧洲大规模旱地玉米和大豆种植的精密播种机示例,其规模与日本国内主流水稻和旱地农业有所不同。即便如此,“可靠地逐粒处理种子需要气动动力”的原理,在用于蔬菜的国内精密播种机中仍然普遍应用。好的。
4. 播种深度、压轮压实度和覆土是播种机工作的延续
即使种子能够按正确的间隔播撒,如果播种深度不均匀,发芽率也不会均匀。许多播种机以一系列集成步骤完成播种:用开沟盘开沟、播撒种子、用覆土轮覆土,最后用压轮将土壤和种子压实。正如插秧机的浮子以稻田表面为参考平面一样,播种机的限深轮以地面为参考平面来设定播种深度。地面起伏、土壤湿度和硬度以及作物残茬量都是可能影响设定播种深度的因素。
5. 施肥方法:撒施、条施和侧条施肥
图:由 Duskcoil 制作。实际施肥间隔和深度因作物和施肥方式而异。
全田撒播施肥使用离心叶片或旋转器将肥料撒播到大片区域;作业速度快,适合快速覆盖大面积区域,例如施用基肥。大正公司的撒播机产品公布的撒播宽度,沙状肥料为 4.0–7.5 米,颗粒复合肥为 6.0–12.0 米。大正:产品目录 尽管如此,风力漂移、田边施肥过量或不足以及行间施肥不均等问题仍然会造成影响。
条施是将肥料集中施于播种行,通过将其集中在根部附近来提高肥料利用率。侧施更进一步,将肥料施于植株侧面略下方的特定位置——其原理与水稻插秧机的侧施肥机制相同,即将肥料施于根系生长方向的前方。水稻插秧机的边施肥和变量施肥技术在关于水稻插秧机的文章中也有提及。
一般来说,全田撒施以肥料效率和环境负荷(地表径流、挥发)为代价换取作业速度,而条施和边施则有利于提高肥料效率,但由于施肥机制与播种/插秧作业相结合,使得机器结构更加复杂。哪种方法“正确”并非关键所在——这是一个需要根据作物、土壤、天气条件和投入成本进行权衡的设计决策。
6. 变量施肥 (VRA):以处方图为输入
变量施肥技术根据田间不同位置调整施肥量,其输入数据为由产量图、土壤传感器和生长传感数据构建的处方图q(x,y)。伊势崎公司公开介绍了其智能追肥系统,该系统利用激光光学传感器实时测量作物生长情况,并将其与GNSS自动驾驶系统和变量施肥器协调配合,从而减少受时间等环境因素的影响。伊势崎:智能追肥系统 该公司还展示了一个配备土壤层深度和土壤肥力检测传感器的变量施肥水稻插秧机的案例研究,并演示了显著降低倒伏率的效果。伊势崎:结合变量施肥显著降低倒伏率
变量施肥的有效性只有在三个因素同时满足时才能实现:处方图的精度、GNSS定位与施肥器之间的响应延迟以及施肥机构的切换速度。即使定位精度很高,如果土壤诊断或产量数据(作为施肥处方的基础)的分辨率和新鲜度较低,那么精细调整的施肥指令也无法与实际情况相符。RTK导航与变量施肥相结合的设计理念在RTK导航相关文章中有所阐述。
7. 精准播种评估指标
与水稻插秧机一样,不仅要关注平均株距,还要关注其变异性。假设设定的株距为s_0,测量的株距为m,
此外,在播种机田中,通常还会使用跳种率(漏种次数)、双播率(双播次数)和单播率(单粒播种率)等指标。目标单位面积植物密度N_h [株/公顷] 可使用行距r [米] 和株距s [米] 近似计算,如下所示:
确认实际播种密度与目标密度的偏差程度和方式(以分布而非平均值为准)是正确评估种子成本、发芽均匀性和产量稳定性的关键。
8. 阅读现有产品示例
| 制造商/产品示例 | 分类 | 公开信息中的关键点 | 官方信息 |
|---|---|---|---|
| 向井工业株式会社(EH 型/LH 型) | 手推式、机械式(皮带送料) | 皮带送料方式根据蔬菜小种子和大豆/玉米等大种子而有所不同 | 【Gonbei 快速参考产品系列】( https://www.mukai-kogyo.co.jp/about ) |
| 久保田新金波播种机 SR 系列 | 育苗盘播种机(水稻) | 连续完成播种、覆土和浇水的育苗盘播种生产线 | 【新金波播种机】( https://agriculture.kubota.co.jp/product/rice_equipment/hashu-SR-auto/ ) |
| 伊势崎智能追肥系统 | 变量施肥(追肥) | 通过激光光学传感器测量生长情况,并结合 GNSS 连接进行变量追肥 | 【智能追肥系统】( https://products.iseki.co.jp/sentan/fertilizer/ ) |
| 大正撒播机/地面撒播机 UX | 肥料撒播机(全田撒播) | 撒播宽度示例:砂肥 4.0–7.5 米,颗粒复合肥 6.0–12.0 米 | 产品目录 |
| 约翰迪尔 ExactEmerge | 精准播种(气动、真空 + 刷带) | 即使在高播种速度下,也能确保种子间距和深度的均匀性 | ExactEmerge |
| Kinze 真空计量器 | 精准播种(气动、真空) | 据称单粒播种率高达 99% 以上,播种速度相当于约 13 公里/小时 | Kinze 真空计量器 |
海外用于大规模旱地农业的精准播种机与国内的育苗盘播种机、手推式播种机和施肥机在目标作物和规模上差异很大。即便如此,“如何保持播种颗粒大小均匀”这一工程问题在它们之间却是共通的,因此将它们视为技术谱系具有重要意义。
9. 研究与传感:播种和施肥的“现场验证”
播种机和施肥机的研究涵盖了以下技术:利用光学或电容传感器直接检测播种位置和时间,实时检测漏播和重播;利用称重传感器或流量传感器确认施肥量;以及通过无人机摄像头检查播种后出苗情况并将其反馈到模型中的技术。结合RTK导航的位置信息,可以绘制出“每个地块的漏播或重播情况”,并将这些信息反馈到下一季的设置和机器维护中。然而,所有这些传感器都会受到土壤和种子的遮挡和污染,因此传感器输出不应单独作为地面实况数据——在实践中,将其与现场验证测量相结合至关重要。
总结
播种机和施肥机的设计都围绕着一个核心目标:以固定的间隔和固定的量连续播撒不规则的颗粒状物料——种子或肥料。机械式与气动式、全田撒播式、条带式与变量施肥式等选择,都取决于目标作物、所需精度、作业速度和成本之间的权衡。RTK导航提供的位置信息仅仅是计量机构的输入,它指示计量机构“在哪里、施什么、施多少”——如果计量机构本身缺乏精度和响应速度,那么这些位置精度就毫无意义。
恒定的种子释放频率是否意味着恒定的播种间距?
播种间距会随行驶速度而变化。
使播种速度与播种量相匹配,并考虑播种延迟和种子弹跳。参考资料
-
向井工业:Gonbei快速参考产品线(已确认,2026年9月4日)
-
久保田:新型Kinpa SR系列播种机(已确认,2026年9月4日)
-
伊势崎:智能追肥系统(已确认,2026年9月4日) 2026)
-
伊势木:与变量施肥相结合可显著降低倒伏(已于2026年9月4日确认)
-
大正:产品目录(已于2026年9月4日确认)
-
约翰迪尔:ExactEmerge 行播单元(已于2026年9月4日确认)
-
金泽:金泽真空计(已于2026年9月4日确认)
评论
请先登录。
暂无数据。