Contents — find the section you need
RTK-GNSS 技术能够让您“精确到厘米地掌握自己在田间的位置”。但仅凭它本身,无法保证作物始终在行间作业,也无法改变施肥量。只有当位置信息被转换成引导线,并将偏离引导线的偏差反馈到转向角,且整个流程与位置相关的处方地图连接起来时,“RTK 引导”才能真正发挥其节省劳动力、精准耕作的作用。本文将从农业机械工程的角度,追溯这一转换过程。
定位原理本身——基站和流动站、载波相位校正、消除电离层延迟的双频测量等等——在本站的GNSS 工作原理及主要产品一文中已有详细介绍。本文假设读者已具备这些背景知识,并将重点放在农业机械如何将 RTK 定位转化为引导、转向和变量施肥作业上。除非另有说明,产品规格和功能均基于各厂商公开信息,截至2026年9月4日已确认。
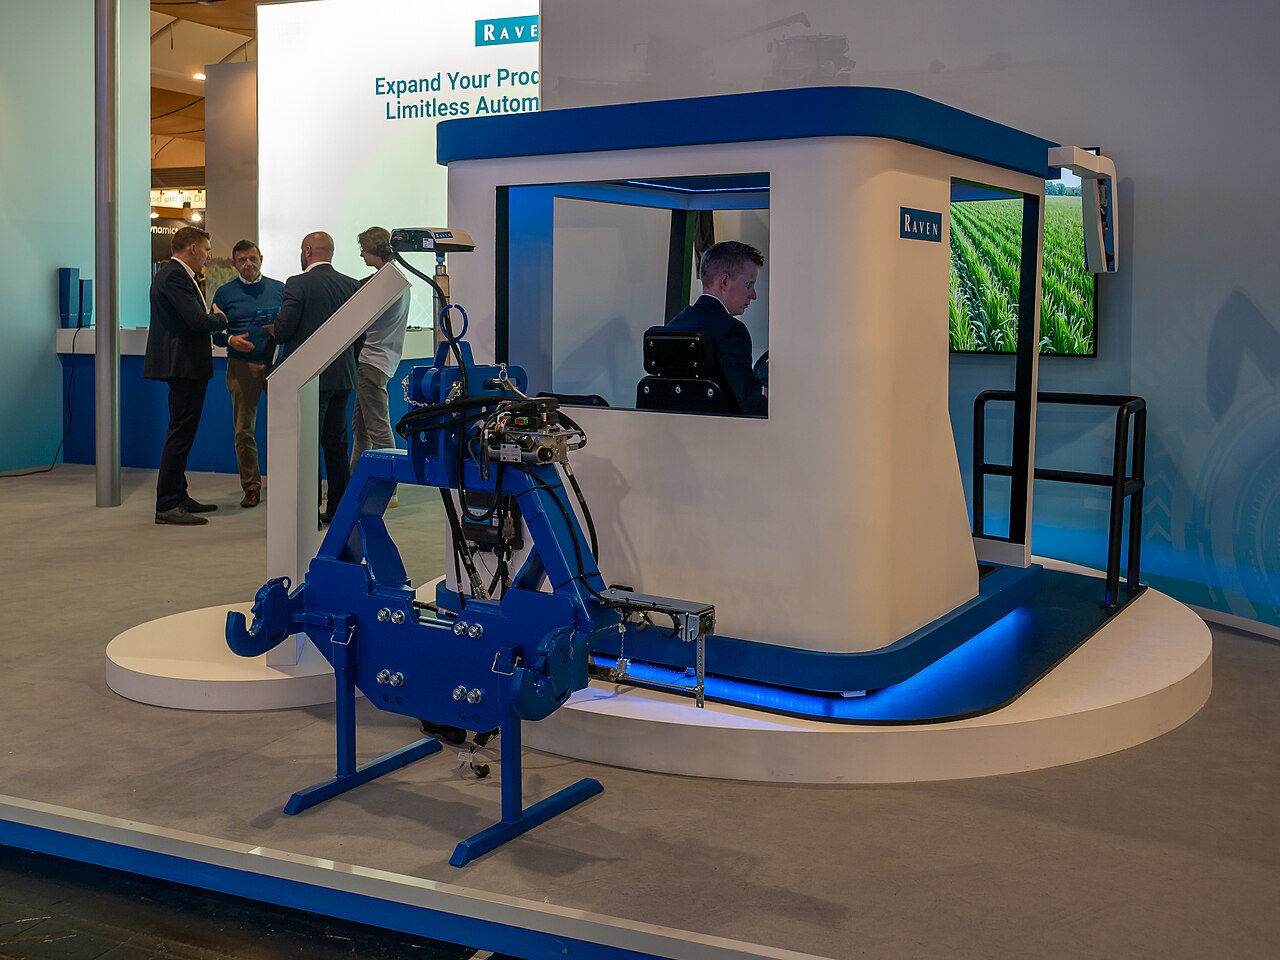 GNSS 导航套件展示
图片:Raven CRx+ 导航套件,2023 年汉诺威国际农业机械展览会 (Agritechnica 2023) (MB-one, CC BY-SA 4.0), Wikimedia Commons。这是展会演示,并非安装在实际作业拖拉机上的套件照片——本文讨论的自动转向背后的接收器和挂钩控制硬件的代表性示例。
.jpg)
30 秒总结
-
RTK-GNSS 使用载波相位校正通过基站或校正网络,可以将独立定位的几米误差缩小到厘米级。对于农业机械而言,其价值在于如何将这种定位精度转化为引导线、转向和施肥量。
-
引导分为多个阶段。“视觉引导”,即人员通过观察屏幕上的引导线进行转向;“自主转向”,即GNSS与液压/电机相结合,使机器保持直线行驶;“转向自动化”,同时协调地头转弯;以及“人工监控的机器人农机”,即在人工监控下运行。将这些阶段混淆会导致人们对采用这些技术的益处和所需安全措施产生误解。
-
引导线包括AB线(直线参考线)、曲线、等高线(沿海拔等高线延伸的线)和边界线(沿田地边界延伸的线),根据田地形状和农机具宽度选择。
-
控制并非仅依赖于GNSS。惯性测量单元(IMU)提供姿态信息,车轮速度和转向角传感器提供机器状态信息,并通过反馈控制返回横向和航向偏差。转向角是基础。
-
校正方法的差异(D-GNSS 与 RTK、固定基站与网络型 VRS、无线电与 NTRIP 与 PPP-RTK)不仅影响精度,还影响覆盖范围、收敛时间和对通信基础设施的依赖性。
-
RTK 提供的定位重复性只有在与变量施肥、变量播种和产量图结合使用时,才能对农场管理决策产生实际意义。精确的定位并不能保证处方本身是正确的。
1. 区分导航的四个阶段
“自动驾驶拖拉机”一词实际上包含了四个截然不同的阶段。
| 阶段 | 功能 | 人的角色 | 常用名称 |
|---|---|---|---|
| 视觉引导 | 在显示器上显示引导线和偏差 | 人操作方向盘 | 灯条、轨迹引导等 |
| 自主转向 | 基于GNSS定位,通过转向电机/液压系统保持直线行驶 | 人员在车上,负责转向、农具操作和监控 | 自动转向,直线辅助 |
| 转向/作业协调自动化 | 协调地头转向、农具升降和速度变化 | 人员在车上,主要负责监控和干预 | 自动转向,地头管理 |
| 受控机器人农机 | 除上述功能外,还可实现无人驾驶或极少人工干预 | 人员在田间巡视,负责紧急停车 | 机器人拖拉机,Agri Robo系列 |
混淆这些阶段会导致误解,例如“我们安装了自动驾驶功能,所以可以无人驾驶”,或者反过来误判“这只是视觉引导,所以不需要安全检查”。在采用之前,有必要明确您的作业实际需要哪个阶段。
2. 设计引导线:AB线、曲线等高线
图:由 Duskcoil 创建。实际的引导线会根据田地形状、农具宽度和坡度进行组合使用。
AB 线会生成一系列平行于作业宽度的引导线,其原理是基于连接田地内两点 A 和 B 的直线。AB 线最适用于近乎矩形的田地或垄脊笔直的旱地。曲线线会将第一次作业的路径记录为曲线,然后将该曲线平行地移动以进行后续作业;它适用于水稻田和沿堤坝或水道呈弧形的不规则田地。等高线可以使路径靠近等高线,有时用于抑制坡地上的土壤侵蚀和排水不平衡。
无论选择哪种导向线,其有效性都取决于它与田地形状和农机具宽度的契合程度。在极其不规则的田地中,需要根据每个小块田块切换或重新设置导向线,这就要求作业设计不能仅仅满足于“能够直线行驶”。
3. 控制回路:从位置到转向角
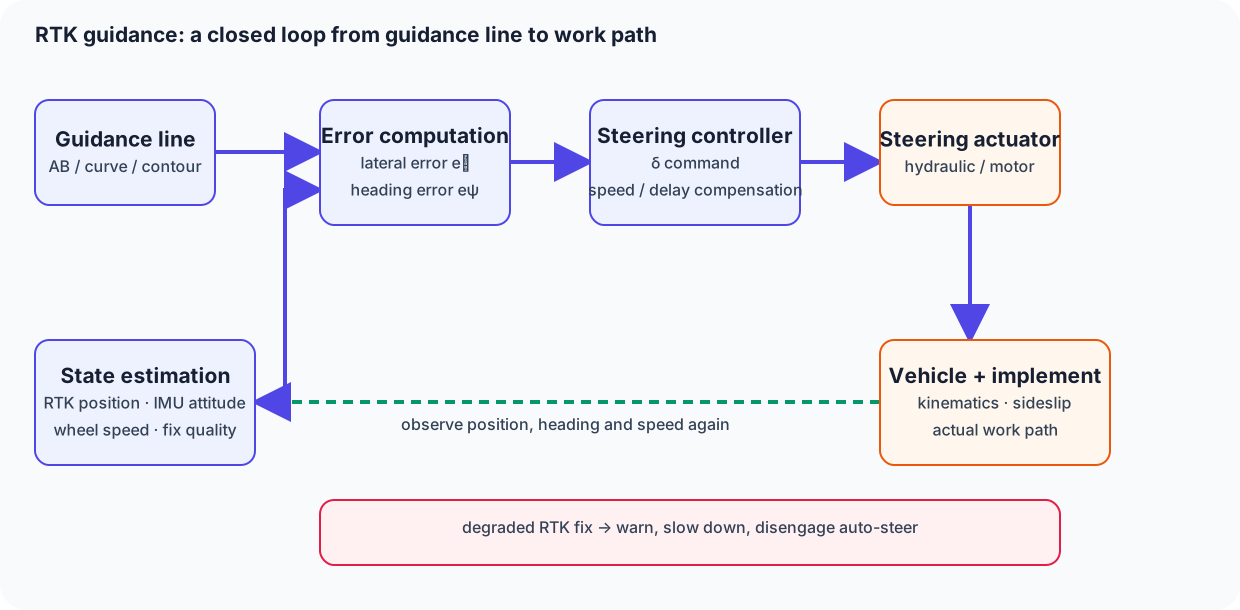
图:由Duskcoil创建。实际的控制器包含用于补偿车辆速度、延迟和侧滑的项。
正如关于插秧机的文章中提到的(该文章涵盖了直线跟踪),如果我们设横向偏差为e_y,车辆航向与航向之差为e_\psi,转向角为\delta,则一个简单的比例控制器可以写成:
这里需要注意的是,GNSS天线报告的是车身上的一个点,而不是农具或播种单元的尖端。在坡道上侧倾、轮胎侧滑和挂钩松动都会使天线的轨迹偏离实际作业线。这就是为什么RTK导航并非完全依赖GNSS:IMU提供横滚、俯仰和偏航角,车轮速度或电机转速提供短期运动信息,并将这些信息融合后的估计值传递给控制器。
当校正数据暂时中断(从FIX状态降级到FLOAT或独立定位)时,位置精度会急剧下降。如果控制器未能检测到这种情况,并继续以高精度增益运行,则可能导致摆动或突然的校正运动。安全的实现方式会持续监控校正质量状态,并在校正质量下降时,切换到警告、减速或解除自动驾驶。
4. 校正方法差异在实践中的重要性
| 校正方法 | 近似精度 | 覆盖范围 | 实际注意事项 |
|---|---|---|---|
| 仅GNSS / D-GNSS | 几米到几十厘米 | 无限制 | 通常不足以满足自动转向的要求,因为自动转向不能偏离航线 |
| RTK(固定基站) | 厘米级 | 基站附近数十公里范围内 | 需要安装/维护基站,且无线电信号必须保持视距 |
| RTK(网络型/VRS) | 厘米级 | 通信基础设施覆盖范围内 | 取决于蜂窝信号质量和 NTRIP 传输延迟/丢包情况 |
| PPP-RTK(校正传输服务) | 厘米级 | 无需基站;可在广阔区域和海外使用 | 收敛时间可能需要几十秒到几分钟 |
久保田的 REXIA GS 规格(80-105 马力)配备标准 RTK-GNSS 天线,据称可实现直线作业,相对于参考线的误差约为 ±2-3 厘米。同一份新闻稿指出,需要单独的RTK校正信息服务和通信终端,因此仅凭这份产品资料无法说明如何运行全国性的基站网络。久保田:扩展配备自动驾驶功能的产品阵容 而约翰迪尔则公布了AutoTrac的分级精度结构:在SF1校正下,误差约为33厘米,概率为95%;使用地面RTK基站配置时,误差约为10厘米,概率为95%——这种设计理念根据校正等级区分了不同的应用场景。约翰迪尔AutoTrac产品信息 问题不在于哪种策略更优,而在于哪种策略更适合您的作业区域分布、通信环境和投资回收期——是基站模式还是网络传输模式。
5. NTRIP 和无线电:校正数据如何到达设备
将 RTK 校正数据传输到流动站的路径主要分为两部分:一部分是通过专用无线电调制解调器(基站的 UHF/VHF 无线电链路)传输,另一部分是通过蜂窝网络连接到互联网上的 NTRIP(基于互联网协议的 RTCM 网络传输)服务器。无线电方式无需通信费用,但受视距和输出功率的限制;而 NTRIP 方式则存在超出覆盖范围或线路拥塞时校正数据丢失的风险。Trimble 的 GFX 系列设备可根据实际情况选择 RTK、VRS 和 Trimble RTX (PPP-RTK) 协议,其产品路线图还包括对 Michibiki CLAS 的支持。 Trimble:全新升级的GFX系列农用自动驾驶系统 提供多条修正路径这一设计理念体现了其设计意图:绝不让任何一次通信故障导致作业中断。
6. 连接至变量施肥和变量播种系统
RTK导航的真正价值不仅仅在于直线行驶。通过结合位置相关的产量图、土壤传感器数据和历史施肥记录,构建出处方图q(x,y),机器即可在沿导航线行驶的同时,根据每个位置的目标施肥量或播种量进行精准施肥或播种。
这是理想且简单的方案——但在实际应用中,如果忽略施肥/播种单元的响应延迟、施肥量切换所需时间以及位置与实际投放点之间的偏差,则在地块边界处会出现施肥过量或施肥不足的情况。伊势崎的智能追肥系统正是这一概念的体现:激光光学传感器实时测量作物生长情况,并与GNSS自动驾驶系统和变量施肥器配合使用,实现受环境条件影响较小的变量追肥。伊势崎:智能追肥系统 播种机和施肥器的具体机制详见关于播种机和施肥器的文章。
7. 阅读现有产品案例
| 制造商/产品案例 | 公开信息要点 | 工程视角 | 官方信息 |
|---|---|---|---|
| 久保田 REXIA GS 规格 / KSAS GS Link | RTK-GNSS 标准配置,误差±2–3 cm,参考线自动注册至 KSAS | 将专有基站网络与工作记录云集成的设计 | 新产品系列 |
| 约翰迪尔 AutoTrac | 按校正等级发布精度等级:SF1 / SF2 / RTK | 允许您根据使用场景(直线粗糙度容差)单独选择校正等级 | AutoTrac |
| Trimble GFX 系列 / NAV-960 | 支持 RTK、VRS 和 RTX;增强型 CPU 提高了对 AB 线的收敛性和跟踪精度 | 通过保持多条校正路径来确保通信故障恢复能力 | GFX 系列 |
| 洋马 SMARTPILOT / 改装 GNSS 导航 | 提供导航显示和自动转向作为独立产品,并标记卫星状况导致的精度下降 | 将“仅显示”和“实际操控”作为不同的产品进行区分 | SMARTPILOT |
产品比较中,重要的不仅仅是绝对精度。它还应与基站、通信成本、收敛时间、与现有设备的兼容性以及故障时的备用方案等因素综合评估——即全面考虑其与您自身作业的契合度。
8. 安全设计需在采用前完善
RTK 导航的安全性并非仅取决于“位置是否准确”。地理围栏可防止越界作业,自动转向在校正失效时如何解除,转弯和升降作业时的操作规范,对人员、车辆、水道和电力线路的注意,以及紧急停止的手段和负责人——所有这些都需要在采用前记录为操作规则。尤其是在受控机器人农机阶段,自动化不应在缺乏明确的监管人员检查内容和检查时间的情况下进行。
总结
RTK 导航是一个多阶段转换系统:它将厘米级绝对位置输入转换为引导线(AB 线、曲线、等高线),通过横向和航向偏差的反馈控制将这些引导线转换为转向角,并结合处方图,进一步转换为施肥量。与其仅仅比较定位精度,不如评估引导线设计、校正路径的冗余性、与变量施肥作业的衔接以及通信中断的安全设计,这才是真正体现农场管理价值的关键所在。
精确的 RTK 能否消除农机具误差?
天线和作业点不同。
安装偏移、车辆倾斜和农具摆动都会导致工作点误差。参考资料
-
久保田:扩展配备自动驾驶功能的产品阵容(已确认,2026 年 9 月 4 日)
-
久保田:自动驾驶基础知识(已确认,2026 年 9 月 4 日)
-
约翰迪尔:AutoTrac(已确认,2026 年 9 月 4 日) 2026 年)
-
Trimble:全新 GFX 系列农用自动驾驶系统(已确认,2026 年 9 月 4 日)
-
Yanmar:SMARTPILOT(已确认,2026 年 9 月 4 日)
-
Yanmar:GNSS 导航与自动驾驶系统(已确认,2026 年 9 月 4 日)
-
Iseki:智能追肥系统(已确认,2026 年 9 月 4 日)
评论
请先登录。
暂无数据。