Contents — find the section you need
Le RTK-GNSS est une technologie qui vous permet de connaître votre position dans le champ à un centimètre près. Cependant, à elle seule, elle ne vous maintient pas sur le rang et n'ajuste pas la quantité d'engrais épandue. Ce n'est que lorsque les informations de position sont converties en une ligne de guidage, que l'écart par rapport à cette ligne est converti en angle de braquage et que l'ensemble de la chaîne est connecté à des cartes de prescription géoréférencées que le « guidage RTK » fonctionne réellement comme un outil agricole de précision permettant de réduire la main-d'œuvre. Cet article décrit cette chaîne de conversions du point de vue de l'ingénierie des machines agricoles.
Les principes du positionnement lui-même — stations de base et mobiles, correction de phase porteuse, mesure bi-fréquence éliminant le délai ionosphérique, etc. — sont traités en détail dans la section Comment fonctionne le GNSS et les principaux produits de ce site. Cet article part du principe que vous maîtrisez ces connaissances et se concentre sur la manière dont les machines agricoles convertissent le positionnement RTK en guidage, en pilotage et en épandage à dose variable. Sauf indication contraire, les spécifications et caractéristiques des produits sont basées sur les informations publiques fournies par chaque fabricant confirmées au 4 septembre 2026.
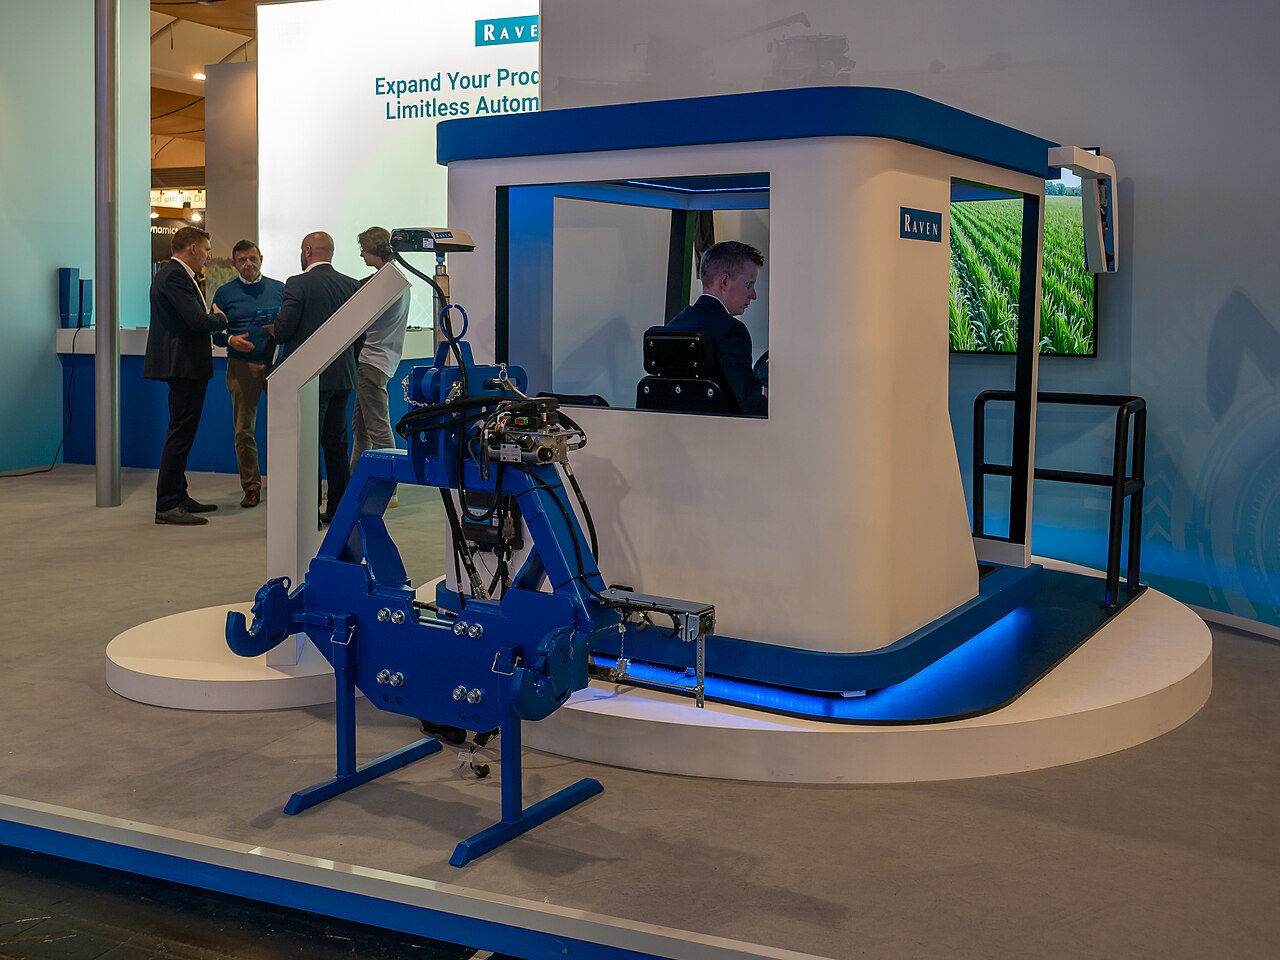 Kit de guidage GNSS exposé
Image : Kit de guidage Raven CRx+, Agritechnica 2023, Hanovre (MB-one, CC BY-SA 4.0), Wikimedia Commons. Il s'agit d'une démonstration, et non d'une photo du kit monté sur un tracteur en fonctionnement. C'est un exemple représentatif du récepteur et du système de commande d'attelage utilisés pour la direction autonome décrite dans le texte.
.jpg)
Résumé en 30 secondes
-
Le RTK-GNSS utilise la correction de phase porteuse à partir d'une station de base ou d'un réseau de correction L'objectif est de réduire l'erreur de plusieurs mètres du positionnement autonome à une précision centimétrique. Pour les machines agricoles, la valeur ajoutée réside dans la conversion de cette précision en lignes de guidage, direction et dosage.
-
Le guidage se décline en plusieurs étapes : le « guidage visuel », où un opérateur dirige la machine en suivant une ligne sur un écran ; la « direction autonome », où le GNSS et les systèmes hydrauliques/moteurs maintiennent une trajectoire rectiligne ; l'« automatisation des virages », qui coordonne également les manœuvres en bout de champ ; et les « machines agricoles robotisées supervisées », qui fonctionnent sous supervision humaine. Confondre ces étapes engendre une confusion quant aux avantages de leur adoption et aux mesures de sécurité requises.
-
Les lignes de guidage comprennent les lignes AB (ligne de référence droite), les courbes de niveau, les courbes de niveau (qui suivent les courbes d'altitude) et les lignes de périmètre (qui suivent les limites de la parcelle), choisies en fonction de la forme de la parcelle et de la largeur de l'outil.
-
Le contrôle ne repose pas uniquement sur le GNSS. Une centrale inertielle (IMU) fournit l'assiette, les capteurs de vitesse des roues et d'angle de braquage fournissent l'état de la machine, et un système de contrôle par rétroaction, qui convertit les écarts latéraux et de cap en un angle de braquage, constitue le système de contrôle. Fondements.
-
Les différences de méthode de correction (D-GNSS vs RTK, station de base fixe vs VRS réseau, radio vs NTRIP vs PPP-RTK) influent non seulement sur la précision, mais aussi sur la zone de couverture, le temps de convergence et la dépendance à l'infrastructure de communication.
-
La répétabilité de position offerte par le RTK n'est pertinente pour les décisions de gestion agricole que lorsqu'elle est combinée à la fertilisation à dose variable, aux semis à dose variable et aux cartes de rendement. Une position précise ne garantit pas l'exactitude des prescriptions.
1. Distinguer les quatre étapes du guidage
L'expression « tracteur autonome » regroupe en réalité quatre étapes très différentes.
| Étape | Fonctionnement | Rôle de l'humain | Noms courants |
|---|---|---|---|
| Guidage visuel | Affiche la ligne de guidage et l'écart sur un écran | L'humain actionne le volant | Barre lumineuse, Track-Guide, etc. |
| Direction autonome | Maintient une trajectoire rectiligne grâce à un moteur de direction/un système hydraulique Positionnement GNSS | Présence d'un opérateur à bord : gestion des virages, des outils et surveillance | Pilotage automatique, assistance en ligne droite |
Automatisation de la coordination des virages et des travaux | Coordination des virages en bout de champ, du relevage/abaissement des outils et des changements de vitesse | Présence d'un opérateur à bord : surveillance et intervention | Virages automatiques, gestion des bouts de champ |
Machines agricoles robotisées supervisées | Les éléments ci-dessus, plus conduite sans opérateur ou avec intervention minimale | Supervision des opérations dans le champ, responsabilité de l'arrêt d'urgence | Tracteur robot, gamme Agri Robo |
Confondre ces étapes conduit à penser, à tort, que « nous avons installé le pilotage automatique, donc il peut être utilisé sans opérateur », ou, à l'inverse, que « ce n'est qu'un guidage visuel, donc aucun contrôle de sécurité n'est nécessaire ». Avant toute adoption, il est important de déterminer l'étape réellement requise par votre exploitation.
2. Conception de la ligne de guidage : lignes AB, lignes courbes, courbes de niveau
Figure : Créé par Duskcoil. Les lignes de guidage sont utilisées conjointement en fonction de la forme du champ, de la largeur de l'outil et de la pente.
Une ligne AB génère un ensemble de lignes de guidage parallèles, décalées les unes par rapport aux autres de la largeur de travail, à partir d'une ligne droite reliant deux points, A et B, dans le champ. C'est la plus facile à utiliser pour les champs quasi rectangulaires ou les cultures sèches avec des crêtes rectilignes. Une ligne courbe enregistre le premier passage comme une courbe, puis décale cette forme parallèlement pour les passages suivants ; elle est utilisée pour les rizières et les champs irréguliers qui suivent un arc de cercle le long d'une digue ou d'un cours d'eau. Une ligne de courbe de niveau suit la courbe d'altitude et est parfois utilisée pour limiter l'érosion du sol et corriger les déséquilibres de drainage sur les terrains en pente.
Quelle que soit la ligne de guidage choisie, son efficacité dépend de son adaptation à la forme du champ et à la largeur de l'outil. Dans les champs extrêmement irréguliers, il devient nécessaire de changer de ligne de guidage ou de les redéfinir pour chaque sous-bloc, ce qui exige une conception opérationnelle qui va au-delà de la simple capacité à « rouler droit ».
3. La boucle de contrôle : de la position à l'angle de braquage
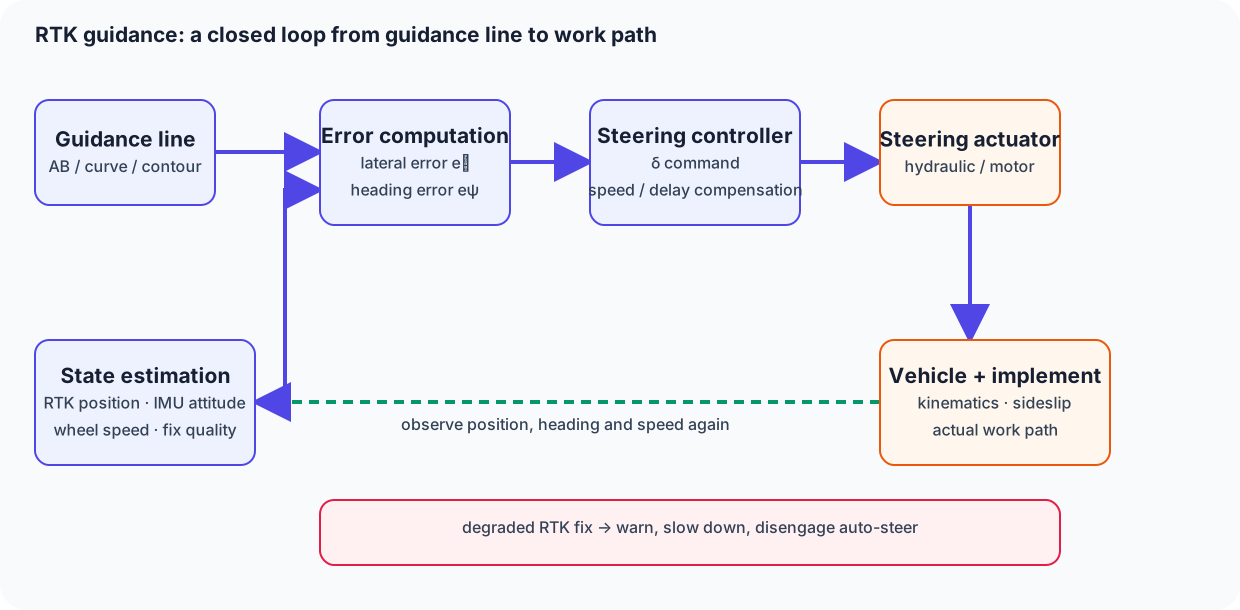
Figure : Créée par Duskcoil. Les contrôleurs réels incluent des termes qui compensent la vitesse du véhicule, le délai et le dérapage latéral.
Comme évoqué dans l'article sur les repiqueuses de riz, qui traite du suivi en ligne droite, si l'on note e_y l'écart latéral par rapport à la ligne de guidage, e_\psi la différence entre le cap du véhicule et celui de la ligne de guidage, et \delta l'angle de braquage, un contrôleur proportionnel simple peut s'écrire :
Il est important de noter que l'antenne GNSS ne détecte qu'un point précis sur la carrosserie du véhicule, et non l'extrémité de l'outil ou du semoir. Le roulis en pente, le dérapage latéral des pneus et le jeu de l'attelage dévient la trajectoire de l'antenne de la ligne de travail réelle. C'est pourquoi le guidage RTK ne repose pas uniquement sur le GNSS : une centrale inertielle (IMU) fournit les données de roulis, de tangage et de lacet, tandis que la vitesse des roues ou la rotation des moteurs assure le mouvement à court terme. L'estimation fusionnée de ces données est ensuite transmise au contrôleur.
Lorsqu'une interruption temporaire des données de correction survient (passage du mode FIX au mode FLOAT ou positionnement autonome), la précision de la position se dégrade brutalement. Si le contrôleur ne détecte pas cette interruption et continue de fonctionner avec des gains optimisés pour une haute précision, cela peut entraîner des oscillations ou des corrections brusques. Une implémentation sûre surveille en permanence la qualité de la correction et, en cas de dégradation, déclenche un avertissement, une décélération ou la désactivation du pilotage automatique.
4. Importance pratique des différences de méthode de correction
| Méthode de correction | Précision approximative | Fonctionnement de la zone de couverture | Limitations pratiques |
|---|---|---|---|
| GNSS seul / D-GNSS | De quelques mètres à quelques dizaines de centimètres | Aucune contrainte | Souvent insuffisant pour le pilotage automatique qui ne doit pas dévier de sa trajectoire |
| RTK (station de base fixe) | Classe cm | Portée d'environ quelques dizaines de kilomètres autour de la station de base | Nécessite l'installation et la maintenance d'une station de base ainsi qu'une liaison radio directe |
| RTK (réseau / VRS) | Classe cm | Dans la zone de couverture du réseau de communication | Dépend de la qualité du signal cellulaire et de la latence/des interruptions de transmission NTRIP |
| PPP-RTK (service de correction) | Classe cm | Aucune station de base requise ; utilisable sur de vastes zones et à l'étranger | Temps de convergence : de quelques dizaines de secondes à plusieurs minutes |
La spécification REXIA GS de Kubota (80–105 ch) inclut une antenne RTK-GNSS standard et permet un guidage en ligne droite avec une précision d'environ ±2–3 cm par rapport à la ligne de référence. Le même communiqué précise qu'un service d'information de correction RTK distinct et un terminal de communication sont nécessaires. Par conséquent, la documentation produit seule ne permet pas de déterminer le fonctionnement d'un réseau national de stations de base. Kubota : Extension de la gamme de produits équipés du pilotage automatique John Deere, en revanche, propose une structure de précision à plusieurs niveaux pour AutoTrac : une erreur d'environ 33 cm avec une probabilité de 95 % sous correction SF1, et d'environ 10 cm avec une probabilité de 95 % avec une configuration de station de base RTK au sol — une approche qui différencie les cas d'utilisation selon le niveau de correction. Informations produit John Deere AutoTrac La question n'est pas de savoir quelle stratégie est supérieure, mais laquelle correspond le mieux à la répartition de vos parcelles, à votre environnement de communication et à votre délai de retour sur investissement : le type de station de base ou le type de réseau.
5. NTRIP et radio : transmission des données de correction à la machine
Le chemin de transmission des données de correction RTK à un récepteur mobile se divise principalement en deux : un modem radio dédié (liaison radio UHF/VHF depuis la station de base) et une liaison, via le réseau cellulaire, vers un serveur de transmission NTRIP (Networked Transport of RTCM via Internet Protocol) sur Internet. La liaison radio est gratuite, mais soumise aux limitations de portée et de puissance d’émission. La liaison NTRIP, quant à elle, présente un risque de perte de correction hors couverture ou en cas de saturation du réseau. La gamme GFX de Trimble permet de choisir entre RTK, VRS et Trimble RTX (PPP-RTK) selon les conditions, et sa feuille de route prévoit également la prise en charge du CLAS de Michibiki. Trimble : Système de pilotage automatique agricole renouvelé série GFX La présence de plusieurs voies de correction témoigne d'une intention de conception : éviter qu'une simple panne de communication n'interrompe le travail.
6. Connexion à la fertilisation et au semis à dose variable
L'intérêt du guidage RTK ne se limite pas à la conduite en ligne droite. Grâce à une carte de prescription q(x,y) élaborée à partir de cartes de rendement géoréférencées, de données de capteurs de sol et de l'historique des applications, la machine ajuste sa dose d'engrais ou de semis à la quantité cible à chaque position, tout en suivant la ligne de guidage.
Voilà la version idéale et simplifiée. En pratique, si l'on ne tient pas compte du délai de réponse du semoir/distributeur d'engrais, du temps nécessaire au changement de dose et du décalage entre la position et le point de dépôt réel, un surdosage ou un sous-dosage peut se produire aux limites des parcelles. Le système d'épandage intelligent d'Iseki illustre ce concept : un capteur optique laser mesure la croissance des cultures en temps réel et, associé au guidage automatique GNSS et à un épandeur d'engrais à dose variable, permet un épandage d'engrais modulable, moins sensible aux conditions environnementales. Iseki : Système d'épandage intelligent Le fonctionnement du semoir et de l'épandeur d'engrais est décrit en détail dans l'article sur les semoirs et les épandeurs d'engrais.
7. Lecture d'exemples de produits actuels
| Fabricant / exemple de produit | Points clés disponibles publiquement | Point de vue technique | Informations officielles |
|---|---|---|---|
| Spécifications Kubota REXIA GS / Lien KSAS GS | Équipement standard RTK-GNSS, erreur ±2–3 cm, ligne de référence automatiquement enregistrée auprès de KSAS | Conception intégrant un réseau de stations de base propriétaire et un cloud d'historique de travail | Nouvelle gamme de produits |
| John Deere AutoTrac | Affiche les niveaux de précision par grade de correction : SF1 / SF2 / RTK | Permet de sélectionner le grade de correction indépendamment du cas d'utilisation (tolérance à la grossièreté en ligne droite) | AutoTrac |
| Trimble série GFX / NAV-960 | Prend en charge RTK, VRS et RTX ; processeur amélioré pour une convergence et une précision de suivi optimales sur la ligne AB | Assure la résilience face aux pannes de communication grâce au maintien de plusieurs chemins de correction | Série GFX |
| Yanmar SMARTPILOT / modernisation du guidage GNSS | Propose l'affichage du guidage et le pilotage automatique comme produits distincts, et signale la dégradation de la précision due aux conditions satellitaires | Distingue l'affichage du pilotage actif comme produits distincts | SMARTPILOT |
Lors d'une comparaison de produits, il ne suffit pas d'évaluer la précision globale. Il faut également prendre en compte la présence d'une station de base, les coûts de communication, le temps de convergence, la compatibilité avec les outils existants et le comportement en cas de panne – en bref, l'adéquation du système à votre exploitation.
8. Conception de sécurité : à définir avant adoption
La sécurité du guidage RTK ne se résume pas à la seule précision de la position. Le géorepérage pour éviter le franchissement des limites de parcelles, la désactivation du pilotage automatique en cas de perte de correction, le comportement dans les virages et lors des manœuvres de levage/abaissement des outils, la prise en compte des personnes, des véhicules, des cours d'eau et des lignes électriques, ainsi que les moyens et la personne responsable de l'arrêt d'urgence – tous ces éléments doivent être documentés dans les règles d'utilisation avant adoption. En particulier, au stade de la supervision des machines agricoles robotisées, l'automatisation ne doit pas se poursuivre sans que les vérifications effectuées par le superviseur et leur fréquence soient clairement définies.
Résumé
Le guidage RTK est un système de conversion multi-étapes : il convertit une position absolue centimétrique en lignes de guidage (lignes AB, courbes, courbes de niveau), puis ces lignes en un angle de braquage grâce à un contrôle par rétroaction des écarts latéraux et de cap. Enfin, ce dernier angle, combiné à une carte de prescription, est converti en dose d'application. Plutôt que de comparer uniquement les chiffres de précision de positionnement, c'est l'évaluation de la conception des lignes de guidage, de la redondance du chemin de correction, de la connexion au travail à dose variable et de la conception de sécurité en cas de perte de communication qui se traduit par une réelle valeur ajoutée pour la gestion agricole.
Un RTK précis élimine-t-il les erreurs d'application ?
L'antenne et le point de travail diffèrent. Les décalages de montage, l'inclinaison du véhicule et le balancement de l'outil contribuent à l'erreur de point de travail.
## Références - [Duskcoil : Fonctionnement du GNSS et principaux produits](/fr/blog/posts/sensor-gnss.html) - [Duskcoil : Ingénierie des machines agricoles : La repiqueuse de riz](/fr/blog/posts/agri-rice-transplanter.html) - [Kubota : Extension de la gamme de produits équipés du pilotage automatique](https://www.kubota.co.jp/news/2025/newproduct-20250205.html) (confirmé le 4 septembre 2026) - [Kubota : Les bases du pilotage automatique](https://agriculture.kubota.co.jp/agriinfo/news/post_41202.html) (confirmé le 4 septembre 2026) - [John Deere : AutoTrac](https://www.deere.com/en/technology-products/precision-ag-technology/guidance/auto-trac/) (confirmé le 4 septembre 2026) 2026) - [Trimble : Système de pilotage automatique agricole renouvelé série GFX](https://www.nikon-trimble.co.jp/info/news_detail.html?infoid=367) (confirmé le 4 septembre 2026) - [Yanmar : SMARTPILOT](https://www.yanmar.com/jp/agri/smart_agri/smartpilot/) (confirmé le 4 septembre 2026) - [Yanmar : Guidage GNSS et pilotage automatique](https://www.yanmar.com/jp/agri/products/self_driving/guidance/) (confirmé le 4 septembre 2026) - [Iseki : Système intelligent de parage](https://products.iseki.co.jp/sentan/fertilizer/) (confirmé le 4 septembre 2026)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.